
【电机滤波代码1】PMSM永磁同步电机转速与位置估计,MATLAB程序:标准无迹卡尔曼滤波、模型说明与仿真验证

如需帮助,或有滤波相关的MATLAB代码定制需求,可从个人主页左侧联系我
在这里插入图片描述

订阅专栏后,可直接查看源代码,粘贴到MATLAB空脚本中即可直接运行、得到结果

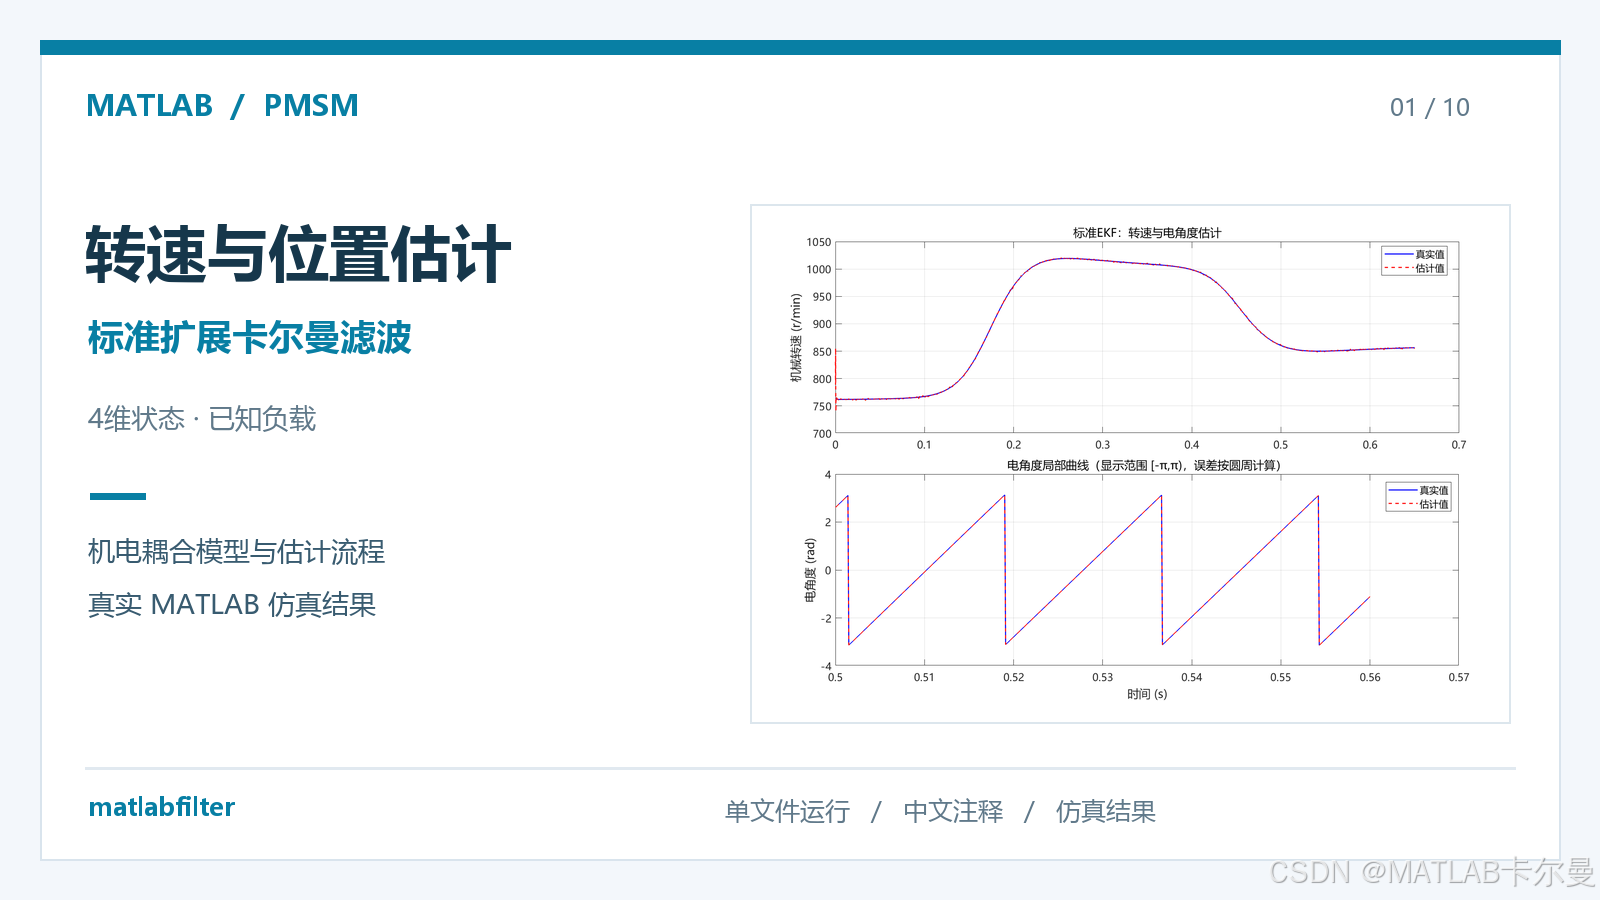
面向四维PMSM转速与电角度估计,实现标准扩展卡尔曼滤波(EKF),包含仿真数据生成、滤波递推、结果可视化与误差评价。从静止αβ轴电流观测中同时估计电流、机械转速和转子电角度。采用标准EKF,展示非零转速下的初始误差收敛和变速跟踪。

运行结果

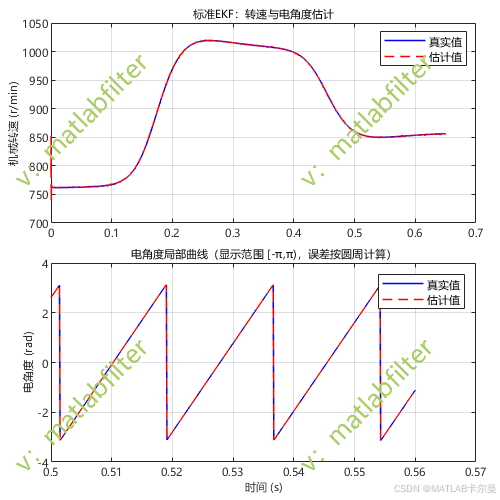
转速与位置估计图:对比真实与估计机械转速,并放大展示电角度局部曲线;机械转速以r/min显示,电角度以rad显示。
在这里插入图片描述

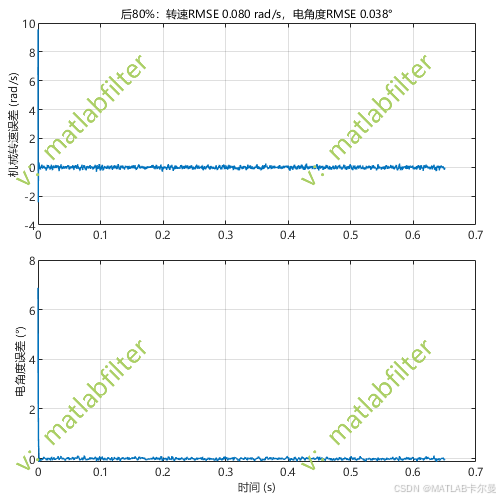
估计误差图:显示机械转速与环绕处理后的电角度误差,用于观察收敛过程和变速响应。
在这里插入图片描述

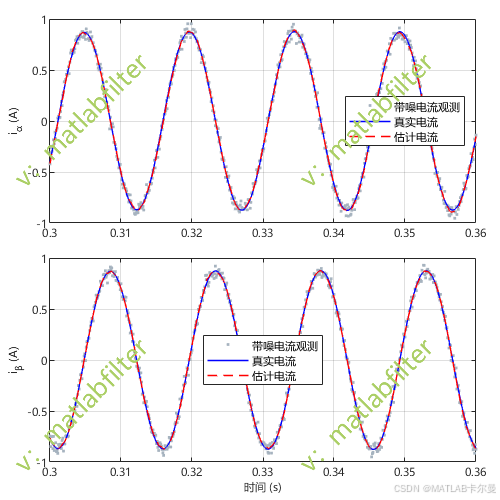
电流观测与估计图:分别展示α、β电流的真值、带噪观测和滤波估计,观察电流平滑与跟踪情况。
在这里插入图片描述

电压与新息诊断图:展示αβ轴电压输入及归一化新息平方,用于核查激励与观测残差。

【MATLAB代码】基于RRT与人工势场法(RRT+APF)的多无人机二维动态路径规划与避障。订阅专栏后可查看完整代码 本文基于RRT+APF算法实现多无人机动态路径规划与避障仿真,通过MATLAB完整代码可直接运行。对比传统APF方法,该方案在轨迹平滑性、安全净间隙及到达效率上表现更优。支持参数自定义,订阅专栏后可获取源码与定制服务,适用于科研与工程实践。 阅读详情

相关推荐

【MATLAB代码,多无人机路径规划6】基于RRT与动态窗口法(RRT+DWA)的多无人机二维动态路径规划与避障。订阅专栏后可查看完整代码

本文基于MATLAB实现四架无人机在二维动态障碍环境中的协同路径规划,采用RRT+DWA算法,支持参数自定义。通过对比RRT+APF与RRT+DWA的避障效果,可视化轨迹、净间隙、速度加速度及航程等,输出任务完成率与碰撞统计。代码可直接运行,订阅专栏后获取完整源码,支持定制与讲解。

985工科博士毕业,专攻定位、导航和滤波等算法研究。从业10年,主要使用MATLAB 508

【MATLAB代码,无人机避障7】基于RRT*与人工势场法(RRT*+APF)的多无人机二维动态路径规划与避障。订阅专栏后可查看完整代码

本文基于RRT与人工势场法(APF)实现四架无人机在二维动态障碍环境中的协同路径规划与避障。通过RRT优化全局路径,结合APF进行局部避碰,支持参数自定义,提供完整MATLAB代码,可直接运行并生成轨迹、安全净间隙、速度加速度及航程等可视化结果,对比RRT+APF与RRT*+APF性能,适用于科研与教学。

985工科博士毕业,专攻定位、导航和滤波等算法研究。从业10年,主要使用MATLAB 184

【MATLAB代码】基于改进人工势场法(Improved APF)的多无人机动态路径规划与避障|切向绕障、局部极小值改善及协同避碰仿真(含公式)

本文提出一种改进型人工势场法(APF),通过引入切向引导与目标距离权重,提升4架无人机在动态障碍环境中的路径规划效率与安全性。相比基础APF,改进方法在相同约束下实现更快收敛(27.6s vs 36.6s)、更优航程(364.26m vs 366.56m),且保持0碰撞、0违规。所有结果可复现,代码已封装为独立MATLAB脚本,订阅专栏后即可直接运行。如需定制或深入讲解,欢迎联系作者。

985工科博士毕业,专攻定位、导航和滤波等算法研究。从业10年,主要使用MATLAB 208

【PMSM例程11】永磁同步电机(PMSM)基于UKF的转速与转子位置估计。附下载链接

本程序基于MATLAB构建永磁同步电机(PMSM)仿真模型,采用无迹卡尔曼滤波(UKF)实现电流、转速与电角度的联合估计。通过缩放无迹变换生成Sigma点,避免非线性线性化误差,并针对电角度周期性边界进行特殊处理。仿真验证了在转速变化工况下,UKF对状态变量的高精度估计能力,结果表明其在转速与角度跟踪、电流滤波及新息诊断方面表现优异,具备良好的鲁棒性与实用性,适用于非线性状态估计与电机控制研究。

985工科博士毕业,专攻定位、导航和滤波等算法研究。从业10年,主要使用MATLAB 245

数字IC后端新手必看:Innovus从安装到跑通第一个设计的完整流程(附常用命令清单)

本文为数字IC后端设计新手提供了Cadence Innovus工具的完整实战指南。详细介绍了从环境搭建、软件安装与许可证配置,到加载网表、库文件和约束,并逐步完成布局规划、单元布局、时钟树综合、布线及物理验证的核心使用流程。文章最后附有常用Tcl命令清单,帮助初学者快速上手并跑通第一个设计。

vscode5coder的博客 1235

利用DRONEKIT-SITL + MAVPROXY + QGroundControl模拟飞行

dronekit: 一种用于无人机控制的python库。 dronekit-sitl:一种本地仿真工具,相当于本地虚拟化了一个无人机。 mavproxy:数据转发软件(类似于插线板的感觉,一个输入,多个相同的输出)。打开一个Anaconda prompt 首先激活相应的环境 然后运行如下命令: 保持2中的Anaconda prompt处于运行状态,另打开一个Anaconda prompt窗口,运行如下命令: tcp:127.0.0.1:5760: SITL默认端口,作为mavproxy的输入,把输入数据转发

Done___的博客 4344

射频工程师笔记---射频通信基础

回顾一下移动通信技术的发展,其实是互联网和通信技术的融合过程。在这个过程中,很多应用都在不断加入其中。比如计算机跟通信的融合产生了互联网、互联网跟手机的融合带来了移动互联网。手机可以看杂志、看视频、听音乐,于是又出现了内容服务产业;再后来,电视音箱等设备也能联网,于是网络跟家电又产生了融合。所以应用的出现总是在融合其他产业。在1995年,比尔·盖茨在《未来之路》一书中首次提出:在未来...

多年硬件从业经历,热爱学习,记录生活! 2万+

Unity镜子效果的实现(无需镜子Shader)

Unity镜子效果制作教程 本文提供全流程,中文翻译。 Chinar 坚持将简单的生活方式,带给世人!(拥有更好的阅读体验 —— 高分辨率用户请根据需求调整网页缩放比例) Chinar —— 心分享、心创新!助力快速实现一个简单的镜面反射效果为新手节省宝贵的时间,避免采坑! Chinar 教程效果: 1 Cre...

weixin_33947521的博客 9563

置顶必读(2) |《YOLOv8实战:从入门到深度优化》总目录导航 & 学习路线指南(持续更新中)

🏆 本文收录于 《YOLOv8实战:从入门到深度优化》 专栏。该专栏系统复现并梳理全网各类 YOLOv8 改进与实战案例(当前已覆盖分类 / 检测 / 分割 / 追踪 / 关键点 / OBB 检测等方向),坚持持续更新 + 深度解析,质量分长期稳定在 97 分以上,可视为当前市面上 覆盖较全、更新较快、实战导向极强 的 YOLO 改进系列内容之一。

**My Coding Family** 28万+

多模型动态路由(Fusion):从“算力霸权”到“架构分权”的工程范式转型

多模型动态路由(Multi-Model Dynamic Routing)是指在多个大语言模型之间,根据请求特征、资源约束和业务目标,动态选择最优模型或模型组合的技术范式。传统网关擅长管理请求流量,但不理解“任务类型”。而AI路由层需要对每个请求进行语义理解、能力匹配和成本评估。从“算力霸权”到“架构分权”,这不是技术的线性演进,而是工程范式的根本转型。过去三年,开发者的核心能力是“选对模型”——在GPT、Claude、Gemini之间做出正确选择。

ZDQ58818的博客 73

Mac安装Typescript报错

根本原因是系统级目录的权限限制。推荐通过修改目录权限或使用nvm彻底解决问题。

江拥羡橙的博客 210

【人工智能】Warp 终端完整汉化方案(2026最新)

截至2026年5月,,仅完成了中文、日文、韩文等东亚语言的字符渲染支持,设置面板中无官方语言切换选项,相关中文UI功能需求仍在官方GitHub开源仓库的需求迭代队列中。

奶爸的编程之路,也就一周冷个三天 3099

蓝牙模块HM-10手册

蓝牙模块HM-10手册,该手册对蓝牙模块HM-10进行了详细的介绍和使用方法以及一些AT指令。

STM32F407中文手册

STM32f407中文手册 本参考手册面向应用开发人员,提供有关使用 STM32F405xx/07xx、STM32F415xx/17xx、 STM32F42xxx 和 STM32F43xxx 微控制器存储器与外设的完整信息。STM32F405xx/07xx、STM32F415xx/17xx、STM32F42xxx 和 STM32F43xxx 构成一个微 控制器系列,各产品具有不同的存储器大小、封装和外设。有关订购信息以及器件的机械与电气特性,请参见数据手册。有关 ARM Cortex™-M4F 内核的信息,请参见《Cortex™-M4F 技术参考手册》。

假人有限元模型

假人模型,车辆碰撞假人有限元模型,适合做乘员安全的研究者利用

IMSL CNL 7.0.0 (x86-64)Crack

IMSL CNL 7.0.0 (x86-64)Crack intel的算法库破解文件,这是C++版本的破解文件

上一篇: 【电机滤波6】平方根扩展卡尔曼滤波(SR-EKF)原理与MATLAB例程:PMSM状态估计与QR协方差因子递推。订阅专栏后,可直接查看源代码,粘贴到MATLAB空脚本中即可直接运行、得到结果
下一篇: 【电机滤波代码7】多速率扩展卡尔曼滤波(EKF)原理与MATLAB例程:PMSM电流缺测与恢复
MATLAB卡尔曼
MATLAB卡尔曼 毕昇杯全国一等奖获得者 毕昇杯全国一等奖获得者 领域专家: 数据科学与机器学习技术领域 领域专家: 数据科学与机器学习技术领域
博客等级 码龄14年 7622粉丝 1415原创
评论
成就一亿技术人!
拼手气红包6.0元
还能输入1000个字符
 
 条评论被折叠 查看
添加红包

请填写红包祝福语或标题

个

红包个数最小为10个

元

红包金额最低5元

当前余额3.43元 前往充值 >
需支付:10.00元
成就一亿技术人!
领取后你会自动成为博主和红包主的粉丝 规则
hope_wisdom
发出的红包

打赏作者

MATLAB卡尔曼

你的鼓励将是我创作的最大动力

¥1 ¥2 ¥4 ¥6 ¥10 ¥20
扫码支付:¥1
获取中
扫码支付

您的余额不足,请更换扫码支付或充值

打赏作者

实付元
使用余额支付
点击重新获取
扫码支付
钱包余额 0

抵扣说明:

1.余额是钱包充值的虚拟货币,按照1:1的比例进行支付金额的抵扣。
2.余额无法直接购买下载,可以购买VIP、付费专栏及课程。

余额充值
