
【电机滤波代码2】负载转矩增广扩展卡尔曼滤波(EKF)原理与MATLAB例程:五维PMSM状态与负载阶跃估计。订阅专栏后可查看完整代码

如需帮助,或有滤波相关的MATLAB代码定制需求,可从个人主页左侧联系我
在这里插入图片描述

订阅专栏后,可直接查看源代码,粘贴到MATLAB空脚本中即可直接运行、得到结果

面向五维PMSM状态与负载阶跃估计,实现负载转矩增广扩展卡尔曼滤波(EKF),包含仿真数据生成、滤波递推、结果可视化与误差评价。将未知负载转矩作为第五个状态,通过电流观测和机电耦合关系估计负载,并同步估计转速、电角度和电流。

本套只有标题对应算法,单个 .m 文件包含数据生成、模型、滤波、评价和全部局部函数。适合课程实验、算法学习和二次开发

运行结果

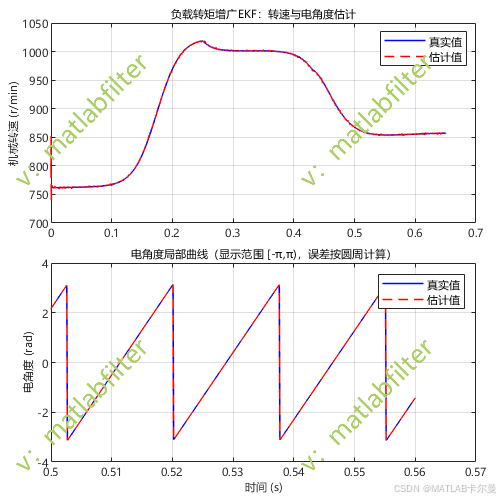
转速与位置估计图:对比真实与估计机械转速,并放大展示电角度局部曲线;机械转速以r/min显示,电角度以rad显示。
在这里插入图片描述

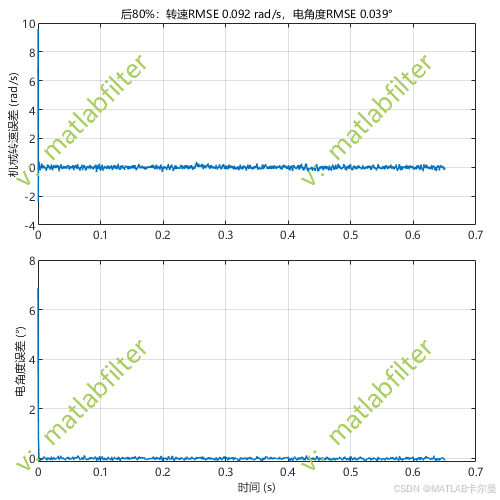
估计误差图:显示机械转速与环绕处理后的电角度误差,用于观察收敛过程和变速响应。
在这里插入图片描述

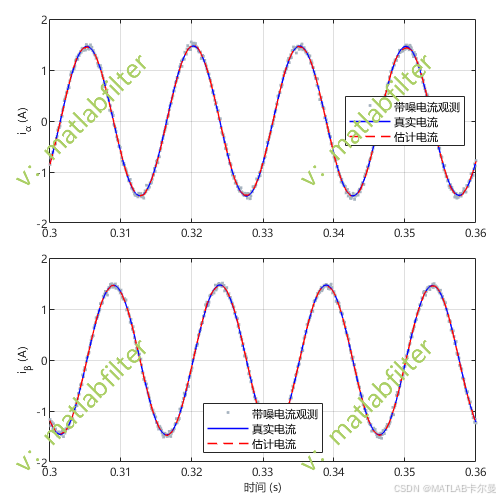
电流观测与估计图:分别展示α、β电流的真值、带噪观测和滤波估计,观察电流平滑与跟踪情况。
在这里插入图片描述

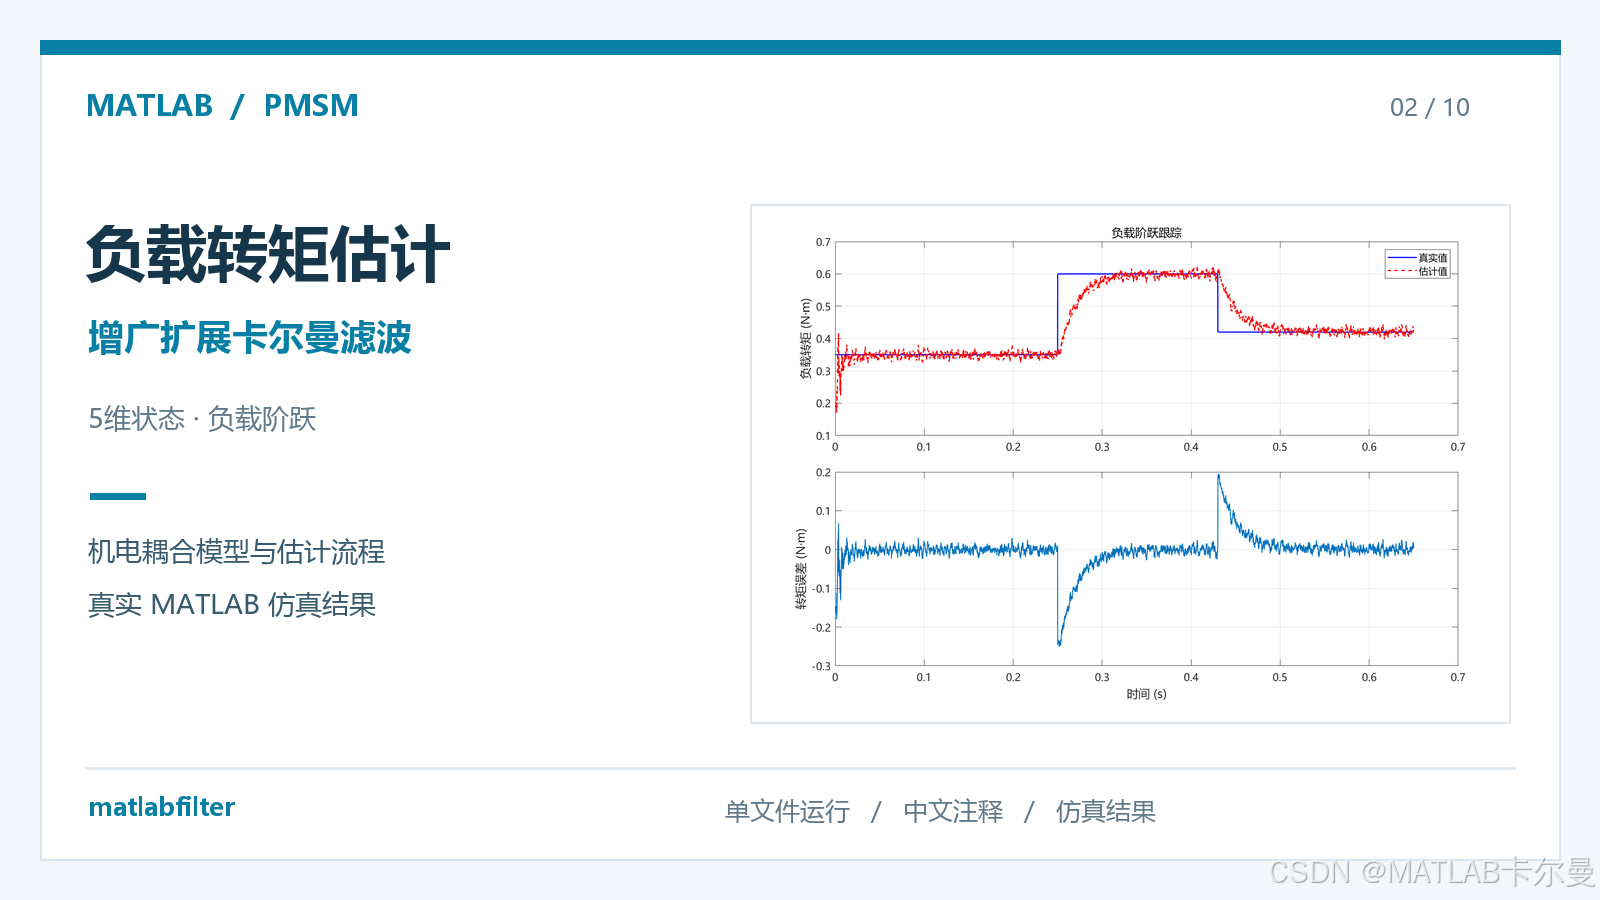
负载转矩估计图:对比负载转矩真值和估计值,并给出负载估计误差,展示负载阶跃跟踪。

【MATLAB代码,多无人机路径规划6】基于RRT与动态窗口法(RRT+DWA)的多无人机二维动态路径规划与避障。订阅专栏后可查看完整代码 本文基于MATLAB实现四架无人机在二维动态障碍环境中的协同路径规划,采用RRT+DWA算法,支持参数自定义。通过对比RRT+APF与RRT+DWA的避障效果,可视化轨迹、净间隙、速度加速度及航程等,输出任务完成率与碰撞统计。代码可直接运行,订阅专栏后获取完整源码,支持定制与讲解。 阅读详情

相关推荐

【MATLAB代码,无人机避障7】基于RRT*与人工势场法(RRT*+APF)的多无人机二维动态路径规划与避障。订阅专栏后可查看完整代码

本文基于RRT与人工势场法(APF)实现四架无人机在二维动态障碍环境中的协同路径规划与避障。通过RRT优化全局路径,结合APF进行局部避碰,支持参数自定义,提供完整MATLAB代码,可直接运行并生成轨迹、安全净间隙、速度加速度及航程等可视化结果,对比RRT+APF与RRT*+APF性能,适用于科研与教学。

985工科博士毕业,专攻定位、导航和滤波等算法研究。从业10年,主要使用MATLAB 185

【MATLAB代码】基于改进人工势场法(Improved APF)的多无人机动态路径规划与避障|切向绕障、局部极小值改善及协同避碰仿真(含公式)

本文提出一种改进型人工势场法(APF),通过引入切向引导与目标距离权重,提升4架无人机在动态障碍环境中的路径规划效率与安全性。相比基础APF,改进方法在相同约束下实现更快收敛(27.6s vs 36.6s)、更优航程(364.26m vs 366.56m),且保持0碰撞、0违规。所有结果可复现,代码已封装为独立MATLAB脚本,订阅专栏后即可直接运行。如需定制或深入讲解,欢迎联系作者。

985工科博士毕业,专攻定位、导航和滤波等算法研究。从业10年,主要使用MATLAB 208

【PMSM例程11】永磁同步电机(PMSM)基于UKF的转速与转子位置估计。附下载链接

本程序基于MATLAB构建永磁同步电机(PMSM)仿真模型,采用无迹卡尔曼滤波(UKF)实现电流、转速与电角度的联合估计。通过缩放无迹变换生成Sigma点,避免非线性线性化误差,并针对电角度周期性边界进行特殊处理。仿真验证了在转速变化工况下,UKF对状态变量的高精度估计能力,结果表明其在转速与角度跟踪、电流滤波及新息诊断方面表现优异,具备良好的鲁棒性与实用性,适用于非线性状态估计与电机控制研究。

985工科博士毕业,专攻定位、导航和滤波等算法研究。从业10年,主要使用MATLAB 245

task5:在本地搭建大模型(ollama 和 LM studio 对比),接入 openclaw

关于大模型,大家千万不要想着在本地部署,根本不可行,没有那个财力。另外大模型迭代快,不可能每周都在下载大模型。再次,还是国外的模型好用,国内的模型真的在 deepresearch 上就有很大问题,你们懂的。所以本篇文章,还是聚焦在探索层面+实操,并不会实战。

这里是 AI 食用指南,持续分享有用的AI 实操和应用! 1968

PyTorch深度学习实战(47)——使用PyTorch构建Transformer模型

相较于传统模型,如循环神经网络 (RNN),Transformer 的优势在于能够理解输入和输出序列中元素之间的关系,在大语言模型 (如 ChatGPT 和 DeepSeek) 的发展中起到了关键作用,为了从零开始构建 Transformer,首先探讨自注意力机制,包括查询 (query)、键 (key) 和值 (value) 向量,以及缩放点积注意力 (SDPA)。将层归一化和残差连接集成到多头注意力层中,并与前馈层结合,构建编码器层,堆叠编码器层构建编码器,还将实现 Transformer 中的解码器。

盼小辉丶的博客 3万+

UE5实现建筑剖切效果

UE5实现建筑剖切效果

专注GIS开发 8458

深入解析 OpenClaw(小龙虾)源码:架构设计与核心实现

OpenClaw用清晰、工程化的代码结构,将复杂的Agent交互流程变成了可管理、可扩展的流水线。无论是想深入了解Agent系统设计,还是希望二次开发定制自己的AI助理,阅读OpenClaw源码都是一次绝佳的学习旅程。希望本文能帮助你快速掌握OpenClaw的核心脉络。如果你对某个模块(如技能开发、安全机制)感兴趣,欢迎继续探讨。本文基于OpenClaw社区版本源码分析,具体实现可能随版本迭代有所调整,请以最新源码为准。

Ven%的博客 448

修改 Alist 密码时报错?看看这个坑怎么解决!

启动服务后,再修改密码”。以后再遇到类似问题,先检查服务是否正常运行,说不定就能少踩不少坑。如果还有其他 Alist 的问题,欢迎在评论区留言交流~

代码简单说 Vue、JAVA、PHP、Node.js 熟练运用,接口、架构、性能全搞定。 1153

基于MATLAB的逐次变分模态分解(SVMD)算法详解

本文详细介绍了基于MATLAB的逐次变分模态分解(SVMD)算法。SVMD是一种改进的变分模态分解方法,通过逐次分解机制克服传统VMD算法需要预设模态数量的缺陷。文章从信号分解方法的发展历程入手,阐述了SVMD的核心优势与创新点,包括参数敏感性降低、自适应分解能力和更好的频率分离性能。详细解析了SVMD的数学模型和优化求解过程,重点讨论了变分问题构建、ADMM优化方法和停止准则设计。通过MATLAB代码实现展示了SVMD的具体应用,包括参数初始化、信号预处理、模态提取和残余信号更新等关键步骤。

qq_42212808的博客 129

【STM32项目】基于AI技术的多功能消防机器人(完整工程资料源码)

机器人通过巡逻扫描环境空间与障碍物、定位导航、探测物体/环境进行建模/自动地图测绘、扫描火焰、获取温湿度大小、获取空气安全情况来判断当前环境地点是否安全,检测到温度过高或检测到易燃、烟雾、有毒气体或摄像头识别到火焰时能够通过高压水泵喷射器来实现火焰隔离工作,蜂鸣器进行现场鸣笛报警,同时将当前环境温湿度大小、空气情况、环境地图、是否安全信息,将各个传感器来接收获取到的信息,实时发送到用户手机中的微信小程序,实现与用户远程监视功能,用户同时也能通过手机与电脑远程下发命令来操控机器人来实现交互功能

嵌入式技术开发 1万+

AgentScope Java 入门:Spring AI Alibaba 与 AgentScope 的定位与区别

摘要:Spring AI Alibaba是阿里基于Spring AI开发的本地化AI应用框架,旨在服务Java开发者。它提供模型接入、函数调用、RAG等功能,并与阿里云基础设施深度集成。同时,阿里开源了多智能体框架AgentScope,其Java版(AgentScope-Java)专注于Agentic设计理念。两者将协同发展:Spring AI Alibaba侧重Spring生态集成,AgentScope-Java强化智能体能力。未来计划包括支持AgentScope、升级Admin平台,以及推进Server

SmartSi 1522

Statistics and Machine Learning Toolbox

Statistics and Machine Learning Toolbox(带书签),MATLAB统计学习工具

NTscan扫描工具

ntscan是一个扫描器,可以扫描没有密码和弱密码的共享,先到配置文件中填写猜测的用户名和密码,扫描过程中右侧出现的是扫描日志。

温度PID控制PLC程序

温度PID稳定控制程序,适用于欧姆龙PLC,对其他PLC也具有很大参考价值

文档:亲测可用解决vnc灰屏,黑屏,鼠标大黑叉情况

主要解决vnc-viewer灰屏,黑屏,鼠标大黑叉等现象,详细见文档。

上一篇: 【路径规划定位,MATLAB代码】三维RRT+APF避障路径规划与到达时间差(TDOA)定位算法|三维轨迹规划、路径优化与定位误差分析
下一篇: 【电机滤波代码3】新息协方差自适应扩展卡尔曼滤波(EKF)原理与MATLAB例程:PMSM电流测量噪声在线调整。订阅专栏后可查看完整代码,包运行成功
MATLAB卡尔曼
MATLAB卡尔曼 毕昇杯全国一等奖获得者 毕昇杯全国一等奖获得者 领域专家: 数据科学与机器学习技术领域 领域专家: 数据科学与机器学习技术领域
博客等级 码龄14年 7622粉丝 1415原创
评论
成就一亿技术人!
拼手气红包6.0元
还能输入1000个字符
 
 条评论被折叠 查看
添加红包

请填写红包祝福语或标题

个

红包个数最小为10个

元

红包金额最低5元

当前余额3.43元 前往充值 >
需支付:10.00元
成就一亿技术人!
领取后你会自动成为博主和红包主的粉丝 规则
hope_wisdom
发出的红包

打赏作者

MATLAB卡尔曼

你的鼓励将是我创作的最大动力

¥1 ¥2 ¥4 ¥6 ¥10 ¥20
扫码支付:¥1
获取中
扫码支付

您的余额不足,请更换扫码支付或充值

打赏作者

实付元
使用余额支付
点击重新获取
扫码支付
钱包余额 0

抵扣说明:

1.余额是钱包充值的虚拟货币,按照1:1的比例进行支付金额的抵扣。
2.余额无法直接购买下载,可以购买VIP、付费专栏及课程。

余额充值
