【MATLAB】无迹粒子滤波(Unscented Particle Filter)例程

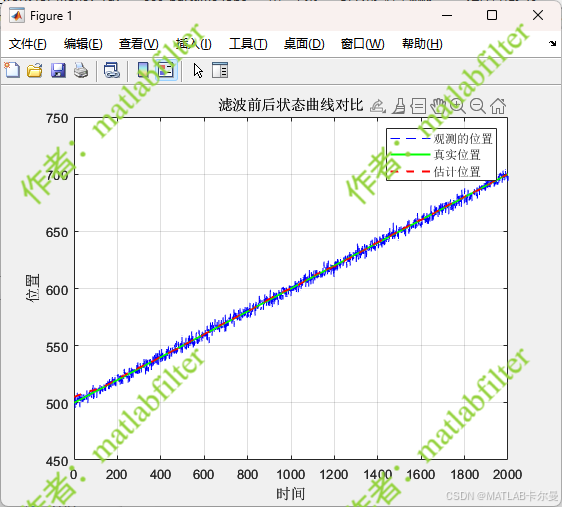
在这里插入图片描述

运行结果

滤波前后误差曲线对比

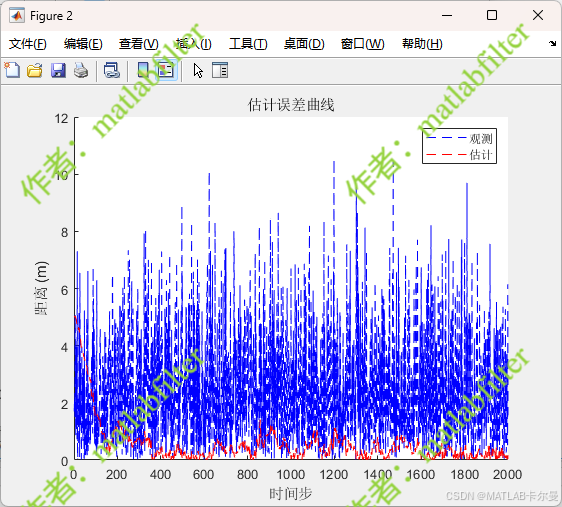
在这里插入图片描述

估计误差的曲线

在这里插入图片描述

源代码

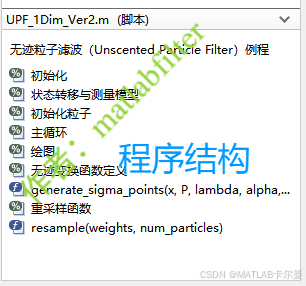
代码结构

在这里插入图片描述

源代码

% 无迹粒子滤波(Unscented Particle Filter)例程
% 一维直线上的滤波,状态量为位置和速度、观测量为位置
% 2024-10-16/Ver1
% 2025-06-09/Ver2:修复bu
滤波估计理论(四)——无迹卡尔曼滤波(Unscented Kalman Filter) 滤波估计理论(四)——无迹卡尔曼滤波(Unscented Kalman Filter)无迹变换(Unscented Transform) 在EKF中我们使用泰勒级数近似非线性函数是为了利用Gaussian的线性性质进行期望(均值)和方差的传递,但在线性化过程中,由于线性化点的选择和高阶项的舍弃,将不可避免的存在线性化误差。如果我们能找到一种方法直接获得非线性变换之后的期望和方差,就可以避免由线性化... 阅读详情

相关推荐

SLAM笔记六——Unscented Kalman Filter

卡尔曼滤波都需要线性模型,EKF用的是泰勒公式进行局部线性的方法,而UKF提供了另一种线性化的方法。Unscented Transform步骤: 首先选择一组点,称为sigma点 然后通过非线性函数映射这些点: 最后通过对映射点计算高斯分布形式,和每个sigma点的权重: sigma点的选择选择的sigma点满足以下式子: 第一个点选择均值,其余点根据另外两个式子选择:

Keep calm and carry on. 9655

无迹粒子滤波(Unscented Particle Filter)的定义与讲解

无迹粒子滤波通过结合无迹变换与粒子滤波的优势,能够有效处理非线性和非高斯状态估计问题。通过上述公式,我们可以更清晰地理解无迹粒子滤波的工作原理及其数学基础。

985工科博士毕业,专攻定位、导航和滤波等算法研究。从业10年,主要使用MATLAB 555

19、无迹卡尔曼滤波与无迹粒子滤波技术解析

本文深入解析了无迹卡尔曼滤波(UKF)与无迹粒子滤波器(UPF)的技术原理、算法流程及实际应用。对比了UKF与传统EKF在非线性系统中的性能优势,阐述了UPF如何通过结合UKF改进提议分布,有效解决样本耗尽问题。文章涵盖了含噪时间序列估计、模式识别、飞行器模拟和双倒立摆控制等多个实验案例,展示了这些方法在工业控制、航空航天和信号处理等领域的广泛应用价值,并总结了操作步骤与未来发展方向。

spark7igniter的博客 127

【matlab例程】无迹粒子滤波(UPF)原理与代码解析,一维代码,结构简单、便于理解|附下载链接

代码通过实现无迹粒子滤波,展示了如何在一维状态空间中估计动态系统的状态。通过模拟真实状态和噪声,用户可以观察到滤波器在位置和速度估计上的效果,并通过可视化手段深入理解无迹粒子滤波的工作原理和性能。如有需要,可私信或通过下方的卡片联系我。

985工科博士毕业,专攻定位、导航和滤波等算法研究。从业10年,主要使用MATLAB 1246

UPF无迹粒子滤波算法深度解析与实现

UPF不仅仅是一个算法,它代表了一种思维方式:不要盲目探索,也不要固执推理,而是让数据引导每一次尝试。它告诉我们:在不确定的世界里,最好的策略不是“全知全能”,也不是“完全随机”,而是在已知中寻找方向,在未知中保持开放。正如一位工程师所说:“我宁愿用UPF跑慢一点,也不想看着EKF慢慢飘走。” 😅所以,当你下次面对一个充满噪声、非线性和歧义的问题时,不妨问问自己:“我能给我的粒子,配一个更好的导航仪吗?” 🧭答案,很可能就在UPF之中。

weixin_42389113的博客 1100

无迹粒子滤波

A NEW UNSCENTED PARTICLE FILTER 2008 一种新的无迹粒子滤波

upf--The Unscented Particle Filter

无迹粒子滤波跟踪,内附matlab code 和相关文献。

unscentedParticleFilter:根据 Van Der Merwe 等人的论文实施无味粒子过滤器

无味颗粒过滤器 根据 Van Der Merwe 等人的论文实施无味粒子过滤器。

一种新的改进粒子滤波算法

标准粒子滤波算法存在的最大问题是粒子退化,针对这一问题,提出了一种改进的粒子滤波算法,该算法将无迹卡尔曼滤波算法(UKF)、混合遗传模拟退火算法和基本粒子滤波算法相结合,运用无迹卡尔曼滤波算法获得重要性函数,提高了粒子的使用效率;运用混合遗传模拟退火算法的进化思想,提高了粒子的多样性.仿真结果表明,新算法很好地解决了基本粒子滤波算法存在的粒子退化问题,提高了系统的滤波精度和稳定性(在信噪比为16 dB时,精度提高80%以上),较好地抑制了噪声的干扰.

无迹粒子滤波(UPF)等用于目标跟踪或者其他非线性系统中的滤波算法

无迹粒子滤波(UPF)等用于目标跟踪或者其他非线性系统中的滤波算法,以下是一个粒子滤波的入门学习程序,应用于纯方位目标角度观测跟踪,希望对大家有用.zip

opencv的cmake报错

1、下载 ippicv_2021.8_win_intel64_20230330_general.zip、v0.1.2a.zip、opencv_videoio_ffmpeg.dll、opencv_videoio_ffmpeg_64.dll、ffmpeg_version.cmake。由于下载源在https://raw.githubusercontent.com,由于网络原因下载不顺畅,可以先找到文件下载到对应文件夹下,或者更改网络环境。ffmpeg_version.cmake文件,打开后显示如下, 另存即可。

nownow_的博客 1297

别再到处找模板了!手把手教你用Vue3+Element Plus搭建一个‘能跑起来’的管理后台原型

本文详细介绍了如何利用Vue3和Element Plus在72小时内快速搭建一个功能完整的管理后台原型。从环境准备到项目获取、依赖安装、原型定制、数据模拟以及构建优化,手把手教你打造一个可直接演示的后台系统,特别适合创业者快速验证产品逻辑。

weixin_26854555的博客 182

【第1章>第5节】SOM自组织映射网络的理论学习与MATLAB仿真

自组织映射网络(Self-Organizing Map,SOM)是一种无监督学习的人工神经网络,由芬兰学者Teuvo Kohonen于1981年提出,也被称为Kohonen网络。它的主要功能是将高维输入数据映射到低维(通常是二维)的离散网格上,同时保持输入数据的拓扑结构,即相邻的输入数据在映射后的网格上也相邻。

FPGA/MATLAB学习教程/源码/项目合作开发 399

PyTorch实战(26)——PyTorch分布式训练

在本节中,我们将探讨如何通过跨机器和机器内多进程的分布式训练来加速模型训练过程。我们将系统学习 PyTorch 提供的三大分布式训练 API——torch.distributed、torch.multiprocessing 以及 torch.utils.data.distributed.DistributedSampler,使用这些 API 能够极大的简化分布式训练,介绍如何使用 PyTorch 的分布式训练工具,在 CPU 和 GPU 上加速训练。

盼小辉丶的博客 3785

Codex 100个真实案例 - 用AI做英语单词计划学习工具(记忆曲线+测验)

背单词是英语学习的基本功,但市面上的背单词 APP 要么收费、要么广告太多。本案例用 Codex 从零打造一个 **英语单词计划学习工具**,实现 SM-2 间隔重复算法(Anki 的核心算法)、单词本增删改查、多种测验模式(选择题/拼写/听写)、TTS 发音播放,以及学习数据的可视化统计图表。全程用自然语言驱动 Codex,用 Python 写后端逻辑 + 终端 UI,打造你的私人背单词助手!

yueyeguzhuo的专栏 191

Python爬虫实战:公共资源交易平台招标数据采集实战 - 从零构建企业情报系统(附CSV导出 + SQLite持久化存储)!

我长期专注 Python 爬虫工程化实战,主理专栏 👉 《Python爬虫实战》:从采集策略到反爬对抗,从数据清洗到分布式调度,持续输出可复用的方法论与可落地案例。内容主打一个“能跑、能用、能扩展”,让数据价值真正做到——抓得到、洗得净、用得上。

喵手的博客 1286

Android SystemUI——初始化流程(三)

1、Android 系统在启动之后,首先会Zygote进程,Zygote进程又会进一步启动 SystemServer进程,它会启动各种系统所需要的服务,在监听AMS启动完毕之后,还会启动SystemUIService。2、在启动SystemUIService服务之前,系统首先会创建SystemUI对应的进程,获取SystemUIAppComponentFactory实例对象,调用instantiateApplicationCompat创建SystemUIApplication实例对象并设置回调方法。

小旭的专栏 1157

点云目标检测:open3d多窗口联动可视化

多个模型之间的对比除了指标之外,还需要可以直接直观的对比可视化结果,这次介绍一下如何使用open3d同时打开两个窗口分别加载两个模型的结果进行对比,同时实现两个窗口的联动,也就是当一个窗口拖动或者缩放时另外一个窗口也跟着做同样的变换。

zhaoguanhua的博客 4687

RU DOS版、EFI版32bit/64bit BIOS常用工具

DOS版、EFI版的RU工具,可用来查看IO、MEM、PCI、SMBIOS等资源。亲测在EFI SHELL下可用。

win10 跳过U8环境检测的IE WebControls.rar

win10 安装u8的时候 提示IE WebControls 不通过,这个工具可以欺骗u8的检查。 跳过U8环境检测的IE WebControls。提示导入失败后,重新检测通过。

计算机控制技术及应用

《计算机控制技术及应用》通过总结作者的科研成果和吸收国内外的先进理论、方法和技术,以计算机控制系统的网络化、开放化、智能化和集成化发展趋势为主线索,主要介绍计算机控制系统的基本概念和计算机控制系统的典型形式,计算机控制系统的数学描述与基本分析方法,以及数字PID控制器、最少拍控制系统、达林算法、状态变量设计法等设计方法及其各种改进算法。重点突出计算机控制系统输入输出通道接口的设计方法和典型控制系统的设计案例与实现方法等。

复分析 阿尔福斯(Ahlfors) 第三版答案 英文

答案分为十章,有部分习题没有答案,全英文复分析阿尔福斯(Ahlfors) 第三版答案

上一篇: 三维指纹定位,MATLAB编写的代码
下一篇: 【基于PSINS工具箱的程序设计】专栏目录,持续更新……
MATLAB卡尔曼
MATLAB卡尔曼 毕昇杯全国一等奖获得者 毕昇杯全国一等奖获得者 领域专家: 数据科学与机器学习技术领域 领域专家: 数据科学与机器学习技术领域
博客等级 码龄14年 7622粉丝 1415原创
评论
成就一亿技术人!
拼手气红包6.0元
还能输入1000个字符
 
 条评论被折叠 查看
添加红包

请填写红包祝福语或标题

个

红包个数最小为10个

元

红包金额最低5元

当前余额3.43元 前往充值 >
需支付:10.00元
成就一亿技术人!
领取后你会自动成为博主和红包主的粉丝 规则
hope_wisdom
发出的红包

打赏作者

MATLAB卡尔曼

你的鼓励将是我创作的最大动力

¥1 ¥2 ¥4 ¥6 ¥10 ¥20
扫码支付:¥1
获取中
扫码支付

您的余额不足,请更换扫码支付或充值

打赏作者

实付元
使用余额支付
点击重新获取
扫码支付
钱包余额 0

抵扣说明:

1.余额是钱包充值的虚拟货币,按照1:1的比例进行支付金额的抵扣。
2.余额无法直接购买下载,可以购买VIP、付费专栏及课程。

余额充值