2025好发论文的方向:卡尔曼滤波与 DeepSort:目标跟踪中的核心技术组合

卡尔曼滤波器在deep sort中的应用 step 1.对于所有未匹配成功的新的检测目标,初始化为一个新的track tracker.py def update(self, detections):#执行测量更新和跟踪管理,入参detections本质是一个类,类中的各个属性和方法由一对对的box与对应的128特征向量刻画 for detection_idx in unmatched_detections:#对于未匹... 阅读详情
一、卡尔曼滤波(Kalman Filter):动态系统的状态估计神器
1. 基本原理

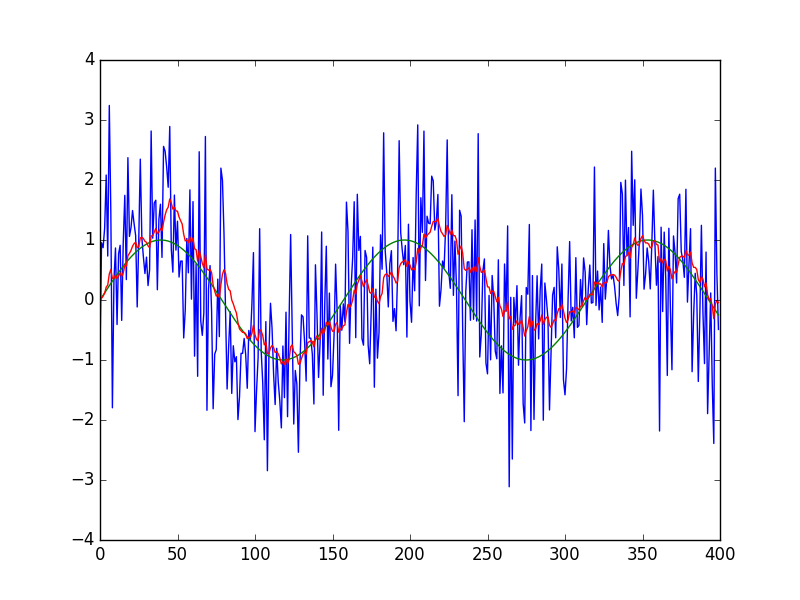
卡尔曼滤波是一种递归状态估计算法,通过融合预测模型和观测数据,实时更新动态目标的状态(如位置、速度、加速度)。其核心思想是利用系统的状态转移方程和观测方程,最小化估计误差的协方差。

纯靠自学!4小时我居然就搞懂了卡尔曼滤波deepsort!不愧是计算机博士,草履虫都能学会的目标追踪实战!—人工智能/matlab/卡尔曼滤波器

2. 数学模型与工作流程 
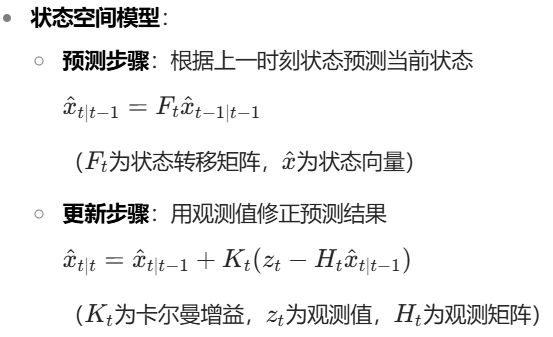
 直观类比:类似天气预报,结合历史趋势(预测)和当前观测(气象数据)得到更准确的估计。

3. 目标跟踪中的应用
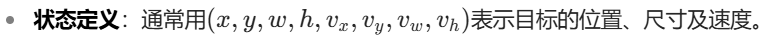
  • 优势:
    • 高效处理线性系统的噪声干扰,对目标运动进行平滑预测。
    • 计算量小,适合实时场景(如视频监控、自动驾驶)。
二、DeepSORT:从 SORT 到深度学习增强的目标跟踪
1. SORT(Simple Online and Realtime Tracking)的局限
  • 核心思想:基于 IOU(交并比)匹配前后帧的检测框,结合卡尔曼滤波预测目标运动。
  • 缺点:当目标长时间遮挡或外观变化时,容易因匹配失败导致 ID 切换(ID Switching)。
2. DeepSORT 的改进:引入深度特征
  • 架构升级:

    1. 特征提取:使用 CNN(如 ResNet)提取目标的外观特征(如颜色、纹理、形状)。
    2. 级联匹配:优先匹配最近出现的目标,减少遮挡导致的 ID 混乱。
    3. 运动模型:继承卡尔曼滤波的状态预测,处理目标的动态变化。
  • 匹配策略:

    • 运动匹配:基于卡尔曼滤波预测的位置计算 IOU。
    • 外观匹配:计算深度特征的余弦距离,双重约束提升匹配准确率。
三、卡尔曼滤波在 DeepSORT 中的核心作用
1. 状态预测与更新流程
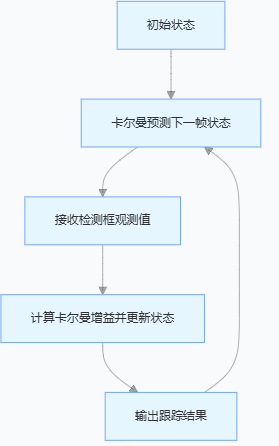
graph TD
A[初始状态] --> B[卡尔曼预测下一帧状态]
B --> C[接收检测框观测值]
C --> D[计算卡尔曼增益并更新状态]
D --> E[输出跟踪结果]
E --> B
2. 具体应用场景
  • 目标运动建模:

    • 对匀速或匀加速运动的目标(如行驶车辆、行人),通过状态转移矩阵预测位置。
    • 示例:车辆在视频中每一帧的位置变化可近似为线性运动,卡尔曼滤波可预测其下一帧位置。
  • 处理检测缺失:

    • 当目标被临时遮挡(检测框丢失)时,依靠卡尔曼滤波的预测结果维持跟踪,避免 ID 丢失。
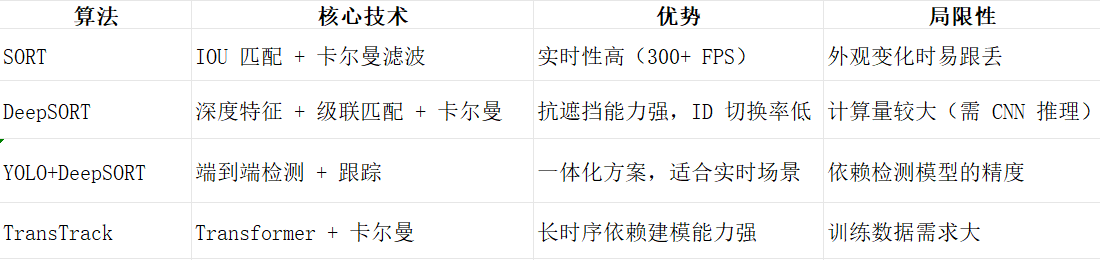
四、DeepSORT 与其他跟踪算法对比
五、实战案例:行人跟踪系统的实现
1. 关键步骤
  1. 检测阶段:使用 YOLO 或 Faster R-CNN 获取行人检测框。
  2. 特征提取:通过预训练的 ResNet 提取行人外观特征(维度通常为 128 维)。
  3. 卡尔曼滤波:预测行人下一帧位置,更新状态向量。
  4. 匹配过程:
    • 计算预测位置与检测框的 IOU(运动匹配)。
    • 计算外观特征的余弦距离(外观匹配)。
    • 利用匈牙利算法解决二分图匹配问题,分配跟踪 ID。

2. 代码示例(简化逻辑)
# 初始化卡尔曼滤波器
kf = KalmanFilter()
# 初始化跟踪器列表
trackers = []
# 深度特征提取器
feature_extractor = load_cnn_model()

while True:
    frame = get_next_frame()
    detections = detector(frame)  # 获取检测框
    
    # 1. 卡尔曼滤波预测所有跟踪器的状态
    for tracker in trackers:
        tracker.predict()
    
    # 2. 提取检测框的外观特征
    features = feature_extractor(frame, detections)
    
    # 3. 计算运动匹配和外观匹配的成本矩阵
    cost_matrix = compute_cost_matrix(trackers, detections, features)
    
    # 4. 匈牙利算法匹配跟踪器与检测框
    matches, unmatched_tracks, unmatched_dets = matching(cost_matrix)
    
    # 5. 更新匹配的跟踪器
    for track_idx, det_idx in matches:
        trackers[track_idx].update(detections[det_idx], features[det_idx])
    
    # 6. 删除长时间未匹配的跟踪器
    for track_idx in unmatched_tracks:
        if trackers[track_idx].age > max_age:
            trackers.pop(track_idx)
    
    # 7. 初始化新检测到的目标
    for det_idx in unmatched_dets:
        new_tracker = DeepSORTTracker(detections[det_idx], features[det_idx], kf)
        trackers.append(new_tracker)
六、技术挑战与发展趋势
1. 现存挑战
  • 计算效率:深度特征提取需 GPU 加速,难以部署在嵌入式设备(如无人机、手机)。
  • 复杂场景:多目标密集交互、快速运动、外观相似目标(如双胞胎)易导致跟踪混乱。
  • 实时性与精度平衡:高帧率场景下(如 120 FPS 视频),需优化卡尔曼滤波参数减少误差累积。
2. 前沿方向
  • 轻量化特征提取:使用 MobileNet、ShuffleNet 等轻量级网络压缩模型体积。
  • 多传感器融合:结合雷达、红外图像提升低光照或遮挡场景的鲁棒性。
  • 无监督 / 自监督学习:减少对大规模标注数据的依赖,适应跨场景跟踪。
七、应用场景
  • 智能交通系统:车辆流量统计、违章行为检测(如压实线、逆行)。
  • 安防监控:人群异常行为识别(如聚集、奔跑)、目标轨迹分析。
  • 人机交互:手势跟踪、虚拟现实(VR)中的人体动作捕捉。
  • 自动驾驶:多目标跟踪(车辆、行人、障碍物)辅助路径规划。

总结

卡尔曼滤波与 DeepSORT 的结合,实现了动态目标跟踪中 “运动预测” 与 “外观识别” 的优势互补。卡尔曼滤波通过数学建模解决目标的动态估计问题,而 DeepSORT 通过深度学习增强外观特征的区分能力,两者共同推动了目标跟踪技术在复杂场景下的实用化。未来,随着边缘计算技术和轻量化模型的发展,这一组合将在更多实时跟踪场景中发挥关键作用。
有以下论文写作问题的可以扫下方名片详聊

前沿顶会、期刊论文、综述文献浩如烟海,不知道学习路径,无从下手?

没时间读、不敢读、不愿读、读得少、读不懂、读不下去、读不透彻一篇完整的论文?

CVPR、ICCV、ECCV、ICLR、NeurlPS、AAAI……想发表顶会论文,找不到创新点?

读完论文,仍旧无法用代码复现……

然而,导师时常无法抽出时间指导,想写论文却无人指点…

 

【多目标追踪算法】Deepsort算法核心---卡尔曼滤波与匈牙利算法 相对于Sort算法中7个维度的信息,Deepsort中使用了8个维度的信息,分别为目标框中心坐标(u,v),长宽比γ,高h以及这四个变量的一阶导数,表示变换速率。在DeepSort中马氏距离最终用于筛选掉不符合要求的框,而余弦距离才是作为真正的代价矩阵的计算。 阅读详情

相关推荐

人工智能深度学习的经典视觉项目实战之目标追踪(DeepSort,卡尔曼滤波)算法解读

4)如果满足3)的所有线的数量=n,则找到了最优分配,算法结束,否则(例是3行3列矩阵,但满足的线只有2,则3不等以2)进入5)。1)第一个核心模块就是前面求解x1与v1的公式(其中用到的状态转移矩阵),即x1=x+v*t+(1/2)*u*t,v1=v+ut转为通用矩阵形式 g=Ax+B*u,另外一个是其协方差,公式即p1=f*p0*(f的转置)+q,其中p0表示前一时刻的协方差矩阵,q是高斯分布的噪声矩阵。(就比较花的时间最少吧),例人a做任务1,2,3的时间分别为15,40,45;

weixin_58351028的博客 1913

DeepSORT中的卡尔曼滤波

首先是视频中的一张图。

u010948546的博客 2303

从YOLOv5+DeepSORT到YOLOv12+BoT-SORT-ReID:构建2025无人机多目标跟踪的坚实基线

本文探讨了从YOLOv5+DeepSORT到YOLOv12+BoT-SORT-ReID的技术跃迁,详细解析了如何构建2025年无人机多目标跟踪(MOT)的坚实基线。文章重点介绍了YOLOv12的R-ELAN结构、7×7大核卷积以及BoT-SORT-ReID的四路ReID特征融合策略,这些技术在热红外场景下显著提升了小目标跟踪性能。同时,提供了数据准备、训练优化和推理部署的实战技巧,助力开发者在无人机跟踪领域实现技术突破。

weixin_26759093的博客 331

目标追踪DeepSort

你可以在任何对某个动态系统有 “不确定信息” 的地方使用卡尔曼滤波器,并且可以对系统下一步的行为做出 “有根据的猜测”。即使混乱的现实干扰了你所猜测的干净运动,卡尔曼滤波器通常也能很好地确定实际发生了什么。它还可以利用你可能想不到要利用的疯狂现象之间的相关性!卡尔曼滤波器非常适合 “不断变化” 的系统。它们的优点是占用内存少(除了前一个状态,不需要保留任何历史记录),并且速度非常快,非常适合实时问题和嵌入式系统。开车时如何确定自己的位置呢?

噜噜噜噜鲁 1316

实时多目标跟踪(MOT):SORT与DeepSORT优化

实时多目标跟踪(MOT):SORT与DeepSORT优化​ ,人工智能,计算机视觉,大模型,AI,本文围绕实时多目标跟踪中的 SORT 与 DeepSORT 算法展开,阐述了两者原理、实现及优化。SORT 结合卡尔曼滤波和匈牙利算法,依赖目标检测,实时性好但复杂场景表现欠佳。DeepSORT 在其基础上引入外观特征,采用级联匹配,提升了跟踪精度和鲁棒性。还探讨了两种算法在检测、运动模型、外观特征等方面的优化方向,以及应用场景与选择建议,为相关应用和研究提供参考。

不踩坑,不知道坑有多深;不总结,踩过的坑白踩。 20万+

目标跟踪Deepsort算法学习2025.4.7

DeepSORT(Deep Learning and Sorting)是一种先进的多目标跟踪算法,它结合了深度学习和传统的目标跟踪技术,在复杂环境下实现了高精度和鲁棒性的目标跟踪。该算法的核心思想是通过融合目标的外观特征和运动特征,实现对多个目标的持续跟踪,即使在目标被遮挡或暂时消失的情况下也能保持跟踪的连续性。用于预测目标的运动状态。通过这些对比,我们可以清晰地看到DeepSORT在继承SORT优点的同时,通过引入新的技术手段,解决了SORT在处理复杂场景时的局限性,从而在多目标跟踪领域取得了显著进步。

sinat_34897952的博客 571

一文吃透 DeepSORT:在 SORT 之上“稳住 ID”的正确打开方式 【 2025最新版!!!!】

DeepSORT是一种改进的多目标跟踪算法,在SORT基础上引入外观特征和级联匹配策略。其核心改进包括:1)使用ReID模型提取外观特征,通过余弦距离增强目标关联;2)采用马氏距离进行运动门控;3)实施级联匹配策略,优先处理最近更新的轨迹。这些改进显著提升了ID稳定性,尤其在遮挡和相似外观场景下。算法流程包括检测、特征提取、预测、级联匹配和轨迹管理。实际应用中需调整外观阈值、权重系数等参数,平衡跟踪精度和计算效率。DeepSORT在保持较高实时性的同时,有效解决了SORT的ID切换问题,成为实际应用中的优选

举个栗子的博客 1716

被裁20240927 --- 视觉目标跟踪算法

被裁20240927 --- 视觉目标跟踪算法

记录老板的每次pua,分享领导每天的毒鸡汤... 1139

基于MMTracking的多目标跟踪:ByteTrack与DeepSORT算法实践

本文基于OpenMMLab的MMTracking框架,详细探讨了ByteTrack与DeepSORT两种先进多目标跟踪算法的原理与实战应用。通过分析MMTracking模块化架构及其对多种跟踪任务的支持,文章深入解析了ByteTrack基于检测框关联的创新设计和DeepSORT融合运动与外观特征的技术特点,并提供了完整的环境配置、模型训练和性能评估指南。实验结果表明,ByteTrack在保持高跟踪准确性的同时实现了显著的效率优势,为视频分析、自动驾驶等场景的算法选型提供了重要参考。

AladdinEdu,你的AI学习实践工作坊。让想法落地,让研究加速。助力高校AI人才成长,点亮创新未来。 399

ARM的CI-700和Arteris的NoC对比

设计理念:CI-700注重于为移动和客户端SoC提供定制化的互连解决方案,而Arteris的NoC更侧重于提供灵活、可配置的网络互连技术,适用于多种应用场景。性能与功耗:CI-700通过系统级缓存和网状拓扑结构优化性能和功耗,而Arteris的NoC通过物理感知和多协议支持来提升性能和降低功耗。功能安全:Arteris的NoC提供了功能安全支持,这对于汽车和工业应用尤为重要,而CI-700虽然也关注安全性,但未明确提及功能安全支持。互操作性。

ygyglg的专栏 2627

告别水印!Vue3项目集成Stimulsoft.Reports.js完整配置与激活指南

本文详细介绍了如何在Vue3项目中集成Stimulsoft.Reports.js,提供从授权策略到性能优化的完整解决方案。通过模块化架构设计和现代化引入方式,帮助开发者高效实现专业级报表功能,同时避免版权风险和水印问题,特别适合中小型项目需求。

weixin_33701294的博客 433

YOLO12多目标跟踪初探:DeepSORT+YOLO12x联合部署效果展示

本文介绍了如何在星图GPU平台上自动化部署YOLO12 实时目标检测模型 V1.0镜像,并集成DeepSORT算法构建多目标跟踪系统。该方案能够高效处理视频流,为行人、车辆等目标分配并维持唯一ID,可广泛应用于智慧交通、安防监控等场景,实现实时、稳定的动态目标追踪。

weixin_35756637的博客 68

VS2022 LNK1168无法打开进行写入 解决办法

C语言编程---VS---错误和警告---链接器工具错误---LNK1168--无法打开进行写入

weixin_67166415的博客 7162

一文吃透 SORT:从零到能跑的多目标跟踪【2025最新版!!!】

本文介绍了SORT(Simple Online and Realtime Tracking)算法的核心原理与实现。SORT是一种实时多目标跟踪算法,通过卡尔曼滤波预测目标位置、匈牙利算法进行数据关联,结合生命周期管理实现高效跟踪。 算法核心包括:1)用卡尔曼滤波预测目标位置;2)基于IoU构建代价矩阵;3)匈牙利算法完成最优匹配;4)生命周期管理(新建、确认、保活、删除)处理目标出现与消失。SORT不依赖外观特征,仅利用运动信息和空间重叠关系,具有速度快、易实现的优点,是许多后续改进算法的基础。

举个栗子的博客 2422

nacos3.1.0适配国产数据库

Nacos 3.1.0适配国产数据库指南 本文介绍了Nacos 3.1.0版本适配达梦数据库和人大金仓数据库的具体步骤。主要内容包括:添加达梦和人大金仓的JDBC驱动依赖,修改nacos-persistence模块的配置文件及相关Java类,以及打包和运行注意事项。文章特别指出3.1.0版本需要JDK17环境,并提供了解决常见问题的建议,如添加VM options配置和不同启动方式等。通过本文的配置指导,可以实现Nacos服务在国产数据库环境下的正常运行。

梦昼初的博客 1467

DoDAF2.0与UAF1.0与UPDM与IBD与Rhapsody与MagicDraw与SysML

参考:fr=ge_alafr=ge_ala。

计算机辅助工程 1422

YOLO12实战教程:YOLO12与DeepSORT结合实现多目标实时跟踪Demo

本文介绍了如何在星图GPU平台上自动化部署YOLO12 实时目标检测模型 V1.0镜像,并快速构建一个结合DeepSORT算法的多目标实时跟踪系统。该系统可应用于智能安防监控等场景,实现对视频流中多个目标的持续、稳定追踪与轨迹分析。

weixin_42388898的博客 253

Easymesh之拓扑模块(二)

介绍 easymesh 拓扑消息:Topo discovery、Topo notification、Topo query、Topo response

qq_53619687的博客 2155

从YOLOv5+DeepSORT到YOLOv12+BoT-SORT-ReID:构建2025无人机多目标跟踪的强基线

本文详细阐述了如何将无人机多目标跟踪系统从经典的YOLOv5+DeepSORT升级至前沿的YOLOv12+BoT-SORT-ReID组合,以构建2025年的强基线。文章深入分析了YOLOv12在小目标检测与BoT-SORT-ReID在复杂场景跟踪上的核心优势,并提供了从代码迁移、参数配置到针对热红外场景专项调优的完整实战指南,旨在显著提升无人机跟踪任务在MOTA、IDF1等关键指标上的性能。

bean的博客 558

Springboot信息泄露以及heapdump的利用

努力是为了不平庸~安全有些时候是枯燥的,这一次,让我们先人一步,趣学渗透!

LiBai'S BLOG 3万+

2024年11月架构设计师综合知识真题回顾,附参考答案、解析及所涉知识点(一)

软考高级考试包含三个科目:信息系统综合知识、系统架构设计案例分析和系统架构设计论文。考试形式为机考。本文主要回顾2024年下半年(2024-11-10)系统架构设计师考试上午综合知识科目的选择题,同时附带参考答案、解析和所涉知识点。由于机考时题目顺序是打乱的,本文题目所标序号只为区分不代表实际顺序。综合知识。

一几文的编程学习笔记。 9286

目标跟踪算法全攻略:从科研到工业落地的完整指南

目标跟踪技术经过多年发展,已经从传统的相关滤波方法演进到现在的深度学习与Transformer时代。随着TOPICTrack、MITracker等新方法的提出,以及事件相机等新型传感器的应用,目标跟踪领域仍在快速发展。更强大的基础模型:借鉴NLP和CV大模型的成功经验,开发通用目标跟踪基础模型多模态融合:结合视觉、雷达、事件数据等多模态信息,提高跟踪鲁棒性计算效率提升:面向边缘设备的轻量化算法设计,满足实时性要求3D跟踪发展:随着自动驾驶需求的增长,3D目标跟踪将更加重要小样本学习。

niuTyler的博客 1158

IDEA的使用指南

IDEA基于java的使用手册,可以最快速的上手,在使用中不断的丰富自己的使用技巧.

用AI数香蕉[特殊字符]:基于DeepSORT和RGB-Depth图像的香蕉果园产量估算

基于DeepSORT和RGB-Depth图像的香蕉果园产量估算摘要:果园产量估算是精准农业的关键指标之一。传统的随机抽样估产方法对果园的劳动者经验和规模有严格的要求。智能果园管理使种植者能够更有效地利用资源,并做出更明智的决策来优化果园投入。本研究提出了一种基于DeepSORT跟踪算法的香蕉束计数和产量估计方法。该方法包括获取RGB-D图像并计算单个香蕉束的重量,这在我们之前的工作中得到了推广。在此基础上,DeepSORT用于解决基于匈牙利算法和卡尔曼滤波的重复计数。

cbdA_ZAI的博客 1037

迈瑞BS系列全自动生化分析仪LIS协议接口手册(内含HL7和ASTM)

迈瑞BS系列全自动生化分析仪LIS协议接口手册,内含HL7和ASTM)

TMS_WebGMaps_1.9.8.0_Full_Source

TMS_WebGMaps_1.9.8.0_Full_Source 全源码 delphi cbuilder

YOLOv11目标追踪实战:DeepSORT集成部署教程

本文介绍了如何在星图GPU平台上自动化部署YOLO11镜像,实现端到端多目标追踪功能。该镜像已预集成DeepSORT模块,支持视频/摄像头输入,一键输出带ID的动态追踪结果与结构化轨迹数据(如tracks.csv),适用于智能监控、交通分析和工业产线跟踪等典型场景。

weixin_35257663的博客 631

efm32 入门.pdf

本PDF共计22页,介绍的是操作驱动API,下载与否自己斟酌。

MOT-Reid方法调研 2025年8月29日

相关文章参考https://www.zhihu.com/column/c_1177216807848529920博客。

weixin_51097521的博客 627

【最新版本v2.1】YOLO X, v3 ~ v12 + 各种跟踪器(SORT, DeepSORT, ByteTrack, BoT-SORT)实现多目标跟踪

支持三种检测器(YOLOX,v7,v8)和7种跟踪器(SORT, DeepSORT, ByteTrack, BoT-SORT, etc.)实现任意数据集的多目标跟踪!模块化解耦设计,便于集成和修改!

wjpwjpwjp0831的博客 3万+
上一篇: 自动驾驶必学:基于深度学习的车道线检测:原理、技术与应用
下一篇: 神经网络入门:从基础概念到核心原理
大模型星球
博客等级 码龄5年 1132粉丝 239原创
评论
成就一亿技术人!
拼手气红包6.0元
还能输入1000个字符
 
 条评论被折叠 查看
添加红包

请填写红包祝福语或标题

个

红包个数最小为10个

元

红包金额最低5元

当前余额3.43元 前往充值 >
需支付:10.00元
成就一亿技术人!
领取后你会自动成为博主和红包主的粉丝 规则
hope_wisdom
发出的红包
实付元
使用余额支付
点击重新获取
扫码支付
钱包余额 0

抵扣说明:

1.余额是钱包充值的虚拟货币,按照1:1的比例进行支付金额的抵扣。
2.余额无法直接购买下载,可以购买VIP、付费专栏及课程。

余额充值