ABB机器人RobotStudio6.08添加外部轴(验证可用,详细记录每个步骤)

ABB机器人常见的几大数据类型 ABB机器人数据存储描述了机器人控制器内部的各项属性,ABB机器人控制器数据类型多达100余种,其中常见的数据类型包括基本数据、i/o数据、运动相关数据。 1、基本数据 基本数据: bool 逻辑值:逻辑状态下赋予的真或者假。逻辑值有两种情况:成立和不成立则逻辑值为真使用true或1表示不成立则逻辑值为假使用false或0表示 byte 字节值:用于计量存储容量的一种计量单位,取值范围为(0-255) num 数值:变量、可存储整数或小数整数取值范围(-8388607~8388608) dnum 阅读详情
AI摘要

本文基于RobotStudio 6.08虚拟机器人环境,详细记录了ABB机器人添加外部轴的步骤。包括新建工程、添加外部轴、编写程序等,还介绍了使用PC机控制机器人的方法,最后展示了机器人运动成果,以及实体外部轴的安装和配置。

使用的是RobotStudio 6.08虚拟机器人环境。

新建工程

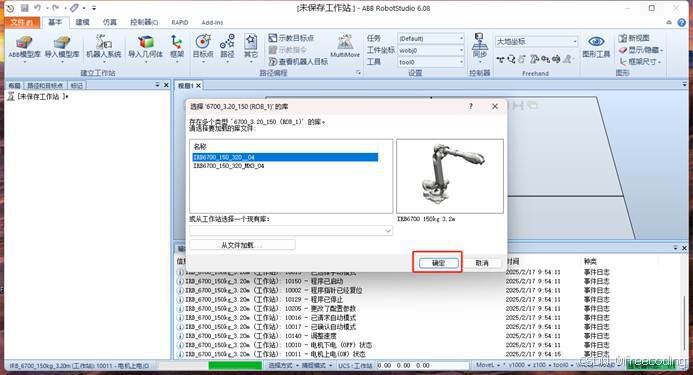
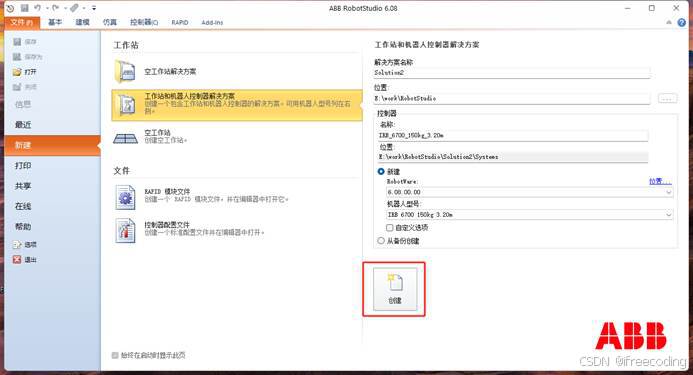
打开RobotStudio软件,按照下图创建工程。该工程里选择的机器人是IRB 6700。
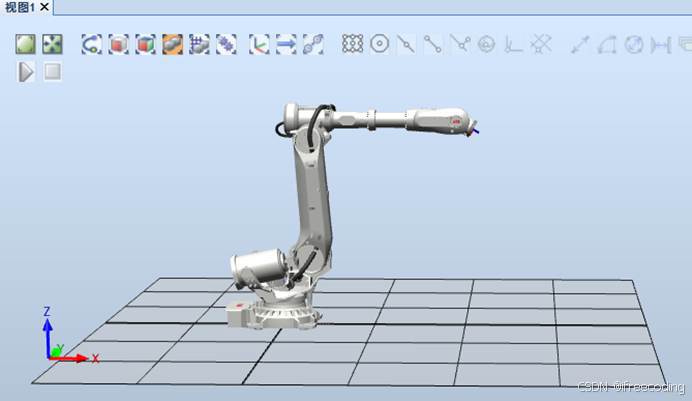
之后主界面中就会有一台机器人。
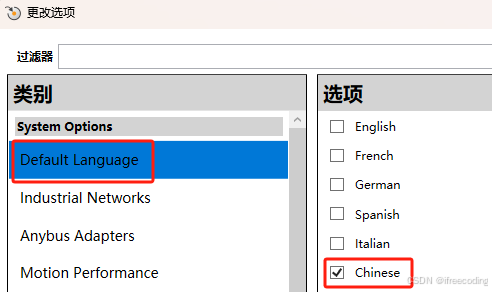
下面修改示教器界面为中文。
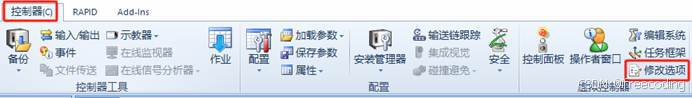
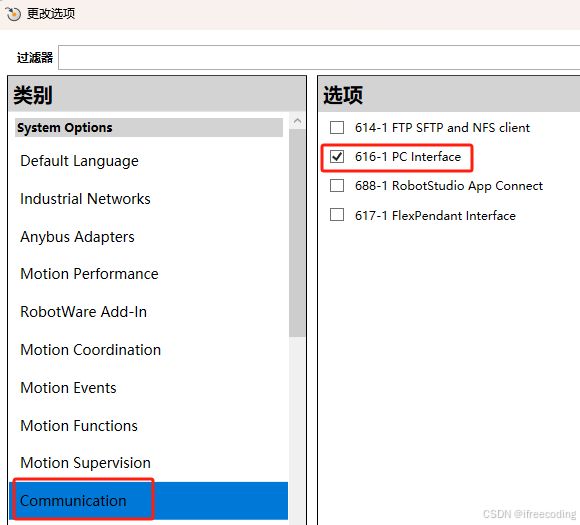
如果需要PC机控制机器人,需要为机器人增加PC接口,如下图。
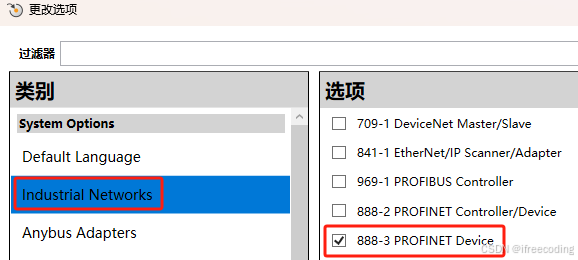
下图为机器人增加profinet驱动接口,如果单纯使用RobotStudio仿真则不需要增加。
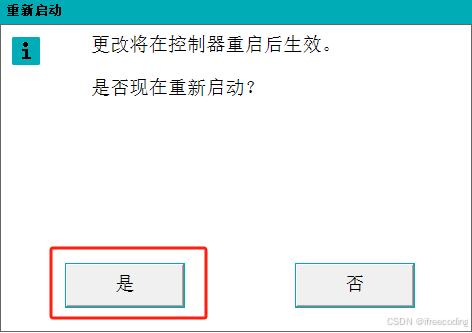
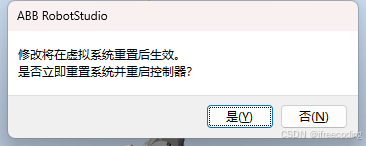
修改完毕点击“确认”,弹出下面窗口选择“是”。
添加外部轴

接下来为机器人添加外部轴,参照下面图片找到外部轴配置文件的安装位置。

C:\ProgramData\ABB Industrial IT\Robotics IT\DistributionPackages\ABB.RobotWare-6.08.0134\RobotPackages\RobotWare_RPK_6.08.0134\utility\AdditionalAxis\Track\DM1\M7L1B1T_DM1.cfg
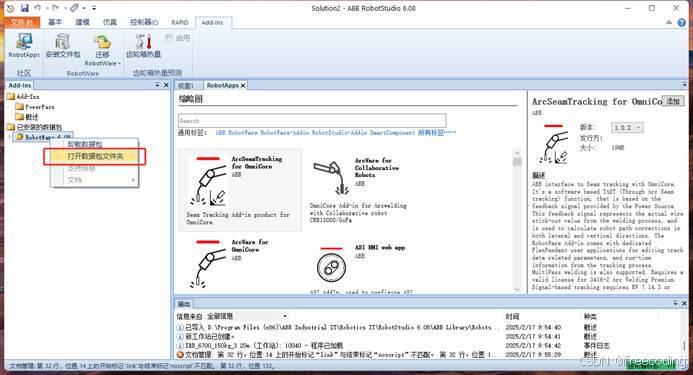
将配置文件M7L1B1T_DM1.cfg复制到工程目录中:

E:\work\RobotStudio\Solution2\Systems\IRB_6700_150kg_3.20m\HOME

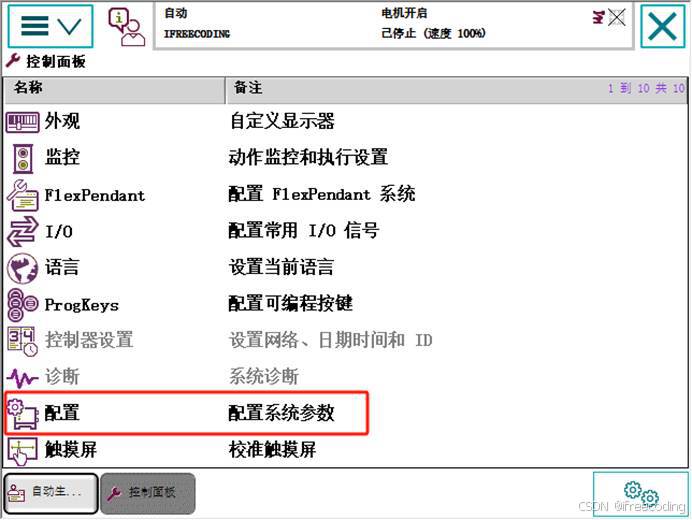
接下来打开示教器,在示教器中导入外部轴配置文件。
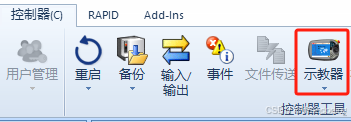
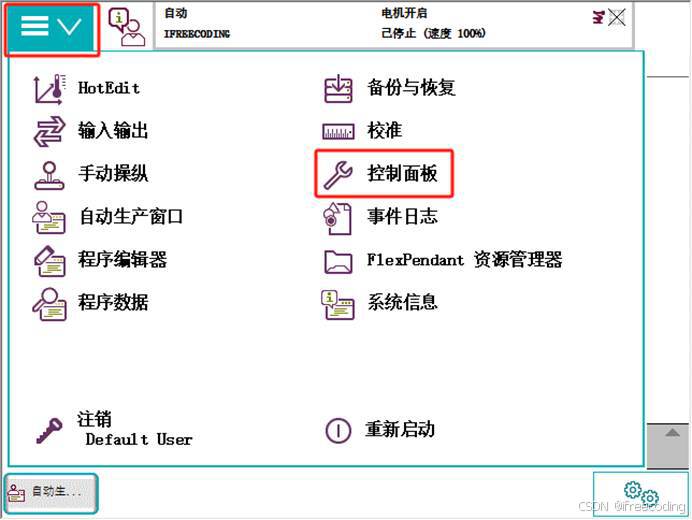
将示教器置为手动模式。

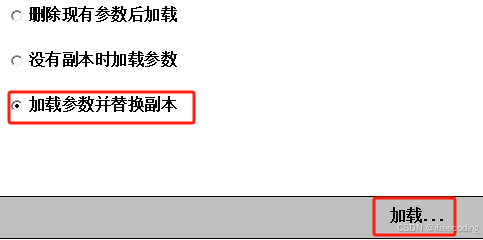
加载配置参数。
点击下图“加载参数...”选中M7L1B1T_DM1.cfg文件。
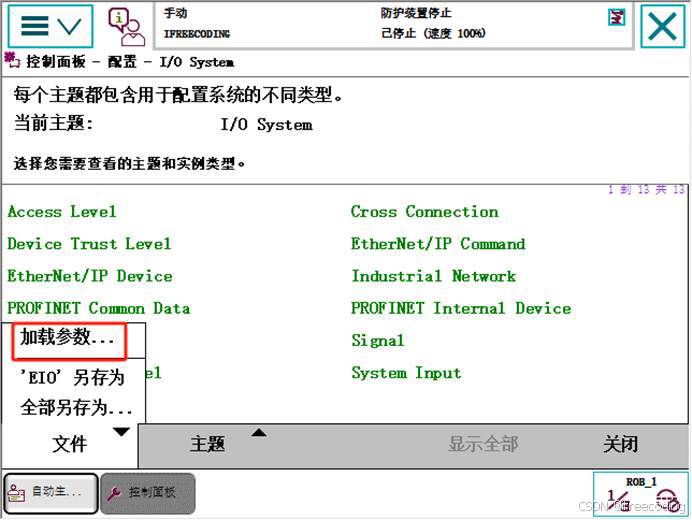
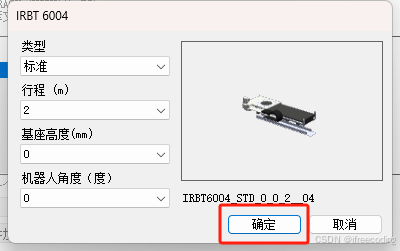
加载配置参数后会重启控制器,在RobotStudio界面会弹出添加外部轴导轨的界面,如下面图所示。
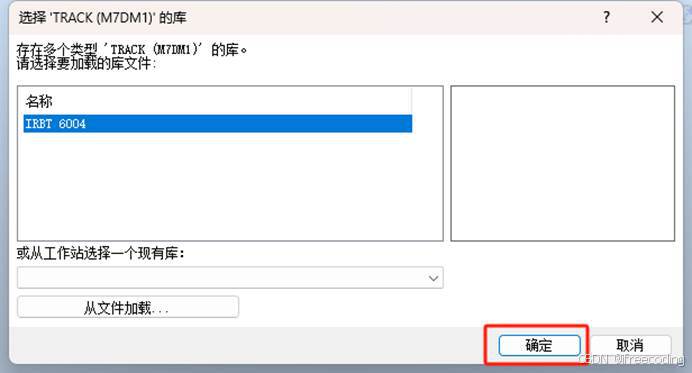
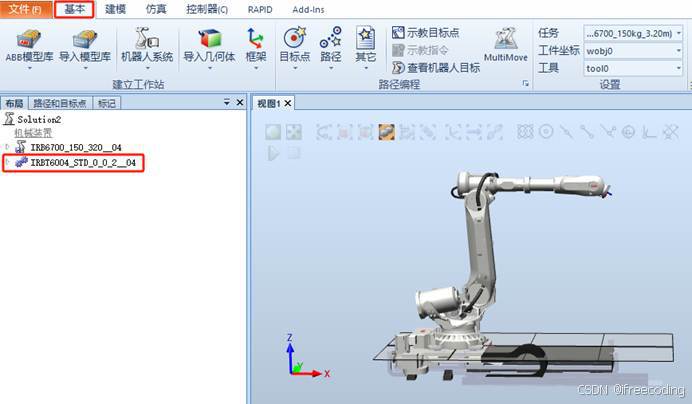
添加完外部轴导轨后在RobotStudio主窗口中可以看到新加的导轨了,该导轨由外部轴控制,只能实现一个维度的运动。

左侧树形结构显示了机器人IRB6700和导轨IRBT6004。按左键点击机器人IRB6700拖到导轨IRBT6004上便可将机器人安装到导轨上,导轨运动时可带动机器人一起运动。
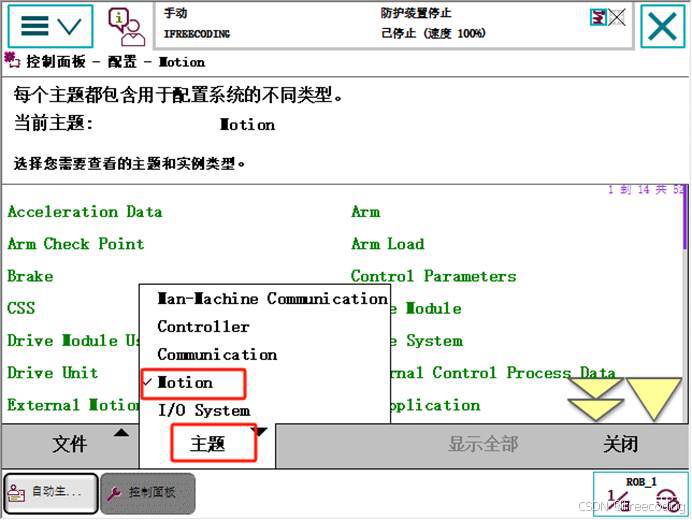
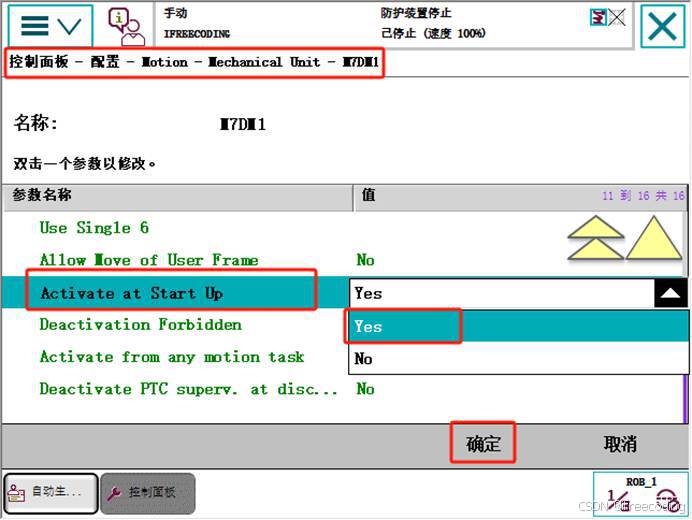
重新打开示教器,设置为手动。将“控制面板-配置-Motion-Mechanical Unit-M7D1”下参数“Activate at Start Up”置为“Yes”。该设置会在机器人启动时自动给外部轴上电。
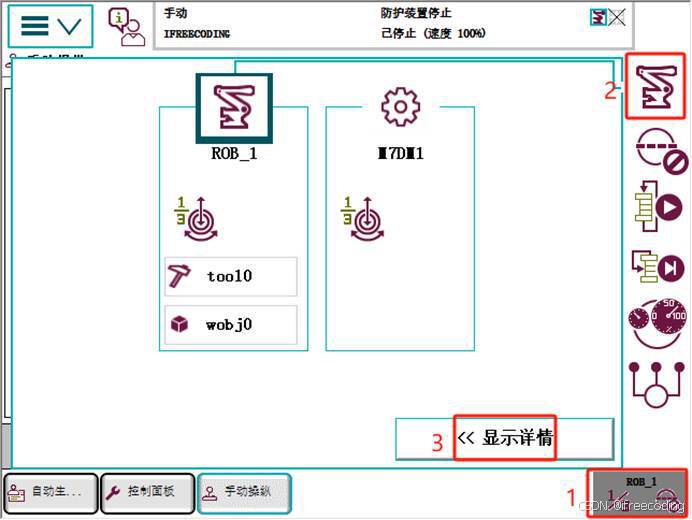
外部轴相对机器人的6轴是后加的,在机器人的外部,机器人原有6轴可以联动,为了使外部轴能与机器人的6轴一起联动需要确保是“开启协调”状态。该按钮有时会隐藏,可通过下面方法显示出来。
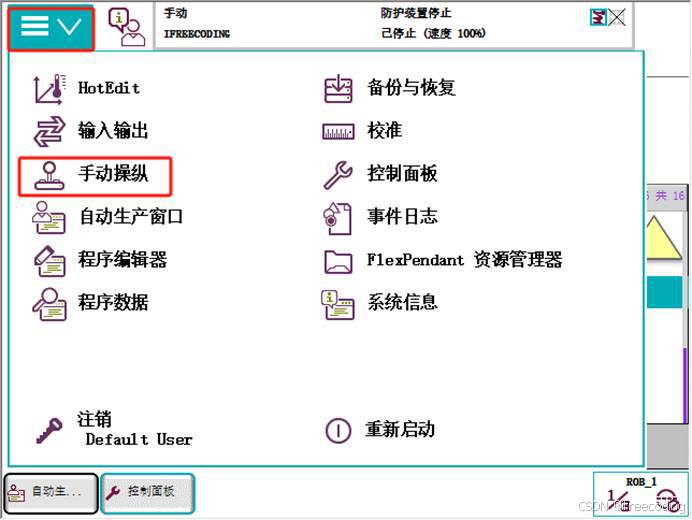
下图中3或4二选一。
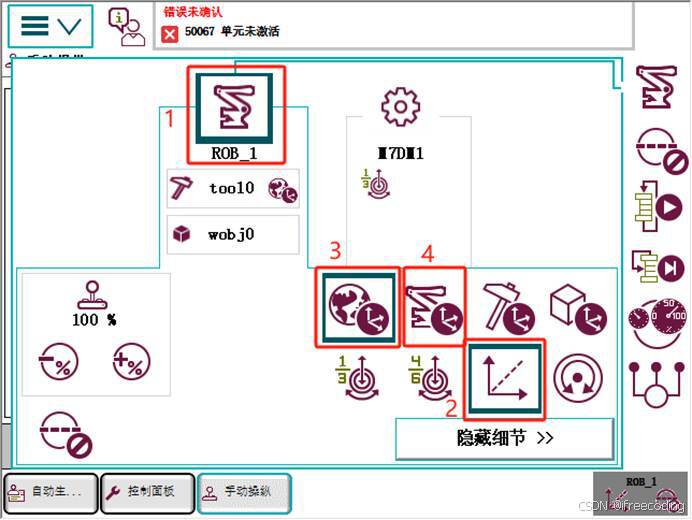
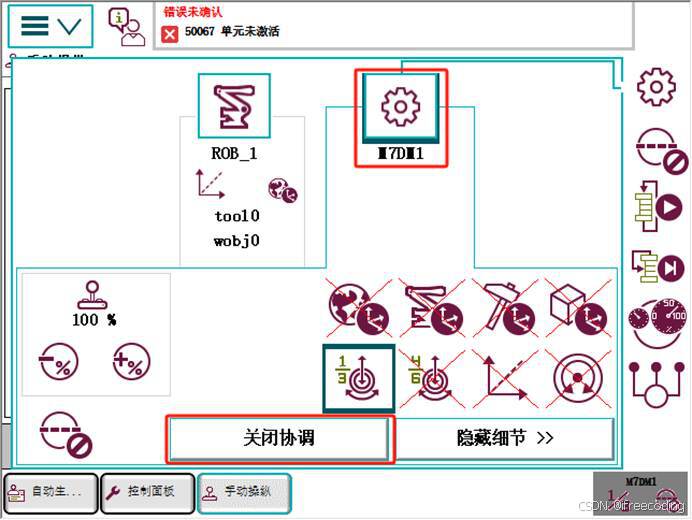
然后按下图选择,之后便会出现“关闭协调”按钮,再次点击会显示“开启协调”。

要保证系统处于开启协调状态,也就是按钮显示“关闭协调”。
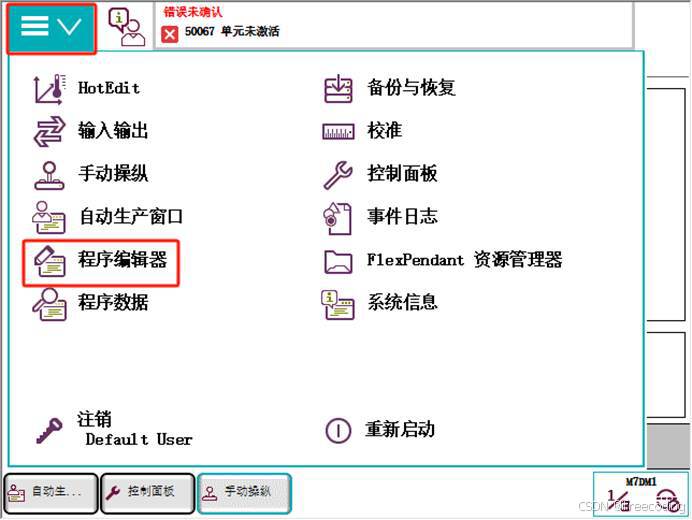
编写程序

经过上面步骤外部轴就设置好了,下面编写机器人程序来验证外部轴动作。
此时机器人的位置和姿态如下图所示,将当前的位姿记录到了MoveJ指令中。
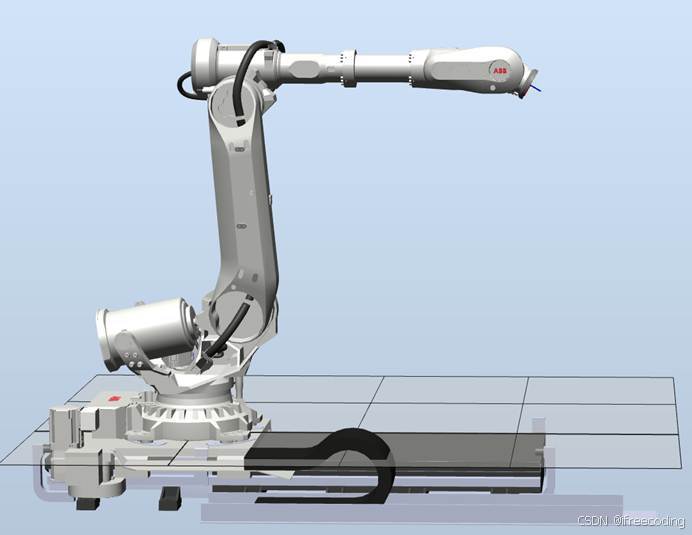
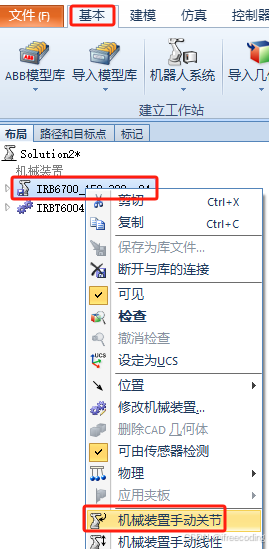
下图调节机器人的7轴(内部6轴+外部1轴)改变机器人的位姿。右键点击机器人IRB6700,按照下图操作。
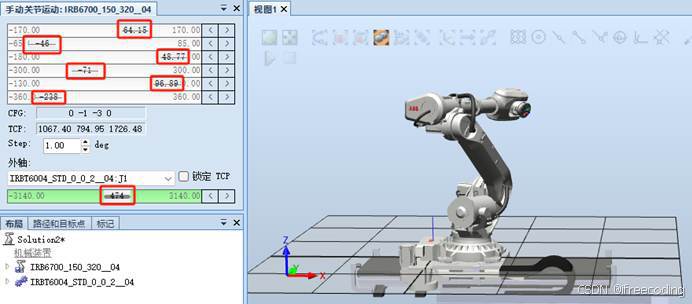
在打开的窗口中拖拽7个轴的滑块控制7个轴的运动来改变机器人位姿,改变后的位姿如下图所示。
然后在示教器中再插入一条MoveJ指令,记录下来当前的7轴数据。
可以重复上述动作再移动到第三个点并添加MoveJ指令,如下:
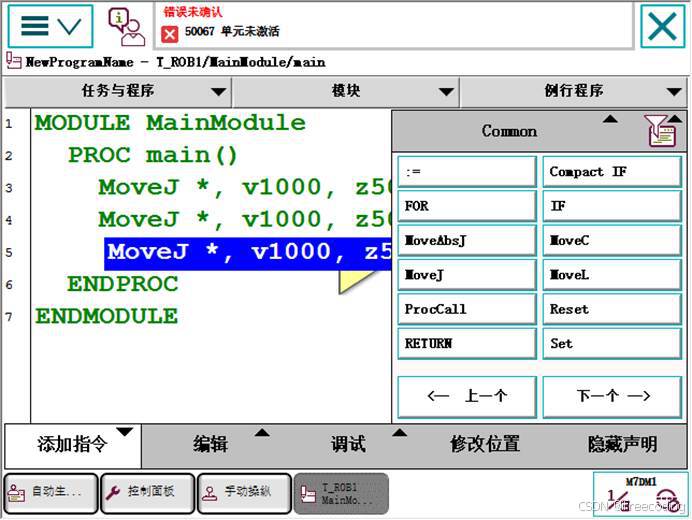
经过上述操作我们已经保存了3个位置的机器人数据,我们每执行一条指令时机器人会协调7轴联动使机器人走到当前MoveJ指令中的位置。

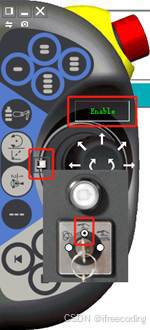
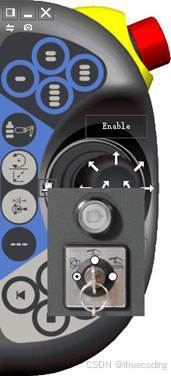
我们先使用手动方式调试。需要在示教器中置为“手动模式”,并将电机置为“Enable”状态。
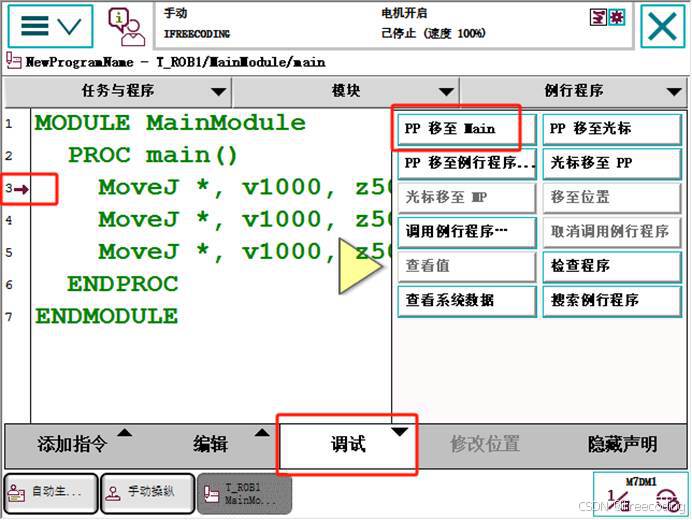
然后将program point移至main函数。
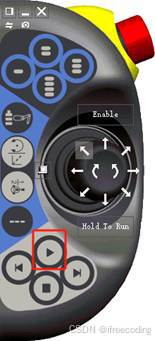
点击下图示教器按钮,在RobotStudio窗口就可以看到机器人在这3个点之间运动了。
还可以切换为自动模式,在RobotStudio中仿真运行。
成果展示

机器人运动视频在下面附件中。

使用PC机控制机器人

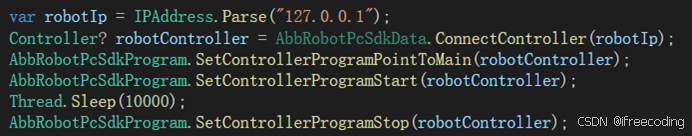
还可以由PC机与机器人通信来控制机器人,下面程序使用ABB机器人的PC SDK2024库封装了AbbRobotPcSdkProgram类。执行下面程序同样可以实现上面的机器人动作。
其它

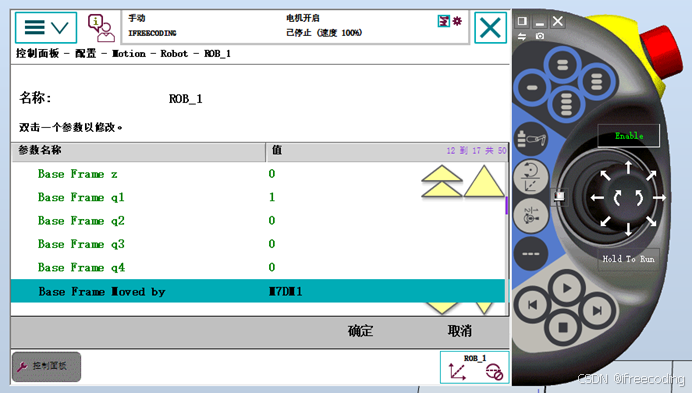
对于实体外部轴,通过下图将机器人安装到外部轴导轨上,外部轴移动时会改变机器人的基础坐标系。
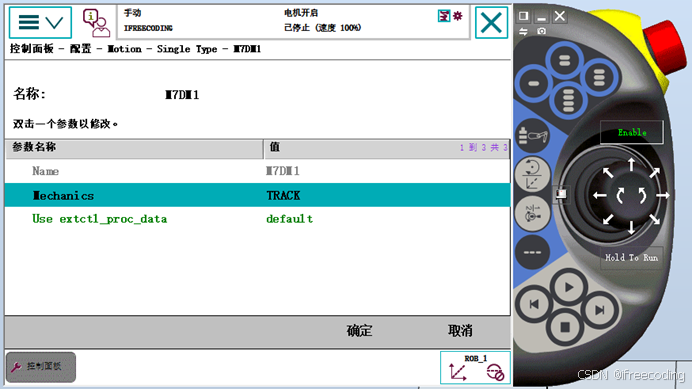
下图是将导轨设置为直线运动。
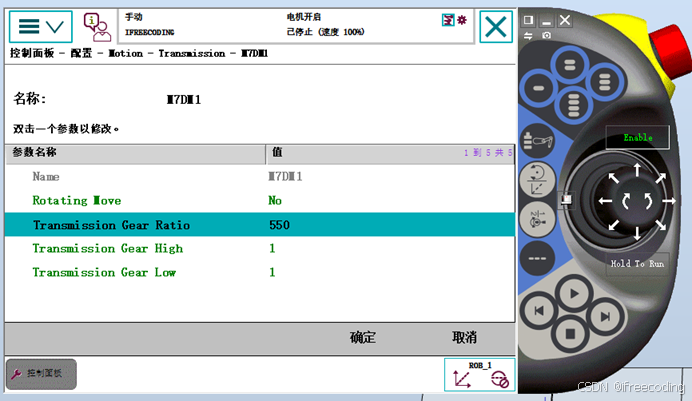
下图可配置外部轴减速比。
QT与ABB(robotstudio)通讯及ABB机器人基本指令 在机器人执行的rapid程序中也可以对可变量存储类型进行赋值操作,在程序执行后,赋值的结果会一直保持,直到对其进行重新赋值。ABB机器人数据存储描述了机器人控制器内部的各项属性,ABB机器人控制器数据类型多达100余种,其中常见的数据类型包括基本数据、i/o数据、运动相关数据。他在编程语言中表示文本的数据类型。tooldata 工具数据:用于定义工具的特征,包含工具中心点(TCP)的位置和方向,以及工具的负载。dionum 数字值:取值为0或1用于处理数字i/o信号,数字i/o信号中0作为低电平0。 阅读详情

相关推荐

RobotStudio教程:ABB机器人写空心文字虚拟仿真

在RobotStudio软件中实现ABB机器人写空心文字,并且能够展现出的写好的空心文字笔迹。

IndRobSim 8978

ABB RobotStudio6.08安装

网盘链接:https://pan.baidu.com/s/1yUpRG146dUXC9Gj1D94AHw,提取码:rsaz。解压安装包,运行`ABB RobotStudio 6.08.msi`程序,按流程一步步安装。安装完成后再根据自己电脑,解压...

个人博客 14万+

ABB机器人编程软件RobotStudio迅雷下载网盘下载

最近有不少小伙伴后台留言提了一些有关于RobotStudio安装方面的问题,包括初次安装,升级,或者多版本共存之类的问题,我有选择性的进行了回复,因为有的问题确实有些太“基础”。不过这也是体现出了还是有一些小伙伴对于RobotStudio的安装问题还是不太了解,所以这次我们就一起来看一下RobotStudio安装你应该get到的几个点。这样以后再有人提相关问题就可以直接把本文分享给他了。 首先我们先来看一下什么是RobotStudio,什么是RobotWare,它们有什么区别。毕竟我们想要了解,首先得先认

sdrzwangyanxin的博客 1万+

ABB机器人外部轴电机配置(MU系列)

ABB如何配置第七轴的电机(MU系列) 特别提要: 本文写作背景为 SiemensPLC S7-1200通过CANopen控制Maxon伺服 1、本文面向初次使用Maxon伺服驱动的新人群体,且仅供参考指导作用,不对最终调试结果负责。 2、由于Maxon不提供中文手册,建议英文较弱的读客,选择翻译本文所提及的重要章节,以提高效率。 3、本文资料将视情况在文章末尾贴出链接。 4、系统:win10 设...

痛惜4的博客 2万+

ABB机器人仿真软件robotstudio v6.08安装教程

ABB机器人仿真软件robotstudio v6.08安装教程

Robot_PLC_HMI_Automation 1万+

RobotStudio6.08

一款专业的机器人仿真软件,内含 搬运、弧焊、码垛、压铸取件等项目的教学工作站 !

ABB机器人添加外部轴(变位机或导轨)

1.系统key要有外部轴选项,并且用该key做好系统,如下(下图示例可以添加3个外部轴)打开系统信息System Info 2.打开RobotStudio找到如下界面 3.找到路径 ...\ABB.RobotWare-6.08.0134\RobotPackages\RobotWare_RPK_6.08.0134\utility\AdditionalAxis\Track 4.打开任意一个DM1(驱动柜),复制M7L1B1T_DM1.cfg文件到U盘 5.示教器控制面板Control P

sam的博客 1万+

总结robotstudio仿真配置外轴.docx

总结robotstudio仿真配置外轴.docx

【学习记录】RobotStudio 6.08中添加配置DSQC652

使用 RobotStudio 6.08软件时,想配置一个DSQC652的信号板,结果在配置中没找到DeviceNet Device选项,查询互联网很久,最终找到解决方法。

weixin_44352307的博客 7840

ABB机器人如何添加外部轴方法.docx

ABB机器人添加外部轴配置教程

单细胞实战之亚细胞分群从T/NK至CD4+T细胞——从入门到进阶(中级篇1)

亚细胞分群从T/NK至CD4+T细胞

zfyyzhys的博客 6389

RobotStudio软件:ABB机器人喷涂虚拟仿真

本文已经首发在个人微信公众号:工业机器人仿真与编程(微信号:IndRobSim),欢迎关注! 概述 ABB机器人喷涂加工在生产中应用非常广泛,RobotStudio软件针对机器人的喷涂工艺,专门开发了用于喷涂工艺应用的Smart组件,用户使用这些组件能够轻松地实现机器人的喷涂虚拟仿真。通过喷涂Smart组件的功能,机器人喷涂枪上能够生成油漆的雾化模型,在喷涂过程中还能在指定的工件上实时显示出指定颜色的漆面效果。 喷涂机器人工作站创建 在RobotStudio软件的虚拟仿真环境中,添加一台喷涂机器人,

IndRobSim 1万+

Python实战:用Py2neo轻松玩转Neo4j图数据库(附完整CRUD示例)

本文通过构建武侠知识图谱的实战案例,详细介绍了如何使用Python的Py2neo库对Neo4j图数据库进行CRUD操作。内容涵盖环境搭建、节点与关系创建、Cypher查询、数据更新删除及事务管理,帮助开发者直观高效地处理复杂关联数据,实现从入门到进阶的完整交互流程。

weixin_29034963的博客 185

ABB RobotStudio 6.08 学习日记 一、构建工作站

RobotStudio是一种工程工具,用于ABB机器人的组态和编程,包括车间内的实际机 器人和PC上的虚拟机器人。这款应用程序用于机器人单元建模、离线编程和仿真。这套软件具备先进的建模与仿真功能,有助于直观展示多机器人控制、安全功能、三维 视觉和机器人远程监督。RobotStudio 的内置编程环境可实现机器人控制器的在线和离线编程。在线模式下, 软件连接到机器人控制器,而在离线模式下,则连接到虚拟控制器,这个虚拟控制器 在PC上仿真机器人控制器。(来自官方RobotStudio使用手册)

m0_74164646的博客 7237

MuJoCo 机械臂关节空间阻抗控制Impedance实现(附代码)

阻抗控制通过调整关节的刚度和阻尼,让机器人在接触时产生顺应性,减少冲击力,其核心目标是在接触外部载荷时能够自适应调整输出力矩,实现力与位置的协同控制。阻抗控制可以很快的到达设定位置,在此基础上,使用mujoco交互中的施加外力操作,可以看到当外力松开后,机械臂也可以很快的回弹回设定位置。其中self.Kp和self.Kd为固定刚度和阻尼系数,通过修改刚度和阻尼参数,可以变得更柔顺来应对各种场景。注释掉该行后,直接simulate仿真可以看到机械臂控制位置震荡等情况,接下来引入关节空间阻抗控制的代码。

darcsdn 1274

【OpenClaw 故障排查完全指南】

OpenClaw 故障排查指南摘要 本指南针对OpenClaw 2026.2.26版本常见问题提供解决方案,适用于Windows/Linux/macOS平台。 核心问题及修复方案: 飞书插件连接失败:删除冲突插件或重装OpenClaw Ollama认证错误:设置环境变量OLLAMA_API_KEY="ollama-local" 配置警告:可安全忽略的安全扫描提示 端口占用:查找并终止占用18789端口的进程 插件重复加载:清理重复插件目录 快速修复: 提供一键修复PowerShell脚本

weixin_37572294的博客 1万+

【免费下载】 RobotStudio 6.08 + ABB机器人全套资料

RobotStudio 6.08 + ABB机器人全套资料 【下载地址】RobotStudio6.08ABB机器人全套资料分享 本套资料包含了RobotStudio 6.08版本的软件安装包及其详细安装指南,确保用户能够顺利搭建学习环境。此外,我们精心整理了丰富的ABB机器人相关文档、教程视频、案例分析及实战演练材料,覆...

gitblog_06697的博客 3639

路由 NAT(简介、静态NAT、动态NAT、NATServer、NAPT、Easy-ip、NAT地址映射表)

为了有效节约公网IPv4地址,并提供一定的网络安全保障能力,NAT网络地址转换技术孕育而生。NAT(Network Address Translation)网络地址转换,主要将私有地址转换成公网地址。NAT优点能够缓解公网地址紧缺问题。解决IP地址空间冲突或重叠的问题。网络扩展性更高,本地控制也更容易。内网结构变得不可见,从而增加了安全性。NAT缺点因为地址映射的原因,当网络转换过多时会存在转发延迟的问题。端到端寻址变得困难,因为经过了NAT地址转换相当于换了张脸,想找人就难了。

Hades_Ling的优快云博客 8751

【RobotStudio】带外部轴的ABB机器人走曲线仿真,查看关节位置曲线

最近研究了下使用RS建立带外部轴的机械臂仿真,TCP走曲线,然后查看关节数据信号。做个笔记记录一下这个过程:仿真录屏一、导入零件模型 RobotStudio6.08 可以直接导入Solidworks2018建立的零件模型。导入之后,进行组合、删减不必要的部件,然后重命名。二、创建机械装置2.1 添加链接link:Base,L1,L2,L32.2 添加接点,即关节设置鼠标单击输入框,开...

cxyhjl的博客 7047

基于树莓派4B设计的厨房环境监测系统_368

本项目设计并实现了一种基于树莓派4B的厨房环境监测系统,提升厨房使用过程中的安全性与智能化水平。系统采用树莓派4B作为主控核心,集成DHT11温湿度传感器、MQ2烟雾传感器、火焰传感器、光敏传感器、水滴检测传感器等多种传感器,实现对厨房环境温湿度、烟雾、火焰、光照与溢水等参数的实时监测,并通过蜂鸣器进行本地报警。系统通过WIFI连接互联网,利用MQTT协议将环境数据上传至华为云物联网平台,实现远程可视化监控。

415

高性能C#上位机:多串口并发,百万数据不卡顿

去年做了一个环境监测项目,要对接32个串口传感器,每个传感器每秒发10条数据,一天下来就是2700多万条数据,之前的老程序跑起来UI直接卡死,数据丢包率高达10%,存到数据库要卡半天,客户要求数据丢包率为0,UI响应延迟≤100ms,百万级数据查询≤1s。这套多串口通信方案已经用在了我们公司10多个项目上,最多支持64个串口同时并发,每秒处理3000条数据,完全不卡顿,数据零丢包,客户非常满意,最近做的一个光伏监测项目,对接了48个串口传感器,稳定运行了6个月,没有出过任何问题。

这里只有干货:从 Modbus 通信到 MES 对接,从 YOLO 训练到工控机部署,带你搞定工业软件开发全流程。 425

【亲测免费】 ABB RobotStudio 6.08 安装指南:轻松上手工业机器人编程

ABB RobotStudio 6.08 安装指南:轻松上手工业机器人编程 【下载地址】ABBRobotStudio6.08安装指南 本仓库提供了一份详细的ABB RobotStudio 6.08安装指南,帮助用户顺利完成软件的安装过程。该指南以PDF格式提供,内容涵盖了从下载到安装的每一个步骤,确保用户能够轻松上手AB...

gitblog_06680的博客 4476

【免费下载】 ABB机器人添加外部轴配置教程

ABB机器人添加外部轴配置教程 【下载地址】ABB机器人添加外部轴配置教程分享 ABB机器人添加外部轴配置教程本文档旨在指导用户详细了解如何在ABB机器人系统中集成和配置外部轴,实现更加灵活和高效的自动化作业 项目地址: http...

gitblog_06631的博客 1842

Camera2Demo

在Camera2 的基础上进行封装,使得Camera2一堆初始化逻辑与Activity分离,降低耦合度,完成预览拍照并保存的操作

efm32 入门.pdf

本PDF共计22页,介绍的是操作驱动API,下载与否自己斟酌。

【免费下载】 ABB机器人仿真利器:RobotStudio 6.08安装指南

ABB机器人仿真利器:RobotStudio 6.08安装指南 【下载地址】ABB机器人RobotStudio6.08仿真软件安装指南 ABB机器人RobotStudio 6.08仿真软件安装指南--- 项目地址: https:/...

gitblog_09737的博客 3576

win10 跳过U8环境检测的IE WebControls.rar

win10 安装u8的时候 提示IE WebControls 不通过,这个工具可以欺骗u8的检查。 跳过U8环境检测的IE WebControls。提示导入失败后,重新检测通过。

RobotStudio软件:ABB机器人行走轴添加与控制

本文已经首发在个人微信公众号:工业机器人仿真与编程(微信号:IndRobSim),欢迎关注! 概述 在RobotStudio软件中,不仅可以对机器人本体进行虚拟仿真,还能够对机器人的行走轴进行虚拟仿真。行走轴作为机器人的外部轴,既可以独立运行也可以与机器人联动运行,能够大大扩展机器人的可达范围,提高加工灵活性。 RobotStudio软件对机器人行走轴的仿真支持两种方式,一种是导入外部行走轴模型的虚拟仿真,另一种是直接使用软件自带的模型库中提供的模型进行虚拟仿真。软件模型库中的行走轴模型均为ABB机器

IndRobSim 9002

Statistics and Machine Learning Toolbox

Statistics and Machine Learning Toolbox(带书签),MATLAB统计学习工具

上一篇: matlab调用C/C++程序,minGW不支持C++14标准的解决方法
ifreecoding
博客等级 码龄15年 148粉丝 33原创
评论
成就一亿技术人!
拼手气红包6.0元
还能输入1000个字符
 
 条评论被折叠 查看
添加红包

请填写红包祝福语或标题

个

红包个数最小为10个

元

红包金额最低5元

当前余额3.43元 前往充值 >
需支付:10.00元
成就一亿技术人!
领取后你会自动成为博主和红包主的粉丝 规则
hope_wisdom
发出的红包
实付元
使用余额支付
点击重新获取
扫码支付
钱包余额 0

抵扣说明:

1.余额是钱包充值的虚拟货币,按照1:1的比例进行支付金额的抵扣。
2.余额无法直接购买下载,可以购买VIP、付费专栏及课程。

余额充值