【NIPS2023】Rank-DETR for High Quality Object Detection

Relation-DETR模型详解及代码复现 采用二分图匹配损失(匈牙利算法)组合分类损失(交叉熵)和回归损失(L1+GIoU) 阅读详情

【NIPS2023】Rank-DETR for High Quality Object Detection

机构:清华大学、北京大学、剑桥大学、微软亚洲研究院

论文地址:https://arxiv.org/abs/2310.08854

代码地址:https://github.com/LeapLabTHU/Rank-DETR

作者简介:黄高,清华大学博士学位,康奈尔大学计算机系博士后,清华大学自动化系助理教授、博士生导师,获阿里巴巴“达摩院青橙奖”、2019年吴文俊人工智能优秀青年奖等。代表作DenseNet获得CVPR2017年最佳论文、Stochastic Depth。研究方向包括动态神经网络、高效深度学习。

本文考虑到DETR模型中query的重要性存在差异,致力于改进高IoU情况下(例如AP@75)的检测性能,首次提出基于排序思想的Rank-DETR,在Transformer中引入排序相关的网络层、排序导向的损失函数和匈牙利匹配损失。在COCO数据集上的性能高于DINO、Align-DETR、GroupDETR等baseline,与Stable-DINO、MS-DETR、Salience-DETR相当,弱于DDQ-DETR、Co-DETR、Relation-DETR等SOTA方法。

文章贡献/创新点

  • 在Transformer Decoder中提出了基于rank机制改进的分类头和query排序层。
  • 在损失函数(网络损失和匈牙利匹配损失)中对分类和回归分支进行对齐,使得高置信度的query也具有高IoU。
  • 实验验证了所提方法的有效性,并将rank机制引入到已有DETR方法中验证了有效性。

排序相关的结构设计
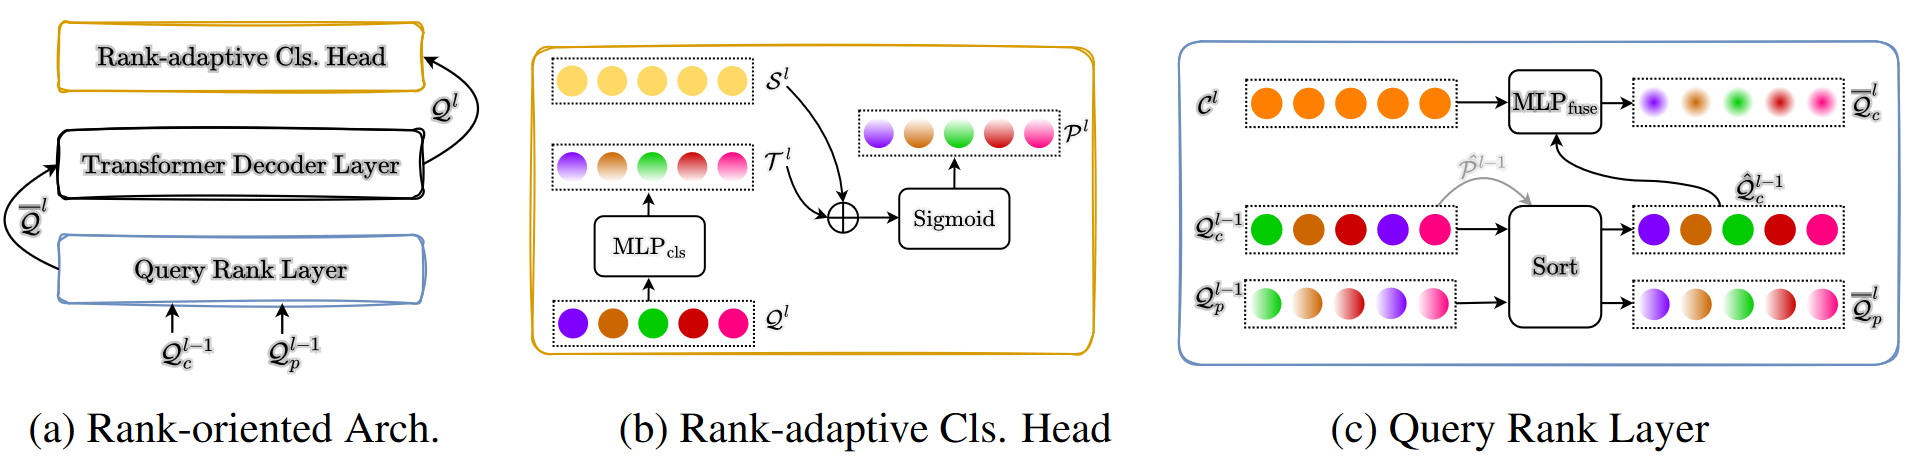
排序相关的结构设计

排序自适应的分类头

常规的DETR方法中,backbone提取多尺度特征,transformer将其映射为6层Decoder输出(两阶段方法还会多1层Encoder输出),每层的输出都是 n n n个query(原始DETR中 n = 100 n=100 n=100、DeformableDETR中 n = 300 n=300 n=300、DINO中 n = 900 n=900 n=900),针对第 l l l层的每个query,表示为 q i l q_i^l qil​,head将其映射为分类结果 p i l \boldsymbol p_i^l pil​+回归结果,其中分类头是单层全连接:

p i l = S i g m o i d ( r i l ) , t i l = MLP cls ( q i l ) \boldsymbol p_i^l=\mathrm{Sigmoid}(\boldsymbol r_i^l), \boldsymbol t_i^l=\text{MLP}_\text{cls}(\boldsymbol q_i^l) pil​=Sigmoid(ril​),til​=MLPcls​(qil​)

本文提出的排序自适应分类头其实就是为每个query增加了对应的embedding,两者加起来再进行分类:

p i l = S i g m o i d ( t i l + s i l ) , t i l = MLP cls ( q i l ) \boldsymbol p_i^l=\mathrm{Sigmoid}(\boldsymbol t_i^l+\boldsymbol s_i^l), \boldsymbol t_i^l=\text{MLP}_\text{cls}(\boldsymbol q_i^l) pil​=Sigmoid(til​+sil​),til​=MLPcls​(qi

目标检测Relation DETR详解 通过引入显式的位置关系先验,Relation-DETR在自注意力机制中加入了结构性偏置,弥补了传统DETR在输入上缺乏结构性偏置的问题。这种先验知识的引入,使模型能够更有效地捕捉目标之间的位置关系,从而加速收敛并提高检测性能。 阅读详情

相关推荐

Relation-DETR实战解析:如何通过位置关系编码器实现即插即用的目标检测优化

本文深入解析Relation-DETR如何通过创新的位置关系编码器优化目标检测性能。Relation-DETR在传统DETR基础上引入显式位置关系先验,显著提升收敛速度和小目标检测精度,同时保持即插即用的特性。文章详细介绍了其核心架构、渐进式注意力机制和工程实践技巧,展示了在工业检测、遥感分析等场景的优异表现。

qq_27496129的博客 735

JAVA + 海康威视SDK + FFmpeg+ SRS 实现海康威视摄像头二次开发

海康威视SDK接入方案摘要 本文介绍了使用海康威视官方SDK开发物联网平台摄像头接入功能的完整方案。系统采用Java后端集成HCNetSDK控制摄像头,通过FFmpeg将RTSP流转为RTMP推送到SRS流媒体服务器,前端基于HTTP-FLV协议实现视频播放。文章详细说明了开发准备工作,包括SDK下载、SRS部署、FFmpeg安装等关键步骤,并提供了数据库表设计和接口定义。核心部分展示了如何集成海康SDK,包括提取必要代码、加载DLL文件、配置打包插件等具体实现细节,最终形成了一套支持实时预览、回放和下载的

2401_83057947的博客 2261

Proteus仿真实战:用AT89C51+L298N搭建直流电机PID调速系统(附完整工程文件)

本文详细介绍了使用Proteus仿真平台结合AT89C51单片机和L298N驱动模块搭建直流电机PID闭环调速系统的全过程。从硬件选型、电路连接到PID算法实现与参数整定,提供了完整的开发指南和工程文件,帮助读者快速掌握闭环调速系统的设计与调试技巧。

weixin_28724661的博客 447

5分钟搞懂MSDNet:用Transformer实现小样本语义分割的保姆级教程

本文详细介绍了MSDNet(Multi-Scale Decoder Network)如何利用Transformer架构实现小样本语义分割。通过多尺度解码器和空间Transformer解码器,MSDNet能够在仅有1-5张标注图像的情况下完成精确分割任务。文章提供了PyTorch代码实例和优化技巧,帮助开发者快速掌握这一前沿技术。

weixin_30832143的博客 506

在 Ubuntu 22.04 上配置 SonarQube 与 CI/CD 流水线实现自动化代码审查

本文详细介绍了在Ubuntu 22.04系统上配置SonarQube并与CI/CD流水线集成的完整流程,实现自动化代码审查。从环境准备、数据库配置到核心参数调优,再到与Jenkins和GitHub Actions的深度集成,提供了实战技巧和性能优化建议,帮助团队提升代码质量监控效率。

weixin_28829325的博客 258

VCSA的vmware-updatemgr服务无法启动和vSAN界面报“certificate chain is not trusted and thumbprint doesn‘t match”处理

"Unable to update CM service info"和"Server certificate chain is not trusted and thumbprint doesn't match"问题处理

jetliu05的博客 1882

详解【计算机类&面试真题】军队文职考试——第7期:C盘格式化需要注意什么?| 两台笔记本连起来后ping不同,可能存在哪些问题?| 模拟信号到数字信号是如何转化的?| 计算机由哪些部件组成?

这是我分享的系列面试知识——军队文职(计算机类)面试真题详解(第7期)。本期分享:两台笔记本连起来后ping不同,你觉得可能存在哪些问题?模拟信号到数字信号是如何转化的?谈一谈计算机由哪些部件组成?如何加强计算机网络安全管理?若通过域名无法访问,而通过IP地址能访问。这是怎么回事?你将如何解决?谈一谈C盘格式化需要注意什么?开放类题目:如果应聘的岗位和你想的差距很远,你怎么办?

追光者♂:记录、分享、总结、提升,现象级专栏《Python从入门到人工智能》作者,无惧黑暗,坚信曙光 1917

【WRF-Urban】WUDAPT详解:An Urban Weather, Climate, and Environmental Modeling Infrastructure

WUDAPT详解:An Urban Weather, Climate, and Environmental Modeling Infrastructure

WW、forever的博客 495

【100%通过率】华为OD机试真题 Python 实现【最多组合直角三角形个数】【2023 Q1 | 100分】

有N条线段,长度分别为a[1]-a[n]。 现要求你计算这N条线段最多可以组合成几个直角三角形。 每条线段只能使用一次,每个三角形包含三条线段。

MISAYAONE的博客 1万+

android 蓝牙通讯demo

android 下蓝牙通讯demo,实现了发现蓝牙,使能蓝牙,通过蓝牙发送消息。

假人有限元模型

假人模型,车辆碰撞假人有限元模型,适合做乘员安全的研究者利用

复分析 阿尔福斯(Ahlfors) 第三版答案 英文

答案分为十章,有部分习题没有答案,全英文复分析阿尔福斯(Ahlfors) 第三版答案

精雕软件(JDpaint) 5.5 绿色版

精雕软件(JDpaint) 5.5 绿色版精雕软件(JDpaint) 5.5 绿色版精雕软件(JDpaint) 5.5 绿色版

上一篇: Git命令整理(持续更新)
下一篇: 【CVPR2024】Salience DETR: 端到端目标检测计算量减少30%且性能更高!
普莱姆
博客等级 码龄4年 148粉丝 6原创
评论
成就一亿技术人!
拼手气红包6.0元
还能输入1000个字符
 
 条评论被折叠 查看
添加红包

请填写红包祝福语或标题

个

红包个数最小为10个

元

红包金额最低5元

当前余额3.43元 前往充值 >
需支付:10.00元
成就一亿技术人!
领取后你会自动成为博主和红包主的粉丝 规则
hope_wisdom
发出的红包
实付元
使用余额支付
点击重新获取
扫码支付
钱包余额 0

抵扣说明:

1.余额是钱包充值的虚拟货币,按照1:1的比例进行支付金额的抵扣。
2.余额无法直接购买下载,可以购买VIP、付费专栏及课程。

余额充值
