决策规划(五)---动态规划

EGO_Planner代码学习(四):轨迹规划器流程——上 之前学习了EGO-Planner启动流程、轨迹服务器流程、以及控制器流程,已经给继续学习EGO-Planner规划器打好了基础,下面就详细的记录一下规划器部分的流程以及细节。由于整个的篇幅较长,本节先写一下规划器总体的流程,详细的轨迹生成的细节后文再进行补充。 阅读详情

笔记来自 B 站

1.路径决策

以 host(ego) 在 reference line 的投影为坐标原点,建立 frenet 坐标系
找到规划起点:
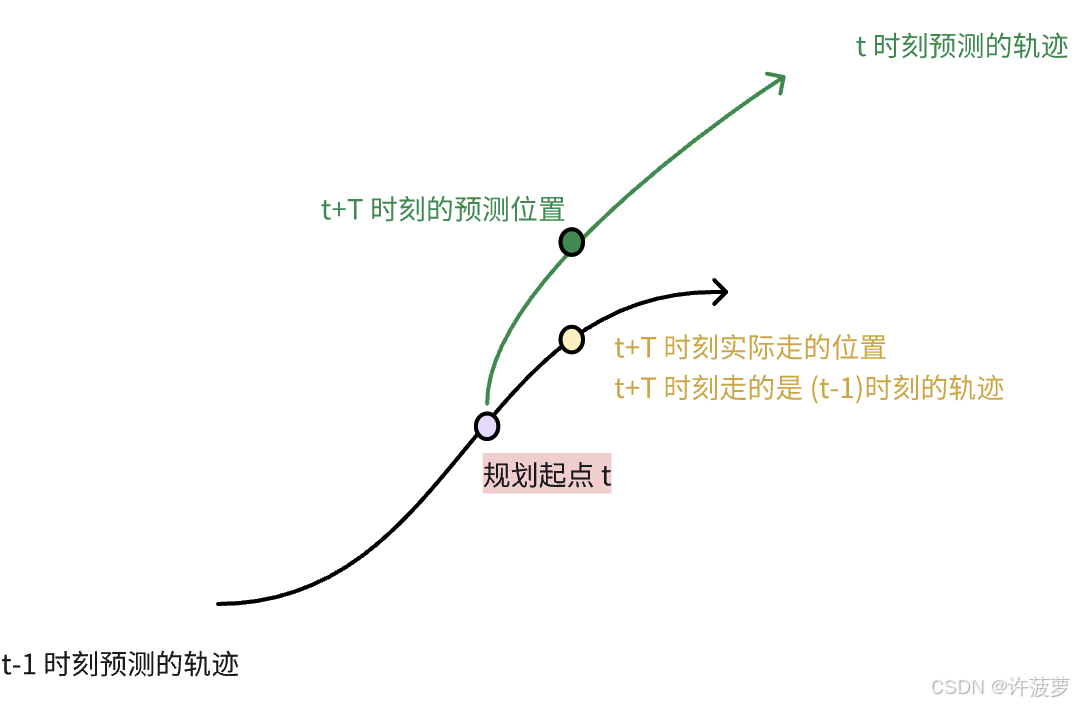
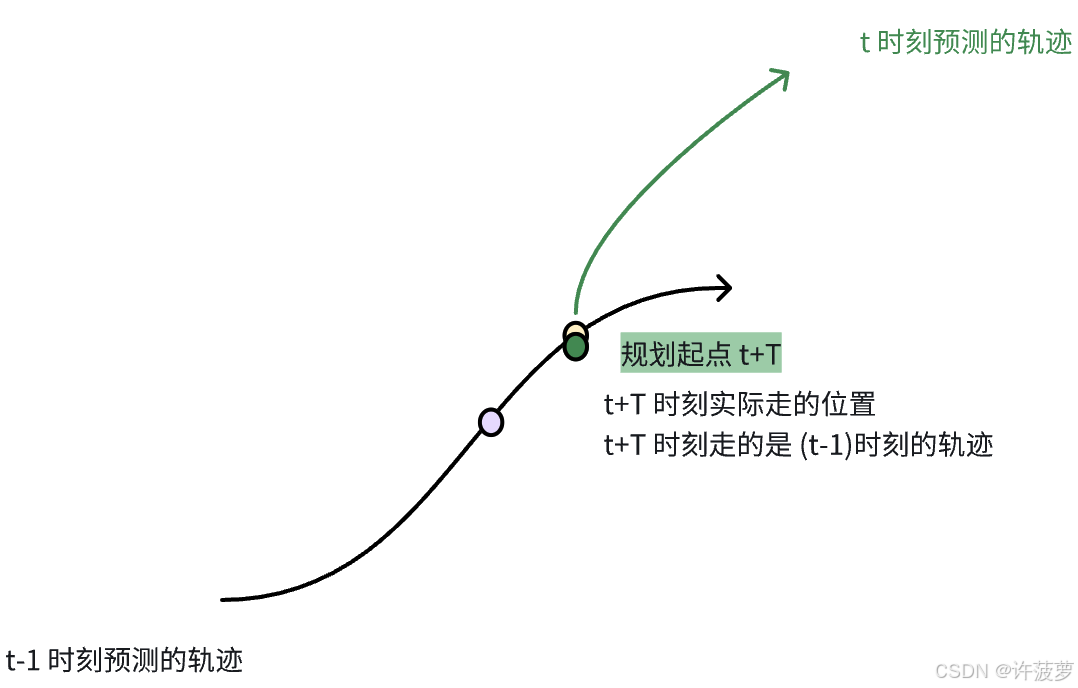
为了保证控制的连续性,规划的起点为 t+T 时刻
如下图所示,如果规划起点选择在 t 时间的点,绿色的线为 t 时刻预测的轨迹,在 t+T 时刻自车应该在绿色点的位置。但是,控制在 t 时刻拿到的是 (t-1) 时刻的轨迹,在 t+T 时刻控制随着 (t-1) 时刻的轨迹走到黄色的点,这就造成了控制的不连续性
在这里插入图片描述
如下图所示,规划的起点在 t+T 时刻,控制还是走 (t-1) 时刻的轨迹,那么在 t+T 时刻,规划的轨迹和控制走的点是一样的,所以 t 时刻规划的起点要是 t+T 时刻
在这里插入图片描述

2.寻找最优路径标准

最优路径标准:平滑,与障碍物保持适当距离,贴近参考线,下图中这条粉色的线就没有贴近参考线
在这里插入图片描述
有障碍物的二次规划是非凸的,如下图所示,这个车有多重方法可以绕过这个树:
在这里插入图片描述
代价函数如下图所示,代价函数值最大的位置就是代价函数最大的地方:
在这里插入图片描述

2.1 撒点法

每隔一定的米数撒一些点,寻找每个点的最优路径,这个路径就叫粗径:
在这里插入图片描述
然后基于这些粗径进行第二次的规划,解出一条最优路径:
在这里插入图片描述
如何在离散空间上找到粗解:动态规划
如何在凸空间上优化出最终解:二次规划

3.动态规划

3.1 计算每个路径的代价函数

如何判断生成轨迹的质量,需要用到代价函数:
在这里插入图片描述
平滑代价解释:
s 代表弧长,期望弧长越平滑越小,但是对该期望求积分比较困难,所以就简化为每个离散点的积分
在这里插入图片描述
障碍物距离代价:
相当与对障碍物画了两个圈,外圈是 d1,内圈是 d2 ,当在 (0,d2) 范围内接近于无穷大
在这里插入图片描述
最终就可以求出每个起点终点的最短路径
在这里插入图片描述

3.2 找到最短路径

可以使用迪杰斯特拉算法求出图的最短路径,也可以使用动态规划的方式:
现在要计算出 P0 —> P12 or P22 or P32 哪种代价最小,笨方法是计算
P0–>P12,计算 P0—>P22。。。
但是动态规划可以先将 P0—>P11 ,P0—>P21 ,P0—>P31 的结果进行保存然后再计算计算后面的结果,这样就减去了一部分计算量
在这里插入图片描述

4.轻决策与轻决策

为什么不使用粗规划(动态规划)的结果作为最终结果:因为粗规划是使用离散撒点的方式找到最优路径,撒点的方式本身就不是最优解
动态规划是一种决策的手段,相当于找到一段凸空间,然后再从这个凸空间中进行二次规划找到最优路径
二次规划是一个五次多项式,约束可以写成下图:
在这里插入图片描述
动态规划与决策的关系
在这里插入图片描述

4.1 重决策

在这里插入图片描述
为什么人为给定的空间有可能是非凸空间:
下面的两个蓝色的框是障碍物,人为可能会规划的空间是非凸空间
在这里插入图片描述
重决策优点:
在这里插入图片描述

4.2 轻决策

在这里插入图片描述
轻决策缺点:
在这里插入图片描述

4.3 重决策与轻决策的应用

在这里插入图片描述

决策规划算法三:DP与分层状态机2种决策算法的对比 决策算法的本质目的就是开辟凸空间, 便于后期使用二次规划QP搜索出一条符合约束条件的最优路径。 最优路径的含义:使目标函数最小化的路径。 路径规划本质就是求曲线方程:。 开辟凸空间的方法有很多: 1,重决策的策略:分层状态机,深度学习等。根据经验规则进行决策。 2,轻决策:DP。根据代价Cost进行决策。 一,DP决策算法:根据代价Cost进行决策 DP的过程: 在frenet坐标系中,在均匀固定的的方向均匀撒点,并用5次曲线(或者其他曲线)连接各点。每条曲线的方程为:.. 阅读详情

相关推荐

自动驾驶路径决策算法——动态规划

蓝色的线是第一次规划的结果,按照当前的规划来说100ms以后应该是绿点位置,但是由于控制本身不完美,100ms后车辆实际位置是红色点,此时同时开始第二次规划,按照规划100ms后应该是紫点位置,但是由于控制不完美,车辆实际位置是橙点。这样在控制看了规划的轨迹是割裂的。上个规划周期规划出来的轨迹是蓝色线条,本周期规划开始的时间是T,首先比较当前车辆的位置和上一个规划周期在T时刻规划出来的位置是否接近,比较接近,误差不大就是说明控制时按照规划路径走的,就可以进行轨迹拼接,规划的起点是T+100ms(绿点)。

m0_68388605的博客 2713

Apollo决策规划算法学习Chapter2 路径规划算法

本文为第二章,主要讲解 Apollo决策规划算法中的路径决策算法,EM planner的路径决策算法是通过动态规划和二次规划实现的,下面来分两部分细讲路径决策算法中的动态规划和二次规划算法。

weixin_44924725的博客 3920

数学建模【动态规划研究的问题、动态规划思想、最短路问题、资源分配问题、多阶段决策问题 动态规划的最优子结构性质、动态规划的子问题重叠性质、前向优化、后向优化、解TSP问题】

动态规划研究的问题 内容 动态规划思想 问题举例一:最短路问题 问题举例二:资源分配问题 例 5.1.2 离散变量的资源分配问题 多阶段决策问题 动态规划的最优子结构性质 动态规划的子问题重叠性质 前向优化 后向优化 例 5.1.2 连续变量的资源分配问题 例 5.3.2 多阶段有限资源分配问题 递推方程 例 5.3.1 解TSP问题 计算一个单元格 计算过程

upward 5044

EGO-Planner:一种无需 ESDF(欧几里得距离场) 梯度的局部路径规划方法

EGO-Planner:一种无需 ESDF(欧几里得距离场) 梯度的局部路径规划方法

世界仙境与冷酷尽头's Blog 1万+

动态规划

1. 什么是动态规划 从数学的视角来看,动态规划是一种运筹学方法,是在多轮决策过程中的最优方法。 那么,什么是多轮决策呢?其实多轮决策的每一轮都可以看作是一个子问题。从分治法的视角来看,每个子问题必须相互独立。但在多轮决策中,这个假设显然不成立。这也是动态规划方法产生的原因之一。 2. 最短路径问题 接下来看一个非常典型的例子,最短路径问题。如下图所示: 每个结点是一个位置,每条边是两个位置之间的距离。现在需要求解出一条由 A 到 G 的最短距离是多少。 不难发现,我们需要求解的路线是由 A 到 G,这就

Yangchenju的博客 1万+

动态规划1

动态规划 1.动态规划概论 动态规划(Dynamic Programming,DP) 是运筹学的一个分支,是求解决策过程最优化的过程。在经济管理、生产调度、工程技术和最优控制等方面得到了广泛的应用。例如最短路线、库存管理、资源分配、设备更新、排序、装载等问题,用动态规划方法比用其它方法求解更为方便。 2.动态规划应用过程 使用动态规划方法求解决策问题首先要将问题改造成符合动态规划求解要求的形式,要涉及以下阶段: (1)阶段 (2)状态 (3)决策与策略 (4)状态转移方程 (5)指标函数 (6)基本

dangshan5的博客 5928

动态规划详解

总的来说,动态规划需要对题目的深度了解透彻,以及对数据规律的判断。可能看完之后还是有疑惑,建议对以上三题细细研究,动态规划的五步走要深深的理解。

weixin_61500998的博客 930

动态规划之最优化原理与动态规划方程

目录动态规划引言1 动态规划原理1.1 最短路问题及其解法1.2 动态规划的基本概念和术语1.3 最优化原理与动态规划方程1.3.1 最优化原理1.3.2 逆序动态规划方程1.3.3 顺序动态规划方程1.4 动态规划基本定理 动态规划 引言   1951年,美国数学家贝尔曼(R.Bellman)等根据一类所谓多阶段决策问题的特性,提出了解决这类问题的“最优化原理”,并研究了许多实际问题,从而创立了最优化的一个新分支----动态规划。   动态规划没有统一的数学模型,对不同的问题要采用不同的方法去建立它们的模

6553

章节五:小偷的“最优决策”:背包与DP - (动态规划 / Dynamic Programming)

本文通过一个小偷背包偷宝物的故事,生动讲解了动态规划的核心思想和经典0/1背包问题的解法。文章首先形象地阐述了动态规划的本质是"聪明地穷举",通过存储子问题答案避免重复计算,并详细介绍了状态定义、转移方程和初始化三个关键步骤。最后用Java代码展示了如何实现背包问题的动态规划解法,帮助读者理解如何通过填表法得出最优解。全文以通俗易懂的方式将复杂算法问题转化为生活场景,适合算法初学者入门动态规划概念。

杨小扩的博客 1516

DP动态规划专题(一)动态规划基本模型

动态规划程序设计是对解最优化问题的一种途径、一种方法,而不是一种特殊算法。

程序员世杰 2800

基于ESP32-P4的低成本旋转式激光雷达系统设计

激光雷达(LiDAR)作为机器人环境感知的核心传感器,其本质是融合光学测距、机电控制与实时数据处理的嵌入式系统。理解时间飞行(ToF)原理与机械旋转耦合机制,是实现高精度点云采集的基础;而系统级误差源——如计时抖动、电机惯性、信号串扰和温漂——直接决定实际建图鲁棒性。在资源受限场景下,选用RISC-V双核MCU(如ESP32-P4)可兼顾实时控制与网络服务能力,通过硬件时间戳捕获、S型加减速轨迹规划、旋转变压器供电及双Bank OTA等工程手段,有效平衡分辨率、帧率与稳定性。本文围绕360°旋转式激光雷达的

weixin_36231030的博客 433

动态规划--设备最优更新策略

题目描述 某公司针对某项目进行为期五年的规划,该项目使用某种设备,该公司有一台已经使用了两年的该型设备。每年年初该公司都有两种选择,一是更新设备,二是继续使用。设备在使用过程中会产生维修费用。设备更新、维修费用由下表给出,求解该公司如何更新设备可以获得最大利润。 求解过程 在规划之前,先引入几个符号。 表示在第i年使用第t年买的设备所得的毛利润; 表示在第i年使用第t年...

dgyoj5356的博客 1901

CLIP-Count代码配置以及踩坑记录

CLIP-Count代码配置以及踩坑记录

学术菜鸡 1011

【动态规划刷题复习】

本文复习了两道经典的动态规划题目:打家劫舍和买卖股票的最佳时机。对于打家劫舍问题,采用动态规划五部曲方法,定义dp[i]为前i个房屋能偷窃的最高金额,递推公式考虑偷或不偷当前房屋的情况。买卖股票问题则定义dp[i][0]和dp[i][1]分别表示第i天持有和不持有股票的最大收益,通过状态转移方程求解。两题都遵循动态规划的基本解题思路,包括确定状态定义、递推公式、初始化、遍历顺序和实例验证,最终给出对应的C++实现代码。

wjw0318的博客 640

Element-UI全面入门与实战技巧

Element-UI 是一套基于 Vue 2.0 的桌面端组件库,由饿了么前端团队开发并维护。它提供了一系列丰富的 UI 组件,旨在帮助开发者快速构建高效、美观的 Vue 应用程序。Element-UI 是一款遵循 Ant Design 设计规范的 Vue UI 库,它涵盖了从按钮、输入框、选择器到表格、标签、进度条等众多常用的界面元素。Element-UI 的组件不仅功能全面,而且易于定制,使得开发者可以快速实现个性化的页面设计。Element-UI 的特点包括:在使用 Element-UI 之前,需要确

全世界的博客 2863

对计算机专业来说学历真的重要吗?

我本科学校是渣渣二本,研究生学校是985,现在毕业五年,校招笔试、面试,社招面试参加了两年了,就我个人的经历来说下这个问题。 这篇文章很长,但绝对是精华,相信我,读完以后,你会知道学历不好的解决方案,记得帮我点赞哦。 先说结论,无论赞不赞同,它本质就是这样:对于技术类工作而言,学历五年以内非常重要,但有办法弥补。五年以后,不重要。 目录: 张雪峰讲述的事实 我看到的事实 为什么会这样 ...

启舰 55万+

动态规划9:马尔可夫决策过程

MDP可以看做是一个随机版本的动态规划问题

小辉的数学博客 2335

kettle写doris操作

文件在目录:doris-master\extension\kettle\assemblies\plugin\target\doris-stream-loader-plugins-9.4.0.0-343.zip。官方提供了doris stream load插件,下载源码编译后放到kettle的插件目录即可使用。地址:https://github.com/apache/doris.git。注意:需要doris插件或者kettle转换生成模板的私聊博主。使用PDmaner同步业务库生成建表语句。

weixin_44449054的博客 3029

自动驾驶决策规划(三)——动态规划

参考系模块:

TalentRoxy_的博客 3440

Ubuntu22.04+PX4+Gazebo:从零到一构建无人机仿真开发环境

本文详细介绍了在Ubuntu22.04系统下搭建PX4+Gazebo无人机仿真开发环境的完整流程。从基础环境配置、PX4固件安装到Gazebo仿真环境搭建,提供了实用命令和常见问题解决方案,帮助开发者快速构建高效的无人机开发环境。

weixin_29243279的博客 435

全志T527-TP9930-Camera

TP9930 驱动模块主要实现将 4 路的 AHD/TVI/CVBS Camera 的数据转换为 BT656/BT1120 数据,从而实现在 T527 端来对数据进行处理和送显。

Linux驱动开发工程师,熟悉Linux/Android底层驱动、TP、显示、IIC、网络等通用外设调试适配,Linux上层应用开发。常用平台瑞芯微、全志、恩智浦等。 3235

一文写清楚什么是动态规划

动态规划(Dynamic Programming,DP)是运筹学的一个分支,是求解决策过程最优化的过程。20世纪50年代初,美国数学家贝尔曼(R.Bellman)等人在研究多阶段决策过程的优化问题时,提出了著名的最优化原理,从而创立了动态规划。动态规划的应用极其广泛,包括工程技术、经济、工业生产、军事以及自动化控制等领域,并在背包问题、生产经营问题、资金管理问题、资源分配问题、最短路径问题和复杂系统可靠性问题等中取得了显著的效果。 1. 什么是动态规划 1.1. 百度百科对于动态规划的解释 动态规划,切勿望

XiaoCai 7566

华为OD机试真题 新系统【小学英语老师批改作文】

华为OD机试 新系统真题【小学英语老师批改作文】,提供C语言、Java、C++、Python、Go、JavaScript源码实现,并提供完整思路讲解,以及在线OJ模拟做题。华为OD机试真题【小学英语老师批改作文】

qq_45776114的博客 922

动态规划之多阶段决策

——阶段 动态规划问题通常都具有时间或空间上的次序性,因此求解这类问题时,首先要将问题按一定的次序划分成若干相互联系的阶段,以便能按一定次序去求解。如例1,可以按空间次序划分为A—B—C—D—E 4个阶段,而例2,按照时间次序可分成5个阶段。 阶段变量k ——状态 在多阶段决策过程中,每阶段都需要作出决策,而决策是根据系统所处情况决定的。状态是描述系统情况所必需的信息。如例1...

超人琪的博客 6064

汉书HE8,好用的汇编代码编写工具

汉书HE8,好用的汇编代码编写工具早期编写汇编代码所用功能强大

NTscan扫描工具

ntscan是一个扫描器,可以扫描没有密码和弱密码的共享,先到配置文件中填写猜测的用户名和密码,扫描过程中右侧出现的是扫描日志。

【管理运筹学】背诵手册(五)| 动态规划

对动态的基本概念和建模过程做了梳理。

Douglas的博客 1816

老版QQ原生表情gif动态

这是老版的QQ表情,不过全是动态的的,Windows照片查看器是不会动的,可以右击用浏览器打开查看,再说一遍是老版的,只是分享给宁愿用老版也要动态的人。

上一篇: 决策规划算法(三)----二次规划
下一篇: Diffusion
许菠萝
博客等级 码龄10年 263粉丝 77原创
评论
成就一亿技术人!
拼手气红包6.0元
还能输入1000个字符
 
 条评论被折叠 查看
添加红包

请填写红包祝福语或标题

个

红包个数最小为10个

元

红包金额最低5元

当前余额3.43元 前往充值 >
需支付:10.00元
成就一亿技术人!
领取后你会自动成为博主和红包主的粉丝 规则
hope_wisdom
发出的红包
实付元
使用余额支付
点击重新获取
扫码支付
钱包余额 0

抵扣说明:

1.余额是钱包充值的虚拟货币,按照1:1的比例进行支付金额的抵扣。
2.余额无法直接购买下载,可以购买VIP、付费专栏及课程。

余额充值
