最优控制理论

最优控制理论 二、哈密尔顿函数法 考虑ODE动力学系统的约束方程,考虑终端自由或受限两种情况下哈密尔顿函数法求解最优控制的方法,总结了Hamilton函数的性质,列举了常用情况的不同边界条件。 举了两个例子,倒立摆连续控制、无约束最小能量连续推力轨道控制问题。... 阅读详情

该笔记为自动驾驶之心课程总结

Pure Pursuit​

下面是对于一个纯跟踪算法来说,给定一个目标点,如何计算需要控制的方向盘转角。
S1:找到目标点(look-ahead point)
找到我们需要跟踪的目标点后可以连接目标点和自车当前位置生成一个弦,再基于该弦可以得到一个圆,车辆可以根据该圆得到前轮转角 δ
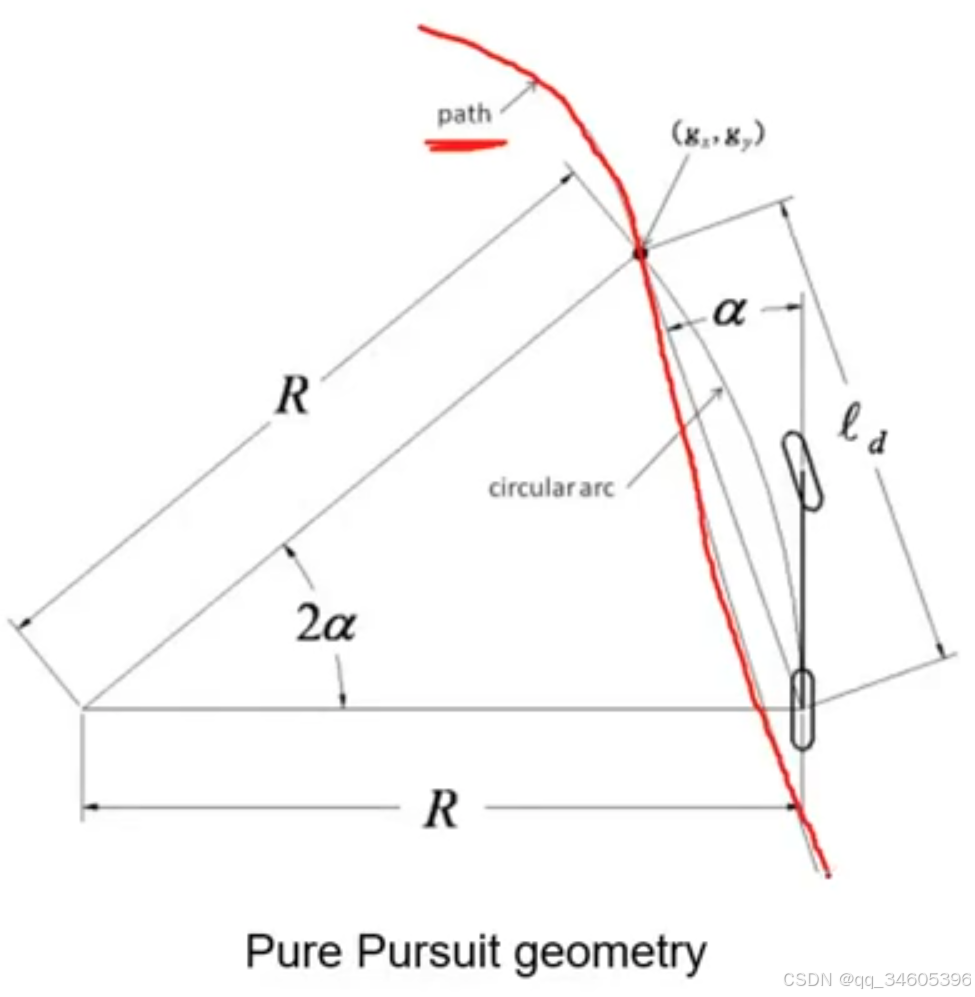
在这里插入图片描述

S2:得到该圆弧的曲率
ld 代表弦长,α 代表自车与目标之间方向角上的差距,根据下面的曲三角关系可以得到曲率
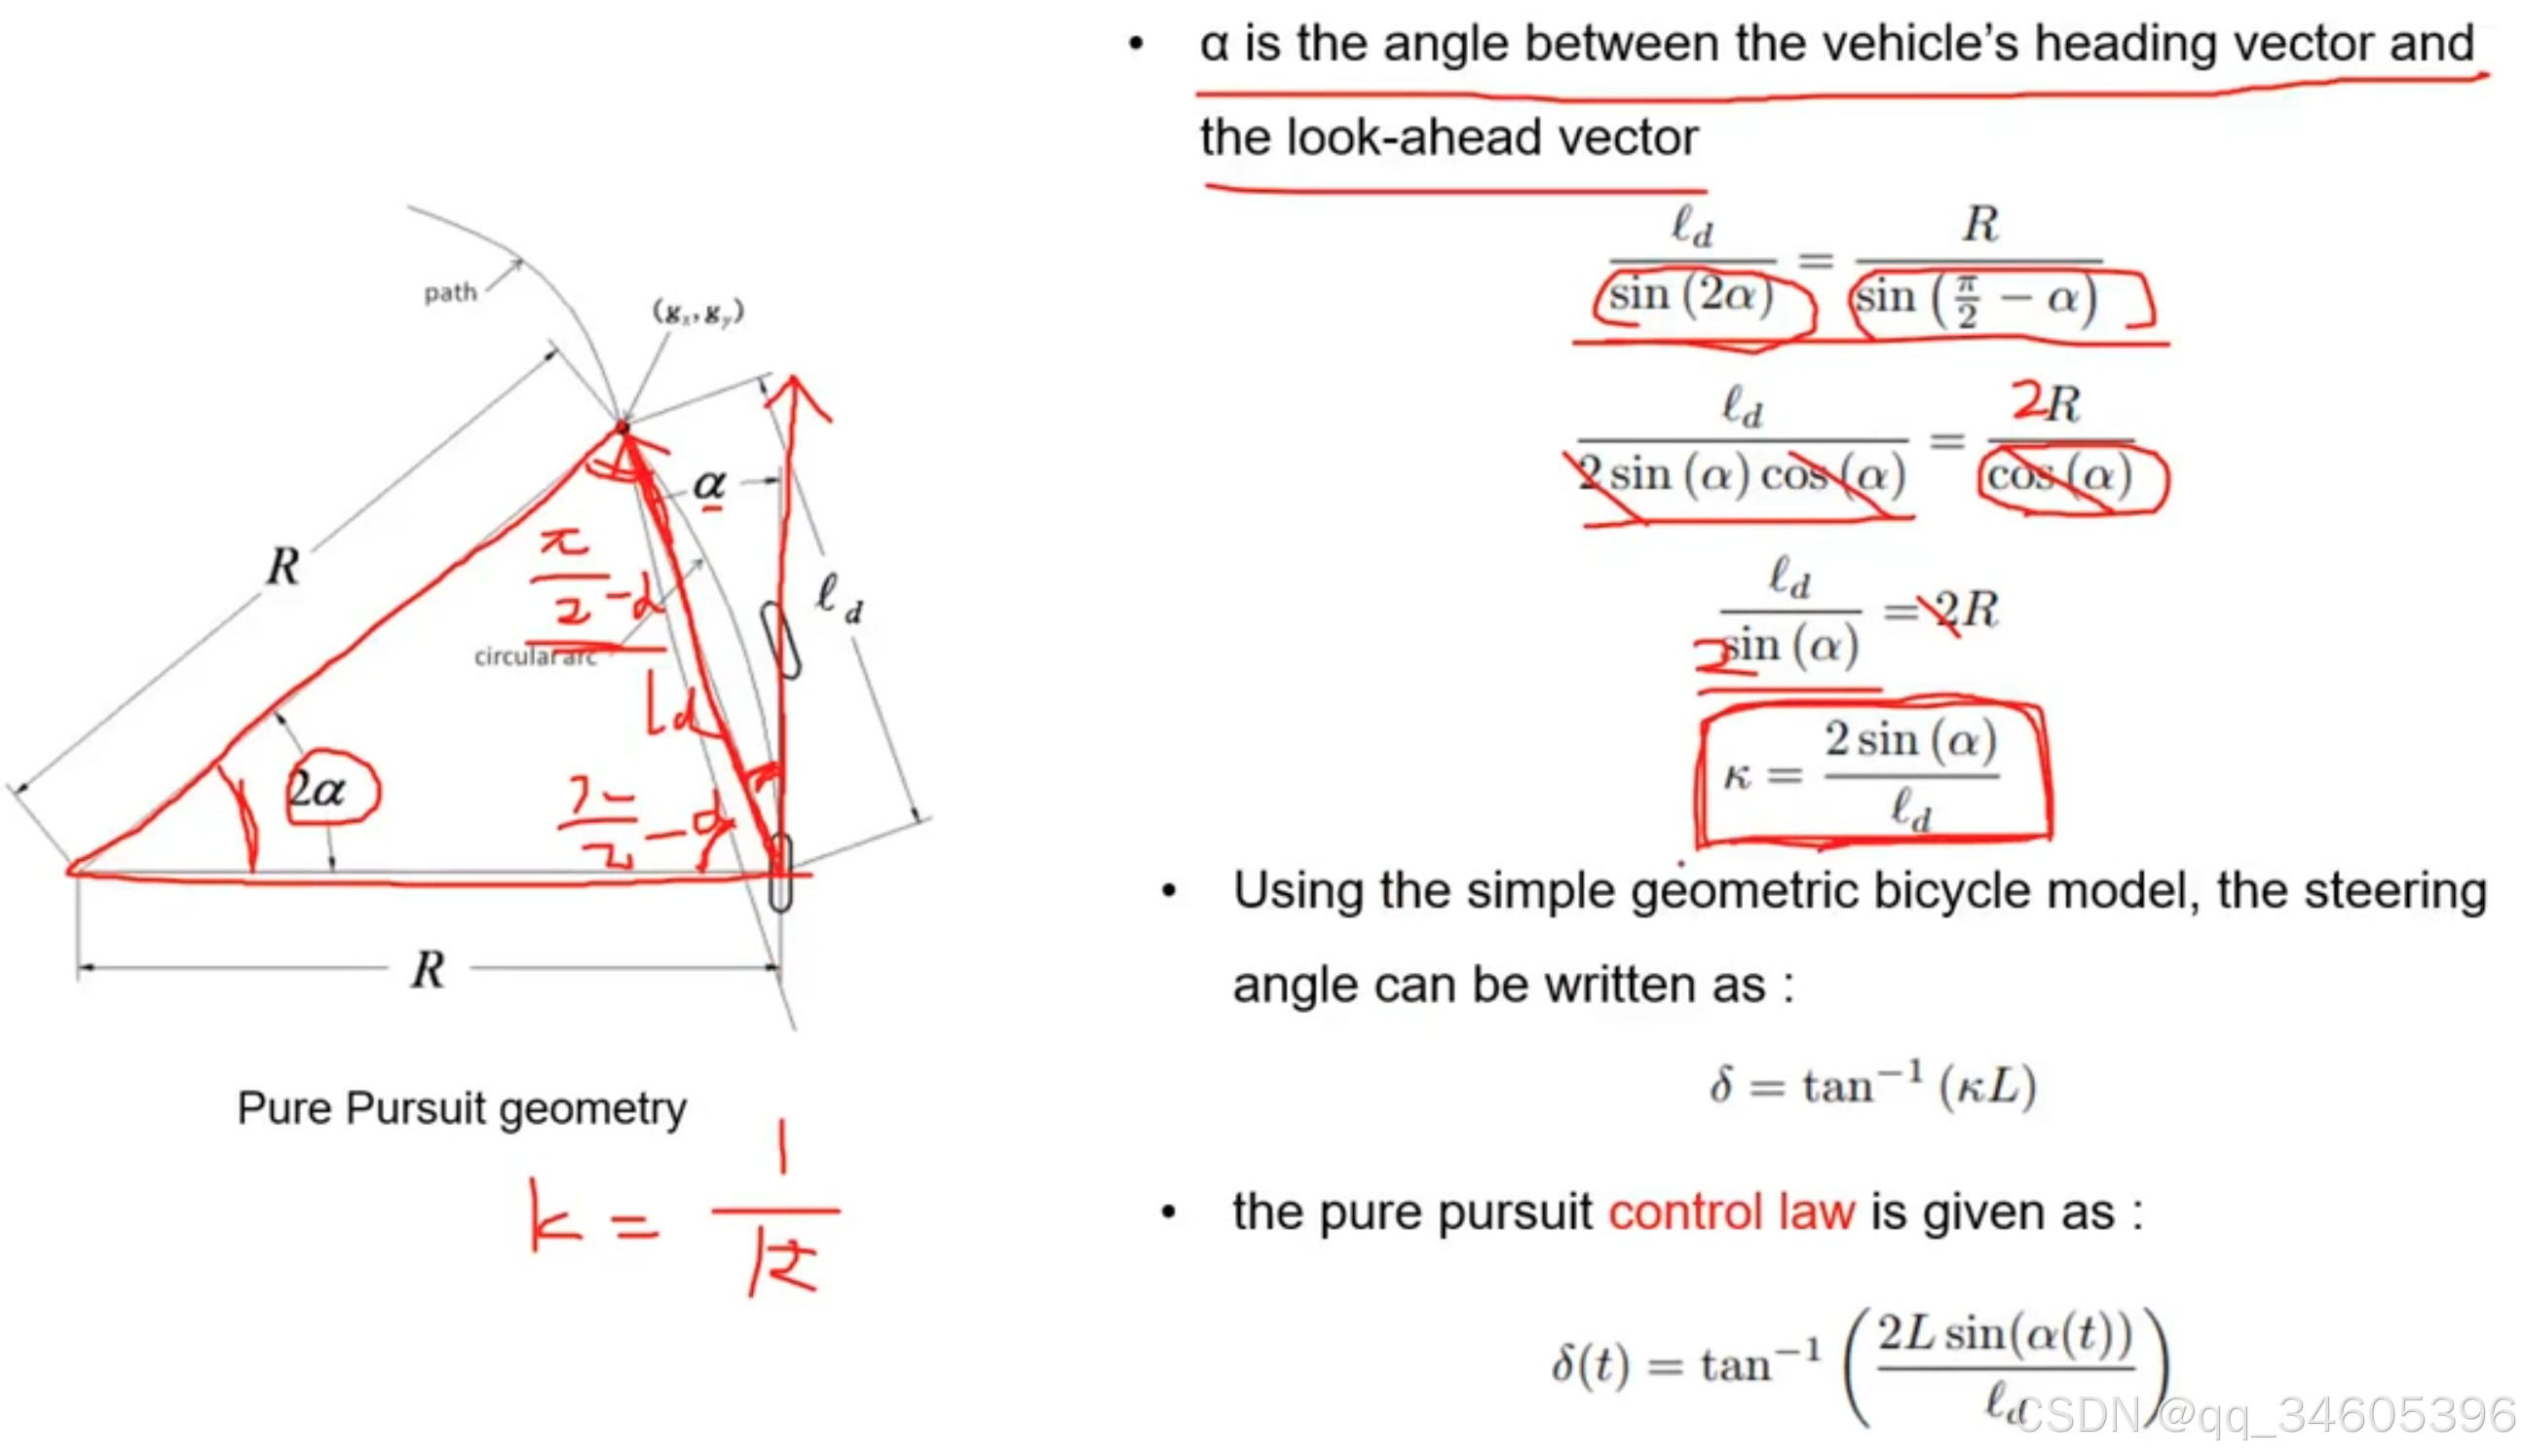
在这里插入图片描述
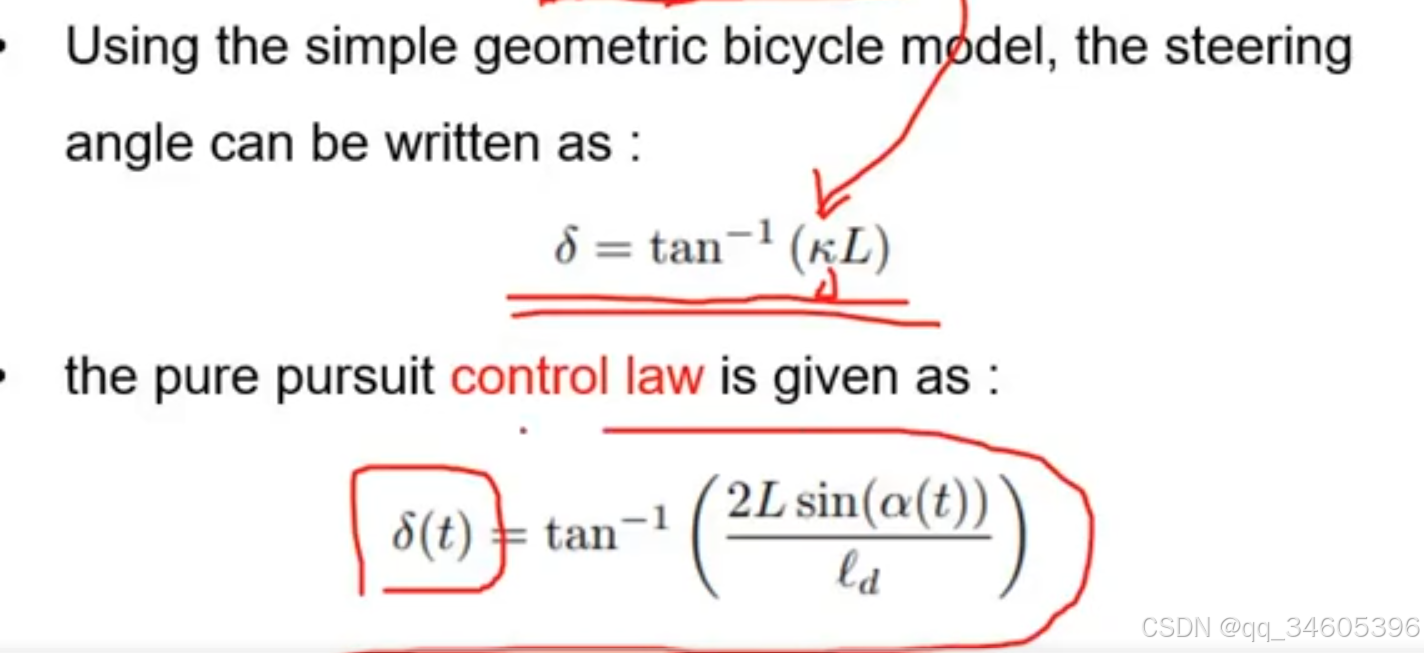
S3:根据圆弧曲率求出目标转角
知道曲率就可以求出方向盘转角
在这里插入图片描述
将 α 转换为 e_ld 进行计算:
这里的 e_ld 为当前位置和目标点横向相差的距离,这里通过相关计算将 α 转换为 e_ld
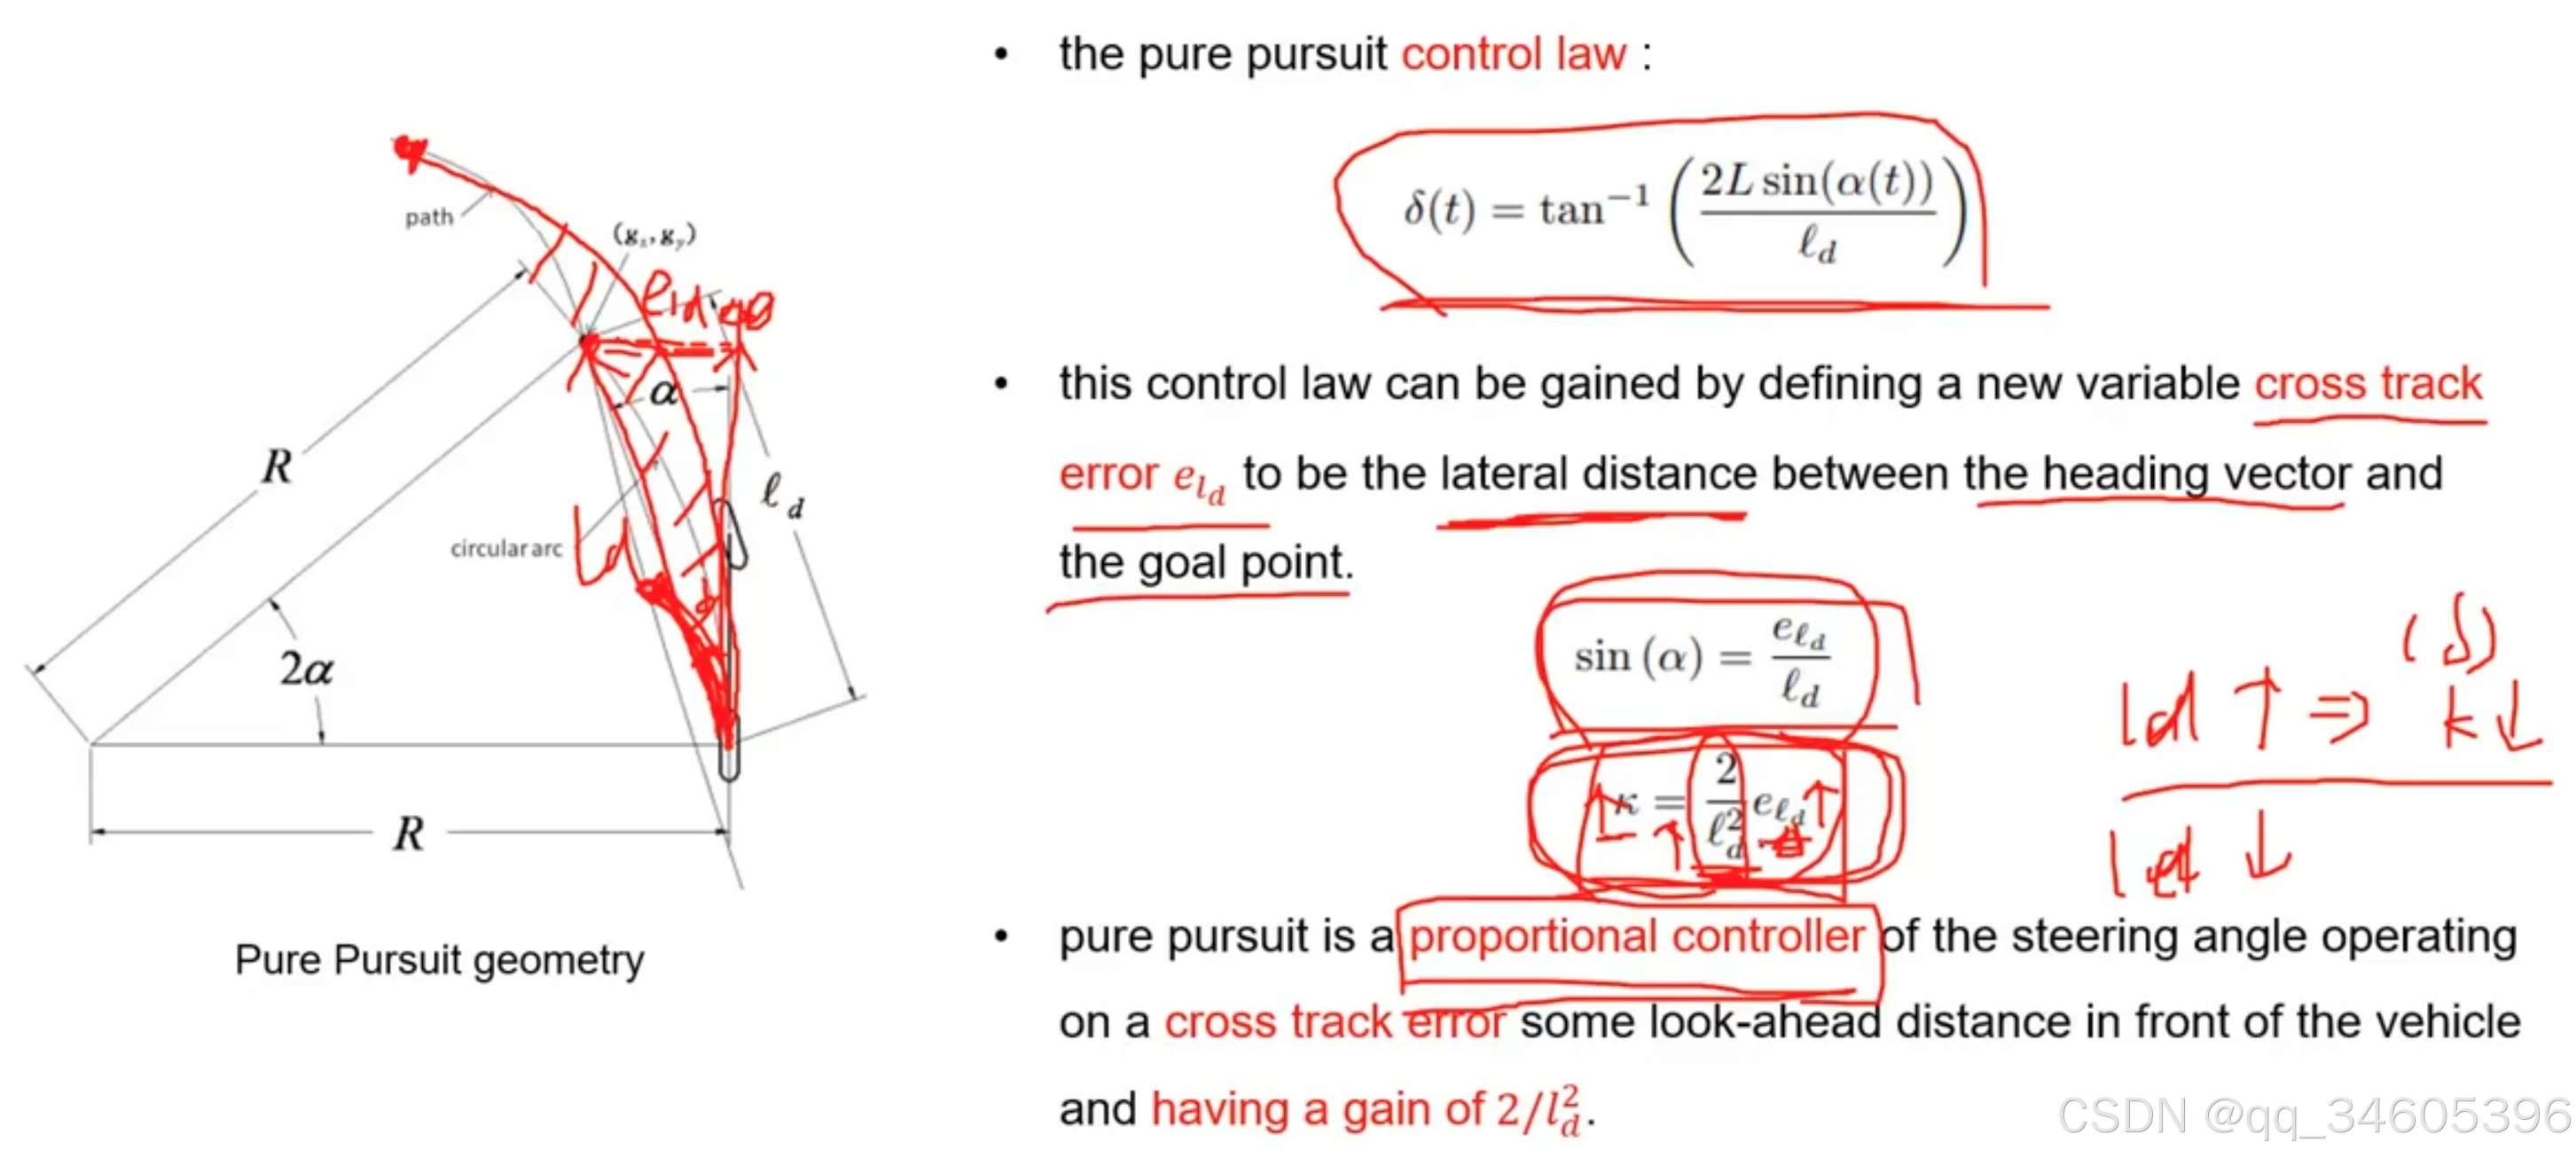
在这里插入图片描述
将 δ 转换为一个和速度相关的量:
δ(t)=tan⁡−1(2Lsin⁡(α)kvx(t))\delta(t) = \tan^{-1} \left(\frac{2L \sin(\alpha)}{k v_x(t)}\right)δ(t)=tan−1(kvx​(t)2Lsin(α)​)
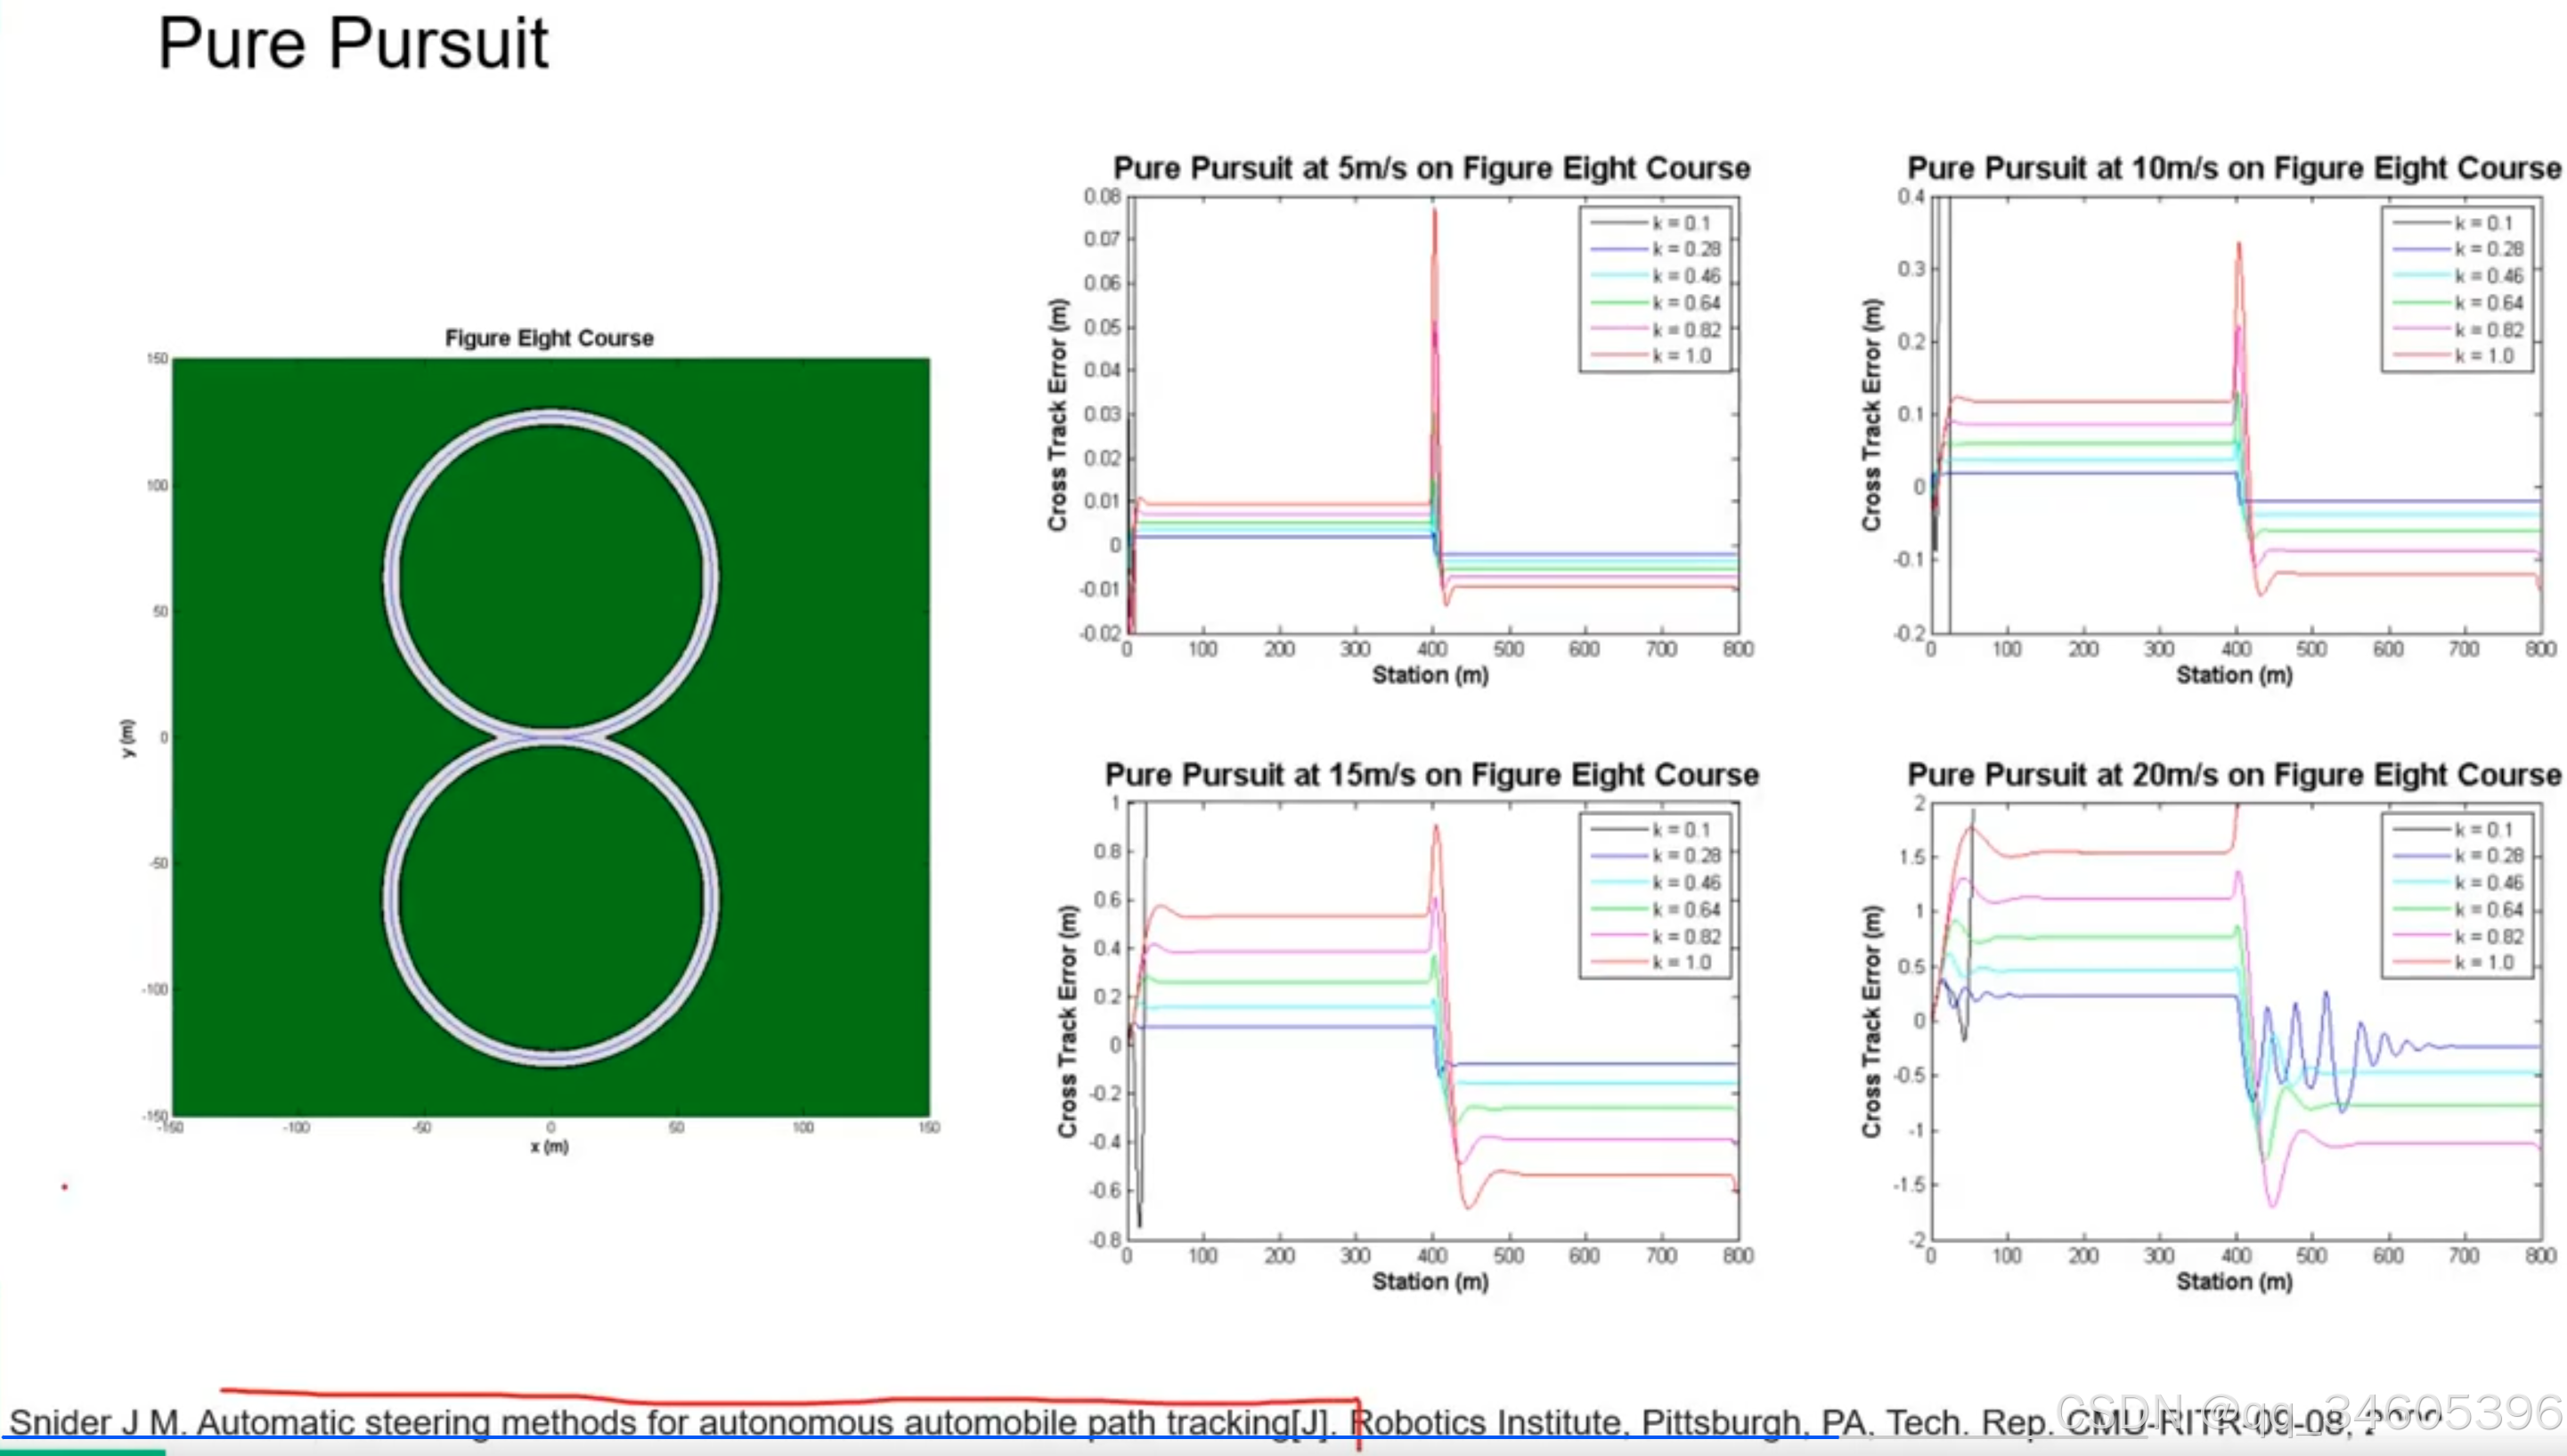
下图中以 20m/s 的速度观察,当系数 k 比较大时误差在刚开始也比较大,当 k 比较小时虽然一开始误差小但是震荡也比较大
在这里插入图片描述

PID

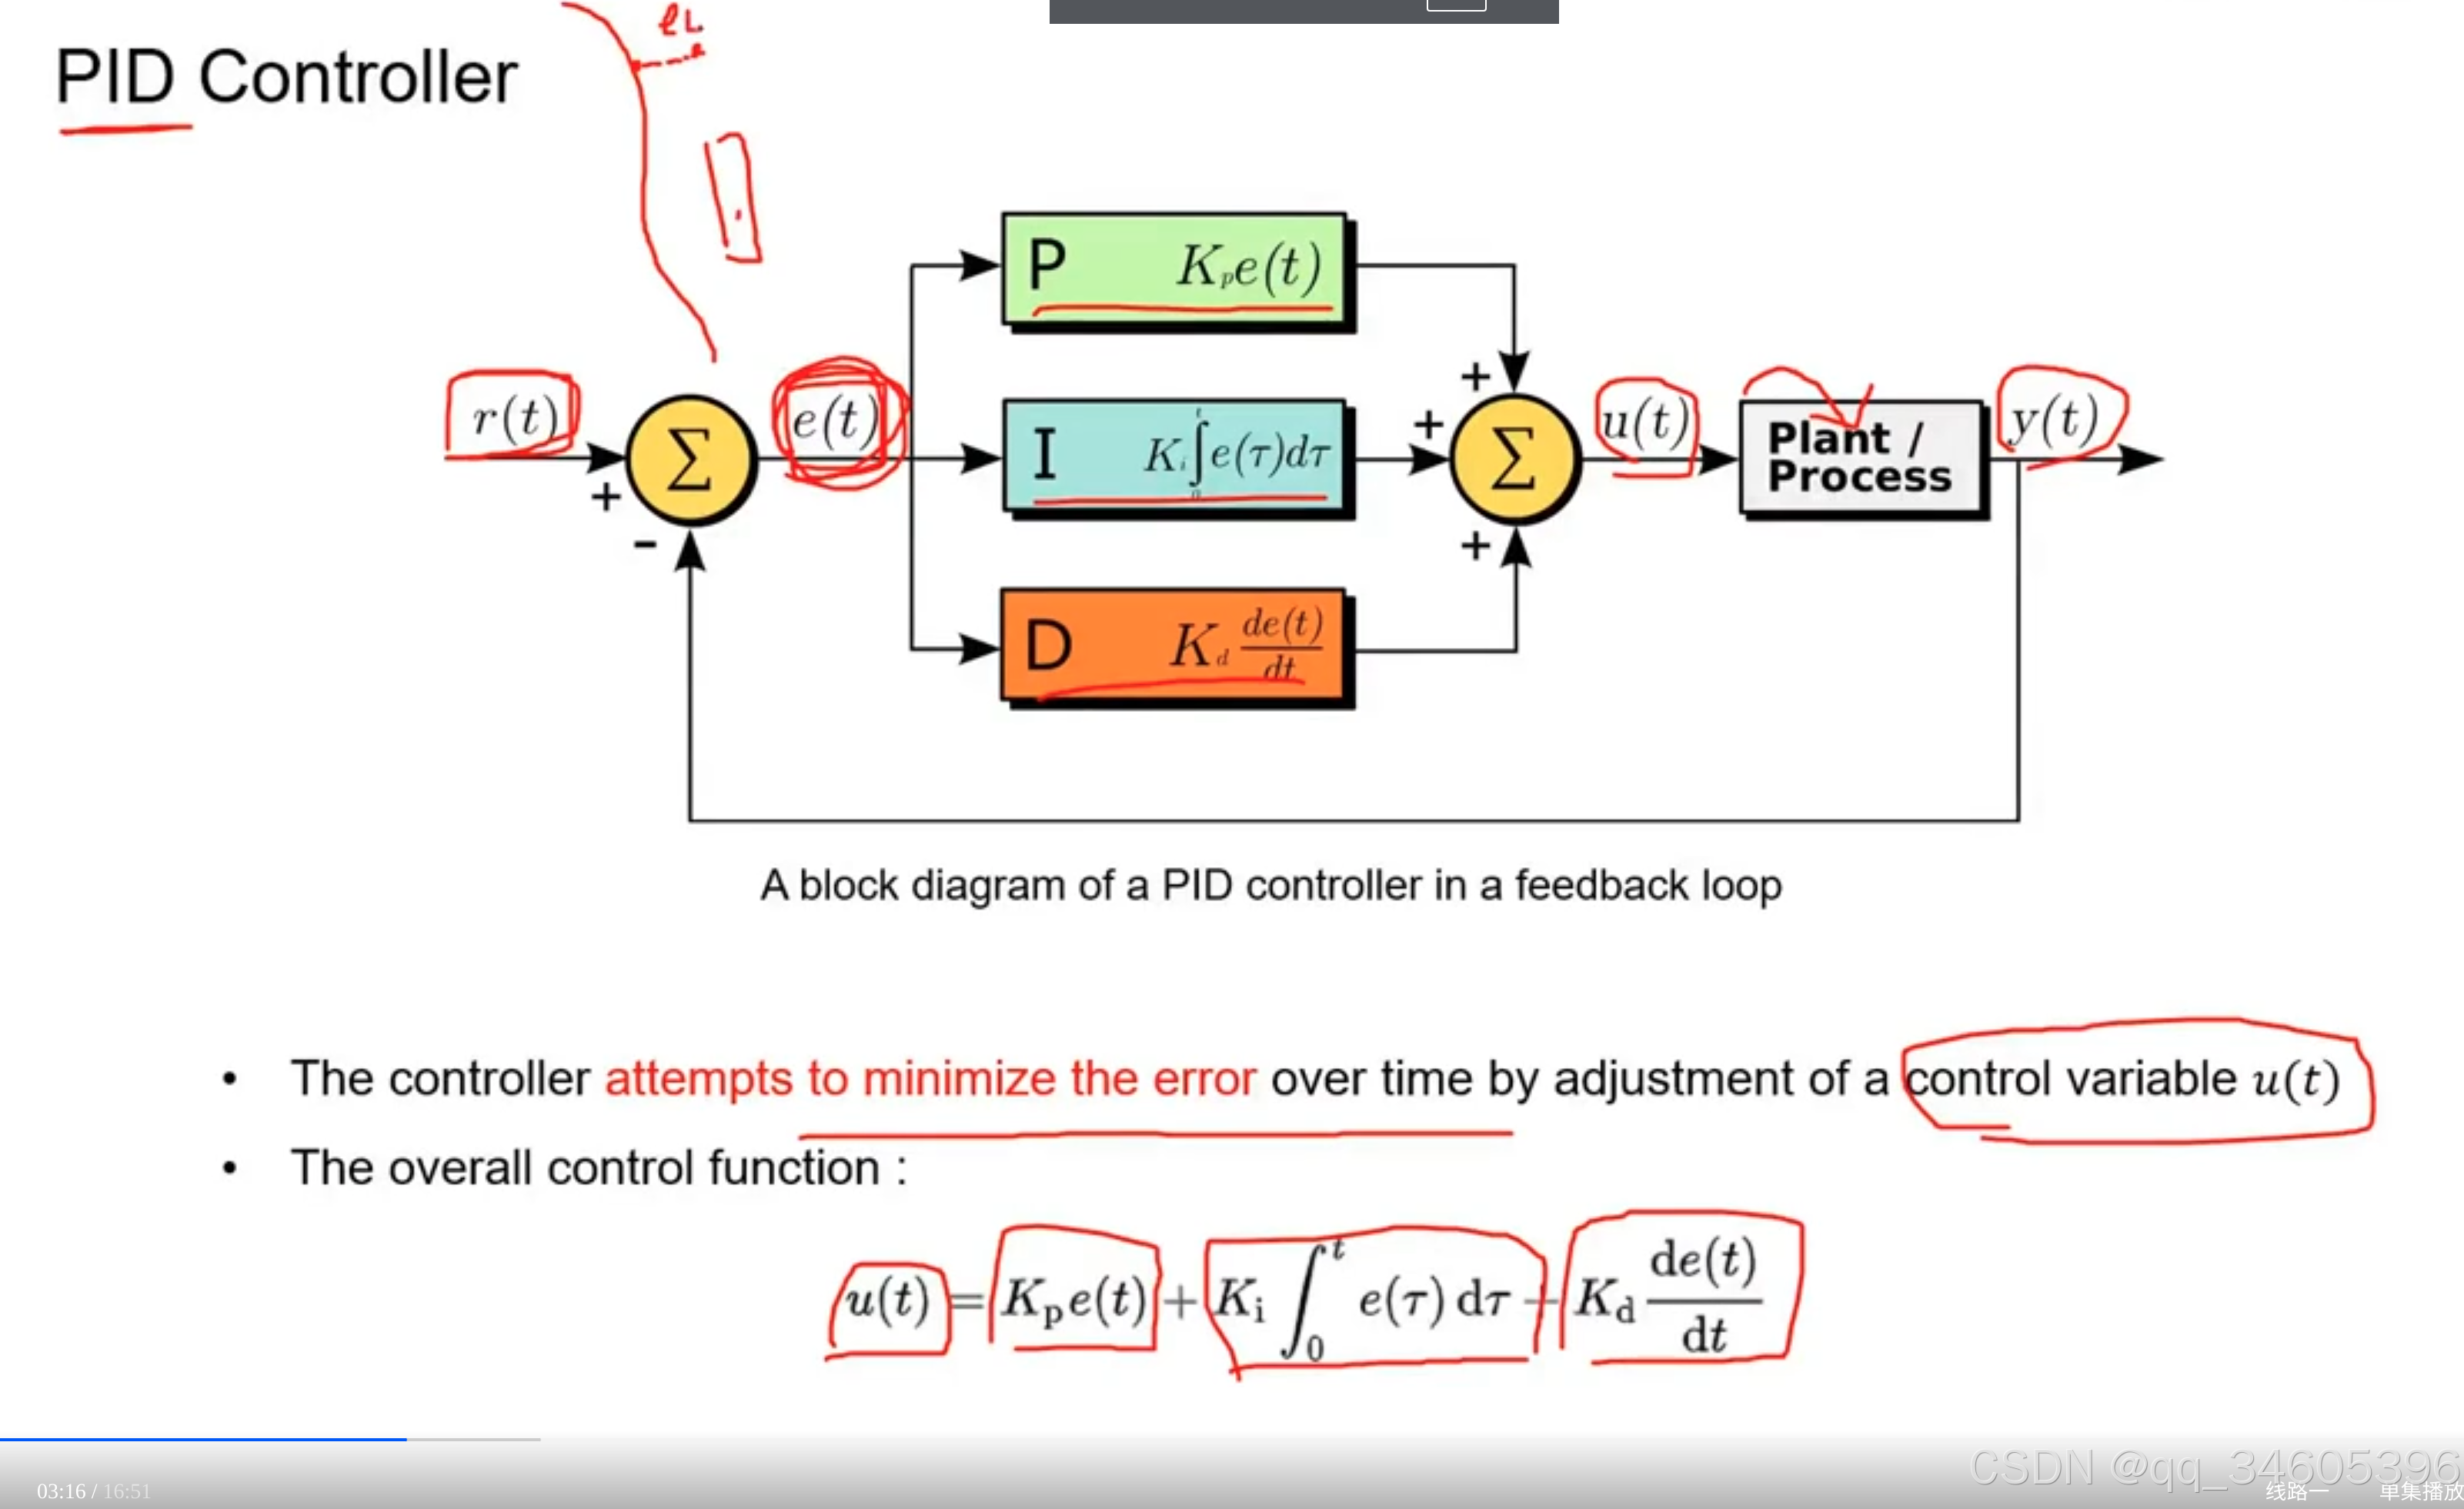
PID:Proportional(比例)、Integral(积分)、Differential(微分)。在下图当中,r(t) 代表目标的坐标及状态,u(t) 代表通过系统计算出来的控制信号,e(t) 是目标点 r(t) 和实际状态 y(t) 之间的差值,即 e(t) = r(t)-y(t),整个系统就是对 e(t) 进行调整最终输出更可靠的控制指令
在这里插入图片描述
PID 尝试减小 error 最终调整 u(t)

积分:将一定时间内的误差进行累计再积分。系统一旦出现了偏差,比例调节立即产生调节作用用以减少偏差

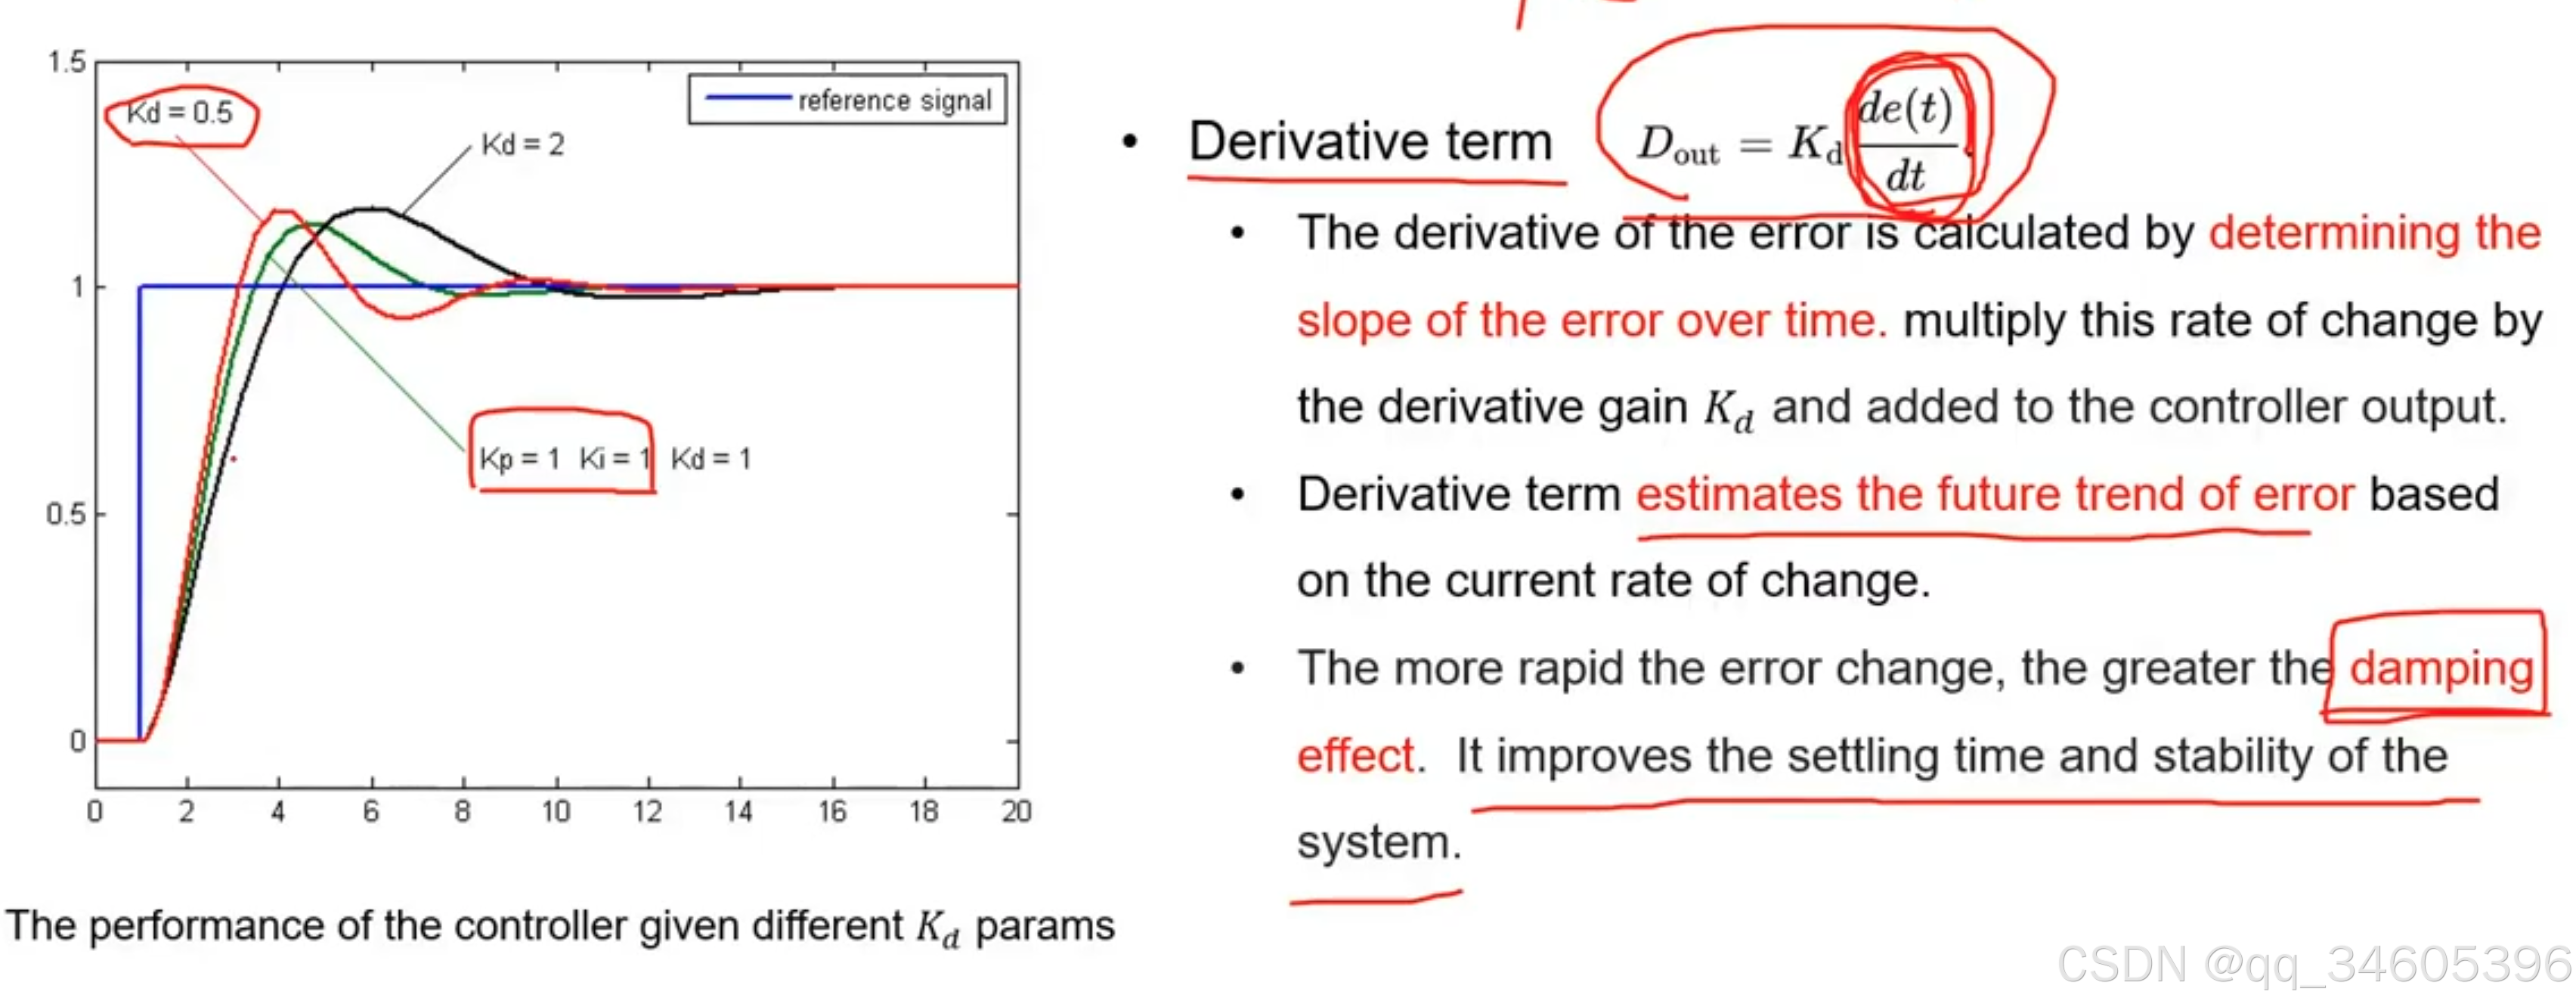
微分:对整个误差的变化率进行记录,可以以现在状态预测未来状态。因此能产生超前的控制作用,在偏差还没有形成之前,已被微分调节作用消除

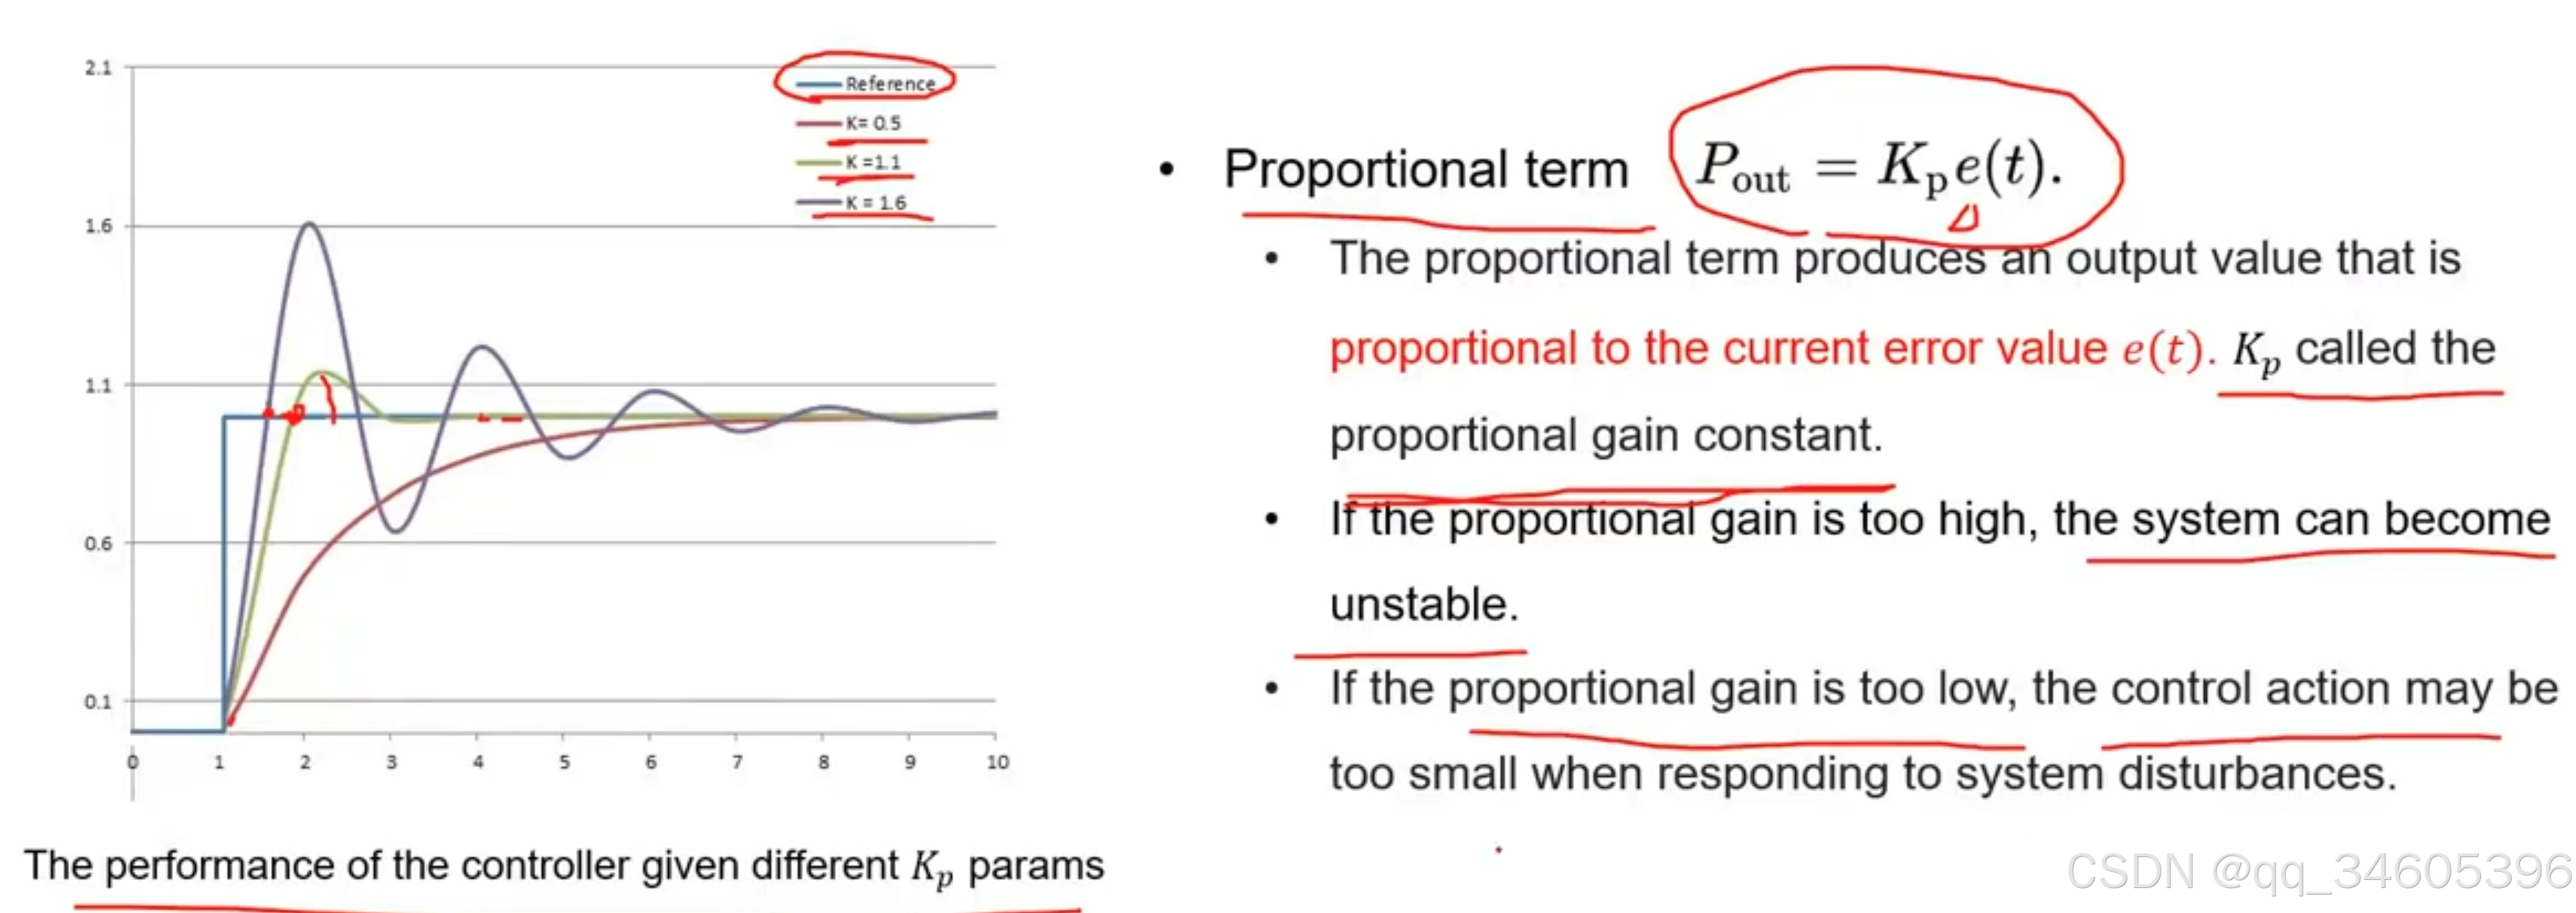
下图为不同的 K 值对输出结果的影响:

(1)P 项
在这里插入图片描述
K 值越大虽然能越早接近于参考值,但是震荡也会比较大

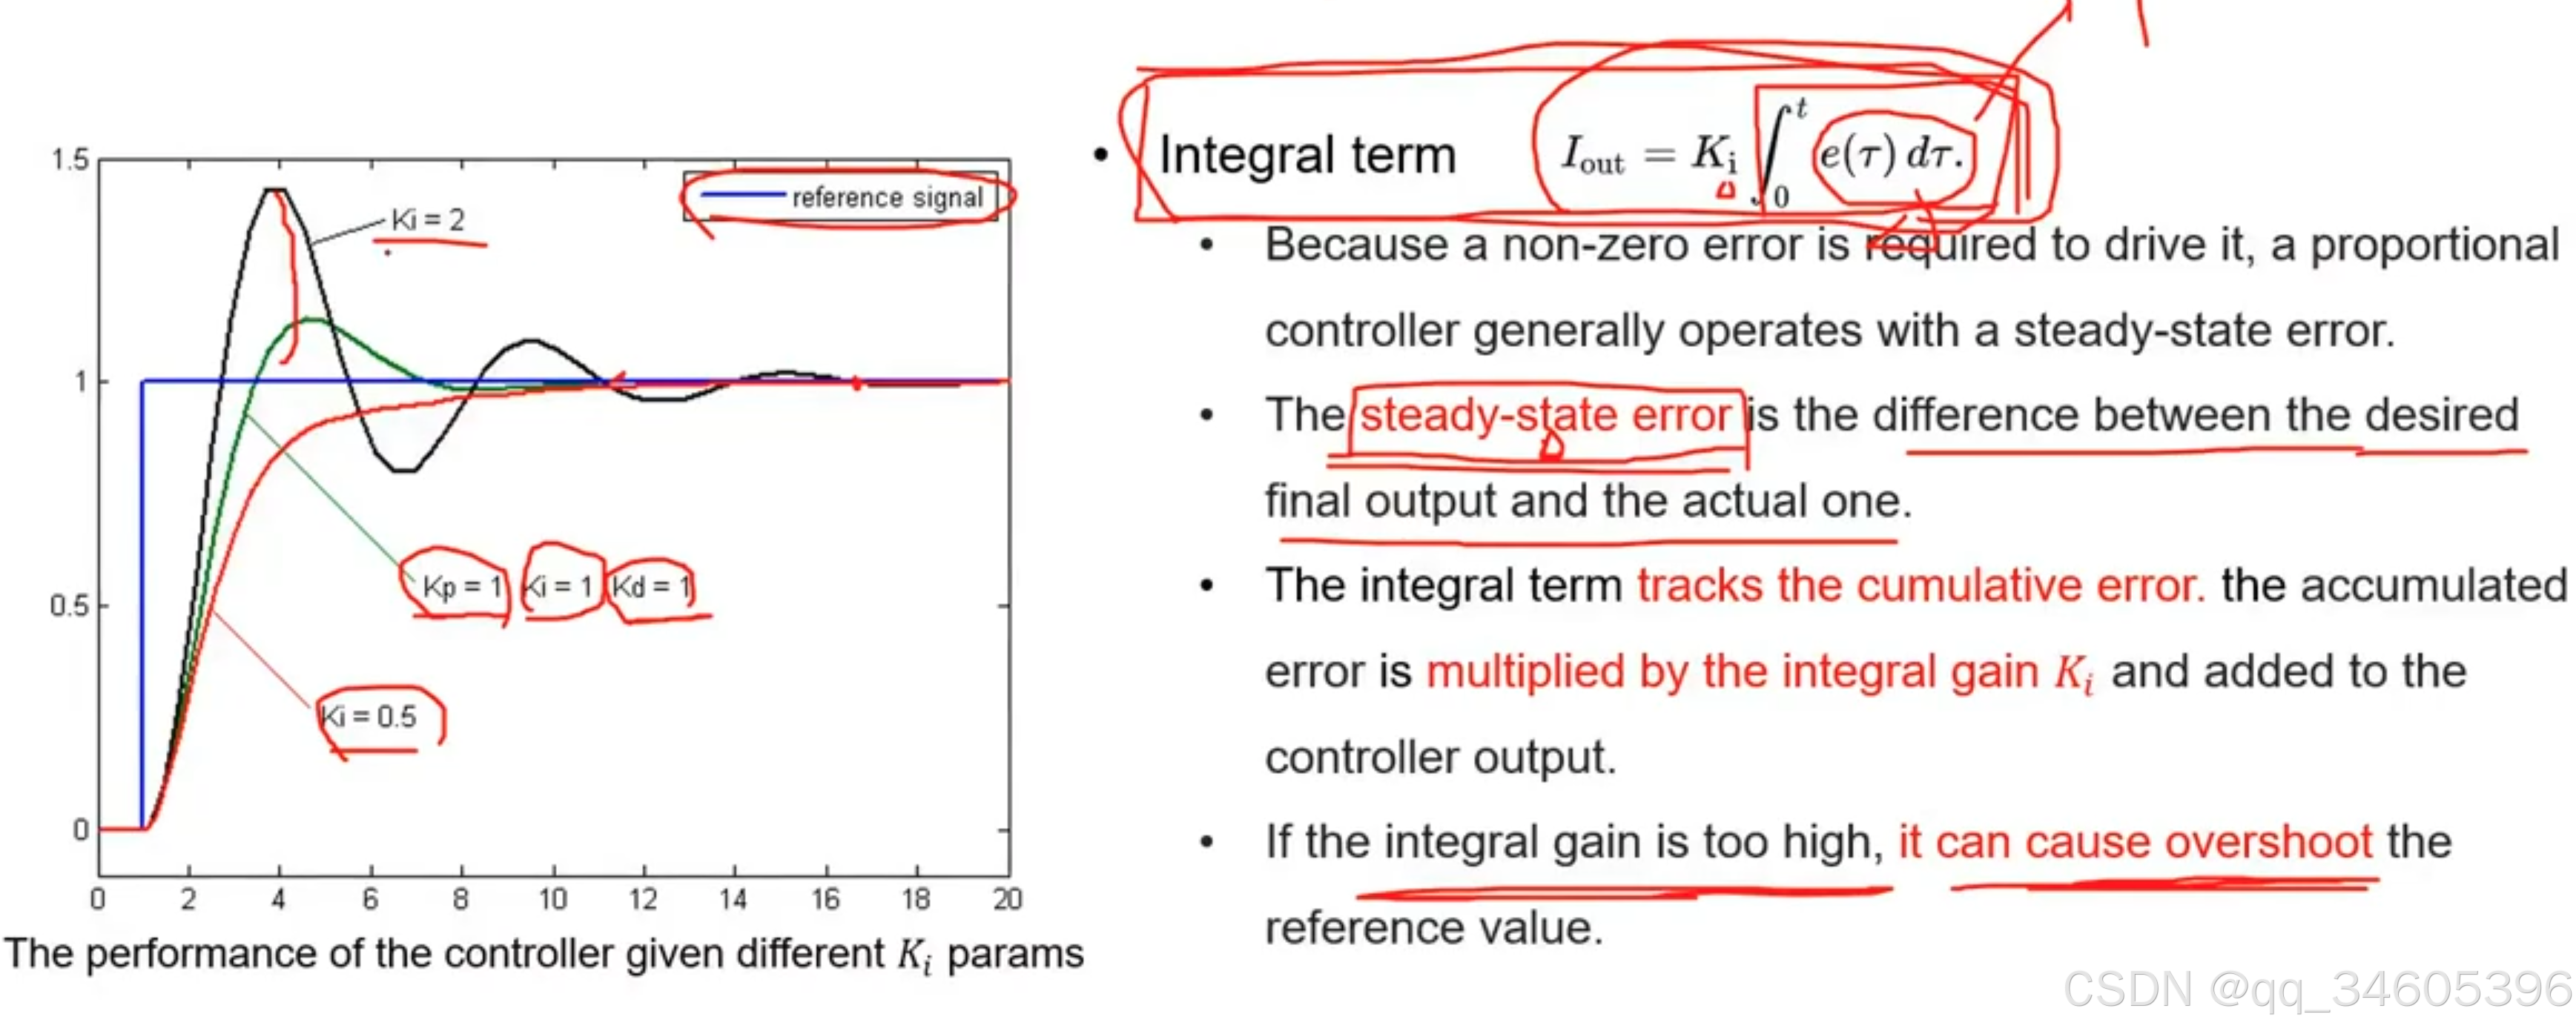
(2)积分项
在这里插入图片描述
有时候误差比较小时很难用误差项去弥补,但是如果误差累计比较大就容易用积分解决误差。同理如果系数设置的过大会导致超调并且震荡

(3)微分项
在这里插入图片描述
比如当前变化率是一个负值,代表 error 不断在减小,那么 PID 整体就是不断减小

LQR
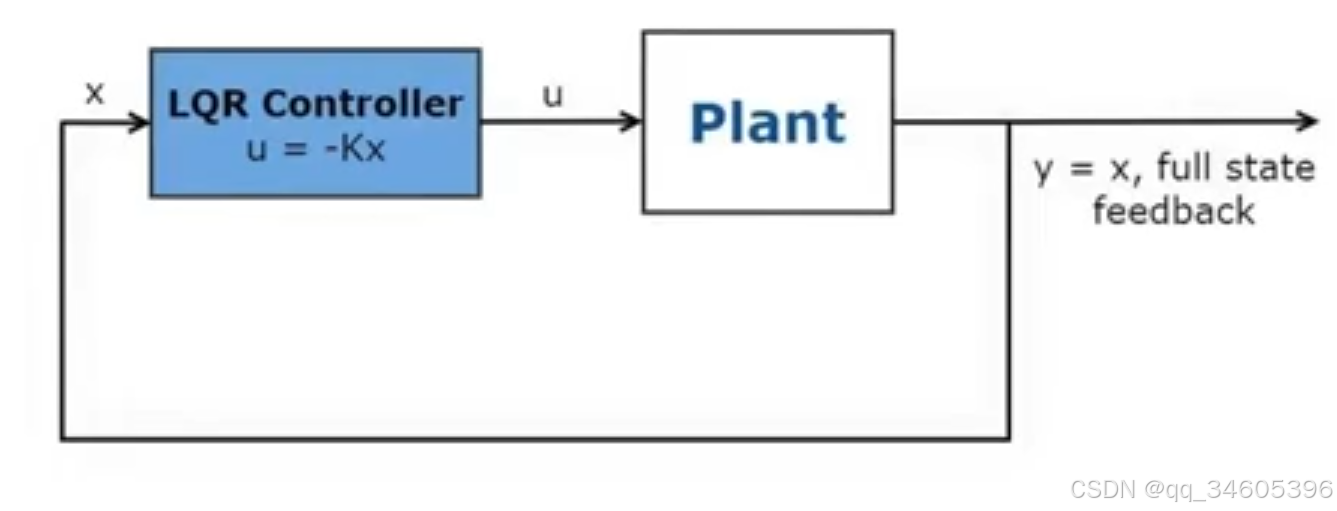
在这里插入图片描述

LQR (Linear Quadratic Regulator)线性二次反馈器。是一个线性状态反馈控制器,他的状态转移方程可以线性化表示出,目标是最小化二次型的代价函数,这里的反馈是指需要求出反馈矩阵 K 给到控制量 u。
LQR 标准的二次方程:
J=∫0∞(xTQx+uTRu) dtx˙=Ax+Bu\begin{align*} J &= \int_{0}^{\infty} (x^T Q x + u^T R u) \, dt \\ \dot{x} &= A x + B u \end{align*}Jx˙​=∫0∞​(xTQx+uTRu)dt=Ax+Bu​
其中 QR 是 x 和 u 的权重

​控制率:
LQR 的最终目标就是求出 K,当输入 x 时得到最终的控制 u ,下面就是如何求出 K
u=−K⋅xK=R−1BTPATP+PA+Q−PBR−1BTP=0\begin{align} u &= -K \cdot x \\ K &= R^{-1} B^T P \\ A^T P + P A + Q - P B R^{-1} B^T P &= 0 \end{align}uKATP+PA+Q−PBR−1BTP​=−K⋅x=R−1BTP=0​​
LQR 的整体步骤就是:先定义 QRAB 四个矩阵,然后计算出黎卡提 Riccati 中的矩阵 P ,通过 P 就可求出 K。在这里 x 可以传入的状态有很多,比如当前位置状态,或者当前 error 的值,都可以拟合 LQR 控制器

LQR 状态转移方程线性转换

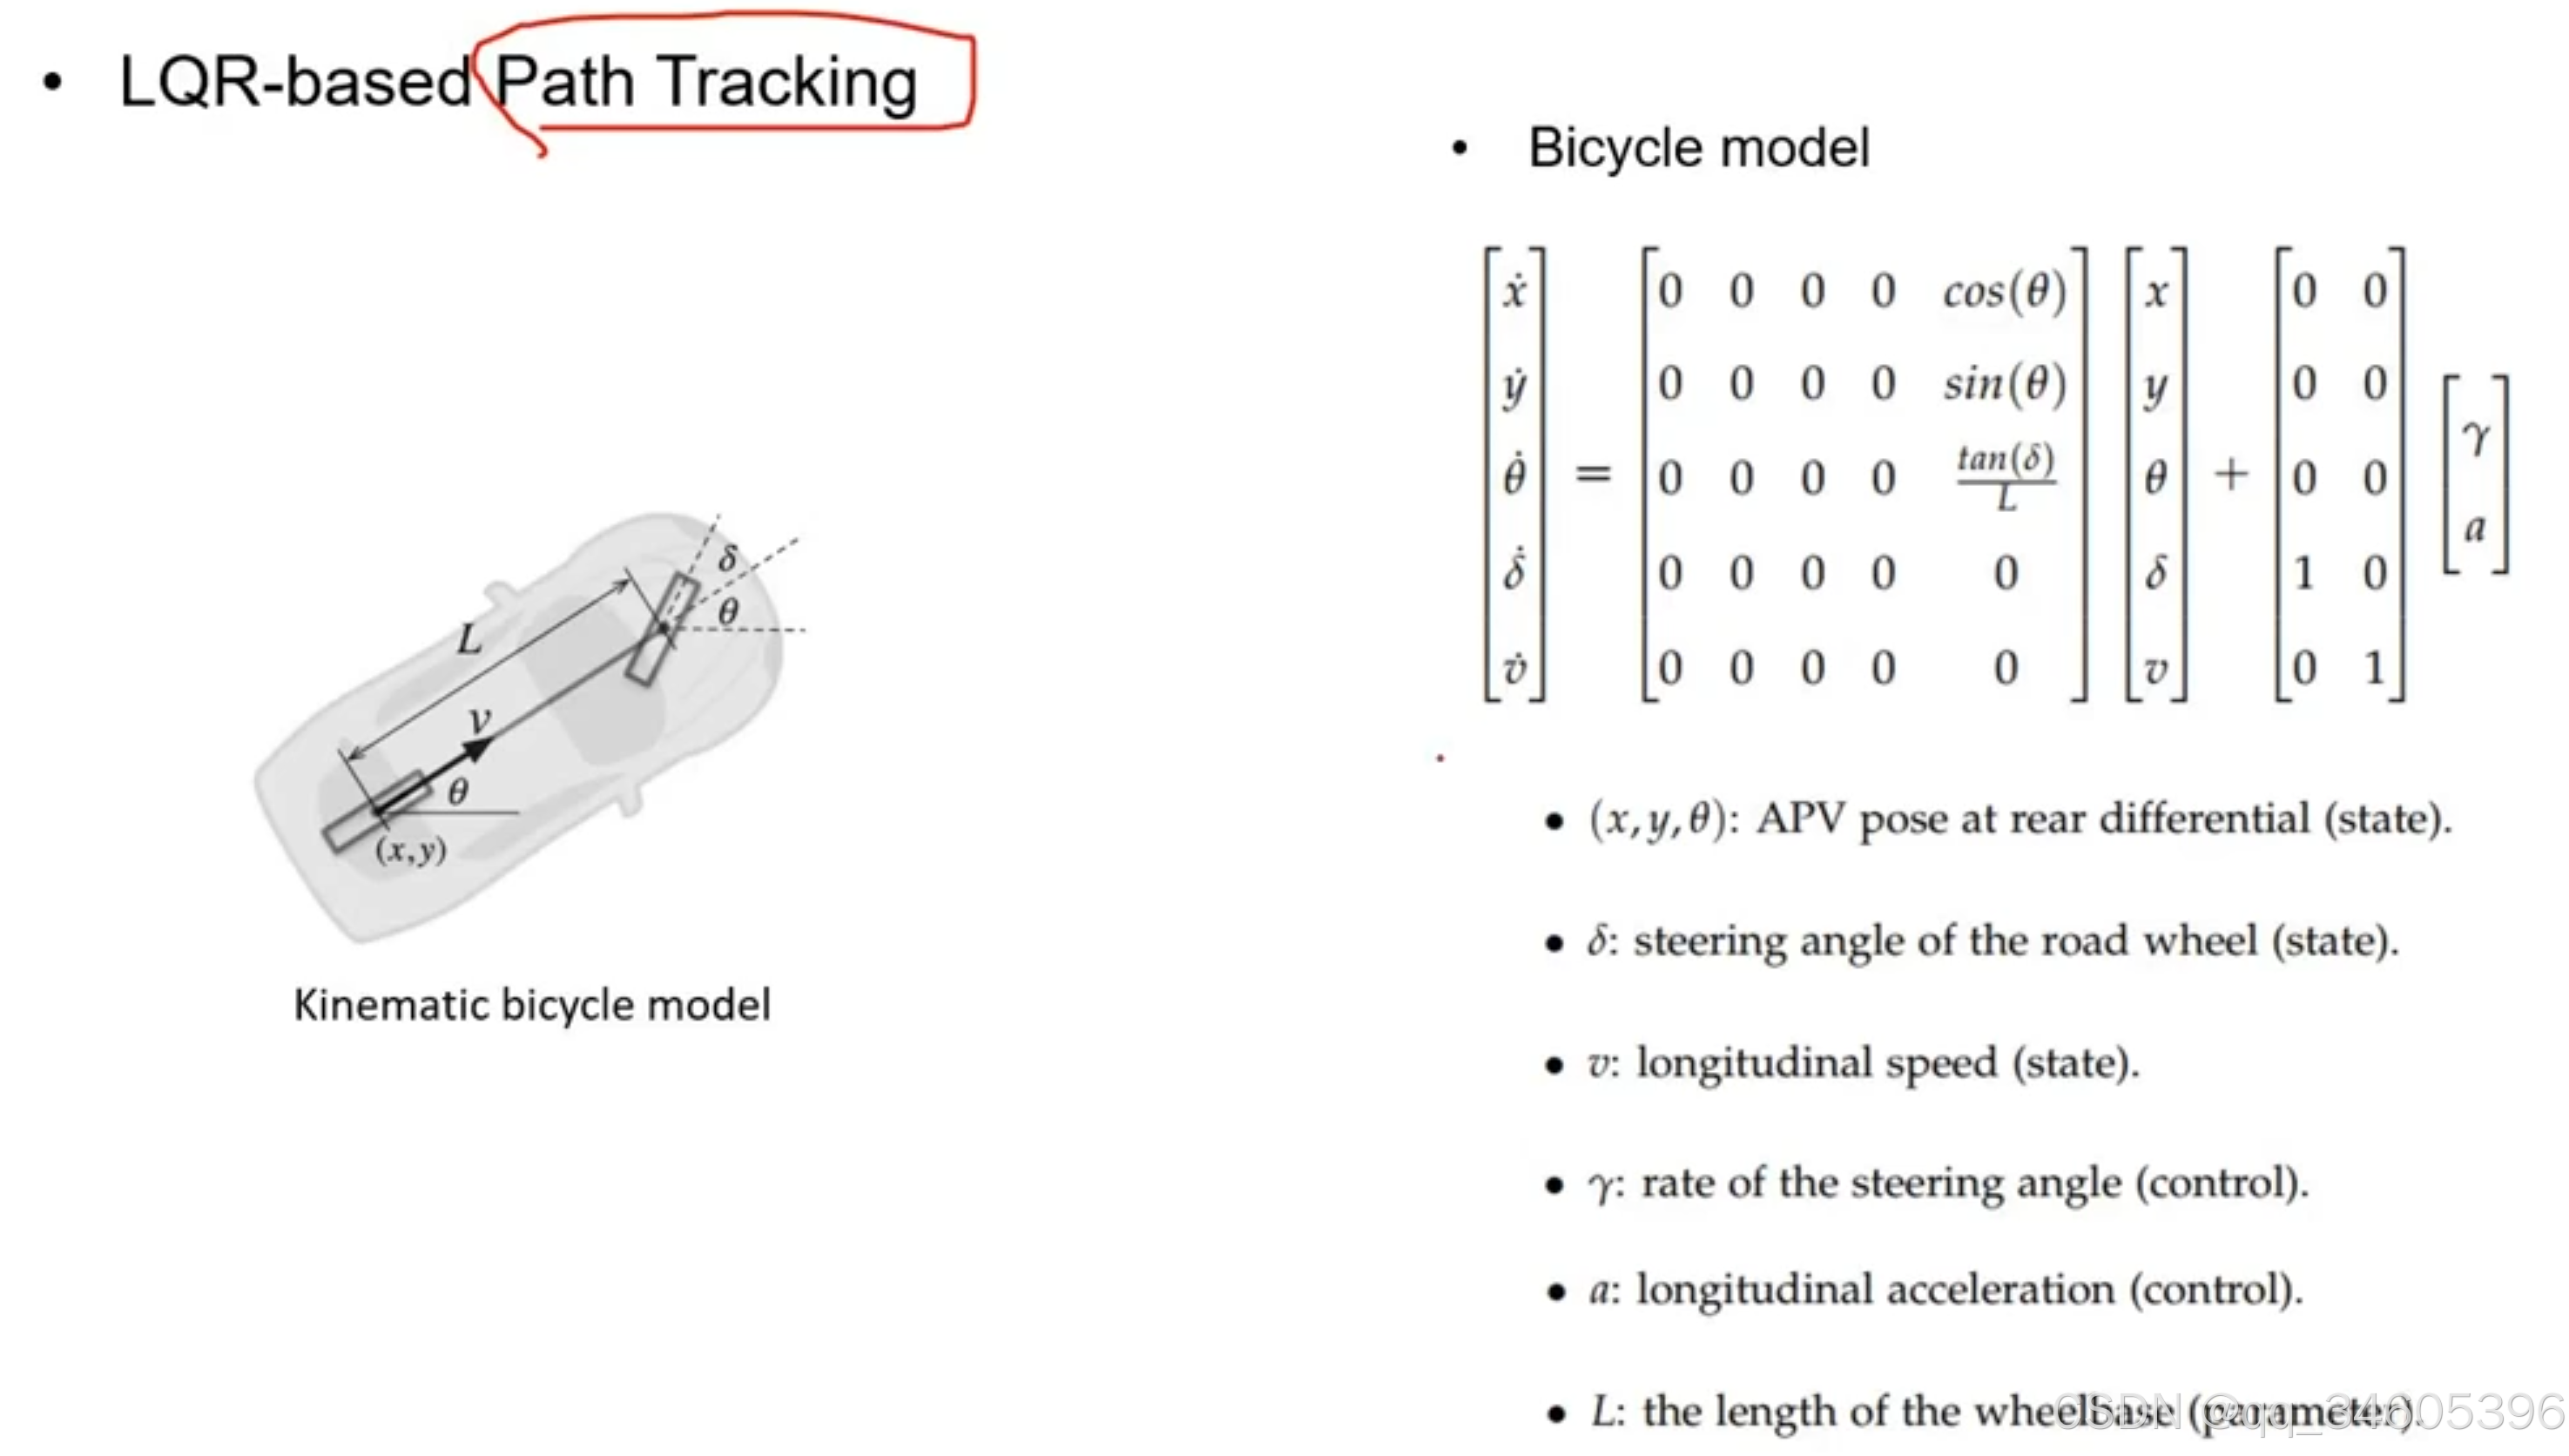
自行车模型公式如下,已知下面的状态量:
这里的 u 为后面的方向盘转速和 a ,x 为(x,y,Θ…) 等这些状态量。一个线性的公式表达如下:x‘ = Ax+Bu,但是下面的公式很明显,x 前面的 A 中包含很多 cos sin 的计算,这些计算都是非线性的
在这里插入图片描述
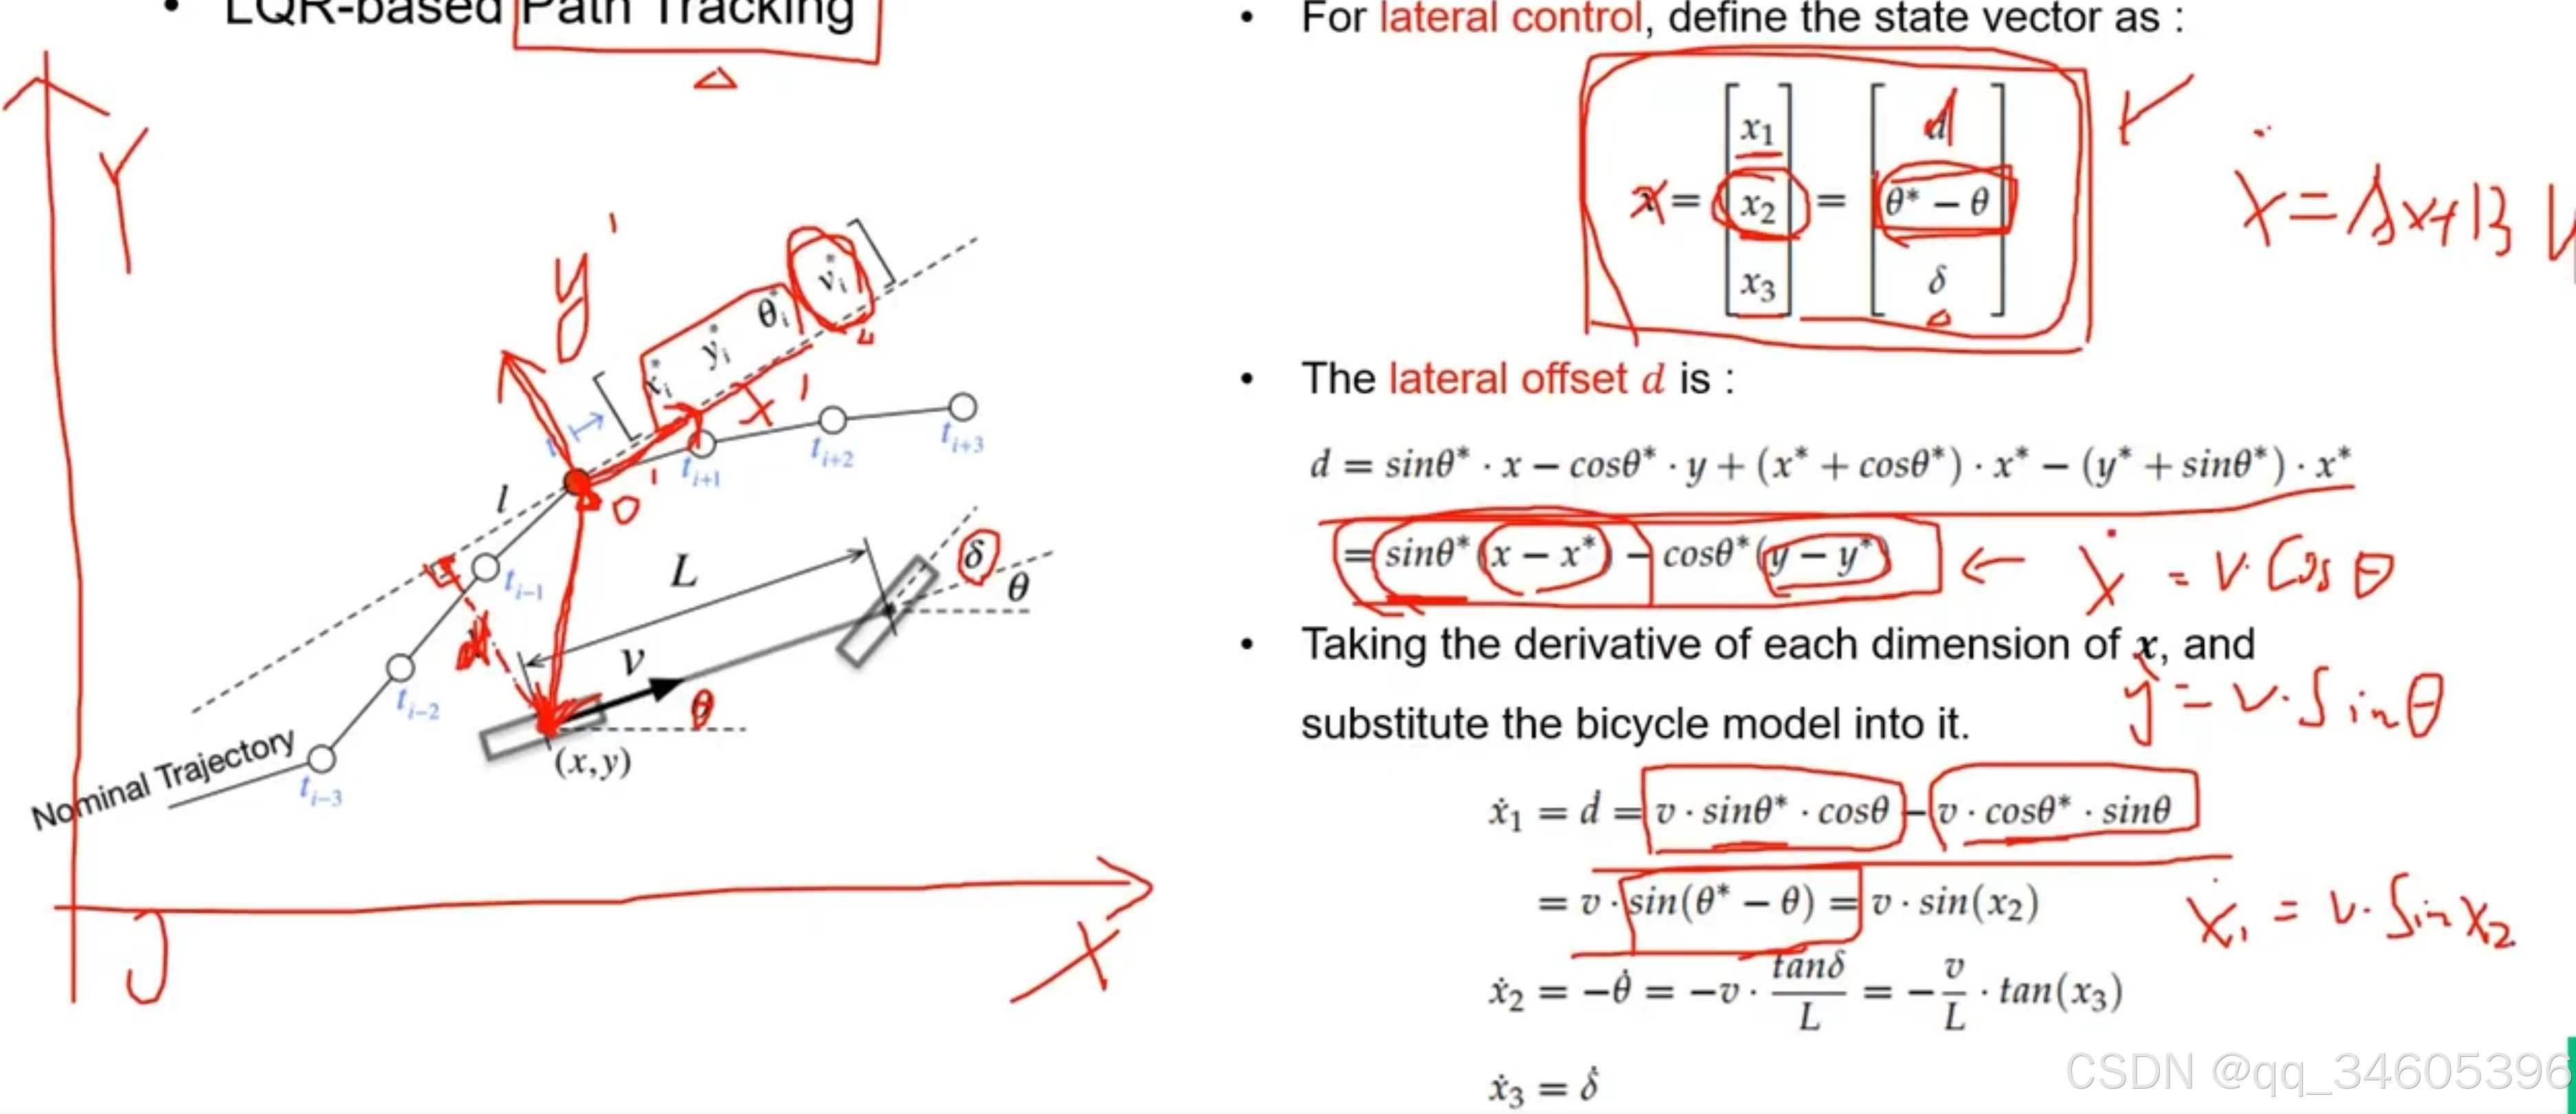
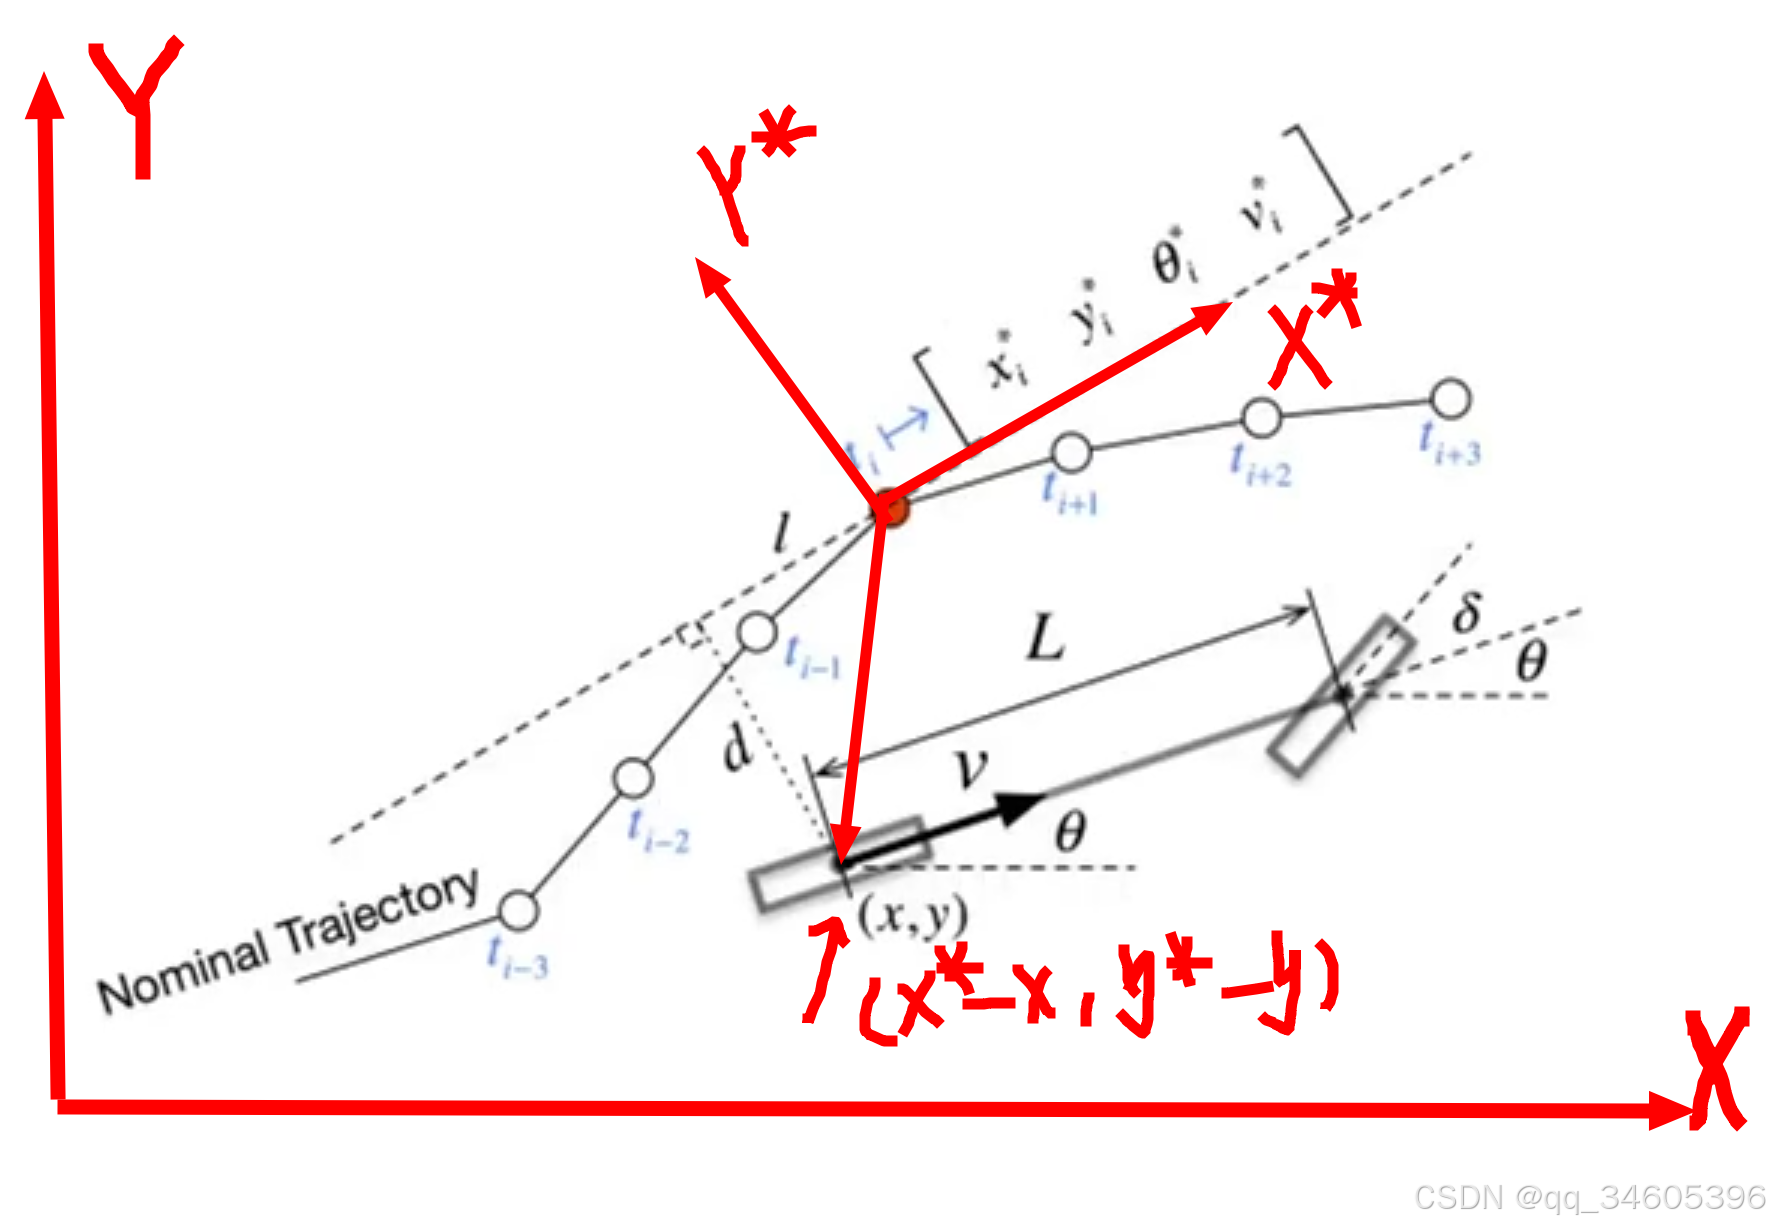
如下图所示,以后轴中心为中心,红色的点为跟踪参考点 (x*,y*)。d 为参考点方向的法线距离,也就是自车与参考点的距离
在这里插入图片描述

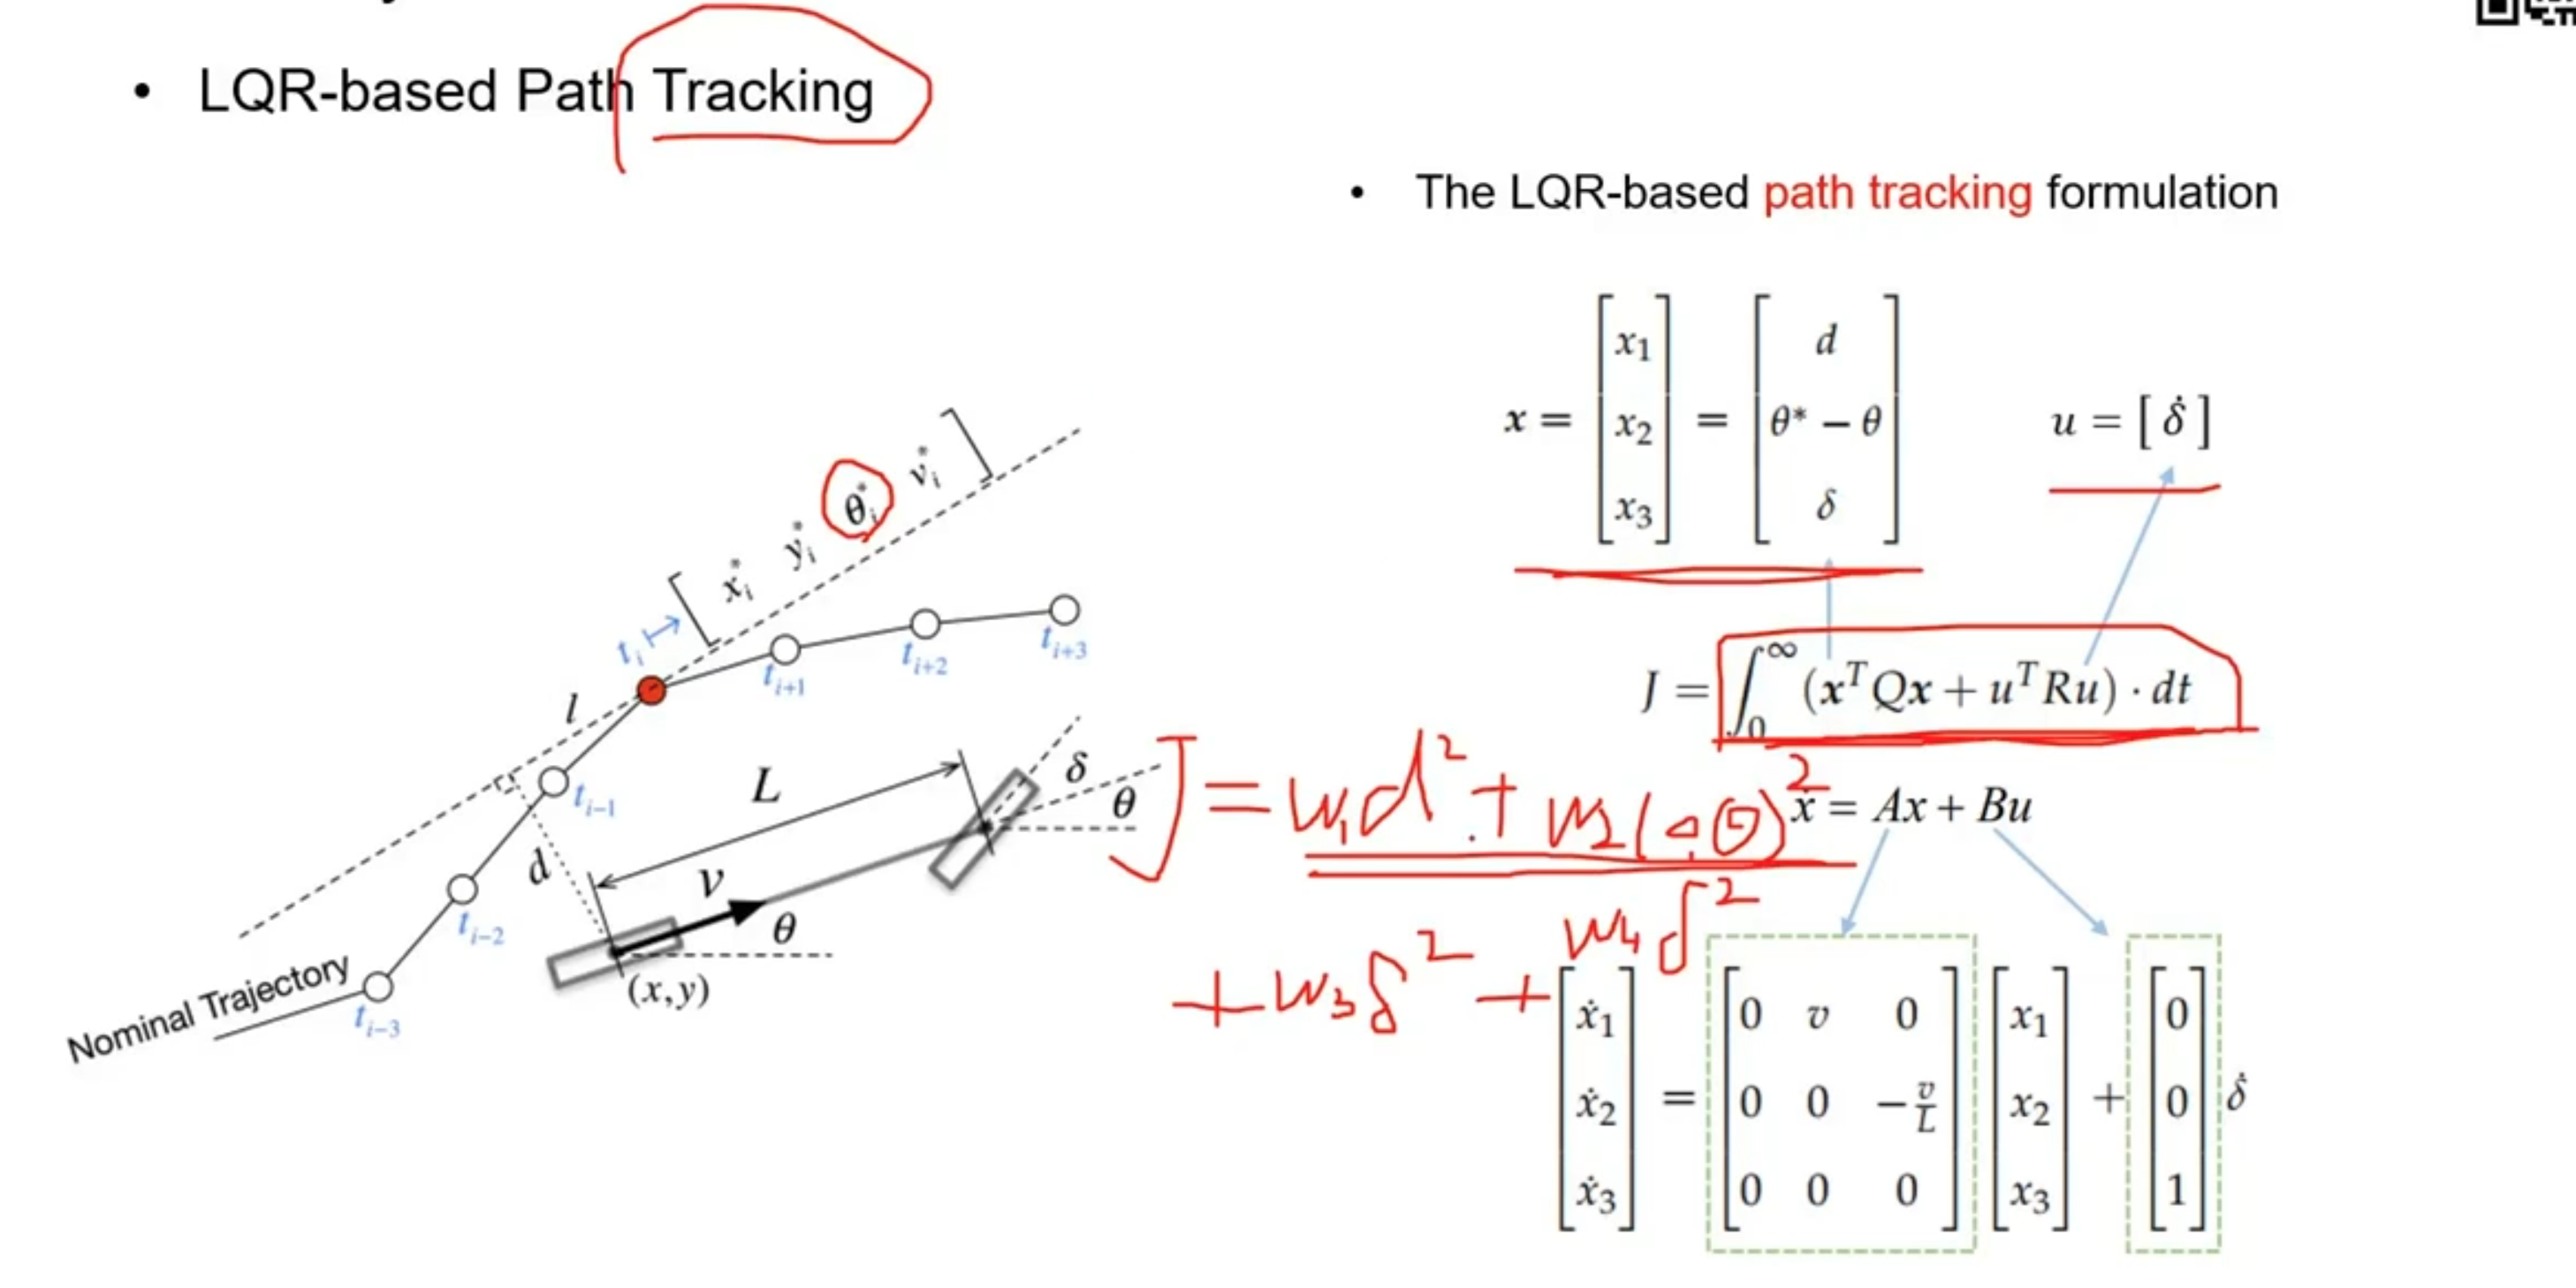
新 x 的表达式为
x=[x1x2x3]=[dθ∗−θδ]x=\left[\begin{array}{l} x_{1} \\ x_{2} \\ x_{3} \end{array}\right]=\left[\begin{array}{c} d \\ \theta^{*}-\theta \\ \delta \end{array}\right]x=​x1​x2​x3​​​=​dθ∗−θδ​​

因为现在要求 d 的大小,所以将 (x,y) 映射到 (x*,y*) 上
d 的值为:
d=sin⁡θ∗⋅x−cos⁡θ∗⋅y+(x∗+cos⁡θ∗)⋅x∗−(y∗+sin⁡θ∗)⋅x∗=sin⁡θ∗⋅(x−x∗)−cos⁡θ∗⋅(y−y∗)\begin{align*} d &= \sin\theta^* \cdot x - \cos\theta^* \cdot y + (x^* + \cos\theta^*) \cdot x^* - (y^* + \sin\theta^*) \cdot x^* \\ &= \sin\theta^* \cdot (x - x^*) - \cos\theta^* \cdot (y - y^*) \end{align*}d​=sinθ∗⋅x−cosθ∗⋅y+(x∗+cosθ∗)⋅x∗−(y∗+sinθ∗)⋅x∗=sinθ∗⋅(x−x∗)−cosθ∗⋅(y−y∗)​

状态转移方程中,要想求出 A,B 矩阵的值就要先对 x 求导:
在求导时 x* 之类的都看作一个常数,根据上面车辆动力学公式 x’ = cos(Θ)v, y’ = vsin(Θ),再根据车辆动力学推出其他相关的公式并化简得到,x1,x2,x3 的导数:
x˙1=d˙=v⋅sin⁡θ∗⋅cos⁡θ−v⋅cos⁡θ∗⋅sin⁡θ=v⋅sin⁡(θ∗−θ)=v⋅sin⁡(x2)x˙2=−θ˙=−v⋅tan⁡δ=−vL⋅tan⁡(x3)x˙3=δ\begin{align*} \dot{x}_1 &= \dot{d} = v \cdot \sin\theta^* \cdot \cos\theta - v \cdot \cos\theta^* \cdot \sin\theta \\ &= v \cdot \sin(\theta^* - \theta) = v \cdot \sin(x_2) \\ \dot{x}_2 &= -\dot{\theta} = -v \cdot \tan\delta = -\frac{v}{L} \cdot \tan(x_3) \\ \dot{x}_3 &= \delta \end{align*}x˙1​x˙2​x˙3​​=d˙=v⋅sinθ∗⋅cosθ−v⋅cosθ∗⋅sinθ=v⋅sin(θ∗−θ)=v⋅sin(x2​)=−θ˙=−v⋅tanδ=−Lv​⋅tan(x3​)=δ​
整体推导如下图所示:
在这里插入图片描述
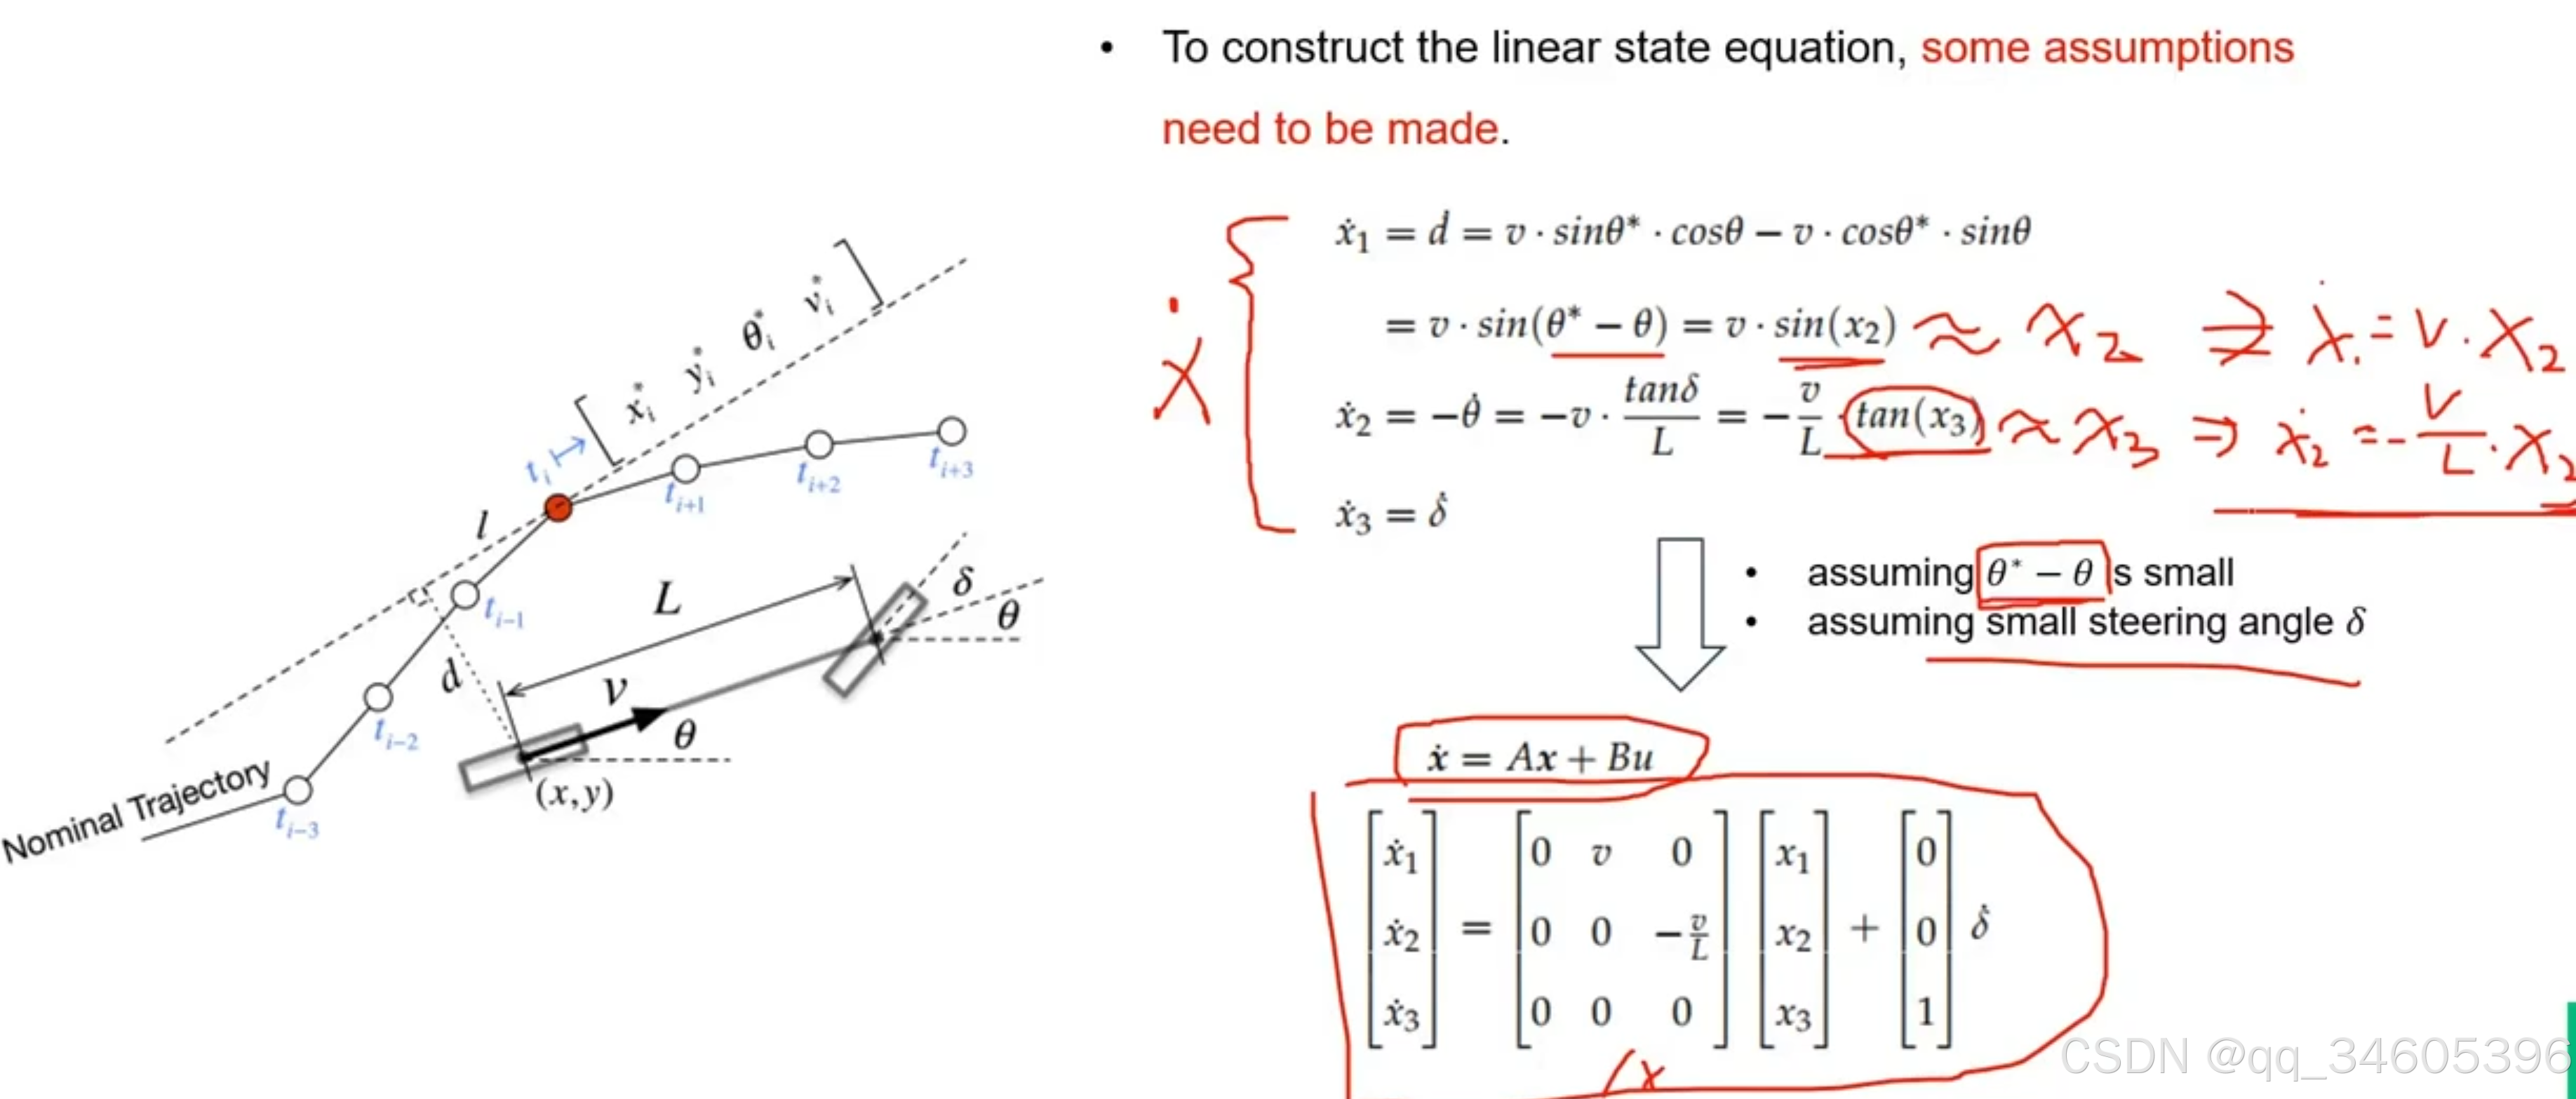
这里假设我们将 Θ*-Θ 的值看做非常小,将 δ 的值也看做非常小就可以得到下面的 A,B 矩阵。这里转换为线性系统的精髓就是将 sin cos 等三角函数的计算约等于一些长度
[x˙1x˙2x˙3]=[0v000−vL000][x1x2x3]+[001]δ˙\left[\begin{array}{c} \dot{x}_{1} \\ \dot{x}_{2} \\ \dot{x}_{3} \end{array}\right]=\left[\begin{array}{ccc} 0 & v & 0 \\ 0 & 0 & -\frac{v}{L} \\ 0 & 0 & 0 \end{array}\right]\left[\begin{array}{l} x_{1} \\ x_{2} \\ x_{3} \end{array}\right]+\left[\begin{array}{l} 0 \\ 0 \\ 1 \end{array}\right] \dot{\delta}​x˙1​x˙2​x˙3​​​=​000​v00​0−Lv​0​​​x1​x2​x3​​​+​001​​δ˙
在这里插入图片描述

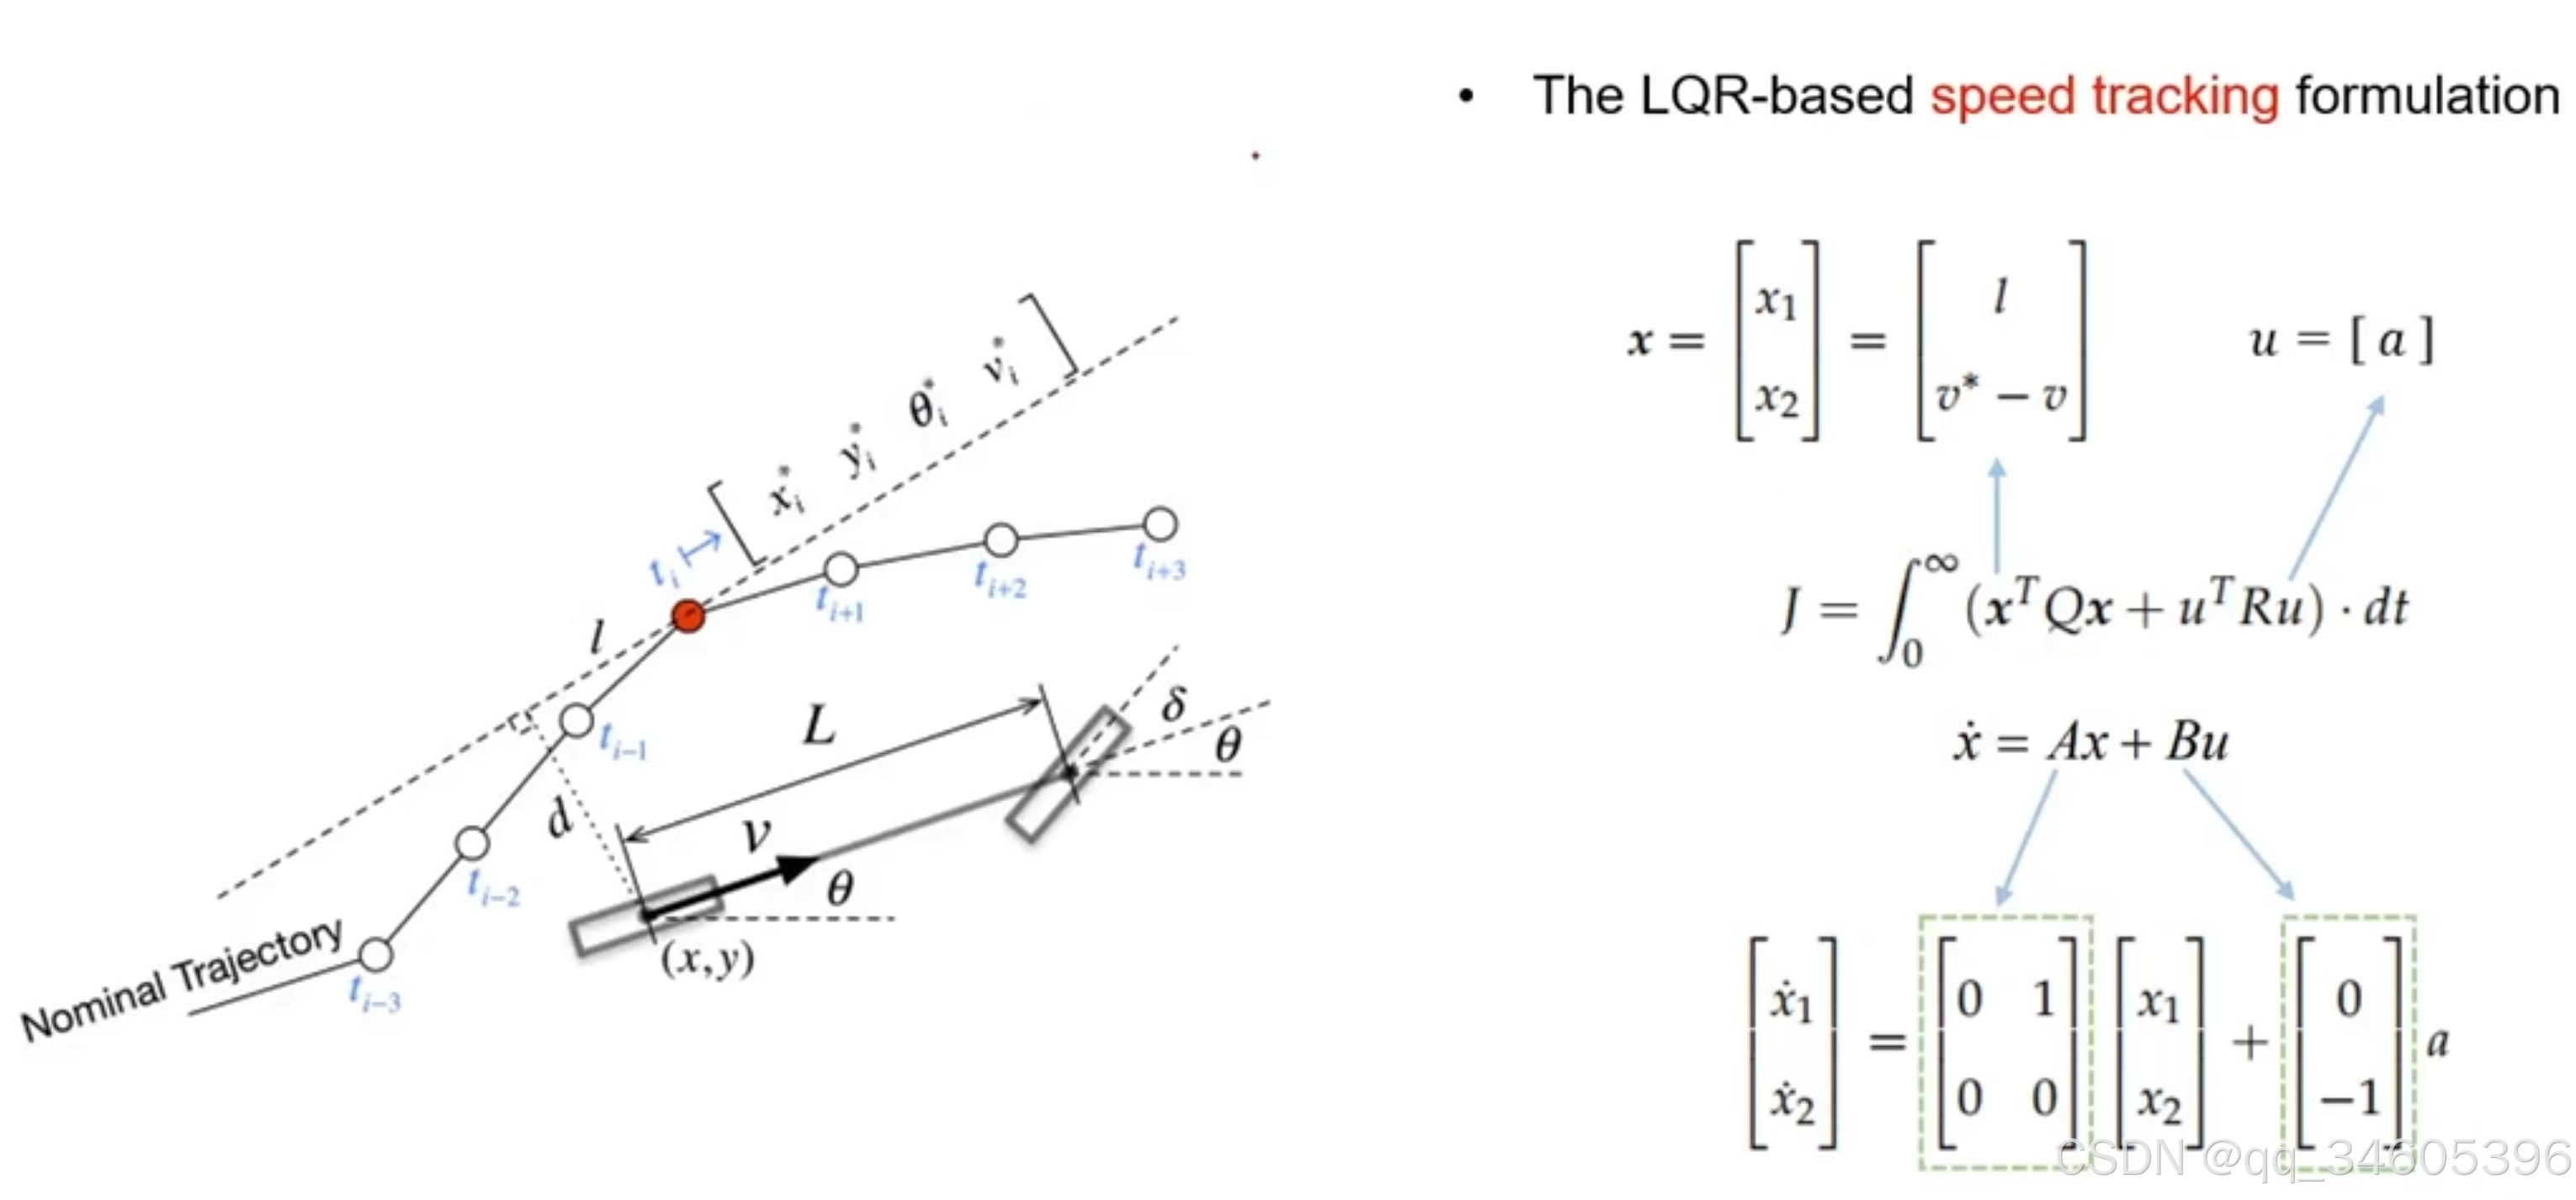
LQR 纵向跟踪任务推导

在这里插入图片描述

LQR 目代价方程的含义

这边已纵向跟踪为例。 将 x 进行平方,u 进行平方就可以转换为公式
J=w1d2+w2(θ)2+w3∗δ2J = w1d^2+w2(\theta)^2+w3*\delta^2 J=w1d2+w2(θ)2+w3∗δ2 那么意义就是:
d:希望自车和目标点的距离接近,Θ 为 heading 角接近,δ\deltaδ就是希望 yaw_rate 尽可能小
在这里插入图片描述

MPC

基本概念

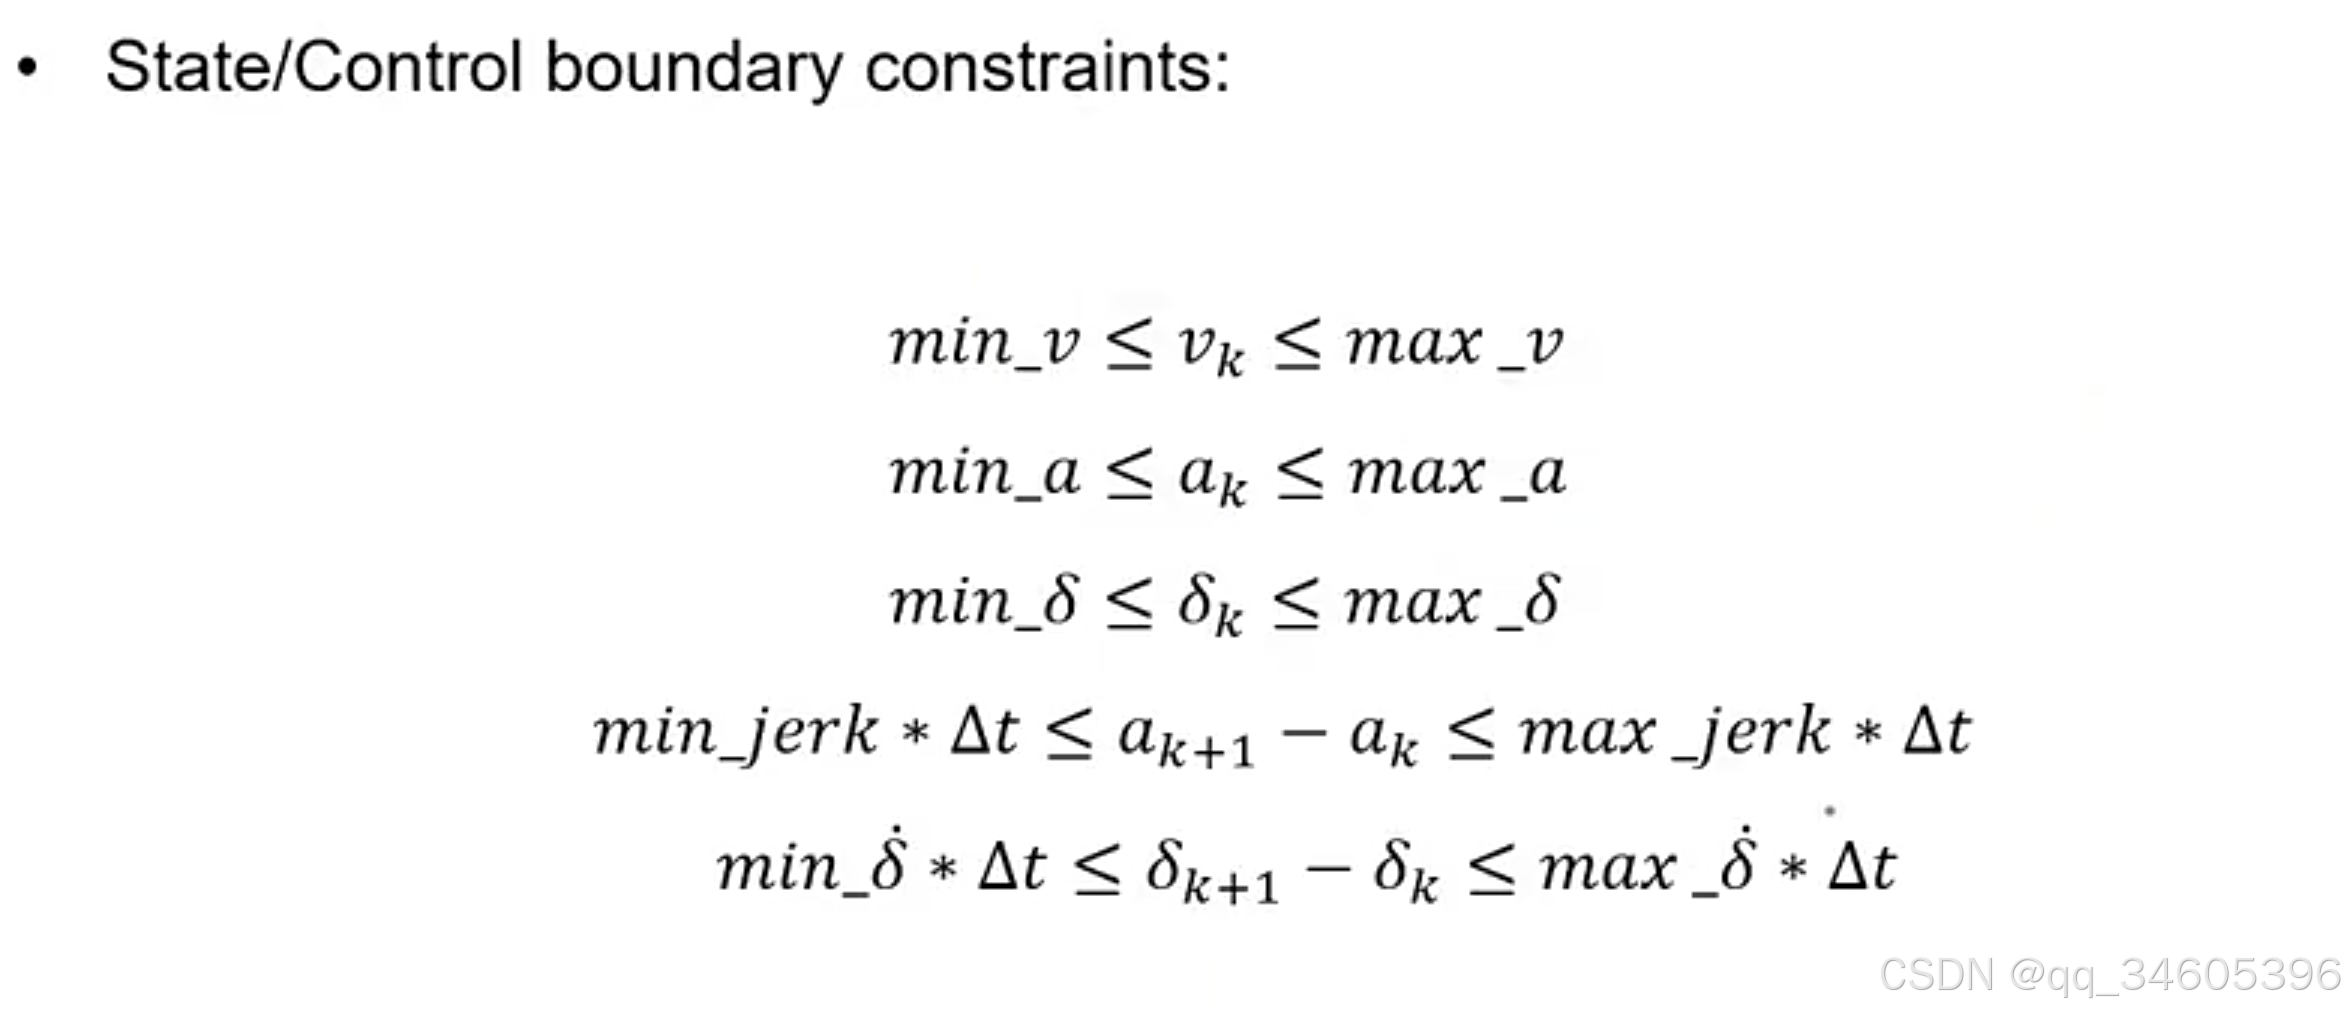
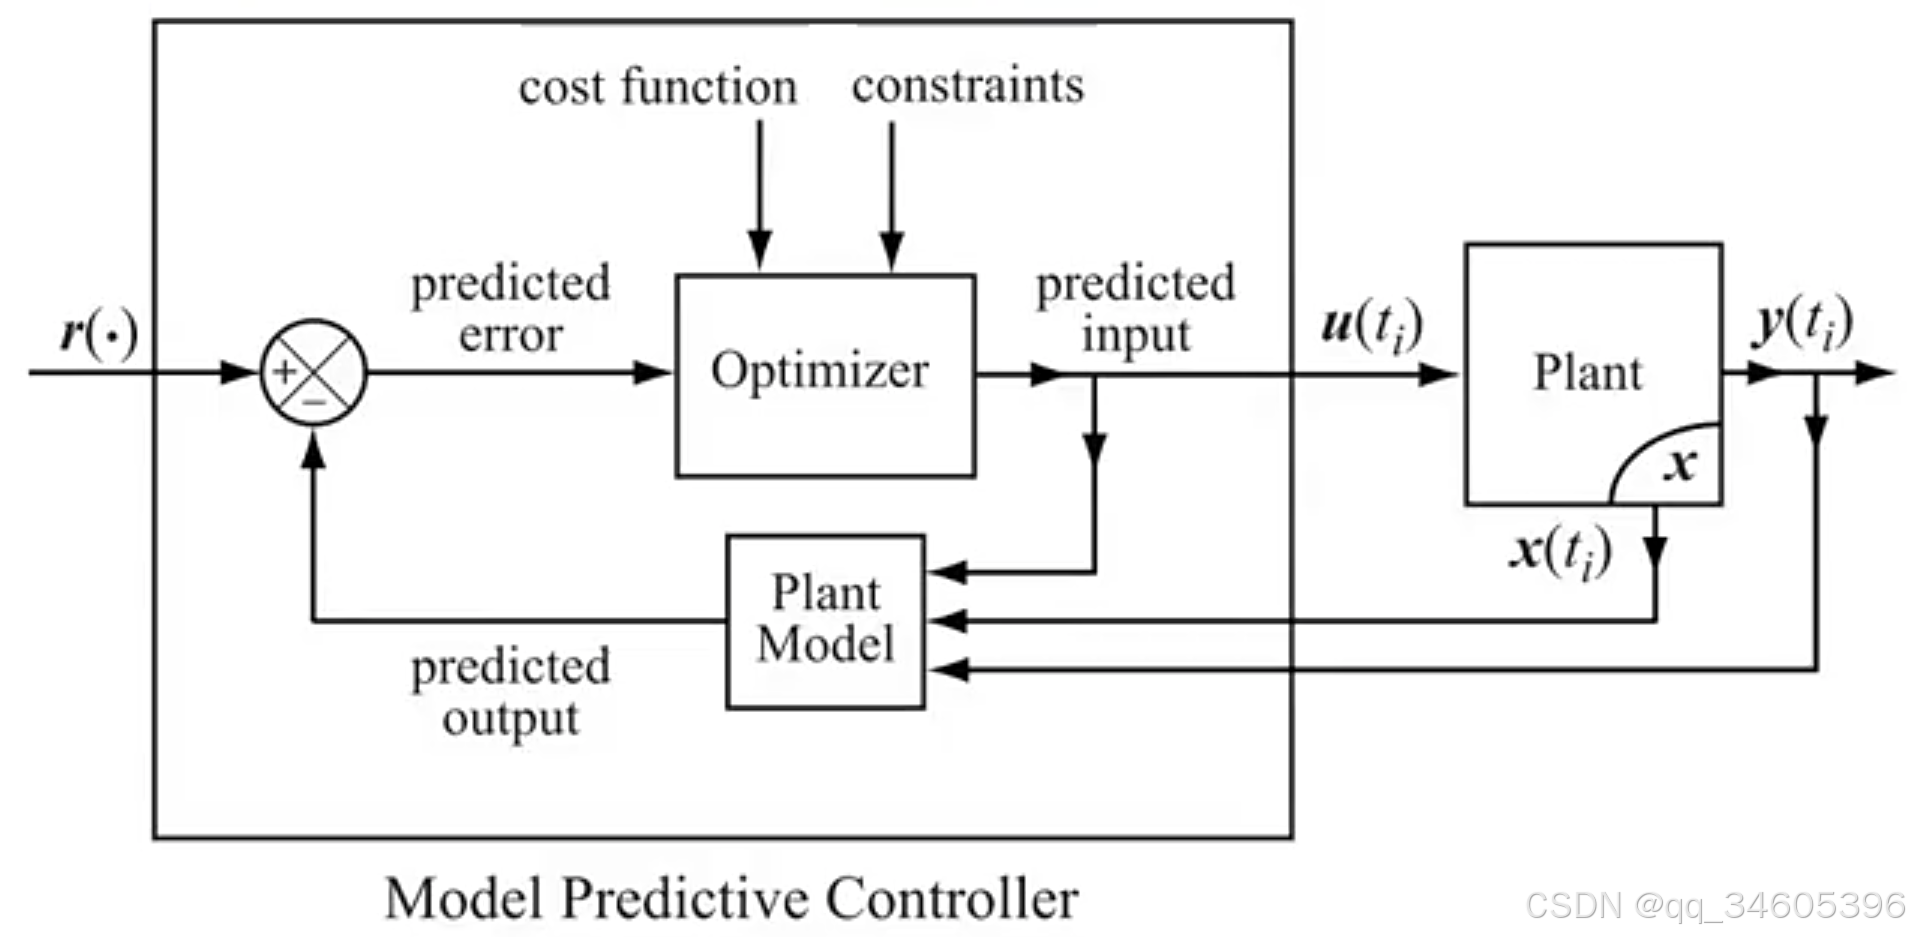
MPC(Model predictive control) 基于模型预测的控制器,该方法也是通过计算控制动作用于减少代价函数
在这里插入图片描述

Ut∗(x(t)):=argmin⁡Ut∑k=0N−1q(xt+k,ut+k) subj. to xt=x(t) measurement xt+k+1=Axt+k+But+k system model xt+k∈X state constrain ut+k∈U input constrair Ut={ut,ut+1,…,ut+N−1} optimization vsystemmodelstateconstraintsinputconstraintsoptimizationvariables \begin{array}{rll} U_{t}^{*}(x(t)):=\underset{U_{t}}{\operatorname{argmin}} & \sum_{k=0}^{N-1} q\left(x_{t+k}, u_{t+k}\right) & \\ \text { subj. to } & x_{t}=x(t) & \text { measurement } \\ & x_{t+k+1}=A x_{t+k}+B u_{t+k} & \text { system model } \\ & x_{t+k} \in \mathcal{X} & \text { state constrain } \\ & u_{t+k} \in \mathcal{U} & \text { input constrair } \\ & U_{t}=\left\{u_{t}, u_{t+1}, \ldots, u_{t+N-1}\right\} & \text { optimization } \mathrm{v} \end{array} system model state constraints input constraints optimization variables Ut∗​(x(t)):=Ut​argmin​ subj. to ​∑k=0N−1​q(xt+k​,ut+k​)xt​=x(t)xt+k+1​=Axt+k​+But+k​xt+k​∈Xut+k​∈UUt​={ut​,ut+1​,…,ut+N−1​}​ measurement  system model  state constrain  input constrair  optimization v​systemmodelstateconstraintsinputconstraintsoptimizationvariables
目标函数:
输入是当前状态 x 和控制指令 u ,目标是将 N 个过程的 error 进行累加最终将 error 最小化,在上图中目标函数用 q 表示
预测模型(system model):
该模型就是状态转移方程,可以是基于自行车模型,也可以是别的,它代表下一个时刻的状态与前一时刻状态的关系,可以是线性的可以是非线性的
约束:
约束可以是控制约束,状态约束,线性约束等等

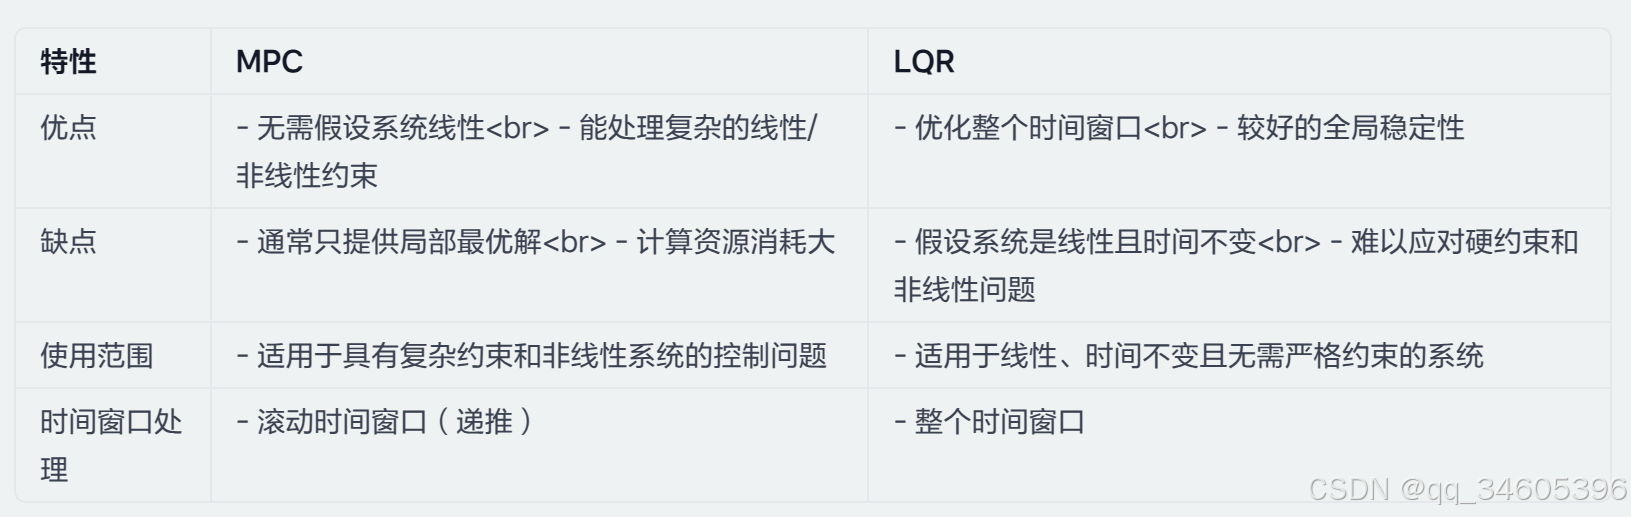
LQR 和 MPC 的对比
在这里插入图片描述

相关实例

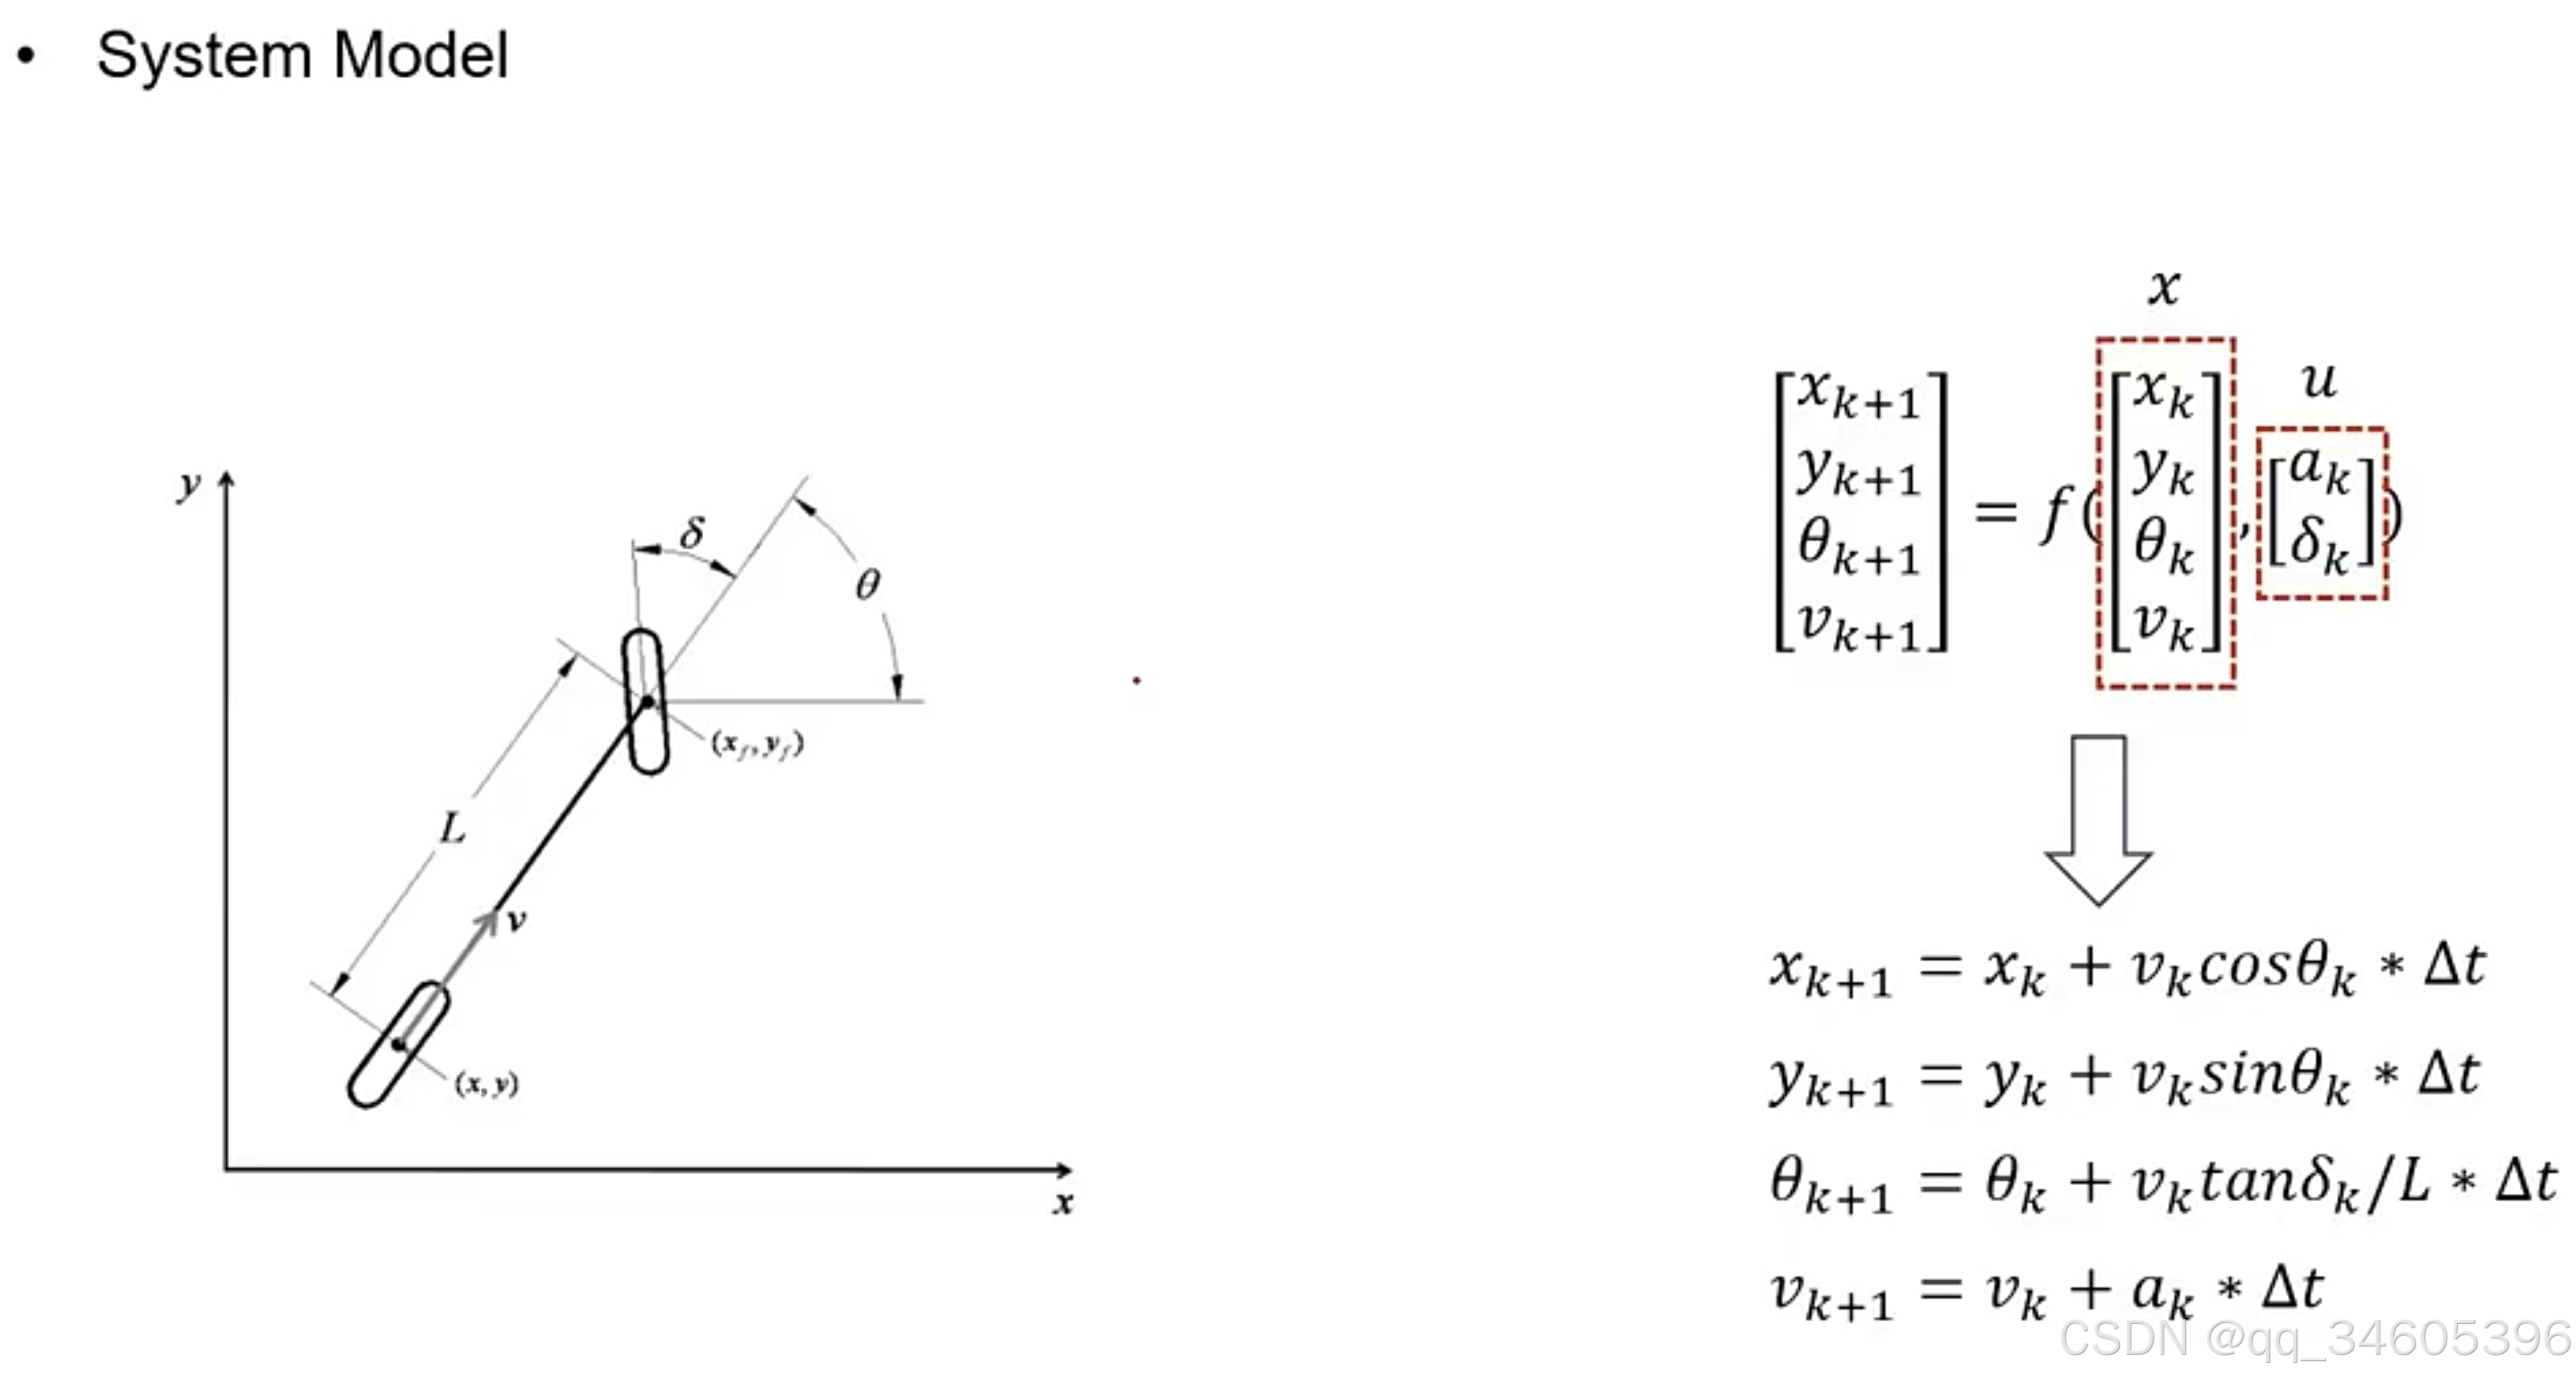
S1:创建状态模型
状态转移方程如下,x,u 的关系如下图所示
在这里插入图片描述
S2:状态方程
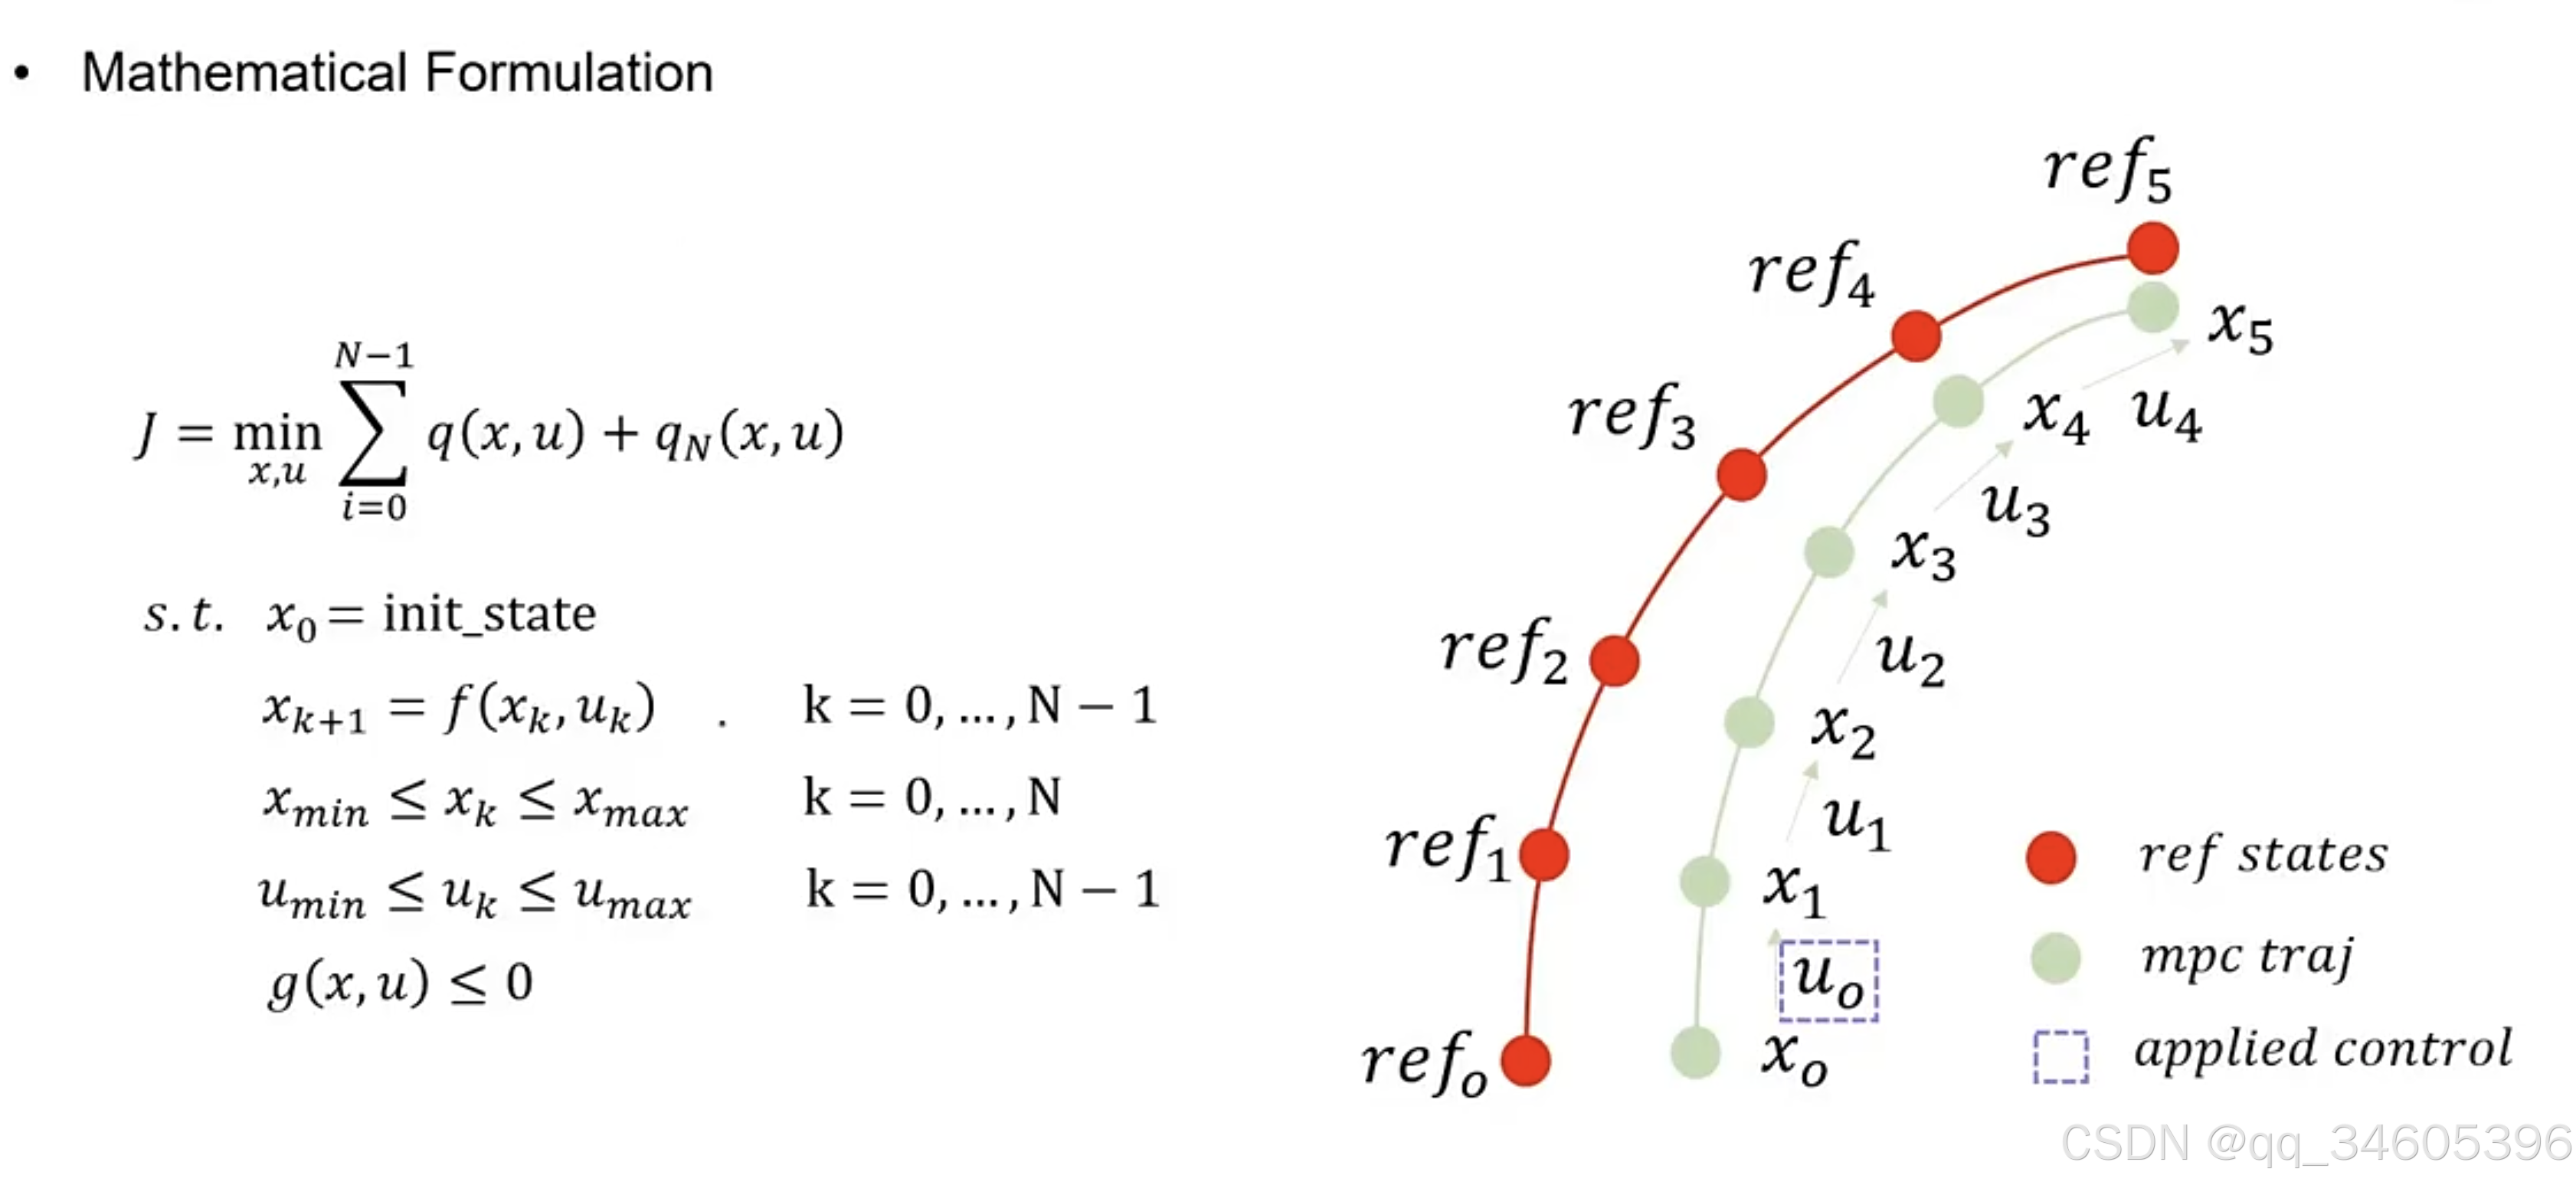
下图中红色的线为规划给出的参考轨迹,绿色的线 MPC 优化后生成的轨迹,J 代表代价函数,下面是代价函数的约束
在这里插入图片描述
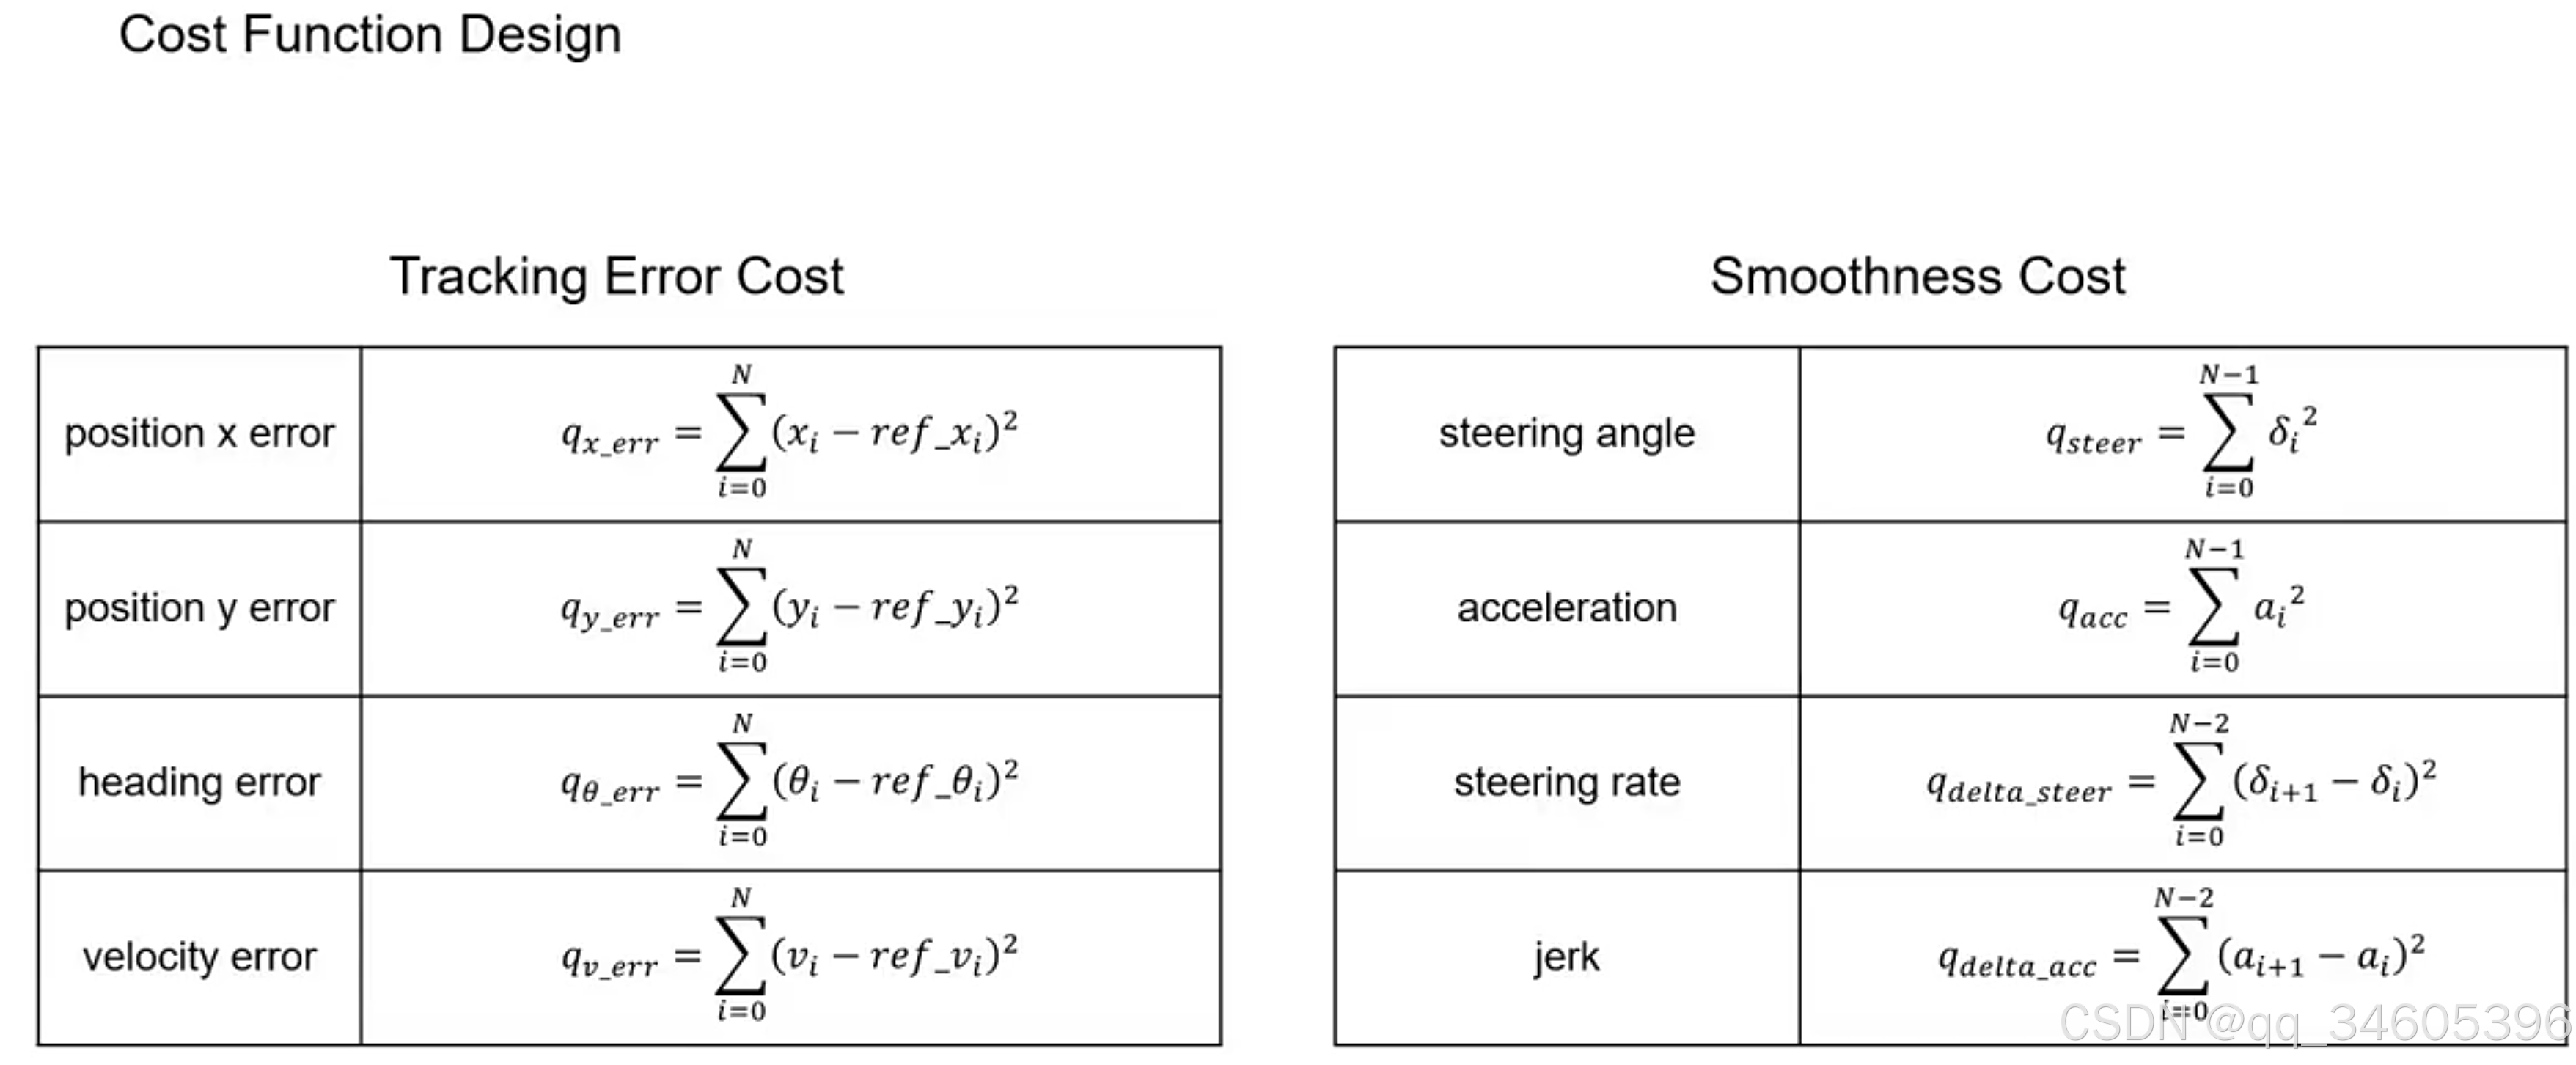
常用的代价函数:
在这里插入图片描述
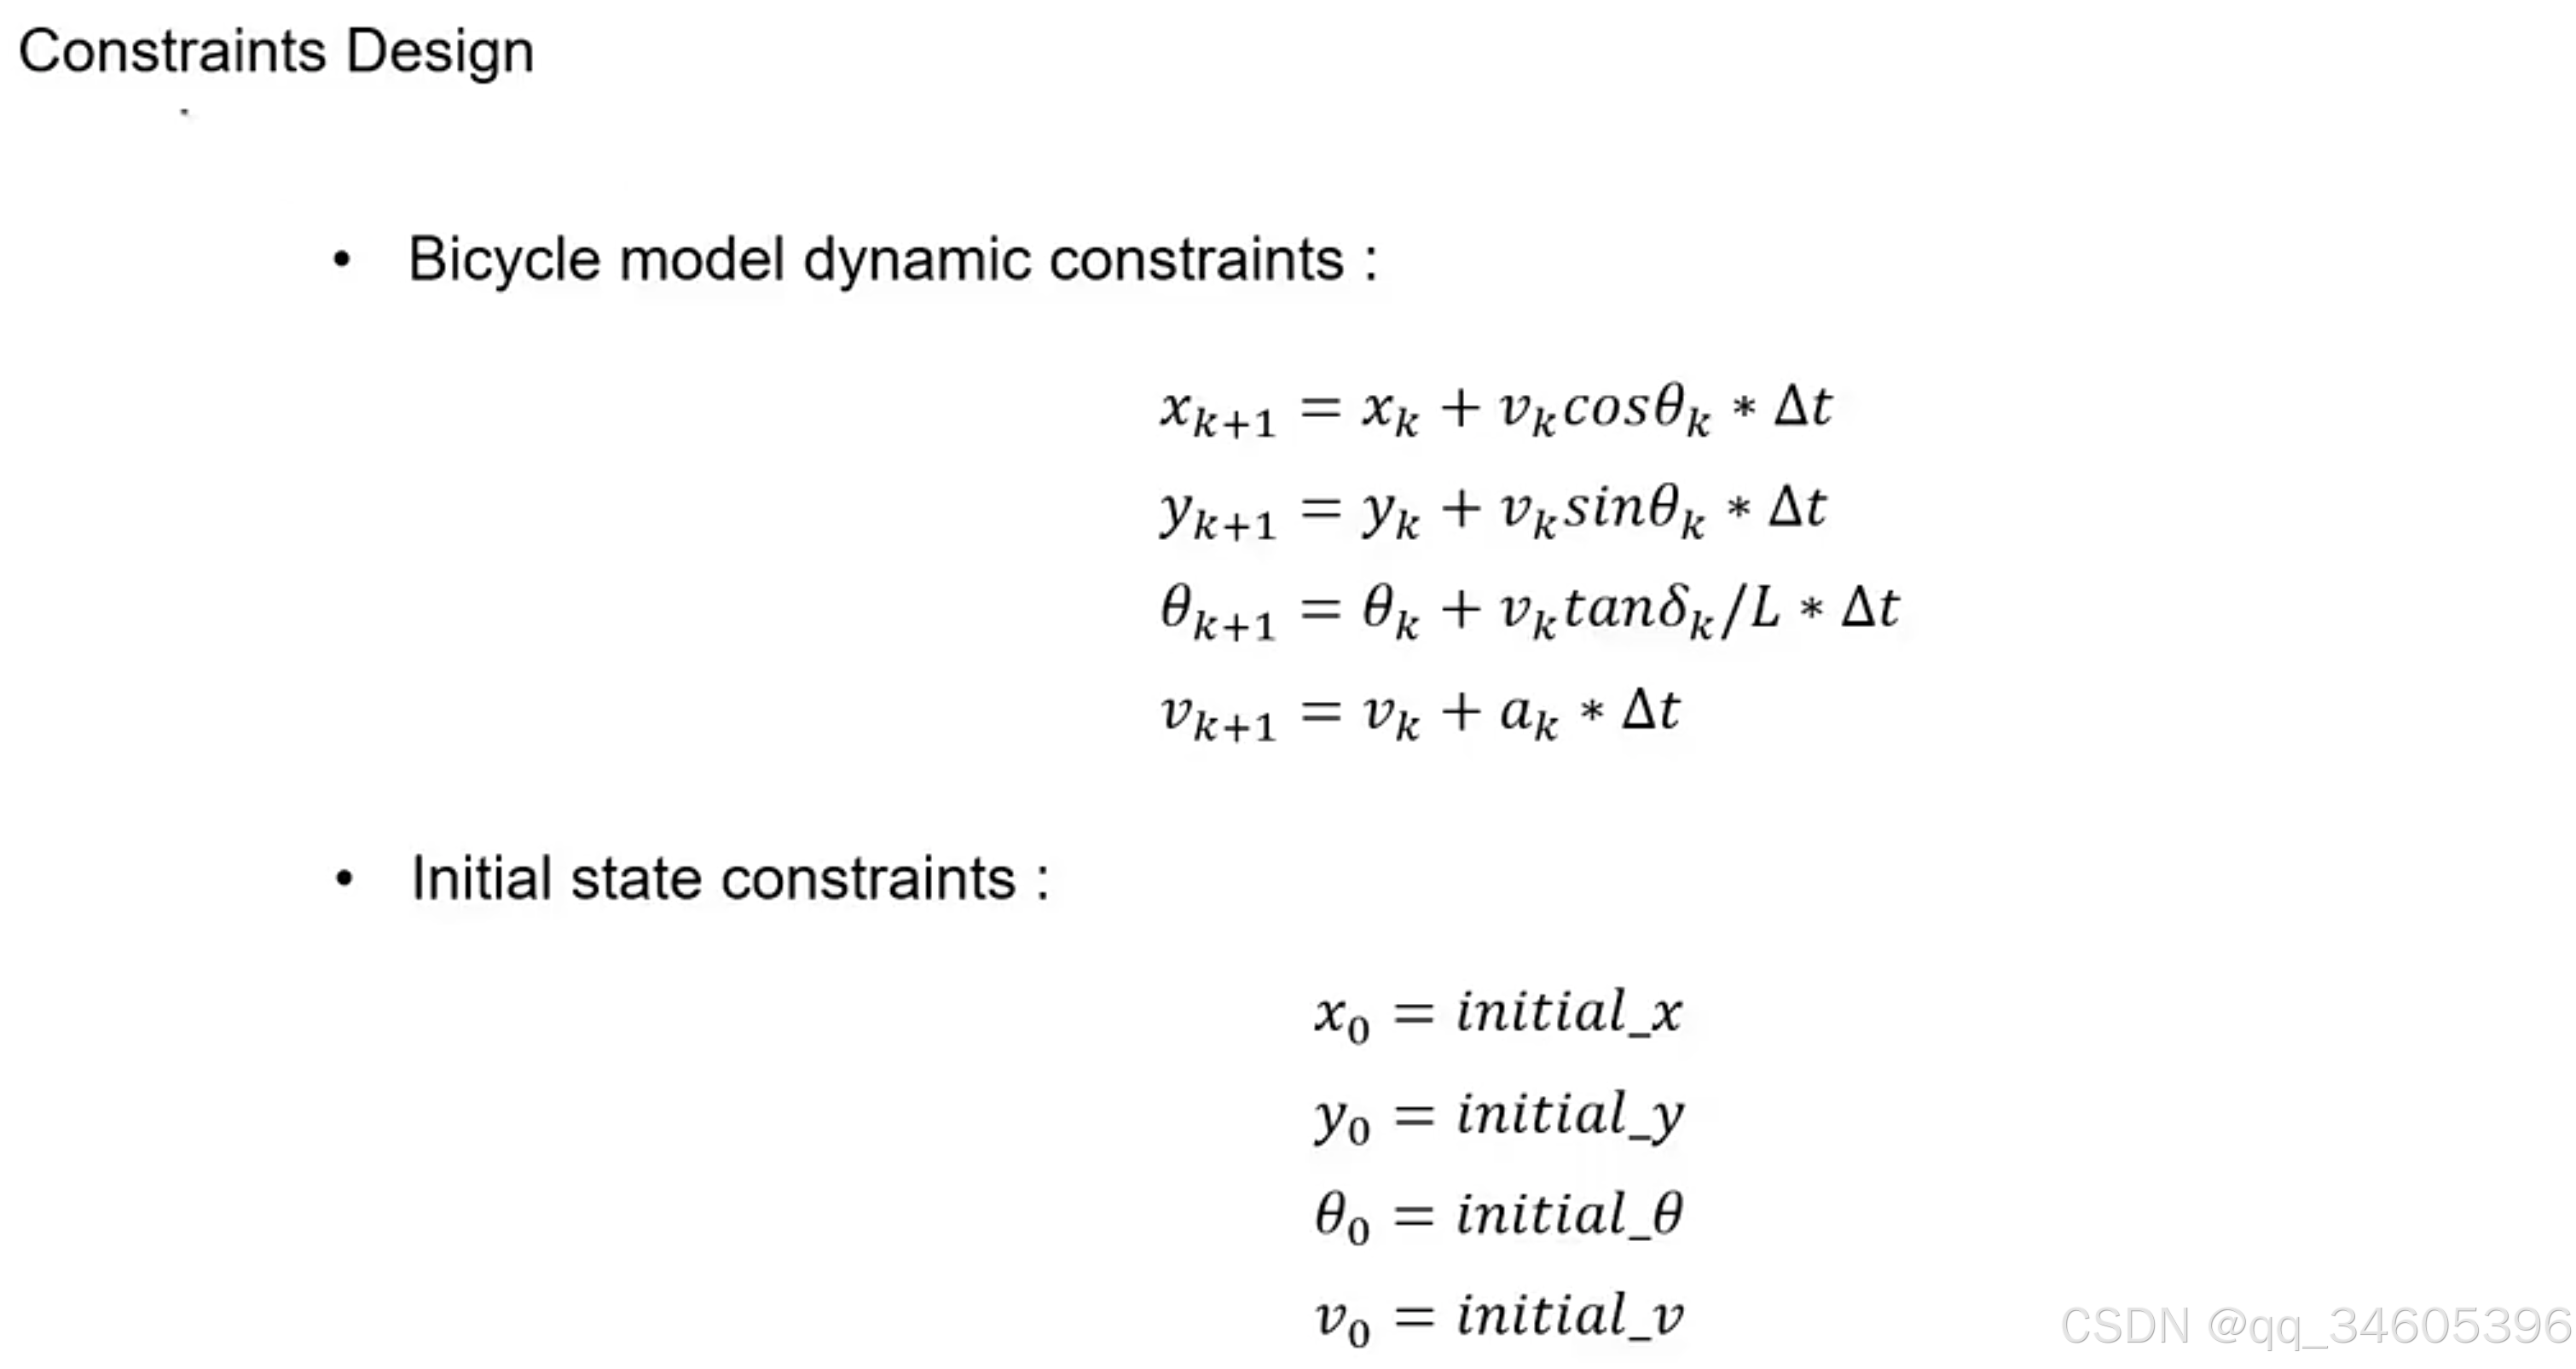
相关约束:
在这里插入图片描述
在这里插入图片描述

最优控制理论 三、两点边值问题求解 就终端等式约束的最优控制问题给出了Hamilton函数求解方法,编写了MATLAB代码求解TPBVP问题。 阅读详情

相关推荐

最优控制理论 四、线性二次型最优控制和LQR

讨论了时变线性连续系统的线性二次性最优控制,和无限时域线性定常系统的线性二次型调节器。

MSysの优快云 1万+

最优控制理论与应用matlab,最优控制:理论、方法与应用

评分☆☆☆☆☆最优控制是现代控制理论的重要分支,目前已广泛应用于工业生产、经济管理以及国防军事等领域。《最优控制:理论、方法与应用》系统地介绍了最优控制理论内容,包括变分法、极小值原理、线性二次型最优控制、动态规划方法、最优控制的计算方法、随机最优控制、奇异最优控制、鲁棒最优控制、遗传优化算法在最优控制中的应用,并介绍了最优控制理论在工程中的具体应用。《最优控制:理论、方法与应用》融入了很多最优控...

weixin_39618173的博客 1099

全面掌握最优控制理论与实践

最优控制理论是自动控制领域的一个重要分支,它主要研究在给定系统性能指标和各种约束条件下,如何选择控制策略以实现系统性能的最优化。该理论涉及数学、计算机科学和工程学等多个学科,广泛应用于航空航天、机器人、自动化生产线等领域。多目标优化问题是指同时优化多个目标的决策问题。在多目标优化中,通常没有一个单一解能够同时优化所有目标,因此需要在这些目标之间进行权衡。例如,一个典型的多目标优化问题是Pareto优化问题,即寻找一组解,使得没有任何一个目标能够在不使至少一个其他目标恶化的条件下被改善。

weixin_42515842的博客 1529

最优控制理论导论下载仓库介绍:一本最优控制理论入门书籍的全面解析

最优控制理论导论下载仓库介绍:一本最优控制理论入门书籍的全面解析 【下载地址】最优控制理论导论下载仓库介绍 《最优控制理论导论》是一本由Kirk D. Dover撰写的经典教材,系统介绍了最优控制理论的基本概念、方法和应用。该书内容深入浅出,涵盖核心理论,适合控制理论研究者、工程师以及高校师生阅读。我们提供完整的电子版资...

gitblog_06751的博客 395

系统最优控制:理论、方法与案例

最优控制问题是研究如何选择控制策略使系统的性能指标达到最优的问题。性能指标可以是时间最短、能耗最低、成本最小等多种形式。在工程实践中,最优控制通常涉及数学规划、动态系统理论以及优化算法等多领域的知识。解决问题时,通常需要建立数学模型并应用相应的数学工具进行求解。在现代控制理论中,最优控制关注的是如何通过一系列的控制动作使得某个预定的性能指标达到最优。这通常意味着在满足一定约束条件下,对系统的动态性能、稳态误差、控制能量等各方面进行权衡,以求得最佳的控制策略。

weixin_42388898的博客 1508

Imputation Methods for scRNA Sequencing Data

越来越多的研究者使用单细胞RNA测序(scRNA-seq)技术来表征单细胞水平的转录图谱。他们用它来研究复杂组织的异质性、转录组动力学和未知生物的多样性。然而,在基因表达模式随机性的scRNA-seq数据中普遍存在许多技术和生物学上的噪音。这些数据通常具有高维、稀疏和大量“dropout”值的特点,并且受批处理效应的影响。scRNA-seq数据中大量的“dropout”值严重掩盖了基因之间的重要关系,阻碍了下游分析。因此,scRNA-seq数据dropout值的估算就显得尤为重要。

qq_34179307的博客 540

【免费下载】 最优控制理论与数值算法.pdf

最优控制理论与数值算法.pdf 【下载地址】最优控制理论与数值算法.pdf分享 本仓库提供了一份宝贵的学术和工程资源——《最优控制理论与数值算法》PDF文档。这份资料深入浅出地探讨了最优控制领域的核心概念及其在实际问题中的应用,同时详细介绍了实现这些理论的数值方法。对于从事自动控制、优化理论、航空航天、机械工程以及相关领...

gitblog_06673的博客 950

劳特巴赫 Trace32 调试使用教程

详细介绍如何使用trace32进行调试

m0_56208280的博客 4万+

最优控制理论导论 —— 下载仓库介绍

最优控制理论导论 —— 下载仓库介绍 【下载地址】最优控制理论导论下载仓库介绍 《最优控制理论导论》是一本由Kirk D. Dover撰写的经典教材,系统介绍了最优控制理论的基本概念、方法和应用。该书内容深入浅出,涵盖核心理论,适合控制理论研究者、工程师以及高校师生阅读。我们提供完整的电子版资源,方便读者下载学习,助力学...

gitblog_06770的博客 393

MagicDraw-需求图

MagicDraw学习笔记

木头征的博客 4135

WINCC8.1工业组态软件安装与授权配置指南

SCADA系统作为工业自动化控制的核心平台,通过实时数据采集与监控实现生产流程可视化。WINCC作为西门子旗舰级组态软件,其8.1版本凭借稳定的运行时环境在汽车制造、流程工业等领域广泛应用。本文从工业控制系统软件安装规范切入,重点解析WINCC8.1与Automation License Manager的协同工作原理,详细说明包括系统环境检查、安装包校验、授权文件配置等关键技术环节。针对工程实施中常见的内存配置不足、授权管理器报错等典型问题,提供经过现场验证的解决方案,特别适用于需要进行产线监控系统升级维护

cqwf95925的博客 1651

最优控制理论与系统

最优控制理论与系统 于NAN ...

公众号『机器感知』 3065

【AI助力科研】不看一篇文献,手把手教你用chatGPT写文献综述!

这篇文章以【AI助力科研】为题,介绍了如何利用ChatGPT编写文献综述的方法。作者通过详细的指导,展示了不需要阅读大量文献,只需依靠ChatGPT模型即可完成文献综述的过程。该方法旨在提高科研工作者的效率,减少阅读负担,并且能够生成具有逻辑性和准确性的文献综述。

研究方向//图像视频处理/信号算法/红外无损检测/数值仿真/机器学习/优化算法/python/matlab 2万+

从最小作用量原理到最优控制理论

最小作用量原理是物理学中的一个基本概念,它描述了物理系统在演化过程中选择的路径是使作用量达到极值的路径。这一原理不仅在经典力学中具有重要地位,还在量子力学、相对论和场论中得到了广泛应用。通过最小作用量原理,我们可以推导出系统的运动方程,如欧拉-拉格朗日方程和哈密顿方程。 在控制理论中,最优控制问题的核心是找到一个控制策略,使得系统的性能指标达到最优。性能指标通常是一个关于状态和控制输入的积分量,类似于物理中的作用量。

虽身在果壳之中,仍自以为无限宇宙之王 1397

Linux与Windows双系统,安装完linux后无法通过grub进入Windows的解决方法

先装Windows 10,Windows可正常启动,再装Kali,Kali提示装grub后照装。然而装完后重启发现无Windows选项。

sakurashockwave的博客 6454

Serdes之什么是(CDR)?

光收发器和电收发器使用的是我们所说的串行数据通信。在这种通信方式中,数据位是按顺序一个接一个地传输的。光收发器和电收发器使用的是我们所说的串行数据通信。在这种通信方式中,数据位是按顺序一个接一个地传输的。目前市场上大多数收发器都没有专用的时钟输入,因此时钟恢复和数据重新定时等功能是在收发器外部(即在主板上)进行的。接收端则需要恢复时钟以采样串行线上的数据。为了实现这一点,接收端需要一个与输入数据频率大致相同的时钟。通过使参考时钟与输入数据信号的跳变相位对齐,可以生成一个恢复的时钟。这被称为时钟恢复。

叫好与叫座虽然不是对立面,但想在同一个作品中达到双重效果很难。 2389

最优控制理论与应用

最优控制理论与应用 【下载地址】最优控制理论与应用 最优控制理论与应用本书专为工科院校的自动控制领域硕士研究生及高年级本科生量身打造,适合作为“最优控制”课程的核心教材 项目地址: https://gitcode.com/Open...

gitblog_06698的博客 456

【数据分析】R语言分段结构方程模型手把手教程(Piecewise Structural Equation Model)

分段结构方程模型(Piecewise Structural Equation Model, SEM)是一种用于分析变量之间因果关系的统计方法。它通过将复杂的因果关系分解为多个简单的线性模型来评估变量之间的直接和间接效应。与传统的结构方程模型(SEM)不同,分段结构方程模型不需要假设数据的多变量正态分布,因此在处理非正态数据时更为灵活。

专注生信领域 2648

最优控制理论 PDF 下载

最优控制理论 PDF 下载 去发现同类优质开源项目:https://gitcode.com/ 资源介绍 本仓库提供了一份名为《最优控制理论》的PDF资源,该资源是东北大学的最优控制理论与方法课程的教材。这本书内容详实,讲解深入浅出,是学习最优控制理论的优秀参考资料。 资源内容 标题: 最优控制理论 描述: 东北大学--最优控制理论与方法--教材,很好的书 使用说明 下载本仓库中的PDF文件。...

gitblog_06657的博客 289

计算机控制技术及应用

《计算机控制技术及应用》通过总结作者的科研成果和吸收国内外的先进理论、方法和技术,以计算机控制系统的网络化、开放化、智能化和集成化发展趋势为主线索,主要介绍计算机控制系统的基本概念和计算机控制系统的典型形式,计算机控制系统的数学描述与基本分析方法,以及数字PID控制器、最少拍控制系统、达林算法、状态变量设计法等设计方法及其各种改进算法。重点突出计算机控制系统输入输出通道接口的设计方法和典型控制系统的设计案例与实现方法等。

SIMATIC S7-1200, S7-1500 PID 控制[手册]

SIMATIC S7-1200, S7-1500 PID 控制[手册]

【免费下载】 《最优控制理论与系统》资源下载

《最优控制理论与系统》资源下载 【下载地址】最优控制理论与系统资源下载 本仓库提供胡寿松教授所著的《最优控制理论与系统》一书的资源下载。该书内容详实,理论与实践相结合,非常适合研究生作为课程教材使用 项目地址: https://g...

gitblog_06622的博客 1190

文档:亲测可用解决vnc灰屏,黑屏,鼠标大黑叉情况

主要解决vnc-viewer灰屏,黑屏,鼠标大黑叉等现象,详细见文档。

【亲测免费】 探索最优控制理论与数值算法的宝库

探索最优控制理论与数值算法的宝库 【下载地址】最优控制理论与数值算法.pdf分享 本仓库提供了一份宝贵的学术和工程资源——《最优控制理论与数值算法》PDF文档。这份资料深入浅出地探讨了最优控制领域的核心概念及其在实际问题中的应用,同时详细介绍了实现这些理论的数值方法。对于从事自动控制、优化理论、航空航天、机械工程以及相关...

gitblog_06615的博客 341

Devexpress16.2.6破解工具

Devexpress16.2.6破解工具Devexpress16.2.6破解工具Devexpress16.2.6破解工具Devexpress16.2.6破解工具

【亲测免费】 《最优控制理论与应用》:工科领域的理论与实践完美结合

《最优控制理论与应用》:工科领域的理论与实践完美结合 【下载地址】最优控制理论与应用 最优控制理论与应用本书专为工科院校的自动控制领域硕士研究生及高年级本科生量身打造,适合作为“最优控制”课程的核心教材 项目地址: https:/...

gitblog_06647的博客 1121

《最优控制的数学理论》资源介绍

《最优控制的数学理论》资源介绍 去发现同类优质开源项目:https://gitcode.com/ 《最优控制的数学理论.pdf》(经典版)是自动控制专业的重要学习资料,本书详细介绍了现代控制理论中涉及的数学问题,为读者提供了深刻的理解和分析。作为一本经典的指导书籍,它深受专业人士和学者的推崇。 本书内容全面,条理清晰,适合自控专业的学生和从事相关领域研究的科技工作者阅读学习。书中不仅阐述了最优控制...

gitblog_06784的博客 364

【免费下载】 《最优控制理论与系统》习题解答

《最优控制理论与系统》习题解答 【下载地址】最优控制理论与系统习题解答 本仓库提供的是老版《最优控制理论与系统》的习题解答资源。该解答文件内容详尽,涵盖了大量习题的详细答案。虽然这是老版的习题解答,但其中大部分题型与新版教材中的题目相似,甚至有些题目完全相同。因此,如果你在学习过程中遇到难题,可以参考这份解答,帮助你更好...

gitblog_06697的博客 1365

最优控制理论(一)基本概念

在军事、航空航天、导航制导、生产、经济活动以及人类其他有目的的活动中,常需要对被控系统、被控过程施加某种控制作用,使某个性能指标达到最优,这种控制作用称为最优控制

weixin_40857506的博客 8886
上一篇: 不确定场景下的规划
下一篇: 1.Apollo Planning 模块总结
许菠萝
博客等级 码龄10年 263粉丝 77原创
评论
成就一亿技术人!
拼手气红包6.0元
还能输入1000个字符
 
 条评论被折叠 查看
添加红包

请填写红包祝福语或标题

个

红包个数最小为10个

元

红包金额最低5元

当前余额3.43元 前往充值 >
需支付:10.00元
成就一亿技术人!
领取后你会自动成为博主和红包主的粉丝 规则
hope_wisdom
发出的红包
实付元
使用余额支付
点击重新获取
扫码支付
钱包余额 0

抵扣说明:

1.余额是钱包充值的虚拟货币,按照1:1的比例进行支付金额的抵扣。
2.余额无法直接购买下载,可以购买VIP、付费专栏及课程。

余额充值