


利用边缘计算辅助的时间公平能量分配提高 能量收集装置的电源稳定性
摘要
由于能量收集源具有时变特性,因此能量收集在提供 稳定能量输出方面面临挑战。本文研究了时间公平能量分配( TFEA)问题,并提出一种效用最大化框架,以保证能量分配的 时间公平性和能量效率。随后,我们提出了一种基于预测的能量 分配方案:首先,采用深度学习预测器对采集能量进行预测;其次,将TFEA问题转化为欧几里得最短路径问题,并基于拐点搜 索提出一种快速时间公平能量分配算法(FTF)。该算法能显著 减少最短路径搜索的迭代次数,降低计算时间。此外,我们提出 一种边缘计算辅助能量分配框架,将计算任务卸载至边缘网关。 所提方案在地铁车辆健康监测场景中进行了评估。实验结果表明, FTF的时间消耗比传统算法至少降低了92.2%,且其时间公平 性最优。与传统本地计算方案相比,所提出的边缘计算方案在总 时间开销和能量开销方面也具备竞争力。
索引术语 —能量收集,时间公平能量分配,边缘计算。
一、引言
ENERGY 能量收集已被研究作为一种可行的方法,以 实现大规模物联网(IoT)应用的长期运行而无需人工干 预[1]。能量收集设备(EHDs),如能量收集无线传感器, 被广泛应用于智慧城市[2],智能电网[3],智能交通[4],生活 环境监测[5]及其他领域。通过能量收集,可以以更低的成 本和环保的方式对城市、交通和环境进行智能化管理。
然而,与传统的电池功率不同,可再生能源具有间歇 性和随机性,难以满足不同应用的需求。需要电源管理来 动态调整能量收集设备的能量分配,以最大化能量效率并 最小化电源故障。已有多种动态能量分配算法被提出。 Kansal等[6]首次形式化了电源管理问题,并提出了能 量中立运行作为能量收集系统的基本限制。随后,能量分 配问题被针对不同的优化目标进行研究,例如最大化吞吐 量[7],、最小化能量浪费和断电[8],、最小化数据包丢失 [9],、最大化能量收集设备的效用[10]等。然而,这些研 究大多未解决在能量收集速率剧烈变化的情况下保障能量 收集设备电源稳定性的难题。这大大降低了这些能量分配 方法在需要稳定能量供应的应用场景中的实用性,例如高 质量传感器数据采集[11]和周期性事件采样[12]。我们将 这种稳定的能量分配问题称为时间公平能量分配( TFEA)问题。Gorlatova等[13]首次提出了时间公平能 量分配,即无论能量收集速率发生极端变化,都能保证不 同时隙的稳定功率。他们提出了一种受最大‐最小公平流 控算法启发的渐进填充算法。布赫利等[14]提出了一种 迭代能量分配算法,以保证最小能量分配界限。该算法还 提高了能量分配的时间公平性。
然而,目前的研究仍存在一些局限性,阻碍了其在实 际系统中的应用。当前的时间公平能量分配算法可分为两 个步骤:能量预测和能量分配。首先,利用能量采集预测 器预测采集能量;其次,基于预测结果确定能量分配策略。 存在两个主要问题: 1)传统解决方案所使用的能量预测模型,如随机过程 模型[13]和指数加权移动平均模型(EWMA)[14] , 难以适应复杂的能量收集环境,且在长时间序列预测中 误差累积较大。尽管复杂的深度学习模型[15]精度更 高,但它们难以被
部署在能量收集设备(如传感器)上,由于计算能量和内 存资源有限。 2)传统时间公平能量分配算法[13],[14]在算法复杂度 与其解的质量之间存在权衡。在接近最优的计算约束下, 处理时间过长,无法满足部署需求。 边缘计算是一种新兴计算范式,物联网设备可将计算 任务卸载到边缘计算平台。通过利用边缘计算平台的计算、 缓存和能源资源,计算卸载能够降低计算延迟,并为计算 密集型物联网应用节省电池资源[16]。近期研究[17]表明 了边缘计算在能量收集设备计算卸载方面的潜力。边缘计 算有望辅助能量收集设备的能量预测与动态能量分配。然 而,目前关于边缘计算辅助能量分配在真实工业环境中可 行性的研究仍然有限。本文研究了面向能量收集设备的边 缘计算辅助时间公平能量分配。本文的主要贡献总结如下: 1)提出了一种用于能量收集设备(EHDs)能量分配的 边缘计算框架。该框架使EHDs能够利用深度学习进行 在线能量预测。该框架在使用能量收集传感器对地铁车 辆部件(车轮、轴承、转向架等)进行健康监测的场景 中得到验证,并详细比较了其与本地计算方案的时间开 销和能量开销。 2)我们研究了TFEA问题,提出了一种基于对数效用函 数的优化框架。然后将TFEA问题转化为欧几里得最短 路径问题,并基于拐点搜索提出了一种快速时间公平能 量分配算法(FTF)。我们的算法能显著减少迭代次数 并降低最短路径搜索的时间消耗。FTF的时间消耗至少 比基准算法低92.2%。 3)我们收集了200小时的振动能量收集数据。为了使我 们的工作具有可重复性,实验源代码和数据集已公开1。 这些数据集将有助于未来对振动能量收集的研究。
本文其余部分组织如下。第二节给出了系统模型和问 题描述,第三节介绍了我们的FTF能量分配算法。第四节 展示了算法的性能对比实验结果。结论在第五节中给出。
II.系统设计
A.边缘计算辅助的能量分配
我们提出的用于能量分配的边缘计算框架如图1所示, 包含两层:设备层和边缘计算层。具体而言,边缘计算

该层由边缘网关组成。边缘网关用于与能量收集设备通信 并执行能量分配计算。在边缘网关上部署了三个应用:消 息中心、能量预测和能量分配。消息中心应用负责协议转 换。能量预测应用用于预测采集能量。能量分配应用根据 预测结果执行能量分配。
在此框架中,能量收集设备(EHD)的动态能量分 配分为四个阶段,如图1所示。1)EHD通过Zigbee等物联 网协议定期向网关发送能量分配策略请求。2)边缘网关上 的消息中心在协议转换后接收该请求,并调用能量预测应 用,根据历史数据预测EHD在未来时隙将收集的能量量。 3)消息中心调用能量分配应用,计算最优的能量分配策略。 4)消息中心将分配结果返回给EHD。
B.系统模型
我们关注一种时隙模型,其中能量预测和能量分配在 称为周期的一系列连续时隙上进行。一个周期的时间轴被 划分为T个时隙,表示为t ∈{1, 2,…, T}。用B(t)表示时 隙t开始时电池的能量水平。用Eh(t)和Ec(t)分别表示在时 隙t期间收集和消耗的能量。电池容量为Bmax。当电池功 率低于某一水平时,电压将无法维持设备运行。因此,我 们设定Bmin表示电池的最低水平。于是,该系统可描述如 下。
$$
B(t)= B(t −1)+ Eh(t −1) − Ec(t −1) \quad \forall t ∈{1, 2,…, T} \tag{1}
$$
$$
B_{min} ≤B(t) ≤B_{max} \quad \forall t ∈{1, 2,…, T} \tag{2}
$$
$$
E_h(t), E_c(t) ≥ 0 \quad \forall t ∈{1, 2,…, T} \tag{3}
$$
根据公式(1),可以进行以下归纳推理以得到公式(7)。
$$
B(2)= B(1)+ E_h(1)− E_c(1) \tag{4}
$$
$$
B(3)= B(2)+ E_h(2)− E_c(2) \tag{5}
$$
$$
= B(1)+ \sum_{i=1}^{2} E_h(i)− \sum_{i=1}^{2} E_c(i) \tag{6}
$$
$$
\cdots
$$
$$
B(t)= B(1)+ \sum_{i=1}^{t−1} E_h(i)− \sum_{i=1}^{t−1} E_c(i) \tag{7}
$$
C.问题建模
在本文中,我们研究了如何在不稳定的能量收集速率 下为能量收集设备提供稳定能量供应。为了实现设备的稳 定能量供应,需要采用时间公平能量分配。时间公平能量 分配在最大化采集能量利用率的同时,最小化能耗方差。

图2展示了一个示例。在时间公平能量分配中,分配给不 同时隙的能量几乎相等,且不受采集能量波动的影响。我 们使用以下效用最大化框架对TFEA问题进行建模:
$$
\max \sum_{t=1}^{T} U(E_c(t)) \tag{8}
$$
$$
\text{s.t. } (2),(3),(7) \tag{9}
$$
在本文中,采用 $ U(·) = \log(1+ ·) $ 作为效用函数。决 策变量为 $E_c(1), E_c(2)…, E_c(T)$。$E_c(t)$ 在每个时隙 $t$ 开始时 确定,然后在时隙 $t$ 内执行该决策。接下来,我们将展示 对数效用函数的一个非常有用的特性,即确保时间公平性 和能量效率。
时间公平性 :假设在一个周期内为T个时隙分配的总能量为 ξ, 即:
$$
\sum_{t=1}^{T} E_c(t)= ξ \tag{10}
$$
根据算术‐几何平均不等式定理,目标函数 Eq. (8) 可 以写成:
$$
\sum_{t=1}^{T} U(E_c(t)) = \sum_{t=1}^{T} \log(1+ E_c(t))
= \log\left{(1+ E_c(1))(1+ E_c(2))\cdots(1+ E_c(T))\right}
≤ \log\left{\left(\frac{\sum_{t=1}^{T}(1+ E_c(t))}{T}\right)^T\right}
= \log\left{\left(\frac{T+ ξ}{T}\right)^T\right} \tag{11}
$$
当且仅当满足 Eq. (12) 时,可以获得不等式的上界。
$$
E_c(1)= E_c(2)= \cdots= E_c(T)= \frac{ξ}{T} \tag{12}
$$
因此,为了最大化目标函数,需要使分配给不同时隙 的能量尽可能相等。效用函数 $\log(1+ ·)$ 可以帮助确保时 间公平性。
能量效率 :由于$\log(1+ ·)$ 是一个递增函数,因此鼓 励在每个时隙消耗更多能量以最大化优化目标。 因此,使用$\log(1+·)$作为效用函数可以在不同时隙的 能量分配中平衡公平性和效率。下一节将详细说明如何求 解上述优化问题。
III.时间公平能量分配
A.基于长短期记忆网络的能量预测器
为了解决在线环境中的时间公平能量分配问题,需要 预测未来将采集到的能量量。在本文中,我们使用长短期 记忆网络(LSTM)[18]模型进行能量预测。
长短期记忆网络由长短期记忆单元组成。长短期记忆 单元的结构如图3所示。xm是时间步m的输入。hm−1是 时间步m–1时隐藏层的输出,cm−1是时间步m–1时历史信 息的输出。fm、im和om分别表示时间步m的遗忘门、输 入门和输出门。˜cm是时间步m引入的新信息,cm是时间 步m更新后的历史信息,hm是时间步m隐藏层的输出。长 短期记忆单元的前向传播过程如下所示:
$$
f_m= \sigma(w_f x_m+ u_f h_{m−1} + b_f) \tag{13}
$$
$$
i_m = \sigma(w_i x_m + u_i h_{m−1} + b_i) \tag{14}
$$
$$
o_m = \sigma(w_o x_m + u_o h_{m−1} + b_o) \tag{15}
$$
$$
\tilde{c}
m= \tanh(w_c x_m+ u_c h
{m−1}+ b_c) \tag{16}
$$
$$
c_m= f_m ⊗ c_{m−1}+ i_m ⊗ \tilde{c}_m \tag{17}
$$
$$
h_m= o_m ⊗ \tanh(c_m) \tag{18}
$$
其中,w和u为权重值;b为偏置值; σ是激活函数; ⊗是哈达 玛积。
本文所使用的LSTM网络模型如图4所示,采用堆叠 式LSTM网络以增强模型的拟合能力并提高预测精度。该 模型包括一个输入层、一个输出层和三个隐藏层。隐藏层 由多个长短期记忆单元组成。输入层输入采集能量的历史 数据,xm表示在时间步m输入的采集能量值矩阵。输出层 为一个全连接层,用于输出预测结果y。

假设下一个周期为 θ,预测窗口的大小为T。为了预 测能量采集轨迹$E^θ_h={E^θ_h(1), E^θ_h(2)…, E^θ_h(T)}$,将过去 M个周期的能量收集数据用作输入层的输入。其中M是 长短期记忆网络模型的时间步长值。关于输入的详细信息 如下:
$$
x_m={E^{θ−M−1+m}_h (1), E^{θ−M−1+m}_h (2),…, E^{θ−M−1+m}_h (T)}, \quad m ∈{1, 2,…, M} \tag{19}
$$
B.快速时间公平能量分配算法
在TFEA问题中,做出能量分配决策时需要考虑长期 效益。确定分配给当前时隙的能量是困难的。如果向当前 时隙分配过多能量,则未来时隙的能量可能不足;如果向 当前时隙分配过少能量,则可能导致能量过度累积和电池 超容,进而造成能量浪费。为解决此问题,我们将其转化 为二维欧几里得最短路径问题。随后,我们提出一种基于 拐点搜索的新型时间公平能量分配算法。
在本文中,我们遵循一个被广泛采用的假设,即不同 的$E_h(t)$是可预测的。通过预测,我们可以获得 ,以确保在<能量分配>中考虑 。<时间公平能量分配算法>的<函数>是计算一个<能量分配方案>${E_c(1), E_c(2)…, E_c(T)}$,在其 条件下 ${E_h(1), E_h(2)…, E_h(T)}$通过预测已知。该方案在满足约 束条件公式(9)的同时,最大化目标函数 Eq. (8)。
设R(t)表示从时隙1到时隙t的累计采集能量;即,R(t)可按 公式(20)计算。
$$
R(t)= \sum_{i=1}^{t} E_h(i) \tag{20}
$$
类似地,我们将E(t)定义为从时隙1到时隙t的累计消 耗能量;即,E(t)可按公式(21)计算。
$$
E(t)= \sum_{i=1}^{t} E_c(i) \tag{21}
$$
公式(22)和公式(23)可以从公式和公式(7)推导得出。(2)
$$
E(t) ≤ R(t)+ B(1)− B_{min} \quad \forall t ∈{1, 2,…, T} \tag{22}
$$
$$
E(t) ≥ R(t)+ B(1)− B_{max} \quad \forall t ∈{1, 2,…, T} \tag{23}
$$
约束公式(22)的物理意义是:能量分配不应使电池功率低 于最低水平,否则将导致节点死亡。约束公式(23)的物理 意义是:能量分配不应浪费能量。
原问题可以重写如下:
$$
\max \sum_{t=1}^{T} \log(1+ E_c(t)) \tag{24}
$$
$$
\text{s.t. } (3),(22),(23) \tag{25}
$$
注意,(24)中的目标函数是凹函数,且约束均为线性 不等式。上述优化问题是一个凸优化问题。原问题可以转 化为如下形式的凸优化问题:
$$
\min − \sum_{t=1}^{T} \log(1+ E_c(t)) \tag{26}
$$
$$
\text{s.t. } \sum_{i=1}^{t} E_c(i)− \sum_{i=1}^{t} E_h(i)− B(1)+ B_{min} ≤ 0, \quad \forall t ∈{1, 2,…, T} \tag{27}
$$
$$
\sum_{i=1}^{t} E_h(i)− \sum_{i=1}^{t} E_c(i)+ B(1)− B_{max} ≤ 0, \quad \forall t ∈{1, 2,…, T} \tag{28}
$$
$$
− E_c(t) ≤ 0 \quad \forall t ∈{1, 2,…, T} \tag{29}
$$
我们定义以下拉格朗日函数:
$$
L= − \sum_{t=1}^{T} \log(1+ E_c(t)) + \sum_{t=1}^{T} \lambda_t \left( \sum_{i=1}^{t} E_c(i)− \sum_{i=1}^{t} E_h(i)− B(1)+ B_{min} \right) \
+ \sum_{t=1}^{T} \mu_t \left( \sum_{i=1}^{t} E_h(i)− \sum_{i=1}^{t} E_c(i)+ B(1)− B_{max} \right) − \sum_{t=1}^{T} \gamma_t E_c(i) \tag{30}
$$
其中 $\lambda_t, \mu_t, \gamma_t$是与约束条件(27)、(28)和(29)相关的拉格朗日乘 子。应用KKT条件,我们可以推导出如下必要且充分的条件:
$$
− \frac{1}{1+ E_c(t)} + \sum_{i=t}^{T} \lambda_i − \sum_{i=t}^{T} \mu_i= 0 \tag{31}
$$
$$
\lambda_t \left( \sum_{i=1}^{t} E_c(i)− \sum_{i=1}^{t} E_h(i)− B(1)+ B_{min} \right)= 0 \tag{32}
$$
$$
\mu_t \left( \sum_{i=1}^{t} E_h(i)− \sum_{i=1}^{t} E_c(i)+ B(1)− B_{max} \right)= 0 \tag{33}
$$
$$
\gamma_t E_c(i)= 0 \tag{34}
$$
最优的$E_c(t)$ 可由 (31) 式推导得出:
$$
E_c(t)= \frac{1}{\sum_{i=t}^{T} \lambda_i − \sum_{i=t}^{T} \mu_i} −1 \tag{35}
$$
这是一种水填充 [19]–[21] 解的形式。通常需要使用迭代 算法来求解具有水填充解的问题。迭代算法可分为两类: 一类是在能量约束下持续执行能量转移操作,逐步逼近最 优解;另一类是将水填充问题转化为几何空间中的最短路 径搜索问题。本文中,我们将TFEA问题转化为欧几里得 最短路径问题,并提出一种基于拐点搜索的快速时间公平 能量分配算法(FTF)。接下来,我们将展示如何通过欧 几里得最短路径搜索来解决此问题。
设 $R_L(t) = R(t) + B(1) − B_{max}$ 且 $R_U(t) = R(t) + B(1) − B_{min}$。$R_L$ 可视为一条曲线,如图5(a)所示,以时间为 x轴,累积采集能量为 y轴。这对 $R_U(t)$ 和 $E(t)$ 同样适用。于是我们得到三条曲线:$R_L$、$R_U$ 和 $E$。由曲线 $R_L$、$R_U$ 以及直线 $t = 1$ 和 $t = T$ 所围成的区域记为 $D$, 称之为能量受限域。我们的目标是寻找一个能量分配策略 $E_c(t) \; \forall t ∈[1, T]$,使其在该域内最大化目标函数。这等 价于寻找一条能最大化目标函数的曲线 $E$。$E$ 的起点和终 点可首先确定。$E$ 的起点设为 $(0, 0)$,表示当前周期在时 隙1之前累积的能量消耗为零。时隙1之前的时隙可视为时 隙0。时隙0 的物理意义是前一个周期的最后一个时隙。我 们将终点设为 $(T, R(T))$,以确保每个周期开始时电池功率 保持相同。
在确定起点和终点后,我们引入定义1以进一步确定曲 线E上的其他点。
定义1 :一条在域D内连接起点$(0, 0)$和终点$(T, R_U(T))$ 的曲线是最短路径,如果
 显示了能量受限域D和最短路径的示例,(b)显示了对应于(a)的能量分 配结果。)
其欧几里得长度是该域内具有相同起点和终点的曲线中最短的。 我们用$R_s$表示最短路径。在图5(a)中,它由红色点划 线曲线表示。已证明,在域D中的最短路径$R_s$是[22]中建 模问题的最优能量分配策略。图5(b)显示了对应于最短路 径的时间公平能量分配,以及对应于任意路径的不公平能 量分配。时间公平分配的能量分配结果在时间上的波动较 小,能量供给更加稳定。我们只需在能量受限域中寻找欧几里 得最短路径,即可获得时间公平能量分配的解决方案。 现在,我们已将TEFA问题转化为域D中的欧几里得最短路 径问题。
我们提出了一种基于欧几里得最短路径的算法,以实 现时间公平能量分配。与通过设置阈值并进行迭代以满足 阈值要求的传统近似算法不同,我们的算法能够直接找到 最优解,并显著减少传统算法因迭代而产生的处理时间。 接下来,我们将介绍拐点的概念,并展示如何寻找欧几里 得最短路径。图5(a)展示了最短路径的一个示例,该最短 路径在多个点处与D的上下边界相切。
在相邻的两个切点之间存在一条不与上下界相交的直线段。 在每个这样的切点处,路径方向需要改变以绕过障碍物。 我们将这些切点称为拐点。为了找到最短路径,基本思路 是找出这些拐点,然后连接这些拐点,从而得到最短路径。 为了找到这些拐点,我们定义了一种特殊的拐点,即第一 个拐点,其描述如下:
定义 2 :对于一个时隙区间 $[t_{start}, t_{end}]$,其起点和终 点分别为$(t_{start}, e_{start})$和$(t_{end}, e_{end})$。点$(t_{tp}, e_{tp})$是时隙区 间$[t_{start}, t_{end}]$的第一个拐点,如果它是在最短路径上距离 起点最近的拐点。 图5(a)展示了第一个拐点的示例。如图5(a)所示, $(t_1,R_L(t_1))$ 是区间 $[0, T]$ 的第一个拐点,而 $(t_2,R_U(t_2))$ 是区间 $[t_1, T]$ 的第一个拐点。
接下来,我们将介绍用于寻找第一个拐点的算法。值 得注意的是,第一个拐点即为切点;也就是说,连接起点 和第一个拐点的直线段与边界相切。当第一个拐点$(t_{tp},e_{tp})$ 与上边界相切时,满足公式(36);当第一个拐点$(t_{tp},e_{tp})$ 与下边界相切时,满足公式(37)。
$$
e_{tp}= R_U(t_{tp}), \quad \frac{e_{tp} − e_{start}}{t_{tp} − t_{start}} = R’
U(t
{tp}) \tag{36}
$$
$$
e_{tp}= R_L(t_{tp}), \quad \frac{e_{tp} − e_{start}}{t_{tp} − t_{start}} = R’
L(t
{tp}) \tag{37}
$$
为了找到第一个拐点,我们提出了一种递归搜索算法, 该算法搜索所有满足公式(36)或公式(37)的点,并通过递 归来从这些点中找出第一个拐点。我们算法的简化表示如 算法1所示。我们将起点$(t_{start}, e_{start})$、终点$(t_{end}, e_{end})$、 上边界$R_U$和下边界$R_L$作为算法的输入。首先,我们连接 起点和终点得到一条直线段$l$。通常情况下,$l$可能在多个 时隙部分与上下边界相交。当然,也可能不与边界相交或 与边界相切。我们考虑三种情况:1)$l$与边界相交,并且 在从$t_{start}$到$t_{end}$的顺序中首先与$R_U$相交;2)$l$与边界相交, 并且在从$t_{start}$到$t_{end}$的顺序中首先与$R_L$相交;3)$l$不与边 界$R_U,R_L$相交,或与边界相切。
在情况1)中,从$t_u$到$t_{end}$的顺序上,找出直线 $l$与上边界 之间的第一个交点$(t_l , e_u)$以及直线$l$与下边界之间的第一个交 点$(t_l , e_{end})$,并得到一个时间段部分$[t_u, t_l]$。 需要注意的是,存在直线$l$不与下界相交的情况。在这种情况 下,$(t_{end} , e_{end})$将作为该时间段部分的终点,所获得的时间 段部分为$[t_u, t_{end}]$。在获得该时间段部分后,找出在此时间 段部分内满足公式(36)的所有点。我们定义$K$ 点的值$(t_p,e_p)$如下所示:
$$
K= \frac{e_p − e_{start}}{t_p − t_{start}} \tag{38}
$$
在满足公式(36)的点中,我们选择$K$值最小的点作为本级 递归的输出,然后继续调用递归函数进入下一级递归。下 一级递归的输入参数根据前一级的输出进行更新。
在情况2)中,按从$t_l, e_l$到$l$的顺序,找出直线$l$ 与下 边界之间的第一个交点$(t_u, e_u)$以及直线$l$ 与上边界之间的 第一个交点$(t_{end}, e_l)$,并获得一个时间段部分$[t_l , t_u]$。需 要注意的是,存在直线$l$不与上界相交的情况。在这种情 况下,$(t_{end} , e_{end})$将是该时间段部分的终点,所得到的时 间段部分为$[t_l , t_{end}]$。在获得该时间段部分后,找出该时 间段部分内所有满足公式(37)的点。在这些满足公式(37) 的点中,我们选择具有最大$K$值的点作为本级递归的输出。 后续步骤与情况1)相同。
在情况3)中,函数将直接返回$(t_{end} , e_{end})$作为结果,且递归结 束。
 为时间[0, T],的全局视图,(b)为时间 [0, t2]的局部视图。)
以图6为例介绍我们的算法。如图6所示,起点为$(0, 0)$,终点为$(T, R(T))$。连接两点得到蓝色线段$l$。$l$首先与 上边界相交,$l$与上边界的第一个交点为$(t_a, R_U(t_a))$。$l$与 下边界的第一个交点为$(t_b, R_L(t_b))$。我们得到时间段部分$[t_a, t_b]$,并在此时间段部分中寻找满足公式(36)的点。在 此示例中,只有$(t_1, R_U(t_1))$满足该条件,因此将$(t_1, R_U(t_1))$作为下一层递归的输入。继续连接起点和终点$(t_1, R_U(t_1))$,所得直线段除了终点外不再与上下边界有其他交点, 因此返回终点$(t_1, R_U(t_1))$且递归结束。点$(t_1, R_U(t_1))$是 区间$[0, T]$的第一个拐点。
算法1用于查找时隙区间$[t_{start}, t_{end}]$的第一个拐点。接 下来,我们将展示如何使用该算法实现时间公平能量分配。 我们提出的FTF算法的简化表示如算法III-B所示。首先, 根据第三节中提出的模型计算上下边界。然后,我们将起 点和终点分别初始化为$(0, 0)$和$(T, R(T))$。我们使用算法1 来计算第一个拐点。
算法2 快速时间公平能量分配(FTF)
输入: $E_h(t)\; \forall t ∈[1, T], B(1), B_{min}, B_{max}$
输出: $E_c(t)\; \forall t ∈[1, T]$
-
定义第一个拐点集合:
$(T_{tp}(k), E_{tp}(k))\; \forall k ∈[1,K], K ∈ \mathbb{R}$; - 初始化 $k= 1$;
- for 每个 $t ∈[1, T]$ do
- $R(t)=\sum_{i=1}^{t} E_h(t)$;
- $R_U(t) = R(t) + B(1) − B_{min}$;
- $R_L(t) = R(t) + B(1) − B_{max}$;
- end loop
- $t_{start}= 0, e_{start}= 0$;
- $t_{end}= T, e_{end}= R(T)$;
- while $t_{start}< T$
- $(t_{tp}, e_{tp}) = \text{IPSEARCH}(t_{start}, e_{start}, t_{end}, e_{end})$;
- $T_{tp}(k)= t_{tp}, E_{tp}(k)= e_{tp}$;
- $t_{start}=t_{tp}, e_{start}=e_{tp}$;
- $k = k + 1$;
- 连接所有拐点 $(T_{tp}(k), E_{tp}(k))$ 和 $(0, 0)$ 得到曲线 $R_s$;
- for 每个 $t ∈[1, T]$ 执行
- $E_c(t) = R_s(t) − R_s(t −1)$;
- end loop
- 返回 $E_c$
时隙区间$[0, T]$的时间点。结果存储在一对临时变量$(t_{tp}, e_{tp})$中。然后,我们将点$(t_{tp}, e_{tp})$更新为新的起点,并继续 寻找新区间$[t_{tp}, T]$的第一个拐点。如图6所示,在找到区 间$[0, T]$的第一个拐点$(t_1, R_U(t_1))$后,我们将点$(t_1, R_U(t_1))$更新为新的起点,并继续寻找新区间$[t_1, T]$的第一个 拐点。连接两点$(t_1, R_U(t_1))$和$(T, R(T))$,得到线段$l’$。$l’$ 首先与下边界相交,$l’$与下边界的第一个交点为$(t’ a, R_L(t’_a))$。由于$l’$不与上界相交,因此$(T, R(T))$是时间段部 分的终点,所得的时间段部分为$[t’_a, T]$。接着我们找出该 时间段部分中满足公式(37)的点。最终可得到点$(t_2, R_L(t_2))$作为区间$[t_1, T]$的第一个拐点。重复上述步骤,直到 遍历所有时隙,从而获得点集${(T {tp}, E_{tp})}$。通过连接${(T_{tp}, E_{tp})}$中的所有拐点,得到曲线 $R_s$。分配给时隙$t$的能量 可通过$E_c(t) = R_s(t) − R_s(t −1)$计算。
四、实验评估
在本节中,我们将介绍实验设置和实验结果。我们使 用地铁车辆振动能量收集试验台对所提出的方案进行评估。 该实验平台是为利用能量收集传感器对地铁车辆部件(车 轮、轴承、转向架等)进行健康监测而开发的。我们的评 估可分为两部分:算法性能比较和架构验证。在第一部分 中,我们评估所提出的FTF能量分配算法的性能;在第二 部分中,我们进行比较
边缘计算辅助能量分配方案与传统本地计算方案之间的总 时间开销和能量开销。
A.实验设置
我们将我们的能量分配算法与两种最先进的算法进行了 比较:来自戈尔拉托娃 et al. 的渐进填充 [13], 和来自布 赫利 et al. 的周期性最优控制 [14]。我们的算法在以下指 标上与最先进的算法进行了比较:i)可通过公式(24)计算的 时间公平效用;ii)处理时间;以及 iii)能量分配结果。
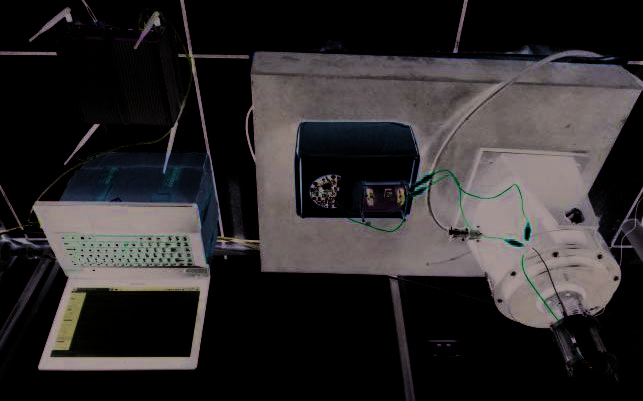
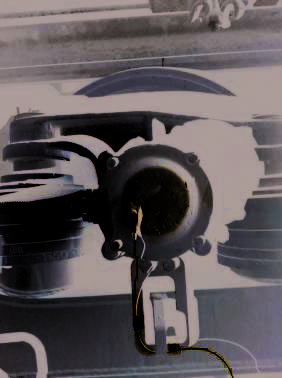
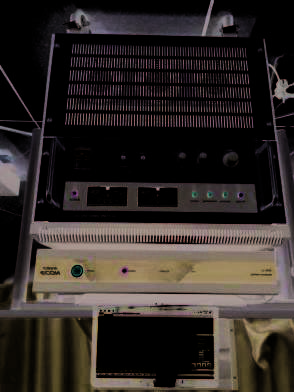
我们的实验平台设置如图7所示。我们考虑了地铁车 辆振动能量收集的场景。由于直接在地铁上进行调试和测 试较为不便,我们采集了地铁车辆的振动数据,并搭建了 如图7所示的振动复现平台,以1:1的比例复现振动。采集 了地铁车辆转向架的振动数据,将采集到的振动数据导入 振动台控制器,振动台控制器可通过振动台驱动器驱动振 动台来
| 表I 实验设置:传感器节点参数 |
|---|
| 参数 |
| 电池容量 $B_{max}$ |
| 最小能量水平 $B_{min}$ |
| 时隙长度 |
| 表II 节点在不同模式下的功耗 |
|---|
| 模式 |
| 计算模式(无线电关闭) |
| 通信模式(持续发送) |
复现地铁的振动。我们使用电磁能量收集器将振动能量转 化为电能,为能量收集传感器节点供电。我们基于此平台 测试了相关算法及所提出的架构。
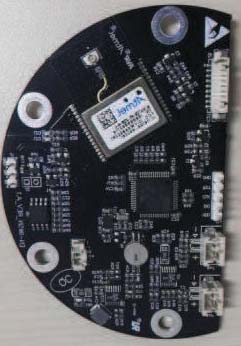
如图8所示,传感器节点是一种嵌入式设备,包含一 个STM32微控制器、一个AT86RF232无线模块以及基于 LTC4419和LTC3536的电源管理模块。该节点使用IEEE 802.15.4e协议与网关通信。节点参数如表I所示。我 们使用两个超级电容器来存储电能。最大能量水平$B_{max}$ 约为 $12CV^2$,其中$C$表示电容容量,$V$表示上限电压。在 实验中,$B_{max}$为756.25焦耳。电容器具有下限电压,当 电容器电压低于2.8伏特时,我们的节点将停止工作。因 此,最小能量水平$B_{min}$为196焦耳。节点在不同模式下 的功耗如表II所示。计算功耗是在节点进行连续计算且此 时无线电关闭的情况下测得的;通信功耗是在节点持续发 送数据包时测得的。
在算法性能比较部分,我们使用LSTM能量预测器来 预测未来时隙中采集的能量量,并将其作为能量分配算法 的输入。我们比较了不同算法的能量分配结果和处理时间。
在架构验证部分,我们考虑两种计算模式:本地计算 (LC)模式和边缘计算(EC)模式。在LC模式中,我们 将算法部署在节点上。在EC模式中,我们将预测器和算 法部署在边缘网关上。为了验证基于边缘计算的架构的可 行性与性能,我们比较了总耗时(包括通信时间)
 均方根误差 (b)平均绝对误差。)
以及LC和EC计算模式下能量分配的计算时间与能量开销。
B.性能比较实验结果
在本文中,使用长短期记忆网络预测器来预测可收集 能量。我们比较了长短期记忆网络和传统EWMA预测器 的性能。预测结果与实际收集的能量如图9所示。采用均 方根误差(RMSE)和平均绝对误差(MAE)指标来评 估预测性能。公式
如下所示:
$$
\text{RMSE} = \sqrt{\frac{1}{N} \sum_{i=1}^{N} (\hat{y}_i − y_i)^2} \tag{39}
$$
$$
\text{MAE} = \frac{1}{N} \sum_{i=1}^{N} |\hat{y}_i − y_i| \tag{40}
$$
不同序列长度下各算法的均方根误差(RMSE)和平均绝对误 差(MAE)如图10所示。长短期记忆网络的RMSE和MAE小于 EWMA。
图11比较了不同周期长度下算法的处理时间。图12比 较了不同周期长度下算法的时间公平效用。在处理不同周 期长度时,我们算法的处理时间最小。当周期长度为50时, 我们算法的处理时间为6.146毫秒,Buchli的为78.485毫 秒,Gorlatova的为293.12毫秒。FTF的计算时间比 Buchli的减少了92.2%,比Gorlatova的减少了97.9%。 我们的算法在计算时间和时间公平效用方面具有最优性能。 通过比较不同周期长度下的计算时间可以发现,对于较长 的周期长度,我们算法的计算速度提高了数百倍。
Gorlatova和Buchli等传统算法是近似算法,它们设置一 个阈值并通过迭代满足该阈值的要求。阈值越小,能量分 配结果的时间公平效用值就越接近最优解。与传统近似算 法不同,我们的算法可以直接
通过搜索欧几里得最短路径来找到最优解。此外,我们利 用了几何空间中最短路径的一个性质,即两个相邻拐点之 间的中间时隙所分配的能量相等。直接找出拐点可以避免 对这些中间时隙进行迭代计算,从而大大降低算法的时间 开销。
能量分配的结果如图13所示。横轴表示时隙编号,时 隙长度为2分钟。纵轴表示能量量,蓝线表示每个时隙内 采集的能量量,红线表示分配的能量量。 对比各算法的能量分配结果可以看出,我们的算法更 加稳定。在不同时隙中,采集能量在4至7.5 J范围内波动, 而FTF的能量分配稳定在约5.5 J。不同算法的能量浪费和 能量不足百分比均为零。
C.架构验证实验结果
在架构验证实验部分,我们比较了传感器节点在不同 计算模式下的时间开销和能量开销。由于在实际部署中, 网关通常部署在具有充足能量的地铁车辆内部,因此本文 不考虑网关的能量开销。根据我们在地铁车辆监测场景中 的实际测量结果,大多数情况下丢包率低于0.05。因此, 采用0.02、0.06和0.1三种丢包率水平来分别表示正常、较 差和更差的无线信道条件。不同丢包率下数据包传输成功 率与重传次数的关系如图14所示。在正常信道条件下,将 最大重传次数设置为1即可确保数据包传输成功率高于 0.999;在较差和更差的信道条件下,将最大重传次数设置 为2即可确保数据传输成功率高于0.999。
不同重传次数下传感器节点的时间开销和能量开销如 图15所示。对于边缘计算模式,节点需要与边缘网关进行 通信,需同时考虑计算开销和通信开销。以EC-FTF( FTF+LSTM(EC))为例
例如,边缘计算模式(EC模式)主要包括四个步骤:数据 上行(DU)、能量预测(EP)、能量分配(EA)和数据 下行(DD)。DU是指数据从节点传输到边缘网关的过程。 数据通过IEEE 802.15.4e协议从节点传输到网关。DD则 是相反的过程。我们的传感器节点按照IEEE 802.15.4e协议中定义的超帧时隙方式工作(不要与算法1和算法III-B 中使用的时隙混淆)。该时隙的长度为 每个时隙为10毫秒。上行数据是电容电压,由4字节数据表 示;下行数据是分配的能量,也由4字节数据表示。这些数 据(4字节)可以封装成一个数据包,并在一个时隙内传输 到网关。延迟约束也为10毫秒。如果超过10毫秒没有响应, 则认为数据包丢失,并启动重传。如果数据包首次成功传 输,延迟为10毫秒,每次额外重传延迟增加10毫秒。对于 本地计算模式,由于在节点本地进行计算,无需与边缘网 关通信,因此仅考虑计算开销。因此,本地计算模式中步 骤DU和DD的时间开销为0毫秒。能量预测(EP)涉及使 用能量预测器来预测未来采集的能量量。对于边缘计算模 式,采用基于LSTM的能量预测器。对于本地计算模式, 由于有限资源,难以直接运行LSTM,我们使用EWMA作 为预测器进行比较。边缘计算模式中LSTM模型预测的时 间开销为1.428毫秒,本地计算模式中EWMA模型预测的 时间开销接近0毫秒。对于步骤EA,在边缘计算模式下, FTF、布赫利和戈尔拉托娃能量分配算法的时间开销分别 为6.146毫秒、78.485毫秒和293.12毫秒,如上所述。在本 地计算模式下,FTF、布赫利和戈尔拉托娃能量分配算法 的时间开销分别为8毫秒、99毫秒和346毫秒。
如图15所示,在相同计算模式下,所提出的FTF在时 间开销和能量开销方面均优于传统算法。如图15(a)所示, 在不同重传次数下,FTF +LSTM (EC) 的总时间开销甚 至低于Buchli+EWMA (LC) 方案和Gorlatova+ EWMA (LC) 方案。如前所述,在正常信道条件下,将最 大重传次数设置为1即可确保数据包传输成功率高于 0.999。如图15(b)所示,当最大重传次数设为1时,FTF +LSTM (EC) 的总能量消耗接近Buchli+EWMA (LC), 且除FTF + LSTM (LC) 外低于其他方案。在较差和更 差的信道条件下,将最大重传次数设为2可确保数据传输 成功率高于0.999。如图15(b)所示,当最大重传次数设为 2时,时间公平能量分配开销在5毫焦以内。与FTF + EWMA (LC) 方案和Buchli+EWMA (LC) 方案相比,由 于预测器具有更高的准确性,FTF + LSTM (EC) 方案 更具鲁棒性。
V.结论
本文研究了利用时变能量收集电源提供稳定能量供应的 方法。我们提出了一种边缘计算辅助的时间公平能量分配方 案。首先,我们建立了时间公平能量分配问题的模型,并将 该问题转化为欧几里得最短路径问题。在此基础上,我们提 出了FTF算法,通过直接寻找最短路径的拐点来减少计算 最短路径的迭代次数。FTF的时间开销至少比基准公平时 间能量分配算法低92.2%,同时FTF的时间公平性最优。 其次,我们提出了一个边缘计算辅助能量分配框架,并构 建了地铁车辆振动能量收集试验台以验证其可行性。我们 的方案提高了能量收集输出的稳定性,使能量收集能够应 用于具有严格稳定性要求的场景。
 2748


 扫一扫


 被折叠的 条评论
为什么被折叠?
 到【灌水乐园】发言


