【MATLAB代码】四基站二维AOA定位与距离辅助增强对比仿真。基于角度观测和测距修正的固定目标平面定位精度分析

如需帮助,或有导航、定位滤波相关的代码定制需求,可从个人主页左侧联系我

在这里插入图片描述

定位方法说明: 本项目本质上是 AOA 定位,测距信息只作为辅助约束引入;带距离辅助的 AOA 定位是在纯 AOA 定位基础上的精度增强方法。二维版本保留原三维版本的授权文件和代码介绍文件配置要求。

订阅专栏后,可直接查看源代码,粘贴到MATLAB空脚本中即可直接运行、得到结果

运行结果

定位示意图:
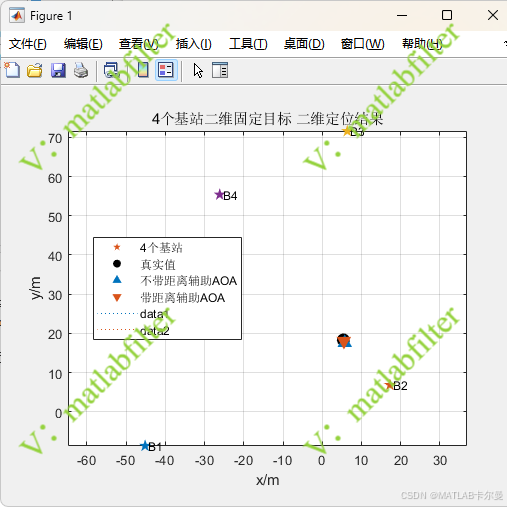
在这里插入图片描述

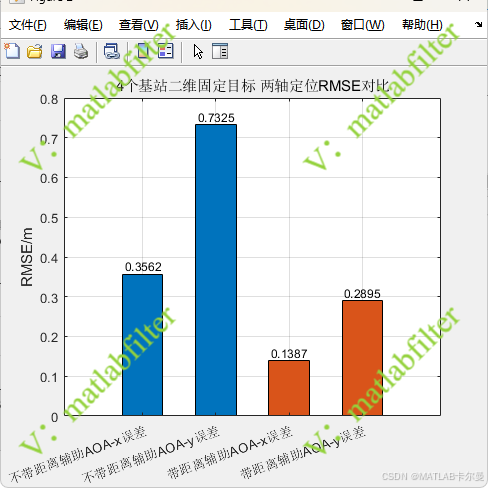
误差对比:
在这里插入图片描述
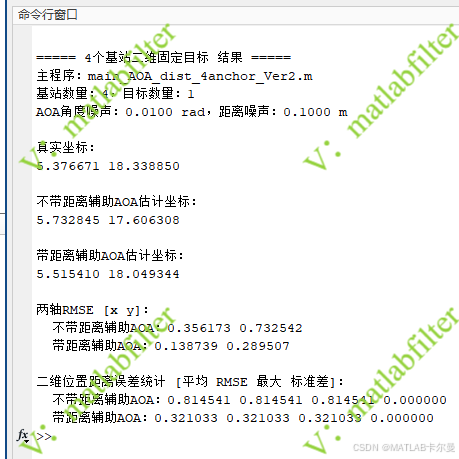
命令行输出:
在这里插入图片描述

MATLAB源代码

完整代码如下:

% AOA二维定位,测距仅作为辅助精度增强
% 作者微信:matlabfilter(可联系获取完整例程、个性化定制和讲解)
% 本代码本质是AOA定位,测距只作为辅助信息。
% 2026-06-10/2D:由三维空间版本重新整理为二维平面定位版本
% 2026-06-26/Ver3:优化显

【MATLAB代码,多无人机路径规划6】基于RRT与动态窗口法(RRT+DWA)的多无人机二维动态路径规划与避障。订阅专栏后可查看完整代码 本文基于MATLAB实现四架无人机在二维动态障碍环境中的协同路径规划,采用RRT+DWA算法,支持参数自定义。通过对比RRT+APF与RRT+DWA的避障效果,可视化轨迹、净间隙、速度加速度及航程等,输出任务完成率与碰撞统计。代码可直接运行,订阅专栏后获取完整源码,支持定制与讲解。 阅读详情

相关推荐

【MATLAB代码】基于RRT与人工势场法(RRT+APF)的多无人机二维动态路径规划与避障。订阅专栏后可查看完整代码

本文基于RRT+APF算法实现多无人机动态路径规划与避障仿真,通过MATLAB完整代码可直接运行。对比传统APF方法,该方案在轨迹平滑性、安全净间隙及到达效率上表现更优。支持参数自定义,订阅专栏后可获取源码与定制服务,适用于科研与工程实践。

985工科博士毕业,专攻定位、导航和滤波等算法研究。从业10年,主要使用MATLAB 146

【MATLAB代码,无人机避障7】基于RRT*与人工势场法(RRT*+APF)的多无人机二维动态路径规划与避障。订阅专栏后可查看完整代码

本文基于RRT与人工势场法(APF)实现四架无人机在二维动态障碍环境中的协同路径规划与避障。通过RRT优化全局路径,结合APF进行局部避碰,支持参数自定义,提供完整MATLAB代码,可直接运行并生成轨迹、安全净间隙、速度加速度及航程等可视化结果,对比RRT+APF与RRT*+APF性能,适用于科研与教学。

985工科博士毕业,专攻定位、导航和滤波等算法研究。从业10年,主要使用MATLAB 182

【MATLAB代码】基于改进人工势场法(Improved APF)的多无人机动态路径规划与避障|切向绕障、局部极小值改善及协同避碰仿真(含公式)

本文提出一种改进型人工势场法(APF),通过引入切向引导与目标距离权重,提升4架无人机在动态障碍环境中的路径规划效率与安全性。相比基础APF,改进方法在相同约束下实现更快收敛(27.6s vs 36.6s)、更优航程(364.26m vs 366.56m),且保持0碰撞、0违规。所有结果可复现,代码已封装为独立MATLAB脚本,订阅专栏后即可直接运行。如需定制或深入讲解,欢迎联系作者。

985工科博士毕业,专攻定位、导航和滤波等算法研究。从业10年,主要使用MATLAB 208

【MATLAB例程】四基站二维AOA定位与距离辅助增强对比仿真。基于角度观测和测距修正的固定目标平面定位精度分析

MATLAB代码,面向二维平面固定目标定位场景,构建了由 4 个固定基站和 1 个待定位目标组成的 AOA 定位仿真环境。程序首先随机生成目标与基站坐标,并在真实方位角和距离观测中加入噪声,用于模拟实际测量误差。随后分别实现“不带距离辅助的 AOA 定位”和“带距离辅助的 AOA 定位”两种方法:前者主要依据多个基站的方位角交汇完成目标位置估计,后者进一步引入测距信息对方位估计结果进行辅助修正。

985工科博士毕业,专攻定位、导航和滤波等算法研究。从业10年,主要使用MATLAB 457

【PMSM例程11】永磁同步电机(PMSM)基于UKF的转速与转子位置估计。附下载链接

本程序基于MATLAB构建永磁同步电机(PMSM)仿真模型,采用无迹卡尔曼滤波(UKF)实现电流、转速与电角度的联合估计。通过缩放无迹变换生成Sigma点,避免非线性线性化误差,并针对电角度周期性边界进行特殊处理。仿真验证了在转速变化工况下,UKF对状态变量的高精度估计能力,结果表明其在转速与角度跟踪、电流滤波及新息诊断方面表现优异,具备良好的鲁棒性与实用性,适用于非线性状态估计与电机控制研究。

985工科博士毕业,专攻定位、导航和滤波等算法研究。从业10年,主要使用MATLAB 245

SAP-PM设备模块-PM主数据之功能位置

SAP-PM模块学习

TRUIXIANG的博客 5136

通过TMS320F28335学习DSP的开发流程——28335的基础知识(1)

1、TMS320F28335内核的主要特点 ①F28335 DSP集成了DSP和微控制器的长处,如DSP的主要特征、单周期乘法运算,F28335能够在一个周期内完成32x32位的乘法累加运算,或者两个16x16位乘法累加运算,而同样32位的普通单片机则需要4个周期以上才能完成 ②快速的中断响应 ③可在任何内存位置进行单周期读、修改、写操作 ④可采用C/C++编程软件,效率非常高 2、处理器的主要资源 ①32位浮点DSP,主频是150MHz,方便电机控制、电力设备控制及工业控制等。 ②片上存储器:FLASH–

Kayboy的博客 2万+

空频、空时、空域、时域、频域抗干扰介绍

1、时域抗干扰:对时间域序列进行滤波,滤波系数h(n),采样序列不断进行输入与滤波系数卷积计算,得到响应输出;例如常用的FIR和IIR滤波器。 对于多窄带干扰噪声源和连续波干扰源有较好的处理效果,还可以解决多径问题; 可以通过在接收机前端处理中增加一个嵌入式块实现; 2、频域抗干扰:接收机不容易受到相对于接收机频带以外的强功率干扰; 通常为带通滤波和阻带滤波, 适用于窄带干扰噪声源,连续波干扰源以及较强的频带外干扰噪声源, 3、空域抗干扰:通过多个自适应天线按照特定组合成天线阵列,波束成形,针对

qq_43517907的博客 7298

程序员必备75道逻辑思维题(附答案)之二

逻辑训练 身为一个大数据工程师,平时的算法训练还是不能少的,今天给大家看几道我曾经看到的逻辑思维题觉得很好,想分享一下。 【6】一个球、一把长度大约是球的直径2/3长度的直尺.你怎样测出球的半径?方法很多,看看谁的比较巧妙 【7】五个大小相同的一元人民币硬币。要求两两相接触,应该怎么摆? 【8】猜牌问题 S先生、P先生、Q先生他们知道桌子的抽屉里有16张扑克牌:红桃A、Q、4 黑桃J、8、4、2、...

蛋蛋淡淡定的庄园 3546

MMWCAS-DSP-EVM与AWR2243实战:从开箱到数据采集的完整避坑指南

本文提供了MMWCAS-DSP-EVM与AWR2243毫米波雷达评估板从开箱、软硬件准备、固件烧录到数据采集的完整实战指南。重点解析了硬件连接、软件版本匹配、固件烧录、网络配置及MMWave Studio GUI操作等关键步骤,并汇总了常见问题排查方法,帮助开发者快速上手并规避常见陷阱。

algae的博客 501

基于哈夫曼编码的图像加密算法matlab仿真

哈夫曼编码是一种常用的无损数据压缩算法,其基本思想是根据字符出现的频率构造一棵哈夫曼树,将出现频率高的字符编码为短码,出现频率低的字符编码为长码,从而实现数据的压缩。在图像加密领域,哈夫曼编码也被广泛应用于图像加密算法中,基于哈夫曼编码的图像加密算法具有加密速度快、加密强度高等优点。基于哈夫曼编码的图像加密算法的基本思路是将待加密的图像分为多个小块,对每个小块进行哈夫曼编码,然后将哈夫曼编码后的结果进行异或运算,最后将异或运算后的结果重新编码,以实现图像加密。具体步骤如下:将待加密的图像分成多个小块。

平时工作较为繁忙,私信消息一般晚上回复,谢谢大家~~ 260

教你写出高质量SQL(实践必备)

1、查询SQL尽量不要使用select * ,而是select具体字段。 //反例子 select * from sys_user; //正例子 select id,name from sys_user; 理由: 只取需要的字段,节省资源、减少网络开销;select * 进行查询时,很可能就不会使用到覆盖索引,就会造成回表查询; 覆盖索引:只需要在一棵索引树上就能获取SQL所需的所有列数据,无需回表,速度更快。 例如: 回表查询:先通过普通索引的值定位聚簇索引值,再通过聚簇索引的值定位行记..

ANGEL CITY 9996

手把手教你学Simulink——基于Simulink的无迹卡尔曼滤波(UKF)控制仿真建模示例

本文详细介绍了在Simulink中实现无迹卡尔曼滤波(UKF)控制倒立单摆系统的完整过程。通过对比扩展卡尔曼滤波(EKF),重点阐述了UKF在处理强非线性系统时的优势:采用无迹变换(UT)通过确定性采样捕捉非线性特性,精度可达三阶泰勒展开且无需计算雅可比矩阵。文章分步骤讲解了状态空间定义、UKF参数设计、Simulink实现方法,以及结合LQR控制器的闭环系统搭建,并通过仿真验证UKF在大角度偏移情况下具有更优的估计精度和控制性能。最后还讨论了工程实践要点和扩展方向,为非线性系统控制提供了实用解决方案。

MHD0815的博客 96

efm32 入门.pdf

本PDF共计22页,介绍的是操作驱动API,下载与否自己斟酌。

STM32F407中文手册

STM32f407中文手册 本参考手册面向应用开发人员,提供有关使用 STM32F405xx/07xx、STM32F415xx/17xx、 STM32F42xxx 和 STM32F43xxx 微控制器存储器与外设的完整信息。STM32F405xx/07xx、STM32F415xx/17xx、STM32F42xxx 和 STM32F43xxx 构成一个微 控制器系列,各产品具有不同的存储器大小、封装和外设。有关订购信息以及器件的机械与电气特性,请参见数据手册。有关 ARM Cortex™-M4F 内核的信息,请参见《Cortex™-M4F 技术参考手册》。

IEM模型,地表粗糙度模拟

利用微波反演土壤水分时候,利用IEM模型可以实现对随机地表的模拟

android 蓝牙通讯demo

android 下蓝牙通讯demo,实现了发现蓝牙,使能蓝牙,通过蓝牙发送消息。

上一篇: 【MATLAB代码|车联网6】考虑调头车流扰动与网联车辆实时感知信息的干线多交叉口 FAC-CV 全感应协调控制仿真与性能对比分析
下一篇: 【MATLAB例程分享(车联网1)】MCHFL边缘多中心分层联邦学习,仿真。多MEC协同的分层联邦学习在车路协同感知中的收敛性与通信代价分析
MATLAB卡尔曼
MATLAB卡尔曼 毕昇杯全国一等奖获得者 毕昇杯全国一等奖获得者 领域专家: 数据科学与机器学习技术领域 领域专家: 数据科学与机器学习技术领域
博客等级 码龄14年 7622粉丝 1415原创
评论
成就一亿技术人!
拼手气红包6.0元
还能输入1000个字符
 
 条评论被折叠 查看
添加红包

请填写红包祝福语或标题

个

红包个数最小为10个

元

红包金额最低5元

当前余额3.43元 前往充值 >
需支付:10.00元
成就一亿技术人!
领取后你会自动成为博主和红包主的粉丝 规则
hope_wisdom
发出的红包

打赏作者

MATLAB卡尔曼

你的鼓励将是我创作的最大动力

¥1 ¥2 ¥4 ¥6 ¥10 ¥20
扫码支付:¥1
获取中
扫码支付

您的余额不足,请更换扫码支付或充值

打赏作者

实付元
使用余额支付
点击重新获取
扫码支付
钱包余额 0

抵扣说明:

1.余额是钱包充值的虚拟货币,按照1:1的比例进行支付金额的抵扣。
2.余额无法直接购买下载,可以购买VIP、付费专栏及课程。

余额充值