【MATLAB例程】四基站二维AOA定位与距离辅助增强对比仿真。基于角度观测和测距修正的固定目标平面定位精度分析

在这里插入图片描述

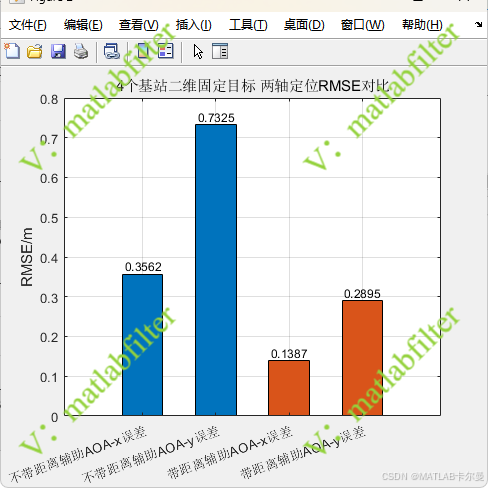
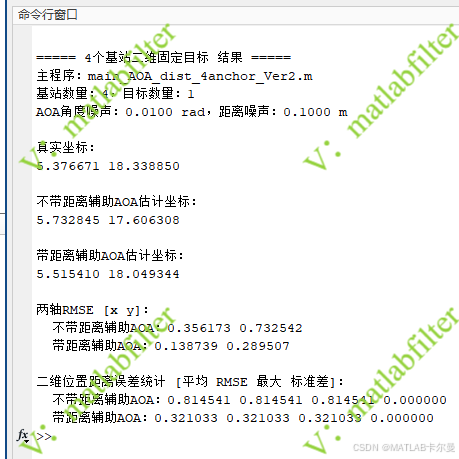
MATLAB代码,面向二维平面固定目标定位场景,构建了由 4 个固定基站和 1 个待定位目标组成的 AOA 定位仿真环境。程序首先随机生成目标与基站坐标,并在真实方位角和距离观测中加入噪声,用于模拟实际测量误差。随后分别实现“不带距离辅助的 AOA 定位”和“带距离辅助的 AOA 定位”两种方法:前者主要依据多个基站的方位角交汇完成目标位置估计,后者进一步引入测距信息对方位估计结果进行辅助修正。程序最终通过二维定位散点图和 x、y 两个方向的 RMSE 柱状图,对两种定位策略的估计坐标、坐标轴误差以及二维位置误差统计结果进行直观对比,可用于展示距离辅助信息对 AOA 定位精度提升的作用。

定位方法说明: 本项目本质上是 AOA 定位,测距信息只作为辅助约束引入;带距离辅助的 AOA 定位是在纯 AOA 定位基础上的精度增强方法。二维版本保留原三维版本的授权文件和代码介绍文件配置要求。

原创代码,请勿翻卖

运行结果

定位示意图:
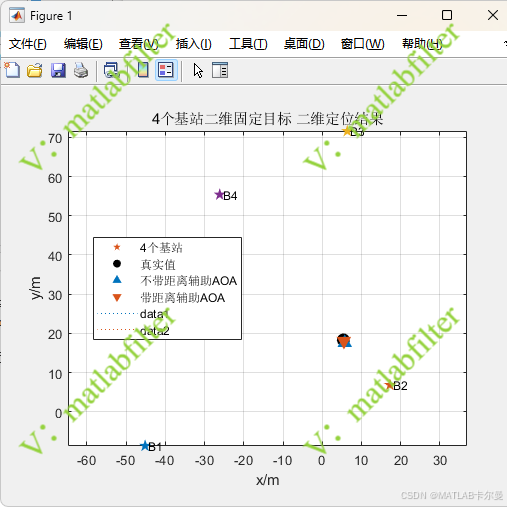
在这里插入图片描述

误差对比:
在这里插入图片描述
命令行输出:
在这里插入图片描述

MATLAB源代码

完整代码如下:

% AOA二维定位,测距仅作为辅助精度增强
% 作者微信:matlabfilter(可联系获取完整例程、个性化定制和讲解)
% 本代码本质是AOA定位,测距只作为辅助信息。
% 2026-06-10/2D:由三维空间版本重新整理为二维平面定位版本
% 2026-06-26/Ver3:优化显示效果
%% 初始化
clc; clear; close all;
rng(0);

%% 参数设置
num_station = 4;
num_target = 1;
scene_name = '4个基站二维固定目标';
target_scale = 10;
station_scale = 20;
AOA_noise = 1e-2;
distance_noise = 0.1;

if num_station < 2 || mod(num_station, 1) ~= 0
    error('num_station必须为不小于2的整数,二维AOA定位建议设置为2或更多。');
end

position = target_scale * randn(num_target, 2);
stations_position = station_scale * randn(num_station, 2);

estimated_positions_AOA1 = zeros(num_target, 2);
estimated_positions_AOA2 = zeros(num_target, 2);

for i1 = 1:num_target
    [estimated_positions_AOA1(i1, :), estimated_positions_AOA2(i1, :)] = ...
        estimateAoaRange2D(stations_position, position(i1, :), AOA_noise, distance_noise);
end

%% 误差统计
err_AOA1 = estimated_positions_AOA1 - position;
err_AOA2 = estimated_positions_AOA2 - position;
dist_err_AOA1 = vecnorm(err_AOA1, 2, 2);
dist_err_AOA2 = vecnorm(err_AOA2, 2, 2);

axis_rmse = [
    sqrt(mean(err_AOA1.^2, 1));
    sqrt(mean(err_AOA2.^2, 1))
];

完整代码:https://download.youkuaiyun.com/download/callmeup/93043287

课题推荐

相关前沿课题推荐:

  1. 面向 NLOS 环境的 AOA/距离融合鲁棒定位算法研究

  2. 面向移动目标的 AOA-Range 联合动态跟踪与滤波算法研究

  3. 基于 UWB 与 AOA 融合的室内高精度二维/三维定位方法

  4. 面向少基站场景的 AOA/TDOA/距离混合定位可观性分析

  5. 基于图优化的多基站协同 AOA 定位与误差抑制方法

  6. 面向智能交通场景的车联网 AOA 辅助协同定位技术

  7. 基于 RIS/STAR-RIS 辅助的 AOA 定位增强方法

  8. 面向无人机集群的 AOA-Range 协同定位与队形保持方法

如需帮助,或有导航、定位滤波相关的代码定制需求,可从个人主页左侧联系我

【MATLAB代码】四基站二维AOA定位与距离辅助增强对比仿真。基于角度观测和测距修正的固定目标平面定位精度分析 本项目本质上是 AOA 定位,测距信息只作为辅助约束引入;带距离辅助的 AOA 定位是在纯 AOA 定位基础上的精度增强方法。二维版本保留原三维版本的授权文件和代码介绍文件配置要求。 阅读详情

相关推荐

【MATLAB代码,多无人机路径规划6】基于RRT与动态窗口法(RRT+DWA)的多无人机二维动态路径规划与避障。订阅专栏后可查看完整代码

本文基于MATLAB实现四架无人机在二维动态障碍环境中的协同路径规划,采用RRT+DWA算法,支持参数自定义。通过对比RRT+APF与RRT+DWA的避障效果,可视化轨迹、净间隙、速度加速度及航程等,输出任务完成率与碰撞统计。代码可直接运行,订阅专栏后获取完整源码,支持定制与讲解。

985工科博士毕业,专攻定位、导航和滤波等算法研究。从业10年,主要使用MATLAB 506

MATLAB 不等间隔一阶低通:按真实时间更新,并把长缺口重置说清楚

不等间隔数据若直接套固定平滑系数,会改变实际时间常数。本文从左端零阶保持模型推导一阶低通更新,分别计算衰减与输入系数,显式标记长缺口重置,并给出解析解对照、时序负例、边界测试和完整 MATLAB 代码。

hxy_programmer的博客 299

【MATLAB代码】基于RRT与人工势场法(RRT+APF)的多无人机二维动态路径规划与避障。订阅专栏后可查看完整代码

本文基于RRT+APF算法实现多无人机动态路径规划与避障仿真,通过MATLAB完整代码可直接运行。对比传统APF方法,该方案在轨迹平滑性、安全净间隙及到达效率上表现更优。支持参数自定义,订阅专栏后可获取源码与定制服务,适用于科研与工程实践。

985工科博士毕业,专攻定位、导航和滤波等算法研究。从业10年,主要使用MATLAB 146

MATLAB 优秀开源项目与工具箱推荐:涵盖通信、图像处理、脑机接口等九大领域

本文梳理了无线通信、图像处理、脑机接口等九个领域的代表性MATLAB开源项目,涵盖信道建模(QuaDRiGa)、智能表面仿真(SimRIS)、视觉特征提取(VLFeat)、三维网格生成(Iso2Mesh)及脑电信号分析(EEGLAB、BCILAB)等关键技术。通过解析其数学模型与源码实现,揭示科研工具如何将理论算法转化为可复现的工程计算流程,为科研人员提供高效、可扩展的开发参考。

weixin_47502228的博客 336

【MATLAB代码,无人机避障7】基于RRT*与人工势场法(RRT*+APF)的多无人机二维动态路径规划与避障。订阅专栏后可查看完整代码

本文基于RRT与人工势场法(APF)实现四架无人机在二维动态障碍环境中的协同路径规划与避障。通过RRT优化全局路径,结合APF进行局部避碰,支持参数自定义,提供完整MATLAB代码,可直接运行并生成轨迹、安全净间隙、速度加速度及航程等可视化结果,对比RRT+APF与RRT*+APF性能,适用于科研与教学。

985工科博士毕业,专攻定位、导航和滤波等算法研究。从业10年,主要使用MATLAB 180

【MATLAB代码】基于改进人工势场法(Improved APF)的多无人机动态路径规划与避障|切向绕障、局部极小值改善及协同避碰仿真(含公式)

本文提出一种改进型人工势场法(APF),通过引入切向引导与目标距离权重,提升4架无人机在动态障碍环境中的路径规划效率与安全性。相比基础APF,改进方法在相同约束下实现更快收敛(27.6s vs 36.6s)、更优航程(364.26m vs 366.56m),且保持0碰撞、0违规。所有结果可复现,代码已封装为独立MATLAB脚本,订阅专栏后即可直接运行。如需定制或深入讲解,欢迎联系作者。

985工科博士毕业,专攻定位、导航和滤波等算法研究。从业10年,主要使用MATLAB 208

【PMSM例程分享】(10)永磁同步电机(PMSM)基于EKF的转速与转子位置观测与控制

本文基于MATLAB实现永磁同步电机(PMSM)的EKF状态观测与无传感器控制仿真,构建四维扩展卡尔曼滤波器在线估计转速与电角度,并在0.3秒切换至EKF反馈实现闭环控制。对比编码器反馈与EKF观测反馈的转速响应、跟踪误差及接管过程动态性能,验证了EKF在无位置传感器控制中的有效性。程序包含完整模型、控制器、滤波器与可视化功能,参数可调,适用于算法研究与教学实践。订阅专栏可获取源代码及定制支持。

985工科博士毕业,专攻定位、导航和滤波等算法研究。从业10年,主要使用MATLAB 195

【PMSM例程11】永磁同步电机(PMSM)基于UKF的转速与转子位置估计。附下载链接

本程序基于MATLAB构建永磁同步电机(PMSM)仿真模型,采用无迹卡尔曼滤波(UKF)实现电流、转速与电角度的联合估计。通过缩放无迹变换生成Sigma点,避免非线性线性化误差,并针对电角度周期性边界进行特殊处理。仿真验证了在转速变化工况下,UKF对状态变量的高精度估计能力,结果表明其在转速与角度跟踪、电流滤波及新息诊断方面表现优异,具备良好的鲁棒性与实用性,适用于非线性状态估计与电机控制研究。

985工科博士毕业,专攻定位、导航和滤波等算法研究。从业10年,主要使用MATLAB 245

【MATLAB源码】基于颜色加权与连通域分析的高抬腿频率测量系统

本文提出一种基于图像处理的高抬腿动作频率自动化测量系统,通过高清摄像机采集视频,结合颜色加权、形态学操作与连通域分析,精准提取反光标志区域并统计动作次数。实验表明,该方法相比人工计数更高效、准确,误差小,可为运动训练提供量化数据支持。

2302_78339041的博客 224

MATLAB不能识别已安装的visual studio 2015解决方法

首先,对于MATLAB识别已经安装的vs版本通过命令: mex -setup 下图为本电脑下同时安装的两个visual studio 如果搞清楚MATLAB识别电脑上安装vs的过程,可通过命令: mex -setup -v MATLAB输出识别编译器的整个过程。其中HKLM和HKCU分别是注册表中的HKEY_CURRENT_USER,HKEY_LOCAL_MA…的缩写,MATLAB没有找到对应编译器是由于注册表里没有对应信息(主要是文件路径,C++编译器的路径),或者在注册表里存在该信息,但是找不到

qq_36320710的博客 4895

NVIDIA 2025 Board Design Engineer 校招笔试

电路分析,矩形波阶跃反馈驱动​,误差信号。非常简单,数电or​离散基础。第一题是考试规矩知情确认。大二暑假做的,纯体验​。五六题太长,下篇分享。

m0_74253823的博客 1124

buck-boost电路MATLAB仿真

该脚本构建了MATLAB R2021b中的反激式Buck-Boost变换器开环模型,输入电压24V,开关频率100kHz,占空比0.4,理论输出电压为-16V。通过仿真与验证,结果显示输出电压平均值接近理想值,效率达70%以上,电感电流连续,输出纹波小于5%,验证通过。

2501_92729044的博客 190

Cadence Virtuoso里搞定斩波运放AC仿真:PSS+PAC保姆级设置避坑指南

然而,当工程师们尝试在Cadence Virtuoso环境中对这种特殊结构进行AC特性分析时,往往会遇到传统AC仿真方法失效的困境——这正是PSS(Periodic Steady-State)与PAC(Periodic AC)仿真组合大显身手的场景。实际项目中我们常采用"先快后精"的两步法:先用快速设置确认大体趋势,再针对关键频段进行精细仿真。例如某次设计迭代中,将harmonics从10增加到20后,发现在1MHz处的相位裕度估算误差达15°,这解释了之前样机测试时的振荡问题。

weixin_33508411的博客 449

【MATLAB例程12】永磁同步电机基于增广无迹卡尔曼滤波的未知负载转矩在线观测

本文基于MATLAB搭建永磁同步电机(PMSM)仿真模型,采用增广无迹卡尔曼滤波(UKF)实现电流、转速、电角度及未知负载转矩的联合估计。通过将负载转矩作为增广状态,结合电压与带噪电流测量,有效跟踪负载阶跃变化。仿真结果表明,该方法在不同负载工况下具备良好估计精度与稳定性,状态估计误差小,新息诊断正常,适用于电机状态观测、抗扰控制等研究。代码结构清晰,参数可调,具有教学与应用价值。

985工科博士毕业,专攻定位、导航和滤波等算法研究。从业10年,主要使用MATLAB 265

windows10 + wsl2安装docker

一、安装wsl https://docs.microsoft.com/zh-cn/windows/wsl/install-win10 1.1以管理员身份运行powershell 1.2执行如下命令 dism.exe /online /enable-feature /featurename:Microsoft-Windows-Subsystem-Linux /all /norestart 1.3重启电脑 1.4 重启电脑后,如果需要安装wsl2, 则安装官方文档继续后续操作,因我...

happytree001的博客 1567

Microsemi Libero系列教程(四)——PLL的使用

文章目录PLL是什么Libero中PLL的使用官方文档 系列教程:Microsemi Libero系列教程 PLL是什么 PLL(Phase Locked Loop): 为锁相回路或锁相环,用来统一整合时钟信号,使高频器件正常工作,如内存的存取资料等。PLL用于振荡器中的反馈技术。 许多电子设备要正常工作,通常需要外部的输入信号与内部的振荡信号同步。一般的晶振由于工艺与成本原因,做不到很高的频率...

whik1194的博客 7208

MATLAB 数值计算中的精度与误差问题:浮点运算、误差传播与数值稳定性

MATLAB数值计算中的精度问题源于浮点数的有限表示。双精度浮点数(64位)虽具约16位十进制有效数字,但无法精确表示如0.1等十进制小数,导致0.1+0.2≠0.3。浮点运算存在舍入误差,其大小受机器精度(eps(1)≈2.22e-16)和数的量级影响,大数掩盖小数现象常见。误差包括舍入误差、截断误差及输入误差,且在复杂算法中可能累积放大。数值稳定性取决于算法对扰动的敏感性,同一数学问题不同算法可能表现迥异。因此,理解浮点机制、误差传播与算法稳定性,是确保计算结果可信的关键。

weixin_47502228的博客 289

运动想象 (MI) 分类学习系列 (19) : EEG-TransNet

本文提出了一种基于注意力机制的卷积神经网络(EEG-TransNet),用于运动想象脑电图(MI-EEG)解码。该方法创新性地通过平均池化和方差池化提取多模态时间信息,并结合自注意力模块捕获长期依赖关系。消融实验表明,方差池化比最大池化更有效(p<0.05),且注意力模块和卷积编码器对特征判别性至关重要。可视化分析验证了该方法能学习到更具判别性的紧凑特征。该工作为MI-EEG解码提供了新的多尺度时间信息融合视角,代码已开源。

走在深度学习前沿的小宋 358

MATLAB 中分号 (;)的作用

场景代码示例效果抑制输出x = 5;计算 x=5,但不显示在屏幕显示输出x = 5计算 x=5,并在屏幕显示 x = 5矩阵换行[1;2]创建列向量 [12]矩阵同行[1, 2] 或 [1 2]创建行向量 [12]

weixin_54978309的博客 92

YOLOv8改进 | 主干网络 | 在backbone添加Swin-Transformer层【论文必备】

YOLOv8改进,Swin-Transform,YOLOv8添加Swin-Transform

kay_545 2366

企业数字化转型解决方案架构设计:一个五维全景视角

本文系统探讨了企业数字化转型的架构设计框架,提出五维协同模型:企业架构作为战略罗盘,业务架构聚焦价值创造,应用架构实现能力载体,数据架构提供智能燃料,技术架构奠定基础支撑。文章深入分析了各架构域的核心要素、设计原则及相互关系,并指出数字化转型需通过渐进路径,结合战略引领、技术赋能和组织变革,构建有机统一的架构体系。该框架为企业应对数字化复杂性提供了系统性方法论,强调从整体视角实现技术与业务的深度融合。

金牌架构师 1254

PINN-LSTM物理信息神经网络的CO2羽流分布预测方法,四模型对比MATLAB代码

PINN-LSTM物理信息神经网络的CO2羽流分布预测方法,四模型对比MATLAB代码

机器学习之心的博客,关注并私信文章链接,获取对应文章源码和数据。 399

Data-Structures-and-Algorithm-Analysis-in-Java.pdf

作者: Weiss, Mark A. 出版社: Addison Wesley Data Structures and Algorithm Analysis in Java is an “advanced algorithms” book that fits between traditional CS2 and Algorithms Analysis courses. In the old ACM Curriculum Guidelines, this course was known as CS7. This text is for readers who want to learn good programming and algorithm analysis skills simultaneously so that they can develop such programs with the maximum amo...

优秀 MATLAB 作者、书籍推荐:国外经典教材与技术资源整理

本文系统梳理了国外经典MATLAB教材与技术资源,涵盖数值计算、程序设计、信号图像处理及性能优化等领域。重点推荐Cleve Moler(《Numerical Computing with MATLAB》)、Higham父子(《MATLAB Guide》《Accuracy and Stability of Numerical Algorithms》)、Trefethen(《Numerical Linear Algebra》《Spectral Methods in MATLAB》)等权威著作,强调数学原理与编程

weixin_47502228的博客 35

温度PID控制PLC程序

温度PID稳定控制程序,适用于欧姆龙PLC,对其他PLC也具有很大参考价值

LinePhone3.2.7(android端最新版本) sip客户端

SIP客户端For android:LinePhone3.2.7(最新版本),官网地址:http://www.linphone.org/

五模型航空发动机剩余寿命预测(CNN+LSTM+GRU+BiGRU+BiLSTM)C-MAPSS数据集+MATLAB代码

五模型航空发动机剩余寿命预测(CNN+LSTM+GRU+BiGRU+BiLSTM)C-MAPSS数据集+MATLAB代码

机器学习之心的博客,关注并私信文章链接,获取对应文章源码和数据。 414

【PMSM例程】(14)永磁同步电机无迹卡尔曼滤波(UKF)定子电阻在线辨识与补偿。电阻变化跟踪及预测误差对比仿真。附完整代码的下载链接

基于MATLAB构建永磁同步电机(PMSM)电气模型,采用无迹卡尔曼滤波(UKF)实现定子电阻的在线辨识。通过将电阻作为增广状态并使用对数参数化保证其正值,利用电压、电流与转速信息递推估计电阻变化。仿真验证了参数辨识对电流预测精度的提升效果,结果显示:更新模型后电流预测RMSE显著降低,误差改善率达30%以上,且新息平方(NIS)指标表明滤波器稳定性良好。程序具备可扩展性,适用于电机参数辨识、模型补偿及状态估计研究。

985工科博士毕业,专攻定位、导航和滤波等算法研究。从业10年,主要使用MATLAB 265

MATLAB 大动态范围求和:用 Neumaier 补偿保留小增量,但别把它当精确算术

巨大累计量旁边的小增量,可能在相加时被舍掉。本文实现 Neumaier 补偿求和,以精确整数答案检查24种排列和单位增量测试,区分输入舍入、累加误差与中间溢出,并明确补偿算法不等于精确算术或任意数据正确舍入。

hxy_programmer的博客 154
上一篇: 【MATLAB例程(车联网2)】基于车车协同参数卸载的联邦拆分混合学习时延优化系统仿真,附完整代码的下载链接
下一篇: 【MATLAB代码】二维平面下,多目标定位,采用4个基站的AOA+测距辅助定位,MATLAB代码。订阅专栏后可查看完整代码,粘贴到MATLAB空脚本中即可直接运行
MATLAB卡尔曼
MATLAB卡尔曼 毕昇杯全国一等奖获得者 毕昇杯全国一等奖获得者 领域专家: 数据科学与机器学习技术领域 领域专家: 数据科学与机器学习技术领域
博客等级 码龄14年 7622粉丝 1415原创
评论
成就一亿技术人!
拼手气红包6.0元
还能输入1000个字符
 
 条评论被折叠 查看
添加红包

请填写红包祝福语或标题

个

红包个数最小为10个

元

红包金额最低5元

当前余额3.43元 前往充值 >
需支付:10.00元
成就一亿技术人!
领取后你会自动成为博主和红包主的粉丝 规则
hope_wisdom
发出的红包

打赏作者

MATLAB卡尔曼

你的鼓励将是我创作的最大动力

¥1 ¥2 ¥4 ¥6 ¥10 ¥20
扫码支付:¥1
获取中
扫码支付

您的余额不足,请更换扫码支付或充值

打赏作者

实付元
使用余额支付
点击重新获取
扫码支付
钱包余额 0

抵扣说明:

1.余额是钱包充值的虚拟货币,按照1:1的比例进行支付金额的抵扣。
2.余额无法直接购买下载,可以购买VIP、付费专栏及课程。

余额充值