【MATLAB代码】Chan方法解算TOA,用于三维目标的定位,锚点数量可自适应。订阅专栏后可查看完整代码

在这里插入图片描述

Chan和Taylor不仅可以用于TDOA,也可以用于TOA的解算。
本文参考论文《基于Taylor-Chan算法的改进UWB室内三维定位方法》,给出三维空间中,锚点数量可自适应的Chan方法解算TOA的例程订阅专栏后可直接获得完整MATLAB代码,粘贴到空脚本中即可直接运行

运行结果

设置6个锚点的时候,定位结果图如下:
在这里插入图片描述
当锚点数设置为60时:
在这里插入图片描述

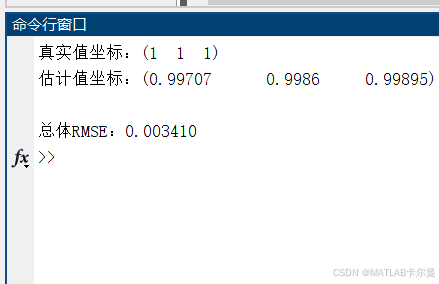
误差特性如下(会在命令行窗口显示,这里是命令行窗口的截图):
在这里插入图片描述

MATLAB源代码

完整的源代码如下:

% Chan方法解算TOA,定位三维目标、N个锚点
% 参考文献:《基于Taylor-Chan算法的改进UWB室内三维定位方法》
% 2025-07-06/Ver1
%% 初始化
clc;

【MATLAB代码】基于RRT与人工势场法(RRT+APF)的多无人机二维动态路径规划与避障。订阅专栏后可查看完整代码 本文基于RRT+APF算法实现多无人机动态路径规划与避障仿真,通过MATLAB完整代码可直接运行。对比传统APF方法,该方案在轨迹平滑性、安全净间隙及到达效率上表现更优。支持参数自定义,订阅专栏后可获取源码与定制服务,适用于科研与工程实践。 阅读详情

相关推荐

【MATLAB代码,多无人机路径规划6】基于RRT与动态窗口法(RRT+DWA)的多无人机二维动态路径规划与避障。订阅专栏后可查看完整代码

本文基于MATLAB实现四架无人机在二维动态障碍环境中的协同路径规划,采用RRT+DWA算法,支持参数自定义。通过对比RRT+APF与RRT+DWA的避障效果,可视化轨迹、净间隙、速度加速度及航程等,输出任务完成率与碰撞统计。代码可直接运行,订阅专栏后获取完整源码,支持定制与讲解。

985工科博士毕业,专攻定位、导航和滤波等算法研究。从业10年,主要使用MATLAB 528

【MATLAB代码,无人机避障7】基于RRT*与人工势场法(RRT*+APF)的多无人机二维动态路径规划与避障。订阅专栏后可查看完整代码

本文基于RRT与人工势场法(APF)实现四架无人机在二维动态障碍环境中的协同路径规划与避障。通过RRT优化全局路径,结合APF进行局部避碰,支持参数自定义,提供完整MATLAB代码,可直接运行并生成轨迹、安全净间隙、速度加速度及航程等可视化结果,对比RRT+APF与RRT*+APF性能,适用于科研与教学。

985工科博士毕业,专攻定位、导航和滤波等算法研究。从业10年,主要使用MATLAB 204

【MATLAB代码】基于改进人工势场法(Improved APF)的多无人机动态路径规划与避障|切向绕障、局部极小值改善及协同避碰仿真(含公式)

本文提出一种改进型人工势场法(APF),通过引入切向引导与目标距离权重,提升4架无人机在动态障碍环境中的路径规划效率与安全性。相比基础APF,改进方法在相同约束下实现更快收敛(27.6s vs 36.6s)、更优航程(364.26m vs 366.56m),且保持0碰撞、0违规。所有结果可复现,代码已封装为独立MATLAB脚本,订阅专栏后即可直接运行。如需定制或深入讲解,欢迎联系作者。

985工科博士毕业,专攻定位、导航和滤波等算法研究。从业10年,主要使用MATLAB 209

【MATLAB例程】Chan方法解算TOA,用于三维目标的定位,锚点数量可自适应。附代码下载链接

本文提出一种基于Chan算法的三维TOA定位方法,适用于UWB室内定位场景。算法通过加权最小二乘(WLS)迭代优化,实现目标位置估计。MATLAB代码实现了锚点数量可调(6-60个)的自适应定位,模拟结果显示:6锚点时定位误差为0.0011m,60锚点时降至0.0007m。实验通过三维可视化展示基站与目标位置关系,并输出RMSE误差指标。该方法参考Taylor-Chan算法改进,提供完整的代码实现,包括初始化、误差模拟、WLS计算和结果可视化模块,适用于室内高精度定位研究。

985工科博士毕业,专攻定位、导航和滤波等算法研究。从业10年,主要使用MATLAB 1022

【PMSM例程11】永磁同步电机(PMSM)基于UKF的转速与转子位置估计。附下载链接

本程序基于MATLAB构建永磁同步电机(PMSM)仿真模型,采用无迹卡尔曼滤波(UKF)实现电流、转速与电角度的联合估计。通过缩放无迹变换生成Sigma点,避免非线性线性化误差,并针对电角度周期性边界进行特殊处理。仿真验证了在转速变化工况下,UKF对状态变量的高精度估计能力,结果表明其在转速与角度跟踪、电流滤波及新息诊断方面表现优异,具备良好的鲁棒性与实用性,适用于非线性状态估计与电机控制研究。

985工科博士毕业,专攻定位、导航和滤波等算法研究。从业10年,主要使用MATLAB 254

STM32输入捕获功能,同时捕获8路波形。

STM32输入捕获功能,使用TIM2和TIM3同时捕获8路波形。 工作上的一个需求,要采集两组控制步进电机的信号。就是采集8个通道的方波,测量频率和计脉冲个数。看起来简简单单的东西,磕磕碰碰搞了两天,走了一些弯路,这里写出来记录一下。顺便理解一下输入捕获个多种用法。 1. 硬件设计 首先看一下用到那些IO口。在STM32手册里找这样TIMx_CHx的就是输入捕获的口了。 这里用了TIM2的4个口和TIM3的4个口。 定义 端口 TIM2_CH1 PA0 TIM2_CH2 PA1 TI

qq_36353009的博客 5123

Zynq7000混合启动方案:QSPI Flash引导与eMMC ext4文件系统部署实战

本文详细介绍了Zynq7000平台的混合启动方案,结合QSPI Flash引导与eMMC ext4文件系统部署,解决嵌入式Linux系统启动可靠性与大容量存储需求。通过硬件连接配置、分区规划、Petalinux工程配置及实战部署步骤,帮助开发者高效实现系统优化,提升启动速度和文件系统性能。

weixin_29190169的博客 447

树莓派5安装ROS2小白指南避坑攻略

手把手教你如何在树莓派5上顺利安装ROS2,避开常见问题与陷阱,提升配置效率。针对树莓派5安装ros2过程中的依赖冲突、源配置错误等高频难题提供解决方案,适合新手快速上手。

weixin_35754962的博客 1004

时序基础模型Timer-S1:十亿参数如何革新时间序列预测

时间序列预测是数据分析与机器学习中的核心任务,旨在基于历史数据预测未来趋势。其原理在于捕捉数据中的趋势、周期性和季节性等时序依赖关系。这项技术的价值在于赋能业务决策,广泛应用于金融风控、能源管理、物联网监控和供应链优化等关键场景。传统方法依赖针对特定任务的专用模型,面临泛化能力弱和开发成本高的挑战。本文聚焦的时序基础模型,通过在海量跨领域数据上进行预训练,学习时序通用模式,并结合十亿级参数带来的强大容量,实现了性能的显著突破。这种范式转变,使得模型能够像“全科医生”一样,通过少量数据微调即可快速适应新任务,

weixin_29164843的博客 269

基于 Simulink 的单相 PWM 整流器(四象限变流器)在高铁辅助电源系统中的建模与仿真实战教程

这是一份基于 Simulink 的实战教程。在高铁牵引供电与辅助电源系统中,单相 PWM 整流器(又称四象限变流器,4QC)是极其核心的“绿色电源”枢纽。传统的二极管整流器虽然结构简单,但会导致严重的输入电流畸变和低功率因数,对电网造成极大的谐波污染。而 PWM 整流器通过高频主动控制,不仅能将单相交流电转换为平稳的直流电,还能实现输入电流正弦化、单位功率因数(PF=1)运行,并支持能量双向流动(如列车再生制动时的能量回馈)。本教程将带你从数学模型出发,搭建一套高性能的电压电流双闭环控制系统。

amy_mhd的博客 47

二、Creo模型的功能函数 例如:模型(元件)的干涉........

【代码】模型(元件)的干涉。

行为艺术家Zzz的博客 613

【技术科普】破解政务跨系统数据壁垒!亘川一网统管平台多源数据同步技术解析

本文解析亘川一网统管平台多源数据同步技术,针对政务跨系统数据壁垒难题,介绍组件的数据采集、校验、审计留痕等核心能力,结合营商环境项目落地案例,对比传统开发模式差异,讲解开源组件的实践价值,为政务项目开发者提供落地参考。

weixin_67440240的博客 634

如何用DeepSeek写年底工作总结?——从入门到精通的全流程指南

AI助手DeepSeek如何高效撰写工作总结 摘要:本文介绍如何利用DeepSeek智能AI助手高效完成工作总结写作。工作总结具有结构固定、语言规范、内容数据化三大特性,而DeepSeek的结构化生成、风格适配、数据整合和迭代优化四大核心能力与之完美匹配。文章提出"准备-搭架-填充-优化"四步工作法:1)精准输入岗位、时间范围等核心信息;2)先搭建逻辑清晰的提纲框架;3)分模块填充具体内容,突出数据与案例;4)通过风格润色和细节补充进行优化。通过合理运用多模态材料处理能力,DeepSee

通俗易懂学IT 286

ssm框架搭建

这个是一个在idea上成功跑起来的ssm框架项目,保存在这里方便以后使用直接下载

汉书HE8,好用的汇编代码编写工具

汉书HE8,好用的汇编代码编写工具早期编写汇编代码所用功能强大

visio安装包

Microsoft Office Visio 是一款专业的制图软件。利用经过更新的形状、协作工具和数据链接图表,创建专业级图表以简化复杂的信息。

计算机控制技术及应用

《计算机控制技术及应用》通过总结作者的科研成果和吸收国内外的先进理论、方法和技术,以计算机控制系统的网络化、开放化、智能化和集成化发展趋势为主线索,主要介绍计算机控制系统的基本概念和计算机控制系统的典型形式,计算机控制系统的数学描述与基本分析方法,以及数字PID控制器、最少拍控制系统、达林算法、状态变量设计法等设计方法及其各种改进算法。重点突出计算机控制系统输入输出通道接口的设计方法和典型控制系统的设计案例与实现方法等。

上一篇: 【matlab例程】AOA与TDOA混合定位例程,适用于二维环境、4个锚点的定位(附代码下载链接)
下一篇: 【论文复现】有参考文献,Chan算法用于TOA(到达时间)的三维标签位置解算,360个标签、12个基站的环境作为验证
MATLAB卡尔曼
MATLAB卡尔曼 毕昇杯全国一等奖获得者 毕昇杯全国一等奖获得者 领域专家: 数据科学与机器学习技术领域 领域专家: 数据科学与机器学习技术领域
博客等级 码龄14年 7623粉丝 1417原创
评论
成就一亿技术人!
拼手气红包6.0元
还能输入1000个字符
 
 条评论被折叠 查看
添加红包

请填写红包祝福语或标题

个

红包个数最小为10个

元

红包金额最低5元

当前余额3.43元 前往充值 >
需支付:10.00元
成就一亿技术人!
领取后你会自动成为博主和红包主的粉丝 规则
hope_wisdom
发出的红包

打赏作者

MATLAB卡尔曼

你的鼓励将是我创作的最大动力

¥1 ¥2 ¥4 ¥6 ¥10 ¥20
扫码支付:¥1
获取中
扫码支付

您的余额不足,请更换扫码支付或充值

打赏作者

实付元
使用余额支付
点击重新获取
扫码支付
钱包余额 0

抵扣说明:

1.余额是钱包充值的虚拟货币,按照1:1的比例进行支付金额的抵扣。
2.余额无法直接购买下载,可以购买VIP、付费专栏及课程。

余额充值