CDC控制仿真--综合实验,模型+代码

Carsim工况设置:道路场景的构建 在构建一条道路前我们需要知道自己想构建的是什么样的一条道路,需要确定好路径,道路高度,宽度,路面附着系数等值,如果在测试中有需要,害要考虑障碍物的摆放方式和摆放位置,在导入3D模型时需要注意文件的格式。本文关于道路构建的讲解比较基础也比较简单易懂,至于涉及到的一些细节内容没有展开解释是因为有些东西需要大家实操才能掌握,解释很难解释清楚,可能实操只需要一两次各位大佬就能记住,小罗哥就不再啰嗦了。如有缺漏或者不足之处还请各位大佬补充。 阅读详情
AI摘要

本文介绍基于CarSim和Simulink的CDC控制系统联合仿真,涵盖加减速、转向避障及减速带等工况。重点验证控制算法在侧倾、俯仰、滤振等方面的性能提升,并提供模型构建、信号交互及仿真运行流程,适用于车辆动力学控制研究。

一、工况设置

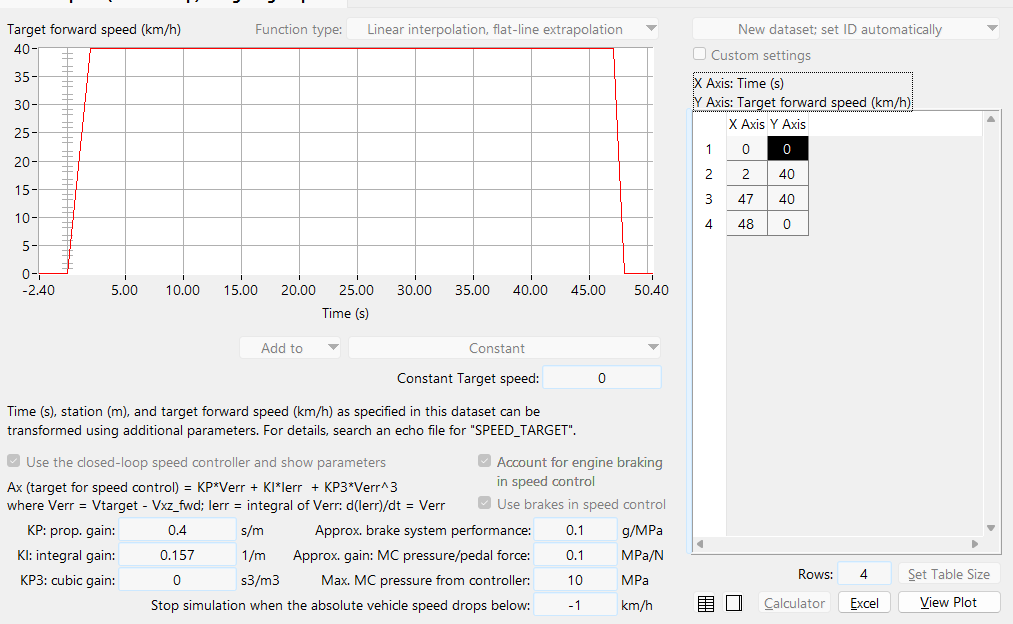
加减速:从0开始加速--匀速40Km/h--减速至0;
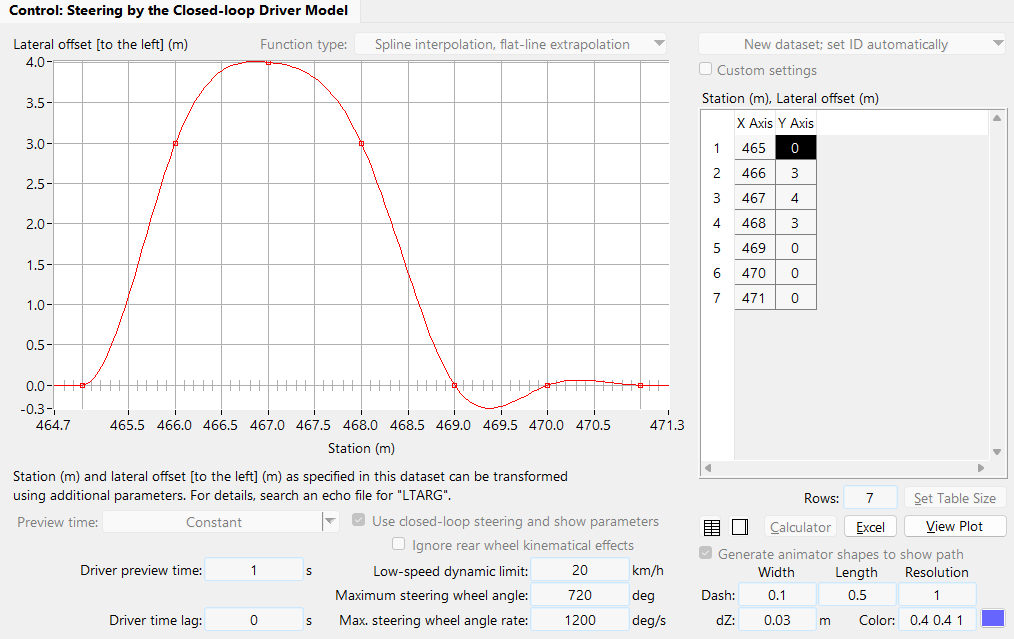
转向:在道路465m~470m之间,有一个转向变道再回来的避障动作。
路面设置:C级路面,300m处,设置高50mm的减速带。

二、实验目标

1、对比车辆运动解算结果的准确性,运动解算的文章:整车运动解算及与carsim仿真对比_carsim plot垂向位移-优快云博客

2、对比加入控制后,侧倾性能是否提升,相关文章:

转向侧倾控制模块开发及与carsim联合仿真对比-优快云博客

3、对比加入控制后,纵向控制性能是否提升,相关文章:

制动点头与加速抬头控制及与carsim联合仿真对比-优快云博客

4、对比加入控制后,粗糙路面上,滤振效果是否提升,相关文章:

SH垂向控制模块开发及与carsim联合仿真对比-优快云博客

5、对比加入控制后,过减速带时,性能是否有提升,相关文章:

过减速带控制效果优化-优快云博客

三、仿真模型说明:

1、carsim配置

simulink信号输入到carsim整车模型

carsim整车模型输出信号到simulink

2、simulink模型

主要包括以下几个部分
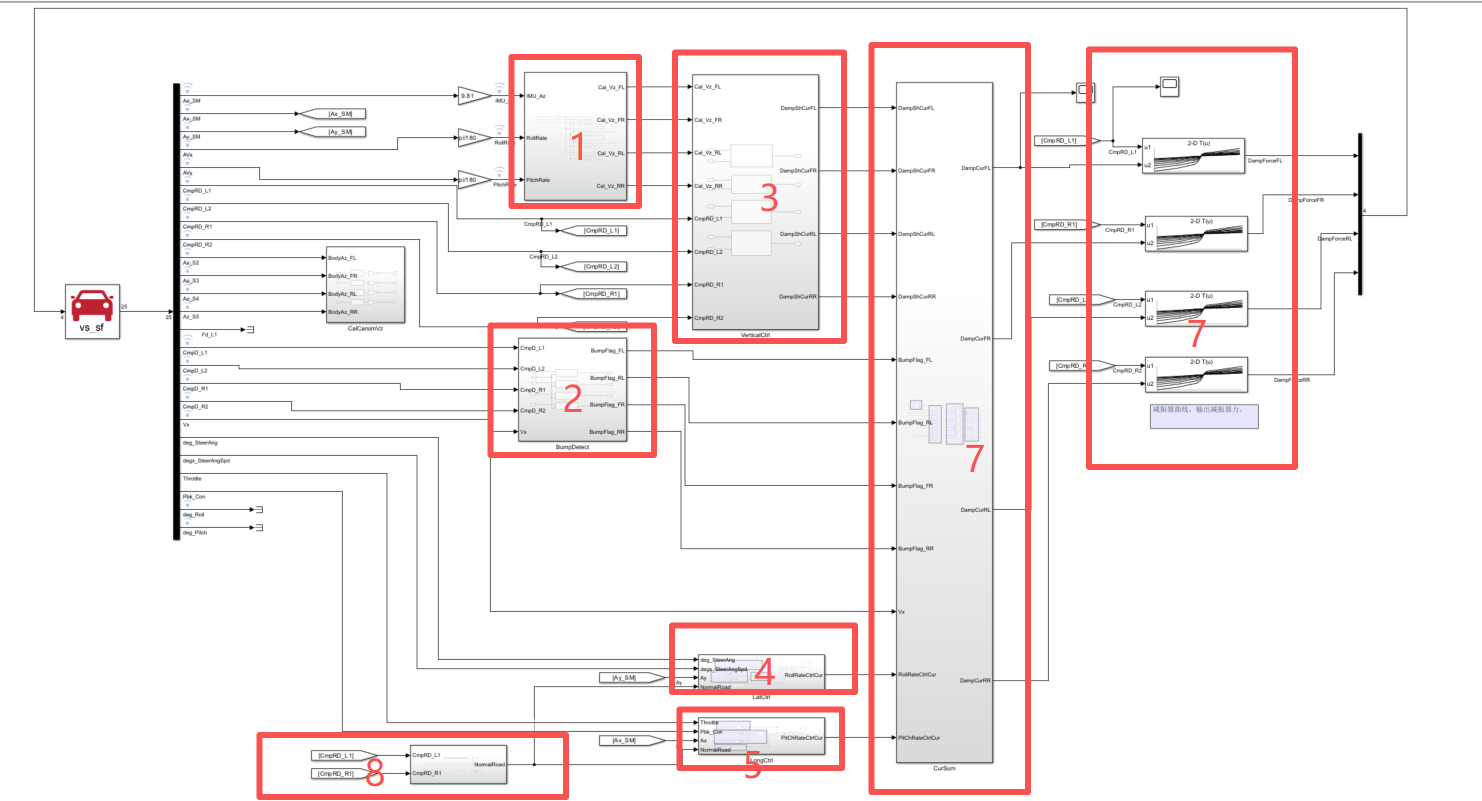
1)估算车身FL、FR、RL、RR四个位置的垂向运动速度;
2)过减速带检测;
3)天棚垂向控制;
4)侧向控制,提升侧倾性能;
5)纵向控制,提升俯仰性能;
6)综合输出;
7)模拟减振器,根据速度、电流,确定输出到carsim的阻尼力。
8)通过移动平均数的方法,识别路面好坏。

3、仿真结果

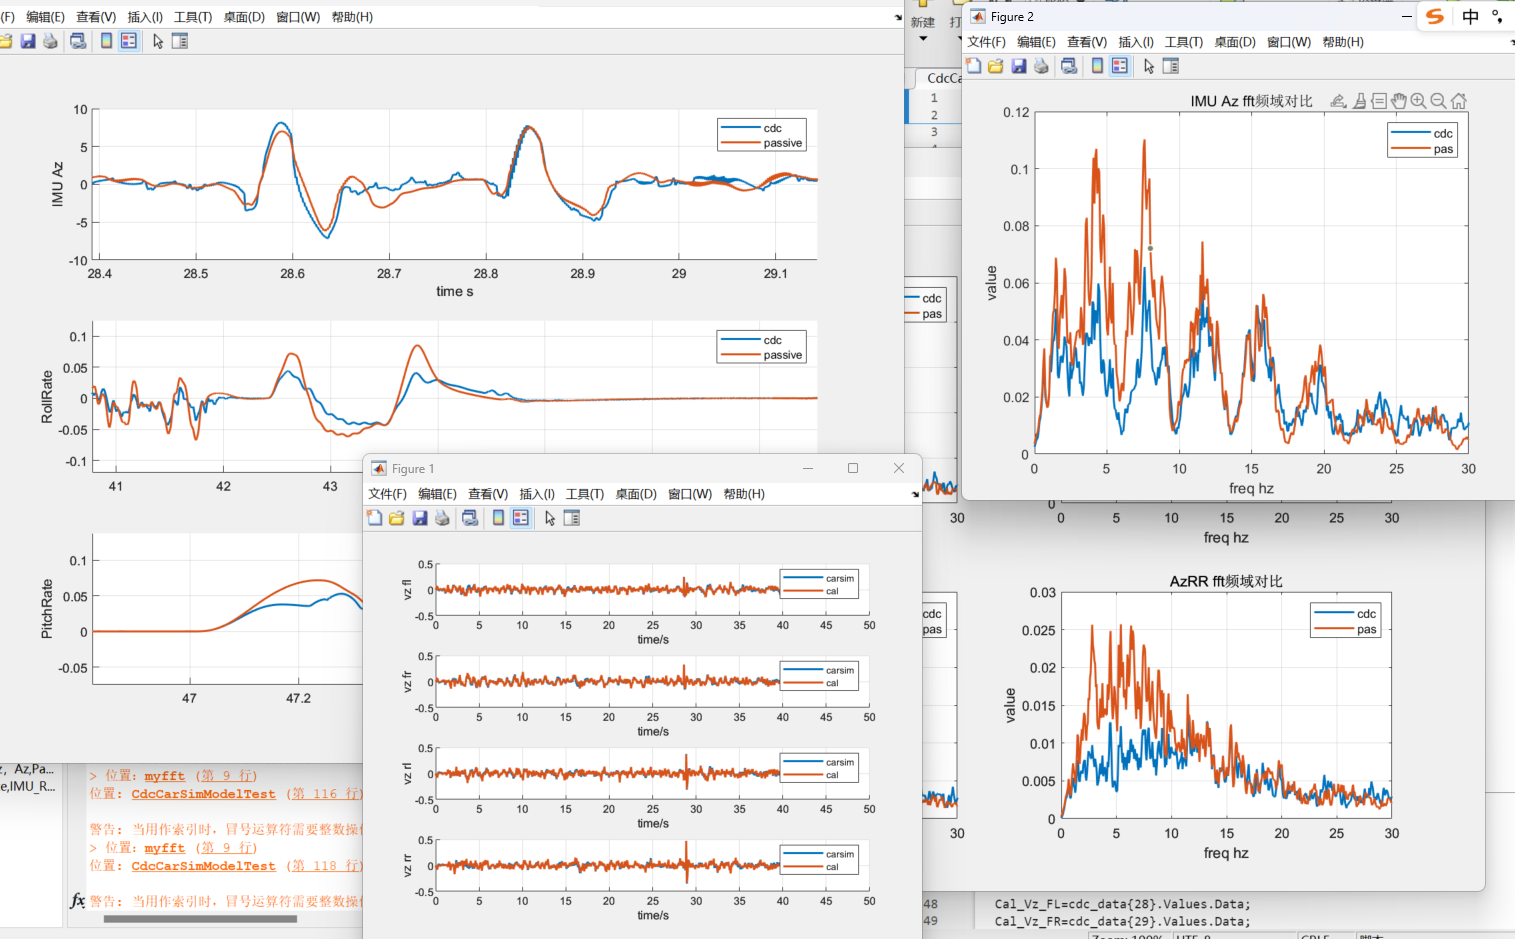
 1、对比车辆运动解算结果的准确性,整体还可以:

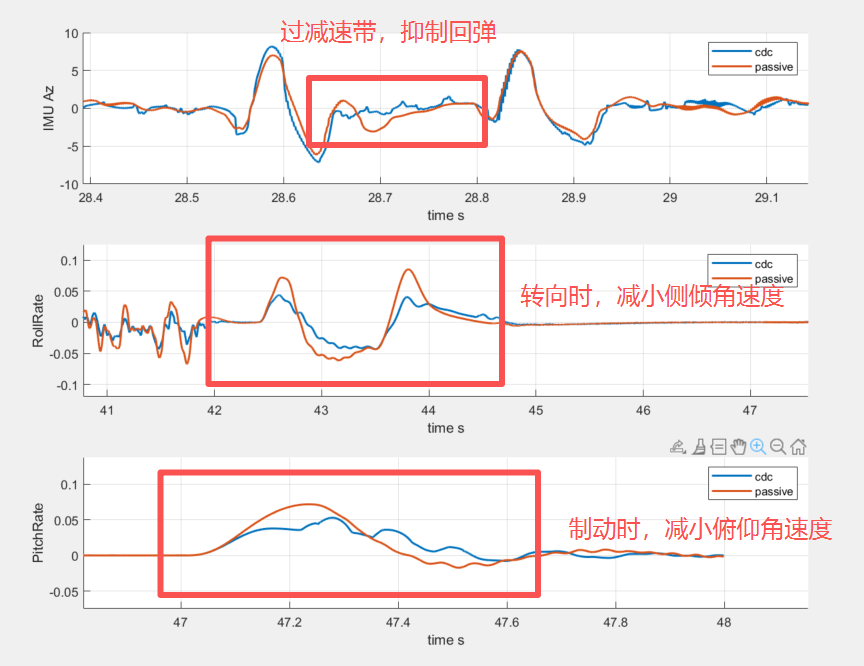
2、对比加入控制后,侧倾性能、纵向控制性能、过减速带时,性能都有较好提升。
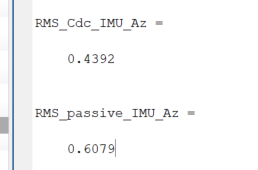
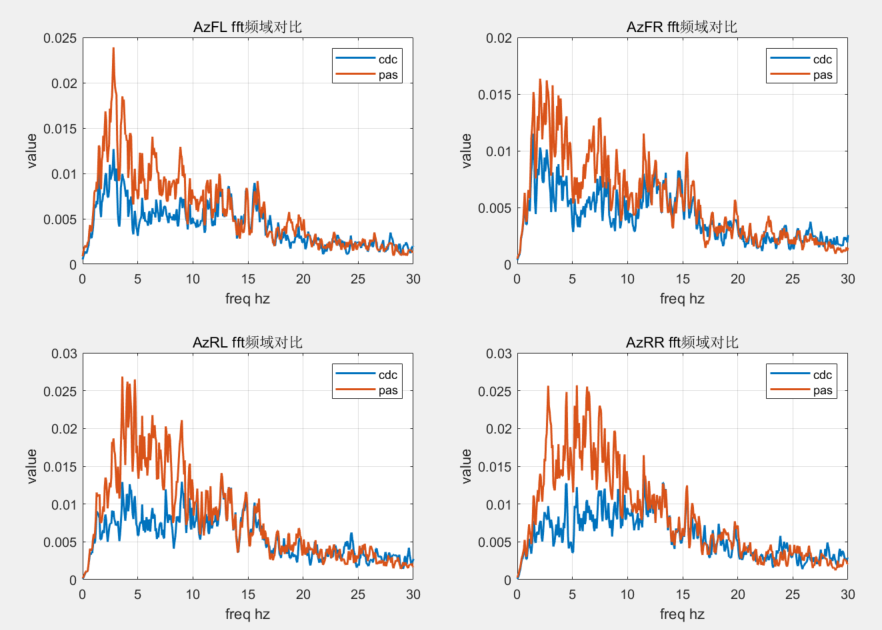
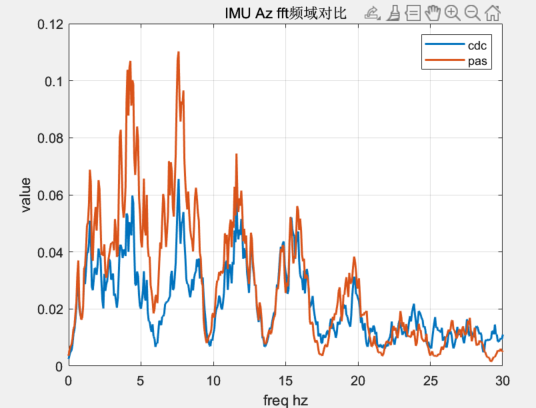
3、对比加入控制后,水平粗糙路面上,滤振效果。均方根值上有所提升。
在1.5Hz左右的车身工作频率处,有加控制的表现明显优于常规配置。
四、关于模型

关键步骤在此博客及之前博客中已经给出,如果还有老铁仍需要源码及源模型,仍然可从某宝店铺  极简车辆控制  中获得。

包含以下几个文件:

取得以上文件后,进行仿真,参照以下步骤。

1、双击carsim图标,打开carsim,选择红框中的按钮,并continue;

2、选择文件夹中的CDC_Ctrl.cpar文件,并按照提示,创建一个文件夹,用于存放carsim工程,在接下来的对话框中,直接按照默认的第一个,点击select,出现进度条,导入完成后,会弹出carsim界面。

3、更改simulink模型路径,

先解锁,再点击simlink模型名称,蓝色位置。

在这个界面中,同样需要先解锁,然后把这两个路径设置到存放simulink模型的位置。

4、点击home,返回主界面,点击Send to Simulink,可以打开matlab,并打开simulink模型。

5、运行脚本,运行仿真。脚本里包含了运行simulink模型的命令,simulink模型与carsim关联,会一起运行。运行完后,能看到上文中展示的结果图片。

6、点击carsim中的video,可以看仿真录像。

7、仿真环境

博主用的是carsim 2019+matlab2022b版本。

carsim建议用2019版本,下载及按照过程可参照b站链接:

最新!Carsim2019详细安装教程【附安装包】_哔哩哔哩_bilibili

如果你的matlab不是2022b版本,注意核对下carsim工程中这个matlab版本选项。

同时,这里选择另存的2018b版本模型,同时,脚本中需要将运行模型名称改一下成匹配的模型,再运行即可。


Simulink学习——基础建模流程案例(一)(简单弹簧阻尼器复合系统建模) 前言 当对对象系统的分析不够充分,需求不够明确的时候,仍然可以先将仿真系统的输入、输入、子系统等模块进行划分,形成一个相对科学的仿真系统框架。在这个框架下,进行对象系统的分析和建模可能很多时候会更高效。 Simulink给出了一个建模系统的设计的workflow系列案例作为参考,我就跟着这个workflow系列的案例,基于simulink的教程,以自己的理解分析来学习建模思路。这一期为demo中的第一期,使用一个简单弹簧阻尼器复合系统建模来进行基础建模练习。 仿真系统框架设计 ... 阅读详情

相关推荐

从仿真到代码:拆解CDC悬架控制模型中的5个核心Simulink模块

本文深入解析CDC悬架控制模型中的5个核心Simulink模块,包括天棚垂向控制、侧向控制、纵向控制、过减速带检测和路面识别模块。通过详细的数学原理和代码实现,帮助开发者从仿真到代码全面掌握CDC悬架控制技术,提升车辆操控稳定性和乘坐舒适性。

weixin_30825199的博客 433

carsim设置减速带

导出视频选择Missoft video,压缩率默认75%就可以。carsim导出动画视频。carsim设置减速带。

Nubia00的博客 372

从理论到实践:基于Simulink的七自由度悬架模型搭建与CDC控制仿真

本文详细介绍了基于Simulink的七自由度悬架模型搭建与CDC控制仿真方法。从模型基础解析到实战步骤,包括质心垂向运动、俯仰运动和侧倾运动的建模技巧,以及CDC控制集成与参数优化策略。通过典型工况测试和工程应用案例,展示了仿真模型在电动车开发中的实际价值,帮助工程师快速验证和改进设计方案。

weixin_30342209的博客 472

汽车半主动悬架仿真专栏目录

半主动悬架CDC应用开发与仿真

MinimalControl的博客 4089

半主动悬架CDC电磁阀控制策略与Carsim联合仿真优化

本文深入探讨了半主动悬架CDC电磁阀控制策略与Carsim联合仿真的优化方法。通过分析CDC电磁阀的工作原理和Carsim联合仿真的关键技术,提出了俯仰率优化的控制策略和扫频路面测试的实用方法。文章还分享了死区设定的工程实践技巧和控制参数的精细调校方法,为汽车底盘技术的研发提供了有价值的参考。

weixin_29159127的博客 714

从零到一:基于Simulink的七自由度悬架模型搭建与CDC控制仿真实践

本文详细介绍了基于Simulink的七自由度悬架模型搭建与CDC控制仿真实践,从基础理论到模型实现,再到CDC控制算法集成与典型工况仿真分析。通过七自由度模型和CDC控制技术的结合,可显著提升车辆悬架系统的舒适性和稳定性,适用于车辆动力学仿真与控制系统开发。

weixin_30509393的博客 351

SH垂向控制模块开发及与carsim联合仿真对比

整个cdc-carsim仿真工程框架大致如上图所示,carsim提供整车模型,实时输出加速度,角速度等传感器信号;simulink模型根据传感器信号的数据,各个控制模块依次计算需求电流。由于carsim车辆模型没有带cdc减振器,只提供了减振器阻尼力的接口,因此,在各个模块加权计算出需求电流后,仿真模型多一步查表,查出阻尼力,再反馈回给carsim。

MinimalControl的博客 4723

别再乱调CDC阻尼了!从仿真到实车,聊聊侧倾控制中‘查表法’的坑与优化思路

本文深入探讨了CDC阻尼调校在侧倾控制中的工程实践,揭示了传统查表法的局限性,并提出了优化思路。通过Carsim联合仿真和实车测试,分析了侧向加速度、转向速率等关键变量的影响,介绍了动态死区设置和前馈-反馈复合架构等先进控制策略,为底盘电控工程师提供了实用的技术参考。

weixin_42520909的博客 310

弯道速度预警实战:用Carsim和Simulink给车辆上道“紧箍咒

弯道速度预警——carsim与simulink联合仿真弯道速度预警基于车辆行驶安全度预测模型包含:侧翻安全度预测模型侧滑安全度预测模型安全预警策略复现《基于车路协同的高速公路弯道危险预警系统研究》,有需要可以自查提供参考资料过弯道时突然打滑的经历绝对让人肾上腺素飙升,但现实中这种刺激可能要人命。今天咱们用Carsim+Simulink搞个弯道安全预警系统,给车辆装个"电子安全员"。

2503_93963656的博客 651

从仿真到实车:聊聊CDC悬架控制里的‘天棚控制’与路面识别算法

本文深入解析CDC悬架控制系统中的天棚控制算法与路面识别技术,从Simulink仿真到实车部署的全流程实现。详细探讨了车轮垂向速度估算、天棚-地棚混合控制策略及移动平均路面识别算法,并分享了Carsim仿真与实车调试的关键经验,为底盘控制系统开发提供实用参考。

weixin_33700350的博客 512

保姆级教程:用Carsim 2019和Matlab 2022b复现CDC悬架控制仿真(附避坑指南)

本文提供了一份详细的教程,指导如何使用Carsim 2019和Matlab 2022b复现CDC悬架控制仿真。教程涵盖了环境准备、软件配置、工程文件设置、Simulink模型与Carsim联合仿真等关键步骤,并特别指出了实际复现过程中可能遇到的常见问题及其解决方案,帮助工程师和研究人员高效完成CDC悬架控制仿真实验。

weixin_30902251的博客 410

设计仿真 | 基于ODYSSEE人工智能CDC模型集成的整车动力学仿真

摘要:文章介绍了基于海克斯康工业软件的CDC减振控制系统开发解决方案。通过Adams多体动力学软件与ODYSSEE智能仿真平台结合,可快速构建CDC减振器的机器学习模型并进行整车集成仿真。研究表明,该方法能有效预测不同工况下的减振效果,相比传统减振器,CDC系统可显著提升车辆行驶平顺性和稳定性,同时缩短开发周期。该系统支持多种控制策略验证,为CDC减振器的高效设计提供了创新解决方案。

anscos的博客 656

告别‘玄学’调参:基于Carsim-Simulink联合仿真,聊聊CDC悬架俯仰控制的参数敏感度分析

本文探讨了基于Carsim-Simulink联合仿真的CDC悬架俯仰控制参数敏感度分析方法,帮助工程师科学调参,提升驾乘舒适性和操控稳定性。通过详细实验设计和关键参数解析,揭示了死区阈值、电流映射关系和PID参数的影响特征,并提供了工程实践中的优化策略。

weixin_29188043的博客 443

USB CDC类

因为近期的一个项目用到了USB的CDC类,留个记录

UUUUUltraman的博客 1万+

CDC电磁阀控制与Carsim联合仿真实战指南

CDC电磁阀是一种受流体力学约束的精密比例执行器,其阻尼力本质由节流面积、活塞速度与油液温度共同决定,而非理想线性阻尼系数。理解其死区、滞环、饱和及v²非线性特性,是构建可信控制模型的前提。Carsim凭借高保真多体动力学建模能力,能准确复现悬架几何变形、跨轴耦合、轮胎-路面交互等物理效应,为CDC策略提供逼近实车的闭环验证环境。该联合仿真并非简单接口对接,而是建立控制算法与真实物理世界之间的可信映射关系,支撑从算法原型验证(MIL)到实车标定落地的全链路开发。本文聚焦CDC电磁阀物理建模、Carsim-S

weixin_29164843的博客 239

如何优雅地进行频谱分析—— 一行代码实现绘制MATLAB频谱、功率谱图

之前的文章里讲了关于信号频谱、能量谱的相关理论和MATLAB编程实现方法: Mr.看海:信号频域分析方法的理解(频谱、能量谱、功率谱、倒频谱、小波分析) Mr.看海:频域特征值提取的MATLAB代码实现(频谱、功率谱、倒频谱) 不过对于刚刚开始进行这方面研究,或者对MATLAB不甚熟悉,抑或者不想花太多时间用在编程这件事上的同学,目前缺少一种足够便捷、高效、可靠的代码。 所以笔者想做这样一件事:编写一个函数,同学们只需要导入自己要分析的数据,并按照自己的需求设置部分选项,调用一行代码就可以实现绘制频

fengzhuqiaoqiu的博客 2万+

学Simulink——基于Simulink的主动防侧倾控制(ARC)与 CDC 减振器协同仿真

随着车辆向高舒适性和高操纵稳定性发展,主动防侧倾控制(ARC)与连续阻尼可调减振器(CDC)成为底盘电控系统的关键技术。ARC 通过主动稳定杆抑制车身侧倾,CDC 通过实时调节阻尼改善垂向振动。本文基于 Simulink 建立包含非线性悬架、主动防侧倾执行机构与 CDC 减振器的整车模型,设计 ARC–CDC 协同控制策略,并在双移线工况下进行联合仿真。结果表明,该协同控制在提升侧倾稳定性的同时,有效改善了乘坐舒适性。​ 主动防侧倾控制(ARC);CDC 减振器;协同控制;车辆动力学;Simulink。

amy_mhd的博客 33

告别sgmediation!Stata中介效应分析新选择:mediation包完整操作指南

本文介绍了Stata中介效应分析从传统sgmediation命令向mediation包的范式升级。重点阐述了如何使用medeff和medsens命令进行更严谨的因果推断,并执行关键的敏感性分析,以评估结果对未观测混杂的稳健性,为学术研究提供发表级的分析工具。

redis7keeper的博客 1161

天棚控制算法原理及仿真

天棚控制算法思想最早是由一个外国人Karnopp在1974年最早提出来的,为了有效减轻路面颠簸对车身的影响,为了最大程度将车身与路面解耦,他设想有一个减振器,直接一端链接天空,另一端链接车身;这个减振器的阻尼力方向与车身运动方向相反,恰好能使得车身保持在水平位置不动;这样,就算路面再怎么颠簸,都不会影响到车身,如下图所示:按照他的设想,四分之一车悬架动力学模型就变成下面这样子;当然,这个设想是理想化,不可能实现的,现实中减振器都是按照在车轮与车身之间,不可能按照在天空与车身之间。

MinimalControl的博客 1万+

【人工智能】人工智能基础概念、流派、发展史

人工智能初衷就是让计算机能够像人类一样具有自我思考、自我学习、自我决策的能力。依据百度百科上对人工智能定义:人工智能是研究、开发用于模拟、扩展和延伸人的智能的理论、方法、技术及应用系统的一门新的技术学科。人工智能是研究使计算机来模拟人的某些思维过程和智能行为的学科,主要包括计算机实现智能的原理、制造类似于人脑智能的计算机,使计算机能实现更高层次的应用。

WEL测试 1891

从URDF到Gazebo:一个完整的ROS2机械臂仿真与运动控制实战指南

本文提供了一个完整的ROS2机械臂仿真与运动控制实战指南。详细讲解了从URDF建模、ROS2 Control配置到Gazebo物理仿真的全流程,重点介绍了如何利用MoveIt2快速搭建高级运动规划系统,并解决实际部署中的常见问题,帮助开发者高效、安全地进行机器人算法验证与开发。

red88的博客 574
上一篇: 过减速带控制效果优化
下一篇: 从小车倒立摆系统看系统建模控制LQR+LQE仿真
极简车辆控制
博客等级 码龄3年 1569粉丝 39原创
评论 3
成就一亿技术人!
拼手气红包6.0元
还能输入1000个字符
 
 条评论被折叠 查看
添加红包

请填写红包祝福语或标题

个

红包个数最小为10个

元

红包金额最低5元

当前余额3.43元 前往充值 >
需支付:10.00元
成就一亿技术人!
领取后你会自动成为博主和红包主的粉丝 规则
hope_wisdom
发出的红包

打赏作者

极简车辆控制

你的鼓励将是我创作的最大动力

¥1 ¥2 ¥4 ¥6 ¥10 ¥20
扫码支付:¥1
获取中
扫码支付

您的余额不足,请更换扫码支付或充值

打赏作者

实付元
使用余额支付
点击重新获取
扫码支付
钱包余额 0

抵扣说明:

1.余额是钱包充值的虚拟货币,按照1:1的比例进行支付金额的抵扣。
2.余额无法直接购买下载,可以购买VIP、付费专栏及课程。

余额充值