Fourier分析入门——第2章——正弦曲线、相量和矩阵

多项式拟合正弦曲线 目标 掌握最小二乘法求解(无惩罚项的损失函数)、掌握加惩罚项(2范数)的损失函数优化、梯度下降法、共轭梯度法、理解过拟合、克服过拟合的方法(如加惩罚项、增加样本)。 要求 生成数据,加入噪声; 用高阶多项式函数拟合曲线; 用解析解求解两种loss的最优解(无正则项和有正则项); 优化方法求解最优解(梯度下降,共轭梯度); 用你得到的实验数据,解释过拟合。 用不同数据量,不同超参数,不同的多项式阶数,比较实验效果。 语言不限,可以用matlab,python。求解解析解时可以利用现 阅读详情

目录

第 2 章  正弦曲线,向量,矩阵

2.1 正弦波的向量表示(Phasor representation of sinusoidal waveforms)

2.2 矩阵代数(Matrix algebra)

2.2.1 旋转矩阵(Rotation matrices)

2.2.2 基向量(Basis vectors)

2.2.3 基向量和正交分解的变化


第 2 章  正弦曲线,向量,矩阵

2.1 正弦波的向量表示(Phasor representation of sinusoidal waveforms)

正弦波具有两个属性,幅度(或称“大小”)(magnitude)和相位(phase)(译注:“相”指“可视,出现,重现”,而不是“方向”,“相位”即决定周期性的波某个状态位置再现的物理量),因此正弦波是用相量表示的天然候选者(译注:相量是向量的特例)。为什么选择用相量表示正弦波?

原因之一在于它简化了正弦波形的描述,因为完整的空间或时间波形简化为(复平面中)仅由相量箭头尖端表示的单个点(译注:相量表示正弦波在计算时更为简单)。此外,随着相位角 Φ 与时间成比例增加,箭头尖端在复平面中的轨迹(trajectory)再现了随时间或空间发展的波形变化。
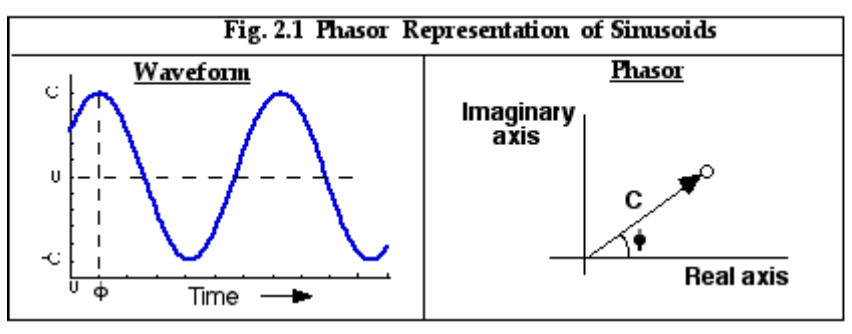
 -----------------------------图2.1 正弦波的相量表示--------------------------

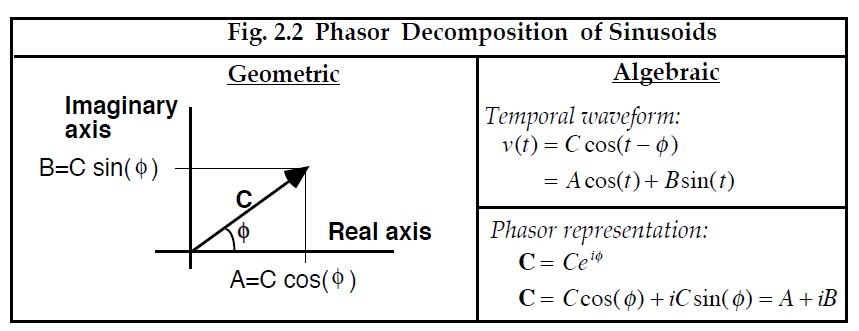
原因之二在于它可以帮助我们形象地理解任意正弦波如何分解为纯正弦波形和纯余弦波形的总和。 如练习 1.4 所示,使用三角函数执行分解是一项乏味的工作(译注:计算复杂)。然而,如果正弦曲线由相量表示,那么在第1章中使用的向量正交分解法可用于将正弦曲线分解为其正交正弦和正交余弦分量。这种方法如图 2.2 所示。
(译注:Temporal waveform(时间波形)。)

-----------------------------图2.2 正弦波的相量分解--------------------------

 相量C在代数上可以按两种方式表示。按极坐标形式表示时,相量C是调制信号(modulation)的幅度(amplitude)C与表示波形相位的复数指数 e^{i\phi} 的乘积。令相位随时间线性变化,就会重新创建波形。按笛卡尔坐标形式表示时,C是“实(real)”量(余弦分量的幅度)与“虚(imaginary)”量(正弦分量的幅度)之和。这些表示法的优点在于可以使用基本的代数加法和乘法对正弦曲线进行相加和缩放,而无需求助于繁琐的三角函数。例如,时间波形 v(t)和ω(t)分别用相量P和Q表示,则其和v(t) + ω(t)对应于图1.8中的向量 P + Q 。类似地,如果波形v(t)通过一个按以复数Q所描述的方式进行幅度伸缩和相位变换的滤波器,则滤波器的输出将会对应图1.9所示的相量 S = PQ。

2.2 矩阵代数(Matrix algebra)

    如第 1 章所示,两个向量的内积反映了两个向量指向同一方向的程度。因此,内积对于确定一个向量在另一个向量方向上的分量很有用。在练习 1.1 中发现计算内积的紧凑公式是

d = \sum_{i=1}^{N}(a_i b_i) = sum(a.*b) = dot(a,b) -------------------------------------[2.1]

[注:Courier 字体的文本表示 MATLAB 命令]。

矩阵代数中常用的内积的另一种表示法产生相同的答案(但具有符号差异,a.*b 对 a*b’):

d =\begin{bmatrix} a_1& a_2& a_3 \end{bmatrix}.\begin{pmatrix} b_1\\ b_2 \\ b_3 \end{pmatrix} = a*b{}'(如果,a,b 是行向量)

------------------------------------= a’*b (如果,a,b 是列向量)  ----------------------------------------[2.2]

最初,等式[2.1]、[2.2] 是为具有实值元素的向量开发的。要推广内积的概念以处理复数值元素的情况,必须首先将其中一个向量转换为其复共轭(conjugate)。这是获得正确答案所必需的,正如我们在第 1 章讨论相量的长度或复数的大小时所发现的那样。 线性代数的标准教科书(例如 Ben Nobel 的 Applied Linear Algebra (线性代数的应用)) 和 MATLAB计算语言采用将计算的两个向量中的第一个共轭(即改变列向量虚部的符号)的约定。因此,对于复值列向量,等式2.2 重写为

d = \begin{bmatrix} a_{1}^* & a_{2}^* & a_{3}^* \end{bmatrix}.\begin{bmatrix} b_1\\ b_2 \\ b_3 \end{bmatrix}= sum(conj(a).*b) =dot(a,b) =a'*b----[2.3]

因为等式[2.2]对于实数向量只是[2.3]对于复值向量的特例,所以许多教科书使用更通用、更复杂的符号来发展理论。在 Matlab 中,相同的符号适用于这两种情况。但是,顺序对于复值向量很重要,因为 dot(a,b) = (dot(b, a))* 。为了使代数符号尽可能简单,我们将继续假设向量和矩阵的元素是实值的,直到后面的章节。

    矩阵符号的一个优点是它很容易扩展以允许向量与矩阵相乘以计算一系列内积。 例如,矩阵方程

\begin{bmatrix} p_1\\ p_2 \\ p_3 \end{bmatrix}=\begin{bmatrix} a_1 & a_2 &a_3 \\ b_1&b_2 & b_3\\ c_1& c_2 &c_3 \end{bmatrix}.\begin{bmatrix} d_1\\d_2 \\ d_3 \end{bmatrix} -------------------------------------------------------------[2.4]

解释为指的是:“执行(行)向量 a 与(列)向量 d 的内积,并将结果存储为向量 p 的第一个分量。 接下来,执行(行)向量 b 与(列)向量 d 的内积,并将结果存储为向量 p 的第二个分量。 最后,将(行)向量 c 与(列)向量 d 进行内积,并将结果存储为向量 p 的第三个分量。” 换句话说,可以通过将矩阵分解为行向量并依次对每一行执行给定向量的内积来计算矩阵和向量的乘积。简而言之,矩阵乘法只不过是将一个向量转换为另一个向量的重复内积。

等式 [2.4] 的形式提出了一种非常通用的方案,用于将“输入”向量 d 转换为“输出”向量 p 。 也就是说,我们可以说,如果 p = [M].d,则矩阵 M 已将向量 d 转换为向量 p 。通常 M 的元素被认为是“加权因子(weighting factors)”,应用于向量 d 以产生 p。 例如,输出向量 p 的第一个分量等于输入向量分量的加权和,即,

p_1 = a_1 d_1 + a_2 d_2 + a_2 d_2 ----------------------------------------------------------------[2.5]

因为输入向量的加权分量(按线性的方式)加在一起以产生输出向量,所以矩阵乘法称为线性转换(或称线性变换)(linear transform),这就解释了为什么矩阵代数(matrix algebra)也称为线性代数(linear algebra)。

    矩阵代数广泛用于描述线性物理系统,可以将其视为将输入信号转换为输出信号。 例如,来自麦克风(microphone)的电信号被数字化并作为一系列向量数据记录在光盘上(compact disk),每个向量表示一个瞬间的信号强度。这些向量的后续放大和滤波以改变音高(pitch)或响度(loudness)是通过将这些输入向量中的每一个乘以适当的矩阵来产生一系列输出向量,然后驱动扬声器产生声音来完成的。来自视觉科学(vision science)的例子包括眼睛光学系统(optical system)对光图像的处理、视觉通路(visual pathways)内神经图像(neural images)的视网膜(retinal)和皮质(cortical)处理的线性模型,以及眼睛旋转(eye rotations)的运动学(kinematic)控制。

2.2.1 旋转矩阵(Rotation matrices)

通常,矩阵乘法的结果是向量的长度和方向都发生变化。但是,对于某些矩阵,向量的长度保持不变,只有方向发生变化。这种在不改变向量长度的情况下旋转向量的特殊矩阵称为旋转矩阵(译注:方向改变时向矩阵的大小会改变)。 图 2.3 说明了转置的几何形状。
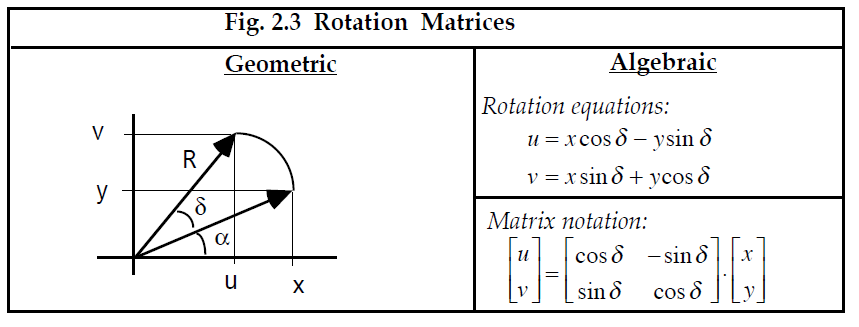
----------------------------------------------图2.3 旋转矩阵--------------------------------------------------

假如原向量的坐标是(x , y ), 则按角度δ 旋转后的向量坐标(u , v )为

u = Rcos(α + δ )

v = Rsin(α + δ )。----------------------------------------------------------[2.6]

应用三有恒等

cos(α + δ ) = cos(α) cos(δ )- sin(α) sin(δ )

sin(α + δ ) = cos(α) sin(δ )+ sin(α) cos(δ ) 。---------------------------------[2.7]

以上是练习1.2的主题,得到

u = R cos(α) cos(δ )- R sin(α) sin(δ )

v = R cos(α) sin(δ )+ R sin(α) cos(δ ) 。-------------------------------------[2.8]

 但因为 R* cos(α) = 𝘹 ,R* sin(α) = 𝘺,我们有

u = 𝘹 cos(δ )- 𝘺 sin(δ )

v = 𝘹 sin(δ )+ 𝘺 cos(δ ) 。---------------------------------------------------[2.9]

我们将以上等式用矩阵的旋转表示为

\begin{bmatrix} u \\ v \end{bmatrix}=\begin{bmatrix} cos(\delta )& -sin(\delta )\\ sin(\delta)& cos(\delta) \end{bmatrix}\begin{bmatrix} x\\ y \end{bmatrix} 。--------------------------------------------[2.10]

基于这个二维旋转矩阵的例子,我们可以得出某些结论,无论矩阵的维数如何,这些结论都是正确的。请注意,如果 [2.10] 中旋转矩阵的每一行都被视为一个向量,则每一行与其他每一行的内积为零。这同样适用于矩阵的列。换句话说,旋转矩阵的行和列是相互正交的。这样的矩阵称为正交矩阵(orthogonal matrix)。此外,请注意,旋转矩阵的每个行向量或列向量的长度是单位(unity)。这样的矩阵称为正规矩阵(normal matrix)。旋转矩阵具有这两种性质,因此称为正交正规矩阵(ortho-normal-matrix)。 稍加思考就会使学生相信正交属性负责输入向量的旋转,而正规属性负责保持比例。

鉴于这些结论,应该预期类似的方程会将输出向量 p 旋转回原始输入向量 d。换句话说,旋转变换是可逆的。因此,假如

p = M.d -----------------------------------------------------------------[2.11]

则等式两别分别乘以M的逆矩阵 M^{-1} 产生

M^{-1}p = M^{-1}M.d 。-------------------------------------------------------[2.12]

由于任何矩阵乘以它的逆等于单位矩阵 I(正对角线元素上为1,其他地方为0),结果是

M^{-1}p = I.d  。------------------------------------------------------------[2.13]

虽然,求逆矩阵一般来说是一件困难的事情,但对于旋转矩阵来说求逆矩阵却非常容易。 正交矩阵的逆矩阵只是矩阵的转置(transpose),它通过交换行和列来确定(即关于它的正对角线翻转矩阵)。 因此 [2.10] 的互补等式是

\begin{bmatrix} u \\ v \end{bmatrix}=\begin{bmatrix} cos(\delta )& sin(\delta )\\ -sin(\delta)& cos(\delta) \end{bmatrix}\begin{bmatrix} x\\ y \end{bmatrix}  。-------------------------------------------[2.15]

2.2.2 基向量(Basis vectors)

为了准备学习Fourier分析,复习后面提到的线性代数的概念和术语是很有必要的。如果 u 和 v 是指向不同方向的非零向量,则它们是线性无关的(linearly independent)。在这一点上必须避免使用短语“不同方向(different direction)”的潜在陷阱。在日常英语用法中,北方和南方被认为是相反的方向。然而,方向一词的当前数学用法依据内积法则,最好将正交方向 “北(North)” 和 “东(East)” 视为相反方向,而将“北(North)” 和 “南(South)” 方向视为符号相反的相同方向。考虑到这一点,线性独立思想的更精确表达是要求两个向量之间夹角的余弦值不为±1,这等同于说| u • v |≠| u |.| v |(译注:即两个向量不能在同一条直线上,必需呈一定的倾斜角,否则,一个相同总可能用另一个向量表示,则不具有线性独立性)。给定两个线性无关的向量 u 和 v,在 u 和 v 的平面上的任何向量 c 都可以通过线性组合 c = A u + B v 找到。为此,线性独立(但不一定正交)(译注:正交则意味着两个向量之间的方向“完全相反,没有任何同向性”)向量 u 和 v 被称为构成它们所在平面的二维空间的基础(basis)(译注:基础简称“基”,即,有了这个基础,其它向量都可以由这两个基础按一定的线性组合表示出来)。由于任何一对线性无关的向量都将跨越它们自己的空间,因此有无限多的向量对构成空间的基础。如果一对特定的基向量恰好是正交的(即 u•v = 0),则它们为空间提供了正交基。例如,笛卡尔坐标系的传统 𝘟–𝘠 轴形成二维空间的正交基。正交基向量通常比非正交基向量更方便用作坐标参考系,因为每个向量在另一个方向上的分量为零。

上述表述可以推广到更高维空间,如下所示。N 维空间将由任意一组 N 个线性无关向量构成,这意味着该集合中的每个向量必须指向不同的方向。如果所有 N 个向量相互正交,则它们构成空间的正交基。如下一章所示,Fourier分析可以被认为是从普通笛卡尔坐标到基于三角正弦函数和余弦函数的正交向量集的基础变化。

2.2.3 基向量和正交分解的变化

给定一个由其在同一个参考系(frame)中的坐标指定的向量,我们可能希望在另一个参考系中指定相同的向量。这与更改给定向量所在空间的基向量是同一个问题。如果新的基向量相互正交,则该过程也可以描述为将给定向量分解为正交分量。 (例如,Fourier分析是将测量向量正交分解为表示Fourier系数的参考系。在几何上,这种分解对应于通过旋转和重新缩放改变基向量。) 通过在几何上思考这个变更基向量问题,并回顾一个向量到另一个向量的投影是通过内积计算的,这就引出了基向量变更的代数描述。例如,矢量 V 在 𝘹 方向上的分量是通过形成 V 与单位基向量 𝘹 =[1,0] 的内积来计算的。类似地,矢量 V 在 𝘺 方向上的分量通过形成 V 与单位基向量 𝘺 =[0,1] 的内积来计算。这些操作对应于原始向量 V 与单位矩阵的乘法,如图 2.4 所示。
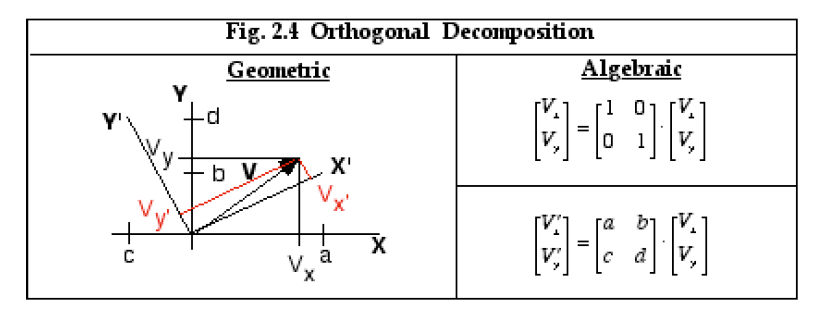
 -----------------------------图2.4 正交分量----------------------------------

通常,如果正交基向量 𝘹', 𝘺' 的 (x ,y) 坐标是 𝘹' = [a,b] 和 𝘺' = [c,d],那么 V 在 (x', y') 坐标系中的坐标是按如下方式将 V = (V_x, V_y) 的坐标投影到 (x', y')轴上来计算:

V_(x') = V在 x'方向上的分量 = [a,b]\cdot [V_x, V_y]' [V 在x'上的投影]

V_(y') = V在 y'方向上的分量 =[c,d]\cdot [V_x, V_y]' [V 在y'上的投影]

这一对方程可以用矩阵简记为

\begin{bmatrix} V_{x'}\\ V_{y'} \end{bmatrix}=\begin{bmatrix} a &b \\ c& d \end{bmatrix}.\begin{bmatrix} V_{x}\\ V_{y} \end{bmatrix} ---------------------------------------------------[2.16]

并注意注意内积[a,b] •[c,d]’= 0 ,因为轴 x', y' 是正交的。

    总之,基的变化可以通过将原始向量乘以变换矩阵来实现,其中的行代表新的单位基向量。在Fourier分析中,新的基向量是通过对三角正弦函数和余弦函数进行采样获得的。生成的变换矩阵将数据向量转换为Fourier系数向量。

内容来源:

<< Fourier Analysis for Beginners>> Larry N. Thibos

复数与正弦波之间的意义 后来想了个办法,我不去表示这个信号的相位了,我把这个信号在这个频率下的有相位的正弦信号拆解成两个正交的信号,不论信号是什么相位,都认为是一个零相位正弦信号和一个零相位余弦信号的叠加,我获得这个信号的正弦分量和余弦分量的幅度,就能反应这个信号。这样就需要两个序列,一个正弦序列,一个余弦序列,他们两个正交,我们发现复数符合这个特点,正交,另外有那个宇宙最美公式欧拉公式加成,复数可以用指数表示,这个在数学上就变得很美很简单了,于是虚数就出现了,他表现的是信号的正弦分量。得到的频域变换是无限的,非周期的。 阅读详情

相关推荐

正弦波是一个旋转的圆在直线上的投影

最近遇到一句话:正弦波是一个旋转的圆在直线上的投影,我想了想,不太理解,然后找了一些资料看了看,特此记录一下。

qq_36262908的博客 4710

数学中的各种矩阵大总结

作为线性代数的重要研究内容,矩阵在图像处理等领域也有着非常重要的应用价值。很多特殊矩阵,常常令人眼花缭乱,例如:Toeplitz 矩阵、Hermitian 矩阵、Circulant 矩阵、Unitary 矩阵、Hessian 矩阵、Vandermonde 矩阵和Fourier矩阵等。本文将一一解析这些特殊矩阵,并在最后讨论循环矩阵的傅里叶对角化问题,这也是图像处理与机器视觉中一个应用广泛的数学知识

白马负金羁 5万+

高通量测序数据分析:RNA-seq

深度测序相关数据库与数据格式 SRA toolkit 一、NCBI 和EBI、DDBJ组成INSDC,数据内容相同所以找NCBI就行。 (一)NCBI常用数据库 GenBank:遗传序列数据库,收集了所有公开的DNA序列及其注释 GEO (Gene Expression Omnibus) :收集整理各种表达芯片数据,后来加入了甲基化、lncRNA、miRNA、CNV等其他芯片,还有高通量测序数据...

qq_41134363的博客 3万+

TensorFlow - 正弦曲线

TensorFlow - 正弦曲线flyfish正弦曲线( sine wave or sinusoid) y=Asin(ωx+φ)y = A\sin(\omega x + \varphi)一个标准图形sin(x) python 代码 import matplotlib.pyplot as plt import numpy as np x = np.linspace(-10, 10, 100)

二分掌柜的 2774

T型三电平关管顺序要求

摘要: T型三电平拓扑中,IGBT关断必须遵循“外管先关、内管后关”的时序,否则易导致器件损坏。正常导通时,外管与内管共同分担电压;正确关断时,外管先关使电流经内管续流至中点,避免电压过冲;若内管先关,电流路径被强制切断,杂散电感引发高压尖峰击穿器件。这一时序本质是为电流提供低应力续流路径,需通过硬件或软件严格保障。

yun0804的博客 2385

Star CCM+中的物性参数(定值、多项式、查表)

仿真过程中我们一定会遇到设置物性参数的问题,对于固定的物性参数还好说,直接输入一个固定的值即可。但是对于冷却液、气体、两相流等,物性参数是随着温度或温度和压力变化的。此时就涉及到多项式和查表。首先创建物理连续体,选择计算模型。

2201_75375391的博客 2960

离散傅立叶变换和线性变换的关系:什么是线性空间?

本篇博客是在学习线性空间知识的时候联想到的,通过分析DFT背后的数学原理,以便更好地理解什么是线性空间、什么是线性变换。

weixin_45827703的博客 720

Python+pytest+requests 自动化测试框架

环境准备 本次选用的是Python+Pytest+requests来搭建自动化框架,需要有 Python 环境(3.x 版本),安装pytest和requests,不会安装的自行去网上搜教程。 关于 Pytest 的基本使用,这里不作讲解,不清楚的可以看我之前的文章。 简单 Demo 我们先创建一个项目,取名api-test,然后在下面创建一个test_api.py的文件 # test_api.py import pytest import requests def test_01():

weixin_42686892的博客 1万+

傅里叶变换的矩阵分析

离散傅里叶变换在矩阵中的分析本文是对 [Matrix Analysis and Applied Linear Algebra][1] 一书中第5.8章离散傅里叶变换(DISCRETE FOURIER TRANSFORM)的浅显解读和翻译。因个人能力有限,理解难免出现偏差,仅作抛砖引玉,希望各位指正我的错误,讨论出真知。本文会长期进行更新。

UJS_GROUP2016的博客 3万+

ABtest描述统计功效

我们在面试数据分析时,常常会问到如何确定样本量的问题,会有一个指标:统计功效(power),或者是1-β 统计功效会影响实验的可信度,甚至会影响实验所需的样本量,要了解统计功效,首先要理解两类统计错误 假如我们做了一个AB实验,且两组用户的数据均值为μ1和μ2,我们会有两个初始假设: H0:两个实验组的数据没有差别(μ1=μ2),这个假设也叫“零假设”,也叫原假设 H1:两个实验组之间的数据存在差别(μ1≠μ2),这个假设也叫“非零假设”,也叫备择假设 定义两类错误: 实验本身没有效应,但我们觉

qq_38134556的博客 905

瑞萨 RL78 开发环境实战:从 CS+ for CC 到 e² studio 高效开发

本文详细介绍了瑞萨RL78单片机开发环境的选择与配置,对比分析了CS+ for CC和e² studio的特点及适用场景。内容涵盖环境安装、工程创建、调试技巧、外设驱动开发和低功耗设计等实战经验,为开发者提供全面的RL78入门指南,帮助快速上手并高效开发。

4k5l6j7h8的博客 249

正弦曲线生成

下图为一个正弦曲线周期 下图为一个正弦曲线周期的1/4部分 #include <math.h> /* * 整形数的连续位乘除均采用左移和右移,单片机可以单周期完成。 如: x>>1==x/2; x>>2==x/4; x>>3==x/8 */ uint16_t D_BITS = 16; // 数组的位宽 uint16_t D_BIT...

lenkco的专栏 2864

Cesium高效渲染海量GeoJSON数据的7种优化策略与实战解析

本文深入解析Cesium高效渲染海量GeoJSON数据的7种优化策略,包括瓦片化转换、LOD分级加载、数据简化等关键技术。通过实战案例展示如何解决渲染卡顿问题,提升矢量数据加载性能,实现流畅的60FPS交互体验。特别针对GeoJSON大数据量场景提供完整优化方案。

h0i1j2k3l的博客 935

Fourier分析入门——第4章——频率域

Fourier分析之频率域分析

ComputerInBook的专栏 1269

【ubuntu24.04】auto remove后,重启,kernel panic ,please reboot your computer vfs unable to mount root fs

Ubuntu 24.04系统在运行auto remove后出现内核恐慌(kernel panic)无法启动,显示"VFS: unable to mount root fs"错误。该问题是由于当前内核被清除导致系统无法挂载根分区。解决步骤包括:1)尝试用GRUB菜单中的旧内核启动;2)在GRUB中临时编辑启动参数;3)使用Ubuntu启动盘进行chroot修复;4)使用Boot-Repair工具一键修复。成功启动后,需要重新安装linux-generic等元包,重建initramfs并更新

突围 1217

TMS_WebGMaps_1.9.8.0_Full_Source

TMS_WebGMaps_1.9.8.0_Full_Source 全源码 delphi cbuilder

人工智能之特殊矩阵(2)

Fourier矩阵,或离散傅立叶变换矩阵(DFT矩阵),是一种用于在离散傅立叶变换中的基础矩阵。给定一个大小为 \(n\) 的Fourier矩阵 \(\mathbf{F}_n\),其元素定义如下:其中,\(\omega = e^{-2\pi i / n}\) 是 \(n\) 的一个单位根,\(i\) 是虚数单位。

chao_666666的博客 1041

jdk-8u144-linux-x64.tar.gz.

该资源为搭建Linux系统Java环境用,资源的后缀为tar.gz格式的压缩包

正弦曲线公式

公式如下:   y=Asin(2πx/B)   注: 1。A为一个波的高度,A= (波峰-波谷)/2; 2。B为波长,B=相邻波峰或波谷的长度。波长 3。需要注意的是手机的坐标系同几何的坐标系是不同,所以求顶点坐标时要注意坐标原点的位置。...

xiechengfa的技术笔记 6494

老版QQ原生表情gif动态

这是老版的QQ表情,不过全是动态的的,Windows照片查看器是不会动的,可以右击用浏览器打开查看,再说一遍是老版的,只是分享给宁愿用老版也要动态的人。

正弦波信号序列的最小二乘拟合算法

理想正弦信号可用下述四参数表达式表示: y(t)=A0cos⁡(ω0t)+B0sin⁡(ω0t)+C0 y(t)=A_0\cos(\omega_0t)+B_0\sin(\omega_0t)+C_0 y(t)=A0​cos(ω0​t)+B0​sin(ω0​t)+C0​ 或: y(t)=A0cos⁡(ω0t+θ)+C y(t)=A_0\cos(\omega_0t+\theta)+C y(t)=A0​cos(ω0​t+θ)+C 用指定参数的正弦波作为数字存储示波器的输人,得到一组数据记录。通过改变拟合正弦信号的相

weixin_42260296的博客 3674

Matplotlib绘图(二)

Matplotlib绘图(二)

ftmht的博客 1168

Simulink教程 - 第11章 | 高级数学运算

本文摘要: Simulink高级数学运算教程详解了第11章的核心模块,包括四大类功能:1️⃣取整与最值运算(Rounding/MinMax模块实现四种取整方式和最值筛选);2️⃣三角函数与方程求解(含正弦波生成和代数约束求解器);3️⃣矩阵操作(Assignment模块支持元素替换/Reshape模块实现维度变换);4️⃣矩阵拼接(支持向量和多维数组模式)。每个模块均配有配置图示和应用示例,特别展示了取整方式的数学差异、最值跟踪复位逻辑、代数约束的闭环求解原理以及矩阵索引的多种实现方案。教程通过工程化案例演

成大事的博客 1125

如何用fat-aar-android彻底解决Android依赖打包难题:3个实战场景详解

你是否在Android开发中遇到过这样的困扰:辛辛苦苦开发的SDK需要分发给其他团队时,对方总是抱怨依赖配置太复杂?或者你的企业级应用包含多个模块,每次部署都要手动处理一堆依赖关系?fat-aar-android正是为了解决这些痛点而生的终极解决方案!这个强大的Gradle插件能够将所有依赖项完整地合并到最终的AAR文件中,让Android库的分发和管理变得前所未有的简单高效。 ## 🎯 场景

gitblog_00612的博客 750

正弦量的向量表示

正弦量的相量表示 实质:用复数表示正弦量 复数表示形式 设A为复数; 代数式 三角式 指数式 极坐标式 复数的模即为正弦量的幅值(或有效值) 复数的辐角即为正弦量的初相角 注意: 相量只是表示正弦量,而不等于正弦量,两者只有对应关系。 正弦量是时间的函数,而相量仅仅是表示正弦量的复数,两 者不能划等号! 只有正弦周期量才能用相量表示,非正弦量不能用相量表示。因此,只有表示正弦量的复数才能称之为相量。 相量的两种表示形式 注意:只有同频率的正弦量才能画在同一相量图上。 ...

零碎@流年絮语 的博客 1万+

绘制正弦函数曲线

昨天我看了C语言编程趣味100例里的绘制余弦函数曲线,并思考如何绘制正弦函数曲线,在我完全理解所给代码后 我兴致勃勃的开始尝试,我的代码如下 运行结果是这样的 嗯,怎么不对,于是我开始修改程序, 结果成了这样 嗯,像点样子了,但还是不够完整,于是我有加以修改,但是无论我怎么改都得不到正确的图,这时我看了眼下一个例题,我发现程序更加简单,于是我尝试用另一种方法,代码如下 ...

qq_42720695的博客 5476

图象:sine(正弦)、cosine(余弦)与Tangent(正切)

对于小于90度的角,增加角A的度数,也会增加该角对边的长度(假设斜边的长度保持不变),因此角A的正弦值也会随着增大,同时角A的临边将变短,同样角A的余弦值也会减小。 对于大于90度的角,可以理解为将相应角(180-大于90度的角)所在的三角形水平翻转,因此该角的对边与临边就会相应的减小或增大(斜边的长度不变): 这样看来,该角的正弦值就会减小,余弦值变大。当角度大于180度时,

swartz_lubel的专栏 1万+

扩散方程——热传导问题(能量定律+傅里叶热传导定律)+ 拉普拉斯方程 | 偏微分方程(三)

热传导问题 物理问题:空间某个物体或静止流体内温度分布不均匀,引起热量流动及温度的变化。 理想化假设: 物体由同一介质构成,且介质均匀分布、各向同性 介质的密度、比热和热传导系数均为常数。 物理定律: 能量守恒定律 傅里叶热传导定律 数学建模(1): 在空间取定直角坐标系 取各点在t时刻的温度u=u(t,x,y,z)u=u(t,x,y,z)u=u(t,x,y,z)为热运动的表征量...

用途:中英文学习笔记,如有侵权,可评论留言,及时清理;学历:NUS计算机硕士;SYSU地球物理学士 6万+

三角函数,正弦,余弦,正切讲解

三角函数正弦,余弦,正切讲解

吾与春风皆过客 2万+
上一篇: Fourier分析入门——第1章——数学预备知识
下一篇: Fourier分析入门——第3章——离散函数的Fourier分析
ComputerInBook
博客等级 码龄19年 1168粉丝 465原创
评论
成就一亿技术人!
拼手气红包6.0元
还能输入1000个字符
 
 条评论被折叠 查看
添加红包

请填写红包祝福语或标题

个

红包个数最小为10个

元

红包金额最低5元

当前余额3.43元 前往充值 >
需支付:10.00元
成就一亿技术人!
领取后你会自动成为博主和红包主的粉丝 规则
hope_wisdom
发出的红包
实付元
使用余额支付
点击重新获取
扫码支付
钱包余额 0

抵扣说明:

1.余额是钱包充值的虚拟货币,按照1:1的比例进行支付金额的抵扣。
2.余额无法直接购买下载,可以购买VIP、付费专栏及课程。

余额充值