hw_5_2:闭式求解minmum sanp轨迹优化

[运动规划算法]Minimum Snap轨迹规划 文章目录简介1、为什么需要光滑轨迹?2、光滑轨迹生成一、光滑轨迹的生成二、使用步骤1.引入库2.读入数据总结 简介 1、为什么需要光滑轨迹? 为了更好地自主移动。 速度不能立即改变。 机器人不应该在转弯时停止。 节省能量,经常地加减速会减少能量。 2、光滑轨迹生成 边界条件:开始、目标位置(方向) 中间条件:航路点位置(方向) •可通过路径规划(A*、RRT*等)找到航路点 平滑度的标准 通常是转化为最小化“输入”的变化率 一、光滑轨迹的生成 二、使用步骤 1.引入库 代码如下(示例) 阅读详情

前言:前端路径规划搜索出来的路径虽然是无碰撞的,但是没有考虑机器人的动力学(v,a,jerk等),生成的路径不光滑,且不含时间参数。机器人的状态不能突变,只能走走停停,浪费时间和效率。

后端轨迹优化,使用minimum snap 对前端给的waypoiints分段多项式拟合,得到光滑的,考虑动力学约束的轨迹。

闭式求解(解析求解)与数值求解相对

数值求解:通过迭代计算,一步步逼近问题的解。但是得不到一个解的精确的公式,但能得到一个高精度的数值解。例如,用梯度下降法求解最优问题。(二分法,牛顿法去迭代计算,最终得到一个非常接近真实解的数值)

闭式求解(解析求解):通过一系列公式推导,最终将解值解表示成某个矩阵的逆乘以某个向量(比如这里mini snap就是:Ad=P,d=A的逆乘P),可以得到一个精确的数学公式。避免数值优化的迭代过程,计算速度快。

1.minimun snap 的代价函数中的Q矩阵

        K段轨迹,K+1个点,K-1个中间点。K段轨迹中任何一个轨迹都可以用如下向量相乘形式写出:

P(t)=[1,t,t^{2},...,t^{n}]\begin{bmatrix} p_{0}\\ p_{1}\\ ...\\ p_{n}\end{bmatrix}

可以看见,n (n=2*s-1)次多项式,有n+1个未知系数。

        这里是minimum sanp ,s=4,n=7。一个起点,一个终点,2个中间点,3段轨迹。对多项式求4阶导的snap为:

P^{(4)}(t)=[0,0,0,0,24,...,\frac{n!}{(n-4)!}t^{n-4}]p_{i}

        这是一个无约束的二次规划问题(QP)。对于其中一段轨迹(每段使用相对时间分配,梯形速度分配):

        目标函数:min J_{m}=\int_{0}^{T_{i}}(p^{4}(t))^{2}dt

=p_{i}^{T}\int_{0}^{T{i}}\begin{bmatrix} 0\\ 0\\ 0\\ 0\\ 24\\ ...\\ \frac{n!}{(n-4)!}t^{n-4}\end{bmatrix}\begin{bmatrix} 0 & 0& 0& 0& 24& ...& \frac{n!}{(n-4)!}t^{n-4}\end{bmatrix}dt p_{i} = p_{i}^{T}* Q_{i}*p_{i}

        明显可以看出Qi:(n+1)x(n+1),为对称矩阵。Qi的结构特点如下所示:
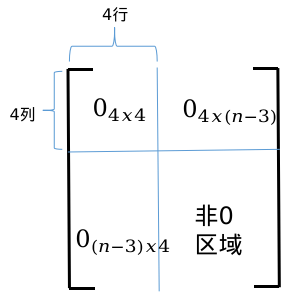
        对于所有K段轨迹,总的代价函数为所有段轨迹的Qi之和:min \sum_{i=1}^{K}p_{i}^{T}Q^{^{i}}p_{i}=P^{T}QP,其中Q为对称矩阵,k(n+1)×k(n+1)大小。

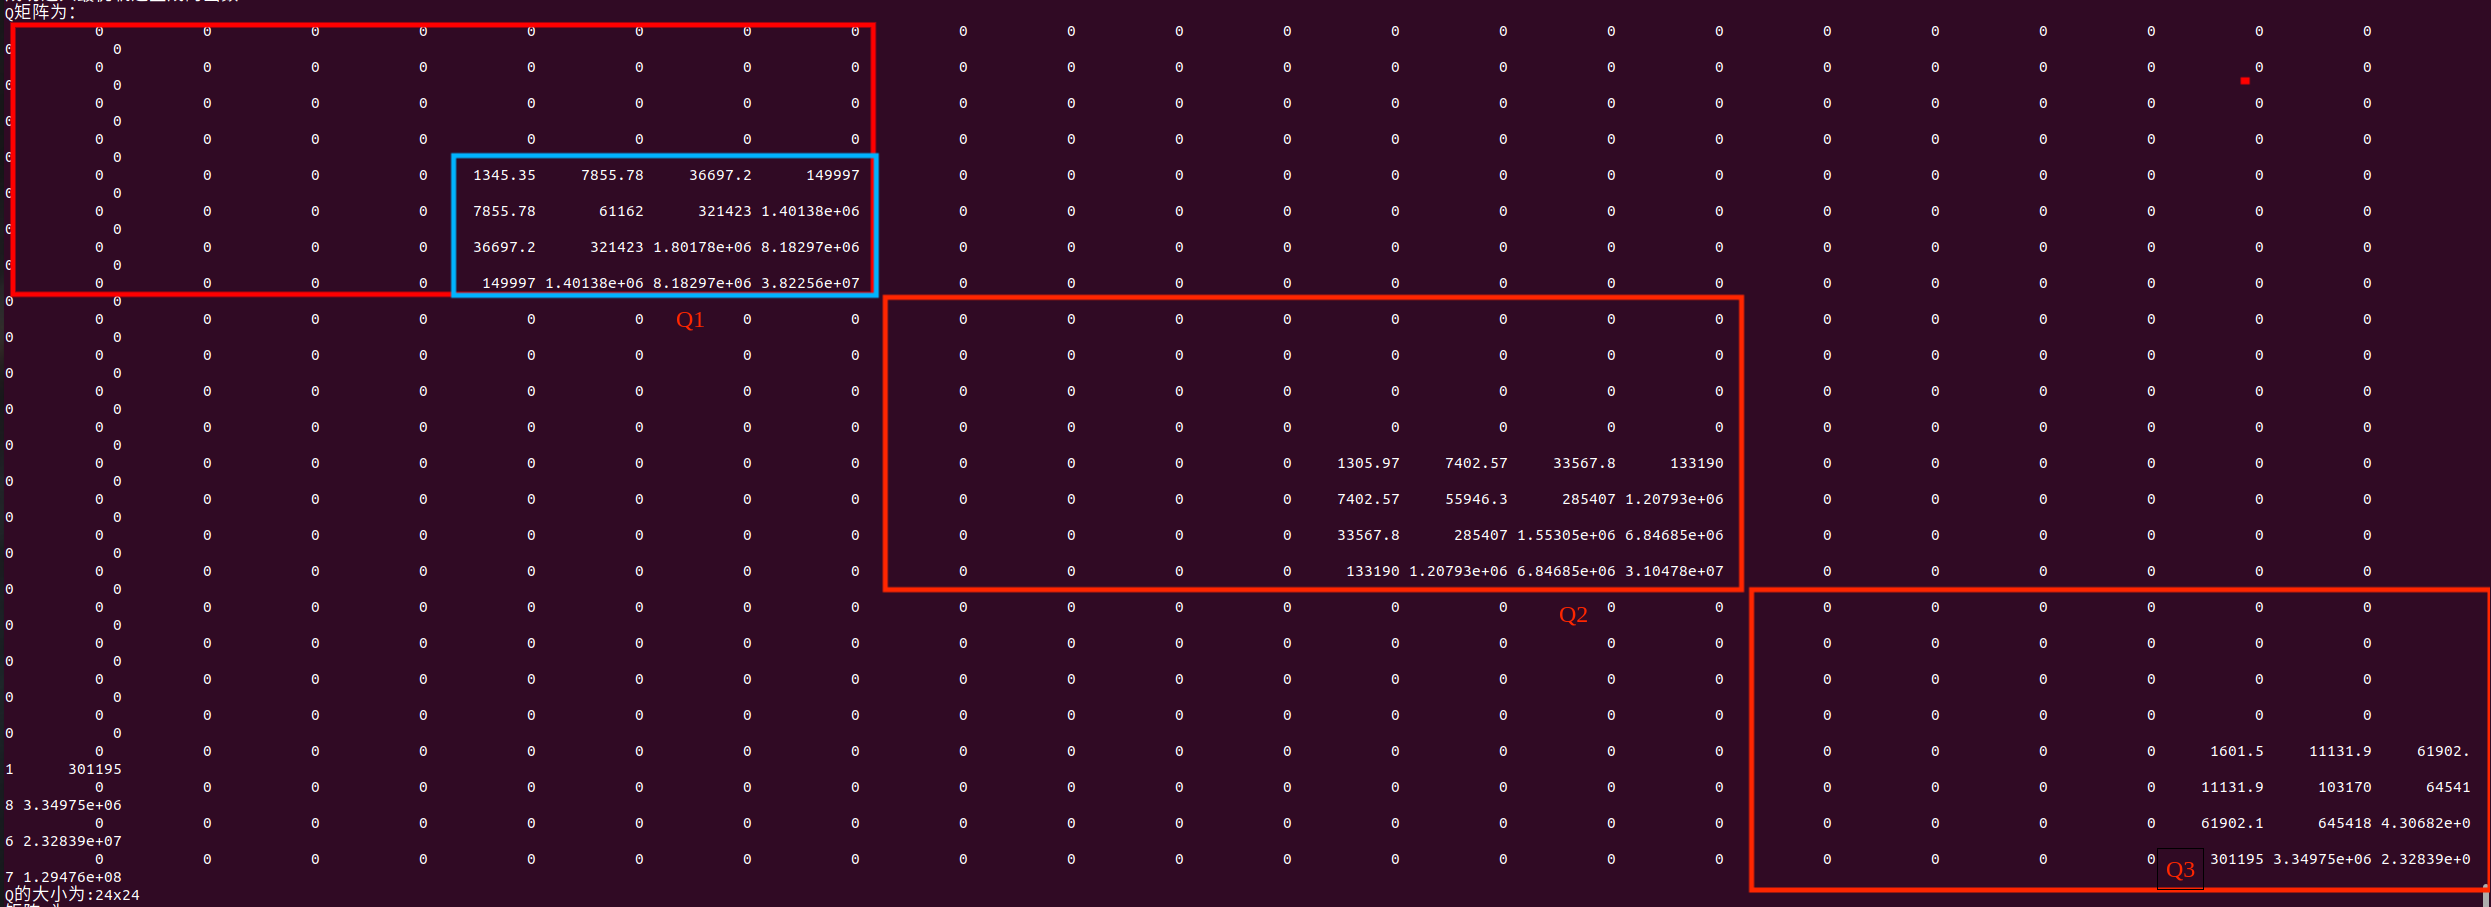
        代码中,getQ()函数重点部分是如何写出Qi矩阵的解析形式:Qi矩阵中每个元素的解析形式为:\frac{i}{(i-4)!}*\frac{j}{(j-4)!}*\frac{t^{i+j-2s+1}}{(i+j-2s+1)},其中i:行数,j:列数。Q如下所示:

        判断Q矩阵是否正确:1、Qi矩阵个数是否等于k。2、矩阵结构是否如上所是,满足对称矩阵性质。3、每个Qi矩阵里的非0部分,一般为正数。

        目前成功构建了目标函数,只是初步满足了光滑。但是我们需要轨迹经过前端给的路径点和起点和终点,且在中间点处是高阶连续的。因此,需要加入约束。

2.将约束条件通过数学方法转换到代价函数中

2.1.微分约束构建AP=d

        对于一段轨迹pi的两端进行分析,p,v,a,jerk的微分约束。A_{i}*p_{i}=d_{i}:

        对应代码实现部分:是对snap情况单独进行了讨论,然后用系数和相对时间,对Ai矩阵进行元素赋值。由于使用相对时间,所以前4行关于时间t的元素都为0,A如下所示:
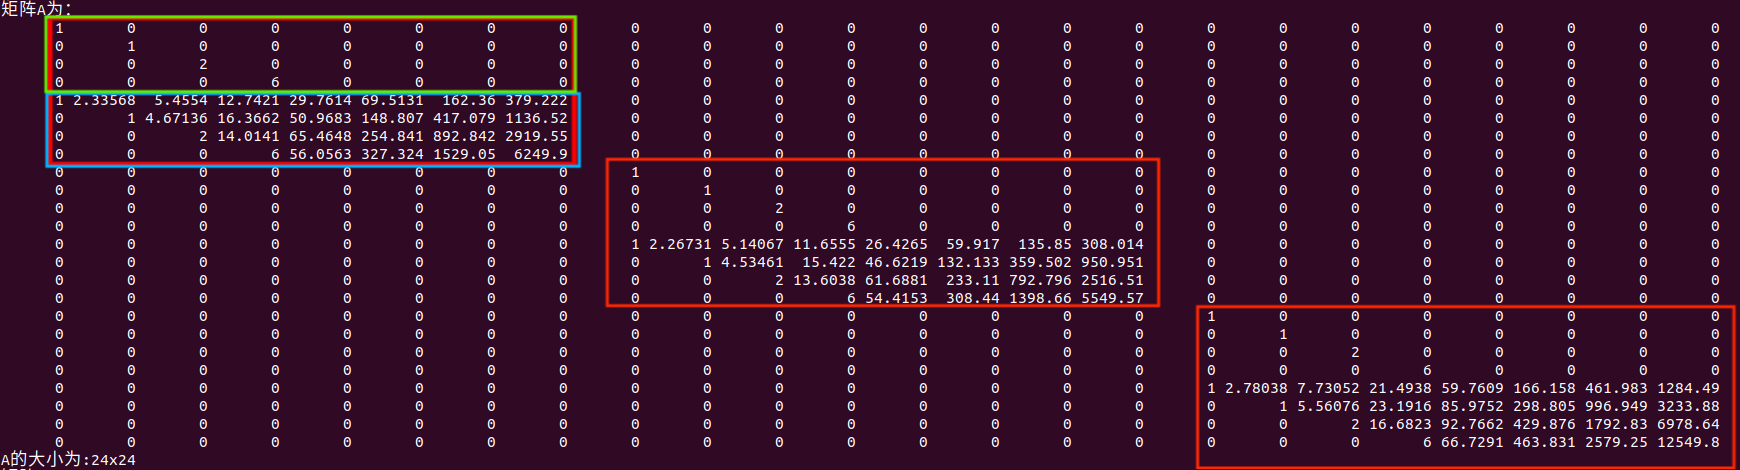
       所有轨迹多项式P的解析解形式为:A×P=d,P=A^{-1}×d=A^{-1}*MC*\begin{bmatrix} d_{f}\\ d_{p}\end{bmatrix},dp为未知状态。P为所有轨迹段的所有系数,d为所有k段轨迹的两侧端点的微分约束(p,v,a,jerk)

2.2.加入连续性约束(同时还消除了重复变量)
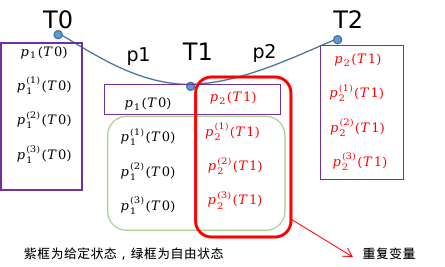
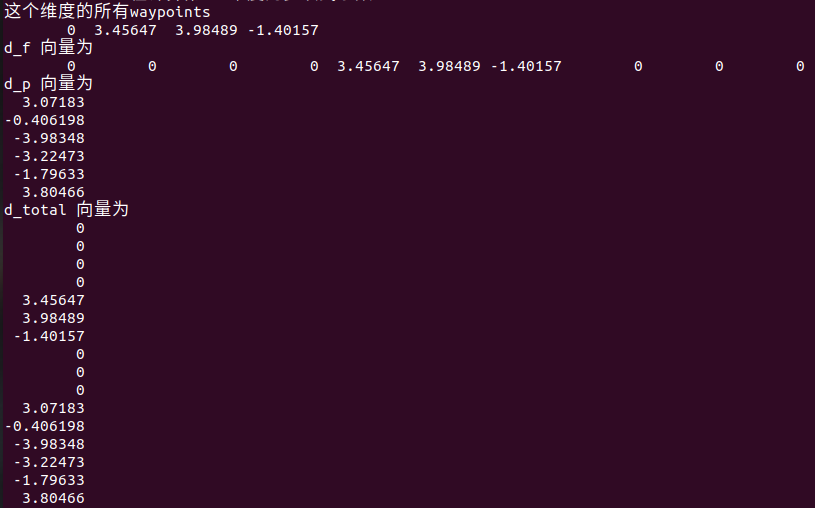
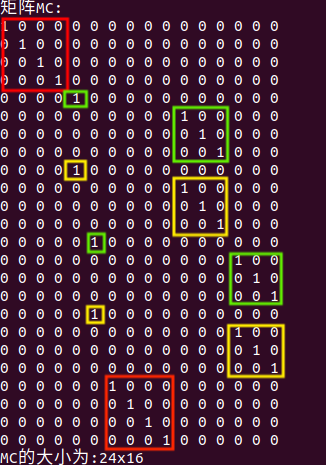
        构造MC矩阵的代码逻辑:1、起点的4个给定约束。2、中间(k-1)个点的给定位置与位置连续性。3、末尾点给定4个约束。4、中间(k-1)个点的v,a,jerk高阶约束与连续性约束。

        代码逻辑如上图,通过一个映射和装置矩阵MC,将d=MC*\begin{bmatrix} d_{f}\\ d_{p}\end{bmatrix}。注:这里的自由状态在等式里面没有设置为0,而是作为未知变量,通过\frac{\partial J}{\partial d_{p}}求解最优的dp。这一部分的矩阵映射,只是对d(给定所有点的导数约束)进行处理,消除了重复的导数变量,但是利用连续性约束,使得导数约束不变,并加入了连续性约束。

        MC矩阵如下所示,可以通过s的大小,轻易推断出这个MC是否正确。
2.3、解析求解P

P=A^{-1}×d=A^{-1}*MC*\begin{bmatrix} d_{f}\\ d_{p}\end{bmatrix}

step 1:求解dp

        前面的Q,A,d,P都是讨论的单轴,从这里开始,分别单独计算3个轴的dp,和P

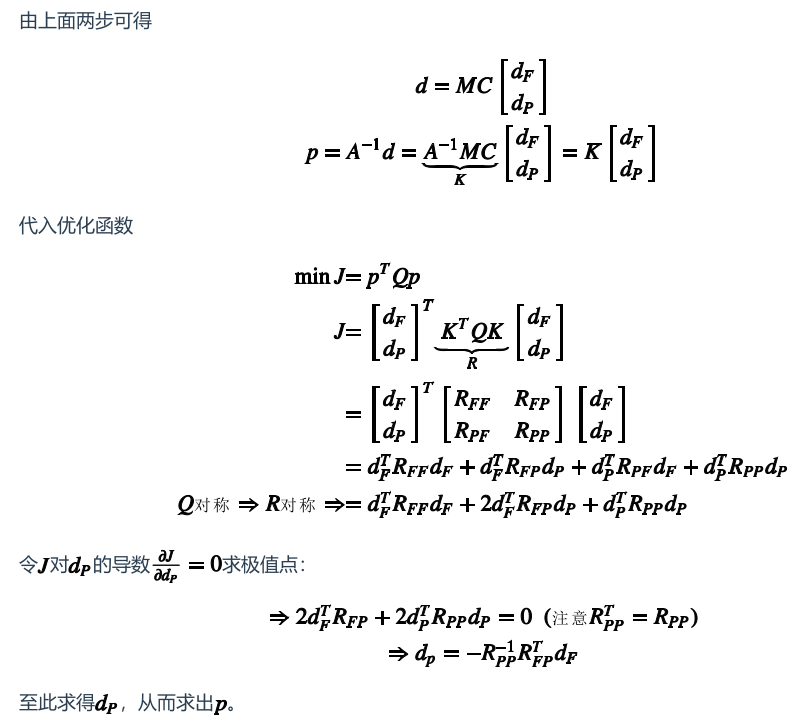
        将P带入目标函数中min \sum_{i=1}^{K}p_{i}^{T}Q^{^{i}}p_{i}=P^{T}QP得:

注:最后目标函数J是dp的函数,由于我们的目标是最小化J,所有使得J最小的dp就是我们要的最优dp。所以对J求偏导为0,得到的dp就是最优dp。此时的J也是最小的J。但是我们要求的是轨迹多项式的系数P,所以,需要继续把求出来的dp带入P=A^{-1}×d=A^{-1}*MC*\begin{bmatrix} d_{f}\\ d_{p}\end{bmatrix}中,其中A为关于每段轨迹端点时间的矩阵(时间分配后,A为已知),MC为常量稀疏矩阵(已知),df为给定状态,dp上方求出。最后可以带入,求出P。

step 2:求解P

//-----------------通过p的解析解形式,求解一个维度的所有多项式系数--------------------//
        Eigen::VectorXd poly_coef_1d = A.inverse() * MC *d_total;
        cout<<"Dimensoin"<<dim<<"cofficients:"<<endl<<poly_coef_1d.transpose()<<endl;

        这里有3段轨迹,且我们最后计算了三轴所以P大小为(k)×(3(n+1))

    PolyCoeff = [段0_x系数  段0_y系数  段0_z系数]
               [段1_x系数  段1_y系数  段1_z系数]
               [段2_x系数  段2_y系数  段2_z系数]
               [  ...       ...       ...  ]

判断最后求的得矩阵P是否正确:看前几段轨迹系数是否出现很大的值,如xxe+15这类的,那P求解错误。

轨迹生成调试方法:

1.可视化轨迹,发现话题没有输出,rviz中没有估计,大概率P求解错误

2.在可视化之前,打印轨迹的前几个点,看点是否和实际点符合,如:

    // 打印前几个点的坐标
    if(_traj_vis.points.size() > 0) {
        cout << "First few trajectory points:" << endl;
        for(int i = 0; i < min(5, (int)_traj_vis.points.size()); i++) {
            cout << "  Point " << i << ": (" 
                 << _traj_vis.points[i].x << ", " 
                 << _traj_vis.points[i].y << ", " 
                 << _traj_vis.points[i].z << ")" << endl;
        }
    }
    cout<<"可视化点的数量:" << _traj_vis.points.size() << endl;

    if(_traj_vis.points.empty()) {
        cout << "WARNING: No trajectory points to publish!" << endl;
        return;
    }
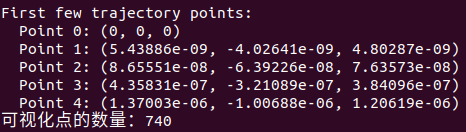
上面图片的点就是符合实际情况的(根据自己在rviz中选的点来判断)。如果出现了特别大的点,那就是系数求解有问题,回去看是df,A,MC,Q谁有问题。

成功轨迹优化图片:
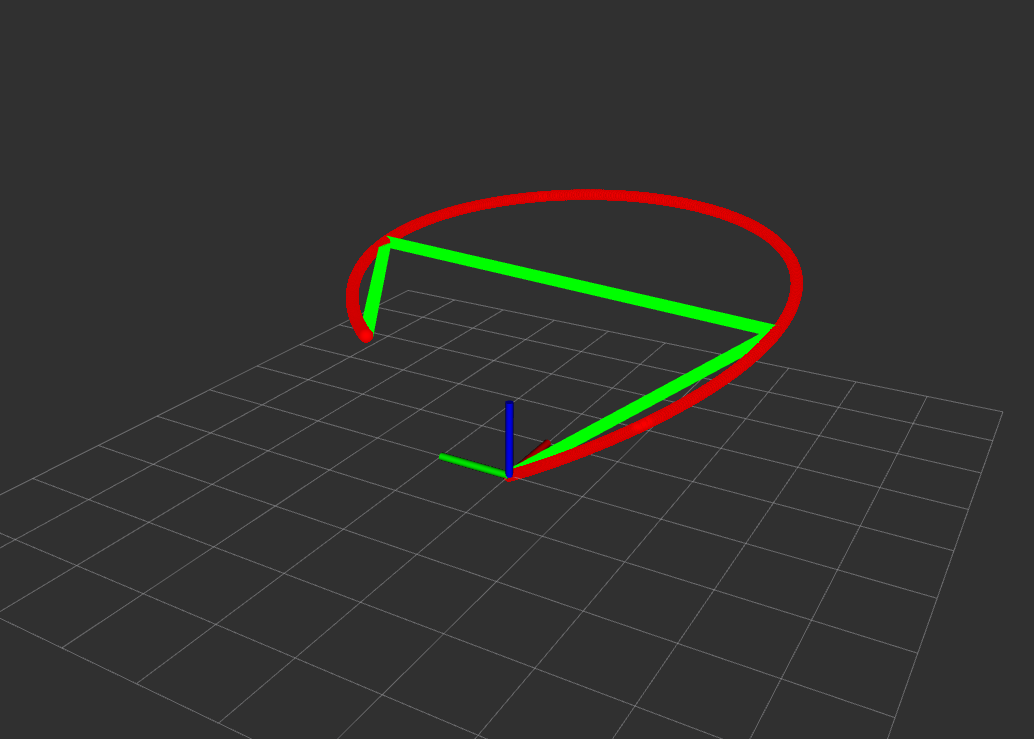
总结:闭式求解过程

1.建立目标函数min P^{T}QP

2.写出Q矩阵的形式(对称矩阵)

3.微分约束建立起AP=d,连续性约束得到P=A^{-1}d=A^{-1}MC\begin{bmatrix} d_{f}\\ d_{p}\end{bmatrix}

4.将P的解析形式带入目标函数中,得到J关于dp的函数,最小化J求dp。最后将dp带入值解求解P。

minimum snap轨迹规划 用二次规划QP求最优解 Minimum Snap 轨迹生成 算法思想: 1.给定起点 终点 经过点; 2.将所有点通过多项式连接,如图1; 3.起点终点(pvaj)限制;经过点(p)限制; 4.每一个segment多项式都不同,也就是每个segment的系数都是不同的,并不是用一条多项式将所有点相连,如图2所示,但是多项式的n_order相等;n_order=2×d_order-1;d_order表示优化目标的阶数;在此对snap进行优化,所以d_order=4; 5.这里采用分段计时,每个segment都有一个时间段T,如图3; 阅读详情

相关推荐

(四)路径规划算法---Minimum Snap 轨迹优化问题

Minimum Snap 轨迹优化问题 文章目录Minimum Snap 轨迹优化问题1. 前景2. 基本原理2.1 轨迹生成条件2.2 评价函数2.3 约束条件2.3.1 导数约束(Derivative constraint)2.3.2 连续性约束(Continuity constraint)2.4 问题求解附录1. 凸函数基本概念2. QP问题 1. 前景 上一章介绍了OBVP的基本原理,但OBVP更多的关心从起点到终点,如何规划一条最优的路径,但是如果中间出现很多个必经节点(例如巡检工作),则需要经过

qq_45369294的博客 3306

移动机器人路径规划(3)——Minimum snap

到此以多项式为基础推导出了代价函数的具体形式,如果直接对上式进行优化求解得到其最小值,看似确实完成了的目标,但是其中忽略了一个问题,那就是可能优化出来的结果是,航迹点之间的速度或者加速度不连续,显然这是可能的,因为没有限制航迹点在前后两端轨迹中的状态是否一致,也就没有限制要连续。因为要对Jerk进行积分,那么多项式在求导3次之后必须要连续,所以要确保0阶、1阶、2阶导数都是光滑的,也就是保证求导到加速度函数依然是光滑的,这一点就体现了多项式轨迹的优势,它天然就是一个高阶光滑的函数。也是可以事先给定的。

TalentRoxy_的博客 1245

无人机轨迹规划中的控制分解与数据驱动优化

无人机轨迹规划是自动控制领域的核心挑战,涉及运动学约束、动力学建模和实时控制等多个技术层面。其核心原理是通过分层控制架构将复杂问题分解为运动规划、代价学习和执行控制三个层级,其中多项式轨迹参数化和数据驱动的代价函数学习是关键创新点。在工程实践中,这种方法能有效解决电机饱和等硬件限制问题,显著提升飞行稳定性和机动性能。实际应用场景包括特技飞行、航点跟踪等需要高精度控制的场合。通过结合神经网络模型和仿真数据训练,如Quad-LCD系统所示,可将坠毁率从传统方法的55%降低到6%,同时保持厘米级的位置控制精度。

weixin_30420175的博客 265

路径规划-Minimum snap轨迹优化

传统的路径规划pipeline包括路径搜索和轨迹优化两部分。 轨迹优化的目的是生成光滑轨迹,其必要性如下: 适合移动机器人的自主移动 速度和加速度等动力学状态无法突变 移动机器人不必在拐角处加速和减速 节约能量 1.预备知识 1.1 轨迹优化的一般过程 存在边界条件:起始点和终止点 中间节点:包括A∗A^*A∗、RRT∗RRT^*RRT∗寻找到的中继节点 平滑规则:给出一个评价函数评价轨迹的光滑程度 1.2 微分平坦(Differential Flatness) 微分平坦对于非线性系统来说,可以类

space_dandy的博客 6431

别再手动调参了!用Minimum Snap为你的移动机器人(ROS/Gazebo)规划一条丝滑轨迹

本文深入解析Minimum Snap轨迹优化技术,帮助移动机器人在ROS/Gazebo中实现平滑运动。通过多项式轨迹和闭式求解方法,解决传统路径规划导致的运动不连续问题,提升机器人运动效率和稳定性。文章详细介绍了核心原理、ROS工程实现及调优技巧,为开发者提供实用指南。

weixin_42569429的博客 265

科技中介服务机构想要提升服务效率,需要哪些数智工具支持?.docx

科技中介服务机构想要提升服务效率,需要哪些数智工具支持?

【附源码和详细的公式推导】Minimum Snap轨迹生成,闭式求解Minimum Snap问题,机器人轨迹优化,多项式轨迹路径生成与优化

介绍Minimum Snap轨迹生成方法的由来以及用处; 详细推导Minimum Snap轨迹生成的数学原理; 对Minimum Snap问题进行闭式求解; 使用C++代码进行算法复现,达到甚至超过论文中的实验结果。

一点儿也不萌的萌萌 3万+

Minimum Snap轨迹规划详解(3)闭式求解1

1. QP等式约束构建 2. 如何求d 3. 闭式法步骤 1. 先确定轨迹阶数(比如5阶),再确定 向量中的约束量(pva),进而根据各段的时间分配求得 2.

Minimun Snap的matlab实现(含代码)

使用N次多项式连接(M+1)个点完成轨迹生成。多项式的形式:其 k 阶微分:构建起的所有cost function和约束都和上面两个密切相关。

xiazhouzhou的博客 2949

光模块封装工艺简介

光模块按照部件可以分为芯片、光器件、光模块三个层级;按照应用领域大概可分为电信应用、数通应用两个领域;按照内部器件的封装工艺可分为TO、Box、COB三大类。 但是,无论是哪种类型的光模块,其生产工艺基本上可以分为封装、测试两大块。   那什么叫做器件封装呢?我的理解器件封装就是利用胶水、焊料、机械、热量等手段把器件按照一定的先后次序结合形成一个整体的过程,就好像早上吃的煎饼,把面粉、鸡蛋、脆饼、烤肠、葱花等这些“器件”,按照一定的顺序,通过食用油、甜面酱、加热、卷起来等手段结合到一起,形成了美味的

qq_33253182的博客 2830

深度学习CV八股文

深度学习CV八股文一、深度学习中解决过拟合方法L1和L2正则化DropoutDropout正则化Inverted Dropout(反向随机失活)Dropout起到正则化效果的原因:Dropout的缺点eargstopping ( 早停法 )二、深度学习中解决欠拟合方法三、梯度消失和梯度爆炸解决梯度消失的方法解决梯度爆炸的方法四、神经网络权重初始化方法Xavier指数加权移动平均数五、梯度下降法梯度下降SGD(随机梯度下降法)Momentum(动量梯度下降)Nesterov Momentum自适应学习率算法A

填坑 2万+

minimum snap轨迹规划

minimum snap轨迹规划算法概述、方案及参考资料

lijiaming550的博客 1161

Superpowers:可编程AI协作协议与Skill工程化实践

AI编程正从提示词驱动迈向工程化协作新范式。Superpowers并非传统代码补全工具,而是一套定义清晰、可版本控制、可调试复用的AI协作协议——它将AI能力抽象为带输入校验、执行管道、输出契约和元数据声明的Skill(类DSL构件),再通过状态驱动的Workflow编排实现跨平台、可熔断、含人工Checkpoint的自动化流水线。其核心价值在于解决AI生成代码长期存在的不可复现、不可审计、不可交接三大痛点,支撑OpenAPI转TS、Figma转Vue等高复用场景落地。本文深入解析Skill设计四重契约与P

weixin_31124163的博客 377

路径规划学习记录

minimum snap轨迹规划 https://blog.youkuaiyun.com/qq_34213260/article/details/106226935 https://www.cnblogs.com/long5683/p/11871630.html 定义路径点、阶次 https://blog.youkuaiyun.com/cabbage_hhh/article/details/110141207 实际问题中的轨迹往往是二维、三维甚至更高维,通常每个维度单独求解轨迹 轨迹一般用n阶多项式(polynomial)来表示,

m0_47737058的博客 1306

串行通信原理及实验仿真

1. 处理器与外部设备通信的两种方式: 并行通信和串行通信 并行通信是指数据的各个位用多条数据线同时进行传输 优点:传输速度快 缺点:占用引脚资源多 串行通信是将数据分成一位一位的形式在一条传输线上逐个传输 优点:通信线路简单,占用引脚资源少 缺点:传输速度慢 2. 串行通信的通信方式: 同步通信和异步通信 同步通信:带有时钟同步信号的数据传输;发送方和接收方在同一时钟的控制下,同步传输数据。 异步通信:不同时钟同步信号的数据传输。发送方和接收方使用各自的时钟控制数据的发送和接收过程。 3. 串行通

gemengxia的博客 4322

RI-CLPM vs CLPM:什么时候该用随机截距交叉滞后模型?

本文深入对比了交叉滞后模型(CLPM)与随机截距交叉滞后模型(RI-CLPM)的核心差异与应用场景。RI-CLPM通过分离个体间稳定特质与个体内动态波动,能更纯净地估计变量间的动态因果关系,避免CLPM可能存在的混淆。文章提供了清晰的模型选择决策框架,并辅以Mplus语法示例,帮助研究者根据变量特质稳定性与研究问题,正确选用模型以确保结论的严谨性。

weixin_29276847的博客 304

Minimum Snap轨迹生成和四旋翼控制

图1中展示了世界坐标系W和机体坐标系B,以及无人机电机的编号。我们想要控制与悬停时有较大差异的无人机的姿态,为了避免奇点采用旋转矩阵来表示坐标系的方向。同时采用 Z-X-Y 形式的欧拉角来定义偏航,横滚和俯仰ϕθ和ψ作为局部坐标系。机体坐标系B到世界坐标系W的变换由WRB​WRC​CRB​给出,其中WRC​表示到中间坐标系C的yaw变换,CRB​表示roll和pitch的影响。机器人的角速度采用ωBW​表示,表示坐标系B在坐标系W。

hongchennihao的博客 607

springboot+vue项目基础开发(12)vue项目的搭建

在src目录下新建 api,utils,views文件夹。删除componets目录下自动生成的所有文件。在utils文件夹下创建request.js。启动项目,记得是要在管理员下启动。

m0_58498702的博客 153

Minimum Snap 轨迹规划笔记

Minimum Snap(最小跃度轨迹)是一种用于无人机轨迹规划的优化方法。Snap(跃度)是轨迹的四阶导数:一阶导:速度(Velocity)二阶导:加速度(Acceleration)三阶导:跃变(Jerk)四阶导:跃度(Snap)Minimum Snap 的目标是:找到一条轨迹,使得其四阶导数的平方积分最小,即:最小化 snap 轨迹的好处:无人机的推力变化更平滑,飞行更稳定,能耗更低。

weixin_65874645的博客 837

【Agent实战】Anthropic Skills、MCP与LangGraph的工程实践

随着大语言模型(LLM)应用从简单的Chatbot向自主智能体(Autonomous Agents)演进,如何管理复杂的任务上下文、标准化的工具调用以及确定性的业务流程,成为了系统设计的核心挑战。Anthropic 推出的 Skills 规范,结合 Model Context Protocol (MCP) 与 Function Calling,为构建模块化、可扩展的 Agent 提供了全新的范式。

kakaZhui的博客 584

YOLOv13改进策略【小目标改进】| Shape-NWD:融合改进,结合Shape-IoU和NWD 更好地适应小目标特性

Bw−wgt2h−hgt2weight2Bweight2w−wgt​2h−hgt​2​其中weight2weight = 2weight2。

Limiiiing的博客 588

基于Minimum Snap的轨迹生成/优化

Minimum Snap的轨迹生成/优化

世界仙境与冷酷尽头's Blog 1933

最新的sdio 4.0 spec 协议标准 带书签 高清完整PDF版

Part-E1-SDIO-Specification-Ver4.00-Final-120220.pdf:最新的sdio 4.0 spec 协议标准 带书签 高清完整PDF版,包括SDIO 接口的外设,SDIO 接口官方协议等。

Minimum Snap轨迹规划详解(1)轨迹规划

一. 轨迹规划是什么? 在机器人导航过程中,如何控制机器人从A点移动到B点,通常称之为运动规划。运动规划一般又分为两步: 1、路径规划:在地图(栅格地图、四\八叉树、RRT地图等)中搜索一条从A点到B点的路径,由一系列离散的空间点(waypoint)组成。 2、轨迹规划:由于路径点可能比较稀疏、而且不平滑,为了能更好的控制机器人运动,需要将稀疏的路径点变成平滑的曲线或稠密...

一抹烟霞的博客 4265

visio安装包

Microsoft Office Visio 是一款专业的制图软件。利用经过更新的形状、协作工具和数据链接图表,创建专业级图表以简化复杂的信息。

win10 跳过U8环境检测的IE WebControls.rar

win10 安装u8的时候 提示IE WebControls 不通过,这个工具可以欺骗u8的检查。 跳过U8环境检测的IE WebControls。提示导入失败后,重新检测通过。

Minimum Snap轨迹规划详解(二)- 闭式求解

文章目录1.QP等式约束构建2. 如何求d?2.1. 消除重复变量(连续性约束)2.2 向量元素置换2.3 转成无约束优化问题3. 闭式法步骤参考文献 转载自https://blog.youkuaiyun.com/q597967420/article/details/79031791 如果QP问题只有等式约束没有不等式约束,那么是可以闭式求解(close form)的。闭式求解效率要快很多,而且只需要用到矩阵运算,不需要QPsolver。 这里介绍Nicholas Roy文章中闭式求解的方法。 1.QP等式约束构建 闭

虎哥的铲屎员 1824

老版QQ原生表情gif动态

这是老版的QQ表情,不过全是动态的的,Windows照片查看器是不会动的,可以右击用浏览器打开查看,再说一遍是老版的,只是分享给宁愿用老版也要动态的人。

移动机器人路径规划(五)--- 基于Minimun Snap的轨迹优化

移动机器人路径规划(五)--- 基于Minimun Snap的轨迹优化

qq_41694024的博客 1950

路径规划——曲线拟合详解(一):多项式轨迹与QP优化(minimum-snap算法核心部分)

无人机12个状态量,分别为x、y、z三个维度上的位置、速度、角度、角速度,其符号表示如下:微分平坦特性指的是可以通过对输入的高阶导数进行显示表示,以简化轨迹设计与跟踪控制的表达,可以通过选择合理的控制量对系统的控制空间进行有效降维。

weixin_43793717的博客 6378
上一篇: hw_5_1:最优轨迹生成--最优性条件构造线性方程组求解(无约束条件,MINCO (Minimum Control Effort))
下一篇: 点云+里程计(fast-lio输出)和Fast-Planner局部前向规划仿真
CUN_CUI
博客等级 码龄5年 10粉丝 11原创
评论
成就一亿技术人!
拼手气红包6.0元
还能输入1000个字符
 
 条评论被折叠 查看
添加红包

请填写红包祝福语或标题

个

红包个数最小为10个

元

红包金额最低5元

当前余额3.43元 前往充值 >
需支付:10.00元
成就一亿技术人!
领取后你会自动成为博主和红包主的粉丝 规则
hope_wisdom
发出的红包
实付元
使用余额支付
点击重新获取
扫码支付
钱包余额 0

抵扣说明:

1.余额是钱包充值的虚拟货币,按照1:1的比例进行支付金额的抵扣。
2.余额无法直接购买下载,可以购买VIP、付费专栏及课程。

余额充值