PointRCNN

【PointRCNN深度解读【详尽版】--原理和代码结合】 PointRCNN深度解读【详尽版】 阅读详情

论文链接

代码链接
针对的领域:从原始的点云数据进行3D目标检测

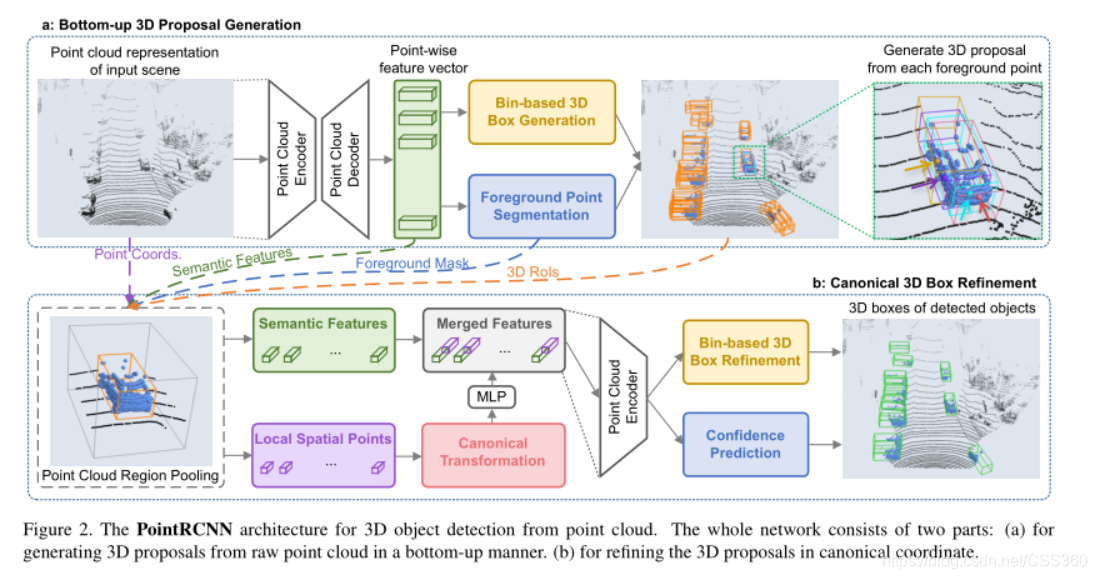
框架的组成:从下到上的3D建议生成;精炼建议在标准坐标来获得最后的检测结果

展开描述

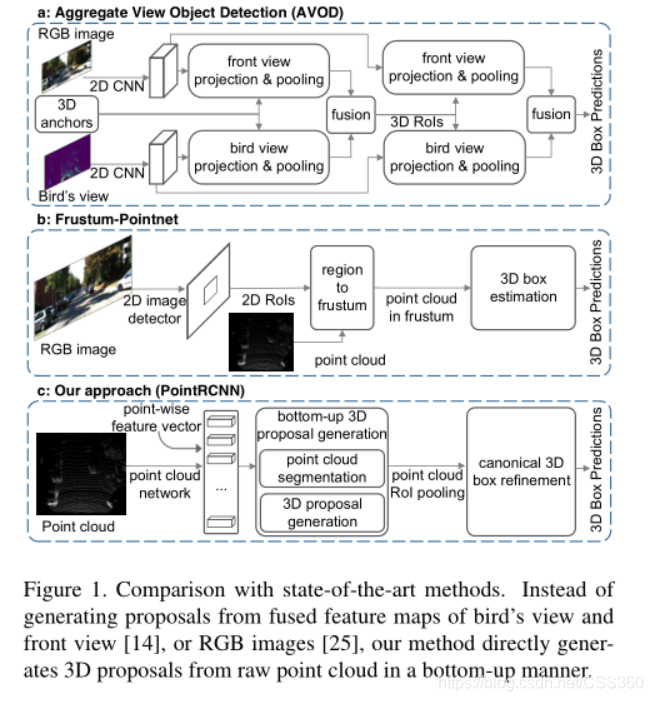
       不像原先方法从RGB图像、投影点云到鸟瞰图、体素得到建议,我们的阶段1子网络直接生成一个小数量的高质量3D建议从点云在一个由下到上行为通过分割整体场景的点云到前景点云和背景点云。阶段2子网络转换池化点云的每个建议到标准坐标来学习比较好的本地空间特征,并与在阶段1得到的整体分割特征中每个点进行结合,来得到精确的框和更高置信度的预测。通过在3D检测标准数据集KITTI的实验表明,我们提出的框架性能优于先前的方法,只使用点云作为输入的显著边缘。

本网络模型与先前网络模型比较
系统框架
性能对比
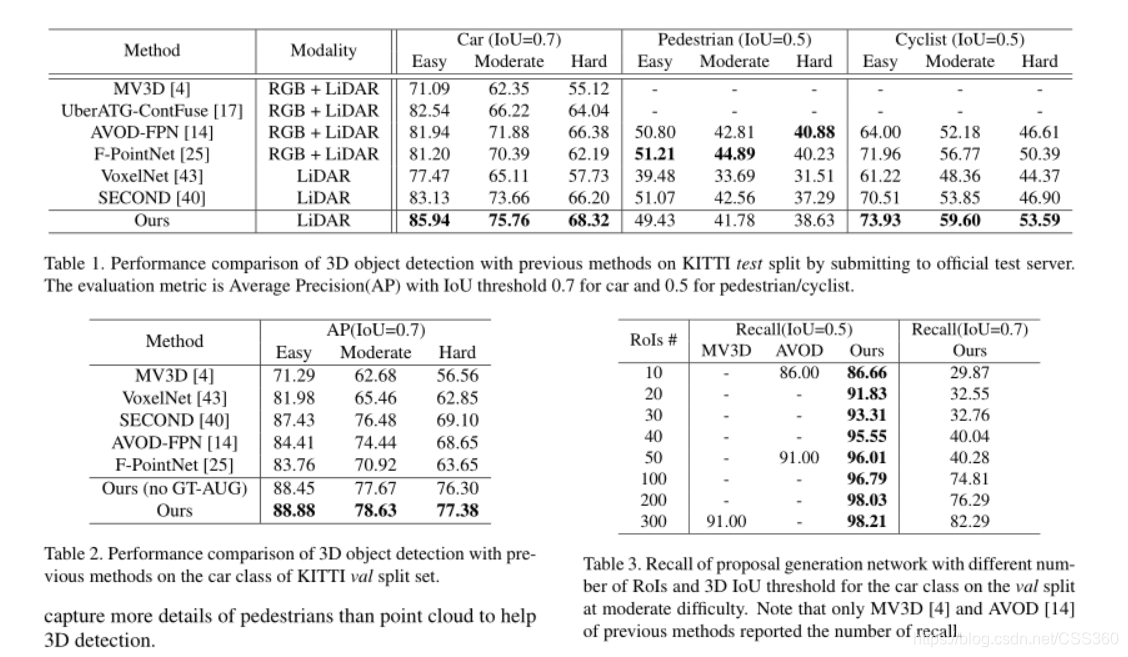
说明:该论文证明 bin-based loss在3D框检测的有效性

了解更多关于《计算机视觉与图形学》相关知识,请关注公众号:

下载我们视频中代码和相关讲义,请在公众号回复:计算机视觉课程资料

【代码阅读】PointRCNN网络可视化,代码详解 aaaPointRCNNPointRCNN网络结构 PointRCNN PointRCNN是CVPR2019中3D目标检测的文章。3D目标检测是一个计算机视觉中比较新的任务,其他的文献综述可以参考我的另外一篇博客3D Object Detection 3D目标检测综述 该文章使用two-stage方式,利用PointNet++作为主干网络,先完成segmentation任务,判断每个三维点的lab... 阅读详情

相关推荐

【3D目标检测】PointRCNN

PointRCNN: 3D Object Proposal Generation and Detection from Point Cloud一、论文思路二、模型实现2.1 阶段一2.2 阶段二2.3 实现细节三、实验结果 代码 论文 一、论文思路 本文提出了一个两阶段的3D detection模型PointRCNN。论文的模型分为两个阶段,第一阶段先使用PointNet++作为一个前景分割模型,...

小执着的博客 4382

Y7000P pointrcnn(复现训练+可视化)

在已经搭建cuda10.2 cudnn8.0 的基础上,选择anaconda 3 python 3.6 作为深度学习虚拟环境的搭建 安装anaconda3 在anaconda 3 采用 conda 安装tensorflow 1> 激活环境 2>在环境下安装tensorflow 3>建立内核 4>安装ipython 工具 5>测试 在anaconda 3 采用 conda 安装torch 1> 激活环境 2>在环境下安装torch 3>建立内核 4>安装

miamo_29的博客 1916

PointRCNN论文解读和代码解析

PointRCNN

slamer111的博客 2198

【3D目标检测】PointRCNN: 3D Object Proposal Generation and Detection from Point Cloud

文章目录前言摘要1. 介绍2.相关工作3. PIXOR 检测器4 结果5. 总结 前言 1. 为什么要做这个研究? 2. 实验方法是什么样的? 3. 得到了什么结果? 摘要 1. 介绍 2.相关工作 2.1 基于CNN的目标检测 2.2 基于点云的3D目标检测 3. PIXOR 检测器 3.1 输入表示 3.2 网络结构 3.2.1 主干网络 3.2.2 头网络 3.3 学习和推理 4 结果 4.1 KITTI上的BEV目标检测 4.2 消融实验 4.3 优化 5. 总结 ...

毛毛的博客 2053

论文阅读笔记 | 三维目标检测——PointRCNN

在PointRCNN诞生之前,对于点云的物体检测基本上是利用鸟瞰图(多视图的投影)或者是量化成Voxel再进行3D卷积的方法实现,这样量化的操作其实相比直接利用点云输入是有部分信息的丢失,而且3D卷积的计算量也较大。基于这个出发点,PointRCNN是第一个比较work完全以点云数据为输入的3d检测算法。 以点云为输入就必然需要面对点云无序性等问题,但是也有其中的优势。相比于2d目标检测的ground truth是有可能重叠的,在一个3维空间中的object之间是彼此独立不可能重叠,也就是说对于点云数据的

Clichong 2477

PointRCNN论文和逐代码详解

1、前言 当前点云检测的常见方式分别有 1、将点云划分成voxel来进行检测,典型的模型有VoxelNet、SECOND等;作然而本文的作者史博士提出这种方法会出现量化造成的信息损失。 2、将点云投影到前视角或者鸟瞰图来来进行检测,包括MV3D、PIXOR、AVOD等检测模型;同时这类模型也会出现量化损失。 3、将点云直接生成伪图片,然后使用2D的方式来进行处理,这主要是PointPillar。 本文PointRCNN提出的方法,是一篇比较新颖的点云检测方法,与此前的检测模型不同,它直接根据点云分

NNNNNathan的博客 1万+

pointrcnn_ros复现问题:

原因是ros_numpy 0.05版本弃用了point_cloud2,所以得换一种方式将ros msg转换成numpy数组格式。首先在BoundingBoxNode类里定义了一个函数。1.cv_bridge与opencv版本不匹配问题。其他方法对我来说都有问题,我换成了。3.编译成功后,启动launch后。第二步将出错代码更换成。

weixin_45989883的博客 382

PointCNN的代码下载链接

由山东大学提出的PointCNN是一个简单通用的点云特征学习架构。基于这一方法的一组神经网络模型一举刷新了五个点云基准测试的记录。 CNN成功的关键在于其卷积操作能够很好地从基于规则域表示的数据中提取局部信息。然而,由于点云数据的不规则和无序性,使得卷积操作由于输入数据顺序的不稳定很难直接应用到点云数据上。 为了解决这个问题,PointCNN提出了一种称为X-变换的方法。X-变换是从输入点学习到的一组权值X,这组权值可以对各点相关联的特征进行重新加权和排列。 X-变换可以实现“随机应变”,即当输入点的顺序变化时, X能够相应地变化,使加权和排列之后的特征近似不变。输入特征在经过X-变换的处理之后能够变成与输入点顺序无关同时也编码了输入点形状信息的归一化的特征。在经过X-变换之后的特征上进行卷积能够极大提高卷积核的利用率, 从而大大提高卷积操作在无序数据上提取特征的能力。

pointRCNN 结果可视化

由于pointRCNN源码的训练和inference很详细,但是没有可视化的代码,本文介绍其3d框结果的可视化方法 1. 跑通pointRCNN https://github.com/sshaoshuai/PointRCNN pointRCNN的运行本文就不赘述了。 我是下载的作者训练好的模型,跑了一遍inference,因为生成的检测结果在下面可视化时会用到。 2. 将pointRCNN预测结果...

tiatiatiatia的博客 1万+

annotation-example:这是一个如何制作类级别注释的小例子。 这里还有一些小例子,说明如何利用Java 8的一些很酷的新功能

注释示例 这是一个如何制作类级别注释的小例子。 这里还有一些小例子,说明如何利用Java 8的一些很酷的新功能。 验证IDE设置 一旦将此Java程序导入到您的IDE中(我使用intellij创建了这个项目),就可以运行com.benjamingbaxter.annotation.example.HelloWorld类,以确保正确设置了该项目。 跑步 查找com.benjamingbaxter.annotation.example.ZooKeeper类。 在您的IDE中运行此类。 您应该会看到一个输入对话框,供您输入动物钥匙。 您可以输入“ dog”,“ dodo”,“ whale”和“ complex”作为有效动物。 其他所有内容都会给您一条错误消息。 如果您无法使程序运行,则希望屏幕截图可以帮助您遵循代码。 屏风 起始画面 狗 渡渡鸟 鲸 复杂的 该动物没有默认的no-arg构造函数

PointRCNN:点RCNN

点RCNN PointRCNN:从点云生成和检测3D对象提案 PointRCNN:3D对象提案从点云生成和检测的代码发布,CVPR 2019。 作者:,,。 新增:我们提供了PointRCNN的另一种实现,用于在通用3D对象检测工具箱进行多类联合训练。 介绍 在这项工作中,我们提出了PointRCNN 3D对象检测器,以自下而上的方式直接从原始点云中生成准确的3D盒子建议,然后通过提出的基于bin的3D盒子回归损失在规范坐标中对其进行完善。 据我们所知,PointRCNN是第一个通过仅使用原始点云作为输入进行3D对象检测的两阶段3D对象检测器。 PointRCNN在KITTI数据集上进行了评估,并在提交时在所有已发布的作品中在KITTI 3D对象检测上达到了最先进的性能。 有关PointRCNN的更多详细信息,请参阅或。 支持的功能和待办事项列表 多个GPU进行训练 GPU版本

PointRCNN:三维目标检测

PointRCNN是CVPR2019录用的一篇三维目标检测论文。 摘要 本文中提出了一种PointRCNN用于原始点云的3D目标检测,整个框架包括两个阶段:第一阶段使用自下而上的3D提案产生,第二阶段用于在规范坐标中修改提案获得最终的检测结果。Stage-1阶段子网络不是从RGB图像或者将点云投影到鸟类视图或者体素中,而是通过将整个场景的点云分割为前景点和背景点,以自下而上的方式直接从点云生成少量...

冯子材的博客 2万+

5090D显卡安装LLaMA-Factory避坑指南:PyTorch与CUDA版本兼容性问题解决

本文是针对5090D显卡安装LLaMA-Factory时遇到的PyTorch与CUDA版本兼容性问题的详细解决指南。文章深入剖析了因GPU架构代际差异导致的“no kernel image”报错根源,并提供了从环境诊断、安装匹配的PyTorch Nightly版本,到最终集成验证的完整路径,帮助用户确保LLaMA-Factory在5090D上稳定运行。

Apple的专栏 872

[3D检测系列-PointRCNN]复现PointRCNN代码,并实现PointRCNN3D目标检测可视化,包含预训练权重下载链接(从0开始以及各种报错的解决方法)

[3D检测系列-PointRCNN]复现PointRCNN代码,并实现PointRCNN3D目标检测可视化,包含预训练权重下载链接(从0开始以及各种报错的解决方法) 1.下载代码2.准备数据集(1)使用官网提供的数据集格式(2)使用软连接3.检测结果4.结果可视化(1)仅显示LiDAR(2)显示LiDAR和图像(3)显示具有特定索引的LiDAR和图像(4)显示带有modifiedLiDARfile附加点云标签/标记的LiDAR作为第5维先附上环境配置python3.6。.........

Callme_TeacherPi 1万+

紫光同创PGL50H开发板实战:盘古50KH视频板的多媒体处理与高速通信方案

本文详细介绍了基于紫光同创PGL50H FPGA芯片的盘古50KH视频开发板在多媒体处理与高速通信方面的实战应用。文章从开发板硬件架构解析入手,逐步指导开发环境搭建、DDR3内存控制器配置、HDMI视频输入输出实战,并重点探讨了利用板载HSST高速收发器实现光纤通信与万兆以太网的方案。最后,通过构建一个集多路视频采集、处理与光纤传输于一体的系统案例,展示了该开发板在高性能实时数据处理领域的强大潜力。

b9c0d的博客 486

4G LTE 与 5G 无线网络规划对比:从 BBU/RRU 到 CU/DU/AAU 的架构演进解析

本文深度解析4G LTE与5G无线网络架构的演进差异,从BBU/RRU分立式架构到CU/DU/AAU三级重构,揭示移动通信代际跃迁的技术本质。重点对比了网络规划中的覆盖能力、容量规划、传输网络等九大维度,为通信工程师提供实用的技术对照手册,助力5G网络高效部署。

weixin_32821533的博客 289

pointRCNN复现记录

cd 到可视化项目的 data 目录下,原教程中指出需要将链接命名为 obj ,但在可视化显示时无法提示文件无法找到,因此选择直接删除可视化项目中的 object 文件,将 PointRCNN 项目下 KITTI 数据集的 object/ 目录直接链接到 data/ 目录下。pointnet2_lib打开的话是空的,这个时候需要在github中把这个文件夹单独打开,把里面的东西下载下来,然后放在本地代码文件夹里面去。显示 PointRCNN 的预测值和真值对比,在可视化命令后加 -p。

jinseyanhuo的博客 2011

Streamlit(九) widgets-input

st.text_input / st.number_input / st.date_input / st.time_input 源码路径:${python}\Lib\site-packages\streamlit\elements\text_widgets.py(number_input.py, time_widgets.py) st.text_input st.text_input(label, value="", max_chars=None, key=None,\

heianduck的博客 3354

复现PointRcnn记录

复现PointRcnn时,安装 sh build_and_install.sh时出现Fatal error: cuda.h, No such file or directory,以下方法解决。 1.在~/.bashrc中设置环境变量 export CUDA_HOME=/home/usr/local/cuda-10.0 export PATH=$CUDA_HOME/bin:$PATH export LD_LIBRARY_PATH=$CUDA_HOME/lib64:$LD_LIBRARY_PATH 2

captain_py的博客 2629

Proteus仿真——电压比较器

电压比较器是一种对输入信号进行鉴别与比较的电路,是组成非正弦波发生电路的基本单元电路。常用电压比较器有如下几种:单限比较器、滞回比较器、窗口比较器、集成电压比较器等。

weixin_58745307的博客 3378

26、使用WiFiServer和WiFiClient建立tcp 连接

在前面的篇章,我们使用过WiFiClient跟WiFiServer这两个类,也比较过WiFiClient跟ESP8266HTTPClient的区别,今天我们来通过例子代码学习WiFiClient跟WiFiServer怎样建立TCP连接并传输数据的。

繁星点点~ 1778

复现PointRCNN

pointrcnn

qq_20388971的博客 868

BLDC&PMSM电机控制器硬件设计工程(三)控制器驱动芯片方案

在汽车电机控制系统中,栅极驱动IC扮演着至关重要的角色。它作为主控MCU与功率开关管(MOSFET/IGBT)之间的桥梁,将微弱的PWM信号放大为足以快速、可靠驱动功率管的强信号。本文将深入解析英飞凌、TI和NXP的车规级栅极驱动方案,重点关注半桥和单侧驱动IC。1)为什么需要栅极驱动器?栅极驱动器是低压控制器和高压电路之间的缓冲电路,用于放大控制器的控制信号,从而实现功率器件更有效的导通和关断。栅极驱动器的作用总结如下:1.将控制器的低压信号转化为更高电压的驱动信号,以实现功率器件稳定导通和关断。

小幽余生不加糖 498

3D Object Detection入门——PointRCNN代码学习

学习目录一. 基础知识1. KITTI数据格式 一. 基础知识 1. KITTI数据格式 在PointRCNN训练过程中,需要用到KITTI中的四类数据。 calib velodyne lable_2 image_2 由车载高分辨率彩色摄像机行驶中拍摄的照片,png格式。 ...

好多鱼 2753

Google antigravity 不支持你所在地区?手把手教你把账号改成支持地区

Google antigravity功能火爆,但国内老账号根本用不了🤬本文分享几种有效的账号国家地区切换方法,最快几分钟就能让antigravity直接亮起🔥

XiaoqiangClub的博客 2万+

OV9734 DATASHEET,完整规格书

OV9734完整规格书,包括电气参数,尺寸规格,寄存器配置表等

上一篇: Deep Reinforcement Learning-3D Point Scene Completion from a Single Depth Image
下一篇: AI论文探讨室·A+·第1期-Real-time Convolutional Neural Networks for Emotion and Gender Classification
元宇宙MetaAI
博客等级 码龄10年 331粉丝 333原创
评论
成就一亿技术人!
拼手气红包6.0元
还能输入1000个字符
 
 条评论被折叠 查看
添加红包

请填写红包祝福语或标题

个

红包个数最小为10个

元

红包金额最低5元

当前余额3.43元 前往充值 >
需支付:10.00元
成就一亿技术人!
领取后你会自动成为博主和红包主的粉丝 规则
hope_wisdom
发出的红包
实付元
使用余额支付
点击重新获取
扫码支付
钱包余额 0

抵扣说明:

1.余额是钱包充值的虚拟货币,按照1:1的比例进行支付金额的抵扣。
2.余额无法直接购买下载,可以购买VIP、付费专栏及课程。

余额充值