【毕业设计】基于机器学习的遥感影像水体提取与变化监测

ENVI水体提取流程实践与问题 ENVI水体提取流程实践与问题 卫片解译中,水体属于比较好判别的一类。有水体指数、阈值法、监督分类等一系列方法进行提取,今天介绍利用水体指数和ENVI提取水体的过程。 1.所用数据 Landsat8卫片1景、ENVI5.3。 2.辐射定标与水陆分离 由于要对卫片进行水体指数的计算,因此需要对数据进行辐射定标以及大气校正的预处理。 辐射定标就是将图像的数字量化值(DN)转化为辐射亮度值或者反射率或者表面温度等物理量的处理过程。在工具栏中搜索Radiometric Correction,点开进行辐射定标。 阅读详情

目录

前言

项目背景

数据集

设计思路

更多帮助


前言

    📅大四是整个大学期间最忙碌的时光,一边要忙着备考或实习为毕业后面临的就业升学做准备,一边要为毕业设计耗费大量精力。近几年各个学校要求的毕设项目越来越难,有不少课题是研究生级别难度的,对本科同学来说是充满挑战。为帮助大家顺利通过和节省时间与精力投入到更重要的就业和考试中去,学长分享优质的选题经验和毕设项目与技术思路。

        🚀对毕设有任何疑问都可以问学长哦!

       大家好,这里是海浪学长计算机毕设专题,本次分享的课题是

       🎯基于机器学习的遥感影像水体提取与变化监测

项目背景

       水体是地球表面重要的自然资源,其变化直接影响生态环境和人类生存。遥感技术为水体提取提供了高效的手段,能够在大范围内监测水体的分布与变化。通过分析遥感影像,可以获取水体的空间分布信息,为水资源管理、环境保护和灾害监测提供科学依据。随着深度学习和图像处理技术的发展,遥感影像水体提取的准确性和效率不断提高,推动了遥感应用的广泛发展。

数据集

       遥感影像水体图像采集选择了自主拍摄与互联网采集相结合的方式。自主拍摄能够获取特定区域的高分辨率遥感影像,确保数据的真实性和多样性;而互联网采集则提供了丰富的公共数据源,包括卫星影像和无人机拍摄的图像。这种多元化的采集方式为后续的数据处理和分析奠定了坚实的基础。

       数据标注是确保数据集质量的重要环节。采用了Labelme等工具对遥感影像进行标注,主要标识出水体区域及其边界。通过精确的标注,可以为模型的训练提供高质量的监督信息。特别注意标注的准确性和一致性,以便后续的模型训练能够有效学习水体的特征,提高提取的准确度。

       在数据集划分与扩展阶段,我们将标注好的数据集进行划分,通常分为训练集、验证集和测试集,以确保模型的泛化能力。为了增强数据集的多样性和鲁棒性,采用了一系列的数据扩展技术,如图像旋转、翻转、缩放及亮度调整等。这些扩展方法不仅增加了样本数量,还提升了模型在不同条件下提取水体的能力,为遥感影像水体提取的研究提供了更为丰富的数据支持。

设计思路

       U-Net模型结构为U形对称结构,可分为两部分:左半部分是编码器,负责获取上下文信息,包括两个连续的3×3卷积层,卷积后得到的特征图通过线性整流函数(ReLU)激活,并采用最大池化的下采样方法。每次下采样将特征图的通道数扩增2倍,同时图像尺寸缩小一半;右半部分是对称的解码器,负责精确定位目标。首先对特征图进行反卷积操作,将特征图尺寸扩大2倍,并与对应编码器中的特征图拼接。然后对拼接后的特征图进行两次卷积操作,并利用ReLU激活。最后,输出层使用1×1卷积核对特征图进行卷积,恢复图像尺寸并生成与类别数量相同的维度。在编码器中,特征图通过跳跃连接传递给对应解码器,从而提供不同尺度的特征信息,恢复由于最大池化操作降低分辨率带来的空间信息损失。

【毕业设计】基于机器学习的遥感影像水体提取与变化监测

       U-Net模型主要用于医学影像分割,由于高分辨率遥感影像中水体特征与背景差异明显,使用较少的网络层数也能实现水体的精确提取。为实现对高分辨率影像水体的高精度快速提取,改进U-Net模型以更高效地学习水体特征,使用改进后的VGG16网络作为编码阶段特征提取器。VGG16的网络结构设置合理,已应用于多种遥感影像信息提取场景,更有利于提取遥感影像中轮廓特征较为清晰的目标。VGG16网络有五个下采样层,适用于高分辨率遥感影像水体提取任务。在高分影像覆盖地物多样且与待提取水体差异明显的情况下,随着网络深度增加,特别是在经过四个下采样层后,水体特征图细节信息可能丢失,导致水体提取轮廓不完整。同时,随着网络层数增加,参数量急剧增加,模型训练和预测时间也随之增加。

       在对称网络结构基础上,减少一个下采样层以保留低维度特征图的细节信息,实现高分影像水体信息的精确提取,同时减少模型训练和预测时长,提升大面积高分影像的水体提取效率。改进后的主干特征提取网络结构将编码器中的四个下采样层减少到三个。在解码器的特征图与同一级低维特征连接时,加入上一层级的特征图以进行融合,进一步增强低维特征信息,防止细节信息在向后传递过程中丢失。为防止梯度消失或爆炸,对连接后的特征图使用3×3卷积核,并在每次卷积操作后加入批量归一化层,将前面输出的特征分布重新归一化。之后将结果输入ReLU激活函数,经过ReLU后的特征图进行上采样,每次上采样使特征图大小增大2倍,经过四次上采样后恢复到输入的512×512像素大小。由于水体提取为二分类问题,使用1×1卷积层将特征图的数量改为2,并利用sigmoid函数将输出影像中每个像素点对应该点的所属类型值。

       数据收集是遥感影像水体提取与变化监测的第一步,涉及到高分辨率遥感影像的获取。可以通过卫星影像、无人机拍摄等方式获取不同时间和不同地点的影像数据。数据收集的多样性有助于模型在各种环境下学习水体的特征,确保模型具有良好的泛化能力。收集到的遥感影像需要进行格式转换、尺寸调整和增强处理,以确保其适合模型输入。通常会对图像进行裁剪、缩放和归一化,使得模型能够更有效地学习。使用标注工具对遥感影像中的水体区域进行标记,包括水体的边界和类别。标注结果将用于后续模型的训练和验证,确保模型能够学习到水体特征。

# 假设使用Labelme进行标注,标注结果将保存为JSON格式
import json

def convert_labelme_to_yolo(labelme_json, output_txt):
    with open(labelme_json, 'r') as f:
        data = json.load(f)
    with open(output_txt, 'w') as out:
        for shape in data['shapes']:
            class_name = shape['label']
            points = shape['points']
            # 计算YOLO格式的中心坐标和宽高
            # 具体实现省略
            out.write(f"{class_name} {center_x} {center_y} {width} {height}\n")

# 示例:将标注结果转换为YOLO格式
convert_labelme_to_yolo('annotation.json', 'output.txt')

       选择U-Net作为模型架构,进行水体提取的训练。通过设置合适的超参数,比如学习率、批次大小和训练周期,优化模型的表现。使用数据扩增方法,如旋转、翻转和缩放,增强模型的鲁棒性。模型训练完成后,需要对模型进行评估和测试,以验证其在水体提取与变化监测任务中的性能。使用精确度、召回率和F1分数等指标分析模型的表现,并根据评估结果进行必要的调整和优化。

from utils.metrics import ap_per_class

def evaluate_model(predictions, ground_truths):
    stats, ap, ap_class = ap_per_class(predictions, ground_truths)
    print(f"Mean Average Precision: {ap.mean()}")

# 示例:评估模型
evaluate_model(predictions, ground_truths)

       经过训练和评估后的模型可以部署于实际应用中,实时监测水体变化。当检测到水体变化时,系统可以触发预警机制,进行响应。

import cv2

def monitor_water_changes(video_source):
    cap = cv2.VideoCapture(video_source)
    while cap.isOpened():
        ret, frame = cap.read()
        if not ret:
            break
        # 进行YOLO检测,省略具体实现细节
        results = model.predict(frame)
        if detected_water_change(results):
            send_alert()

# 示例:监测水体变化
monitor_water_changes('water_monitoring_video.mp4')

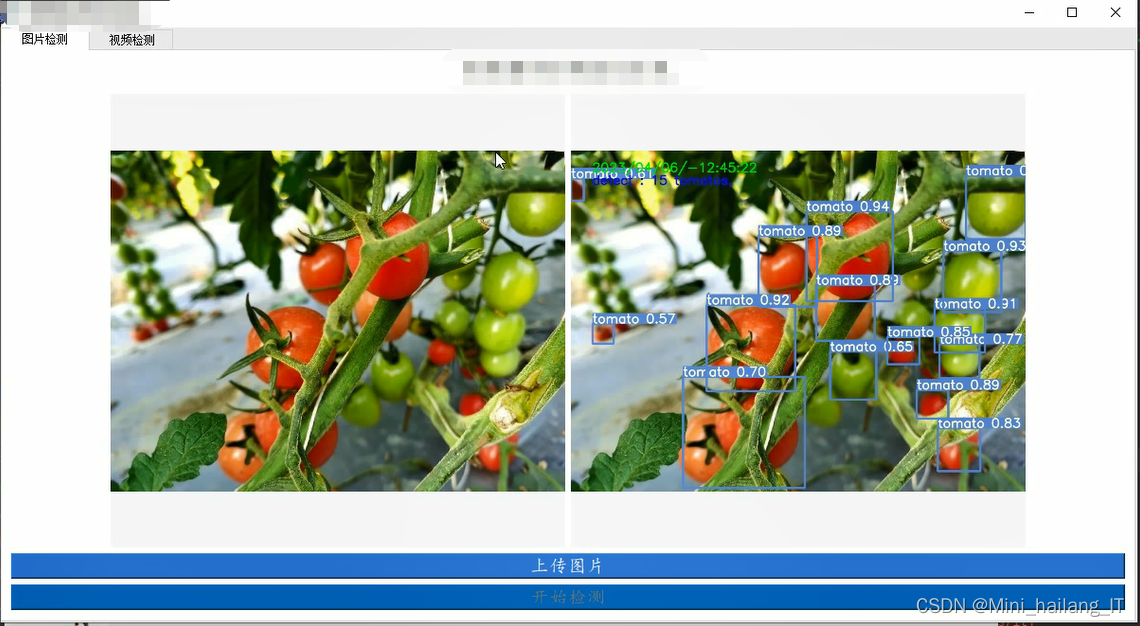
海浪学长项目示例:
更多帮助

遥感图像水体提取 1.实习目的 了解和熟悉遥感图像水体识别和提取的方法。 2.实习内容 利用给定区域的Landsat8 OLI遥感图像,分别使用单波段阈值法、谱间关系分析法和水体指数法,提取水体;并对比不同方法提取水体的效果。 3. 实习原理与步骤 3.1 Landsat图像数据预处理 美国的USGS (http://glovis.usgs.gov/)网站提供最新的Landsat8数据下载,产品类型标示... 阅读详情

相关推荐

基于遥感卫星影像水体提取方法综述

水体提取分类依据及基础水体提取分类依据 水体提取的方法很多,很多学者也进行了分类,大体上有一个分类框架,主要是基于光学影像的分类,比如王航等[7]将水体提取分成3类,分别是基于阈值法、分类器法和自动化法; 李丹等[8]更深一步进行总结,引入近些年发展火热的基于雷达影像数据的水体提取,总体而言,水体提取主要以光学影像信息为主,雷达影像是近些年发展起来并迅速应用到水体提取的领域之中,基于此在该分类基础上从数据源角度下细化具体的提取方法及应用领域,具体的分类方法如图1所示。图1 水体提取方法分类水体提取基础

yuanYW7556的博客 1万+

ENVI遥感影像处理—水体提取

在菜单栏中选择:classification——post classification——classification to vector,然后选择刚刚生成的二值化结果,接下来是导出参数设置,选择class 1,选择输出路径,即可得到evf矢量水体,结果如图2.10所示。(6)点击ok后会弹出一个框,让选择b1,点击b1,选择刚刚生成的NDWI影像(图2.5),效果如下,此时可以点击hide,这个时候node1变成了图2.6这样,意思是:如果值大于0.2就是类别1,否则就是类别0;图2.3 NDWI结果。

hu397313168的博客 1万+

机器学习(遥感)| 介绍

以二维空间为例,同一个类型在二维空间中的映射都有其相似性,我们的目的就是在数据映射的特征空间中找出最佳的“决策边界”(Decision Boundary)。图中的三个不同颜色的圈就是不同的决策边界。当任务非常复杂的时候,机器学习算法在特征空间中寻找最佳的可以将不同种类数据分开的决策边界。将(X,Y)数据投影到二维空间,基于最小二乘法拟合一个曲线,这个曲线方程即为线性回归模型,基于该模型将X输入预测Y,评估模型的精度。本文简单介绍机器学习在进行预测的基本流程,之后也将对流程中的每部分进行具体的介绍。

a_aharon的博客 2492

计算机毕业设计对标硕论YOLO遥感影像识别分析可视化系统 机器学习 深度学习 人工智能 大数据毕业设计

计算机毕业设计对标硕论YOLO遥感影像识别分析可视化系统 机器学习 深度学习 人工智能 大数据毕业设计

全网计算机/大数据辅导(自媒体)道祖第一人、全网粉丝100W+,专注于大学生项目实战开发,讲解,毕业答疑辅导,高校老师/讲师/同行合作。以及产品测评宣传、工具推广等合作。同时招收学生代理、校园代理。 1134

常用水体提取方法及适用场景

水体的自动提取研究已经发展多年,目前各类水体的提取方法多种多样,但总体效果均不太理想。只用多种方法综合使用才能获得更好的提取效果。但总体而言,仍难实现较高的自动化程度,目前的水体提取要想保持较好的效果,仍应采用半自动的提取方法。通过相关参数的调整和控制来达到理想的效果。 一、阈值法 阈值法是比较简单但却较为有效地水体提取方法,且多数地复杂方法地基础仍然是阈值法。目前,较为常用的阈值提取方法主要为NDWI、MNDWI以及部分针对特殊影像的阈值提取方法。此类方...

YW_remote的博客 8804

城市高分遥感水体提取:U-Net深度学习实战与六大避坑指南

遥感图像语义分割是地理信息与计算机视觉交叉领域的热点技术,其核心在于对地表覆盖类型进行像素级识别。深度学习模型如U-Net通过编码器-解码器结构与跳跃连接,能够有效融合多尺度特征,在复杂城市背景下实现高分辨率影像的目标提取。该技术广泛应用于国土资源调查、洪涝监测和城市规划,其中水体提取是典型应用之一。针对城市高分辨率遥感影像中水体与阴影、绿地、道路混淆严重,且细窄水体容易被漏检等问题,结合PyTorch框架搭建带注意力门控的U-Net基线,并从网络选型、数据构建、损失函数设计到滑窗推理部署,系统梳理一套可复

weixin_29054245的博客 206

计算机毕业设计Python遥感影像分析洪涝灾害预警系统 深度学习 人工智能 大数据毕业设计(源码+LW+PPT+讲解)

本文介绍了一个基于Python的遥感影像分析洪涝灾害预警系统的设计与实现。该系统整合多源遥感数据与智能分析技术,通过Sentinel-1SAR、Landsat-9等遥感影像数据,结合Python生态工具(GDAL、geemap、PyTorch等)进行影像预处理、特征提取和洪涝识别。系统采用Flask+Vue.js架构,包含数据管理、影像预处理、洪涝识别、预警评估和可视化五大功能模块,实现洪涝区域的自动识别、风险评估和预警信息推送。创新点在于融合XGBoost与LSTM混合算法提升识别精度,支持中小尺度区域监

全网计算机/大数据辅导(自媒体)道祖第一人、全网粉丝100W+,专注于大学生项目实战开发,讲解,毕业答疑辅导,高校老师/讲师/同行合作。以及产品测评宣传、工具推广等合作。同时招收学生代理、校园代理。 426

遥感Landsat影像地物分类:CNN深度学习与Python完整源码实战

卷积神经网络(CNN)是深度学习在计算机视觉中的核心模型,通过局部连接和权值共享自动提取图像特征。在遥感领域,CNN能够从多光谱影像中学习空间纹理与光谱响应,实现逐像素地物分类。相比传统阈值法或随机森林,CNN无需手工设计特征,泛化能力更强。其技术价值在于端到端学习,适用于土地利用监测、生态遥感分析等场景。本文以Landsat 8影像为例,提供从数据准备、U-Net模型搭建到训练调参的Python完整源码,帮助读者快速落地遥感地物分类任务。

weixin_42530570的博客 277

测绘科学与技术毕业论文题目【附数据】

比如:基于深度学习的高分辨率遥感影像地物精细分类与变化检测、基于无人机LiDAR的复杂地形三维建模与形变监测、基于数字孪生的城市三维地理信息系统构建与应用、面向智慧农业的遥感大数据作物长势监测与产量预测等等。关于论文选题,打开你的《测绘学基础》《GPS原理及应用》《遥感原理与应用》《地理信息系统》课本,看各个大章节的标题,结尾有"监测"、"建模"、"识别"、"分析"等字眼的,基本上都可以选择,因为这类型的题目有充足的技术文献和数据支撑,不在这个范围内的选题,往往难以找到成熟的研究方法。

lagougongzuoshi的博客 893

ros1 ubuntu22.04 安装教程

ROS1 ubuntu22.04 安装教程

autolabor的博客 9197

nRF开发环境搭建全攻略:VS Code + nRF Connect SDK + Zephyr实战

嵌入式开发中,环境配置往往是新手入门的第一道障碍,尤其面对基于Zephyr RTOS的Nordic nRF平台时,工具链的复杂度常让人望而却步。理解构建系统、SDK版本管理和调试工具之间的协作关系,是高效开发的前提。Zephyr作为开源实时操作系统,通过设备树和Kconfig实现硬件描述与功能配置,而nRF Connect SDK(NCS)则是Nordic基于Zephyr的增强发行版,两者结合为物联网开发提供了强大支持。基于VS Code搭建开发环境,配合west工具管理多仓库、CMake/Ninja执行构

weixin_29188997的博客 227

地理空间机器学习模型的五种工程化部署路径

地理空间机器学习(Geospatial ML)是将遥感、GIS与AI融合的关键技术,其核心在于处理具有坐标系(CRS)、仿射变换(Transform)和空值(NoData)等元数据的栅格或矢量数据。与传统表格型机器学习不同,它要求部署方案必须保障空间元数据保真度与地理上下文一致性。技术价值体现在支撑高精度时空预测、可审计的政务分析及边缘端离线推理等能力。典型应用场景包括省级遥感分类批量处理、QGIS插件集成、城市级实时API服务、无人机视频流分析及野外Android终端土壤预测。本文聚焦五种经生产验证的落地

weixin_30872577的博客 278

华为防火墙双线路配置实战:5分钟搞定主备自动切换(含健康检查避坑指南)

本文详细介绍了华为防火墙双线路配置实战,包括主备自动切换和健康检查机制的优化技巧。通过智能健康检查机制,华为防火墙能实现毫秒级故障自动切换,确保网络高可用性。文章提供了从架构设计到实战配置的全流程指南,并分享了常见配置误区与解决方案,帮助中小企业快速搭建稳定可靠的网络架构。

weixin_30872337的博客 604

还用arcgis和envi?批处理?R 高效处理遥感数据-RStoolbox

基于kmeans聚类的无监督分类:基于随机森林的监督分类。

kangkangluoluo的博客 410

华为MA5626 ONU开局配置实战:从零到业务就绪的完整命令手册

本文详细介绍了华为MA5626 ONU设备的开局配置全流程,包括物理连接、命令行初始化、业务VLAN划分、PoE功能配置及故障排查。通过实战命令手册,帮助网络工程师快速完成从设备上电到业务就绪的完整配置,特别适合FTTB场景部署。

weixin_26934905的博客 561

手把手教你用UNet实现轨道缺陷检测(附RSDDs数据集下载与完整代码)

本文详细介绍了如何使用UNet模型实现轨道缺陷检测,包括RSDDs数据集的下载与处理、UNet架构的改进与优化、训练策略设计以及模型部署的全流程。通过实战案例,展示了如何利用深度学习技术提升工业质检效率,特别适合从事工业缺陷检测和图像处理的开发者参考。

dapp9builder的博客 749

遥感测绘毕业论文【题目+数据】

比如:基于Transformer的遥感影像建筑物精细提取、基于点云数据的复杂地形三维建模与精度优化、基于Python的多光谱遥感数据智能分类、基于ArcGIS的城市空间格局演变分析与模拟等等。关于论文选题,打开你的《遥感原理与应用》《测绘学基础》课本,看各个大章节的标题,结尾有"解译"、"测绘"、"建模"、"监测"、"分析"、"提取"等字眼的,基本上都可以选择,因为这类型的题目有一些文章去参考,不在这个范围内的设计,基本上就没有什么参考资料了。4、高分辨率遥感影像建筑物提取与三维建模(较难,参考资料少)

lagougongzuoshi的博客 477

【华为OD机试真题 新系统】1021、API请求日志去重分析 | 机试真题+思路参考+代码解析(C++、Java、Py、C语言、JS)

【华为OD机试真题 新系统】1021、API请求日志去重分析 | 机试真题+思路参考+代码解析(C++、Java、Py、C语言、JS) 华为od机试,华为od机试真题,华为od机试E卷,华为odE卷,华为od机试真题E卷,华为OD,华为OD机试,华为OD机试真题,华为od机考,华为od机试D卷,华为od机试真题D卷,华为od手撕代码,华为od,华为od机试C卷,华为od e卷,华为2026e卷,od机试,2026E卷,华为OD机试E卷,什么是华为od,华为od介绍,全面了解华为od,2026华为od,如何备

KJ.JK 146

空间信息毕设选题指南:五大方向与避坑要点

空间信息技术融合了遥感、GIS、卫星导航与时空数据分析,是典型的交叉学科应用领域。从地理信息系统到全球导航卫星系统,从图像分类到空间统计,其核心都围绕空间数据的获取、处理、分析与可视化展开。理解这些技术的基本原理与适用场景,是开展工程实践和科研探索的基础。在城市规划、环境监测、智慧交通等众多领域中,空间数据驱动着决策支持与信息服务。对于即将开展毕业设计的学生而言,明确技术方向、评估数据可得性与自身技术栈的匹配度,是确保项目顺利完成的关键。本文梳理了遥感图像处理、WebGIS开发、GNSS定位、三维建模及时空

weixin_31499265的博客 274

不会C# Winform用户界面设计?是因为没有掌握这些控件(建议收藏)

文章目录6.1 常用控件6.1.1 单选按钮(RadioButton)6.1.2 复选框(CheckBox)6.1.3 框架1. 面板控件Panel2. 分组框GroupBox3. TabControl控件6.1.4 应用实例6. 2 列表框和组合框6.2.1 列表框(ListBox)6.2.2 组合框(ComboBox )6.2.3 应用实例6.3 用户交互界面6.3.1 滚动条和进度条6.3.2 定时器6.3.3 菜单设计菜单设计概述MenuStrip和ContextMenuSt

智慧空间实验室 2920

RK3399平台开发系列讲解(内核入门篇)1.1、通过sysfs清楚了解设备的系统状况

文章目录1、不敢高声语,恐惊天上人:sysfs目的2、窥一斑而知全豹:sysfs目录介绍3、千丝万缕:sysfs中要素的关系4、数据观星:sysfs中相关结构体 1、不敢高声语,恐惊天上人:sysfs目的 我们想通过sys下面的目录和文件清楚的了解跑Liunx系统的嵌入式设备的系统状况。 2、窥一斑而知全豹:sysfs目录介绍 sysfs把连接在系统上的设备和总线组织成为一个分级的文件,它们可以由用户空间存取,向用户空间导出内核的数据结构以及它们的属性。sysfs的一个目的就是展示设备驱动模型中各组件.

内核笔记 1万+

深度学习遥感图像分类实战:PyTorch实现地物识别全流程

卷积神经网络作为深度学习在计算机视觉领域的核心技术,通过局部感知和层次化特征提取机制,能够自动学习图像的空间特征表示。在遥感图像分析中,CNN利用其平移不变性和端到端学习优势,有效处理高分辨率卫星影像的多光谱信息和复杂地物特征。结合PyTorch框架,开发者可以快速构建自定义网络架构,实现从数据预处理、模型训练到性能优化的完整流程。针对遥感图像分类这一具体应用,技术方案在土地利用监测、环境评估等场景展现重要价值,为地理信息科学和计算机视觉的交叉研究提供可靠工具。

weixin_33860528的博客 331

温度PID控制PLC程序

温度PID稳定控制程序,适用于欧姆龙PLC,对其他PLC也具有很大参考价值

使用NDWI提取水体详细流程

以高分二号影像为例,介绍使用ENVI计算NDWI提取水体,最后生成shpfile文件输出 1. 在ENVI中加载影像 2.计算NDWI:在菜单栏中依次选择:Basic Tools->Band Math,然后在 enter an expression中输入表达式: ( float(b2)-float(b4) )/(b2+b4) 水体指数NDWI计算方式有多种,上面的是其中一种,基于绿波...

tuoyakan9097的博客 11万+

迈瑞BS系列全自动生化分析仪LIS协议接口手册(内含HL7和ASTM)

迈瑞BS系列全自动生化分析仪LIS协议接口手册,内含HL7和ASTM)

android 蓝牙通讯demo

android 下蓝牙通讯demo,实现了发现蓝牙,使能蓝牙,通过蓝牙发送消息。

毕业设计:基于深度学习的遥感影像水体提取系统 人工智能 语义分割

毕业设计:基于深度学习的遥感影像水体提取系统通过结合深度学习和计算机视觉技术,设计了高效准确的水体提取算法,能够自动识别并提取遥感影像中的水体区域。为解决遥感影像水体提取问题提供了一个创新的方向,结合了深度学习和计算机视觉技术,为毕业生提供了一个有意义的研究课题。无论您对深度学习技术保持浓厚兴趣,还是希望探索机器学习、算法或人工智能的领域的同学,能为您提供灵感和指导。

2301_79555157的博客 3299

WINCC7.3破解文件

WINCC7.3硬件够破解文件,有需要的下载!WINCC7.3硬件够破解文件,有需要的下载!

使用python提取水体教程

阈值法是比较简单但却较为有效的水体提取方法,优点是物理含义明确,计算简单,效率高,缺点一是在一些复杂场景中,受建筑阴影等影响容易出现误识别,二是基于像元计算存在的“椒盐现象”,三是最大的确定是阈值需要人为设定。虽然这是一个非常原始的方法,但即使在今天依然有很大应用价值,比如作为一种特征与其他类型数据做融合处理,结合机器学习优化阈值设定的问题,还可以在一些广域识别应用中起到高置信样本筛选的作用等等。NDWI(归一化差异水体指数):式中GREEN表示绿光波段的反射率,NIR表示近红外波段的反射率。

Trb701012的博客 3234
上一篇: 【毕业设计】行人闯红灯行为的智能监测与预警系统
下一篇: 【毕业设计】基于图像处理的社区垃圾识别分类系统
Mini_hailang_IT
博客等级 码龄9年 5936粉丝 640原创
评论
成就一亿技术人!
拼手气红包6.0元
还能输入1000个字符
 
 条评论被折叠 查看
添加红包

请填写红包祝福语或标题

个

红包个数最小为10个

元

红包金额最低5元

当前余额3.43元 前往充值 >
需支付:10.00元
成就一亿技术人!
领取后你会自动成为博主和红包主的粉丝 规则
hope_wisdom
发出的红包
实付元
使用余额支付
点击重新获取
扫码支付
钱包余额 0

抵扣说明:

1.余额是钱包充值的虚拟货币,按照1:1的比例进行支付金额的抵扣。
2.余额无法直接购买下载,可以购买VIP、付费专栏及课程。

余额充值