深度学习(16)YOLO中的置信度和IOU阈值在训练中及推理中后处理结果的影响

IOU、置信度、非极大值抑制(NMS)三者的关系 总结:首先使用使用网络训练时候会存在多个预测框,然后通过设置置信度会减少预测框的数量;然后再计算预测框和真实框之间IOU,但是可能还是会存在多个交并比的框,此时在使用NMS来进行抑制,这样就会一定程度上减少预测框的个数。链接链接。 阅读详情

深度学习(16)YOLO中的置信度和IOU阈值在训练中及推理中后处理结果的影响

  • 详细解释一下YOLO(以v3及之后的版本为主)中置信度 和IOU阈值 在训练 和推理(后处理) 两个关键阶段的作用与影响。这两者是理解YOLO如何工作的核心,也是调优模型性能的关键参数。

核心概念速览

  1. 置信度:一个0到1之间的数值,表示模型对“这个预测框里包含一个目标物体”以及“这个物体的类别是什么”这两件事的综合把握程度。

    • 在公式上,置信度 = 物体存在概率 × 预测框与真实框的IOU。

    • 训练时:它是损失函数的一部分,模型被训练去预测这个值。

    • 推理时:它是第一道过滤器,用来剔除那些“把握不大”的预测框。

  2. IOU阈值:

    • 训练时:用于匹配预测框和真实框,决定哪个预测框负责学习哪个真实目标。

    • 推理时:主要用于非极大值抑制,解决同一物体被多个框重复检测的问题。

第一部分:训练阶段的影响

在训练阶段,模型通过反向传播学习如何调整权重。置信度和IOU阈值在这里扮演了“老师”和“裁判”的角色,指导模型应该学习什么。

  1. 置信度在训练中的角色
  • 学习目标:对于每一个预定义的锚框,模型需要预测一个置信度分数。这个分数的学习目标是:

    • 如果这个锚框匹配到了一个真实物体(通过IOU阈值判断),那么它的置信度学习目标就是该预测框与真实框的IOU值。

    • 如果这个锚框没有匹配到任何真实物体,那么它的置信度学习目标就是 0。

损失函数:置信度预测的误差是置信度损失的重要组成部分。它通常使用二元交叉熵损失。

模型被“鼓励”去为匹配到物体的框预测高置信度(接近其与真实框的IOU),为背景框预测低置信度(接近0)。

影响:

阈值设置的影响:用于匹配的IOU阈值(如YOLOv3常设为0.5)决定了什么样的预测框有资格去学习一个真实物体。提高这个匹配阈值(如设为0.6),意味着只有预测得更准的框才被赋予学习责任,这会让模型对定位精度的要求更严格,但可能使正样本(需要学习的框)减少,训练难度增加。

学习效果:通过这个机制,模型学会了两个关键能力:(1) 区分前景(有物体)和背景(无物体);(2) 评估自己预测的框的位置质量。

  1. IOU阈值在训练中的角色(主要指匹配阈值)
    锚框与真实框的匹配:这是训练开始的关键步骤。系统需要决定由哪个尺度的哪个锚框(及其对应的预测)来负责学习当前这个真实标签。

常用规则是:对于每个真实框,选择与之IOU最大的那个锚框作为“正样本”进行学习。

同时,YOLO也使用一个IOU阈值(如ignore_thresh,通常设为0.5-0.7)来处理“模棱两可”的预测框:如果一个预测框与任何真实框的IOU大于此阈值,但又不是最大那个(即它不是被选中的正样本),则忽略它——既不把它当正样本学,也不把它当负样本(背景)学。这避免了让模型去学习那些“半对半错”的困难案例,使训练更稳定。

影响:

ignore_thresh设置过高:更多预测框会被视为负样本(背景),模型可能变得更“保守”,召回率可能下降。

ignore_thresh设置过低:更多“质量不高”的预测框也会参与损失计算,可能引入噪声,干扰模型学习,影响定位精度。

第二部分:推理阶段(后处理)的影响
在推理阶段,模型已经训练完成,输出大量原始的预测框。此时,置信度和IOU阈值是“筛选官”和“清理工”,负责将杂乱的原生态预测变成干净、最终的检测结果。

  1. 置信度阈值
    作用:第一步过滤。直接剔除所有置信度低于预设阈值(如 conf_thresh=0.25 或 0.5)的预测框。这些被认为极有可能是背景或噪声。

影响:

阈值设置过高:过滤非常严格,只有把握极大的预测才会被保留。这会导致高精度,低召回率——很多真实的物体(尤其是小、模糊或遮挡的物体)可能因为得分不高而被漏检。

阈值设置过低:过滤宽松,大量预测框(包括很多错误的背景预测)会进入下一环节。这会导致高召回率,低精度——最终结果中包含大量误报(假阳性),画面中可能出现很多根本不存在的“幽灵”框。

应用:通常根据任务需求在精度和召回率之间进行权衡调整。在追求安全性的场景(如自动驾驶)可能设低一些以提高召回;在需要结果干净的场景可能设高一些。

  1. IOU阈值(主要用于NMS)
    作用:在应用置信度阈值初步筛选后,通常会剩下很多重叠的框检测同一个物体。非极大值抑制 算法使用IOU阈值来解决这个问题。

NMS步骤:1)将所有框按置信度排序。2)选出置信度最高的框A,将其加入最终结果。3)计算其他所有框与框A的IOU。4)剔除所有与框A的IOU超过设定阈值(如 nms_thresh=0.45)的框(因为它们很可能和框A检测的是同一个物体)。5)对剩余的框重复步骤2-4。

影响:

阈值设置过高(如0.8):意味着只有当两个框重叠程度非常高时,才认为它们是同一个物体并剔除低分框。这可能导致对同一个物体保留多个检测框,输出冗余结果。

阈值设置过低(如0.3):意味着即使两个框只有部分重叠,也会剔除低分框。这可能导致漏检紧密相邻的不同物体(比如一群站在一起的人),因为其中一个高分框会抑制掉旁边物体的正确预测。

应用:对于常规物体,0.4-0.5是一个常用范围。对于密集、小目标检测(如行人、细胞),可能需要适当调低以防止误抑制。

总结与关系
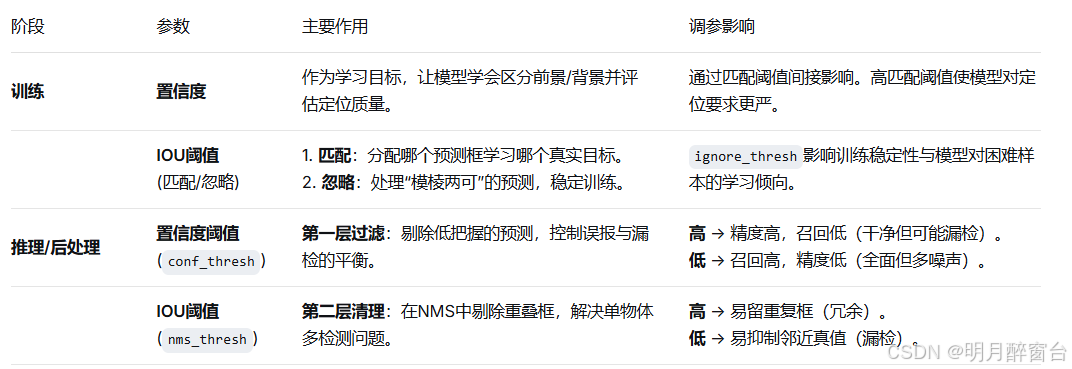
在这里插入图片描述
相互关系:
在推理流水线中,这两个阈值顺序工作、共同决定最终输出。首先,conf_thresh砍掉一大片“差生”;然后,nms_thresh在剩下的“优等生”里,把那些扎堆报同一答案的只留一个最好的。调整它们中的任何一个,都会直接影响模型的精度-召回率曲线,是模型部署前必须根据实际场景精细调节的超参数。通常的做法是,先在验证集上固定一个IOU阈值(如0.5)绘制P-R曲线,选择满意的置信度阈值,再根据检测结果的密集程度微调NMS的IOU阈值。

YOLO 模型的评估指标——IOU、Precision、Recall、F1-score、AP、mAP、 置信度用于评估模型对检测结果的信心程度下图中,绿色框A表示Ground Truth,也称GT,GT就是正确的标注(人工)iou:表示预测的边界框(或分割区域)与真实边界框(或分割区域)之间的交集与并集之间的比值。阈值:根据实际情况可调节如果预测框与真实框的IOU > 0.5,那么此预测框归为TP如果0 < IOU <= 0.5,那么此预测框归为FP如果IOU < 0 ,那么此预测框归为 FN检测到同一个GT的多余检测框也归为FP,怎么解 释呢? 阅读详情

相关推荐

目标检测中NMS和mAP指标中的的IoU阈值和置信度阈值

有时候路走的太远,会忘了为什么要出发。 学习亦如是 在目标检测中,经常看到置信度阈值和IoU阈值这两个关键参数,且NMS计算和mAP计算中都会有这两个,那它们的区别是什么?本文就这个问题做一次总结。 NMS 模型预测会输出很多框,比如同一个目标会有很多框对应,NMS的作用是删除重复框,保留置信度分数最大的框。 mAP ...

梦坠凡尘 4万+

YOLO26 NMS阈值调节:去重参数iou_thres设置技巧

本文介绍了如何在星图GPU平台上自动化部署最新 YOLO26 官方版训练与推理镜像,高效执行目标检测任务。该镜像预置YOLO26模型与完整环境,支持快速调节NMS参数iou_thres,典型应用于街景行人检测、车辆识别等实时视觉分析场景,显著提升检测精度与部署效率。

weixin_35094083的博客 290

基于YOLO与FastAPI的花卉检测识别系统全栈开发实战

目标检测是计算机视觉的核心任务之一,旨在识别图像中特定物体的位置与类别。其原理是通过深度学习模型,如YOLO(You Only Look Once),将输入图像映射到边界框坐标和类别概率。这项技术的价值在于将AI感知能力转化为实际生产力,广泛应用于安防监控、自动驾驶、工业质检及智能零售等领域。本文聚焦于一个具体的应用场景——花卉识别,详细阐述了如何利用YOLO系列模型(如v8/v7/v5)进行花卉检测,并结合FastAPI框架构建高性能后端服务,实现从模型训练、优化到Web部署的完整工程链路,为开发实用的计

weixin_30521161的博客 398

【目标检测必学】快速理解IOU、Recall、Precision、AP、mAP检测指标

学习目标: 总结了几篇个人认为深入浅出的目标检测性能指标相关博客,希望通过这次笔记能帮助到还不理解的同学! **理解目标检测中常用的性能检测指标mAP、IOU、Recall、Precision,**通过约30分钟的阅读深刻理解并掌握这几个常见指标的运用。

qq_45193872的博客 8683

HyperMesh实战:5种复杂载荷场景下的field映射技巧(附TCL脚本)

本文详细介绍了HyperMesh在5种复杂载荷场景下的field映射技巧,包括轴承载荷的圆柱坐标系映射、粉末压力中的切向力处理、实验数据到有限元模型的场映射、多工况载荷的组合映射以及局部细化网格的边界条件传递。通过实战案例和TCL脚本,帮助工程师高效解决有限元分析中的载荷映射难题,提升工作效率。

fanta的博客 292

滑模控制理论(SMC)概述

滑模控制理论(SMC)概述一、背景二、数学理论三、高维拓展四、分析 一、背景 滑模控制理论(Sliding Mode Control, SMC)是一种建立在现代控制理论基础上的控制理论,主要数学核心为李雅普诺夫函数。 滑模控制的核心思想是建立一个滑模面,将被控系统拉取到滑模面上来,使系统沿着滑模面运动。滑模控制的一个优势是无视外部扰动和不确定参数,采用一种比较“暴力”的方式达到控制的目的。 其思想和反步法有些类似,但数学实现起来更加方便而不抽象。相比反步法,滑模控制没有复杂的数学计算,也不会出现“微分爆炸”

高能阿博特的博客 6万+

YOLOv5的置信度阀值与iou阀值及P R详解

conf_thres Confidence Threshold,置信度阈值。   只显示预测概率超过conf_thres的预测结果。   想让YOLO只标记可能性高的地方,就把这个参数提高。 iou_thres Intersect over Union Threshold,交并比阈值。 IOU值:预测框大小∩真实框大小 / 预测框大小∪真实框大小。(预测框与真实框的交集与并集的取值。) iou_thres在detect.py中: 越大,则容易将对于同一个物品的不同预测结果 当成 对多个物品的多个预测结果,导

excelNo1的博客 4万+

ADS 2013安装教程

1.2013和2014安装过程是一样的,运行ads2013_06_shp_windows文件进行安装 2.点击“NEXT”。 3.选择I accept,然后点击“NEXT”。 4.选择“complete”,然后点击“NEXT”。 5.选择安装路径,最好默认安装路径,安装路径不要有中文,然后点击“NEXT”。 6.点击“NEXT”. 7.如下路径默认安装,然后点击“NEXT”。 8.点击“NEXT”。 ...

谢谢关注“小鱼教你模数电”,各平台同号 6005

【YOLO 系列】基于YOLO V8的学生上课行为检测系统【python源码+Pyqt5界面+数据集+训练代码】

在现代教育环境中,学生上课行为的监测对于提升教学质量和学生学习效率具有重要意义。然而,传统的人工观察方法不仅效率低下,而且难以保证客观性和准确性。为了解决这一问题,我们启动了这个项目,目的是利用YOLOV8这一先进的深度学习技术,开发一个自动化的学生上课行为检测系统。

牧子川的博客 1万+

基于AMD AU15P FPGA的SLVS-EC桥PCIe设计方案分享

各位FPGAer周末愉快,今天熊猫君分享一个基于AMD AU15P FPGA的SLVS-EC桥PCIe设计方案。

haoxingheng的专栏 1445

“反激电源”是AC/DC隔离电源还是DC/DC隔离电源?

所以在一些场景,我们的输入电压是一个DC,但是我们仍然需要隔离电源的需求,我们就会只采用图9.2的右半部分。在这个场景下“反激电源”是DC/DC。所以此AC/DC的本质是将AC变成高压的DC之后,用带隔离变压器的反激式开关电源产生一个隔离的、稳定的直流电压。一般在讲述各种电源的拓扑的文章和书籍都是在讲述AC/DC的电源拓扑分类的时候,讲述Flyback。反激式开关电源是指使用反激高频变压器隔离输入输出回路的开关电源,反激式隔离变压器开关电源重点表述的是开关电源包含变压器的拓扑结构。

qq_43416206的博客 1289

YOLO11推理参数

【代码】YOLO11参数。

2303_81251146的博客 2257

【YOLO11[基础]】分类任务的热力图可视化实践 | 论文必备 | 分类任务 | 即插即用 | 可选GradCAMPlusPlus, GradCAM, XGradCAM, EigenCAM, HiR

【YOLO11[基础]】分类任务的热力图可视化实践 | 论文必备 | 分类任务 | 即插即用 | 可选GradCAMPlusPlus, GradCAM, XGradCAM, EigenCAM, HiResCAM, LayerCAM, RandomCAM, EigenGradCAM等

静谧、淡雅 2387

【YOLO 系列】基于YOLO V8的驾驶员实时疲劳驾驶检测识别系统【python源码+Pyqt5界面+数据集+训练代码】

随着汽车行业的蓬勃发展,驾驶员疲劳驾驶问题日益成为交通安全的一大隐患。疲劳驾驶不仅会降低驾驶员的反应能力,还可能引发严重的交通事故,对个人及社会造成不可估量的损失。尽管市场上已有多种疲劳检测技术,但它们在实时性、准确性以及环境适应性方面仍存在不足。为此,我们引入了YOLOV8这一先进的目标检测算法,结合驾驶员疲劳驾驶数据集,开发了一套创新的疲劳检测系统。

牧子川的博客 6295

ue 打包linux程序 在windows系统 2026

ue 打包linux程序 在windows系统 2026

jacke121的专栏 366

Spring AI Alibaba实战训练营-13语音生成应用开发指南

本文介绍了如何基于Spring AI Alibaba创建DashScope语音应用,支持文本转语音(TTS)和语音转文本(STT)功能。主要内容包括:1)环境准备要求Java 17+、Maven 3.6+及阿里云DashScope API Key;2)通过Spring Initializr创建项目并配置相关依赖;3)设置API密钥的安全配置方法;4)实现语音合成的同步和流式功能,包括创建控制器类、调用API接口及保存语音文件。文章提供了详细的代码示例和配置说明,帮助开发者快速搭建语音处理应用。

program哲学 401

深度学习YOLO实战:3、如何通过参数调整提升推理效果

YOLO目标检测参数优化指南 本文介绍了YOLO模型推理参数调整的核心技巧,重点解析了常用参数功能及实际应用场景。关键参数包括:置信度阈值(conf)、IoU阈值(iou)、图像尺寸(imgsz)等,通过调整这些参数可平衡速度、精度和计算资源。文章特别提供了两个实用示例:通过line_width参数调整边界框线条粗细(默认1像素,可设为8像素增强可视性),以及使用classes参数筛选特定类别(如安防监控中仅检测"人"类)。这些参数优化技巧能将YOLO从基础应用到高效定制化使用,适合不同

嵌入山脊的博客 2933

文档:亲测可用解决vnc灰屏,黑屏,鼠标大黑叉情况

主要解决vnc-viewer灰屏,黑屏,鼠标大黑叉等现象,详细见文档。

YOLOv8 的模型配置、训练设置和推理参数三类超参数详解

YOLOv8 的模型配置、训练设置和推理参数三类超参数详解

m0_37302966的博客 2982

Probability and Statistics - 4th edition

Probability and Statistics - 4th edition

华为的C语言编程规范.pdf

华为技术有限公司内部技术规范。本规范制定了编写C语言程序的基本原则、规则和建议。从代码的清晰、简洁、可测试、安全、程序效率、可移植各个方面对C语言编程作出了具体指导。

【YOLO 系列】基于YOLO的行人口罩检测系统【python源码+Pyqt5界面+数据集+训练代码】

在当前全球公共卫生形势下,戴口罩已成为预防呼吸道疾病传播的重要措施。然而,确保每个人都遵守这一规定仍然是一项挑战。为了提高公共场合的口罩佩戴合规性,我们开发了基于YOLO V8的行人口罩检测系统。该系统利用深度学习技术,能够自动识别和分类行人是否佩戴口罩,这对于监控和提醒公众遵守健康安全规定至关重要。

牧子川的博客 1676

pscad IEEE标准系统搭建说明

pscad IEEE标准系统搭建说明,包含典型的IEEE 9节点、14节点、30节点、39节点和118节点系统。内含标准测试系统的原始数据和潮流结果。

YOLOv11预测结果后处理:NMS优化部署技巧详解

本文介绍了基于星图GPU平台自动化部署YOLO11镜像的完整流程,结合Jupyter与SSH实现高效开发。该环境支持模型训练、推理及NMS后处理优化,适用于目标检测场景下的AI应用开发,尤其在交通识别、安防监控等实际任务中表现优异,助力开发者快速落地高性能视觉系统。

weixin_42230607的博客 297

【YOLO 系列】基于YOLO V8的火灾烟雾监控检测识别系统【python源码+Pyqt5界面+数据集+训练代码】

支持图片、图片批量、视频及摄像头进行检测,同时摄像头可支持内置摄像头和外设摄像头;可对检测结果 进行单独分析,并且显示单个检测物体的坐标、置信度等;界面可实时显示目标位置检测结果检测时间置信度检测结果回滚等信息;支持图片视频及摄像头的结果保存,将检测结果保持为excel文件;

牧子川的博客 9336

【YOLO 系列】基于 YOLO V8 的抽烟检测【python源码+Pyqt5界面+数据集+训练代码】

在公共场所实施禁烟政策是提高公共健康水平和维护良好社会环境的重要措施。然而,由于监管资源有限,传统的人工监管方式难以全面覆盖所有禁烟区域,导致禁烟政策执行难度大。为了加强公共场所的禁烟管理,我们启动了基于YOLO V8的抽烟行为智能检测系统项目。该项目利用深度学习技术,通过分析视频监控图像,自动识别并标记出抽烟行为,为管理人员提供实时的违规行为检测和反馈。

牧子川的博客 2093

YOLO26性能评测:不同GPU算力下推理速度全面对比

本文介绍了如何在星图GPU平台上自动化部署最新 YOLO26 官方版训练与推理镜像,快速搭建目标检测环境。基于该镜像,用户可在不同算力GPU上高效运行YOLO26模型,适用于智能监控、工业质检等典型视觉识别场景,显著提升AI应用开发与部署效率。

weixin_42405592的博客 660

【YOLO 系列】基于YOLO的工业自动化轴承缺陷检测系统【python源码+Pyqt5界面+数据集+训练代码】

轴承作为机械设备中的关键部件,其性能直接影响到设备的稳定性和寿命。轴承缺陷的早期检测对于预防设备故障、减少维护成本和提高生产效率至关重要。然而,传统的轴承缺陷检测方法往往依赖于人工检查,这不仅效率低下,而且容易受到主观因素的影响。为了提高轴承缺陷检测的准确性和效率,我们开发了基于YOLO V8的轴承缺陷智能检测系统。该系统利用深度学习技术,能够自动识别和分类轴承缺陷,即使在缺陷不明显或环境复杂的情况下也能保持高准确度。

牧子川的博客 3203

【YOLO 系列】基于YOLO V8的PCB缺陷检测识别系统【python源码+Pyqt5界面+数据集+训练代码】

随着电子产品在各个领域的广泛应用,印刷电路板(PCB)作为电子设备的基础组件,其质量和可靠性变得至关重要。然而,由于制造过程中的复杂性和人为因素的介入,PCB常常会出现各种缺陷,如漏孔、老鼠咬痕、断路、短路、尖角和虚铜等问题。这些缺陷可能导致产品性能下降、故障甚至损坏,对产品质量和生产效率造成严重影响。为了提高PCB制造过程中的缺陷检测效率和准确性,我们展开了这个项目,旨在利用先进的深度学习技术构建一种自动化的PCB缺陷检测系统。

牧子川的博客 4351

YOLOv8道路坑洼识别检测系统(项目源码+YOLO数据集+模型权重+UI界面+python+深度学习+环境配置+目标检测)

本研究设计并实现了一套基于YOLOv8(You Only Look Once version 8)目标检测算法的道路坑洼智能识别检测系统。该系统以YOLOv8s作为基础检测模型,在包含3,490张标注图像的自建道路坑洼数据集上进行训练、验证与测试,其中训练集3,043张、验证集273张、测试集174张,全部图像均采用YOLO格式进行归一化边界框标注,类别定义为单一类别"pothole"。

斌擎科技 1177
上一篇: C++ 多线程之 互斥锁与条件变量、线程分离 详解
下一篇: (30)运动目标检测之coco 数据集格式.json 转换 voc格式
明月醉窗台
博客等级 码龄8年 4万+粉丝 412原创
评论
成就一亿技术人!
拼手气红包6.0元
还能输入1000个字符
 
 条评论被折叠 查看
添加红包

请填写红包祝福语或标题

个

红包个数最小为10个

元

红包金额最低5元

当前余额3.43元 前往充值 >
需支付:10.00元
成就一亿技术人!
领取后你会自动成为博主和红包主的粉丝 规则
hope_wisdom
发出的红包

打赏作者

明月醉窗台

你的鼓励将是我创作的最大动力

¥1 ¥2 ¥4 ¥6 ¥10 ¥20
扫码支付:¥1
获取中
扫码支付

您的余额不足,请更换扫码支付或充值

打赏作者

实付元
使用余额支付
点击重新获取
扫码支付
钱包余额 0

抵扣说明:

1.余额是钱包充值的虚拟货币,按照1:1的比例进行支付金额的抵扣。
2.余额无法直接购买下载,可以购买VIP、付费专栏及课程。

余额充值