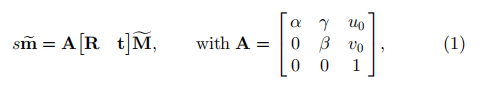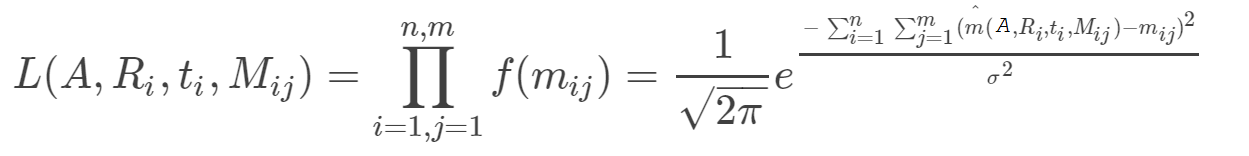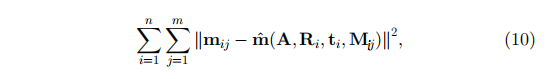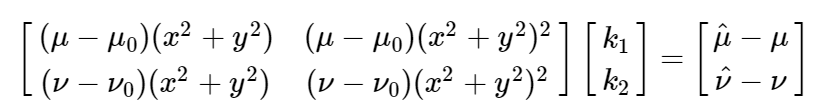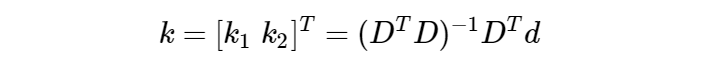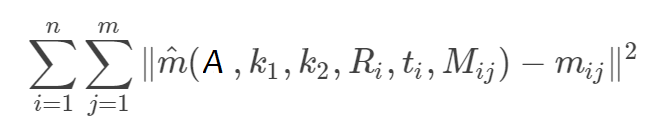张正友标定法:A Flexible New Technique for Camera Calibration

【MQ笔记】张氏标定法学习笔记:A Flexible New Technique  for Camera Calibration详解 张定友教授于2000年发表在IEEE TRANSACTIONSANALYSIS AND MACHINE INTELLIGENCE上的论文A Flexible New Technique for Camera Calibration中提出了著名的张氏标定法,该方法现在已经成为机器视觉领域的重要基础。虽然现在已经有很多成熟的函数或程序可以非常便捷的实现相机标定,但是吃透相关内容对理解相机矫... 阅读详情

Abstract

  1. It only requires the camera to observe a planar pattern shown at a few (at least two) different orientations.
  2. Either the camera or the planar pattern can be freely moved
  3. Radial lens distortion is modeled
  4. The proposed procedure consists of a closed-form solution(闭式解即解析解), followed by a nonlinear refinement based on the maximum likelihood criterion.

MOTIVATIONS

  1. 在张氏标定法被提出之前,将已有的标定方法大致分为两类:
    摄影测量标定:通过观察校准对象来执行相机校准,该校准对象在3D空间中的几何形状已知且具有非常好的精度。这种方法需要昂贵的校准装置和精心设置。
    自标定:在静态场景中移动摄像机,拍摄三幅图片,这种方法很简便,但是并不成熟,标定结果不可靠。
  2. 张氏标定法则使用2D度量信息,位于使用显式3D模型的摄影测量标定和使用运动刚度或等效隐式3D信息的自标定之间。

BASIC EQUATIONS

Notation

根据相机的小孔成像模型,将世界坐标系和像素坐标系写成等式(1), 关于世界坐标系、相机坐标系、图像坐标系、像素坐标系之间的空间及数学关系,请参考这篇文章。
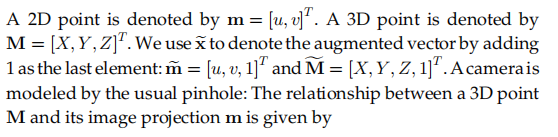
在这里插入图片描述
在这里插入图片描述
其中:
s是一个任意的尺度因子。
[R t]是相机的外参矩阵,它是世界坐标系到相机坐标系之间的转换参数,世界坐标系通过旋转、平移可以转换到相机坐标系。R是旋转矩阵,t是平移矩阵。
A是相机的内参矩阵,(u0,v0)是图像坐标系的原点坐标在像素坐标系上的值;, alpha和beta是在像素坐标系下u轴和v轴上的尺度因子;gamma是描述两个图像轴偏斜的参数。
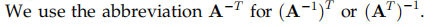
在这里插入图片描述

Homography between the Model Plane and Its Image

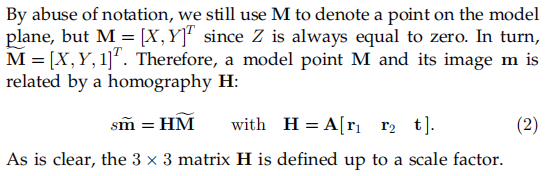
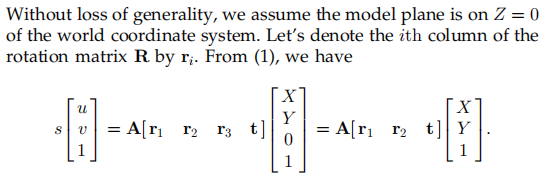
假设标定板所在的平面为世界坐标系的Z=0的平面,这是张氏标定法简化标定流程的重要一步。
在这里插入图片描述
引入单应性矩阵H:
在这里插入图片描述
1.单应性矩阵H大小是3 by 3的,并且是一个齐次矩阵,因为其中包含一个齐次坐标,因此存在8个未知数,至少需要8个方程才能求解.
2.根据等式(2),当给定一对单应性对应点的时候,能够得到两个方程.
3.因此至少需要四个对应点,建立8个方程,就可以算出世界坐标系平面到像素坐标系平面的单应性矩阵H.

Constraints on the Intrinsic Parameters

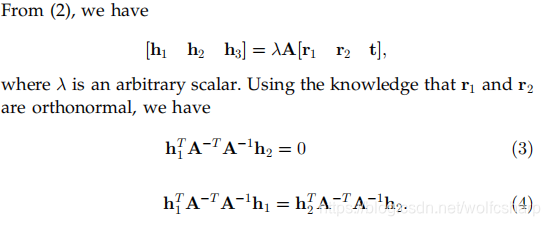
给定平板模型的一幅图像,把s移到等式右边,记单应性矩阵H=[h1 h2 h3]
在这里插入图片描述
这里有这样一些前提条件及其推导:
(1) lamda = 1/s
(2)A是可逆的,因此
r1=A-1h1/lamda
r2=A-1h2/lamda
(3)旋转矩阵是一个酉矩阵,r1与r2正交,因此
r1Tr2=0
||r1||=||r2||=1,即r1Tr1=r2Tr2
综上,推导出上面的(3)和(4)式。
每个单应性矩阵H可以提供两个方程,而内参矩阵包括5个参数,要求解内参矩阵A,至少需要三个单应性矩阵
为了得到三个不同的单应性矩阵,我们至少调整标定板两次,即至少获得三幅棋盘格平面的图片进行标定。

SOLVING CAMERA CALIBRATION

We start with an analytical solution,followed by a nonlinear optimization technique based on the maximum-likelihood criterion. Finally, we take into account lens distortion, giving both analytical and nonlinear solutions.

Closed-Form Solution
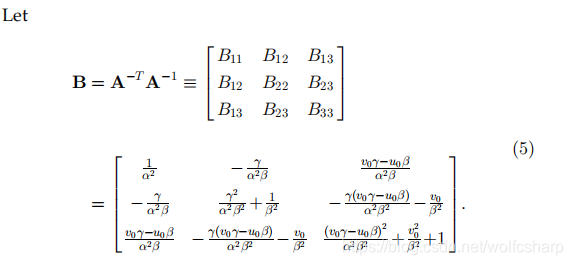
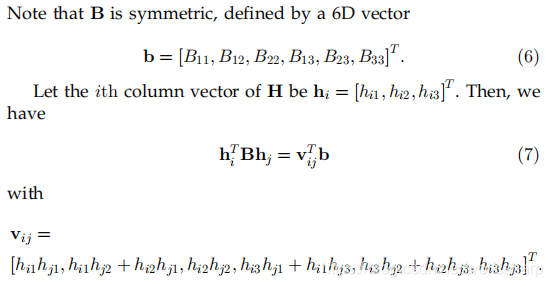
在这里插入图片描述
在这里插入图片描述
在这里插入图片描述
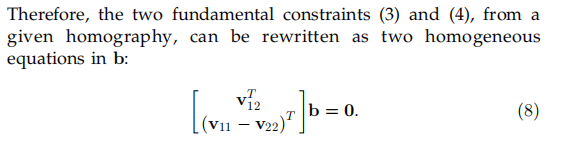
如果观察到模型平面的n个图像,则通过堆叠n个这样的等式(8),我们可以得到:
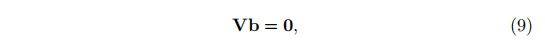
在这里插入图片描述
这里V是一个2n by 6的矩阵。
如果是n >=3,我们通常会得到一个唯一的解b,其定义为比例因子。
如果n=2,我们可以强加无偏约束gamma=0,即[0,1,0,0,0,0]b=0,作为(9)的附加等式,也可以解出b。
如果n = 1,我们只能求解出相机的两个内参,例如,假设u0和v0是已知的(比如图像坐标系原点在像素坐标系的中心),并且假设gamma=0,这样就可以求得alpha和beta。
一旦b被求解出来,我们就可以计算所有的相机内参,矩阵B可以被写成:
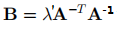
在这里插入图片描述
其中,lamda是一个任意大小的尺度因子,因此可以从矩阵B中唯一地提取内参。
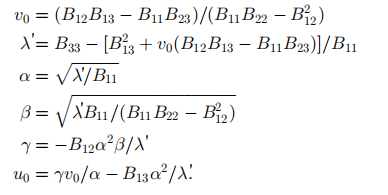
在这里插入图片描述
一旦知道内参矩阵A,就可以容易地计算外部参数。根据等式(2),我们有
r1=A-1h1/lamda
r2=A-1h2/lamda
r3=r1×r2
t=A-1h3/lamda
其中,lamda=||A-1h1||=||A-1h2||

Maximum-Likelihood Estimation

上述的推导结果是基于理想情况下的解,但由于可能存在高斯噪声,所以使用MLE进行优化。设我们采集了n副包含棋盘格的图像进行标定,每个图像里有棋盘格角点m个。令第i副图像上世界坐标系下的角点Mij在上述计算得到的内参A,外参R和t下,在像素坐标系下的投影点为:
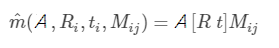
在这里插入图片描述
其中Ri和ti是第i副图对应的旋转矩阵和平移向量。则角点mij的概率密度函数为:
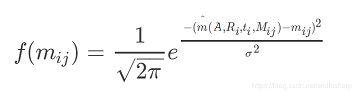
在这里插入图片描述
构造似然函数:
在这里插入图片描述
MLE使得目标函数L取得最大值,等价于最小化如下函数:
在这里插入图片描述
最小化式(10)是一个非线性最小化问题,可以利用LM算法求解,初始值设置为上面的不精确的解,然后逐步迭代找到最优解。关于LM算法,请参考我的另一篇博客LM(Levenberg–Marquardt)算法原理及其python自定义实现

Radial lens distortion estimation

摄像机通常具有显性的镜头失真,尤其是径向畸变。 张氏标定法只关注了影响最大的径向畸变。去除高阶,镜像畸变的数学模型可以用如下的等式描述:
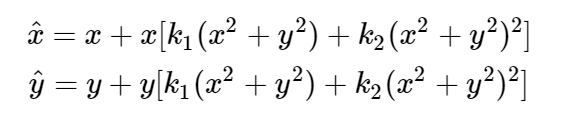
在这里插入图片描述
其中(x,y)是理想的无畸变的归一化图像坐标系坐标,(x_hat,y_hat)是畸变后的归一化图像坐标系坐标,k1和k2表示前两阶径向畸变系数。

而径向畸变的中心和相机的主心是在相同的位置,因此有:
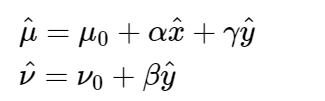
在这里插入图片描述
其中,(u,v)是理想的无畸变像素坐标系坐标,(u_hat,v_hat)是畸变后的像素坐标系坐标,(u0,v0)是相机的主点。
假设gamma=0,则有:
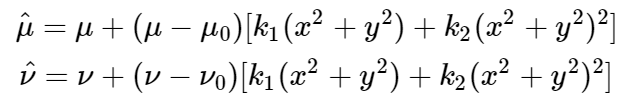
在这里插入图片描述
写成矩阵形式:
在这里插入图片描述
上面的等式是从一幅图像上的一个点取得,仍然设有n幅图像,每幅图像上有m个点,则将得到的所有等式组合起来,可以得到2mn个等式,将其记成矩阵形式:
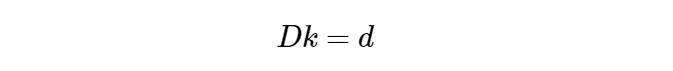
在这里插入图片描述
求解出畸变参数k:
在这里插入图片描述
同样使用MLE,用LM算法最小化如下目标函数:
在这里插入图片描述
得到畸变参数k1,k2后,可以先将图像进行去畸变处理,然后用去畸变后的图像坐标估计相机的内参数,继而算出外参数。

Summary
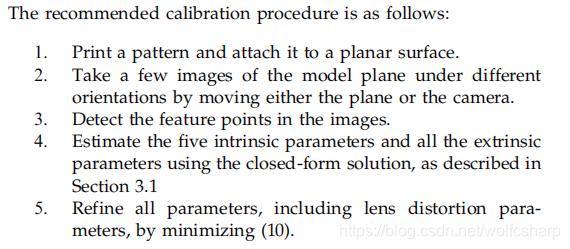
在这里插入图片描述

【标定+Opencv】张正友:A Flexible New Technique for Camera Calibration 标定 阅读详情

相关推荐

张正友标定论文的解读和C++代码编写

张正友标定算法的详细推导和C++实现,效果与opencv对比内参和重投影误差差别在0.01以内,效果极佳。

qq_38650944的博客 6017

A Flexible New Technique for Camera Calibration

我们提出了一个灵活、容易标定的新技术,它非常适合于在不需要特定已知的三维几何结构或者计算视觉中使用。该技术仅仅需要相机观察不同方向(至少两个方向)的平面图案(如棋盘格)。相机或者平面图案可以可以自由移动,运动的方式不需要知道。镜头的畸变使用径向畸变模型。提出的求解方式利用闭合解求解,然后以最大似然估计为基础的非线性优化方法提升参数精度。计算机模拟数据和真实的数据用来测试提出的标定技术,并取得了很好的效果。与经典的技术,使用两个或三个正交的平面相比,本文提出的方法非常灵活,容易使用。它将3D计算机视觉从实验室

tuszhangs的博客 1699

论文阅读笔记:(1998) A flexible new technique for camera calibration

大名鼎鼎的相机内参的张氏标定法,我们今天来一探究竟!

chaoqinyou的博客 2137

A Flexible New Technique for Camera Calibration----张正友相机标定经典原文中文翻译

做相机校正用到了张正友相机标定的方法。

wangxiaokun671903的专栏 1万+

张正友标定原理原版 a flexible new technique for camera calibration

关于摄像机定位中很重要的一个步骤:摄像机标定的一种常用的方法。由微软张正友提出

张正友标定论文原文

张正友的论文原文,名字为“2000.11 A flexible new technique for camera calibration 5.pdf”

5、聊聊大名鼎鼎的张正友标定法

梳理张正友标定法。

Walking_roll的博客 2285

张正友标定法 论文 相机标定

张正友标定法论文 张正友标定法论文 张正友标定法论文 张正友标定法论文 张正友标定法论文 张正友标定法论文 张正友标定法论文

A Flexible New Technique for Camera Calibration(张正友标定法)附录C和D部分的翻译

C.Approximating a 3 × 3 matrix by a Rotation Matrix 通过旋转矩阵逼近3×3矩阵 在本节中考虑的问题是求解最佳旋转矩阵R以逼近给定的3×3矩阵Q.这里的最佳旋转矩阵使差值R-Q的Frobenius范数最小。也就是说,我们要解决以下问题: 因为: 问题15等价于最大化tr(RTQ)tr(R^TQ)tr(RTQ)(矩阵的迹)。 设Q的奇异值分解...

qq_33243369的博客 627

ST7102驱动移植与调试实战

本文详细介绍了在君正T40平台上移植和调试ST7102 LCD驱动芯片的实战经验。内容涵盖硬件接口配置、时序参数调整、寄存器初始化序列编写及常见问题解决,重点解析了ST7102单芯片集成显示与触控功能的特性,为嵌入式设备显示驱动开发提供实用指南。

k6l7m8n9的博客 1415

HCIA-Storage 存储工程师学习笔记——1. 存储技术趋势

文章目录1. 存储技术趋势1.1 数据、信息与数据存储1.2 存储技术的发展①存储架构的发展②存储介质的发展③ 接口协议的发展1.3 存储产品的发展趋势 华为HCIA-Storage认证地址:https://e.huawei.com/cn/talent/#/cert/roadmap 1. 存储技术趋势 1.1 数据、信息与数据存储 什么是数据? ​ 数据是对所有事物的数字表示。 数据的种类? 结构化数据 半结构化数据 非结构化数据 数据的处理周期 ​ 数据处理是人或机器对数据进行的重组或重新排序,

超级大洋葱的博客 2847

相机标定之张正友标定算法

张正友相机标定

scott198512的博客 1110

2025.06.25【微生物】|Emu工具安装与使用详解:全长16S扩增子微生物丰度分析

Emu是一款基于贝叶斯方法的微生物多样性分析工具,专为处理高错误率的长读长16S/18S扩增子数据优化。本文详细介绍了Emu的安装与使用方法:1)通过conda创建独立环境并安装Emu;2)提供SILVA等预构建数据库的下载指南,并说明自定义数据库的构建方法;3)演示单样本和多样本分析流程,解读关键输出文件;4)介绍丰度表合并、分类等级汇总等实用功能扩展;5)建议后续分析方向。文章还附有官方GitHub链接和相关文献资源,为微生物群落结构研究提供了一套完整的分析解决方案。

1256

相机三维旋转全解析:从欧拉角到Android方向校正

在三维视觉与相机开发中,欧拉角(Pitch、Yaw、Roll)和旋转矩阵是描述物体姿态与坐标变换的数学基石。理解绕X/Y/Z轴的旋转顺序、坐标系定义差异及万向锁问题,是解决相机方向异常的前提。这些概念广泛用于云台增稳、AR姿态估计、相机标定外参解算等场景。在Android相机体系中,从Camera2 API的SENSOR_ORIENTATION到HAL层的物理装配方向,再到常见的“no camera are attached”与Camera DFU Device驱动异常,均与三维旋转配置密切相关。掌握从数学

weixin_33816821的博客 437

【FPGA】AD9653设计和调试总结

基于FPGA的AD9653设计,设计思路,注意事项

weixin_41246509的博客 7598

90+个各种疾病相关医疗数据集

含新冠、传染病、医学图像等

2万+

相机标定——以Python程序为例

相机标定是通过数学方法估计相机成像模型参数的过程,包括描述光学特性的内参(焦距、主点坐标)、相机位姿的外参(旋转矩阵、平移向量)以及镜头畸变系数。标定的核心目的是建立像素坐标与世界坐标的精确映射关系,校正镜头畸变,提高测量精度。标定基于针孔相机模型,涉及世界坐标系、相机坐标系、图像物理坐标系和像素坐标系四个坐标系的转换。OpenCV等工具库提供了便捷的标定方法,通过标定板图像可自动计算这些参数。精确的相机标定是三维重建、机器人视觉等应用的基础前提。

Humbunklung的专栏 407

5G初始注册流程详解(2)-Registration Request

1:了解注册的本质,5G终端为什么要注册? 2:SUCI,SUPI,5G-GUTI的区别? 3:为什么会有COMPLETE REGISTRATION REQUEST呢?

weixin_53220301的博客 3795

对张正友教授的张式标定法原理的理解。

最近拜读了张正友教授的大作:A flexible new technique for camera calibration 这里记录一下对于整个标定原理的初步理解,但是对其中十分深奥的数学不做深究。 这篇论文的基本思想就是: 已知标定板上的角点坐标,已知图像上投影的角点坐标,将标定板的世界坐标放到z=0处(减少了一个参数–绕z轴的旋转向量r3),通过多张照片得到多个方程,可以解出从标定板平面到像平...

迦小叶的博客 766

liquibase扩展支持达梦数据库

近期项目中需要支持国产数据库,需要liquibase底层支持达梦数据库,记录下操作的详细步骤以便分享。 1.liquibase支持的数据库很多如MySQL, PostgreSQL, Oracle, Sql Server, DB2。但是达梦数据库并不支持,所以需要新建DMDatabase类来适配达梦数据库。达梦语法和Oracle很像所以只需要复制liquibase-core下的Oracle Database做些修改就可了。以下为需要修改的地方 public class DMDatabase extends A

qq_43677719的博客 5473

【100%通过率】2024华为OD机试真题E卷 C++ 实现【栈数据合并/空栈压数】

向一个空栈压入正整数,每当压入一个整数时,执行以下规则(设: 栈顶至栈底整数依次编号为n1、n2...nx, n1为最新压入的整数)

MISAYAONE的博客 1554

【转载】从零开始学习「张氏相机标定法」

【WHO:张氏标定法发明人】 先来简单介绍一下我们的主角:张正友博士。他是世界著名的计算机视觉和多媒体技术的专家,ACM Fellow,IEEE Fellow。现任微软研究院视觉技术组高级研究员。他在立体视觉、三维重建、运动分析、图像配准、摄像机标定等方面都有开创性的贡献。 「张氏标定法」是张正友博士在1999年发表在国际顶级会议ICCV上的论文《Flexible Camera Calibration By Viewing a Plane From Unknown Orientations》中,

seiyaaa的专栏 7940

win10 跳过U8环境检测的IE WebControls.rar

win10 安装u8的时候 提示IE WebControls 不通过,这个工具可以欺骗u8的检查。 跳过U8环境检测的IE WebControls。提示导入失败后,重新检测通过。

张正友标定方法原文(翻译)

转自:https://blog.youkuaiyun.com/heroacool/article/details/50286677 这是我本科时翻译的张正友标定法论文,其原文为“Flexible camera calibration by viewing a plane from unknown orientations”。 翻译的pdf版本为:http://pan.baidu.com/s/1pKshsPP ...

Crystal_YS的博客 1万+

汉书HE8,好用的汇编代码编写工具

汉书HE8,好用的汇编代码编写工具早期编写汇编代码所用功能强大

大中型超市收银系统(可直接运行)

光步前台收银系统系统功能:商品销售、商品退货、挂单、收银员权限、会员销售、单品取消、整单取消、商品查询、脱机销售、脱机数据上传,基本资料下载,开钱箱、小票打印、收款结算,支持多币种付款方式(现金、储值卡、礼券、微信等),支持多种促销。运行环境:.net 4.0登陆信息用户名:1001 密码:123456内置商品信息,商品编码可输入00001000 - 00010000,测试效果相关功能键F5 结算 F9挂单 F11商品查询 F8退货 Insert单品取消 Del整单取消 F12开钱箱F2 会员 Ctrl+Z退出系统 Home 锁屏 相关源码待公开

深入理解张正友相机标定法:数学理论详细推导

最近在项目中需要在激光雷达(Lidar)和相机(Camera)之间进行标定,需要标定出相机内参和外参,使用的是张正友标定法,这里给出其数学理论推导过程。

10点43的博客 3620

android 蓝牙通讯demo

android 下蓝牙通讯demo,实现了发现蓝牙,使能蓝牙,通过蓝牙发送消息。

相机标定,你还没读过张正友标定法吗?

点击上方“3D视觉工坊”,选择“星标”干货第一时间送达作者丨小张it来源丨计算机视觉工坊在公众号「3D视觉工坊」后台回复「原论文」,可获取对应论文pdf文件。论文题目:Flexible Camera Calibration By Viewing a Plane From Unknown Orientations作者:Zhengyou Zhang作者机构:张正友老师现在已经是受聘腾讯历史上最高专业职...

3D视觉工坊 674
上一篇: ubuntu添加python环境变量
下一篇: Object Detection Api使用记录
Leo-Ma
博客等级 码龄11年 1701粉丝 124原创
评论
成就一亿技术人!
拼手气红包6.0元
还能输入1000个字符
 
 条评论被折叠 查看
添加红包

请填写红包祝福语或标题

个

红包个数最小为10个

元

红包金额最低5元

当前余额3.43元 前往充值 >
需支付:10.00元
成就一亿技术人!
领取后你会自动成为博主和红包主的粉丝 规则
hope_wisdom
发出的红包
实付元
使用余额支付
点击重新获取
扫码支付
钱包余额 0

抵扣说明:

1.余额是钱包充值的虚拟货币,按照1:1的比例进行支付金额的抵扣。
2.余额无法直接购买下载,可以购买VIP、付费专栏及课程。

余额充值