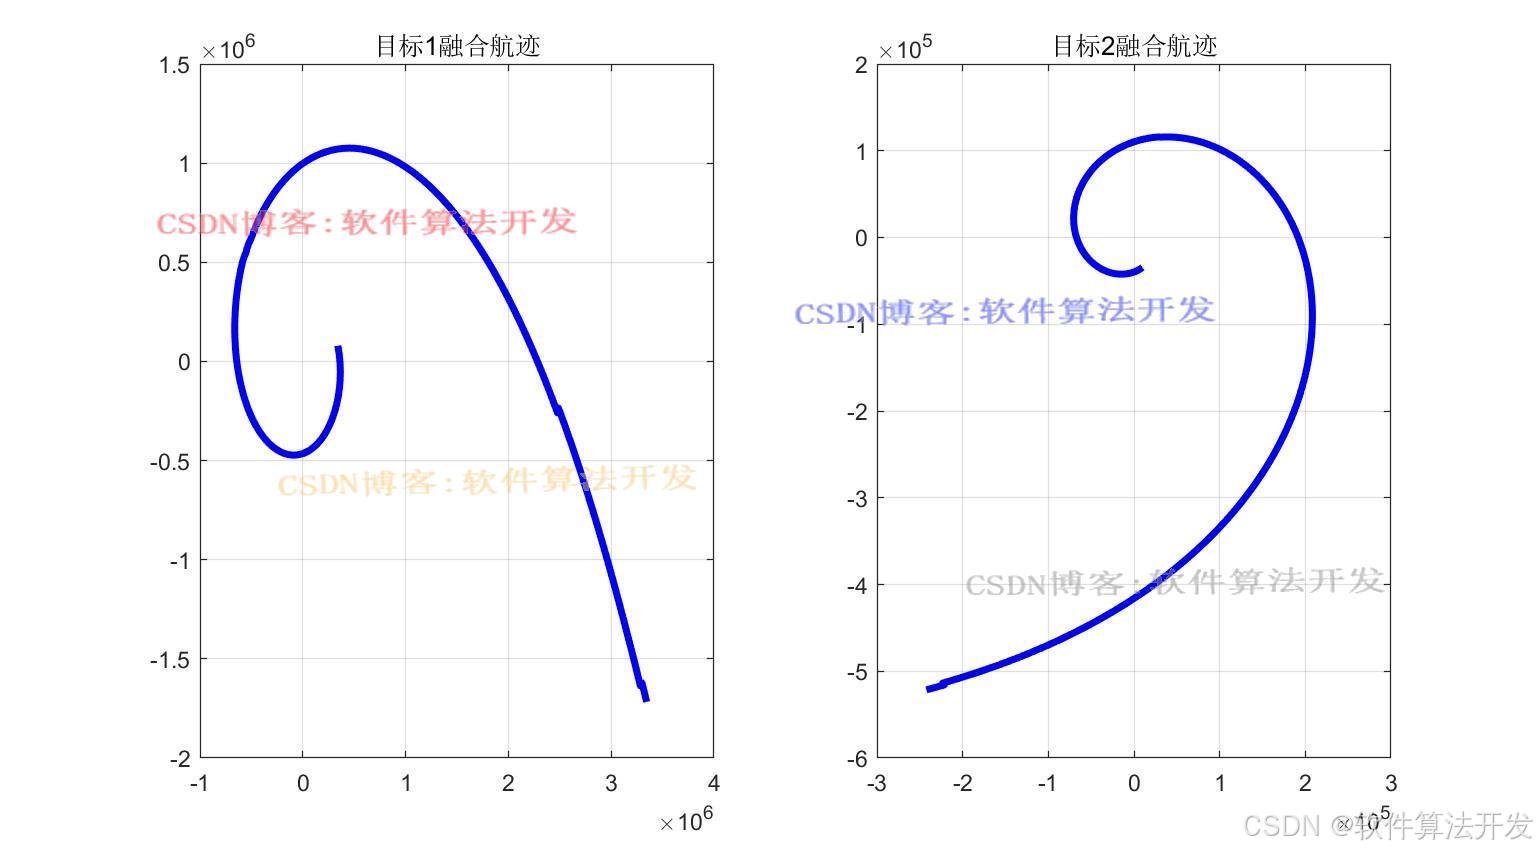
基于卡尔曼滤波的雷达光电多目标航迹融合算法matlab仿真

【航迹】雷达目标跟踪全流程解析:从起始到消亡的智能算法与Matlab实现 本文深入解析了雷达目标跟踪从航迹起始、补点、滤波到消亡的全流程核心算法。详细探讨了逻辑起始法、卡尔曼滤波及其非线性扩展(EKF/UKF)在Matlab中的实现,并分享了应对目标机动、数据关联及多传感器融合等工程挑战的实战经验。 阅读详情

目录

1.程序功能描述

2.测试软件版本以及运行结果展示

3.核心程序

4.本算法原理

4.1卡尔曼滤波步骤

4.2 雷达光电多目标航迹融合算法原理

5.完整程序


1.程序功能描述

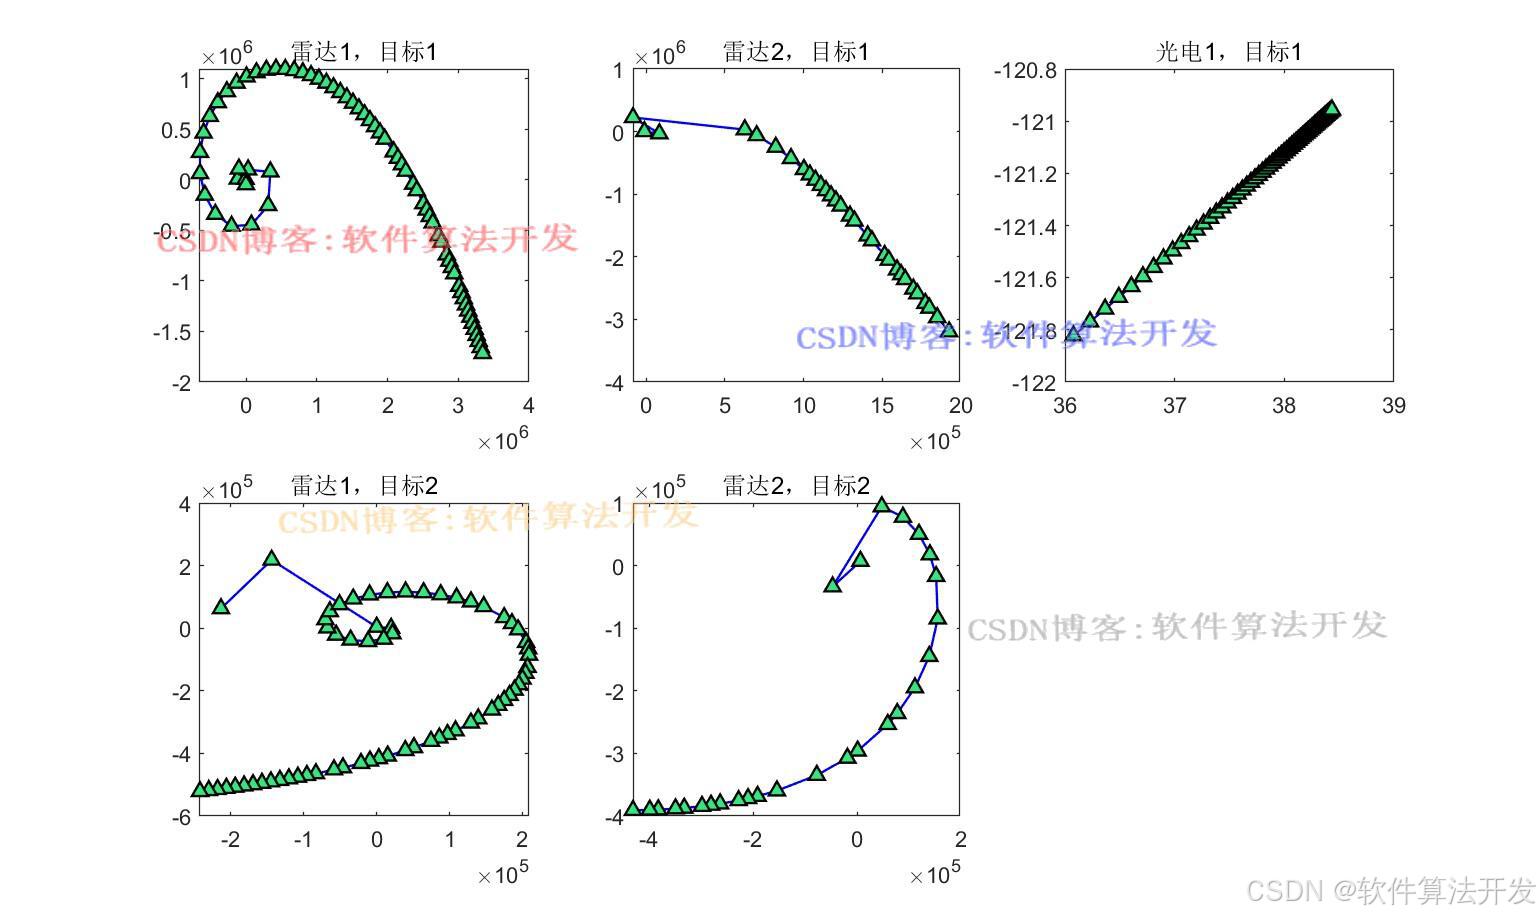
       基于卡尔曼滤波的雷达光电多目标航迹融合算法matlab仿真。实现2个雷达,一个光电下的双目标航迹融合。将雷达和光电传感器的数据进行融合,可以充分发挥两者的优势,提高目标跟踪的精度和可靠性。

2.测试软件版本以及运行结果展示

matlab2022a/matlab2024b版本运行
3.核心程序

...........................................................................
    %对两个雷达进行kalman滤波融合,主要对距离,俯仰,方位三个数据进行融合  
    %进行卡尔曼处理,两个雷达的扫描进行合并+包括坐标系的转换   
    K1_A1_dat = func_func_kalman_total1(S1_A1_dat,S2_A1_dat,1);
    K1_A2_dat = func_func_kalman_total1(S1_A2_dat,S2_A2_dat,1);    
    %%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%
    %以下部分开始光电部分的处理
    if type == 3%光电
       idx3          =  idx3+1; 
       T3_time(idx3)    =  tmps(1);%时间序号
       T3_package(idx3) =  tmps(2);%数据包序号 
       T3_Aimtime(idx3) =  tmps(3);%目标时间(秒) 
       T3_theta1(idx3)  =  tmps(5);%俯仰(度) 
       T3_theta2(idx3)  =  tmps(6);%方位(度)
       %直接极坐标下进行关联
       datmp3           = [T3_time(idx3),T3_package(idx3),T3_Aimtime(idx3),T3_theta1(idx3),T3_theta2(idx3)];
       %直接极坐标下进行关联
       if idx2 > Start %消除一开始的有误差的几帧
          tmp1      = [T3_theta1(Start),T3_theta2(Start)]; 
          tmp2      = [T3_theta1(idx3) ,T3_theta2(idx3)]; 
          dst       = sqrt((tmp1(1)-tmp2(1))^2 + (tmp1(2)-tmp2(2))^2);
          if dst>LVL%关联分类
             T3_A1_dat= [T3_A1_dat;datmp3];%关联上则加入数据向量
             T3_A2_dat= T3_A2_dat;%没有关联上,则丢弃
          else
             T3_A1_dat= T3_A1_dat;%没有关联上,则丢弃
             T3_A2_dat= [T3_A2_dat;datmp3];%关联上则加入数据向量
          end
       end
    end
    %插值
    if size(T3_A1_dat,1)>=2%插值
       C3_A1_dat = func_insert(T3_A1_dat,2);  
    end
    if size(T3_A2_dat,1)>=2%插值
       C3_A2_dat = func_insert(T3_A2_dat,2);
    end
    %时间对齐同步
    S3_A1_dat = C3_A1_dat;
    S3_A2_dat = C3_A2_dat; 
    K3_A1_dat = S3_A2_dat;
    K3_A2_dat = S3_A1_dat;    
    %将这些数据进行合并到新的航迹矩阵中
    %时间对齐同步
    [RD_A1_Dat,GD_A1_Dat]=func_timesysn(K1_A1_dat,K3_A1_dat);
    [RD_A2_Dat,GD_A2_Dat]=func_timesysn(K1_A2_dat,K3_A2_dat);
    %将雷达和光电数据融合到目标对应的估计中,获得目标最终的轨迹
    A1_dat = func_func_kalman_total2(RD_A1_Dat,GD_A1_Dat);
    A2_dat = func_func_kalman_total2(RD_A2_Dat,GD_A2_Dat);
end


[x0,y0] = pol2cart(A1_dat(:,4),A1_dat(:,5));
x1 = [A1_dat(:,3).*x0];
y1 = [A1_dat(:,3).*y0];

[x0,y0] = pol2cart(A2_dat(:,4),A2_dat(:,5));
x2 = [A2_dat(:,3).*x0];
y2 = [A2_dat(:,3).*y0];
 
 
%显示算法处理前的效果
figure;
subplot(121);plot(x1,y1,'b','linewidth',3);title('目标1融合航迹');
grid on
subplot(122);plot(x2,y2,'b','linewidth',3);title('目标2融合航迹');
grid on
016_069m

4.本算法原理

       在现代多传感器目标跟踪系统中,雷达和光电传感器具有各自独特的优势。雷达能够在较远的距离上对目标进行探测和跟踪,提供目标的距离、速度等信息;光电传感器则具有较高的角度测量精度和图像分辨率,能够提供目标的视觉特征。将雷达和光电传感器的数据进行融合,可以充分发挥两者的优势,提高目标跟踪的精度和可靠性。卡尔曼滤波作为一种经典的最优估计方法,在多目标航迹融合中得到了广泛的应用。

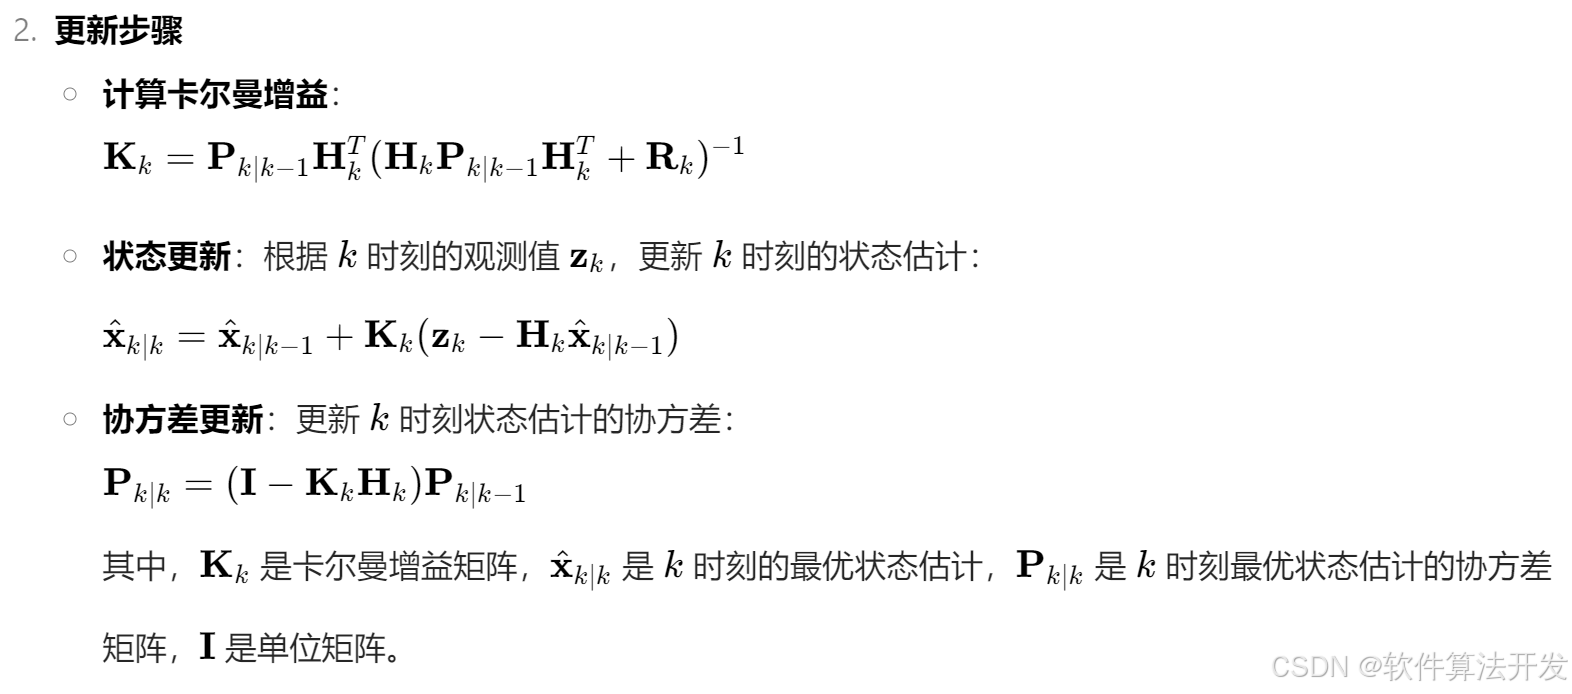
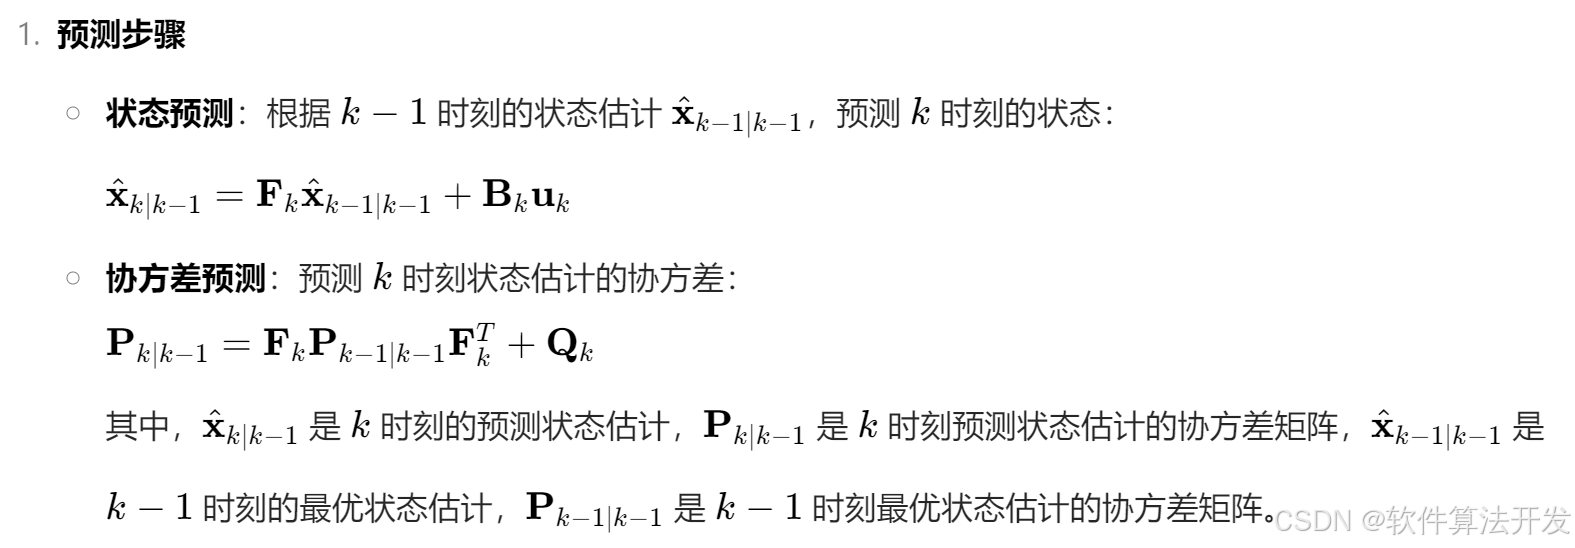
4.1卡尔曼滤波步骤

卡尔曼滤波主要包括预测和更新两个步骤:
4.2 雷达光电多目标航迹融合算法原理

       在进行航迹融合之前,需要对雷达和光电传感器的数据进行预处理,包括数据校准、时间同步等操作。

       数据校准:由于雷达和光电传感器的测量原理和安装位置不同,它们的测量数据可能存在一定的偏差。需要对这些偏差进行校准,使不同传感器的数据在同一坐标系下具有一致性。

       时间同步:雷达和光电传感器的采样频率可能不同,需要对它们的数据进行时间同步,确保在同一时刻进行融合处理。

       航迹关联:航迹关联是多目标航迹融合的关键步骤,其目的是将不同传感器的航迹进行匹配,确定哪些航迹对应同一个目标。

        通过融合雷达和光电传感器的数据,可以充分利用两者的优势,提高目标跟踪的精度。雷达提供的距离和速度信息与光电传感器提供的高精度角度信息相结合,能够更准确地估计目标的状态。

5.完整程序

VVV

多雷达视频融合(1)——需求分析及解决方案 阅读详情

相关推荐

毕设题目:Matlab心电信号

毕设题目:Matlab心电信号 完整代码,直接运行,适合小白!可提供运行操作视频!

订阅付费专栏Matlab(奶茶价版),可赠送奶茶价版付费专栏指定代码1份; 3537

多雷达融合算法设计

现有的多传感器融合算法很少涉及多雷达融合算法,这里整理了多雷达融合算法的一些方法,分享出来共同探讨。

奔袭的算法工程师 4825

KF01卡尔曼滤波在航迹融合算法中的应用详解

在复杂的应用场景中,航迹融合算法是实现多源信息有效整合的关键技术之一。航迹融合的目的在于利用不同传感器收集的数据来改善目标定位与追踪的准确度,同时消除单个传感器可能存在的数据局限性。本章节将从航迹融合算法的基本概念讲起,逐步深入介绍其背后的原理与应用场景。航迹融合算法广泛应用于航空、航海以及军事领域中的目标跟踪系统,例如自动驾驶车辆的传感器融合、无人机的飞行控制以及气象雷达的目标预测等。该算法通过合并来自多个传感器的观测数据,可以提供更为稳定和精确的目标跟踪信息。

weixin_34520664的博客 1050

【滤波跟踪】双基地多雷达跟踪多目标,航迹起始,航迹管理,航迹关联,航迹融合,卡尔曼滤波滤波Matlab实现

多目标跟踪技术在军事、民用等诸多领域具有广泛的应用,例如空中交通管制、导弹防御系统、气象预报等。而双基地多雷达系统,凭借其独特的几何构型和信息冗余性,能够显著提高目标探测、跟踪和识别的精度和可靠性。本文将深入探讨双基地多雷达跟踪多目标系统中,航迹起始、航迹管理、航迹关联、航迹融合以及卡尔曼滤波等关键技术环节。一、 航迹起始 (Track Initiation)航迹起始是多目标跟踪系统的首要环节,其任务是从杂波和噪声中检测出真实的目标,并为每个目标建立初始航迹。

qq_59747472的博客 1572

多雷达系统数据融合与航迹预测

摘要:为了便于准确定位传感器网络,分布式的单雷达系统首先进行各自的数据处理,包括:地理坐标换算至平面直角坐标;剔除孤立的异常点迹;采用模糊c-均值聚类方法和”动态分区”,将单雷达数据中属于同目标的相似点迹归类集合;根据雷达观测和目标运动的特征,在每个点迹集合中设计门限滤波和相关矩阵检验,提取完整连续的目标运动的航迹;结合各航迹特征进行种类分析.

PMOS过压保护电路设计与仿真优化策略

本文深入探讨PMOS过压保护电路(OVP)的设计与仿真优化策略,详细解析PMOS管选型、稳压管特性及三极管配置等关键要素。通过Proteus仿真案例揭示典型设计误区,并提供响应速度提升、抗干扰设计等进阶优化方案,助力工程师实现高可靠性的电源保护系统设计。

weixin_42620340的博客 444

【航迹融合】基于matlab卡尔曼滤波雷达光电多目标航迹融合【含Matlab源码 MRJ015期】

卡尔曼滤波雷达光电多目标航迹融合 完整代码,包运行;可提供运行操作视频!适合小白!

订阅付费专栏Matlab(奶茶价版),可赠送奶茶价版付费专栏指定代码1份; 1158

告别信息过载:我是如何用Feedly RSS阅读器打造个人专属信息流的(附Chrome插件使用技巧)

本文分享了如何利用Feedly RSS阅读器有效管理信息过载,打造个人专属信息流的方法。通过科学组织订阅源、智能过滤和跨平台同步技巧,帮助用户从被动接收转为主动筛选,提升信息获取效率。特别推荐使用Feedly的Chrome插件和AI过滤功能,实现高效的信息管理。

weixin_42526015的博客 360

【航迹融合】卡尔曼滤波雷达光电多目标航迹融合【含Matlab源码 MRJ015期】

卡尔曼滤波雷达光电多目标航迹融合 完整代码,包运行;可提供运行操作视频!适合小白!

订阅付费专栏Matlab(奶茶价版),可赠送奶茶价版付费专栏指定代码1份; 1211

E4A蓝牙APP开发实战:从零到一构建简易物联网控制终端

本文详细介绍了使用E4A(易安卓)开发蓝牙APP的实战教程,从零开始构建简易物联网控制终端。通过E4A的中文编程环境和内置蓝牙组件,开发者可以快速实现智能家居控制、创客项目遥控等功能。文章涵盖硬件准备、开发环境搭建、核心代码解析及典型应用场景,特别适合零Java基础的电子爱好者入门蓝牙APP开发。

weixin_42715608的博客 477

ROS2初级面试题汇总

总结和收集了一些关于ros2的问题和解答记录

qq_57633442的博客 5577

【航迹融合】基于matlab卡尔曼滤波雷达光电多目标航迹融合【含Matlab源码 15299期】

卡尔曼滤波雷达光电多目标航迹融合 完整代码,包运行;可提供讲解和运行操作视频!适合小白!

订阅付费专栏Matlab(奶茶价版),可赠送奶茶价版付费专栏指定代码1份; 443

别再手动折腾了!PICO Unity SDK 一键配置开发环境保姆级教程(含PDC串流调试)

本文详细介绍了PICO Unity SDK的一键配置功能,帮助开发者快速搭建VR开发环境。通过自动化配置流程,大幅减少手动设置时间,提升开发效率。文章还涵盖了PDC串流调试技巧和常见问题解决方案,是PICO VR开发的实用指南。

weixin_30335575的博客 455

【航迹融合】卡尔曼滤波雷达光电多目标航迹融合【含Matlab源码 15299期】

卡尔曼滤波雷达光电多目标航迹融合 完整代码,包运行;可提供讲解和运行操作视频!适合小白!

订阅付费专栏Matlab(奶茶价版)或下载付费资源,可赠送奶茶价版付费专栏指定代码1份; 392

【OS】AUTOSAR OS系统调用产生Trap的过程详解

AUTOSAR OS系统调用产生Trap的过程详解

qq_36056498的博客 2445

为什么 CL_DEMO_OUTPUT 不能用于生产用途:不仅是 demo 标签那么简单

摘要:CL_DEMO_OUTPUT 虽能快速展示ABAP数据,但存在严重生产风险:1) 官方定位为示例工具,不承诺兼容性与支持;2) 非Released API,云环境直接不可用;3) 依赖SAP GUI,缺乏日志关键特性;4) 存在版本漂移、类型限制、性能隐患及安全缺口。典型事故案例包括后台Job崩溃、Gateway链路污染和云迁移失败。生产环境应改用结构化日志(如SLG1)或稳定API输出,避免将调试工具误作工程方案。(149字)

2007 年 ~ 2025 年,深耕 SAP 技术 18 年 135

卡尔曼滤波多传感器航迹融合:雷达与光电目标跟踪Matlab仿真详解

在多目标跟踪与传感器融合领域,单一传感器往往难以同时兼顾全天候适应性与高精度角分辨能力。雷达擅长远距离测距测速,光电则在方位与俯仰测量上更为精细,将二者优势互补,依赖的核心技术正是状态估计与航迹融合。卡尔曼滤波作为一种线性高斯条件下的最优递推滤波算法,通过预测与更新两步迭代,可有效抑制量测噪声,实现对目标位置与速度的持续稳定估计。在多传感器系统中,航迹关联与坐标时间对齐是融合成败的关键,利用分布式融合结构,结合协方差加权策略,能够显著提升航迹的连续性与定位精度。该技术广泛用于交通监视、安防监控、无人机避障等

weixin_32238157的博客 222

高通8155源码下载与Android源码编译

一.下载代码 高通下载源码位置: Qualcomm CreatePoint 注册账号,然后登入 可以先选择edit -> infotainment -> sa8155 -> favorites, 点击View TOC就可以过滤出sa8155所有的信息目录.如下图 拉取代码链接在ChipCode中,点击进去可以看到所有的基线版本,选择你需要下载的版本点进去,如sa8155p-la-1-0_ap_standard_oem,把高通专有代码和开源代码都下载到本机. 1..

Johnny2004的专栏 7678

【航迹融合】基于卡尔曼滤波实现雷达光电多目标航迹融合附Matlab实现

重要性:在现代多传感器目标跟踪系统中,雷达和光电传感器(如红外、可见光相机等)常被协同使用。雷达具有作用距离远、能够快速获取目标距离、速度等信息的优势;而光电传感器则在角度测量精度、目标识别等方面表现出色。通过航迹融合,将雷达和光电传感器各自跟踪得到的目标航迹进行综合处理,可以充分发挥两种传感器的优势,提高目标跟踪的准确性、可靠性和稳定性,从而为军事作战、航空交通管制、智能交通等众多领域提供更精准的目标状态信息。挑战:然而,雷达和光电传感器在测量原理、性能特点以及数据格式等方面存在差异。

matlab_dingdang的博客 73

温度PID控制PLC程序

温度PID稳定控制程序,适用于欧姆龙PLC,对其他PLC也具有很大参考价值

WINCC7.3破解文件

WINCC7.3硬件够破解文件,有需要的下载!WINCC7.3硬件够破解文件,有需要的下载!

低空经济全域智能安全防控系统:多源融合与分层处置设计

低空安全防控涉及雷达、无线电、光电等多源感知技术,通过数据融合与航迹关联实现目标跟踪与身份识别。其技术价值在于提升检测率、降低虚警,并支持秒级响应。典型应用场景包括机场、物流枢纽等核心区域,需根据防护等级配置传感器并制定分级处置策略。本文深入拆解低空经济全域智能安全防控系统的设计思路与实操要点,涵盖多源融合、威胁评估及处置边界,为工程实践提供参考。

weixin_34129696的博客 435

RU DOS版、EFI版32bit/64bit BIOS常用工具

DOS版、EFI版的RU工具,可用来查看IO、MEM、PCI、SMBIOS等资源。亲测在EFI SHELL下可用。

视觉笔记向 | 图像与雷达的数据融合算法(下)

图像与雷达的数据融合算法

m0_62976848的博客 2080

Data-Structures-and-Algorithm-Analysis-in-Java.pdf

作者: Weiss, Mark A. 出版社: Addison Wesley Data Structures and Algorithm Analysis in Java is an “advanced algorithms” book that fits between traditional CS2 and Algorithms Analysis courses. In the old ACM Curriculum Guidelines, this course was known as CS7. This text is for readers who want to learn good programming and algorithm analysis skills simultaneously so that they can develop such programs with the maximum amo...

上一篇: 基于BMO磁性细菌优化的WSN网络最优节点部署算法matlab仿真
下一篇: 基于PSO粒子群优化的多光谱图像融合算法matlab仿真
软件算法开发
博客等级 码龄3年 2138粉丝 246原创
评论
成就一亿技术人!
拼手气红包6.0元
还能输入1000个字符  | 博主筛选后可见
 
 条评论被折叠 查看
添加红包

请填写红包祝福语或标题

个

红包个数最小为10个

元

红包金额最低5元

当前余额3.43元 前往充值 >
需支付:10.00元
成就一亿技术人!
领取后你会自动成为博主和红包主的粉丝 规则
hope_wisdom
发出的红包

打赏作者

软件算法开发

你的鼓励将是我创作的最大动力

¥1 ¥2 ¥4 ¥6 ¥10 ¥20
扫码支付:¥1
获取中
扫码支付

您的余额不足,请更换扫码支付或充值

打赏作者

实付元
使用余额支付
点击重新获取
扫码支付
钱包余额 0

抵扣说明:

1.余额是钱包充值的虚拟货币,按照1:1的比例进行支付金额的抵扣。
2.余额无法直接购买下载,可以购买VIP、付费专栏及课程。

余额充值