Nordic-RT-Thread5.1.0移植笔记

Zephyr、FreeRTOS、RT-Thread选型指南:从调度、内存到IPC的深度对比 实时操作系统(RTOS)是嵌入式开发的核心基础软件,其调度机制、内存管理与任务间通信直接决定系统实时性与可靠性。FreeRTOS以极简内核和稳定API成为行业事实标准,RT-Thread凭借丰富组件与国产芯片适配降低开发门槛,Zephyr则引入设备树与Kconfig等现代构建体系,面向物联网与功能安全场景。三者在优先级抢占、动态内存堆方案、队列与信号量等IPC机制上各有取舍,选型需综合芯片平台、团队技术栈、认证需求与长期维护成本。本文从工程实践角度拆解三款RTOS的核心机制差异,并结合多任务数据采集实例给出 阅读详情

关键词:RT-Thread、v17.1.0、softdevie、BLE、HID、mouse、Nordic、52840

资源获取

  1. nRF5x SDK v17.1.0:https://github.com/cbraissant/nRF5_SDK_17.1.0_ddde560

  2. RT-Thread V5.1.0:https://github.com/RT-Thread/rt-thread

  3. ZJ-SDK-RT-Thread-nRF52840:https://github.com/ZJ-TEK/ZJ-SDK-RT-Thread-NORDIC

env的使用需要学习,必须要配置为右键时显示“ConEmu Here”这个选项。

env第一次启动后,不要移动目录,会造成env相关指令执行失败,删掉env文件夹,重新解压启动即可。

移植准备

  1. 解压 nRF5x SDK v17.1.0 备用,作为工程的主体

  2. 解压 RT-Thread V5.1.0

  • 提取根目录rt-thread-5.1.0\下的RT-Thread相关文件夹备用:
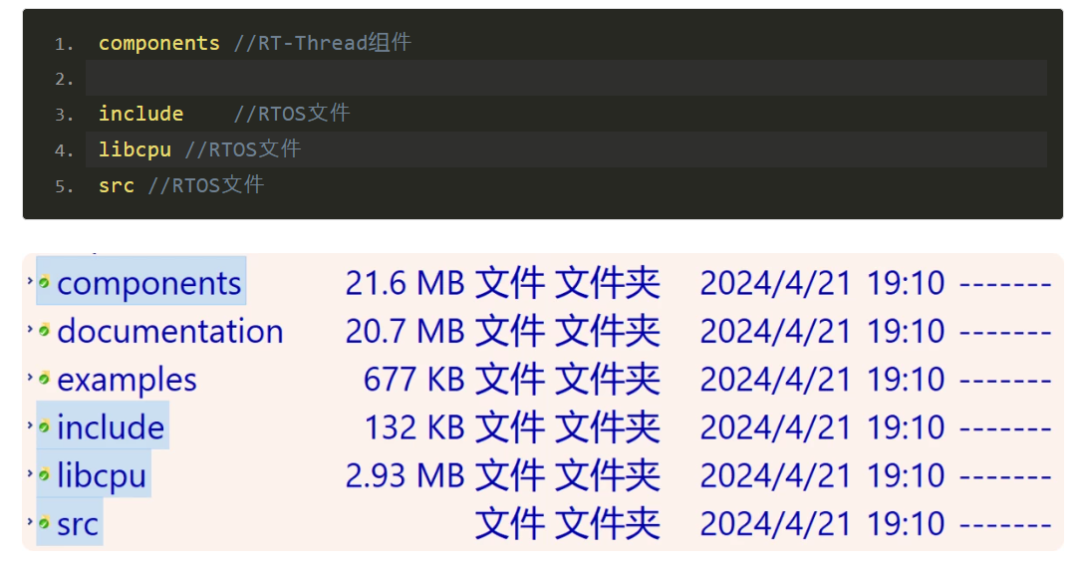
13d9afe3b6f6bee8b77174cc3dcb15fb.png

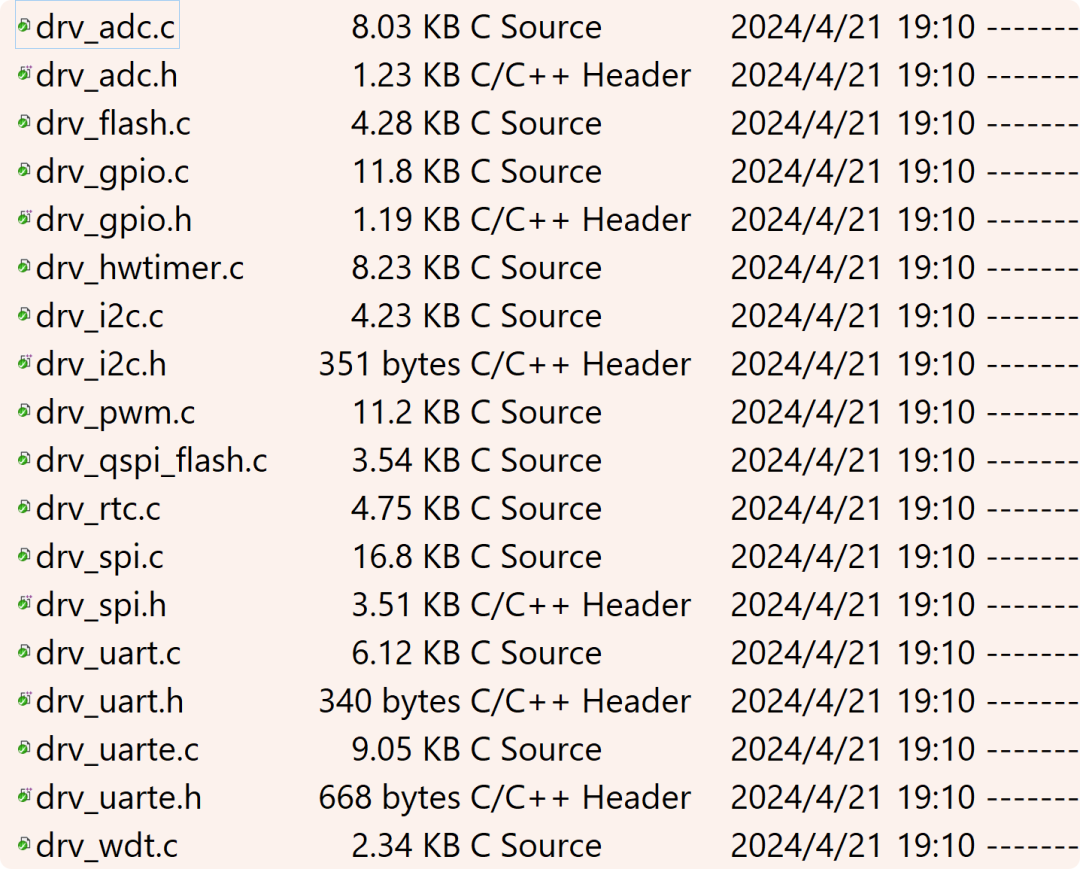
  • 提取 rt-thread-5.1.0\bsp\nrf5x\libraries\drivers 文件夹备用,按需添加到工程;
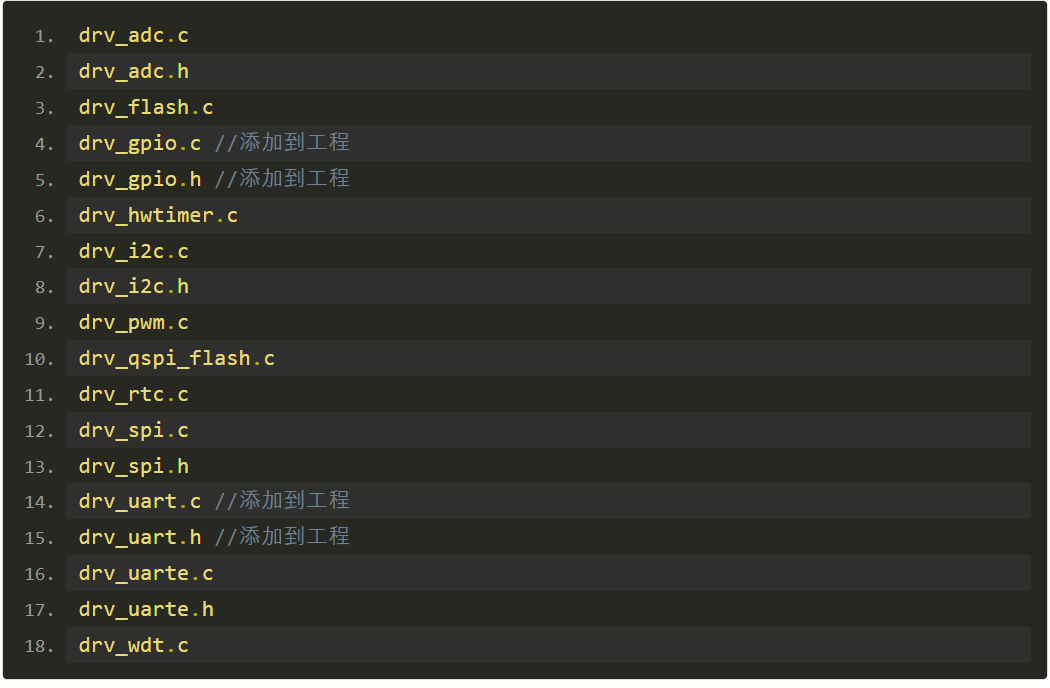
8536398fb556d83b47ca121671aedf5b.png

9e2ce3863c25ce07ebdf31c7ea397026.png

  • 提取 rt-thread-5.1.0\bsp\nrf5x\nrf52840\board 文件夹备用;

  • 提取 rt-thread-5.1.0\bsp\nrf5x\nrf52840\applications 文件夹备用;

 3. 解压 ZJ-SDK-RT-Thread-nRF52840

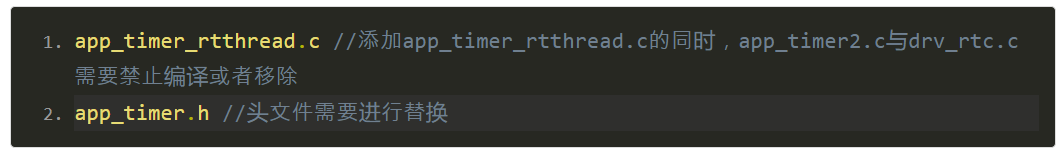
提取 ZJ-SDK-RT-Thread-NORDIC-master\ZJ_Application_NRF52840\018.ble_nus\NORDIC_SDK\components\libraries\timer 路径下的两个文件备用:
dae5f3aec71e6d5131fb848d3a9081a4.png

由于当前RT-Thread版本不允许定时器在回调函数里面再次启动定时器,也就是不允许蛇头咬蛇尾。

因此,app_button.c 直接调用 app_timer_rtthread.c 会产生bug,需要通过修改 app_button.c 解决定时器套娃问题。

Keil MDK 移植

RT-Thread源码与相关库添加至nRF5X SDK工程

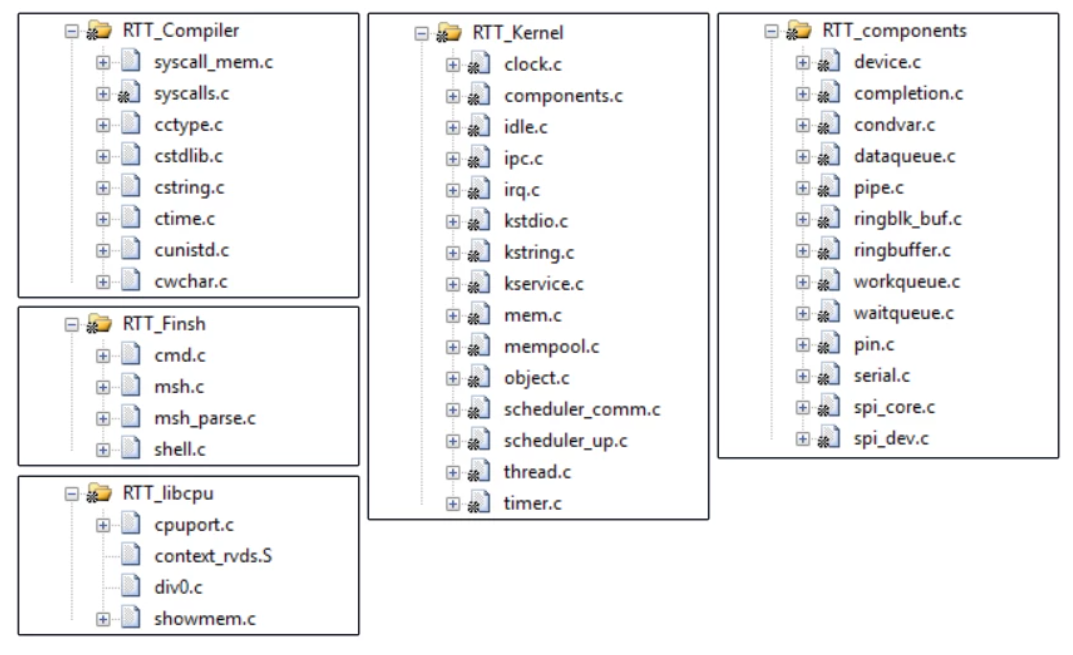
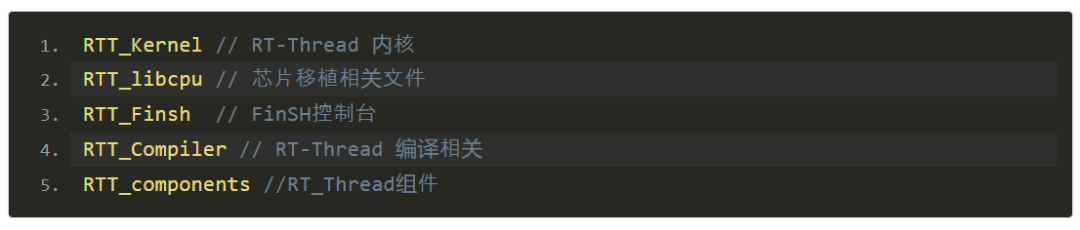
 1. 打开 ble_app_hids_mouse_pca10056_s140.uvprojx 这个工程,在项目资源管理器内创建四个文件夹,分别命名为:
dfab0813a86c335b2121e73edc823065.png

 2. 添加RT-Thread源文件,并添加头文件路径;

ea6f8e28614f1056ab54ad77e61e78d7.png

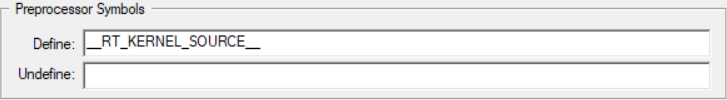
 3. RTT_Kernel 文件夹内的文件需要右键添加配置define __RT_KERNEL_SOURCE__,否则相关文件编译会报错;
6f61c2d2553ab8fe8b988318d58dcc07.png

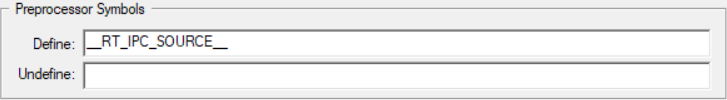
 4. RTT_components 文件夹内的文件需要右键添加配置define __RT_IPC_SOURCE__,否则相关文件编译会报错;
5f9150551111efe9953e3423f9eb8463.png

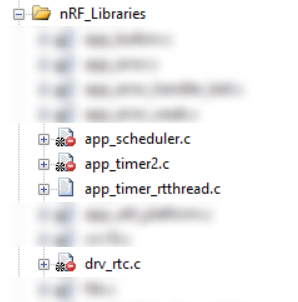
 5. nRF_Libraries 文件夹添加 app_timer_rtthread.c,移除或者排除文件夹下的 app_timer2.c 与 drv_rtc.c;
fd504caa2127f1b0e68b145caae2a02c.png

必须覆盖掉app_timer.h,否则编译报错。

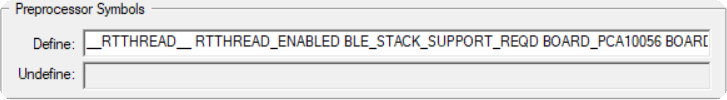
 6.  ALT + F7 打开工程配置,移除 APP_TIMER_V2 与 APP_TIMER_V2_RTC1_ENABLED 两项配置,并添加 __RTTHREAD__ 与 RTTHREAD_ENABLED ;

修改前:
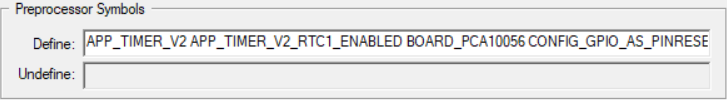
2c76909153848d4e0697bbe25417411f.png

修改后:

000d79869bf80862d282c015c57391f2.png

 7. 需在 rtconfig.h 内添加宏定义 #define RT_TIMER_TICK_PER_SECOND RT_TICK_PER_SECOND,否则 app_timer_rtthread.c 将会出现报错;

 8. 在项目管理器创建 Drivers 文件夹,并添加源文件与头文件;
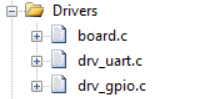
6a1d0b05be23751452c040a31ab0afa6.png

此处文件来自:

rt-thread-5.1.0\bsp\nrf5x\nrf52840\board

rt-thread-5.1.0\bsp\nrf5x\libraries\drivers

 9. Application 文件夹添加 application.c,移除或者排除文件夹下的 main.c ;
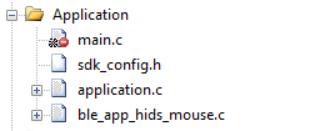
544d3c957fbd10dbd80ba6e091fb53b1.png

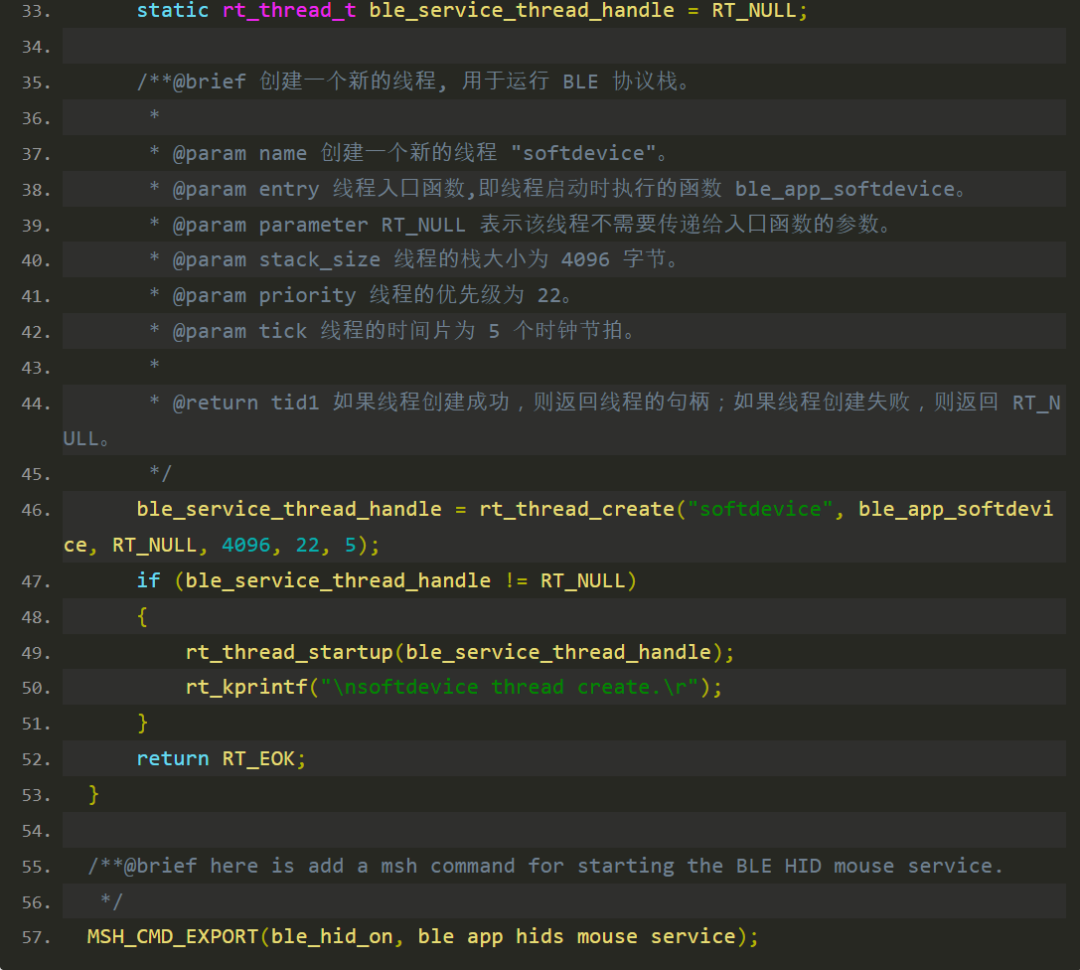
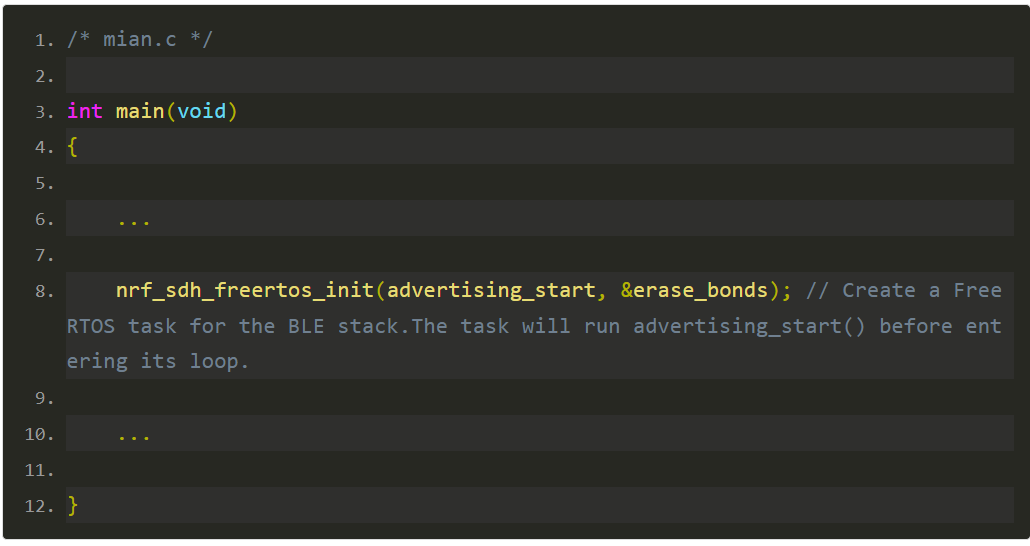
ble_app_hids_mouse.c 为修改后的main.c,在文件夹内复制修改后,添加到Application文件夹,需要进行如下的修改:
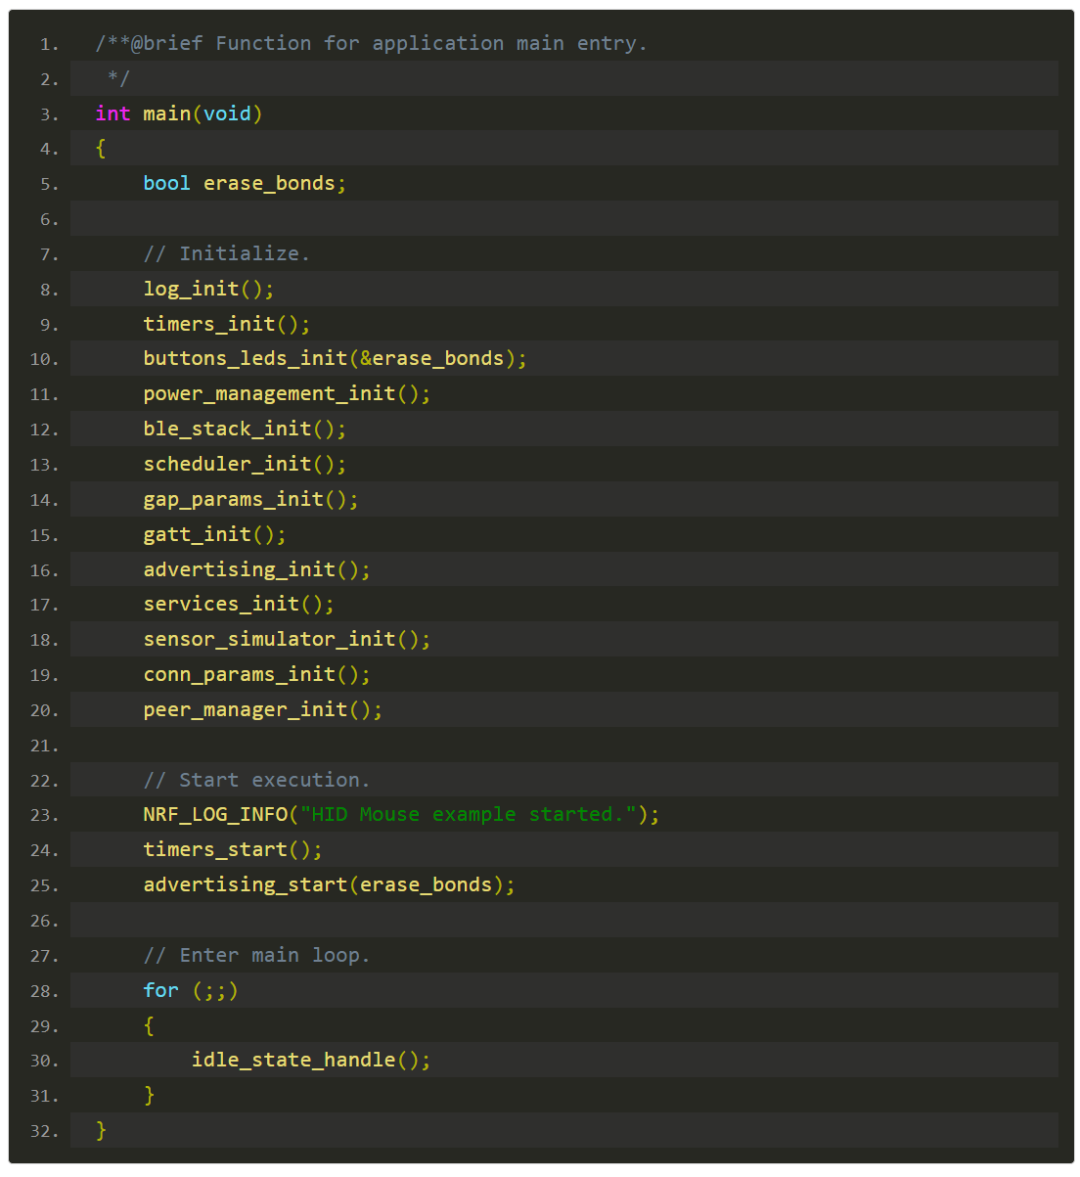
b53f80f7201d885875f07a11aac5cb74.png

将 mian.c 命名为 ble_app_hids_mouse.c,并将 mian() 修改为下面这段内容:
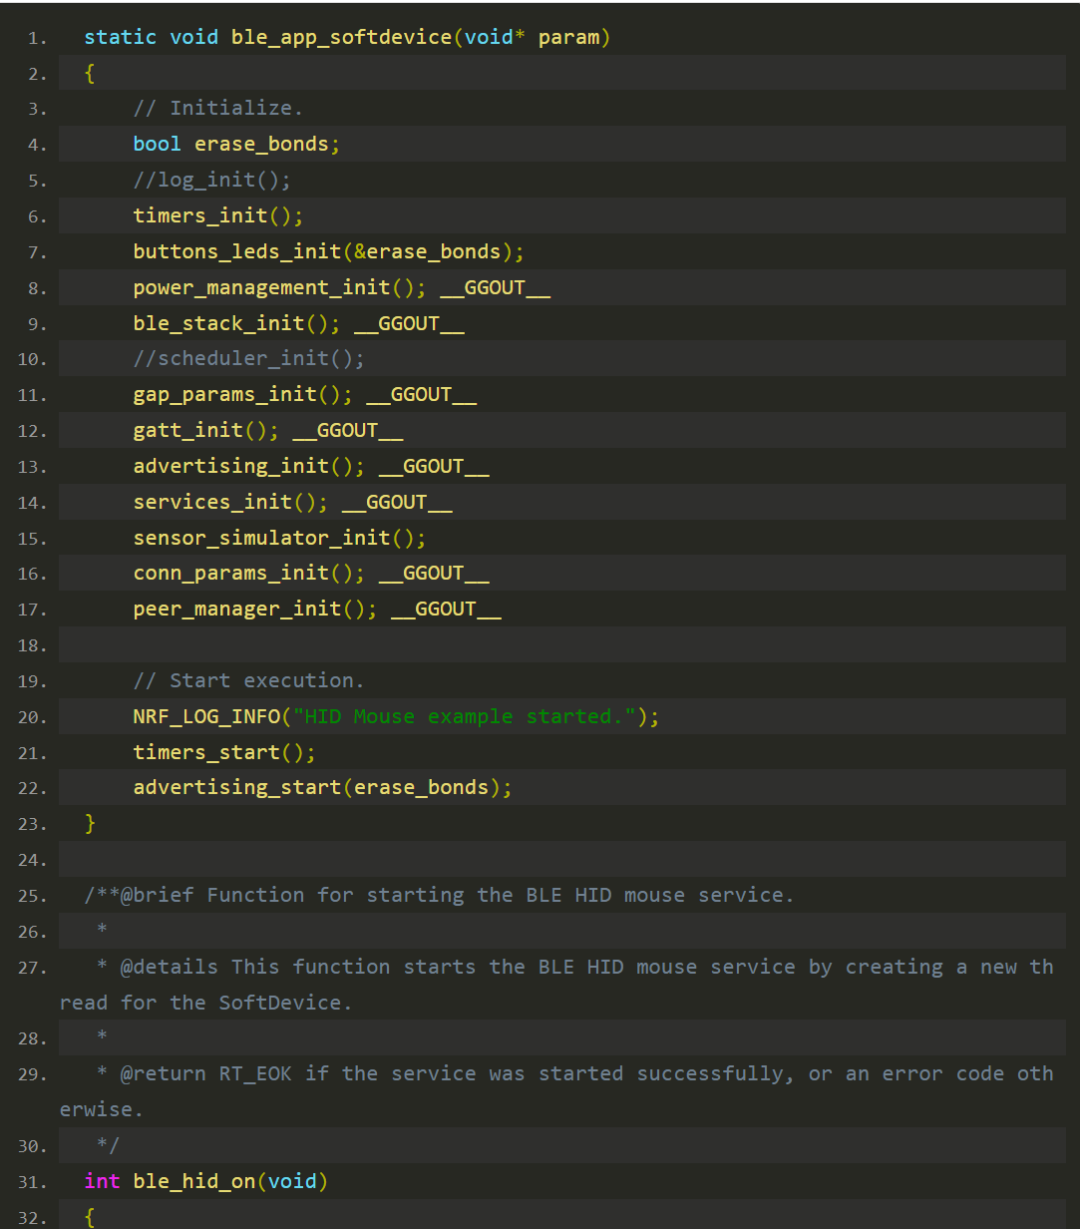
d766413ee0cbb8af45df79233a144a15.png

48500a3aa57f5587d65d2e4e685aadf7.png

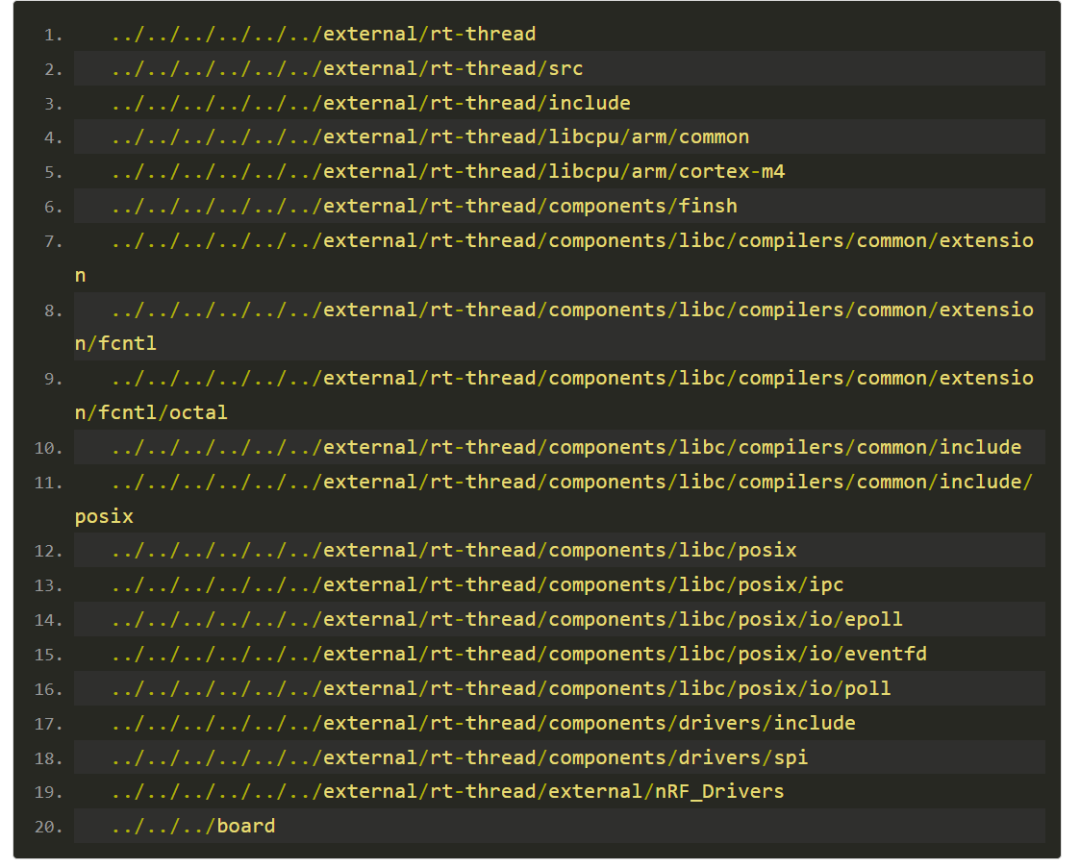
 10. 头文件加载路径汇总:

ee14ba37f3a2a311bfc75f12a4bd231b.png

编译无报错,可尝试编译烧录,此时,RT-Thread是可以正常启动的,如果有打印输出,说明可以进入下一步了。

调试报错处理

 1. 不开启BLE,没有报错,LED闪;开启BLE之后,出现RAM报错。
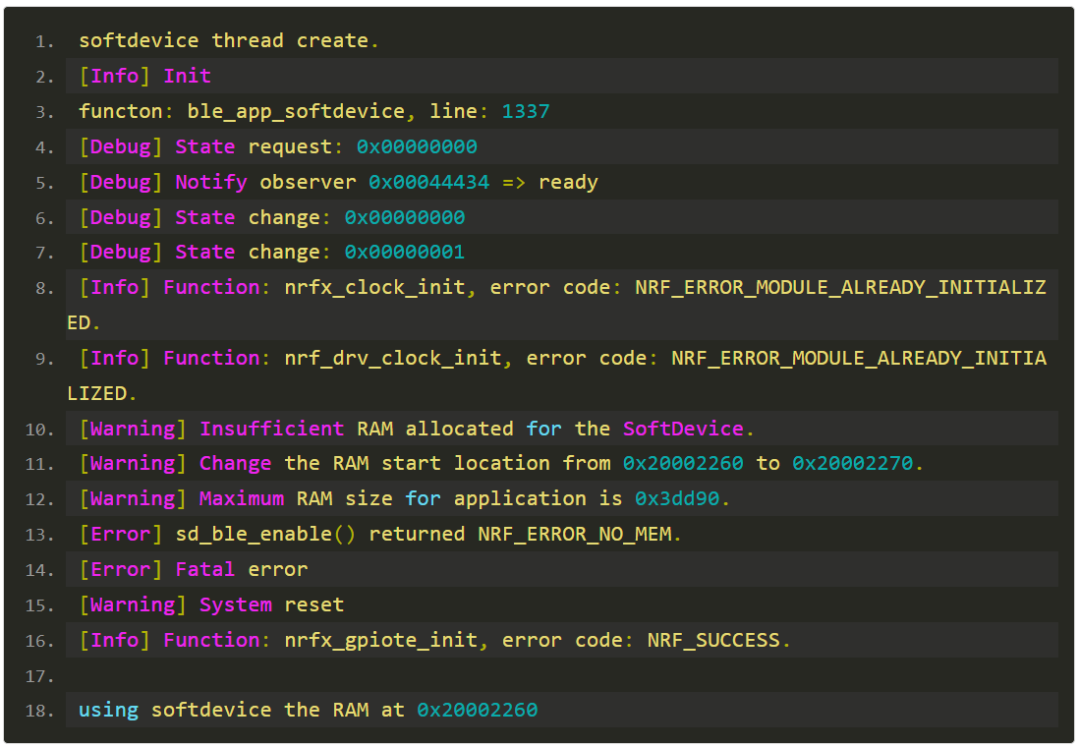
24cc73efcc7d78cb4fd6976fa75322eb.png

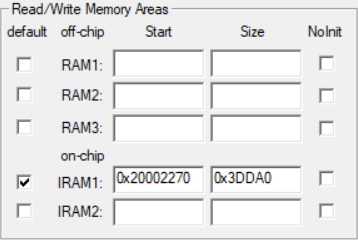
打印 NRF_ERROR_NO_MEM,是内存相关问题,结合上下文,说明可能内存配小了,需要往后挪挪位置。

RAM修改:START 0x20002260 变更为 START 0x20002270,Size 倒是可以不用进行修改。

修改前:
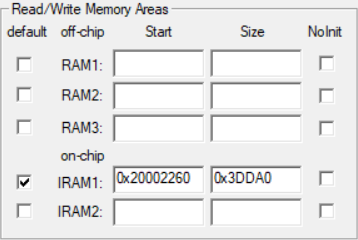
ae6b929219e98cc3f5fd92511fb7a70e.png

修改后:

fbe4126b2fea28a288961ac4608c2a6a.png

 2. 启动BLE后,闪灯闪烁一段时间之后 或者 PC端进行连接, 然后LED灯就不闪了。

目测是某些机制没启动,导致跑死了,看起来像是EVENT管理,比如 NRF_SDH_DISPATCH_MODEL 之类的没有执行?

为什么会跑死?

  • NRF_SDH_DISPATCH_MODEL 没有配置好;

极大可能是这个问题,但是,由于是三选一,也不确定是哪个可行。
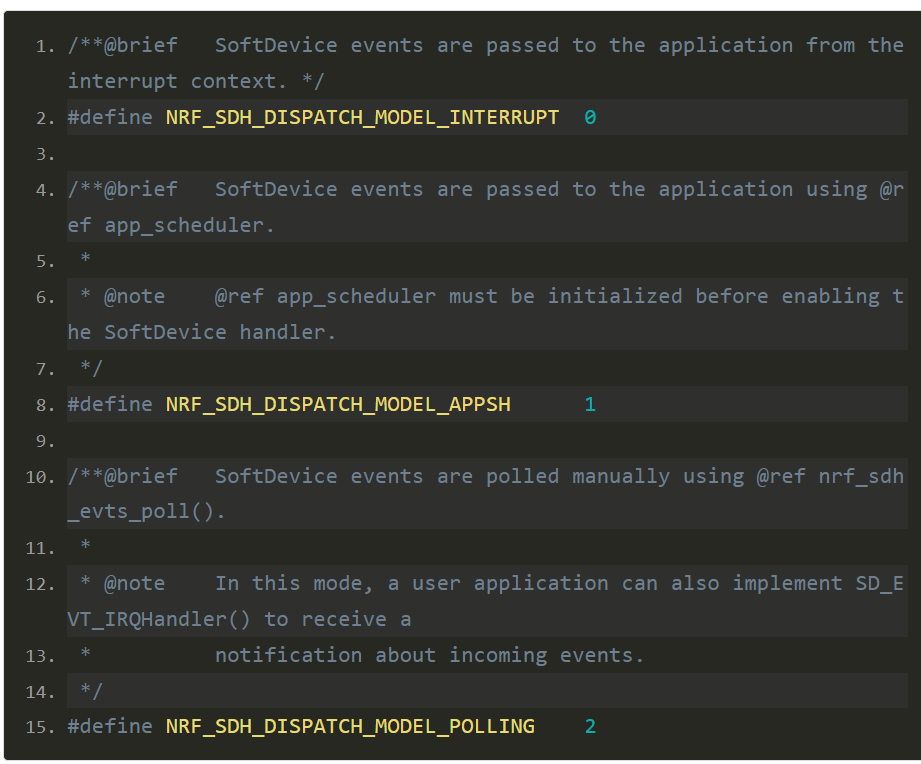
ab6804f48475e5dd062c7921342e75ab.png

  • 进入了休眠模式?睡死了?

蓝牙停止广播,理论上不应该让RTOS也睡死。

屏蔽掉进入休眠模式的代码:现象未解除,所以不是睡眠的问题;

通过观察时长,闪烁的时间是30秒左右,而且是打印 Fast advertising. 之后,就没有打印Slow advertising. 。

a1455b68190144dd436ddb21fbb223ea.png

根据代码推测,应该是服务切换失败了,而服务在Softdevice里面应该是Event相关的内容出了问题,而与Event相关的是 NRF_SDH_DISPATCH_MODEL 这个值,通过百度搜索可以获取到的可以参考的文章是FreeRTOS的相关移植文章:

52832带softdevice工程移植freertos

https://www.eemaker.com/52832-softdevice-freertos.html

“修改sdk_config.h文件中:NRF_SDH_DISPATCH_MODEL 2

该配置的意思是修改softdevice底层事件到应用层的方式,模式2代表是application主动获取。

在freertos的主动获取的实现就是在我们前面添加的nrf_sdh_freertos.c文件中如果用mode0 中断方式通知到应用层,就不需要添加nrf_sdh_freertos.c文件,但是我测试的时候发现会出现蓝牙断开的情况)”

为什么,FreeRTOS可以使用NRF_SDH_DISPATCH_MODEL ?

因为官方提供的移植API提供了相关的代码,使用的就是轮询方式。

创建一个Task,然后,在Task里面while()死循环获取事件,相关代码如下:
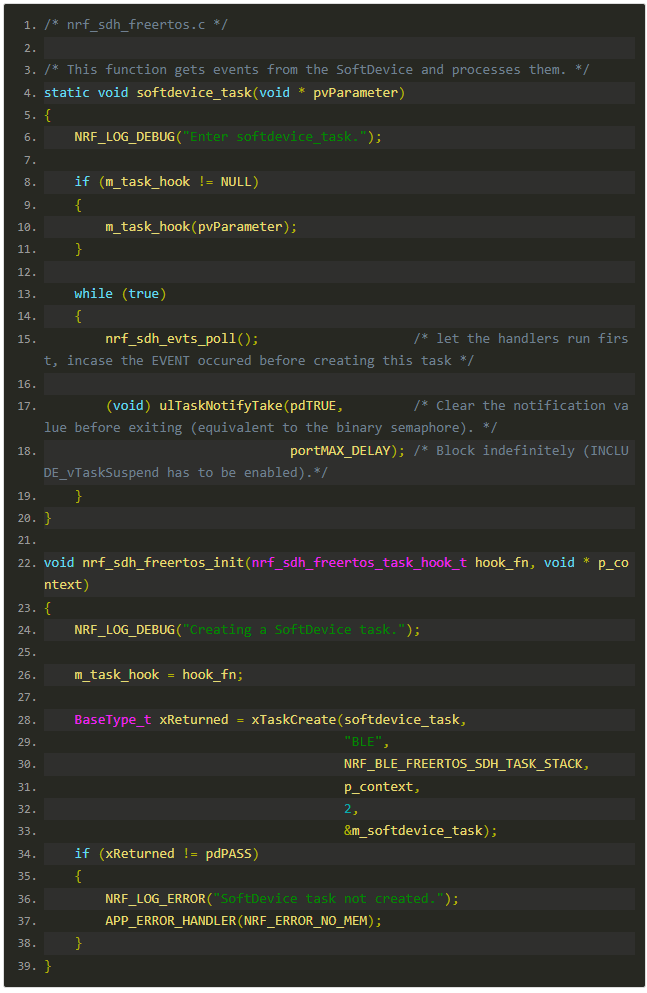
7373c45d9ec32f5a77f50350ba1a2af6.png

8f5d0bede85bd29f46f22d741ef4df5a.png

咨询群友,说是RTOS就应该配置为 2,但是,还是觉得不对劲,总觉得这个事件获取应该是和代码有关,而不是和系统的有无有关。

偶然之下,将 NRF_SDH_DISPATCH_MODEL 的值从 2 设置为 0,解决这个卡死问题,实锤了与系统的有无毫无关联:

0 是中断方式:RT-Thread

1 是app_scheduler:nRF5X SDK Demo

2 是轮询方式:FreeRTOS

中断模式 和 轮询模式 ,这两个哪个更好?不知道了。

Visual Studio + VisualGDB 导入MDK工程

最好是先KEIL MDK搭起来能用的工程,然后再导入到VisualGDB里面,是代码先跑,还是你人先跑,那就不好说了。

创建VisualGDB工程(ARMCC)

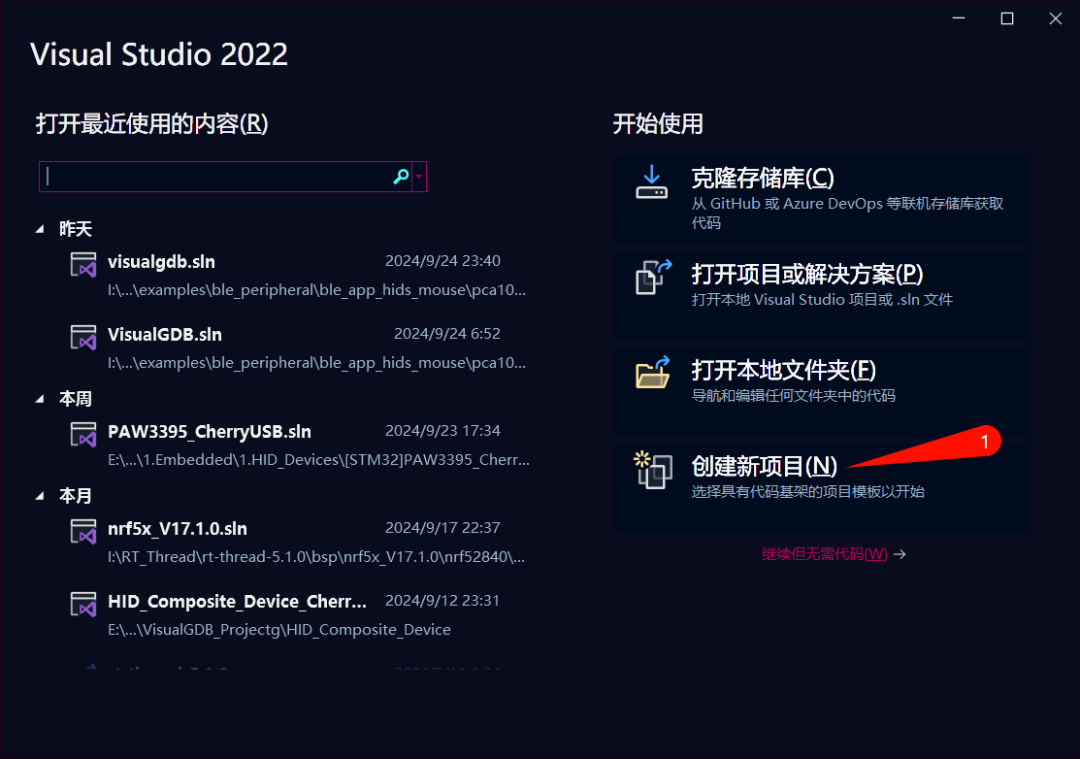
 1. 偷懒了,不想一个文件一个文件的添加,直接将Keil MDK的项目直接导入到VisualGDB里;

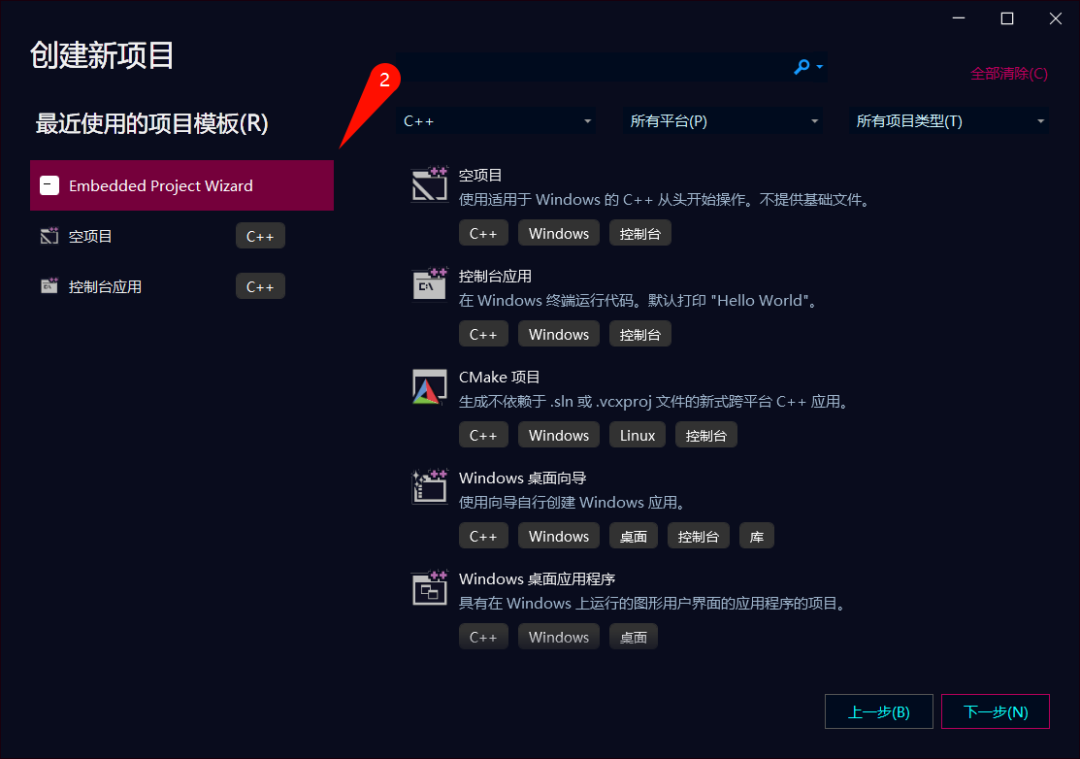
  • 单击【创建新项目】

fa95833c357e2f177952292e9e3d03b3.png

  • 选择【嵌入式工程向导】

a44fef9b532b223b3b18462105c4bd30.png

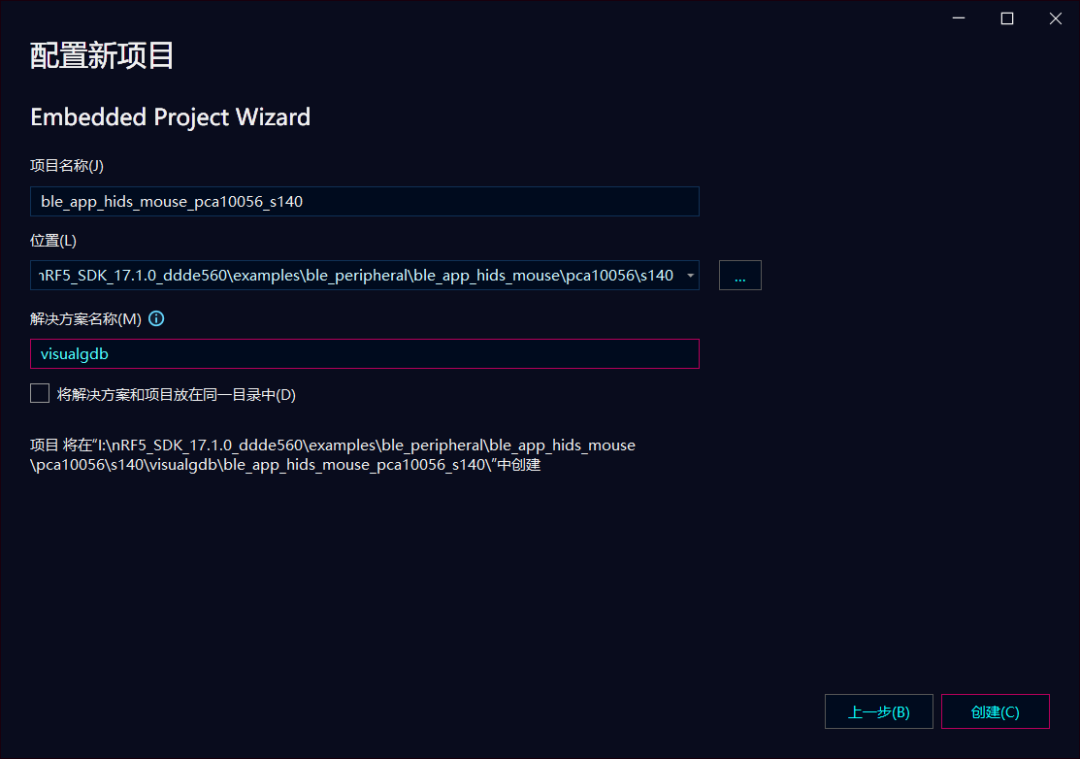
  • 填写【工程名】【方案名】【方案创建路径】

b0871a21782d44bf93ad22210455afec.png

方案(visualgdb) -> 工程(ble_app_hids_mouse_pca10056_s140)

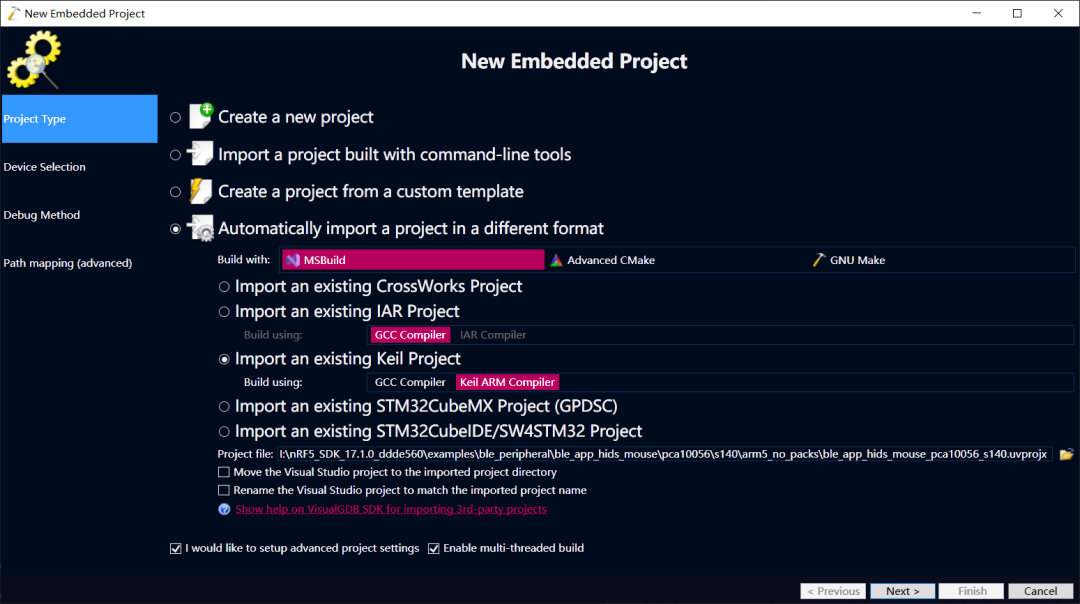
  • 选择【工程类型】【编译器类型】【工程路径】

cee515a3847879658cb6b1af385c33eb.png

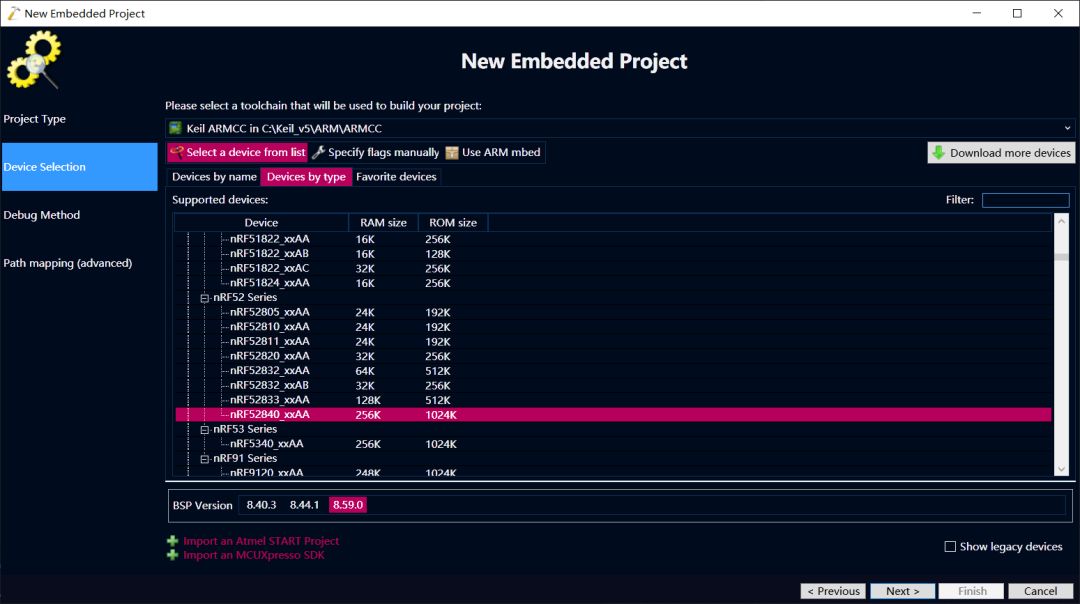
  • 选择【MCU】,但是这个界面已配置好,点选【Next】即可

b8b3feeea20346aa60e32ca3dba946a0.png

  • 配置 DEBUG的方式,这里选择【J-Llink】、【USB】、【SWD】、【Before programming】、【After programming】,点选【Next】进入下一页
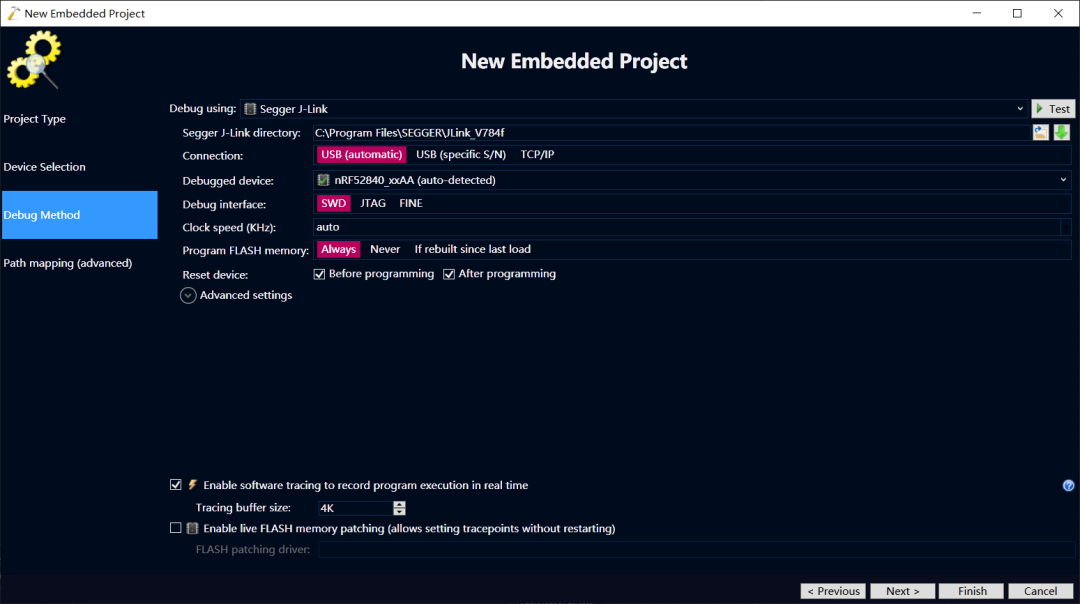
898b5ee386585cb9be326327260cd261.png

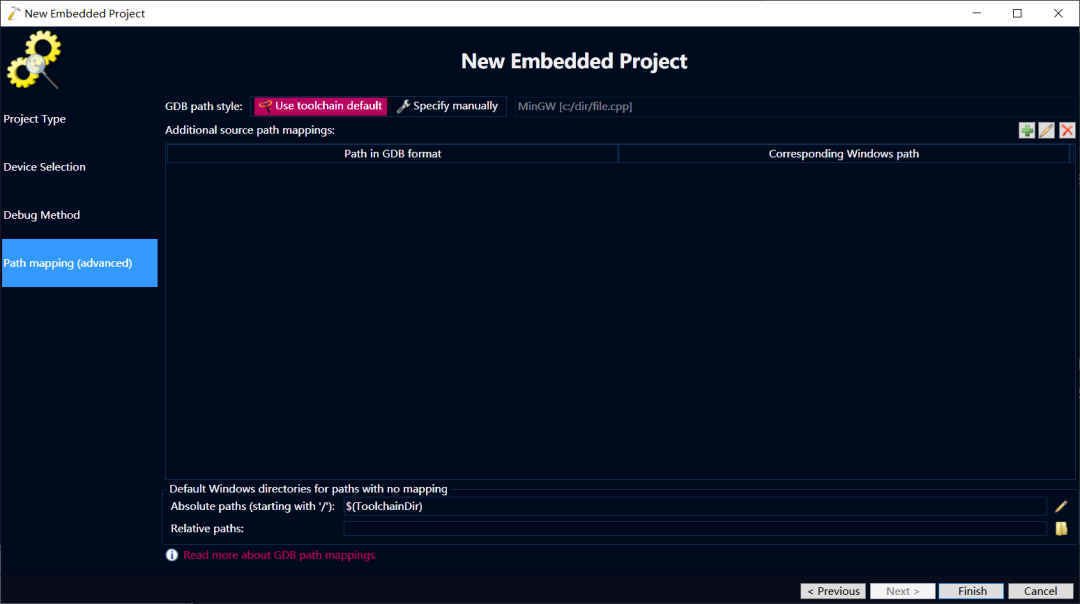
  • 路径映射界面,看不懂,所以直接点击【Finish】结束配置;

e7e195c8476d7aed334aa49cddbf9519.png

完善工程配置(丢失的配置需要补全)

1. 打开左侧的【解决方案资源管理器】,找到筛选器【::Device】,添加图里面的这两个文件到筛选器;

Keil工程也有添加这两个文件,但是,导入工程时丢失了。
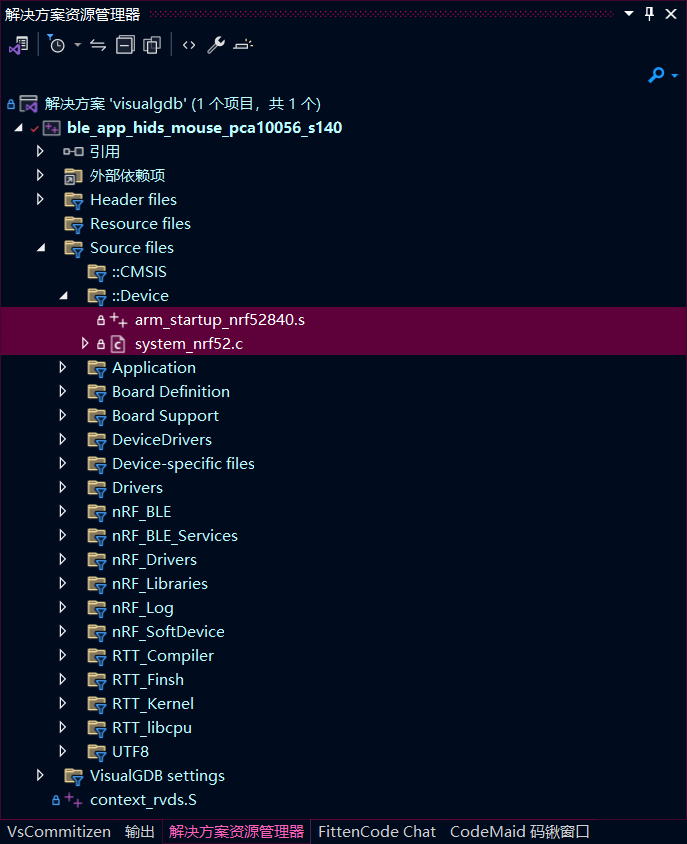
a2e8d2351421ec6849b7aa3e8a45b927.png

 2. 执行上述操作后,此时应该还有部分文件没有导入,如果右上角提示有文件没有include,直接点击确认包含即可;

 3. 找到 main.c ,app_timer2.c, drv_rt.c ,nrf_sdh_ble_rtt.c ,ble_conn_params_rtt.c 这几个文件:右键 - 属性- Keil Settings - Excluded From Build -> 【是】

 4.【右键】点击【ble_app_hids_mouse_pca10056_s140】弹出选单,选择【属性】进入工程配置界面:
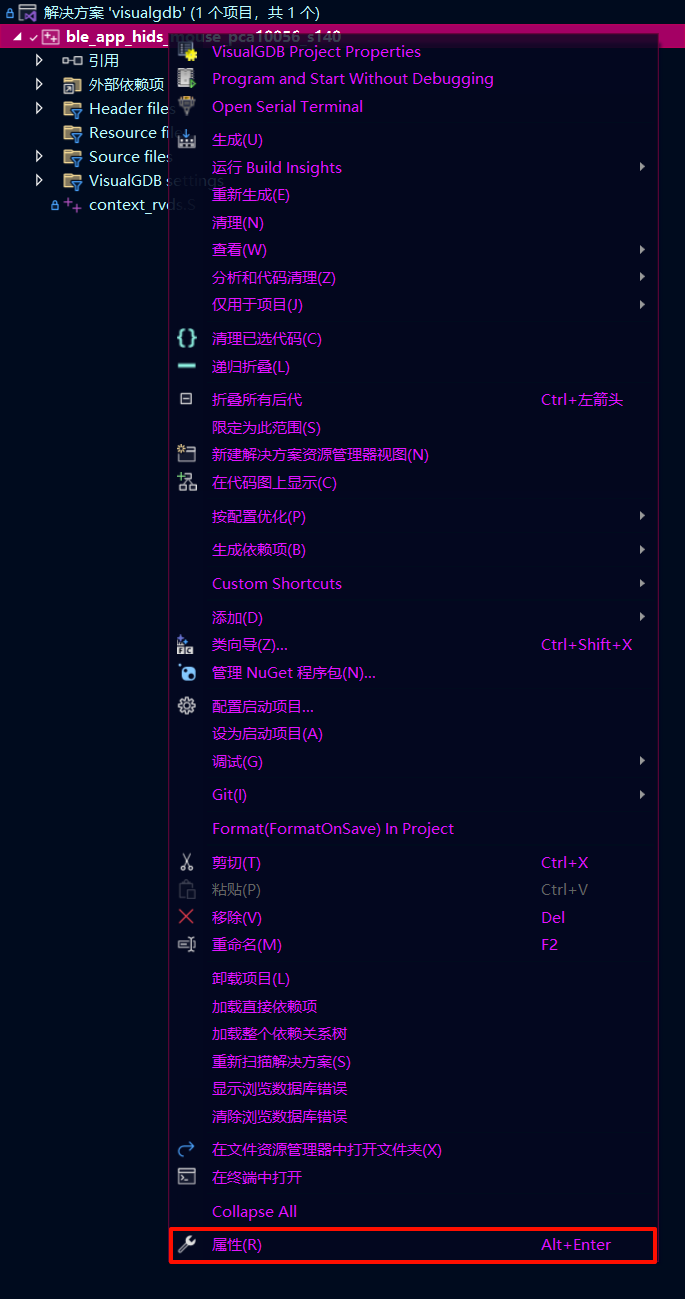
4a663d1ca2de9c7560473e0d5ec62b11.png

 5. ble_app_hids_mouse_pca10056_s140 工程配置:

  • 配置应用程序二进制接口:Keil Settings -> Floating-point ABI : Hardware FP (-mfloat-abi=hard)

  • 配置浮点单元类型:Keil Settings -> Floating-point unit type : fpv4-sp-d16 (-mfpu=fpv4-sp-d16)

  • 配置ARM CPU类型:Keil Settings -> ARM CPU type : -mcpu=arm7m

  • 配置ARMCC CPU类型:Keil Settings -> CPU Type for ARMCC/ARMASM : Cortex-M4.fp.sp (--cpu=Cortex-M4.fp.sp)

  • 添加预编译器定义:C/C++ -> Preprocessor -> Preprocessor Definitions :

    __RTTHREAD__;RTTHREAD_ENABLED;BOARD_PCA10056;BOARD_PCA10059;NRF52840_XXAA;CONFIG_GPIO_AS_PINRESET;

    FLOAT_ABI_HARD;NRF_SD_BLE_API_VERSION=7;S140;SOFTDEVICE_PRESENT;__HEAP_SIZE=8192;__STACK_SIZE=8192;

    Keil MDK是用的”,“与” “进行宏的分隔,而VisualGDB只能用”;“去分隔,进入到编辑界面之后,回车换行即可,退出编辑之后,回车会自动转换为”;“

  • 配置C/C++语言标准:C/C++ -> Advanced -> Language Standard for C++ files : C99 (--c99)

  • 配置GNU拓展:C/C++ -> Advanced -> Enable GNU Language Extensions : 否

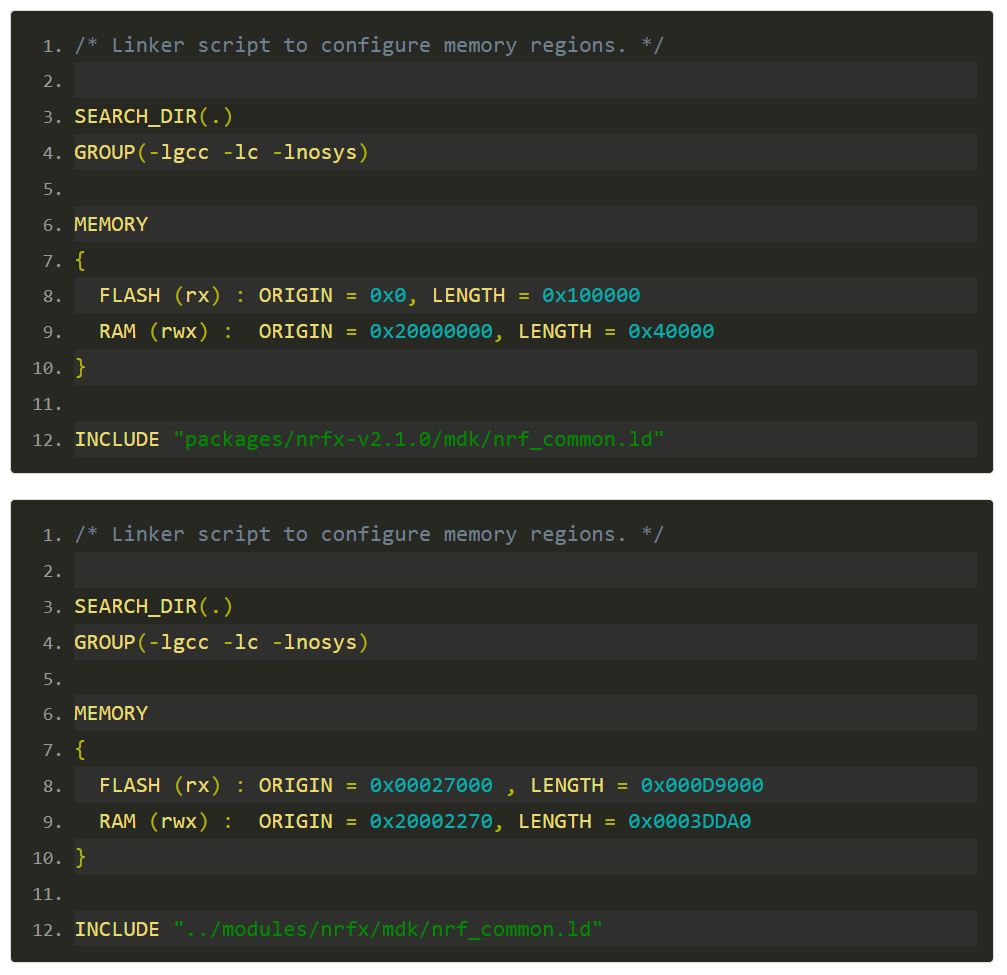
  • 配置ROM与RAM映射:Linker -> Memory Layout -> Scatter Files : ..\examples\ble_peripheral\ble_app_hids_mouse\pca10056\s140\visualgdb\ble_app_hids_mouse_pca10056_s140\nrf52840_xxaa.sct

    如果一开始就是直接作为GCC直接导入,可以从RT-Thread获取模板:

    rt-thread-5.1.0\bsp\nrf5x\libraries\templates\nrfx\board\linker_scripts

    link.sct简单修改:
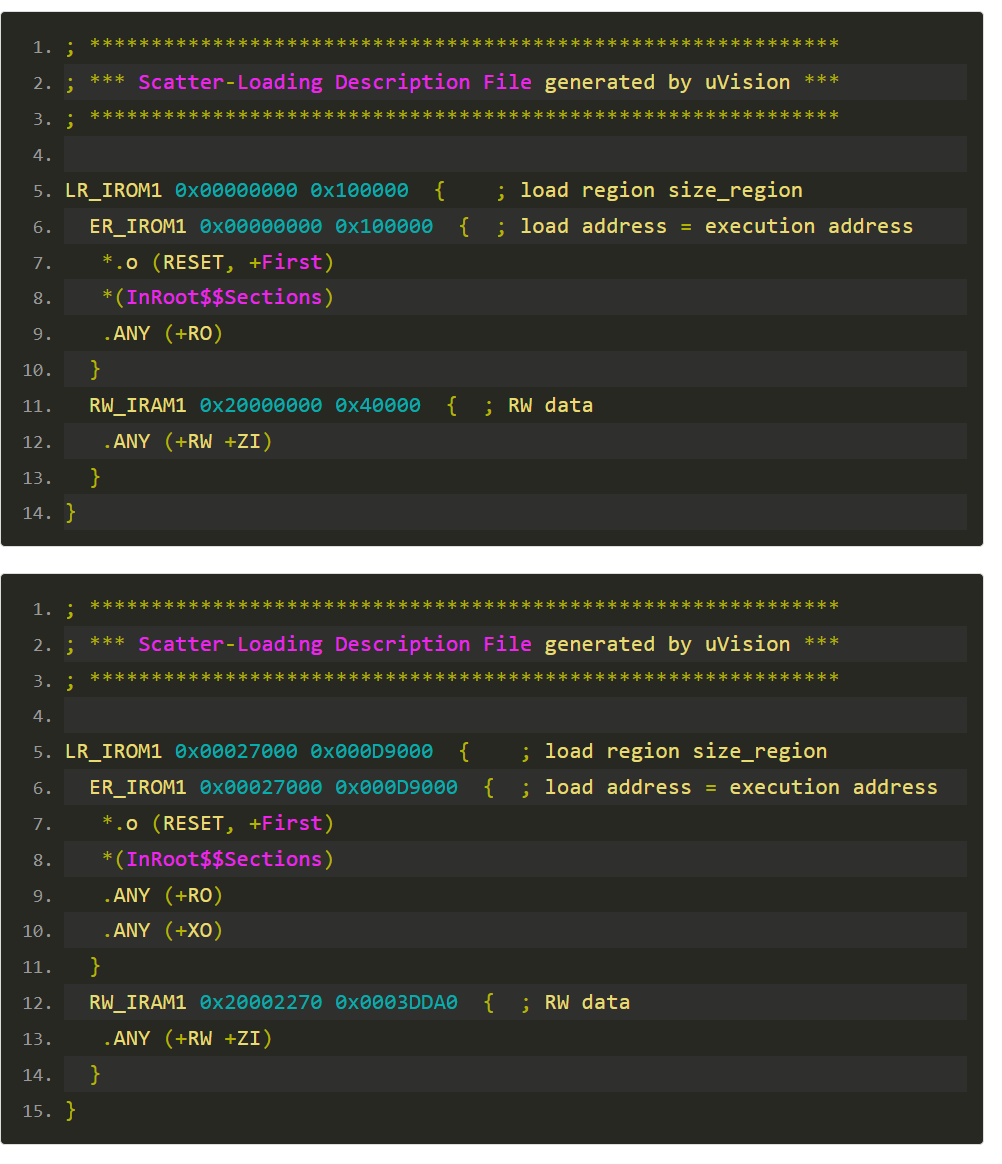
d70ac4b11c34e7558a1078a653568cd4.png

  • link.lds简单修改:

663a11bface2ab6d0a60f9d1789b4b5c.png

  • 目前使用的是ARMCC,使用GCC时,内存相关的打印还要根据编译器进行启动地址的打印 :
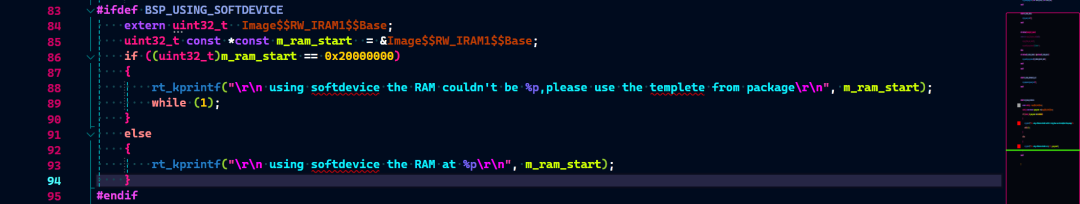
565f789a932d49e89b8ce9d23f1237de.png

  • 这时候,一般就编译成功了,有一堆警告,但是,没关系的。

    注意,导入成功了,不要随便切回Keil MDK进行编辑,否则再次启动VisualGDB触发改动检测的。

FreeRTOS、RT-Thread、Zephyr三大RTOS选型指南:内核、生态与实战对比 在嵌入式开发中,实时操作系统(RTOS)是构建可靠物联网设备和高性能MCU应用的核心基础。从任务调度、内存管理到设备驱动模型,不同RTOS的设计哲学直接影响项目开发效率与长期维护成本。FreeRTOS以轻量稳定著称,是入门与中小型项目的首选;RT-Thread凭借组件化和FinSH调试工具,大幅提升框架化开发体验;Zephyr则依托设备树和Linux式设计,在多协议无线和安全场景中占据优势。理解三者在内核机制、资源占用、生态中间件及工具链上的差异,能够帮助开发者根据自身项目需求做出合理选型。本文结合实战踩坑 阅读详情

相关推荐

rt-thread使用音频设备(AUDIO)播放音乐(WAV音乐播放器)

基于RT-Thread 5.1.0在STM32F407IGT6开发板上实现WAV音频播放功能。在前期SD卡文件系统基础上,通过配置音频设备驱动(AUDIO)和WM8978声卡芯片,使用wavplayer软件包实现音频播放。关键步骤包括:修改audio_pipe函数命名冲突、配置I2C/I2S接口、调整音频驱动文件(drv_sound.c/h)、挂载文件系统后通过命令行播放SD卡中的WAV文件。最终实现了通过WM8978芯片驱动扬声器播放音频的功能。

stm32f103 rtthread-5.1.0自定义BSP创建记录

stm32f103-custom-vct6\board\CubeMX_Config下的CubeMX_Config.ioc。打开board.c文件,以及CubeMX_Config\CubeMX_Config\Core\Src\main.c。CubeMX版本差异,具体的stm32f1xx_hal_msp.c 和头文件路径可能有些差异。将main.c文件里的SystemClock_Config函数复制替换到board.c文件。将FLASH_SIZE修改为。将SRAM_SIZE修改为。1、下载安装后解压运行。

小木的博客 1629

openwrt编译及第一个安装包教程

Date: 2017.03.14 Made:SuperDeverloper Email: na1206@live.com Target: For mt7688 based board说明:本人在学习过程中走了不少弯路,希望本文档能为后来者提供便利。欢迎复制和使用本文档。本文档记录了搭建openwrt编译环境以及快速创建ipk包(openwrt上的安装程序)。本文档在实际应用中做过几次修改,以帮

SuperDevloper的博客 1万+

RT-Thread studio的驱动5.1.0报错修改

我发现,好像很多芯片使用最新的驱动包5.1.0都会有报错和警告(5以上好像都有些问题),于是整合多方资料,终于修改成功。

Pai_SM的博客 2042

湿式离合器KP点自学习:从怠速到高速,手把手教你两种主流方法的工程实现与避坑

本文深入解析湿式离合器KP点自学习的工程实现与避坑技巧,涵盖扭矩增量式和转速变化式两种主流方法。通过详细的操作步骤、参数设定和典型故障排除指南,帮助工程师精准捕捉摩擦片与钢片的接触瞬间,提升变速箱控制精度与稳定性,特别适用于DCT、AT及混动DHT系统的开发。

weixin_33686714的博客 410

离心泵级间导叶的设计计算

离心泵级间导叶的设计计算高速离心泵级间流道的作用是将第一级复合叶轮流出的高速液流收集起来并送入第二级复合叶轮。级间流道的设计应考虑降低液体的流速,实现动能向压力能转化,减小液体的水力损失。级间流道主要有蜗壳形流道和导叶两种结构形...

cqzc55322的博客 2566

探索新升级!在 ART-Pi Smart 体验 RT-Thread Smart v5.1.0

1.引言RT-Thread Smart v5.1.0 已经正式发布。这一版本在内核和功能上做了大量的改进与增强。我们可以在ART-Pi Smart开发板尽情探索这一新版更完善更强大的RT-Thread Smart操作系统。ART-Pi Smart开发板搭载了米尔科技的i.MX6ULL核心板,硬件设计和制作由韦东山团队完成,整体的BSP板级支持包由社区完成。这是首个运行 RT-Thread Smar...

rtthreadiotos的博客 1631

Streamlit(九) widgets-input

st.text_input / st.number_input / st.date_input / st.time_input 源码路径:${python}\Lib\site-packages\streamlit\elements\text_widgets.py(number_input.py, time_widgets.py) st.text_input st.text_input(label, value="", max_chars=None, key=None,\

heianduck的博客 3354

【GD32】RT-Thread实时操作系统移植(GD32F470ZGT6)

最近几年可以发现国产的实时操作系统越来越受欢迎了,本篇要移植的就是当中的翘楚——RT-Thread。RT-Thread诞生于2006年,是国内以开源中立、社区化发展起来的一款高可靠实时操作系统 ,由睿赛德科技负责开发维护和运营。并且在上一年度的市场欢迎程度中位列第一,第一次超过了老牌的FreeRTOS系统。相比于FreeRTOS,它的优势是强大的第三方和官方软件库,这意味着在项目开发中可以大大减少软件库移植的时间,提高了开发效率。不过根据我以往的项目经验,

JackieCoo的博客 6448

从零开始搭建一个高性能电流镜:手把手教你设计Wide-Swing Cascode结构

本文详细解析了Wide-Swing Cascode电流镜的设计原理与实战流程。针对低压高性能模拟电路设计的核心挑战,文章手把手指导如何从理论分析、参数计算到仿真验证,搭建一个兼具高输出阻抗和低输出电压裕度的电流镜结构,并深入探讨了偏置电路生成、性能优化及版图匹配等关键要点。

weixin_29294975的博客 628

ArcGIS标注太乱?手把手教你用‘要素分类标注’搞定河流分级显示

本文详细介绍了如何在ArcGIS Pro中使用要素分类标注功能实现河流分级显示,解决标注混乱问题。通过数据预处理、分类标注规则定义和高级参数调优,帮助用户打造层次分明、专业清晰的水系地图,提升地图信息传达效率。

weixin_30326741的博客 474

探秘ZJ-SDK-RT-Thread-NORDIC:一款高效物联网开发工具

探秘ZJ-SDK-RT-Thread-NORDIC:一款高效物联网开发工具 去发现同类优质开源项目:https://gitcode.com/ 在快速发展的物联网(IoT)领域,高效的开发工具是提升效率、降低开发难度的关键。就是这样一款专为Nordic芯片设计的软件开发套件,它基于实时操作系统(RTOS) RT-Thread,旨在为开发者提供强大而便捷的物联网解决方案。 项目简介 ZJ-SDK-RT...

gitblog_00027的博客 477

Simulink仿真模块 - Data Type Conversion

Data Type Conversion将输入信号转换为指定的数据类型 在仿真库中的位置为: Simulink / 常用模块 Simulink / Signal Attributes 模型为: 说明 DataTypeConversion模块可将任何 Simulink®数据类型的输入信号转换为您指定的数据类型。 注意 要通过指定模块参数来控制输出数据类型,或者要从下游模块继承数据类型,使用DataTypeConversion模块。要...

jk_101的博客 2521

Nordic nRF52840 RT-Thread BLE HID移植实战解析

本文详细解析了在Nordic nRF52840芯片上移植RT-Thread 5.1.0并实现BLE HID鼠标功能的完整实战过程。内容包括项目环境搭建、工程配置、内核移植、内存优化、调试技巧及Visual Studio环境配置,为开发者提供了从理论到实践的全面指导,帮助快速完成类似项目的开发。

blue的专栏 762

AOSP 8.0.0编译中的ANDROID_DATA缺失问题解决方案

在AOSP编译过程中,环境变量和路径设置的正确性至关重要。遇到相关的错误时,检查并修正环境配置通常是解决问题的关键。希望本文提供的分析和解决方案能帮助你顺利编译AOSP。

m0_74337424的博客 398

温度PID控制PLC程序

温度PID稳定控制程序,适用于欧姆龙PLC,对其他PLC也具有很大参考价值

跨越鸿沟:当RT-Thread遇见Nordic SoftDevice——事件调度模型的抉择与思考

本文探讨了RT-Thread与Nordic SoftDevice集成中的事件调度模型选择问题,分析了中断、轮询和调度器三种模型的优缺点及适用场景。通过实际移植案例,提供了内存管理、功耗优化和调试技巧等关键解决方案,帮助开发者实现稳定高效的嵌入式系统设计。

tomato的博客 1021

NTscan扫描工具

ntscan是一个扫描器,可以扫描没有密码和弱密码的共享,先到配置文件中填写猜测的用户名和密码,扫描过程中右侧出现的是扫描日志。

RT-Thread finsh & NRF_LOG to J-Link RTT Viewer 再调试你能飞起来,信不!

 对于SEGGER RTT这个工具的确是个好东西(基本上只要是能用Jlink的芯片就能使用这个功能),但是许多时候还是在使用串口进行log输出,而对于nRF52832以及nRF52840这些芯片的串口非常稀缺的资源,所以使用SEGGER RTT作为调试接口是再好不过的,但是Nordic的sdk本身就有log通过SEGGER RTT输出,如果都打在一起不是很难看。这里解决的方法是,RT-Thread...

qwea123456的专栏 3015

ET2012新版免狗免安装绿色软件

ET2012新版免狗免安祖昂绿色软件。,新界面,新视觉,

霍尼韦尔SoftMaster使用说明

霍尼韦尔SoftMaster使用说明

从零到一:在Nordic nRF52840上构建RT-Thread BLE HID鼠标的工程实践

本文详细介绍了在Nordic nRF52840芯片上移植RT-Thread实时操作系统并构建BLE HID鼠标的完整工程实践。内容涵盖环境配置、内核移植、BLE协议栈集成、内存优化及调试技巧,为开发者提供从零到一的实战指南,重点解决了RT-Thread与Nordic平台融合的关键技术挑战。

rainy的博客 674

RT-Thread nRF51822 BSP 指南:基于 Micro:bit V1.5 的板级支持包与进阶配置

本篇指南以 [bsp/nrf5x/nrf51822/README.md](https://link.gitcode.com/i/3815c7342832e6a26e30aadbc4664154) 为骨架,结合仓库源码与配置,系统讲解 RT-Thread 为 Nordic nRF51822(Micro:bit V1.5)提供的板级支持包:包括开发板资源、外设支持现状、如何通过 env 工具完成 me

gitblog_00277的博客 393

RT-Thread 实时操作系统全景解析:架构、特性、资源与快速上手指南

RT-Thread 是一款诞生于 2006 年的开源、中立、社区驱动的物联网实时操作系统(RTOS),采用 C 语言编写并引入面向对象的编程思想,具备内核精简、组件丰富、包生态活跃等特点。本文以仓库根目录的 [README_es.md](https://link.gitcode.com/i/13758c8b66676e97aa0d7b113cf1616d) 为线索,结合本仓库源码,系统梳理 RT-

gitblog_00954的博客 184

RT-Thread 开源物联网实时操作系统:内核架构、源码目录与快速上手指南

RT-Thread 是一个诞生于 2006 年、以社区为驱动的开源物联网实时操作系统(RTOS),主体采用 C 语言编写,代码风格清晰、易于移植,可快速适配主流 MCU 与模组芯片。本文以仓库根目录 [README.md](https://link.gitcode.com/i/0dd17483a6af82ac5920f68f5393b935) 为核心线索,系统讲解 RT-Thread 的分层架构、

gitblog_00076的博客 775

RT-Thread大赛硬件选型指南:从STM32到ESP32的嵌入式开发板实战解析

嵌入式实时操作系统(RTOS)是物联网和智能设备开发的核心基础,它通过任务调度、内存管理和设备驱动框架,为资源受限的微控制器(MCU)提供多任务并发执行能力。其技术价值在于提升系统可靠性、降低功耗并简化复杂应用的开发流程,广泛应用于智能家居、工业控制和消费电子等领域。在RT-Thread嵌入式开发实践中,硬件选型是关键环节,需综合评估芯片性能、外设资源和开发生态。本文聚焦**RT-Thread嵌入式软件大赛**,针对**STM32、ESP32**等主流平台,从物联网终端、人机交互等典型场景出发,提供从环境搭

ciya3282的博客 453

Zephyr、FreeRTOS、RT-Thread选型实战:从内核到生态的评估框架

RTOS选型是嵌入式开发的核心决策,涉及内核架构、调度机制、内存管理、中断处理、生态工具链与资源占用等基础技术概念。其原理在于通过优先级调度与实时内核保障任务确定性,技术价值体现在提升系统实时性、可靠性与开发效率。在资源受限MCU、复杂IoT协议栈、快速交付及安全认证等场景中,不同RTOS表现各异。FreeRTOS以极简内核见长,Zephyr以完整生态与安全认证取胜,RT-Thread则凭借丰富软件包与中文支持加速国内项目落地。本文从内核机制、生态工具链、资源占用与迁移成本等维度,提供一套可推导的选型评估框

weixin_34248705的博客 201

嵌入式RTOS选型指南:FreeRTOS、RT-Thread、Zephyr深度对比与场景决策

在物联网与MCU开发领域,实时操作系统(RTOS)是构建复杂嵌入式应用的核心底座。从任务调度、内存管理到设备驱动,RTOS内核的差异直接影响系统的实时性、稳定性与开发效率。随着设备联网需求激增,开发者不再只关注内核本身,而是更看重围绕RTOS的中间件生态、工具链及可维护性。主流选择如FreeRTOS以其轻量极简著称,适合功能固定、成本敏感的产品;RT-Thread凭借丰富的软件包与中文社区,成为智能硬件和物联网网关快速落地的优选;Zephyr则依托设备树与统一驱动模型,为多产品线团队提供了面向未来的架构弹性

weixin_34050005的博客 448

RT-Thread 物联网操作系统全景解析:架构分层、源码目录、芯片支持与 QEMU 快速上手实战

RT-Thread 是一款诞生于 2006 年、以开源、中立、社区化方式发展的物联网实时操作系统(RTOS),主要采用 C 语言编写,并把面向对象的设计方法引入实时系统设计。本篇文章以仓库根目录的 [README_zh.md](https://link.gitcode.com/i/e60ca622f77db280451e56689ef01eaf) 为骨架,结合 [src](https://link

gitblog_01056的博客 224
上一篇: 睿赛德科技正式推出RT-Thread开源 4+服务,助力企业用户发展
下一篇: 【10/26北京】智慧家居视频监测系统实战,超多动手实践等你来体验!
RT-Thread物联网操作系统
博客等级 码龄6年 2万+粉丝 392原创
评论
成就一亿技术人!
拼手气红包6.0元
还能输入1000个字符
 
 条评论被折叠 查看
添加红包

请填写红包祝福语或标题

个

红包个数最小为10个

元

红包金额最低5元

当前余额3.43元 前往充值 >
需支付:10.00元
成就一亿技术人!
领取后你会自动成为博主和红包主的粉丝 规则
hope_wisdom
发出的红包
实付元
使用余额支付
点击重新获取
扫码支付
钱包余额 0

抵扣说明:

1.余额是钱包充值的虚拟货币,按照1:1的比例进行支付金额的抵扣。
2.余额无法直接购买下载,可以购买VIP、付费专栏及课程。

余额充值