[发疯毕设日志day6]火影结印使大疆tello起飞——数据集采集和yolov5模型训练

yolov2_Tello_Tracking:Tello Drone的行人和汽车追踪 yolov2_Tello_Tracking Tello Drone的行人和汽车追踪 请参阅文档: 测试场景 要求 特肯特 去做 →转身 作者 Ozan PEKER - 执照 该项目是根据。 立即下载

1.采集数据集

        根据day5(下)的代码采集了一组数据集,共有6个动作。最后一个动作我做了调整,因为tello摄像头的分辨率较低,动作6和动作2有可能会识别混乱。

 2.数据标注

        用那个著名的数据标注软件

3.训练自己的yolov5模型

进入yolo文件  进入data

进入coco128复制一份,改成自己的名字 

用vs or pycharm打开

path:#数据相对于yolov5那个文件所在的目录

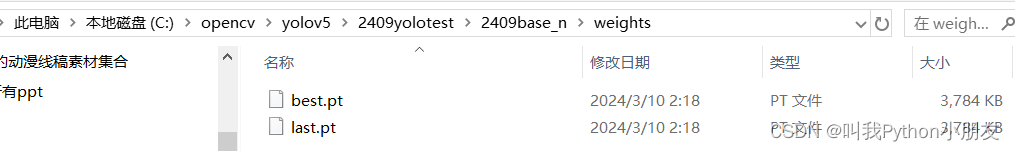
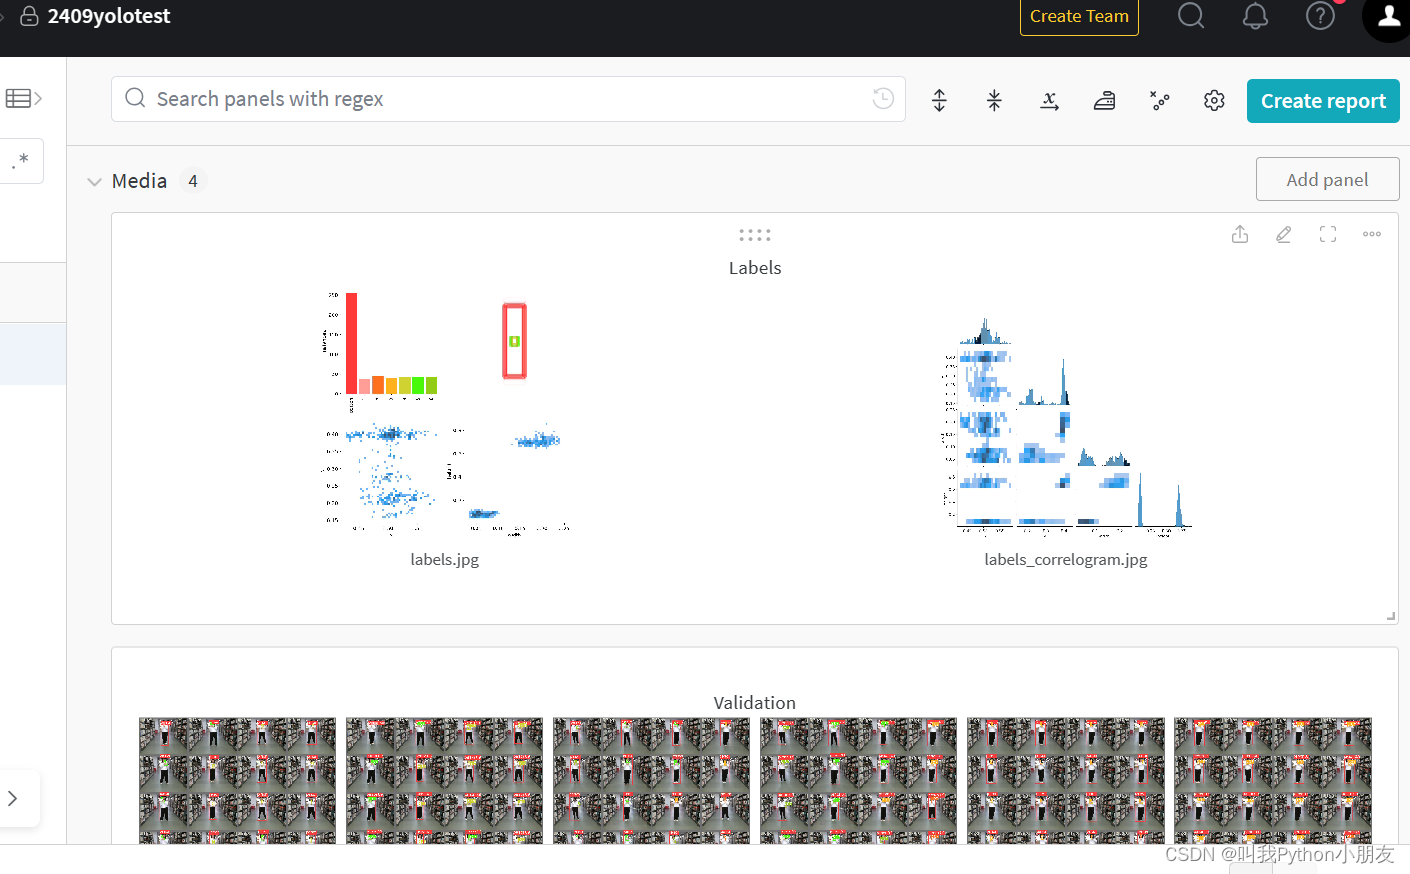
最后训练的结果大概就是这个样子的
4.遇到的问题

ConnectionAbortedError: [WinError 10053] 你的主机中的软件中止了一个已建立的连接。

解决方法参见

Python ConnectionAbortedError: [WinError 10053] 您的主机中的软件中止了一个已建立的连接.(就是链接数据库出现的问题自己连着断掉了)_connectionabortederror: [winerror 10053] 你的主机中的软件中-优快云博客

5.后续工作备忘

把自己的数据集训练的模型复制一份到课程附件里的模型中

第02课TELLO特洛飞行器入门 本节是第2次课,教授对象是5年级小学生,应用TELLO飞行器来进行编程 立即下载

相关推荐

基于yolov5+大疆教育无人机Tello TT实现目标识别检测+追踪测距完整源码+数据集训练好的模型+操作说明

基于yolov5+大疆教育无人机Tello TT实现目标识别检测+追踪测距完整源码+数据集训练好的模型+操作说明,大疆教育无人机Tello TT是专为教育设计的无人机,它内置了摄像头和其他传感器,允许开发者通过编程控制其飞行和感知环境。在这个项目中,Tello TT将配合yolov5模型执行目标检测和追踪任务,提供实时的视觉反馈。 该资源包包含了一套完整的解决方案,用于在大疆教育无人机Tello TT上实现基于yolov5的目标识别、检测和追踪功能,同时还能进行测距。这是一个非常适合K12阶段学生学习和实践AI技术的项目,它将深度学习理论与实际应用场景相结合,提升学生的动手能力和创新能力。 yolov5是一种流行的深度学习模型,全称为"you only look once version 5",用于实时的目标检测任务。它的核心优势在于速度快、准确度高,适合于实时应用,比如无人机上的目标追踪。yolov5通过神经网络预测图像中的边界框和类别,使得无人机能够识别出特定的目标,如描述中的"旗"和"圈"。 数据集是训练深度学习模型的关键,这个资源包包含了用于训练yolov5模型的图像数据

AI项目五:结印动作识别

若该文为原创文章,转载请注明原文出处。

814

Tello无人机使用目标检测(YOLO)和强化学习(DDPG)进行目标跟踪_Tello drone object tra

Tello无人机使用目标检测(YOLO)和强化学习(DDPG)进行目标跟踪_Tello drone object tracking using object detection (YOLO) and reinforcement learning (DDPG).zip

【手把手教程】大疆Tello无人机+YOLOv5目标检测实战 | 附完整代码与演示视频

大疆Tello无人机图传+使用YOLOv5检测(附完整代码!)

3485

LabVIEW新手必看:5分钟搞定S7-1200 OPC通信(附完整配置截图)

本文详细介绍了LabVIEW与西门子S7-1200 PLC通过OPC通信实现工业监控系统的完整配置流程。从环境准备、PLC数据块配置到OPC Server高级设置,逐步指导新手快速建立稳定通信链路,并分享工业级应用的优化技巧和异常处理方案,帮助用户提升自动化系统集成效率。

rl6adventurer的博客 640

VSCode 1.85便携版安装与配置:解决远程服务器glibc版本过低报错的保姆级指南

本文详细介绍了如何通过VSCode 1.85便携版解决远程服务器glibc版本过低导致的兼容性问题。通过环境隔离和版本固化的方法,开发者可以在老旧服务器上稳定运行Remote-SSH插件,同时保留主力VSCode的配置。文章提供了从下载安装到深度配置的完整指南,帮助用户快速搭建稳定的开发环境。

weixin_30279315的博客 576

DjiTello + YoloV5的无人机的抽烟检测

Djitello、Yolov5、无人机技术 目标检测是一种计算机视觉技术,专注于识别和定位图像或视频中的特定对象。它不仅能够识别图像中的物体,还能够指示这些物体在图像中的位置。传统的目标检测方法通常使用特征工程和手动设计的算法来识别对象。这些方法包括 Haar 级联、HOG 特征和基于图像分割的技术。近年来,深度学习技术,特别是卷积神经网络(CNN),已经成为目标检测领域的主流。

happy game 1411

【GPT】Coze使用开放平台接口-【7】Dify 比较篇

coze 用于社交,dify 用来内部构建。抛开工作流,机器人,工具,coze 最大的区别在于可以直接发布到社交媒体上。所以,coze 对操作体验上也花了不少功夫,而 dify 就专注在帮助使用者打磨工作流。coze 各个大模块之前可以联动的机制也比较多,所以侧重点各不相同。

非晓为骁的博客 7612

使用Switch手柄控制Tello并结合Yolov8进行目标检测

这个文章介绍了如何使用。进行目标检测与识别。

nenchoumi3119的博客 565

【5G】5G 核心网(5GC)基本架构

本文旨在科普5G核心网相关知识...

Learning makes me happy (0^◇^0) 4万+

Golang实战:用Quic-Go v0.46.0搭建高性能文件传输服务(附完整代码)

本文详细介绍了如何使用Golang和Quic-Go v0.46.0构建高性能文件传输服务,涵盖服务端和客户端的完整实现。通过QUIC协议的多路复用、零RTT连接等特性,显著提升文件传输效率,特别适合高延迟或不稳定网络环境。文章提供完整代码示例和性能调优技巧,帮助开发者快速部署高效的文件传输解决方案。

weixin_33737134的博客 447

【目标检测】利用强化学习提高目标检测效果

里哦用机器学习提高目标检测效果,相较yolov8,效果提升7%

weixin_37763484的博客 1523

即插即用!5分钟为你的SNN模型添加频谱注意力(DCT-SA模块实战)

本文介绍了如何为脉冲神经网络(SNN)快速集成即插即用的DCT-SA频谱注意力模块。该模块利用离散余弦变换(DCT)在频率域自适应加权特征,能有效提升模型对纹理、边缘的感知能力,并在CIFAR10-DVS等数据集上实现分类精度提升与脉冲发放率下降。文章以SpikingJelly框架和ResNet19为例,提供了详细的代码实现、集成步骤及参数调优实战指南。

kotlin6android的博客 608

【亲测免费】 探索Tello Python SDK:无人机编程的新里程

是由大疆创新(DJI)开发的一款针对Tello Edu无人机的Python SDK。这个开源项目为开发者和教育者提供了一个强大的工具,使得通过Python语言操控无人机变得简单易行。无论是初学者还是经验丰富的程序员,都能利用此SDK实现创意飞行、学习编程、进行机器人教育等目的。 ## 技术分析 **1. Python接口**: Tello-Python SDK 将Tello无人机的命令行接口转...

gitblog_00010的博客 1520

图神经网络实战——总结 | 图神经网络展望

短短数年时间,图神经网络 (Graph Neural Networks, GNN) 已经成为一种重要的深度学习架构,并且已经广泛应用于各个行业。通过本专栏的学习,能够对图学习和 GNN 领域有一个全面的了解,并能为各种应用设计、构建GNN模型。

盼小辉丶的博客 8536

从技术债红线到系统治理:透视 SAP Clean Core 中的 Level D

SAP推出的Clean Core分级体系将扩展风险划分为A到D四个等级,其中Level D代表最高风险类别,涉及直接修改标准代码、隐式增强、使用noAPI对象等不被推荐的做法。这些做法虽然短期见效快,但会带来升级冲突、数据完整性风险等长期问题。SAP强调治理重点不是完全消除经典ABAP,而是优先清理Level D对象,逐步向稳定接口迁移。典型案例显示,依赖内部细节的扩展往往在系统升级或云迁移时集中暴露出问题。企业应通过工具链持续监控Level D占比,将其纳入技术债管理范畴。

2007 年 ~ 2025 年,深耕 SAP 技术 18 年 1063

实践无人机航拍小目标检测,基于YOLOv9全系列【gelan/gelan-c/gelan-e/yolov9/yolov9-c/yolov9-e】参数模型开发构建无人机航拍场景下的小目标检测识别分析系统

实践无人机航拍小目标检测,基于YOLOv9全系列【gelan/gelan-c/gelan-e/yolov9/yolov9-c/yolov9-e】参数模型开发构建无人机航拍场景下的小目标检测识别分析系统

Together_CZ的博客 3925

TMS_WebGMaps_1.9.8.0_Full_Source

TMS_WebGMaps_1.9.8.0_Full_Source 全源码 delphi cbuilder

大疆Tello开发教程

提供关于Tello的开发相关资料教程链接,可用于开发目标检测/无人机追踪等。同时方便初学者入门学习。

Phillweston的博客 4294

SAP B1中文培訓教材_SDK

公司内部培训资料,对开发工具 ,DIAPI, UIAPI,Add-ON有详细解说

LinePhone3.2.7(android端最新版本) sip客户端

SIP客户端For android:LinePhone3.2.7(最新版本),官网地址:http://www.linphone.org/

C#使用opencv和Yolo模型识别车牌号

本文基于OpenCVSharp与OnnxRuntime,结合YoloV8n-pose_plate模型(检测车牌位置)和OCR模型(识别车牌文字),实现高效车牌识别。通过预处理、目标检测、NMS筛选及文字识别流程,最终输出车牌框位置与识别文本。代码封装良好,支持自定义路径与置信度阈值,具备实际应用价值。

lweiyue的专栏 162

OV9734 DATASHEET,完整规格书

OV9734完整规格书,包括电气参数,尺寸规格,寄存器配置表等

【74】水稻病害数据集(有v5/v8模型)/YOLO水稻病害检测

本文提供一个包含2183张标注图片的水稻病害数据集,涵盖四种病害类别(白叶枯病、草丛矮缩病、稻瘟病、东格鲁病毒病),按1746:437划分训练与验证集。基于YOLOv5和YOLOv8模型的训练结果表明,mAP分别达0.901和0.914,具备良好检测性能。

目标检测 112

YOLO26最新创新改进:融合 WST:小波无损下采样主干,下采样是主干里唯一一次不可逆的信息丢弃,用小波把丢掉的高频收回来!

YOLO26融合小波无损下采样(WST)主干,针对原始结构中下采样导致的高频信息不可逆丢失问题,提出在保持原有拓扑不变的前提下,以正交小波变换替代传统卷积下采样。该方法实现无损特征分解与高频子带重构,有效保留边缘、纹理等关键细节,解决弱目标检测中因下采样失真带来的性能瓶颈。实验表明,该改进显著提升小目标与低对比度目标检测精度,且机制清晰、可解释性强,为轻量级检测器优化提供新范式。

B站 Ai学术叫叫兽的文案地 596

高空作业栏杆检测数据集VOC+YOLO格式230张3类别

标注类别名称(注意yolo格式类别顺序不和这个对应,而以labels文件夹classes.txt为准):["langan","nverqiang","wu"]数据集格式:Pascal VOC格式+YOLO格式(不包含分割路径的txt文件,仅仅包含jpg图片以及对应的VOC格式xml文件和yolo格式txt文件)nverqiang女儿墙(屋顶边缘的矮墙) 框数=118,占有图片数=95。图片数量(jpg文件个数):230。标注数量(xml文件个数):230。标注数量(txt文件个数):230。

FL1623863129的博客 198

YOLO + SAM 3 混合自动标注:把数据集生产成本打下来的工程实践

YOLO + SAM 3 的混合方案之所以有效,不是因为它用了两个更强的模型,而是因为它把任务拆成了「召回—精修—仲裁」三段,每一段都交给了最擅长的那一方:YOLO 管快与类别,SAM 3 管准与开放概念,人管边界与例外,工程管闭环与可追溯。这篇文章讲一套已经跑在生产环境里的混合方案:让 YOLO 负责「快」和「认得类别」,让 SAM 3 负责「准」和「开放概念」,人工只负责最后一公里的仲裁与验收。给定「黄色安全帽」这样的名词短语,它返回所有符合该概念的实例掩膜与框,并给出存在性评分。

SaturnCloud的博客 743

LocateAnything 模型:比 YOLO 快 10 倍?英伟达机器视觉新范式实测解读

步骤操作耗时1. 理解范式明白 PBD 是用原子框替代逐 token 解码2 分钟2. 跑通 demoHugging Face Spaces 在线试,或本地加载 3B 权重15 分钟3. 选型部署Hybrid Mode 作为生产默认,评估 BPS 是否满足场景需求按需核心价值:LocateAnything 不是 YOLO 的替代品——YOLO 在封闭词汇、ms 级延迟的工业场景无可撼动。

-- 288

【深度学习实验】—— YOLOv12 添加 SE 注意力机制:实现、训练与水果检测对比

本次实验在 YOLOv12n 中接入 SE(Squeeze-and-Excitation)通道注意力,使用已有四类水果数据集,完成模块编写、模型解析器注册、前向与梯度检查、模型训练和最佳权重评估。项目本次设置与结果模型YOLOv12n 基线 / YOLOv12n SE 替换版任务四类水果目标检测数据集200 张图片,594 个标注框划分训练 160 张 / 验证 20 张 / 测试 20 张训练两组各 2 轮,batch=2,imgsz=640,seed=0,随机初始化。

weixin_65899656的博客 212

YOLO 系列(二):YOLO V2 原理与改进

YOLO V2 在保持实时性基础上,系统优化V1缺陷:引入批量归一化提升训练稳定性,采用高分辨率微调缓解“水土不服”,使用DarkNet主干网络实现全卷积结构;通过K-means聚类自适应提取5个先验框,结合Anchor机制提升召回率;提出直接位置预测约束偏移量,防止训练发散;融合直通层与多尺度训练增强小目标检测能力。系列改进使mAP从63.4升至75.8,兼顾精度与速度。

2301_79882046的博客 243
上一篇: 【发疯毕设日志day5(下)】大疆tello火影手势结印起飞数据采集代码逐句分析
下一篇: 【发疯毕设日志day7】hagrid_dataset_512数据集作者论文原文逐句翻译——大疆tello手势识别起飞——更换成手势数据集hagrid_dataset_512
叫我Python小朋友
博客等级 码龄6年 128粉丝 24原创
评论 3
成就一亿技术人!
拼手气红包6.0元
还能输入1000个字符
 
 条评论被折叠 查看
添加红包

请填写红包祝福语或标题

个

红包个数最小为10个

元

红包金额最低5元

当前余额3.43元 前往充值 >
需支付:10.00元
成就一亿技术人!
领取后你会自动成为博主和红包主的粉丝 规则
hope_wisdom
发出的红包
实付元
使用余额支付
点击重新获取
扫码支付
钱包余额 0

抵扣说明:

1.余额是钱包充值的虚拟货币,按照1:1的比例进行支付金额的抵扣。
2.余额无法直接购买下载,可以购买VIP、付费专栏及课程。

余额充值