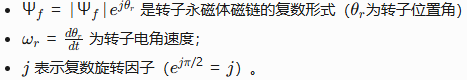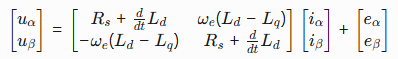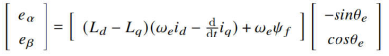永磁同步电机公式总结【一】——反电动势、磁链、转矩公式;三项、两项电压方程;坐标表换方程

永磁同步电机磁链、电压、力矩方程 参考知乎:https://zhuanlan.zhihu.com/p/45757542 参考秦曾煌编写的《电工学》 阅读详情
AI摘要

本文围绕永磁同步电机展开,总结了电机基础公式,包括反电动势、磁链、转矩等公式,还介绍了定子三项电压方程、两项电机方程,如α和β轴静止电压方程、d和q轴旋转坐标电压方程等,同时阐述了Clark变换、Park变换及其逆变换等坐标变换方程。

一、PMSM 电机参数介绍

1.1 转子极数

转子极数 (Rotor Poles) :三相交流电机每组线圈都会产生 N、S 磁极,每个电机每相含有的永磁体磁极个数就是极数。由于磁极是成对出现的,所以电机有 2、4、6、8……极 (偶数)。
未知参数的电机,可以通过快速的将转子转动一周,观察示波器上出现线电压峰值出现的次数即为电机的极数。也可以用另一个电机以已知的转速拖动待测电机来得到极数。

1.2 定子电阻

定子电阻 (Stator Resistance) 是指电枢内部 (定子线圈) 的电阻,一般指相电阻 (单位为:Ω)。可以通过对未知参数的电机测试得到三种组合 (U-V,V-W,W-U) 的线电阻值,电机线电阳之和后除 2得到。

1.3 DQ 轴电感

永磁同步电机根据永磁体的安装方式不同可分为两类:

表贴式永磁同步电机 (SM-PMSM) 和嵌入式永磁同步电机 (IPMSM)。

1.3.1 表贴式永磁同步电机 (SM - PMSM)

表贴式电机 (SM - PMSM),也叫隐极电机,本身具有各向同性的结构,即直轴和交轴 (Ld 和 Lq) 是相同的。通常情况下,其机械结构产生更广泛的气隙,这反过来又意味着弱磁能力更低。

1.3.2 嵌入式永磁同步电机 (IPMSM)

内转子式电机 (IPMSM),也叫凸极电机,显示出各向异性结构 (LdㄑLq) 这一特殊的磁场结构可以用来产生更大的电磁转矩。具有优良的机械结构,通常气隙很狭窄,从而弱磁能力更好。

1.3.3 鉴别 SM-PMSM 和 IPMSM 电机

将电机从电路中断开,用电感表接在电机的线一线端,非常地缓慢转动电机转子 (要防止感应电压对测量的影响),如果电感表示数的最大值最小值差别不大 (小于 10%),说明该电机为表面磁钢永磁电机 (SPM),此时可以将两个值取平均即为电机相电感 (L=Lq=Ld);否则为内嵌磁钢永磁电机(IPM),且电感表测得数值的最大值为 2 倍的 Lq,最小值为 2 倍的 Ld (对于 Y 形接法的电机来说,电感表测得的数据是两相绕组串连的电感)。

1.3.4 SM-PMSM 和 IPMSM 电机结构差异
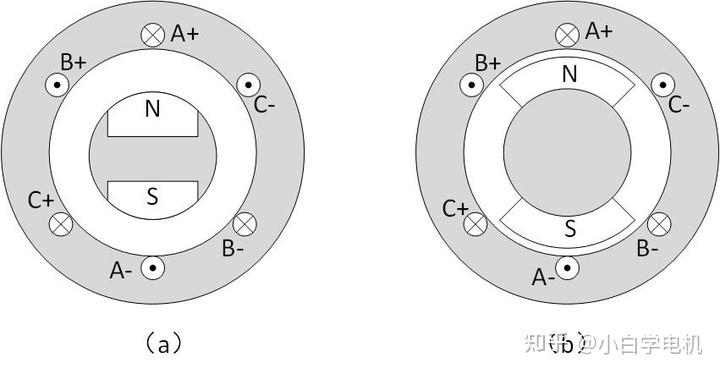
电机的 d 轴和 q 轴是一个很重要的概念,他们是相对于转子而言的。对于电机来说,d 轴即转子磁钢磁极所在轴线,方向是从 S 极指向 N 极。q 轴与 d 轴垂直,方向逆时针沿 d 轴转过 90 度。说是凸极隐极,其实是根据 d 轴和 q 轴的同步电感来确定的。

图 (a) 是内嵌式永磁同步电机,即凸极永磁同步电机:

内嵌式永磁同步电机里头d轴方向的用铁量比较少,因为除了空气气隙,还有永磁体占用了一定空间。永磁体磁导率相当于空气,而铁的导磁率约为 200~400 Ur 。 q 轴除了空气气隙就是铁了,用铁量比 d 轴要多,所以 d 轴电感小,q 轴电感大。

图 (b) 是表贴式永磁同步电机,即隐极永磁同步电机:

而隐极的磁铁是在气隙里头的,d 轴方向和 q 轴方向用铁量一样多,所以 d 轴和 q 轴的电感相等。

 其中磁路 IPMSM 磁路如下:
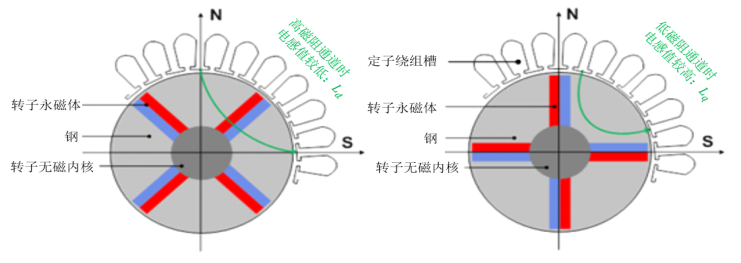
1.3.5 电机的凸级效应

SM-PMSM 相当于是 dq 轴磁导率相同,而 IPMSM 的 dq 轴磁导率不同。这种磁路不对称性称为凸极效应,凸极率定义为 \xi =\frac{L_{q}}{L_{d}} IPMSM 的 \xi >1,而表贴式电机(SPMSM)因气隙均匀 \xi \approx 1。

1.4 转矩常数

电动机所产生转矩的比例系数,一般表示每安培电枢电流所能产生的转矩大小,单位 nm/A。

1.5 反电动势系数

电动机旋转时,电枢绕组内部切割磁力线所感应的电动势相对于转速的比例系数,也称为发电系数或感应电动势系数。单位 V/Krpm。

1.6 转动惯量

具有质量的物体维持其固有运动状态的一种性质。电机转子和负载转动惯量之和 (单位为:kgm2),惯量会影响到速度环 PI 调节器的比例和积分增益,还有开环启动阶段的加速度。如果无法得到准确的值,可以用手转动电机和负载根据电机转子的转动惯量来大致估计整体的转动惯量。

1.7 最大电流

电机最大电流 (单位为:A) 该参数比较重要,应尽可能准确,因为涉及到电机的工作的标么电流大小。

1.8 额定转速

电机额定转速 (单位为:PRM) 电机能达到最大扭矩输出的最高转速

1.9 磁通量

磁通量 (单位为:mWb) 电机转子永磁体磁通量大小。

二、电机的一些基础公式和概念

2.1 反电动势相关

2.1.1 反电动势电压与输入电压关系

反电动势不会高于输入电压

U = E+U_{R}

  • U = 供给电机的电压
  • E = 反电动势的电压
  • U_{R} = 电机自身的内阻所消耗的电压

2.1.1 反电动势公式

V_{BEMF} = -N\frac{d (B\cdot A\cdot \cos \theta )}{dt}

  • V_{BEMF} = 反电动势
  • N = 线圈匝数
  • B = 磁场的变化率 (T)
  • \cos \theta = (θ 为磁场方向与线圈法向的夹角)
  • B\cdot A\cdot \cos \theta = \Phi (磁通量)
  • A = 线圈截面积 (m^2)
  • \Delta t = 产生磁场变化所经历的时间 (s)

2.1.2 电机定子绕组的功率关系

IU-IE=I^2R

  • IU = 电源供给给电动机的功率(输入功率)
  • IE = 电动机输出的机械功率
  • I^2R = 热功损(铜损、铁损、机械损等)

2.1.3 电机定子绕组电流公式

I=\frac{U-E}{R}

  • E = 反电动势
  • U = 外加电压
  • R = 表示电动机回路总电阻

2.2 安培力相关

安培力公式:

E=BIv

  • B = 表示磁感应强度
  • L = 表导体棒的长度
  • v = 导体棒切割的速度

常理可知,电机反电动势不会大于供给的电压,加入我们给电机输入10V 电压,反电动势将不会超过 10V。

对于一个电机参数来说,B 和 L 是已知的,E 也不会超过输入电压,我们就可以根据这个公式推算出 v,进而得到电机空转的理论的最大值。

2.2 磁链相关

2.2.1 电机磁链常数定义 (\psi _{f})

​​定义​​:\psi _{f} 是永磁体在定子绕组中产生的固定磁链幅值,单位为韦伯 (Wb)。其大小由永磁体的材料特性(如剩磁 Br​)、体积和充磁方向决定,理想情况下为常数​​,但实际受温度影响 (如钕铁硼永磁体温度每升高100℃,下降10%~15%)

电机旋转时,\psi _{f} 切割定子绕组产生反电动势:

\psi _{f}=\frac{E}{\omega _{e}}

  • E = 反电动势
  • \omega _{e} = 电角速度

2.2.2 电机绕组磁链定义(\Psi)

绕组磁链是指​​定子绕组中由电流和永磁体共同作用产生的总磁通量​​,单位为韦伯 (Wb),​​随电流、转子位置 (\theta) 和时间变化,是电机控制的核心变量。

  • 感磁链​​:由定子电流通过绕组自感 (L_{s}i_{s}) 产生。
  • ​​互感磁链​​:其他绕组电流通过互感耦合产生(如三相绕组间的相互作用)。
  • 永磁体耦合磁链​​:永磁体磁场在定子绕组中的投影分量 (\psi _{f}\cos \theta)。​

2.2.3 绕组磁链 (\Psi) 和磁链常数  (\psi _{f}) 的区别

电机绕组磁链​:

  • 定义:与电机绕组交链的磁通总和,由电流激励或永磁体产生。
  • 物理意义​:反映绕组与磁场的耦合程度,直接影响反电动势和转矩。
  • 动态性​:随电流、转子位置变化(如Ld​id​为电流激励分量,ψf​为永磁体固定分量)

电机磁链常数:

  • 定义:​永磁体单独产生的磁链,是固定值,单位韦伯(Wb)。
  • 固定性:固定值 (除非温度影响Br​)。

2.3 转矩方程

对于嵌入式永磁同步电机 (IPMSM) 力矩方程是:

T_{e}=\frac{3}{2}p_{n}i_{q}[i_{d}(L_{d}-L_{q})+\psi _{f}]

  • \psi _{f}i_{q} = 永磁转矩,与q轴电流成正比
  • (L_{d}-L_{q})i_{d}i_{q} = 磁阻转矩,由 d-q 轴电感差异和电流交互作用产生。

表贴式 (SPMSM) 则是:

T_{e}=\frac{3}{2}p_{n}i_{q}\psi _{f}

因为 L_{d}\approx L_{q} 其磁阻转矩为 0,所以控制表贴式电机获得最大转矩控制 id=0 即可。

三、定子三项电压方程:

    3.1 定子三项电压方程 (磁链表达)

    u_{k}=R_{k}\cdot i_{k}+\frac{d\psi_{k} }{dt}(k=a,b,c)

    • u_{k} = 相电压
    • i_{k} = 相电流
    • \Psi _{k} = 相磁链
    • R_{s} = 相电阻

    三项矩阵形式如下,其中 P 为微分算子:

    ​\begin{bmatrix} U_a \\ U_b \\ U_c \end{bmatrix} = \begin{bmatrix} R_s & 0 & 0 \\ 0 & R_s & 0 \\ 0 & 0 & R_s \end{bmatrix} \cdot \begin{bmatrix} I_a \\ I_b \\ I_c \end{bmatrix} + P \begin{bmatrix} \Psi _a \\ \Psi_b \\ \Psi_c \end{bmatrix}

    其中,U_{a}、U_{b}、U_{c} 是三相定子电压,R_{s} 是定子电阻,是是子电流,i_{a}、i_{b}、i_{c} 是定子磁链,\psi _{a}、\psi _{b}、\psi _{c}。为电角度和实际电机角度不同,此方程组电机控制过程中应用情况较少。注意:定子磁链是一个多变量、强耦合的结果,所以用电桥测试电感时,慢速旋转电机,电感的值一直在变化。

    3.2 磁链方程

    电机的磁链电流产生和永磁体与绕组有关:
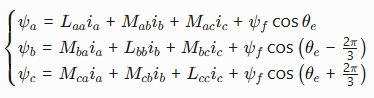
    • \psi _{a}、\psi _{b}、\psi _{c} = 转子永磁体磁链常数
    • L_{aa}、L_{bb}、L_{aa} = 各自绕组的自感
    • M_{ab}、M_{ac}、M_{bc} = 相间互感,对称系统中 M_{bc} = M_{ba}
    • i_{a}、i_{b}、i_{c} = 三项定子电流
    • \psi _{f} = 永磁体磁链幅值 (常数)
    • \theta _{e} = 转子 d 轴与 A 相绕组的电角度

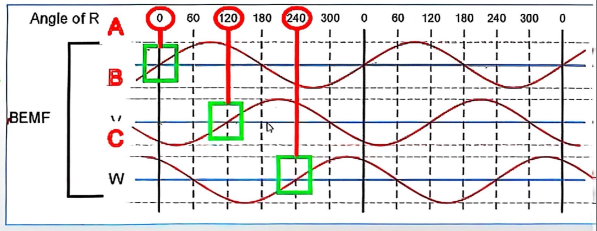
    对于 B、C 相的反电动势和角度的关系正好是相差 120°,所以上述公式需要减去和加上 \frac{2\pi }{3}。

    角度和反电动势的关系图

    3.3 磁链方程的微分形式

    简化之前的磁链方程,此方程只描述静态系统所以忽略角度:

    \Psi _{s}=L_{s}i_{s}+\psi _{f}

    • L_{s} = 定子绕组的电感,包括自感和互感
    • \psi _{f} = 永磁体磁链幅值 (常数)

    如果看做成一个动态系统需要加入电角度:

    \Psi _{s}=L_{s}i_{s}+\psi _{f}\cos \theta

    我们将其取微分可得:

    \frac{d\Psi _{s}}{dt}=L_{s}\frac{di_{s}}{dt}-\psi_{f} \sin \theta\cdot \frac{d\theta }{dt}

    其中 \frac{d\theta }{dt}=\omega _{r} (转子电角速度),因为最终取微分可得:

    \frac{d\Psi _{s}}{dt}=L_{s}\frac{di_{s}}{dt}-\psi_{f} \omega_{e}\sin \theta

    • \psi _{f} = 永磁体磁链幅值 (常数)
    • L_{s} = 定子绕组的电感,包括自感和互感
    • \omega _{e} = 电角速度

    3.3 定子三项电压方程 (电感微分与磁链峰值常数表达)

    还是回到这个方程:

    u_{k}=R_{k}\cdot i_{k}+\frac{d\Psi _{k} }{dt}(k=a,b,c)

    其中磁链等于:

    \Psi _{k}=L_{s}i_{s}+\Psi _{f}

    也就是对 \Psi _{k} 取微分可得:

    所以最终我们得出:

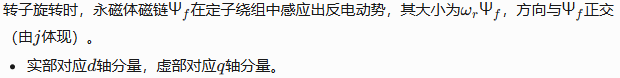
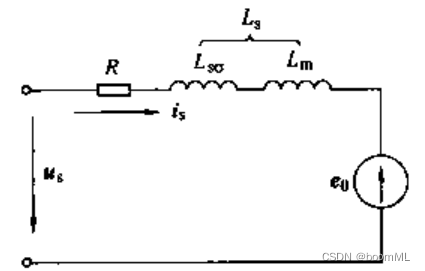
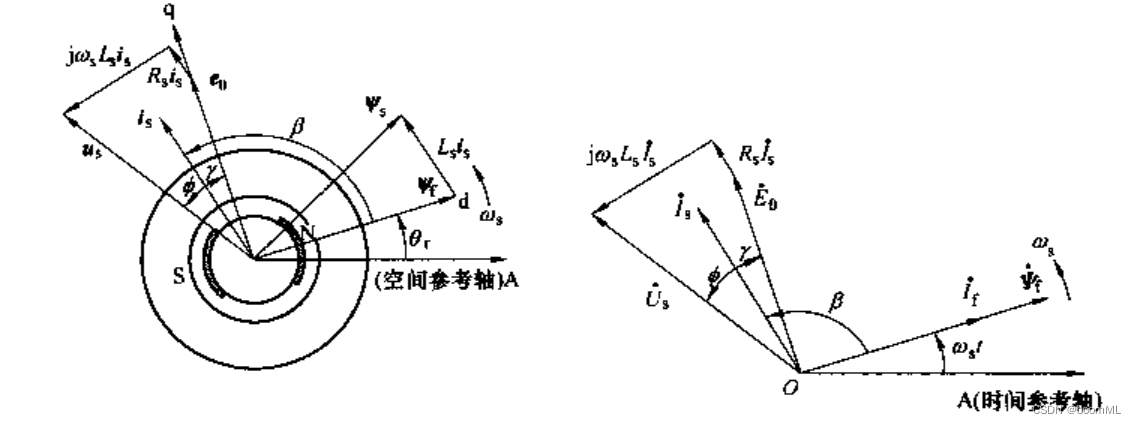
    u_s = R_s i_s + L_s\frac{d i_s}{dt}+j\omega_r\Psi_f

    其中 e_{0}=j\omega_r\Psi_f 矢量图如下:

    四、两项电机方程

    4.1 α 和 β 轴的静止电压方程

    对 ABC 三相电压方程做 Clake 变换得到 uα、uβ 静止电压方程。

    \left[\begin{array}{l} u_{\alpha} \\ u_{\beta} \end{array}\right] = \left[\begin{array}{cc} R + \frac{\mathrm{d}}{\mathrm{d} t}L_{\alpha} & \frac{\mathrm{d}}{\mathrm{d} t}L_{\alpha\beta} \\ \frac{\mathrm{d}}{\mathrm{d} t}L_{\alpha\beta} & R + \frac{\mathrm{d}}{\mathrm{d} t}L_{\beta} \end{array}\right] \left[\begin{array}{l} i_{\alpha} \\ i_{\beta} \end{array}\right] + \omega_{\mathrm{e}}\psi_{\mathrm{f}} \left[\begin{array}{c} -\sin\theta_{\mathrm{e}} \\ \cos\theta_{\mathrm{e}} \end{array}\right]

    等价于:

    eα、eβ 是两轴反电动势的公式。

    这两个方程一般用作无传感器角度观测,需牢记,表贴式电机 L_{d}、L_{q} 相等,内嵌式电机 L_{d}、L_{q} 不相等。

    4.2 α 和 β 轴定子磁链微分方程

    该方程用于描述静止坐标系(α-β轴)下磁链随时间演化的规律。

    \left\{ \begin{array}{l} \frac{\mathrm{d}}{\mathrm{d} t}\psi_{\alpha} = u_{\alpha} - R i_{\alpha} \\ \frac{\mathrm{d}}{\mathrm{d} t}\psi_{\beta} = u_{\beta} - R i_{\beta} \end{array} \right.

    • \Psi _{\alpha }、\Psi _{\beta } = α-β 轴磁链 (反应磁场强度)
    • u_{\alpha }、u_{\beta } = α-β 轴定子电压
    • i_{\alpha }、i_{\beta } = α-β 轴定子电流
    • R = 定子绕组电阻

    4.3 α 和 β 轴定子磁链幅值方程

    通过此公式实时计算磁链幅值,用于确定转子磁场位置(结合角度 θ=arctan(ψβ​/ψα​)),实现转矩和磁链的解耦控制(如矢量控制)。

    \psi = \sqrt{\psi_{\alpha}^{2} + \psi_{\beta}^{2}}

    • \Psi = 合成磁链的幅值(单位:韦伯Wb)
    • \Psi _{\alpha }、\Psi _{\beta } = 静止坐标系(α-β轴)下的磁链分量,由定子电流和转子永磁体共同产生。

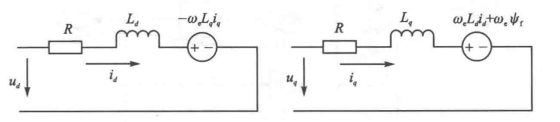
     4.4 d 和 q 轴旋转坐标电压方程

    再做 Park 变换得到两项电压 d、q 轴下的电压方程。
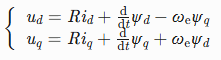
    定子磁链方程为:
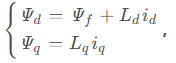
    将上面的带入就可得:

    \left\{ \begin{array}{l} u_{d} = R i_{d} + L_{d}\frac{\mathrm{d}}{\mathrm{d} t}i_{d} - \omega_{\mathrm{e}} L_{q}i_{q} \\ u_{q} = R i_{q} + L_{q}\frac{\mathrm{d}}{\mathrm{d} t}i_{q} + \omega_{\mathrm{e}}(L_{d} i_{d} + \psi_{\mathrm{f}}) \end{array} \right.

    • u_{d-q} = 定子电压的 d-q 分量
    • i_{d-q} = 定子电流的 d-q 分量
    • R = 定子的电阻
    • \psi _{d-q} = 定子磁链的 d-q 分量
    • \omega _{e} = 点角速度
    • L_{d-q} = 定子 d-q 电感分量
    • \psi _{f} = 永磁体磁链

    4.5 d 和 q 轴的磁链方程

    对于 IPMSM 电机来说 dq 轴电感不相同,公式如下:

    SPMSM 电机 dq 电感轴相等,简化为:

    4.6 d 和 q 轴的电磁转矩方程

    T_{e}=\frac{3}{2}p_{n}i_{q}[i_{d}(L_{d}-L_{q})+\psi _{f}]

    • L_{d} = d 轴电感
    • L_{q} = q 轴电感
    • \psi_{f} = 磁链常数
    • P_{n} = 极对数
    • T_{e} = 电机转矩

    其中,L_{d}、L_{q}、\psi _{f} 为电机本体参数,需测定。P_{n} 为电机极对数。此方程已完成对耦合量解耦,最后一项和转速有关的磁链耦合量,可前馈消除,如果影响比较小,可以不用管。轴方程需牢记,电机实际控制需要用到,电流环,MTPA,弱磁等都需用到此方程。

    五、坐标变换
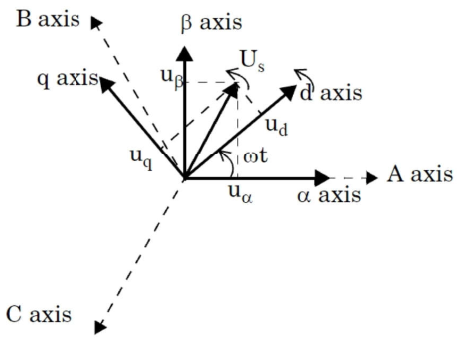
    坐标变换图

    5.1 Clark 变换和逆 Clark 变换

    5.1.1 Clark 变换

    左图是 A、B、C 三项电流;右图是 α、β 两项电流
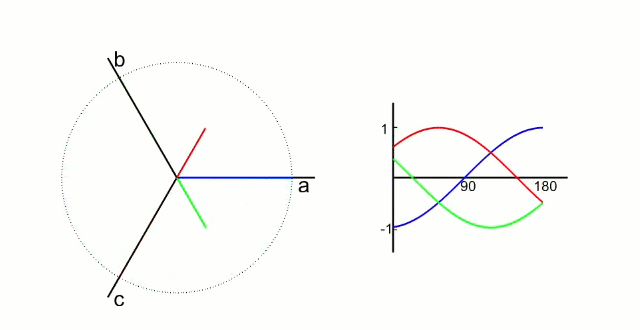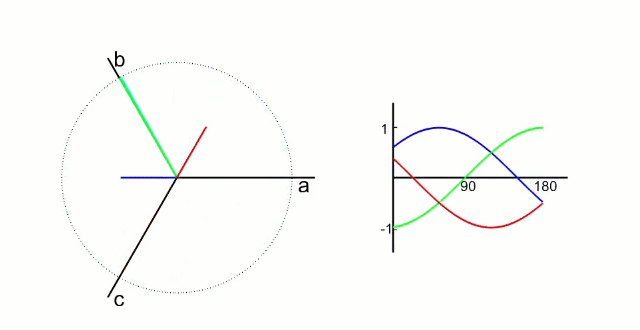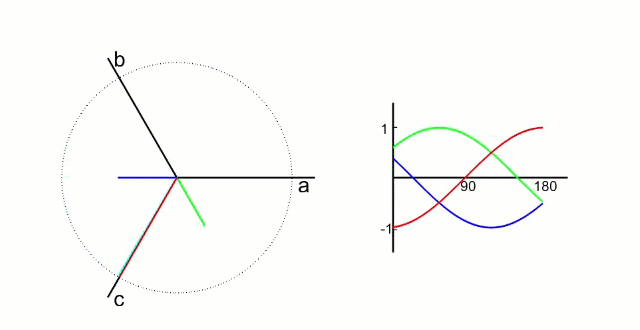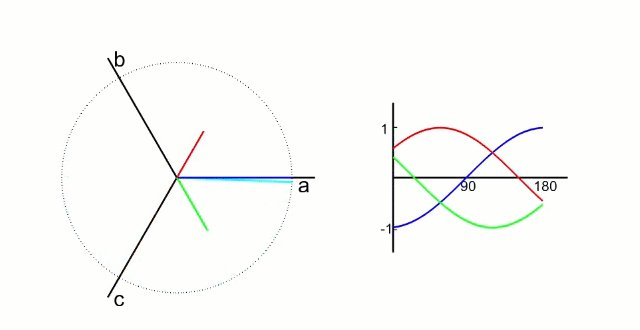
    以电流变换为例,A、B、C 向 α、β 轴变换,按照幅值不变原则:

    \left\{ \begin{array}{l} i_{a}=\frac{2}{3}i_{a}\cdot\frac{1}{3}\cdot(i_{b} + i_{c})\\ i_{\beta}=\frac{\sqrt{3}}{3}\cdot(i_{b}-i_{c}) \end{array} \right.

    5.1.2 逆 Clark 变换 

    以电流变换为例,α、β 向 A、B、C 轴变换,按照幅值不变原则:

    \left\{ \begin{array}{l} i_a = i_\alpha \\ i_b=-\frac{1}{2}i_a+\frac{\sqrt{3}}{2}i_\beta \\ i_c = -\frac{1}{2}i_a-\frac{\sqrt{3}}{2}i_\beta \end{array} \right.

    5.2 Park 变换和逆 Park 变换

    左图是 α、β 两项电流;右图是 DQ 轴电流
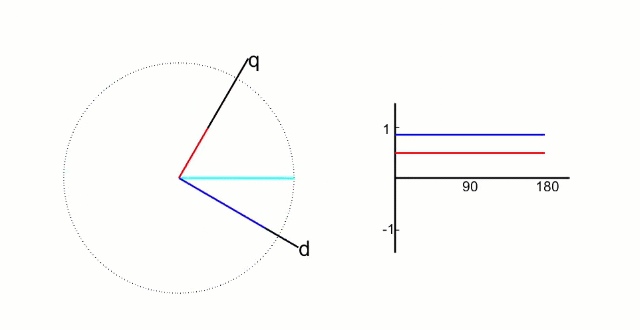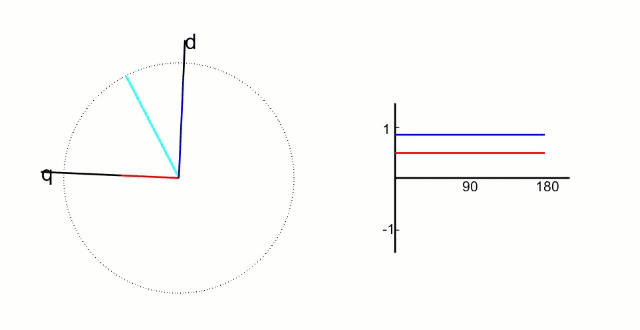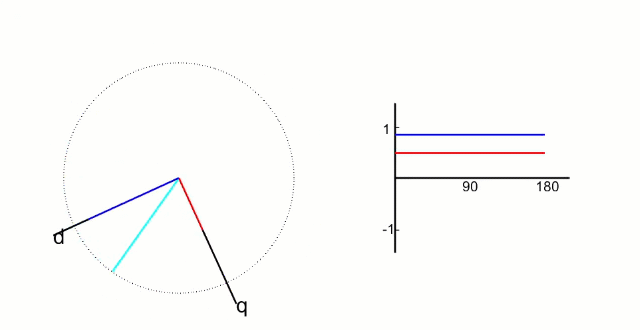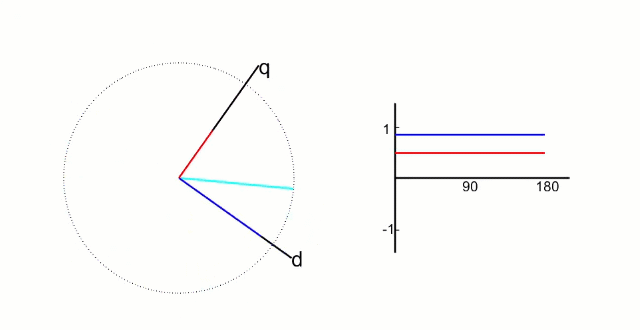
    5.2.1 Park 变换

    \begin{cases} i_d = i_a\cos\theta_e + i_b\sin\theta_e\\ i_q = -i_a\sin\theta_e + i_b\cos\theta_e \end{cases}

    5.2.2 逆 Park 变换

    \begin{cases} i_\alpha = i_d \cos\theta_e - i_q \sin\theta_e \\ i_\beta = i_d \sin\theta_e + i_q \cos\theta_e \end{cases}

    永磁电机 磁链测量方法(反电势法) 永磁电机 磁链测量方法(反电势法) 需要让永磁电机匀速旋转(维持一个电周期的匀速就好了)。 取永磁电机旋转时的 反电动势 转速 这两个的单位非常重要,按实际测量的话,反电动势一般是线电压,取它的 peak-peak value。 转速取图中的Tel,电转速一个周期的时间。下图为反电势。 如果转速已知的是机械转速,单位是rpm的话。假设为 n rpm。p 为极对数。 计算公式为: Tel=60n∗p T_{el}=\frac{60}{n*p} Tel​=n∗p60​ 计算公式为: Φ=Vpeak−pea 阅读详情

    相关推荐

    永磁同步电机dq坐标系中转矩公式中系数3/2的由来

    1.坐标变换公式 简单推导一下,现有矩阵udq=C x uabc,idq=C x iabc,其中C代表坐标变换公式。 (1)假设功率不变 P=udqT x idq=uabcT x iabc=CT x C x uabcT x iabc 若要上式成立,CT x C 应该为单位矩阵,即CT=C-1。通过求解得 把上图的系数改为根号2/3就行了。 (2)假设幅值不变 我们知道,三相合成矢量的模为原来每相...

    _鑫鑫鑫_的博客 1万+

    磁链Ψ、磁通φ、磁势F

    1.磁链Ψ 导电线圈或电流回路所链环的磁通量。磁链等于导电线圈匝数N与穿过该线圈各匝的平均磁通量φ的乘积,故又称磁通匝。当只有一匝线圈的时候,磁链跟磁通量是相等的。 当有N匝线圈的时候,因为电压的累加关系。由定义式就有Ψ=NΦ 的关系 Ψ=NΦ 2.磁通Φ 设在磁感应强度为B的匀强磁场中,有一个面积为S且与磁场方向垂直的平面,磁感应强度B与面积S的乘积,叫做穿过这个平面的磁通量,简称磁通(Magn...

    Virgo的博客 10万+

    永磁同步电机的MATLAB建模

    电机本身的建模

    我是谁我在哪我在学什么 6482

    永磁同步电机矢量控制(二)—— 控制原理与坐标变换推导

    1、永磁同步电机控制原理 1.1 从PMSM电机的数学模型出发 dq 轴 电压方程:

    wanrenqi的博客 2万+

    PMSM电机方程中的dq轴解耦与反电动势机制解析

    本文深入解析PMSM电机方程中的dq轴解耦原理与反电动势机制,详细阐述了定子电压方程、磁链方程及转矩生成机制。通过分析反电动势的物理本质和数学表达,探讨了弱磁控制策略及其在实际应用中的Id/Iq调节方法,为高性能电机控制提供理论依据和工程实践指导。

    oil88的博客 804

    PMSM矢量控制核心方程解析:从磁链、电压到转矩的工程实践

    在电机控制领域,理解其数学模型是进行高性能控制的基础。电机控制的核心在于建立精确的数学模型,通过坐标变换将复杂的多变量系统解耦,从而实现精准的转矩与速度控制。这项技术的核心价值在于提升系统的动态响应、效率与可靠性,广泛应用于工业驱动、电动汽车和机器人等高精度运动控制场景。本文聚焦于永磁同步电机的矢量控制,深入剖析其三大核心方程——磁链方程、电压方程和转矩方程。其中,磁链方程描述了磁场与电流的相互作用,是理解反电动势和转矩产生的物理基础;电压方程则揭示了电路的能量平衡关系,并衍生出关键的坐标变换与解耦控制;转

    weixin_33743248的博客 538

    【实用】一文搞明白磁链、磁导、磁阻、磁通、磁动势、电感之间的关系!

    这些公式和定义共同描述了磁路中磁场和电流之间的关系。

    小黄人的博客 3万+

    电机控制基础:定子电压方程与电磁转矩详解

    电机控制是现代工业自动化的核心技术之一,其核心在于理解定子电压方程与电磁转矩的物理本质及工程应用。定子电压方程描述了电机端电压、电流与磁链的动态关系,而电磁转矩则决定了电机的机械输出能力。通过Park变换,三相静止坐标系下的复杂方程可简化为dq旋转坐标系下的解耦形式,这为矢量控制等先进策略奠定了基础。在实际工程中,参数辨识(如定子电阻Rs、电感Ld/Lq和永磁磁链ψf)对控制精度至关重要,常用方法包括直流衰减法和高频注入法。这些基础理论广泛应用于变频器设计、伺服系统开发和故障诊断等场景,特别是在需要高精度转

    weixin_29215815的博客 238

    八、永磁同步电机矢量控制(FOC)—弱磁控制(超前角弱磁)

    在上一节中,对MTPA控制策略进行了讲解,再回忆一下MTPA控制策略的思想,√(I_d^2+I_q^2 )是空间电流矢量的幅值Is,Is的峰值大小受限于三相逆变电路中的功率元件,如何Is峰值不变的情况下提高转矩输出,就需要通过MTPA控制策略计算出合理的Iq、Id值,使电流/电压利用率提高,电机输出最大转矩,本节将主要讲解MTPA+弱磁控制方法,MTPA计算式采用上一节末尾通过曲线拟合求出的计算式。

    weixin_45182459的博客 2万+

    深入解析PMSM三大核心方程:从数学模型到FOC实战应用

    在电机控制领域,数学模型是理解系统行为、设计高性能控制器的基石。其核心原理在于通过一组微分方程精确描述电磁能量与机械能量之间的转换关系。掌握这些方程的技术价值在于,它使工程师能够超越简单的参数调试,从本质上分析和设计控制系统,实现精准的转矩、速度和位置控制。在永磁同步电机(PMSM)的磁场定向控制(FOC)这一典型应用场景中,磁链方程、电压方程和转矩方程构成了最关键的数学模型体系。理解这三大方程,特别是电压方程中的耦合项与反电动势,以及转矩方程中的永磁转矩与磁阻转矩,是成功实现前馈解耦、最大转矩电流比控制、

    weixin_33714884的博客 416

    永磁同步电机数学模型详解:如何从三相静止坐标系转换到d-q坐标系

    本文深入解析了永磁同步电机(PMSM)矢量控制的核心数学工具——坐标变换。详细阐述了从三相静止坐标系(ABC)到两相旋转坐标系(dq)的完整转换过程,包括Clark变换和Park变换的数学本质、物理意义及功率不变约束。重点探讨了在dq坐标系下建立的PMSM简洁数学模型(电压、磁链、转矩方程),并分析了工程实践中参数变化、逆变器非线性等关键问题的解决方案,为高性能电机控制算法设计奠定坚实基础。

    stone的博客 879

    永磁同步电机控制算法--无差拍预测转矩磁链控制&无差拍直接转矩控制

    在传统的永磁同步电机直接转矩控制系统中,将磁链观测器观测得到的磁链与给定磁链做比较后输入到滞环控制器中,得到磁链控制量;再将转矩观测器观测得到的电磁转矩与速度控制器输出的电磁转矩作比较后输入到滞环控制器中,得到转矩控制量;根据这两个控制量和扇区确定所需得电压矢量,最后对 PMSM 进行控制。由于滞环控制器会导致开关频率不固定,增加谐波和噪声,从而导致转矩和磁链脉动较大。此外传统 DTC依赖经验化的电压矢量查找表,动态响应受限。因此无法在高性能应用场合广泛使用。

    m0_45796409的博客 1151

    永磁同步电机PMSM数学模型:从坐标变换到转矩方程全解析

    电机控制算法的工程落地,往往取决于对底层数学模型的深入理解。以永磁同步电机(PMSM)为例,无论是矢量控制(FOC)、直接转矩控制还是模型预测控制,其核心都建立在dq旋转坐标系下的电压方程、磁链方程与电磁转矩方程之上。通过Clark-Park坐标变换,将三相时变系统转化为线性定常模型,从而为电流环PI参数整定、MTPA最大转矩电流比控制以及弱磁控制提供理论依据。理解转矩方程中永磁转矩与磁阻转矩的物理含义,有助于工程师快速定位转速纹波、负载突变等工程问题。从三相静止坐标系原始方程出发,推导dq旋转坐标系下的完

    weixin_33563728的博客 75

    永磁同步电机工作原理&数学模型

    永磁同步电机(PMSM)通过定子旋转磁场与转子永磁体磁场相互作用实现能量转换。定子三相绕组通入交流电产生同步旋转磁场,其转速由电源频率和极对数决定;转子永磁体形成恒定磁场,产生电磁转矩驱动转子同步旋转。数学模型涵盖三相静止(ABC)、两相静止(αβ)和旋转(dq)坐标系下的电流/电压方程、磁链方程、转矩公式和功率公式,其中dq坐标系通过Park变换实现解耦控制,转矩表达式因电机结构(表贴式或内置式)而异。控制系统需维持转子转速与定子磁场同步,实现高效机电能量转换。

    apple19900809的博客 4515

    SPMSM电磁转矩公式详解:从物理推导到工程应用

    永磁同步电机(PMSM)作为工业伺服和新能源汽车的主流驱动电机,其控制性能高度依赖对电磁转矩的精确理解。在磁场定向控制(FOC)中,转矩由交轴电流与永磁磁链共同决定,而表贴式永磁同步电机(SPMSM)的转矩公式可简化为Te=1.5*P*ψf*iq。这个看似简单的表达式背后,涉及坐标变换约定、极对数换算、磁链参数辨识等关键工程细节。掌握公式的物理来源,有助于工程师调试电流环、标定编码器零位,并在仿真与实测中快速定位偏差。从物理图像出发,完成数学推导,并延伸到参数测量与工程实践,最终吃透SPMSM的力矩公式。

    weixin_34090562的博客 420

    永磁同步电机直接转矩控制Simulink仿真:建模、坐标变换与开关表实现

    在电动汽车驱动系统中,永磁同步电机凭借高功率密度、高效率及宽调速范围成为主流选择,而控制策略则直接影响其动态性能与工程实现难度。直接转矩控制通过电压空间矢量与滞环比较器直接调节定子磁链和电磁转矩,省去了复杂电流内环和PI参数整定,具有结构简洁、转矩响应快的特点,特别适合对动态性能要求较高的场合。基于Simulink搭建PMSM直接转矩控制仿真模型,涉及三相静止坐标系到两相旋转坐标系的Clarke/Park变换、磁链观测、扇区判断与开关表查表逻辑等关键环节,能够帮助工程师快速验证控制算法、分析转矩脉动与调试参

    weixin_29168813的博客 199

    永磁同步电机 FOC 控制中 d、q 轴杂谈与角度偏移影响

    本文系统阐述了永磁同步电机控制中的关键理论:1.详细解析Clark和Park变换原理,将三相坐标系转换为d-q轴坐标系;2.推导d-q轴下的磁链方程和转矩方程,说明id控制磁链、iq控制转矩的物理机制;3.重点分析弱磁控制原理,通过d轴注入负电流降低反电动势实现高速运行;4.通过实验验证角度偏移对d-q轴电流的影响,揭示了电流闭环系统对角度误差的调节特性。研究表明,表贴式电机采用id=0控制策略可最大化转矩输出,而弱磁控制虽能扩展速度范围但会降低效率。

    nullccc的博客 4887

    ffmpeg在windows的安装、合并、切片、.m4s、.m3u8处理

    自己处理视频,我用的工具是 ffmpeg,因为涉及到.m3u8格式和.m4s格式的一些操作。ffmpeg的介绍我就不多说了,这里是它的官网地址: https://ffmpeg.org/ ,这里是文档: https://ffmpeg.org/documentation.html (看的头大,没咋看下去)...

    一只爱吃糖的小羊 2689

    永磁电机弱磁控制之 MTPA 与电压反馈弱磁的奇妙结合

    永磁电机弱磁控制 MTPA 采用电压反馈弱磁 波形很好 跟踪很稳 包含仿真文件说明文档最近在研究永磁电机控制领域,发现了一个超有趣的方向——永磁电机弱磁控制,尤其是结合 MTPA(Maximum Torque per Ampere,最大转矩电流比)以及电压反馈弱磁的实现方式,效果简直惊艳,波形好得不得了,跟踪也稳稳当当,今天就来跟大家唠唠。

    RlQIbaGC的博客 536

    中文文本纠错实战:pycorrector与kenlm的安装与高效使用指南

    本文提供了一份详细的中文文本纠错实战指南,重点介绍了pycorrector与kenlm的安装与高效使用方法。内容涵盖从编译环境准备、依赖安装到核心参数调优、批量处理及领域自适应等全流程,旨在帮助开发者快速部署并优化纠错系统,提升中文文本处理的质量与效率。

    weixin_29055699的博客 411

    世界职业院校技能大赛财经赛道项目参考逐字稿五

    世界职业院校技能大赛财经赛道项目参考逐字稿五

    我是网络安全兼技能大赛工程师,专注网络安全技术学习与技能大赛实战!持续分享最新的技术文章,帮你少走弯路,一起在技术赛道上进步~ 139
    上一篇: 测量电机的电阻、电感、磁链常数和极对数办法
    下一篇: KEIL 编译器高级使用与调试技巧【一】 手工编译、编译选项、预处理分析
    崔佳宇_
    崔佳宇_ 优质创作者: 嵌入式与硬件开发技术领域 优质创作者: 嵌入式与硬件开发技术领域
    博客等级 码龄10年 1万+粉丝 173原创
    评论
    成就一亿技术人!
    拼手气红包6.0元
    还能输入1000个字符
     
     条评论被折叠 查看
    添加红包

    请填写红包祝福语或标题

    个

    红包个数最小为10个

    元

    红包金额最低5元

    当前余额3.43元 前往充值 >
    需支付:10.00元
    成就一亿技术人!
    领取后你会自动成为博主和红包主的粉丝 规则
    hope_wisdom
    发出的红包
    实付元
    使用余额支付
    点击重新获取
    扫码支付
    钱包余额 0

    抵扣说明:

    1.余额是钱包充值的虚拟货币,按照1:1的比例进行支付金额的抵扣。
    2.余额无法直接购买下载,可以购买VIP、付费专栏及课程。

    余额充值