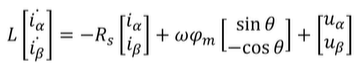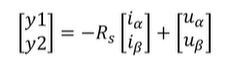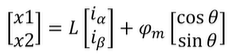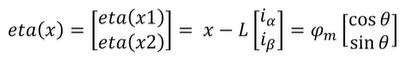FOC 控制笔记【三】磁链观测器

无感FOC方案怎么选?深入对比STM32F4上的滑膜、磁链与隆伯格观测器 本文深入对比了STM32F4平台上三种无感FOC观测器方案:滑模观测器、磁链观测器和隆伯格观测器。从实现复杂度、性能指标、参数敏感性到计算资源占用等多个维度进行分析,为工程师在无感无刷电机控制项目中提供选型参考。特别针对不同应用场景(家电、工业泵、无人机)给出具体建议,帮助优化FOC系统设计。 阅读详情
AI摘要

本文围绕磁链观测器展开,先介绍磁链观测器基础,包括磁链概念、电机电压磁链方程;接着进行磁链观测器公式推导,构造状态空间变量、空间向量及非线性磁链观测器;最后对磁链观测器进行离散化处理,使其可用于代码实现。

一、磁链观测器基础

1.1 什么是磁链

磁链(magnetic linkage)是电磁学中的一个重要概念,指导电线圈或电流回路所链环的磁通量。单位为韦伯(Wb),又称磁通匝。

公式为:

\psi=N\phi

  • N= 线圈匝数
  • \phi = 穿过单匝数的平均磁通量的乘积

反电动势和磁链的公式:

e=-\frac{d\Psi }{dt}

  • e= 反电动势
  • \frac{d\Psi }{dt} = 磁链的微分

我们可知,磁链的微分就是负的反电动势,反电动势的积分就是负的磁链。

1.2 电机电压磁链方程
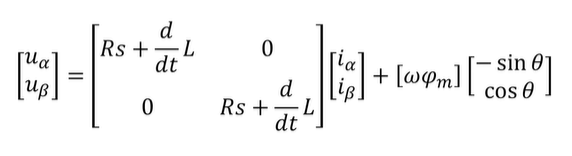
  • u_{\alpha } 、u_{\beta } = 两轴的定子电压
  • i_{\alpha } 、i_{\beta } = 两轴的定子电流
  • Rs = 定子电阻
  • \omega = 转子电角速度
  • \theta = 转子位置角
  • \varphi_{m} = 磁链值

二、磁链观测器公式推导

由电机电压磁链方程移项后可得:

、

  • \dot{i_{\alpha }} = i_{\alpha} 的导数

我们先定义 y1 和 y2,在这里 y 不包括未知量,可以作为一个已知量:

2.1 构造状态空间变量 X

此时移项后定义状态变量 \dot{x1} 和 \dot{x2}:

对 \dot{x1} 和 \dot{x2} 求积分得:

其原理是求导公式,所以 x1 和 x2 求积分后消去了 \omega:

{\sin(\omega t)}' = \omega cos(\omega t)

2.2 构造空间向量 eta(x)

此时可以定义空间向量 eta(x),他最终可以描述出当前转子角度:

2.3 构造非线性磁链观测器

观测器模型:

根据此模板构造磁链观测器:
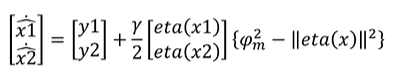
  • \hat{\dot{x1}} 和 \hat{\dot{x2}} 为估计的 x 导数

此观测器在下条件中收敛:

2.3.1 观测器的欧几里得范数

欧式范数也称之为欧式距离,||x|| 表示向量的长度计算方法依然是向量各个元素模的平方之和再开方。

根据欧式范数,所以下列公式相等,我们才能构造之前的磁链观测器:
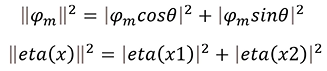
三、磁链观测器的离散化

我们上面得到了一个磁链观测器的基本方程:

但是此观测器不能直接变成与代码,需要加入周期时间这一变量:
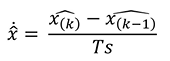
再根据此对观测器进行向后一阶差分,也就是离散化可得:
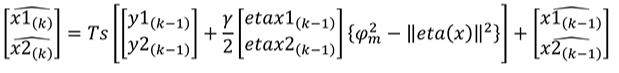
根据之前的 x 公式:


我们移项后可得估算的角度:


磁链观测器 vesc中使用的方法 在电机运行过程中,电机转子周围形成一个旋转磁场,旋转磁场的大小和方向随着转子位置变化而变化,因此感应在定子线圈中的电动势也随之变化。磁链观测器是一种实现电机无传感器闭环控制的重要技术,具有高可靠性和高稳定性的优点,在电动滑板车、电动自行车及机器人等领域有着广泛的应用前景。0速闭环启动是指在电机停止运行的情况下,通过控制电机电流和相位,使其在不需要外界力的情况下启动。在传统的BLDC控制算法中,需要使用霍尔传感器或者编码器等位置传感器来实现启动,而在FOC控制算法中,可以通过磁链观测器实现0速闭环启动。 阅读详情

相关推荐

异步电机FOC控制:NXP AMCLIB中MTPA与磁链观测器实战解析

磁场定向控制(FOC)是实现电机高性能调速的核心技术,其原理在于通过坐标变换将定子电流解耦为独立的励磁分量和转矩分量,从而实现类似直流电机的精准控制。这项技术的核心价值在于提升电机的动态响应、效率与运行平稳性,广泛应用于工业伺服、压缩机及电动汽车驱动等领域。实现高性能FOC的关键挑战之一在于对电机内部磁场(磁链)的准确观测,尤其是在异步电机中,其转子磁链无法直接测量,必须通过算法进行估算。NXP Semiconductors提供的AMCLIB高级电机控制库,为解决这一难题提供了经过工业验证的解决方案,其内置

cumi7754的博客 518

【电机仿真】磁链观测器-PMSM无感FOC控制

提示:以下是本篇文章正文内容,下面案例可供参考本文仅仅简单介绍了【电机仿真】磁链观测器-PMSM无感FOC控制方面,评论区欢迎讨论。

qq_42681425的博客 1万+

FOC 算法笔记【三】磁链观测器:从理论到离散化实现

本文深入解析了FOC(磁场定向控制)中磁链观测器的核心原理与嵌入式实现。磁链观测器作为FOC系统的“眼睛”,通过测量电压与电流,实时估算转子磁链,从而获取精确的转子位置与速度。文章从电机数学模型出发,详细推导了观测器方程,并重点阐述了其离散化过程及在单片机中的C代码实现,为工程师提供了从理论到实践的完整指南。

weixin_29306317的博客 281

Simulink 自动代码生成电机控制:非线性磁链观测器

磁链观测器有很好的低速效果,工程实践比较有意义。这里介绍了非线性磁链观测器的实现原理和方法,锁相环调参的方法。涉及了自动控制中的观测器和控制器相关的知识点。

weixin_42665184的博客 1万+

NXP AMCLIB异步电机FOC控制:MTPA与磁链观测器深度解析

磁场定向控制(FOC)是现代高性能电机驱动的核心技术,其核心原理是通过坐标变换将交流电机的复杂控制解耦为独立的励磁与转矩分量。这项技术的核心价值在于实现了对电机磁场的精准定向控制,从而在宽速域内获得平稳、高效、低噪的运行性能,广泛应用于工业变频、新能源汽车和智能家电等领域。要实现高性能的FOC,必须解决两大关键问题:一是如何在给定转矩下优化效率,这通常通过最大转矩电流比(MTPA)控制算法实现;二是如何在不依赖机械传感器的情况下准确观测内部磁场状态,这依赖于先进的转子磁链观测器(RFO)技术。本文以NXP

cumi7754的博客 508

微型直驱电机无感FOC控制:混合磁链观测器方案解析

无感FOC(磁场定向控制)技术正在逐步取代传统霍尔传感器方案,成为电机控制领域的主流发展方向。其核心原理是通过算法实时观测转子位置和速度,无需物理传感器。混合磁链观测器作为无感FOC的关键技术,结合了滑模观测器和磁链积分器的优势,特别适用于微型直驱电机(MiniDD)这类存在偏心、共振等特殊工况的场景。在工业自动化、机器人关节驱动等应用中,该技术能显著提升启动成功率和控制精度。本文介绍的方案通过三级混合架构设计,在STM32H743平台上实现了零速±1.5°的位置精度,带载启动成功率提升至91%,为微型电机

weixin_34166847的博客 488

电压和电流型磁链观测器学习

导读:本期主要介绍电流型和电压型磁链观测器,通过Bode对其进行参数敏感性分析,得到其适用范围。

weixin_48005998的博客 9243

磁链是什么?一文讲透FOC电机控制的核心本质

电机控制的核心,不是电流、电压或占空比,而是定子磁链与转子磁链之间始终维持正确的角度和大小。磁链作为电磁感应与电机转矩产生的物理基础,直接决定了FOC、无感FOC等高性能算法的实现路径。从直流有刷电机的机械换向,到BLDC的六步换相,再到PMSM矢量控制中的SVPWM与坐标变换,控制方案迭代的本质都在于如何精确地掌控磁链矢量。工程上,磁链难以直接测量,常通过反电动势估算、电压积分或滑模观测器等方法间接获取,而这也是无感FOC调试中最容易踩坑的环节。理解磁链如何参与dq轴解耦、弱磁提速以及MTPA控制,并对照

weixin_31476015的博客 338

永磁同步电机非线性磁链观测器

本人能力、时间、技术有限,没有对一些细节进行深入研究和分析,也难免有不足和错误之处,欢迎交流和指正。本人写博客主要是学习过程的记录。

qq_28149763的博客 8392

Simulink仿真实现PMSM无感FOC控制:磁链观测器原理与工程实践

磁场定向控制(FOC)是实现永磁同步电机高性能驱动的核心技术,其原理在于通过坐标变换将交流电机解耦为独立的转矩与励磁分量进行控制,从而实现类似直流电机的线性转矩特性。该技术的核心价值在于提升电机系统的效率、动态响应与精度,广泛应用于工业伺服、电动汽车、家电等领域。在无位置传感器FOC方案中,磁链观测器因其物理概念清晰、实现结构相对简单而成为重要的技术路径。它基于电机电压方程,通过重构定子磁链来估算转子位置,其中涉及反电动势计算、积分器漂移处理等关键环节。本文聚焦于在Simulink仿真环境中,系统性地构建并

weixin_29176179的博客 318

非线性磁链观测器-本杰明

非线性磁链观测器-本杰明

探索 VESC STM32F4 磁链观测器与无感正弦 FOC 控制

VESC STM32F4磁链观测器,VESC磁链观测器 无感正弦FOC控制vesc中使用的方法。已经移植到了自己的工程中,实现0速闭环启动。代码、文档、仿真是一一对应的,方便学习。最近在研究电机控制这块,和大家分享下关于 VESC STM32F4 磁链观测器以及无感正弦 FOC 控制在 VESC 中的实现方法,并且我已经成功把它移植到自己的工程里,还做到了 0 速闭环启动,这过程挺有趣的,也积累了不少经验。

YRYDZFtyVKg的博客 1375

磁链观测方案.pdf

本文首先给出异步电机的电压模型磁链、电流模型磁链数学模型, 然后分析磁链观测器遇到的问题:直流偏置、积分漂移。 属于转载. 出处不明。如遇侵权则主动删除。

STM32F4 磁链观测器+PLL 无感无刷电机位置驱动

在前面几节我们介绍了基于stm32f1的定点运算的滑膜观测器反正切以及stm32f4的浮点运算滑膜+PLL的案例,大家反馈的还挺好,在做售后的过程中有小伙伴咨询了磁链观测器和隆伯格观测器,针对磁链观测器咨询的较多,我们调试了磁链的程序,以及在这一讲我们将为大家简单讲解一下磁链观测器的使用方法。如果观测出转子磁链的幅值偏大,会使得电机运行在弱磁状态,减小带载能力;视频中我们分别对电流波形进行了上位机显示,通过启动波形,电位器调速的波形来形象直观的感受磁链观测器的启动过程,以及带负载的情况。

richardgann的博客 5758

STM32F0非线性磁链观测器

STM32F0非线性磁链观测器,stm32f030无感foc无刷电机控制方案 最新优化版!弦波 pmsm 浮点运算已经做了加速处理!包括原理图,源代码。(没有库)。媲美VESC,降本方案

CANoe.Diva实战:基于CDD的UDS诊断自动化测试全流程解析

本文详细解析了使用CANoe.Diva进行基于CDD的UDS诊断自动化测试的全流程,包括环境搭建、CDD文件配置、测试范围设置、用例生成与验证、CANoe集成测试及报告分析。通过实战经验分享,帮助工程师快速掌握诊断自动化测试技巧,提升测试效率与质量。

weixin_29258297的博客 222

磁链观测器:从仿真到闭环代码实现

磁链观测器(仿真+闭环代码+参考文档)1.仿真采用simulink搭建,2018b版本2.代码采用Keil软件编译,思路参考vesc中使用的方法,自己编写的代码能够实现0速闭环启动,并且标注有大量注释,方便学习。芯片采用STM32F4系列。3.参考文档有一篇英文文献,自己翻译了该文献成一份中文文档代码、文档、仿真是一一对应的,方便学习!!!最近在研究磁链观测器,不得不说这个过程真的很有意思,也收获满满。今天就来和大家分享一下我在磁链观测器方面的研究成果,包括仿真、闭环代码以及参考文档。

MhNHJesogA的博客 1108

单细胞专题(1) | 单细胞转录组研究样本准备指南(上)

单细胞RNA测序(scRNA-seq)是目前最前沿,能进行大规模实验的转录组研究技术,为理解细胞组成和动态生物学过程提供了很多新的见解。单细胞研究已经为我们理解发育过程,老化和疾病(如癌症)等提供了大量数据。在这里,小编主要就前期的样本准备与保存需注意问题给大家进行讲解,以备大家在不同的研究场景和研究背景下,走好单细胞转录组学研究的第一步。

bioyigene的博客 4232
上一篇: FOC 控制笔记【二】无感控制、滑膜观测器和 PLL
下一篇: 南京凌鸥 FOC 方案培训 Lv3 笔记
崔佳宇_
崔佳宇_ 优质创作者: 嵌入式与硬件开发技术领域 优质创作者: 嵌入式与硬件开发技术领域
博客等级 码龄10年 1万+粉丝 173原创
评论 1
成就一亿技术人!
拼手气红包6.0元
还能输入1000个字符
 
 条评论被折叠 查看
添加红包

请填写红包祝福语或标题

个

红包个数最小为10个

元

红包金额最低5元

当前余额3.43元 前往充值 >
需支付:10.00元
成就一亿技术人!
领取后你会自动成为博主和红包主的粉丝 规则
hope_wisdom
发出的红包
实付元
使用余额支付
点击重新获取
扫码支付
钱包余额 0

抵扣说明:

1.余额是钱包充值的虚拟货币,按照1:1的比例进行支付金额的抵扣。
2.余额无法直接购买下载,可以购买VIP、付费专栏及课程。

余额充值