

为传递函数自动设定PID参数——pidtune学习笔记

使用PID—tuner做参数整定 通过调整对应系数,点击打开Show Parameters可以看到调整后的参数,以及系统性能其情况。第一栏表示响应时间快慢,第二栏表示系统暂态性能,反映到响应曲线上就是超调量、调节时间等参量信息。环境:Matlab/Simulink 2020a。虚线是当前参数下的响应曲线,实线是自动调整后的。找到满意参数后,将当前参数更新到仿真模块中。无法跟踪单位阶跃信号。 阅读详情
AI摘要

本文围绕为传递函数自动设定PID参数展开。先在命令行设计PID控制器,以传递函数sys=(s+1)31创建装置模型,设计简单PI控制器,因自由度不够最终设计PIDF控制器;还介绍了设计2 - DOF二自由度的PID控制器,给出装置的二阶传递函数模型及带宽使用情况。

装置模型和PID控制器的基本模型

在这里插入图片描述

在命令行里设计PID控制器

装置模型为一个传递函数:
sys=1(s+1)3 s y s=\frac{1}{(s+1)^{3}} sys=(s+1)31​
首先创建一个装置的模型sys,并设计一个简单的PI控制器

sys = zpk([],[-1 -1 -1],1);
% C_pi是一个PI开环控制器
[C_pi,info] = pidtune(sys,'Pi');

此时装置模型和控制器分别为

sys =
     1
  -------
  (s+1)^3
Continuous-time zero/pole/gain model.
    
C_pi = 
             1 
  Kp + Ki * ---
             s 
  with Kp = 1.14, Ki = 0.454
Continuous-time PI controller in parallel form.

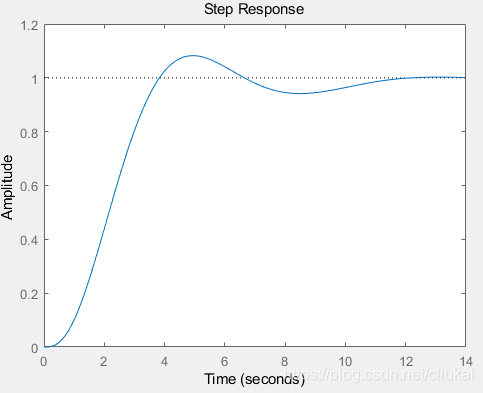
接着创建一个反馈控制器,并检查闭环的阶跃相应

% 反馈控制
T_pi = feedback(C_pi*sys, 1);
% 画图,显示阶跃相应
step(T_pi)

得到
在这里插入图片描述

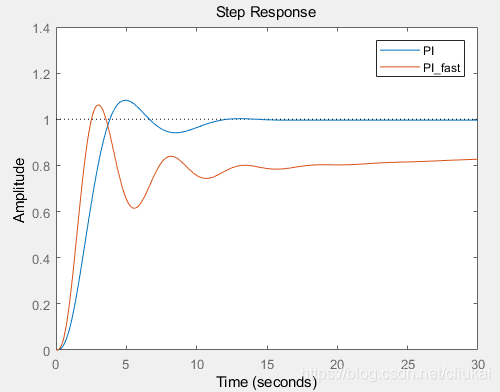
将交叉频率设定成1.0

% 提高响应时间
% 设计一个快速反应的PI控制器
[C_pi_fast,info] = pidtune(sys,'Pi',1.0);
T_pi_fast = feedback(C_pi_fast*sys,1);
step(T_pi,T_pi_fast)
axis([ 0 30 0 1.4])
legend('PI','PI_fast')
在这里插入图片描述

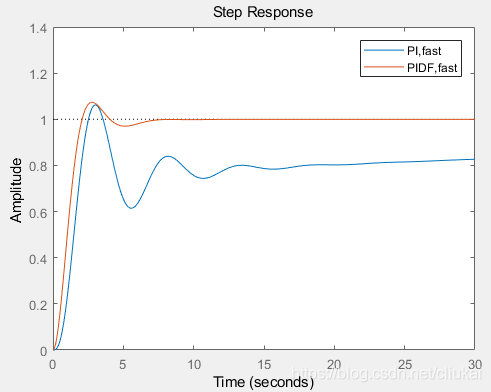
最终发现始终无法达到参考值,因为PI控制器的自由度不够,最后设计一个PIDF控制器

% PIDF控制器
[C_pidf_fast,info] = pidtune(sys,'PIDF',1.0)
T_pidf_fast =  feedback(C_pidf_fast*sys,1);
% 对比PI控制器和PIDF控制器
step(T_pi_fast, T_pidf_fast);
axis([0 30 0 1.4]);
legend('PI,fast','PIDF,fast');
在这里插入图片描述

设计一个2-DOF二自由度的PID控制器

装置的二阶传递函数模型为:
G(s)=1s2+0.5s+0.1 G(s)=\frac{1}{s^{2}+0.5 s+0.1} G(s)=s2+0.5s+0.11​
使用1.5rad/s的带宽:

wc = 1.5;
G = tf(1,[1 0.5 0.1]);
C2 = pidtune(G,'PID2',wc)

或者直接使用PID这样的type模式,例如

传递函数如下:

 G = tf(0.0575,[1 2.4635 0.7980]) Controller_PID = pidtune(G,'PID')

控制器为

Controller_PID =
 
             1          
  Kp + Ki * --- + Kd * s
             s          

  with Kp = 27.7, Ki = 15, Kd = 11.3
 
Continuous-time PID controller in parallel form.

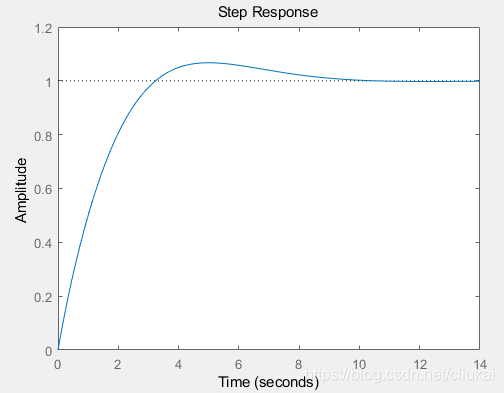
添加闭环控制

Controller_feedback = feedback(Controller_PID*G,1)

Controller_feedback =
 
    0.6471 s^2 + 1.594 s + 0.8617
  ----------------------------------
  s^3 + 3.111 s^2 + 2.392 s + 0.8617
 
Continuous-time transfer function.

% 画图
step(Controller_feedback)
在这里插入图片描述

2-DOF PID命令行整定与MATLAB实战:从翻译文档到参数调优 PID控制器是工业控制中最基础也最常用的算法,但单自由度结构在跟踪与抗扰之间常需折中。二自由度PID通过引入设定值权重,将两个目标解耦,大幅提升控制品质。MATLAB的pidtune命令可快速整定2-DOF PID参数,相比图形界面更适合批量化和自动化场景。同时,借助DeepSeek等AI工具翻译英文技术文档,能显著降低学习门槛,但必须注意专业术语的准确映射。本文结合MATLAB命令行实战,详细解析2-DOF PID的整定流程、参数验证与常见陷阱,分享用AI翻译控制类文档的术语表和提示词策略,帮助工程师更高 阅读详情

相关推荐

MATLAB PID参数整定实战:从手动调节到自动优化的完整流程(附避坑指南)

本文详细介绍了在MATLAB中实现PID参数整定的完整流程,涵盖从手动调节到自动优化的核心方法。通过分析比例、积分、微分项的作用,并结合pidTuner图形界面与pidtune命令行工具进行实战演示,帮助工程师科学高效地完成控制器设计,提升系统性能与鲁棒性。

weixin_29050271的博客 492

matlab开发-pidtune问题示例

matlab开发-pidtune问题示例。在matlab 2010b(linux x86_64)下调优pic控制器的问题

Matlab PID控制仿真:从基础原理到30个案例实战精解

PID控制器作为工业自动化的核心算法,通过比例、积分、微分三种作用的组合,实现对系统偏差的精确调节。其原理基于反馈控制理论,通过实时计算误差并输出控制量,使系统输出稳定跟踪设定值。在工程实践中,PID因其结构简单、鲁棒性强、易于实现等优点,被广泛应用于电机控制、过程控制、机器人等领域。Matlab/Simulink作为控制系统设计与仿真的标准工具,提供了从建模、仿真到代码生成的完整工作流,极大地提升了PID控制算法的开发与验证效率。本文结合30个精选案例源码,系统讲解PID在Simulink中的建模技巧、参

weixin_33688840的博客 332

在Simulink中使用PID Tuner 进行 PID 参数调试

此时的波形就比较的振荡,不满足控制的要求,需药调节PID的控制参数,如果手动进行调节,需要花费大量的时间,有可能调节的参数不是最好的。在PID Tuner中点击Update Block按钮,把调好的参数写入Simulink模型中的PID控制器。有时候在建完Simulink仿真模型之后,调试参数是是非常麻烦的,特别是对于PID参数的调试,在这里为了方便,我们可以使用MATLAB中自带的PID Tuner App工具箱进行参数的自整定。在这个例子中,初始PI控制器的过渡时间为2秒,满足设计要求。

jk_101的博客 1万+

基于MATLAB的自动控制系统设计与仿真:从PID调参到Bode图分析

本文详细介绍了如何利用MATLAB进行自动控制系统设计与仿真。从建立系统模型开始,通过分析Bode图评估稳定性,重点讲解了PID控制器及其变体(PI、PD)的调参方法,包括使用pidtune工具自动整定和基于Bode图的手动微调技巧。最后通过闭环阶跃响应仿真对比不同控制器的性能,为控制工程师提供了一套从分析、设计到验证的完整实战工作流。

beta5的博客 447

自动整定PID参数的Matlab实现

本文将介绍一种基于Matlab的自动整定PID参数的方法,并提供相应的源代码。函数的第一个参数是系统模型G,第二个参数是控制器类型,这里我们选择了’PID’类型。通过pidtune函数,我们可以方便地获取自动整定后的PID参数。在Matlab中,可以使用pidtune函数进行PID参数的自动整定。需要注意的是,使用自动整定方法得到的PID参数可能并不是最优解,因此在实际应用中,你可能需要根据实际情况对PID参数进行微调和优化。我们的目标是找到适当的PID参数,以使系统的响应满足我们的要求。

PixelLogic的博客 1242

临界比例法PID调整-附带pidtune工具和GA算法

为了模拟PID参数整定,把教材上的案例进行分析。

jaz的专栏 871

基于传递函数与阶跃响应的PID控制器调谐实战——MATLAB开发应用

先看一眼那个熟悉的公式:$$$$表面看,这只是比例、积分、微分三项相加。但如果你把它当成“调参三件套”随便拧,那迟早会被现实打脸。💡真正理解PID,得从它的反馈调节机制说起。想象你在开车,目标是保持车速100km/h:P项(比例)就像你看到速度表:95km/h?踩油门;105km/h?松一点。误差越大,动作越猛。I项(积分)是你的“记仇模式”:哪怕只慢了5km/h,持续10分钟,你也觉得亏了,于是慢慢加大油门,直到完全达标。

weixin_35815766的博客 1156

计算机控制器 积分分离式pid matlab

在上述代码中,首先使用tf函数定义系统的传递函数,其中num表示系统的分子多项式系数,den表示系统的分母多项式系数。接下来,使用pidtune函数自动调整控制器参数,以使系统响应满足设定的要求,并获取调整后的控制器参数。当使用积分分离式PID控制器时,MATLAB提供了pid函数来创建控制器对象,并可以使用pidtune函数对控制器参数进行自动调整。最后,使用plot函数将输入信号和输出信号的曲线进行绘制,并使用step函数绘制控制器的响应曲线。ylabel('输出信号');title('输出信号');

sun13047140038的博客 798

MATLAB控制分析实例包:从传递函数建模到PID整定全流程

控制系统分析与设计是工程实践中的核心环节,传递函数作为描述系统动态特性的数学模型,是频域分析与时域仿真的基础。通过阶跃响应、脉冲响应和伯德图,工程师能够分别量化系统的快速性、稳定性与稳定裕度,从而判断闭环控制品质。在实际项目中,PID控制器作为最广泛应用的反馈控制策略,其参数整定直接决定系统性能。借助MATLAB环境,可快速完成建模、响应分析、稳定裕度计算及PID自动整定,大幅提升控制系统的开发效率。本文给出的实例包,覆盖从传递函数建模到PID整定的完整链路,适合教学、实验和工程二次开发。

weixin_33387339的博客 306

MATLAB PID参数整定实操:从Z-N法到增量式PID仿真

PID控制是工业自动化中最常用的闭环控制算法,通过比例、积分、微分三个环节的线性组合实现系统稳定。在实际工程中,参数整定往往依赖经验试凑,容易导致系统震荡或响应迟缓。借助MATLAB仿真,可以在不接触物理设备的前提下,对传递函数建模、Z-N临界比例度法、衰减曲线法以及增量式PID算法进行快速验证与调优,显著提升整定效率与安全性。从加热棒、电机到化工过程等典型对象,仿真方法都能提供可靠的参数初值。本文围绕MATLAB环境下的PID参数整定全过程,给出从对象建模、阶跃响应分析到常见问题排查的完整代码与实操经验,

weixin_29597551的博客 266

控制系统建模仿真(八):PID 控制器的参数整定

本文介绍了PID控制器的参数整定方法。PID控制器因其结构简单、不依赖精确数学模型而被广泛应用于工业控制领域,但参数整定是关键难点。文章详细解析了PID结构(比例、积分、微分环节)和两种表现形式(并联型与标准型),并总结了三种整定方法:传统经验公式法、MATLAB自动整定技术和最优指标搜索法。重点讲解了MATLAB中的pid()、pidtune()和pidtool()三大核心函数,以及Simulink中PID模块的使用技巧,包括微分滤波和抗积分饱和设置。最后通过恒温控制系统案例,演示了从建模、参数整定到Si

2403_87969572的博客 833

MATLAB PID控制回路实战:从脉冲响应、伯德图到参数整定与离散化落地

传递函数建模是控制系统仿真与PID参数整定的基础:借助脉冲响应、阶跃响应和伯德图,可把对象时域动态、频域裕度与闭环超调、调节时间关联起来,再用相位裕度、幅值裕度和闭环带宽判断稳定性与响应速度。这类方法常用于温度控制、课程设计、毕业设计以及PLC/嵌入式控制落地。围绕MATLAB控制回路示例,从FOPDT对象建模、手调与临界比例度法、pidtune整定,到离散化、抗积分饱和和Simulink闭环验证,形成一条可复现的PID整定与验证路径。

weixin_29190573的博客 202

PID控制器实战指南:从参数整定到MATLAB实现

本文提供了一份全面的PID控制器实战指南,涵盖从参数整定原理到MATLAB实现的完整流程。文章详细解析了比例、积分、微分各环节的作用,并对比了手动试凑与MATLAB自动整定(如pidtune工具)两种参数整定方法。最后,指导读者如何将连续控制器离散化并编写成可部署的代码,同时总结了工程实践中的常见陷阱与解决方案。

weixin_29038303的博客 624

基于MATLAB/Simulink的BUCK电路闭环PID控制仿真与参数整定

开关电源设计中,输出电压的稳定性离不开闭环控制。PID控制器通过对误差的比例、积分、微分运算动态调整占空比,是BUCK变换器实现精确稳压的核心。工程实践中,环路补偿参数与LC滤波器双极点的匹配直接决定系统稳定性,而PID参数的整定不能依靠经验猜测。借助MATLAB/Simulink平台,可以建立CCM小信号模型,搭建可复现的仿真骨架,并通过手动或自动整定方法优化PID参数。仿真还能验证负载突变时的动态响应,排查积分饱和、高频振荡等实际工程问题。本文聚焦于BUCK电路闭环PID控制系统仿真,从数学模型到仿真实

weixin_29184371的博客 264

MATLAB P/PID控制实战:从一阶倒立摆到智能车参数整定与代码落地

PID控制是工业自动化与嵌入式系统中最基础的控制算法,通过比例、积分、微分三项协同消除稳态误差并抑制超调。其核心原理在于误差反馈与动态补偿,技术价值体现在以极低计算开销实现高精度闭环控制。在智能车、倒立摆、电机调速等场景中,MATLAB仿真可提前完成参数整定,避免反复烧录调试。从传递函数建模、pidtune自动整定到离散化C代码实现,结合抗积分饱和与微分滤波等工程技巧,能有效解决仿真与实物差异导致的超调、振荡问题。本文聚焦P控制与PID控制的落地路径,覆盖从MATLAB仿真到单片机部署的完整链路。

weixin_29164185的博客 281

MATLAB控制系统设计与仿真:传递函数、频域分析及PID整定实战

控制系统设计与仿真是自动化工程实践的核心环节,而MATLAB作为数学计算与建模的通用平台,为工程师提供了从理论到验证的完整工具链。在系统分析中,传递函数建模是基础,通过tf、ss、zpk三种模型描述对象特性;时域分析(阶跃响应、性能指标提取)和频域分析(Bode图、相位裕度)则用于评估稳定性与动态品质。PID控制器整定、根轨迹法、极点配置等设计方法可基于这些分析结果快速迭代。本文围绕电机控制等典型场景,系统梳理MATLAB中高频使用的函数与实例,并总结离散化选择、数值病态处理等工程坑点,帮助控制领域初学者建

weixin_34075268的博客 289

PID参数整定原理

提供PID参数整定的原理和方法,从原理角度指导用户如何高效整定PID控制系统参数调节的方法。

上一篇: 在Simulink中设计多工位的系列PID控制器Design Family of PID Controllers for Multiple Operating Points
下一篇: MySQL8安装,初始化,登录和修改密码
刘凯KAI
博客等级 码龄15年 663粉丝 128原创
评论 3
成就一亿技术人!
拼手气红包6.0元
还能输入1000个字符
 
 条评论被折叠 查看
添加红包

请填写红包祝福语或标题

个

红包个数最小为10个

元

红包金额最低5元

当前余额3.43元 前往充值 >
需支付:10.00元
成就一亿技术人!
领取后你会自动成为博主和红包主的粉丝 规则
hope_wisdom
发出的红包
实付元
使用余额支付
点击重新获取
扫码支付
钱包余额 0

抵扣说明:

1.余额是钱包充值的虚拟货币,按照1:1的比例进行支付金额的抵扣。
2.余额无法直接购买下载,可以购买VIP、付费专栏及课程。

余额充值