【MATLAB代码】基于脉冲雷达的TDOA目标定位,适用于四个锚点、三维空间的环境,订阅专栏后可以直接获得源代码

在这里插入图片描述

本文给出一个关于脉冲雷达目标定位的说明以及相应的 MATLAB 例程。订阅专栏后可以获得源代码,代码复制粘贴到MATLAB空脚本中即可直接运行

脉冲雷达目标定位说明

脉冲雷达是一种通过发射电磁脉冲并接收目标反射回波来实现目标探测与定位的系统。其基本工作原理是根据电磁波传播的时间和能量变化,计算目标的距离、方位和速度信息。

运行结果

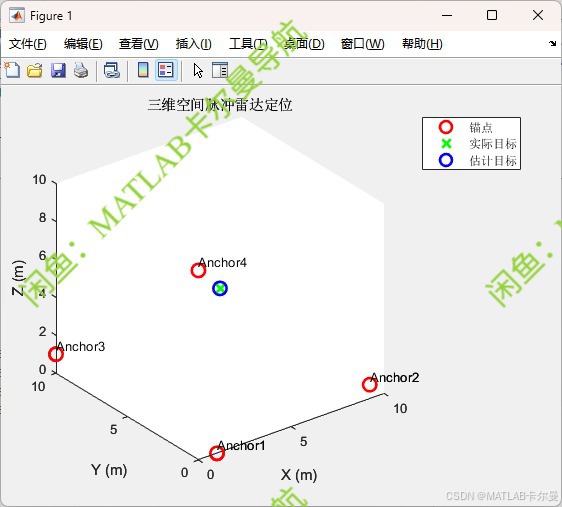
定位结果示意图:
在这里插入图片描述
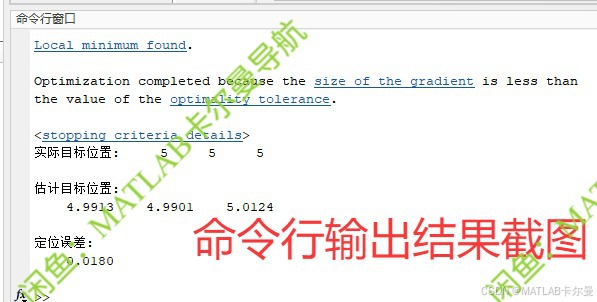
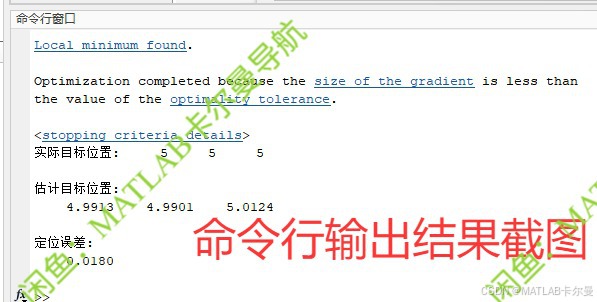
命令行截图:
在这里插入图片描述

代码结构:
在这里插入图片描述

基本原理

  1. 目标距离测量
    通过测量雷达发射脉冲信号到接收到回波信号的时间差(即回波时延),结合电磁波传播速度 c c

【MATLAB代码,多无人机路径规划6】基于RRT与动态窗口法(RRT+DWA)的多无人机二维动态路径规划与避障。订阅专栏后可查看完整代码 本文基于MATLAB实现四架无人机在二维动态障碍环境中的协同路径规划,采用RRT+DWA算法,支持参数自定义。通过对比RRT+APF与RRT+DWA的避障效果,可视化轨迹、净间隙、速度加速度及航程等,输出任务完成率与碰撞统计。代码可直接运行,订阅专栏后获取完整源码,支持定制与讲解。 阅读详情

相关推荐

【MATLAB代码,无人机避障7】基于RRT*与人工势场法(RRT*+APF)的多无人机二维动态路径规划与避障。订阅专栏后可查看完整代码

本文基于RRT与人工势场法(APF)实现四架无人机在二维动态障碍环境中的协同路径规划与避障。通过RRT优化全局路径,结合APF进行局部避碰,支持参数自定义,提供完整MATLAB代码,可直接运行并生成轨迹、安全净间隙、速度加速度及航程等可视化结果,对比RRT+APF与RRT*+APF性能,适用于科研与教学。

985工科博士毕业,专攻定位、导航和滤波等算法研究。从业10年,主要使用MATLAB 185

【MATLAB代码】基于改进人工势场法(Improved APF)的多无人机动态路径规划与避障|切向绕障、局部极小值改善及协同避碰仿真(含公式)

本文提出一种改进型人工势场法(APF),通过引入切向引导与目标距离权重,提升4架无人机在动态障碍环境中的路径规划效率与安全性。相比基础APF,改进方法在相同约束下实现更快收敛(27.6s vs 36.6s)、更优航程(364.26m vs 366.56m),且保持0碰撞、0违规。所有结果可复现,代码已封装为独立MATLAB脚本,订阅专栏后即可直接运行。如需定制或深入讲解,欢迎联系作者。

985工科博士毕业,专攻定位、导航和滤波等算法研究。从业10年,主要使用MATLAB 208

【MATLAB例程】基于脉冲雷达的TDOA目标定位,适用于四个锚点、三维空间的环境,附代码下载链接

本文介绍了脉冲雷达目标定位的基本原理及MATLAB实现方法。通过发射线性调频脉冲并分析回波信号的时延、幅度和多普勒频移,可计算目标的距离、方位和速度。文章提供了MATLAB代码示例,包含参数设置、信号生成、回波模拟、匹配滤波处理等关键步骤,并展示了定位结果示意图。代码支持四个锚点的三维空间定位,完整程序可通过优快云链接下载。该方法适用于雷达信号处理与导航定位应用。

985工科博士毕业,专攻定位、导航和滤波等算法研究。从业10年,主要使用MATLAB 1530

【雷达跟踪】基于matlab卡尔曼滤波器雷达多目标跟踪(双雷达 多目标 分布式融合),附代码下载链接

本文给出一个基于卡尔曼滤波器的双雷达四目标分布式融合跟踪的MATLAB代码框架,结合了TDOA/FDOA观测模型和分布式融合逻辑。代码参考了多目标跟踪、分布式MIMO雷达优化及卡尔曼滤波实现方法。

985工科博士毕业,专攻定位、导航和滤波等算法研究。从业10年,主要使用MATLAB 1283

【PMSM例程11】永磁同步电机(PMSM)基于UKF的转速与转子位置估计。附下载链接

本程序基于MATLAB构建永磁同步电机(PMSM)仿真模型,采用无迹卡尔曼滤波(UKF)实现电流、转速与电角度的联合估计。通过缩放无迹变换生成Sigma点,避免非线性线性化误差,并针对电角度周期性边界进行特殊处理。仿真验证了在转速变化工况下,UKF对状态变量的高精度估计能力,结果表明其在转速与角度跟踪、电流滤波及新息诊断方面表现优异,具备良好的鲁棒性与实用性,适用于非线性状态估计与电机控制研究。

985工科博士毕业,专攻定位、导航和滤波等算法研究。从业10年,主要使用MATLAB 245

VSCode + Copilot下:配置并使用 DeepSeek

以下是关于在中,通过插件配置并使用系列模型 () 的完整汇总指南。

jerwey的博客 1万+

高通Camera HAL3调试实战:如何用camxoverridesettings.txt高效抓取日志与dump图像数据

本文深入探讨了高通Camera HAL3调试中camxoverridesettings.txt文件的高效应用,重点介绍了如何通过该文件精准控制日志输出级别与dump图像数据,帮助开发者快速定位移动影像系统中的问题。文章详细解析了日志分级配置、图像数据捕获技巧及典型问题排查流程,为高通Camera HAL3项目开发提供了实用技术点。

weixin_30315905的博客 861

Fortran基础编程(3)——格式化输出

本篇推文将进一步讲解Fortran基础语法中格式化输出与声明部分,让我们的代码更加美观起来吧~

qq_45715554的博客 3826

老N卡福音:GT1030/GTX1050在MacOS Ventura 13.2上的完整驱动指南(附实测截图)

本文详细介绍了如何在MacOS Ventura 13.2上通过OCLP工具链驱动GT1030和GTX1050等老款NVIDIA显卡,涵盖硬件兼容性验证、BIOS设置、OpenCore配置、驱动安装及性能测试全流程。实测数据显示,这些基于Pascal和Maxwell架构的显卡在当代MacOS系统中仍能发挥实用价值,为老N卡用户提供完整解决方案。

weixin_30832143的博客 631

从零搭建Obsidian智能知识库:Ollama本地模型与Copilot插件实战指南

本文详细介绍了如何从零搭建Obsidian智能知识库,结合Ollama本地模型与Copilot插件实现高效知识管理。通过本地部署AI助手,用户可以在保证隐私安全的同时,快速检索和整理笔记,提升工作效率。文章涵盖硬件准备、Ollama部署、插件配置及实战技巧,适合需要高效知识管理的专业人士。

weixin_29230773的博客 630

从智能手机到汽车电子:聊聊IPC-9702/9704A标准如何帮我们搞定不同场景下的PCB可靠性设计

本文探讨了IPC-9702/9704A标准在智能手机和汽车电子等不同场景下的PCB可靠性设计应用。通过分析消费电子、汽车电子和工业设备中的应力特征,详细解读了IPC标准在应变识别和测试方法论中的核心价值,并提供了具体的轻量化设计策略和全生命周期验证方案,帮助工程师提升PCB的长期可靠性。

weixin_30693683的博客 278

LobeHub开源AI应用平台:从部署到定制的全栈实践指南

在现代AI应用开发领域,大语言模型(LLM)的集成与部署是核心技术挑战之一。其原理在于通过API或本地化部署,将预训练模型的强大能力封装为可调用的服务。这项技术的核心价值在于极大地降低了AI应用的开发门槛,使开发者能够快速构建智能对话、内容生成等场景的应用。随着模型即服务(MaaS)模式的普及,一个关键痛点是如何高效地管理多模型、设计友好的用户界面并实现功能扩展。这正是开源项目LobeHub所聚焦的领域,它通过提供可插拔的架构和配置驱动的低代码理念,解决了AI能力落地的“最后一公里”问题。本文将结合Dock

weixin_27210125的博客 750

windows搭建IIS(FTP)

适用于参加网络系统管理的学生进行学习与参考

a1119619789的博客 280

IMSL CNL 7.0.0 (x86-64)Crack

IMSL CNL 7.0.0 (x86-64)Crack intel的算法库破解文件,这是C++版本的破解文件

数学建模模型总结

这是本人在两年内准备参加数学建模竞赛搜集到的模型资料,已经经过了本人的筛选和整理,希望能够对准备参加数学建模竞赛的学弟学妹们提供一些帮助!

Statistics and Machine Learning Toolbox

Statistics and Machine Learning Toolbox(带书签),MATLAB统计学习工具

NTscan扫描工具

ntscan是一个扫描器,可以扫描没有密码和弱密码的共享,先到配置文件中填写猜测的用户名和密码,扫描过程中右侧出现的是扫描日志。

上一篇: MATLAB源代码——基于Rao检验的自适应贝叶斯检测器
下一篇: 【MATLAB代码】制导方法——平行接近法引导,二维环境,动态目标|附代码的下载链接
MATLAB卡尔曼
MATLAB卡尔曼 毕昇杯全国一等奖获得者 毕昇杯全国一等奖获得者 领域专家: 数据科学与机器学习技术领域 领域专家: 数据科学与机器学习技术领域
博客等级 码龄14年 7622粉丝 1415原创
评论
成就一亿技术人!
拼手气红包6.0元
还能输入1000个字符
 
 条评论被折叠 查看
添加红包

请填写红包祝福语或标题

个

红包个数最小为10个

元

红包金额最低5元

当前余额3.43元 前往充值 >
需支付:10.00元
成就一亿技术人!
领取后你会自动成为博主和红包主的粉丝 规则
hope_wisdom
发出的红包

打赏作者

MATLAB卡尔曼

你的鼓励将是我创作的最大动力

¥1 ¥2 ¥4 ¥6 ¥10 ¥20
扫码支付:¥1
获取中
扫码支付

您的余额不足,请更换扫码支付或充值

打赏作者

实付元
使用余额支付
点击重新获取
扫码支付
钱包余额 0

抵扣说明:

1.余额是钱包充值的虚拟货币,按照1:1的比例进行支付金额的抵扣。
2.余额无法直接购买下载,可以购买VIP、付费专栏及课程。

余额充值