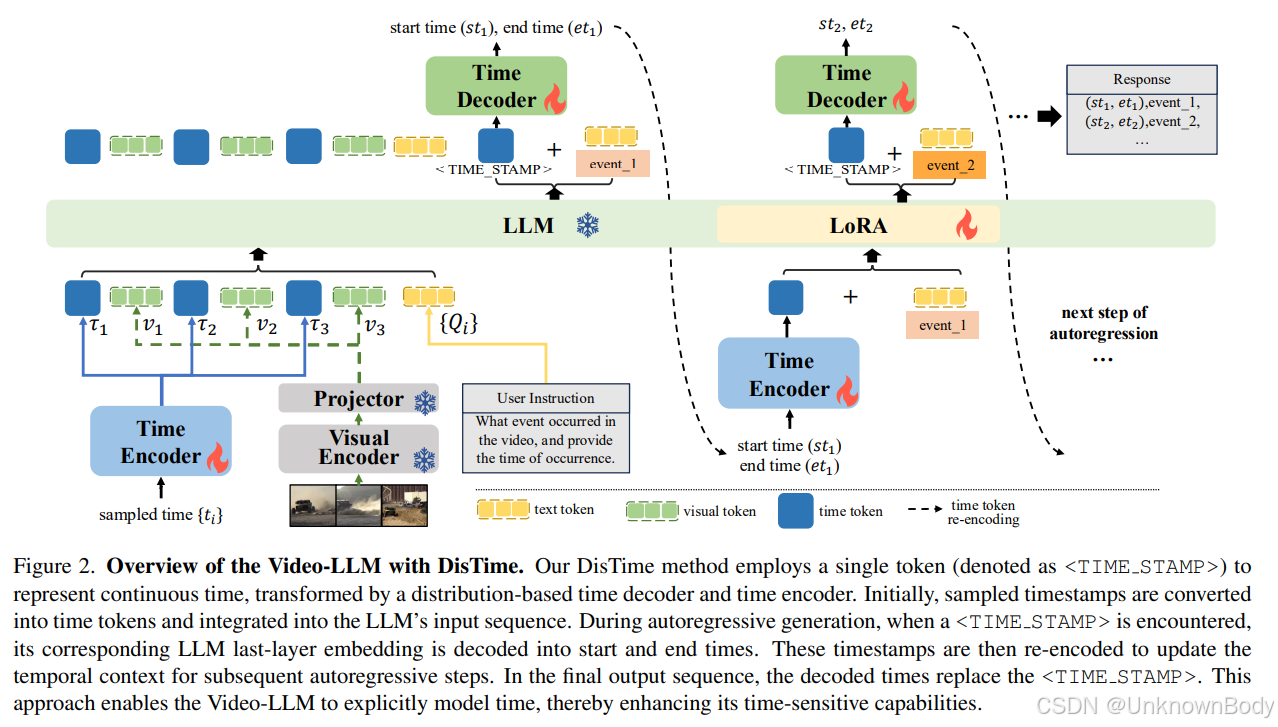
DisTime: Distribution-based Time Representation for Video Large Language Models

在这里插入图片描述

文章主要内容和创新点总结

主要内容
  1. 研究背景
    • 视频大语言模型(Video-LLMs)在时间敏感任务(如时刻检索、密集视频字幕、接地视频问答)中面临离散时间表示和时间感知数据集有限的挑战。
    • 现有方法存在三大问题:
      • 文本-数字混合表示(如GroundingGPT)导致分类混淆;
      • 专用时间标记(如Momentor)受长尾分布和时间不连续性影响;
      • 重型时间模块(如InternVideo2.5)增加计算成本且依赖视觉信息重输入。
  2. DisTime框架
    • 核心设计:引入可学习时间标记<TIME_STAMP>,通过**基于分布的时间解码器(Distribution-based Time Decoder)将标记转换为连续时间概率分布,解决边界模糊问题;利用时间编码器(Time
船载 OpenHarmony AIS 航海工作台:告警与防碰撞预警系统 船载OpenHarmony AIS航海工作台的告警与防碰撞系统,集成十余类告警(超速、偏航、会遇、SOS等),通过网格空间索引实现高效邻近判定,保障实时性。告警管理器统一调度规则、去重、通知与日志,支持悬浮球、语音、跑马灯、弹窗多渠道触达,确保航行安全。SOS紧急通道独立运行,避免干扰。系统设计强调性能优化与多场景适配,为航海安全提供核心支撑。 阅读详情

相关推荐

AI 应用开发:四维架构落地实战——以 HR Agent 为例拆解感知·推理·记忆·执行【意图路由、规划编排、长期记忆、工具执行、面试题】

本文基于四维架构(感知·推理·记忆·执行),以HR Agent为例,系统拆解大模型应用从“聊天”到“生产可用”的落地路径。通过Spring AI实现意图路由、规划编排、RAG检索与工具调用,结合真实踩坑复盘,揭示架构化设计对安全、成本与可维护性的关键价值,为AI Agent工程化提供可复用的实战框架。

王大师企业官方博客 727

解决vscode无法运行npm命令的问题(cmd可行)

Powershell以及vscode中npm命令使用不了

无痕坚守本心的博客 2750

Amesim基础篇-元件详解-流体库管路

Amesim基础篇-元件详解-流体库管路

2201_75375391的博客 4524

EDSR图像超分辨程序复现(踩坑及解决记录)

EDSR图像超分辨程序复现(踩坑及解决记录)

Sunny_Coder的博客 3642

OCTA-500:用于光学相干断层扫描血管造影研究的视网膜数据集|文献速递-基于生成模型的数据增强与疾病监测应用

数据集提供了丰富的图像和注释,包括两种模态(OCT/OCTA体积)、六种投影类型、四种文本标签(年龄/性别/眼别/疾病)以及七种分割标签(大血管/毛细血管/动脉/静脉/2D FAZ/3D FAZ/视网膜层)。我们介绍了新的 OCTA-500 数据集,该数据集包含来自 500 名受试者的 OCTA 成像,并提供了丰富的图像和标注集。(C) OCTA-500 切片的人工标注示例。图 4. OCTA-500 数据集中文本标签的统计直方图:(a) 性别,(b) 眼别,(c) 年龄,(d) 疾病。

weixin_38594676的博客 1438

claude-hub:GitHub上的AI开发助手,让Claude自动帮你写代码、审代码、合代码

代码不再是人写的,而是人引导 AI 写的。在这个时代,GitHub 不再只是一个代码托管平台,而是 AI 开发代理的工作台。每一个 issue、每一条 PR,都可能是一次与 AI 合作的机会。未来属于那些敢于把开发流程交给 AI 来优化的人——他们不是在取代自己,而是在放大自己的影响力。📌关注本系列文章,我们将持续输出关于 AI 编程、GitHub 自动化、AI Agent 产品化的深度分析。

这里汇聚了前沿的技术分享与实用的开发技巧,带你探索从创意到企业的技术创业之路。 1373

通过Langchain实现大模型完成测试用例生成的代码(可集成到各种测试平台)

代码中使用的是讯飞spark3.0版本,其中版本在的控制已经封装到了langchain对应的讯飞的iflytek的类中,可以在调用的时候显示控制,默认是spark2.0版本。

Criss@陈磊 2362

自抗扰控制(ADRC)理论与工程实践:6.1 离散时间ADRC的推导

本文系统阐述了自抗扰控制(ADRC)的离散化方法,重点对比了前向欧拉法和基于零阶保持器(ZOH)的精确离散化两种方法。前向欧拉法计算简单但精度较低,稳定性受采样周期约束;ZOH法精度高但对大采样周期更鲁棒。文章详细推导了跟踪微分器、扩张状态观测器和控制律的离散形式,分析了采样周期选择的关键因素,为ADRC的数字实现提供了理论指导。

技术工作者 197

【ROS2】机械臂MoveIt2

navigation2 专注于移动机器人的导航与定位,处理大范围空间的底盘运动;MoveIt2 专注于机械臂的操作规划,处理多关节协同的末端执行器运动。在复合机器人(如,移动机械臂)navigation2 负责移动到目标区域,MoveIt2 负责机械臂抓取。官网:https://moveit.picknik.ai/main/index.html。

郭老二 602

Camera2Demo

在Camera2 的基础上进行封装,使得Camera2一堆初始化逻辑与Activity分离,降低耦合度,完成预览拍照并保存的操作

RU DOS版、EFI版32bit/64bit BIOS常用工具

DOS版、EFI版的RU工具,可用来查看IO、MEM、PCI、SMBIOS等资源。亲测在EFI SHELL下可用。

华为的C语言编程规范.pdf

华为技术有限公司内部技术规范。本规范制定了编写C语言程序的基本原则、规则和建议。从代码的清晰、简洁、可测试、安全、程序效率、可移植各个方面对C语言编程作出了具体指导。

efm32 入门.pdf

本PDF共计22页,介绍的是操作驱动API,下载与否自己斟酌。

上一篇: Mind the Quote: Enabling Quotation-Aware Dialogue in LLMs via Plug-and-Play Modules
下一篇: Multimodal Integrated Knowledge Transfer to Large Language Models through Preference Optimization
UnknownBody
博客等级 码龄16年 5601粉丝 4739原创
评论
成就一亿技术人!
拼手气红包6.0元
还能输入1000个字符
 
 条评论被折叠 查看
添加红包

请填写红包祝福语或标题

个

红包个数最小为10个

元

红包金额最低5元

当前余额3.43元 前往充值 >
需支付:10.00元
成就一亿技术人!
领取后你会自动成为博主和红包主的粉丝 规则
hope_wisdom
发出的红包

打赏作者

UnknownBody

你的鼓励将是我创作的最大动力

¥1 ¥2 ¥4 ¥6 ¥10 ¥20
扫码支付:¥1
获取中
扫码支付

您的余额不足,请更换扫码支付或充值

打赏作者

实付元
使用余额支付
点击重新获取
扫码支付
钱包余额 0

抵扣说明:

1.余额是钱包充值的虚拟货币,按照1:1的比例进行支付金额的抵扣。
2.余额无法直接购买下载,可以购买VIP、付费专栏及课程。

余额充值

