
初识激光雷达 SLAM

激光雷达SLAM简介 激光雷达SLAM简介激光雷达激光SLAM简介SLAM的定义与分类根据传感器分类根据优化方法分类(状态估计)激光雷达SLAM流程数据处理帧间匹配--核心部分回环检测后端优化激光雷达SLAM输入激光SLAM的输出激光SLAM的帧间匹配方法激光SLAM的发展Filter-basedGraph-based激光SLAM的趋势--与视觉融合视觉提供的信息融合解决的问题激光SLAM中的问题数学基础位姿表示和转换矩阵位姿表示主动旋转(向量旋转)被动旋转(坐标系旋转) 激光雷达 激光SLAM简介 Simultaneous l 阅读详情

激光点云定位一般预先制作定位地图,不管是 3D 还是 2D 地图。然后用车上的实时点云和地图进行匹配,来计算激光雷达的位置和姿态,再通过激光雷达与 IMU 之间的外参,得到 IMU 的位置和姿态。匹配有很多种方法,可以是基于 3D 点云匹配的 ICP 方法,也可以是我们这里给出的基于 2D 概率地图的直方图滤波器匹配定位。

激光定位的优点是在没有 GPS 情况下可以工作,鲁棒性比较好;缺点就是需要预先制作地图,同时要定期更新地图(因为环境会发生变化),雨雪天气也会受到影响(因为 Lidar 被折射的比较多,收到的点云数据变少)。

激光 SLAM 脱胎于早期的基于测距的定位方法(如超声和红外单点测距)。激光雷达的出现和普及使得测量更快更准、信息更丰富。激光雷达采集到的物体信息呈现出一系列分散的、具有准确角度和距离信息的点,被称为点云。通常激光 SLAM 系统通过对不同时刻两片点云的匹配与比对,计算激光雷达相对运动的距离和姿态的改变,也就完成了对机器人 / 自动驾驶车辆自身的定位。

激光雷达距离测量比较准确,误差模型简单,在强光直射以外的环境中运行稳定,点云的处理也比较容易。同时点云信息本身包含直接的几何关系,使得机器人的路径规划和导航变得直观。激光 SLAM 理论研究也相对成熟,落地产品更丰富。

激光 SLAM 框架一般分为前端扫描匹配、后端优化、闭环检测、地图构建四个关键模块。下面从算法的角度分别对四个模块进行总结:

  1. 前端扫描匹配是激光 SLAM 的核心步骤,已知前一帧位置并利用相邻帧之间的关系估计当前帧的位置。前端扫描匹配能给出短时间内的位置和地图,但难免有不可避免的误差累积。
  2. 后端优化正是当长时间增量式扫描匹配后优化里程计及地图信息。目前在激光 SLAM 中主流的扫描匹配算法包括:迭代最临近点及变种、相关性扫描匹配、基于优化方法、正态分布变换、基于特征的匹配以及其它匹配算法。
  3. 闭环检测负责通过检测闭环而减少全局地图的漂移现象,以便生成全局一致性地图。
  4. 地图构建模块负责生成和维护全局地图。

在 3D 激光 SLAM 中,最流行的匹配方法是基于特征的匹配,典型的开源方案是 LOAM。

激光 SLAM 的基本原理就是点云拼接,也就是上文中提到的配准。可以利用柱状物等特征信息来拼接,也可以直接用点来拼接,总之这方面各种方法大同小异、区别不大。激光 SLAM 的开源项目也有很多,LOAM/LeGO-LOAM 就是其中经典的方案。

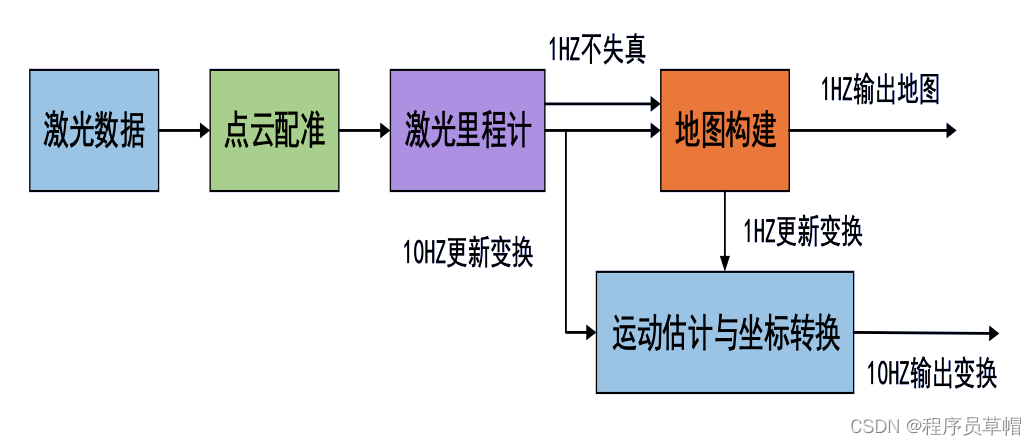
在 3D 激光 SLAM 领域中,由 Zhang J 等人提出的 LOAM 方案,利用 3D 激光雷达采集数据,进行基于特征点的扫描匹配,利用非线性优化方法进行运动估计,激光里程计的输出与地图进行匹配,包括直线匹配和平面匹配,无回环检测模块,点面特征还不够可靠。LOAM 方案的框架如图所示。

 

激光雷达SLAM学习笔记 学习多传感器融合,这篇文章以初学者的视角简介了SLAM和激光雷达,并着重学习LOAM论文。 阅读详情

相关推荐

一起自学SLAM算法:4.2 激光雷达

连载文章,长期更新,欢迎关注:每当说起雷达,很多人可能想到的就是军事领域探测敌机那种庞然大物。其实,雷达是指利用探测介质探测物体距离的设备,比如无线电测距雷达、激光测距雷达、超声波测距雷达等,如图4-35所示。由于激光具有很好的抗干扰性和直线传播特性,因此激光测距具有很高的精度。基于激光测距原理的激光雷达,测距精度往往可以达到厘米级或毫米级,广泛应用于机器人导航避障、无人驾驶汽车、环境结构建模、安防、智能交互等领域。

机器人研究猿-优快云 4072

激光雷达SLAM算法综述

即时定位与地图构建(simultaneous localization and mapping,SLAM)是自主移动机器人和自动驾驶的关键 技术之一,而激光雷达则是支撑SLAM算法运行的重要传感器。基于激光雷达的SLAM算法,对激光雷达SLAM总体框架进行介绍,详细阐述前端里程计、后端优化、回环检测、地图构建模块的作用并总结所使用的算法;按由2D到 3D,单传感器到多传感器融合的顺序,对经典的具有代表性的开源算法进行描述和梳理归纳;介绍常用的开源数据集,以及精度评价指标和测评工具;

HUASHUDEYANJING的博客 7534

初识SLAM

SLAM (simultaneous localization and mapping),也称为CML (Concurrent Mapping and Localization), 即时定位与地图构建,或并发建图与定位。问题可以描述为:机器人在未知环境中从一个未知位置开始移动,在移动过程中根据位置估计和传感器数据进行自身定位,同时建造增量式地图。机器人SLAM系统一般具有两种形式:基...

qq_39734379的博客 950

从零入门激光SLAM(一)——什么是SLAM

SLAM的全称是Simultaneous Localization and Mapping即时定位与地图构建,为解决机器人自主导航的问题。人在一个未知的环境下也不知如何行进,我们闭着眼睛也不知道怎么走路,机器人如人一样,也需要一个“眼睛”与环境之间交互知道自己的位置,并且能够建立一个地图来让机器人自主导航。如下图所是,相机相当于我们的眼睛,激光雷达像是成千上万个很长的拐棍去勘测障碍物,地图相当于我们日常用的导航地图。机器人有了这些东西就可以进行走路(决策、规划、控制)。

HUASHUDEYANJING的博客 4万+

SLAM的傻瓜教程 SLAM for Dummies

SLAM的傻瓜教程 比较旧了,但是结构特别清楚

qq_30513593的博客 3384

Java服务端实现Google Pay支付功能

全网最全代码、最清晰服务端处理Google Pay,最清晰讲解Google Pay集成逻辑。

jack2350536098的博客 1万+

SLAM---初识SLAM

文章目录1. SLAM定义1.1 定位1.2 地图构建2. SLAM使用的传感器2.1 激光雷达 1. SLAM定义 SLAM(Simultaneous Localization and Mapping)同时定位与地图创建。将机器人从一个未知环境里的未知地点出发,在移动过程中通过传感器(比如激光雷达,或是摄像头)观测定位自身位置、姿态、运动轨迹,再根据自身位置进行增量式的地图构建,从而达到同时定位和地图构建的目的。SLAM技术正是为了实现这个目标涉及到的诸多技术的总和。 定位和建图是两个相辅相成的过程,地图

LoongEmbedded的专栏 7166

无感FOC之高频注入法——永磁同步电机控制

1.摘要电机运行在低速或零速时,磁链产生的反电动势很微弱,可用信号的信噪比太低,因而难以从反电动势中提取转子的位置和速度信息。因而在电机处于低速或零速时,需要借助电机的凸极特性来获取转子的位置信息。内置式永磁同步电机或磁密较大的表贴式永磁同步电机具有这种凸极特性,可借助高频电压注入法获取转子位置。2.凸极特性凸极电机内部的气隙是不均匀的,d轴和q轴的有效气隙是不同的,通俗来说在凸极电机里,q轴电感往往大于d轴电感,而在大部分表贴式永磁同步电机,气隙分布相对均匀,q轴电感近似于d轴电感。凸极率常用q轴电感和d

qq_2545470942的博客 2万+

视觉SLAM初识

       视觉SLAM是一个新型领域,尽管SLAM的发展已经近十年,但视觉SLAM的发展不过是近两年的事情。在我开始接触SLAM 的时候也是一团雾水,不知如何下手,由于时间紧,任务重,不得不自己摸索。现将摸索心得和一些学习SLAM 的必备知识列举出来,帮助初学者有一个清晰的学习思路。SLAM学习涉及很多数学上的专业知识以及计算机视觉,图像处理等很多专业性极强的知识。不要慌,只要肯沉得下心,入门...

m0_37702666的博客 2490

第1部分 基础算法(提高篇)--第2章 二分与三分1439:【SCOI2010】传送带

1439:【SCOI2010】传送带 时间限制: 2000 ms 内存限制: 65536 KB 提交数: 372 通过数: 212 【题目描述】 在一个2维平面上有两条传送带,每一条传送带可以看成是一条线段。两条传送带分别为线段AB和线段CD。lxhgww在AB上的移动速度为P,在CD上的移动速度为Q,在平面上的移动速度R。现在lxhgww想从A点走到D点,他想知道最少需要走多长时间。 【输入】 输入数据第一行是4个整数,表示A和B的坐标,分别为Ax,Ay,Bx,By 第二行是4个整

zqhf123的博客 836

MediaCodec视频解码流程详解及参考demo

本文主要讲解mediacodec的视频解码流程,及demo参考例子。

分享音视频技术 7872

【里程计在激光雷达SLAM中的作用】【gmapping算法&hector_mapping算法】

map.pgm是地图的图片;map.yaml文件记录了地图的参数,包含:1.image:map.pgm 即地图图片名称描述;2.resolution:0.050000 即地图分辨率,单位是米/像素;3.origin:[-100.000000,-100.000000,0.000000] 地图左下角像素的坐标、map.pgm地图相对于map坐标系的偏转角度;

weixin_46187287的博客 1855

Lumerical官方案例、FDTD时域有限差分法仿真学习(三)——环形谐振器(Ring resonator)之第二&第三部分

二、使用 MODE 的参数提取和蒙特卡罗 三、最终参数提取

weixin_45719141的博客 1万+

SLAM|初识SLAM

在空间中,人可以通过固定不动的事物来作为参考系中的参照物。而这些固定不动的东西可以称之为特征,空间可以理解成特征存在的空间。而参照物的意义,可以变成是看到某某参照物,就按这个某某参照物进行位置移动。比如说碰到这个蘑菇往左柺。

Fangyechy的博客 665

深度学习实战87-高中数学自适应测试系统研究与应用研发,前后台页面设计

大家好,我是微学AI ,今天给大家介绍一下深度学习实战87-高中数学自适应测试系统研究与应用研发,前后台页面设计。高中数学自适应测试系统旨在通过精准评估学生能力,用最少的题目发现其薄弱环节,并提供定制化的学习计划,帮助学生快速提升成绩。同时,系统结合了AI大模型实现自动判卷、生成报告,减轻教师负担,并支持个性化作业布置,使教学更加高效。学生可以清晰了解自身学习状态,教师也能获得精准的学生画像,实现差异化教学。

微学AI的博客 444

【FPGA教程案例49】控制案例1——基于FPGA的PID控制器verilog实现

PID控制器产生于1915年,PID控制律的概念最早是由LYAPIMOV提出的,到目前为止,PID控制器以及改进的PID控制器在工业控制领域里最为常见。PID控制器(比例-积分-微分控制器),由比例单元 P、积分单元 I 和微分单元 D 组成。通过Kp,Ki和Kd三个参数的设定。PID控制器主要适用于基本线性和动态特性不随时间变化的系统。图1为PID控制器的基本结构框图。PID控制器以其结构简单、稳定性好、工作可靠、调整方便而成为工业控制的主要技术之一。...

FPGA/MATLAB学习教程/源码/项目合作开发 4527

SLAM其实是魔法——魔力感知!

SLAM就是定位和建图,知道自己在哪里,本文只是粗略的抽象的(我是二次元)介绍一下,其中具体有什么算法等内容以后再来介绍,本人也是咸鱼一只,文章错误还请各为大佬批评指正,共同学习。

qq_52852434的博客 1124

ML307R OpenCPU TCP使用

实现现象 平台下发数据,板子在收到数据之后,马上再发送到平台,通过串口助手可以看到已经接收到数据。ML307R TCP 是使用LWIP的标准的socket通信,具体TCP流程可以自行百度。实验目的:实现把接收的数据再发送到服务端。因为是4G,所以必须用外网的。

面朝大海春暖花开 2232

【视觉SLAM:一、初识SLAM】

输入:图像序列(视觉信息)。可选的其他传感器数据(IMU、激光雷达等)。输出:机器人在环境中的轨迹(位姿序列)。环境地图。视觉SLAM是机器人技术和计算机视觉领域的核心课题,其目标是实现定位与建图的同步。通过“小萝卜”的例子,我们理解了SLAM的基本任务;通过“经典视觉SLAM框架”,我们剖析了视觉里程计、后端优化、回环检测和建图模块的核心功能;通过“数学表述”,我们理解了SLAM问题的本质是一个非线性优化问题;

计算机领域博客,与时俱进的思想与技术。 1841

温度PID控制PLC程序

温度PID稳定控制程序,适用于欧姆龙PLC,对其他PLC也具有很大参考价值

ET2012新版免狗免安装绿色软件

ET2012新版免狗免安祖昂绿色软件。,新界面,新视觉,

解读《视觉SLAM十四讲》,带你一步一步入门视觉SLAM—— 第 2 讲 初识SLAM (上)

近来,实习下班比较早,再加上天气冷,不用陪女朋友逛街,所以早早回到寝室,继续写博客! 在上一篇博客中,我解读了《视觉SLAM十四讲》第1讲的内容。在第一讲中,书中并没有什么技术性的问题,主要是作者介绍了一些预备知识。 这篇博客,我要带你解读第2讲——初识SLAM。我相信如果你运行了我在上一篇博客中介绍的ORB-SLAM2,那么你对SLAM已经有一个很好的认识了。 一、初识SLAM 在这一讲中,作者...

一点儿也不萌的萌萌 1088

android 蓝牙通讯demo

android 下蓝牙通讯demo,实现了发现蓝牙,使能蓝牙,通过蓝牙发送消息。

第 2 讲 初识 SLAM

光荣在于平淡,艰巨在于漫长 文章目录第 1 讲 预备知识1.1 本书讲什么1.2 代码第 2 讲 初识 SLAM2.1 引子:小萝卜的例子2.2 经典视觉 SLAM 框架2.2.1 视觉里程计2.2.2 后端优化2.2.3 回环检测2.3 SLAM 问题的数学表述2.4 实践:编程基础2.4.1 安装 Linux 操作系统2.4.2 Hello SLAM2.4.3 使用 cmake2.4.4 使用库2.4.5 使用 IDE 第 1 讲 预备知识 1.1 本书讲什么 SLAM 是 Simultaneous.

ailesanlesanleaile 583

Camera2Demo

在Camera2 的基础上进行封装,使得Camera2一堆初始化逻辑与Activity分离,降低耦合度,完成预览拍照并保存的操作

SLAM14讲笔记分享——第二章【初识SLAM】

《SLAM14讲》第二章笔记分享,会一直更新。

weixin_51452422的博客 4037

【激光SLAM】点云初识

激光雷达点云在ROS接口下,包含二维点云格式sensor_msgs::laserscan、三维点云格式sensor_msgs::PointCloud2(实际上还有sensor_msgs::PointCloud,只不过我目前没用到)以及PCL中关于点云的一系列格式。

weixin_44501612的博客 4712

激光SLAM放弃指南1:初识激光SLAM

参考链接:bilibili的SLAM课程,我是根据那个课程做的笔记 1.slam 同时估计机器人的位姿和环境地图。 2.静态(三种地图;topological map:环境大,把环境简化成点,两点之间进行连线;metrical:尺度跟现实世界对应的,现实1米 地图1米(滤波器和图优化的构建);hybrid : 混合地图,在初始全局路径规划下,用topological地图规划。在局部路径规划下,用metrical规划。 )和动态(低:环境变化机器人看不出来(建图过程中移动了一个家具)和高:建图过程中有人在走动

qq_45113070的博客 1064

视觉SLAM十四讲学习(初识SLAM)

视觉SLAM十四讲学习(初识SLAM)

qq_42994487的博客 1413
上一篇: ROS系统中Service 通讯的原理及实现
下一篇: C++中运算符|=和&=的具体含义
程序员草帽
博客等级 码龄5年 3096粉丝 64原创
评论
成就一亿技术人!
拼手气红包6.0元
还能输入1000个字符
 
 条评论被折叠 查看
添加红包

请填写红包祝福语或标题

个

红包个数最小为10个

元

红包金额最低5元

当前余额3.43元 前往充值 >
需支付:10.00元
成就一亿技术人!
领取后你会自动成为博主和红包主的粉丝 规则
hope_wisdom
发出的红包
实付元
使用余额支付
点击重新获取
扫码支付
钱包余额 0

抵扣说明:

1.余额是钱包充值的虚拟货币,按照1:1的比例进行支付金额的抵扣。
2.余额无法直接购买下载,可以购买VIP、付费专栏及课程。

余额充值