【高斯泼溅】如何将“歪头”的3DGS模型精准“钉”在地图上,杜绝后续误差?

COLMAP实战:利用GPS数据实现三维模型与地理坐标系的精准对齐 本文详细介绍了如何使用COLMAP的model_aligner工具,结合影像的GPS数据,解决三维重建模型与真实世界地理位置脱节的问题。通过实战步骤,指导用户将模型从局部坐标系精准对齐到WGS84等地理坐标系,并提供了坐标转换、精度验证及常见问题排查方法,适用于测绘、智慧城市等需要地理参考的应用场景。 阅读详情

“拍”一个GS模型只要几分钟,建一个GS模型可选的工具也很多,但是模型放进网页里难以旋转,永远卡不到你想看的那个角度,应该怎么办?

更进一步,如果我想把模型放到地图上的实际位置,对模型和周围地理环境有更深入的联动,这时候又该怎么办?

相信看完这篇文章,你不仅能轻松拿捏小模型的各个角度,大范围的高斯模型配准到地图也是能手到擒来。
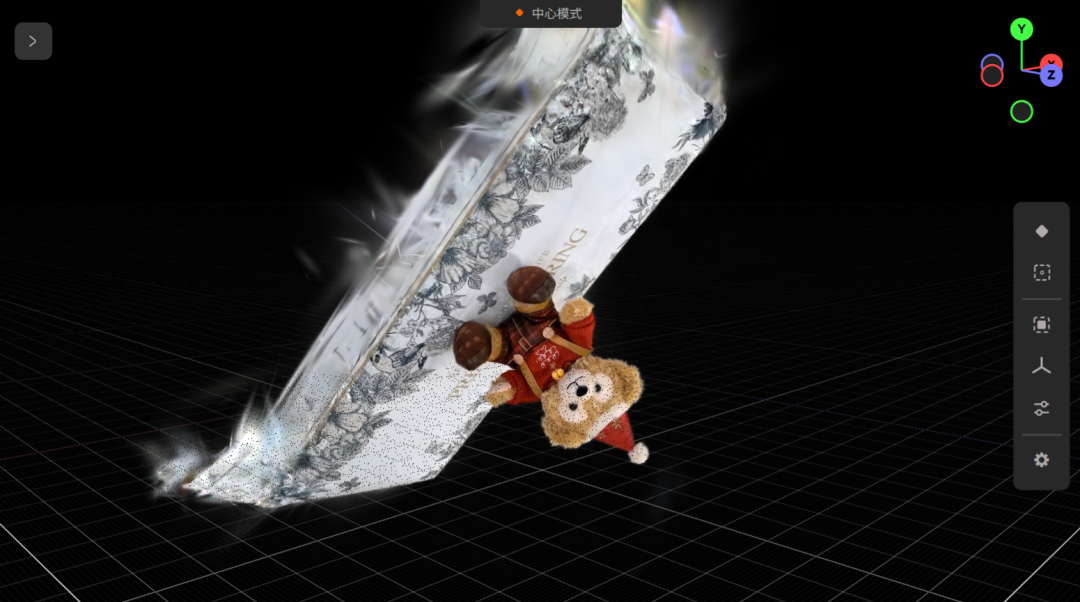
为什么小熊的角度奇奇怪怪的?

了解两个坐标系,轻松旋转查看模型

想要能自如的旋转模型,只需要了解两个坐标系。

以后不管是高斯模型、点云或OBJ等各类数据,在各式查看器中的自如观看都不在话下。

现在解密一下这两个坐标系:

  • 物体坐标系:即模型自身有个XYZ三轴
  • 世界坐标系:即查看器预先定义好的XYZ三轴

是不是看懵了,说啥呢。别急,让我以下面的小熊模型来详细讲解一下。

首先我们一般可以看到,查看器右上角有个很明显的XYZ轴。我们刚进入查看器后什么都别动,XYZ这个初始的方向就是世界坐标系的指向,我们只需要关心指向上方的是哪根轴就行。这个场景中就是Y轴。

下面就是关键了,我们要将模型的Y轴对齐世界坐标系的Y轴。

有人可能要问了:小熊又没有这些红红绿绿的轴,我又不知道哪个是Y轴,还对齐呢?

我们可以想象一下,Y是向上的,那这个小熊模型是不是也应该向上,那什么应该是向上的呢?

很明显吧,我们只需要把小熊的红帽子旋转向上,那小熊肯定就自然和世界坐标系对齐了。
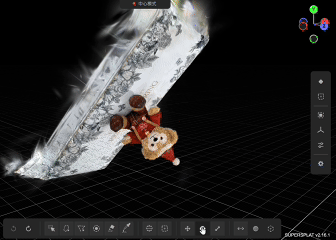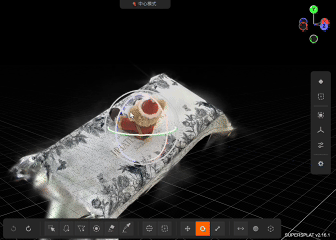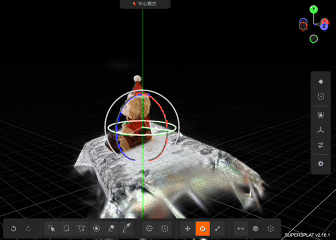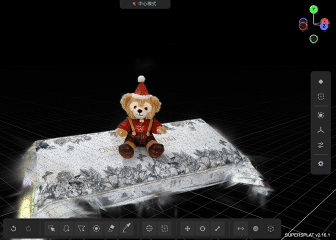
这样一通旋转完,小熊我们就可以方便的查看啦。

大模型叠加地图

这小熊模型我随便转转看看,没啥精度要求,难度太低。要是想把东方之门、阳澄湖那么大区域的高斯模型对齐到地图,融入到GIS的测量、分析、决策与运维流程该怎么办呢?

我们首先要做的工作是配准,将模型配准到地图上。

进行配准需要了解坐标系:

众所周知,地球是个三维椭球,而我们平时看的地图都是二维平面,这里涉及到两个坐标系了;再加上模型的坐标系,就是三个坐标系了。

平常无人机图像自带的经纬度就是三维椭球的坐标系,一般来说常用的为WGS84坐标系;平面地图的坐标系一般来说常用的是墨卡托投影坐标系。在国际标准下,这两者常用的代码是EPSG:4326和EPSG:3857。

而配准一般步骤如下:

01地图选点

从地图上选取一些特征点,地图上获取的点如果是经纬度,需要将其转换到EPSG:3857坐标系下的平面坐标。

平面地图选点

02模型选点

模型侧则首先要将colmap结果点云导入进CloudCompare之类的点云处理工具,然后选取与地图上选择的相同的点,记录其坐标,即模型坐标系下坐标。

CloudCompare工具选取模型点

03变换矩阵计算

之后我们可以使用最小二乘等算法,计算两组坐标间最佳的旋转变换矩阵(上一步选取的点越多,最终配准结果越准确)。

04变换模型

最终我们还要对高斯模型的位置、旋转等相关属性应用这个矩阵才能完成配准,将模型放上地图。

模型叠加地图

如何一步完成叠加

把模型“摆”到地图上,传统做法得先闯三关坐标系、再踩四步配准坑;来一个新模型就全套重来,人工量直接拉满。

Mapmost 高斯泼溅建模平台,让这套苦差事变成“无人区”:

照片带 GPS?

平台自动读取,建完模型一秒缩放+旋转,稳稳落到真实地理位置;

照片没 GPS?

空三后的随机坐标系也能被扳正,再也不怕像“小熊”弯头转向的。

无人机拍完→上传→自动配准,整条链路零手工、零代码,真正的“一键到地”。

快来试试吧!

Mapmost 高斯泼溅建模平台,坐标系烦恼到此为止,现在就把飞机升空,剩下的交给Mapmost!

申请试用,请至Mapmost官网联系客服

Mapmost 3DGS Builder在线体验版已上线~

欢迎体验: studio.mapmost.com/3dgs

构建基于Viser的3DGS实时渲染与交互式调试平台 本文详细介绍了如何利用Viser框架构建3D高斯溅射(3DGS)的实时渲染与交互式调试平台。通过集成Viser的Web交互能力和3DGS渲染管线,开发者可以实现参数调整的即时可视化反馈,大幅提升算法开发效率。平台特别适用于3DGS算法验证、场景设计优化和应用开发预览,解决了传统开发流程中反复渲染的低效问题。 阅读详情

相关推荐

3D Gaussian Splatting训练数据准备与Colmap使用教程:从图片到完整数据集

本文详细介绍了为3D Gaussian Splatting准备训练数据的完整流程,重点讲解如何使用Colmap从无序图片中重建3D场景并生成适配的训练数据集。教程涵盖Colmap在Windows平台下的安装配置、特征提取与匹配、稀疏重建等核心步骤,并提供了实战案例与常见问题排查指南,帮助开发者高效完成从图片到完整数据集的转换。

weixin_29234509的博客 513

建图:从占用栅格到3D高斯——三种SLAM的地图表示理论

建图是SLAM的"产出物"——最终交付给上层应用的环境模型。本章横向对比三种SLAM的地图表示:(1) 2D激光的占用栅格地图(Occupancy Grid)——二值贝叶斯滤波与log-odds更新,(2) 3D激光的点云特征图与TSDF地图——从稀疏特征到稠密体素,(3) 视觉的路标地图(从稀疏共视图到稠密网格/3DGS)。核心论点是:地图表示的选择由传感器特性(直接几何 vs 间接光度)和下游任务(导航 vs 渲染 vs 定位)共同决定。三种SLAM的地图表示由传感器特性决定。

weixin_43753382的博客 194

3D高斯泼溅(Gaussian Splatting)从理论到实践:手把手教你实现前向与反向传播

本文深入解析了3D高斯泼溅(Gaussian Splatting)的核心原理与实现,从理论到代码手把手教你构建完整的可微分渲染管线。详细拆解了前向传播中3D高斯投影、2D协方差计算及基于Tile的Alpha混合渲染流程,并系统阐述了反向传播中梯度如何流回位置、旋转、缩放等参数。通过剖析CUDA内核与工程优化,为开发者实现这一前沿神经渲染技术提供了清晰的实践指南。

weixin_29062823的博客 646

GMMREG:基于高斯混合模型的鲁棒点集配准

不同点在于本节算法采用L2距离来衡量两个点云之间的相似性,而5.7节中的NDT算法采用的是作者定义的匹配势来衡量,实际上是所有线段对之间的差异。并且本节算法中加入了薄板样条插值算法来解决非刚性点云的配准问题。给定一组生猪点云数据,如图1,2所示。利用GMMREG算法进行配准,配准结果如图3所示。可以看到配准效果良好,并且继续增加迭代次数进行TPS插值,还能够继续降低L2距离,使得配准效果进一步上升。该算法选择L2距离来衡量两个高斯混合密度之间的相似性。

weixin_43802726的博客 584

3DGS模型实时交互新玩法:手把手教你用Python+Viser实现浏览器端动态渲染

本文详细介绍了如何利用Python和Viser库实现3D高斯泼溅(3DGS)模型在浏览器端的实时动态渲染。从环境搭建、相机参数转换到实时渲染优化,手把手教你打造高性能的Web端可视化系统,提升3D模型的交互体验。

weixin_28704565的博客 375

3DGS模型优化实战:从1.4GB的PLY文件到移动端可用的轻量级资产

本文详细介绍了如何将1.4GB的3D Gaussian Splatting(3DGS)PLY文件优化为移动端可用的轻量级资产。通过混合精度量化、莫顿排序改良、纹理化数据存储等关键技术,实现在移动设备上的高性能渲染,最终将内存占用从1.4GB降至89MB,帧率提升至54fps,为移动端3D应用开发提供了实用解决方案。

weixin_32556315的博客 312

算法基础 - 高斯牛顿法(点云配准)

算法基础 - 高斯牛顿法(点云配准) 为了实现基于高斯-牛顿法的点云配准算法,通常需要以下几个步骤: (1)定义点云数据结构。 (2)初始化变量。 (3)定义雅可比矩阵和海森矩阵的计算方法。 (4)进行迭代优化。

Adunn的专栏 704

Linux下CUDA 11.8与vllm的完美搭配:从环境配置到避坑指南

本文详细介绍了在Linux系统中为CUDA 11.8环境部署vLLM的完整实战指南。针对cu118与vLLM的版本兼容性核心问题,提供了从Python、PyTorch版本选择,到关键依赖vllm-nccl-cu11的安装避坑,以及环境调优、生产级容器化部署的全面解决方案,帮助开发者高效构建稳定的大模型推理服务。

weixin_29095049的博客 308

【三维重建】【SLAM】SplaTAM:基于3D高斯的密集RGB-D SLAM(CVPR 2024)

SplaTAM,一个新的SLAM系统,利用3D Gaussian Splatting作为底层map表示,渲染和优化更快,明确的地图空间范围,和流线型的地图稠密化。可以同时优化pose估计、场景重建和新视图合成

qq_45752541的博客 9369

ESP-IDF 利用ESP32构建智能音乐播放器(一)---------- 实现SD卡MP3文件的解码与播放

本文详细介绍了如何利用ESP32和ESP-IDF开发框架,从零开始构建一个智能音乐播放器。文章重点讲解了如何通过SD卡模块读取MP3文件,并集成Helix MP3解码库进行软件解码,最终通过I2S接口驱动音频模块实现播放。内容涵盖硬件连接、软件环境搭建、核心解码与输出逻辑,为嵌入式音频开发提供了完整的实战指南。

weixin_29163797的博客 234

一文读懂3D高斯渲染黑科技:附Three.js 加载 3D Gaussian Splatting (3DGS) 实现方案

方案优点缺点适用场景Luma AI最简单,官方支持依赖外部服务快速原型、展示纯 Three.js,灵活需要自行处理优化通用开发3DGS SDK企业级,功能完整较重,学习曲线大型项目Mapbox 集成地图融合依赖 MapboxGIS 应用选择建议:新手推荐Luma AI方案,需要深度定制选,地图应用选Mapbox 集成方案。🌟 总结:水滴石穿,未来可期3DGS不是完美的——处理动态场景和超大空间仍有挑战。但它用最简单粗暴的方式,解决了3D领域几十年"质量vs速度"的死结。

ALLENJIAO的专栏 1834

西门子S7-1200控制伺服/步进电机方法与接线(全)

西门子S7-1200控制伺服/步进电机方法与接线(全) 伺服/步进电机在非标自动化控制中十分常用,但作者发现在各类开源网站上很少有人做西门子1200PLC控制伺服/步进电机的教程,于是今天想着跟大家分享一下。 本文共分为一下几个四个内容。 文章目录西门子S7-1200控制伺服/步进电机方法与接线(全)前言一、准备二、接线1.PLC接线:2.伺服接线:3. 步进电机的接线:三、代码组态代码四、可能出现的问题 前言 工程控制常用到三项异步电机、直流电机等,但他们都无法准确的控制电机角度;于是有了步进电机、

weixin_46060068的博客 7万+

3D高斯溅射终于能当机器人“导航地图”了!SAGE-3D破解2大核心痛点,还送1000个超写实场景数据集

SAGE-3D突破性实现3D高斯溅射技术在具身导航的应用,通过构建包含1000个精准标注场景的InteriorGS数据集和200万指令的SAGE-Bench基准,首次解决语义理解与物理交互两大核心难题。该系统为机器人提供物体识别标签和碰撞感知能力,在VLN-CE未见过场景测试中使成功率提升31%,同时保持6.2ms的快速渲染效率。研究成果为智能导航领域提供了高保真仿真训练环境与标准化评估体系,显著推动具身智能发展。

牛喀具身智能社区的博客 869

STM32F103RCT6的FLASH读写操作

STM32F103RCT6是一款常用的32位微控制器,它具有内置的FLASH存储器,可以用于存储程序代码和数据。在本文中,我们将详细介绍如何进行STM32F103RCT6的FLASH读写操作,并提供相应的源代码。写入数据时,我们通过将数据直接写入FLASH地址来完成。通过使用适当的API和规则,我们可以有效地读取和写入数据。写入FLASH时,我们需要按特定的规则进行编程。首先,我们需要包含适当的头文件和定义相关的宏和变量,以便在代码中使用FLASH API。类型的指针,我们可以直接读取FLASH中的数据。

UplKubernetes的博客 1032

JavaSwing_4.2: JDialog、JOptionPane(对话框)

JDialog,对话框。使用 JDialog 类可以创建自定义有的对话框,或者调用 JOptionPane 中的多个静态方法快速创建各种标准的对话框。JOptionPane是 JavaSwing 内部已实现好的,以静态方法的形式提供调用,能够快速方便的弹出要求用户提供值或向其发出通知的标准对话框。

谢TS的博客 7万+

Hier-SLAM:LLM 赋能的分层语义 3D 高斯泼溅,突破大规模语义 SLAM 的效率瓶颈

例如,底层是具体的对象(Stool, Sofa),上一层归类为家具(Furniture),再上一层归类为物体(Object),顶层则是场景(Scene)。:展示了从粗粒度到细粒度的语义渲染效果。Hier-SLAM 的出现,为机器人在复杂、开放的真实世界中进行长时间、大规模的语义导航提供了一种切实可行的技术路径,展示了“结构化先验 + 高斯泼溅”的巨大潜力。:设计了层级内(Inter-level)和跨层级(Cross-level)的双重优化策略,实现对场景从“物体”到“具体家具”再到“椅子”的渐进式理解。

3D视觉工坊 455

RK3588 ENV 环境配置之 fw_printenv

RK3588 ENV环境配置指南 本文详细介绍了在RK3588平台上配置ENV环境变量的完整流程。首先需要在parameter分区表中划分env分区,然后在U-Boot中配置MMC偏移地址。接着编译fw_printenv工具并部署到目标设备,配置fw_env.config文件指定存储位置。重点解决了内核中读写ENV时遇到的CRC校验问题,通过U-Boot的saveenv命令初始化环境变量存储区域。最后展示了如何使用fw_printenv/fw_setenv工具在内核中读写ENV变量,并建议将配置集成到根文件

501846585_QQAndroid_java 1031

COLMAP GPS融合技术:让3D模型拥有精准地理坐标的完整指南

🚀 你是否曾经遇到过这样的困境:用COLMAP重建出的3D模型虽然结构精美,却无法确定它在真实世界中的确切位置?这正是GPS数据融合技术要解决的核心问题。本文将带你深入了解如何在COLMAP中实现GPS数据与3D模型的完美融合,让你的重建结果从"虚拟空间"跃升到"真实地理空间"。 ## 为什么你的3D模型需要GPS定位? 想象一下,你花费数小时拍摄的无人机航测数据,最终生成的3D模型却无法与

gitblog_00668的博客 733

RK3588 实战级 YOLOv5 Android 全解析:NPU 量化 + 多线程 + 跟踪算法,源码一次买齐

本文将带你完成一个完整的AI视觉项目:在搭载RK3588芯片的Android开发板上运行实时目标检测与跟踪应用。实战目标:成功运行官方YOLOV5摄像头实时检测案例技术深度:深入理解RKNN开发框架和源码实现核心技能:掌握NPU推理、多线程并发、目标跟踪等关键技术。

FJN110的博客 156

最新的sdio 4.0 spec 协议标准 带书签 高清完整PDF版

Part-E1-SDIO-Specification-Ver4.00-Final-120220.pdf:最新的sdio 4.0 spec 协议标准 带书签 高清完整PDF版,包括SDIO 接口的外设,SDIO 接口官方协议等。

基于NeRF/Gaussian的全新SLAM算法

什么是SLAM?SLAM,即同时定位与地图构建技术,SLAM可以让机器人、无人机和其他自动化系统能够在未知环境中同时进行自我定位和环境映射。为什么是NeRF-Based SLAM?传统CG将输入图像重新投影再融合到新的视图摄像机中,利用几何结构来进行重投影。在很多情况下,传统CG方法重建地图都能有相当好的效果,但是对于地图上的未知区域,进行三维重建恢复就有些困难了。深度学习很早就在应用在重建方面。...

3D视觉工坊 534

大中型超市收银系统(可直接运行)

光步前台收银系统系统功能:商品销售、商品退货、挂单、收银员权限、会员销售、单品取消、整单取消、商品查询、脱机销售、脱机数据上传,基本资料下载,开钱箱、小票打印、收款结算,支持多币种付款方式(现金、储值卡、礼券、微信等),支持多种促销。运行环境:.net 4.0登陆信息用户名:1001 密码:123456内置商品信息,商品编码可输入00001000 - 00010000,测试效果相关功能键F5 结算 F9挂单 F11商品查询 F8退货 Insert单品取消 Del整单取消 F12开钱箱F2 会员 Ctrl+Z退出系统 Home 锁屏 相关源码待公开

使用全景相机进行高斯泼溅的构建方案

选择在白天光线充足的时候进行拍摄,同时场景中避免水面/玻璃等反射物体干扰,理论效果会更好;在计算colmap时,可以采用的方案,理论效果会比当前计算的效果更好。后面抽时间再尝试一下新方案。

兴趣使然的创作者 2143

NTscan扫描工具

ntscan是一个扫描器,可以扫描没有密码和弱密码的共享,先到配置文件中填写猜测的用户名和密码,扫描过程中右侧出现的是扫描日志。

Data-Structures-and-Algorithm-Analysis-in-Java.pdf

作者: Weiss, Mark A. 出版社: Addison Wesley Data Structures and Algorithm Analysis in Java is an “advanced algorithms” book that fits between traditional CS2 and Algorithms Analysis courses. In the old ACM Curriculum Guidelines, this course was known as CS7. This text is for readers who want to learn good programming and algorithm analysis skills simultaneously so that they can develop such programs with the maximum amo...

360全景视频构建3DGS高斯泼溅模型的实战指南

基于火山引擎豆包大模型,从零搭建一个实时语音通话应用。它不是简单的问答,而是需要你亲手打通 ASR(语音识别)→ LLM(大脑思考)→ TTS(语音合成)的完整 WebSocket 链路。对于想要掌握 AI 原生应用架构的同学来说,这是个绝佳的练手项目。架构理解:掌握实时语音应用的完整技术链路(ASR→LLM→TTS)技能提升:学会申请、配置与调用火山引擎AI服务定制能力:通过代码修改自定义角色性格与音色,实现“从使用到创造”从0到1构建生产级别应用,脱离Demo,点击打开。

2600_94960101的博客 1253

竖排文字识别总出错?用eSearch离线OCR搞定古籍录入,新手完整指南

你盯着屏幕上歪七扭扭的识别结果:一列竖排的古籍文字被横着读了出来,断句全乱、顺序颠倒。这种崩溃,古籍研究者、书法爱好者和整理旧家谱的人都懂。**eSearch** 是一款集截屏、离线OCR、搜索翻译、贴图、录屏于一体的免费开源软件,"框选即识别、全程离线"的竖排文字识别,正是它能干得漂亮的一件事。 ## 为什么普通OCR一到竖排就翻车 先别急着怪自己操作不对,传统OCR工具面对竖排内容,通常栽

gitblog_00651的博客 364

2026年,3DGS和世界模型,在自动驾驶仿真中的组合应用

自动驾驶仿真赛道升温,3DGS 与世界模型同台竞技,实操如何?技术落地效果又如何?本文转载一线工程师分享,实操 aiSim 3DGS 功能,拆解技术路线差异,解读落地价值与协同潜力,提供实操参考!

hongkeaimotek的博客 999

光流法配准matlab,matlab实现的基于高斯光流法的图像配准

image registration..................\LKOFlow..................\.......\Affine..................\.......\......\ComputeLKFlowParms.m..................\.......\......\GaussianDownSample.m..................

weixin_33132553的博客 601
上一篇: 【高斯泼溅】Mapmost分区训练,让大场景3DGS建模从此高效且高质
下一篇: 【实景三维】还再为渲染发愁?手把手教你大场景如何实现“精细”与“流畅”平衡!
Mapmost
博客等级 码龄3年 1721粉丝 191原创
评论
成就一亿技术人!
拼手气红包6.0元
还能输入1000个字符
 
 条评论被折叠 查看
添加红包

请填写红包祝福语或标题

个

红包个数最小为10个

元

红包金额最低5元

当前余额3.43元 前往充值 >
需支付:10.00元
成就一亿技术人!
领取后你会自动成为博主和红包主的粉丝 规则
hope_wisdom
发出的红包
实付元
使用余额支付
点击重新获取
扫码支付
钱包余额 0

抵扣说明:

1.余额是钱包充值的虚拟货币,按照1:1的比例进行支付金额的抵扣。
2.余额无法直接购买下载,可以购买VIP、付费专栏及课程。

余额充值