【优化求解】强化学习的多状态复杂系统(如电网、多智能体、机器人系统)最优决策【含Matlab源码 15371期】

数字信号处理8——多目标跟踪原理 噪音选取: Q表征了系统模bai型的统计特性du,增加Q中元素的值,等zhi价于增加系统噪声或dao增加系统参数版的不确定性,从而使权得增益矩阵Gf增大,加大了系统校正权值,提高了系统动态性能和稳态值。 矩阵 R 表征了测量噪声, 增加 R 中元素的值, 意味加大测量噪声的影响, 同时使 Gf 减小, 减弱系统校正权值, 降低了系统瞬态响应和稳态值。 所以矩阵 Q 和 R 的选取具有矛盾性, 二者进行选取时, 应视具体情况权衡而定。 ... 阅读详情

💥💥💥💥💥💥💥💥💞💞💞💞💞💞💞💞💞Matlab武动乾坤博客之家💞💞💞💞💞💞💞💞💞💥💥💥💥💥💥💥💥
🚀🚀🚀🚀🚀🚀🚀🚀🚀🚀🚤🚤🚤🚤🚤🚤🚤🚤🚤🚤🚤🚤🚤🚤🚤🚤🚤🚤🚤🚤🚀🚀🚀🚀🚀🚀🚀🚀🚀🚀
在这里插入图片描述
🔊博主简介:985研究生,Matlab领域科研开发者;

🚅座右铭:行百里者,半于九十。

🏆代码获取方式:
优快云 Matlab武动乾坤—代码获取方式

更多Matlab优化求解仿真内容点击👇
①Matlab优化求解(进阶版)

⛳️关注优快云 Matlab武动乾坤,更多资源等你来!!

⛄一、强化学习的多状态复杂系统

强化学习(Reinforcement Learning, RL)是一种通过与环境交互学习最优策略的机器学习方法。在多状态复杂系统中,强化学习能够处理高维状态空间、非线性动态以及部分可观测性等挑战。

1 状态空间表示

多状态复杂系统的状态空间通常具有高维性和连续性。常见的状态表示方法包括:

  • 原始状态向量:直接使用系统观测值作为状态
  • 特征提取:通过PCA、自动编码器等降维技术提取关键特征
  • 图表示:将系统建模为图结构,节点表示局部状态

2 算法选择

针对多状态复杂系统的强化学习算法可分为以下几类:

值函数方法

  • DQN(Deep Q-Network):结合深度神经网络与Q-learning
  • Double DQN:解决Q值过高估计问题
  • Dueling DQN:分离状态价值和动作优势

策略梯度方法

  • REINFORCE:蒙特卡洛策略梯度
  • PPO(Proximal Policy Optimization):限制策略更新幅度
  • SAC(Soft Actor-Critic):最大化熵与回报的平衡

3 挑战与解决方案

部分可观测性

  • 使用RNN或LSTM处理时序信息
  • 构建信念状态(Belief State)表示
  • 采用POMDP(部分可观测马尔可夫决策过程)框架

稀疏奖励问题

  • 设计内在奖励机制
  • 采用分层强化学习分解任务
  • 使用逆强化学习从专家示范中学习奖励函数

4 实际应用案例

机器人控制

  • 多关节机器人运动规划
  • 机械臂抓取任务
  • 足式机器人步态生成

游戏AI

  • 复杂策略游戏的决策制定
  • 多智能体协作与竞争
  • 非完全信息博弈

5 数学建模

马尔可夫决策过程(MDP)是强化学习的基础模型,定义为五元组(S, A, P, R, γ):

  • S:状态空间
  • A:动作空间
  • P:状态转移概率P(s’|s,a)
  • R:奖励函数R(s,a,s’)
  • γ:折扣因子

贝尔曼方程描述了最优值函数:
V*(s) = max_a ∑_s’ P(s’|s,a)[R(s,a,s’) + γV*(s’)]

Q-learning更新规则:
Q(s,a) ← Q(s,a) + α[r + γ max_a’ Q(s’,a’) - Q(s,a)]

⛄二、部分源代码和运行步骤

1 部分代码

2 通用运行步骤
(1)直接运行main.m即可一键出图

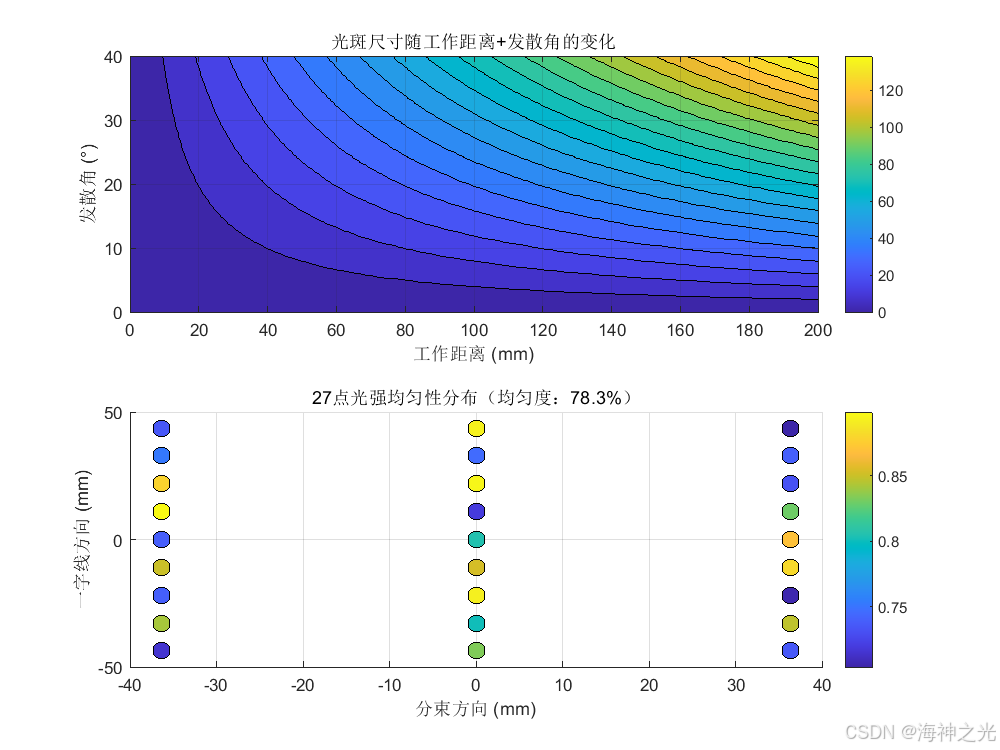
⛄三、运行结果
在这里插入图片描述

⛄四、matlab版本及参考文献

1 matlab版本
2019b

2 参考文献
[1]赵渊,邱玉良,熊燕娇,叶梦姣,吴 林.基于条件相关运行风险的发电调度优化模型[J].电力自动化设备. 2016
[2]王庆荣,朱昌盛,梁剑波,冯文熠.基于遗传算法的公交智能排班系统应用研究[J].计算机仿真. 2011,28(03)

3 备注
简介此部分摘自互联网,仅供参考,若侵权,联系删除

🍅 仿真咨询
1 各类智能优化算法改进及应用

1.1 PID优化
1.2 VMD优化
1.3 配电网重构
1.4 三维装箱
1.5 微电网优化
1.6 优化布局
1.7 优化参数
1.8 优化成本
1.9 优化充电
1.10 优化调度
1.11 优化电价
1.12 优化发车
1.13 优化分配
1.14 优化覆盖
1.15 优化控制
1.16 优化库存
1.17 优化路由
1.18 优化设计
1.19 优化位置
1.20 优化吸波
1.21 优化选址
1.22 优化运行
1.23 优化指派
1.24 优化组合
1.25 车间调度
1.26 生产调度
1.27 经济调度
1.28 装配线调度
1.29 水库调度
1.30 货位优化
1.31 公交排班优化
1.32 集装箱船配载优化
1.33 水泵组合优化
1.34 医疗资源分配优化
1.35 可视域基站和无人机选址优化

2 机器学习和深度学习分类与预测
2.1 机器学习和深度学习分类
2.1.1 BiLSTM双向长短时记忆神经网络分类
2.1.2 BP神经网络分类
2.1.3 CNN卷积神经网络分类
2.1.4 DBN深度置信网络分类
2.1.5 DELM深度学习极限学习机分类
2.1.6 ELMAN递归神经网络分类
2.1.7 ELM极限学习机分类
2.1.8 GRNN广义回归神经网络分类
2.1.9 GRU门控循环单元分类
2.1.10 KELM混合核极限学习机分类
2.1.11 KNN分类
2.1.12 LSSVM最小二乘法支持向量机分类
2.1.13 LSTM长短时记忆网络分类
2.1.14 MLP全连接神经网络分类
2.1.15 PNN概率神经网络分类
2.1.16 RELM鲁棒极限学习机分类
2.1.17 RF随机森林分类
2.1.18 SCN随机配置网络模型分类
2.1.19 SVM支持向量机分类
2.1.20 XGBOOST分类

2.2 机器学习和深度学习预测
2.2.1 ANFIS自适应模糊神经网络预测
2.2.2 ANN人工神经网络预测
2.2.3 ARMA自回归滑动平均模型预测
2.2.4 BF粒子滤波预测
2.2.5 BiLSTM双向长短时记忆神经网络预测
2.2.6 BLS宽度学习神经网络预测
2.2.7 BP神经网络预测
2.2.8 CNN卷积神经网络预测
2.2.9 DBN深度置信网络预测
2.2.10 DELM深度学习极限学习机预测
2.2.11 DKELM回归预测
2.2.12 ELMAN递归神经网络预测
2.2.13 ELM极限学习机预测
2.2.14 ESN回声状态网络预测
2.2.15 FNN前馈神经网络预测
2.2.16 GMDN预测
2.2.17 GMM高斯混合模型预测
2.2.18 GRNN广义回归神经网络预测
2.2.19 GRU门控循环单元预测
2.2.20 KELM混合核极限学习机预测
2.2.21 LMS最小均方算法预测
2.2.22 LSSVM最小二乘法支持向量机预测
2.2.23 LSTM长短时记忆网络预测
2.2.24 RBF径向基函数神经网络预测
2.2.25 RELM鲁棒极限学习机预测
2.2.26 RF随机森林预测
2.2.27 RNN循环神经网络预测
2.2.28 RVM相关向量机预测
2.2.29 SVM支持向量机预测
2.2.30 TCN时间卷积神经网络预测
2.2.31 XGBoost回归预测
2.2.32 模糊预测
2.2.33 奇异谱分析方法SSA时间序列预测

2.3 机器学习和深度学习实际应用预测
CPI指数预测、PM2.5浓度预测、SOC预测、财务预警预测、产量预测、车位预测、虫情预测、带钢厚度预测、电池健康状态预测、电力负荷预测、房价预测、腐蚀率预测、故障诊断预测、光伏功率预测、轨迹预测、航空发动机寿命预测、汇率预测、混凝土强度预测、加热炉炉温预测、价格预测、交通流预测、居民消费指数预测、空气质量预测、粮食温度预测、气温预测、清水值预测、失业率预测、用电量预测、运输量预测、制造业采购经理指数预测

3 图像处理方面
3.1 图像边缘检测
3.2 图像处理
3.3 图像分割
3.4 图像分类
3.5 图像跟踪
3.6 图像加密解密
3.7 图像检索
3.8 图像配准
3.9 图像拼接
3.10 图像评价
3.11 图像去噪
3.12 图像融合
3.13 图像识别
3.13.1 表盘识别
3.13.2 车道线识别
3.13.3 车辆计数
3.13.4 车辆识别
3.13.5 车牌识别
3.13.6 车位识别
3.13.7 尺寸检测
3.13.8 答题卡识别
3.13.9 电器识别
3.13.10 跌倒检测
3.13.11 动物识别
3.13.12 二维码识别
3.13.13 发票识别
3.13.14 服装识别
3.13.15 汉字识别
3.13.16 红绿灯识别
3.13.17 虹膜识别
3.13.18 火灾检测
3.13.19 疾病分类
3.13.20 交通标志识别
3.13.21 卡号识别
3.13.22 口罩识别
3.13.23 裂缝识别
3.13.24 目标跟踪
3.13.25 疲劳检测
3.13.26 旗帜识别
3.13.27 青草识别
3.13.28 人脸识别
3.13.29 人民币识别
3.13.30 身份证识别
3.13.31 手势识别
3.13.32 数字字母识别
3.13.33 手掌识别
3.13.34 树叶识别
3.13.35 水果识别
3.13.36 条形码识别
3.13.37 温度检测
3.13.38 瑕疵检测
3.13.39 芯片检测
3.13.40 行为识别
3.13.41 验证码识别
3.13.42 药材识别
3.13.43 硬币识别
3.13.44 邮政编码识别
3.13.45 纸牌识别
3.13.46 指纹识别

3.14 图像修复
3.15 图像压缩
3.16 图像隐写
3.17 图像增强
3.18 图像重建

4 路径规划方面
4.1 旅行商问题(TSP)
4.1.1 单旅行商问题(TSP)
4.1.2 多旅行商问题(MTSP)
4.2 车辆路径问题(VRP)
4.2.1 车辆路径问题(VRP)
4.2.2 带容量的车辆路径问题(CVRP)
4.2.3 带容量+时间窗+距离车辆路径问题(DCTWVRP)
4.2.4 带容量+距离车辆路径问题(DCVRP)
4.2.5 带距离的车辆路径问题(DVRP)
4.2.6 带充电站+时间窗车辆路径问题(ETWVRP)
4.2.3 带多种容量的车辆路径问题(MCVRP)
4.2.4 带距离的多车辆路径问题(MDVRP)
4.2.5 同时取送货的车辆路径问题(SDVRP)
4.2.6 带时间窗+容量的车辆路径问题(TWCVRP)
4.2.6 带时间窗的车辆路径问题(TWVRP)
4.3 多式联运运输问题

4.4 机器人路径规划
4.4.1 避障路径规划
4.4.2 迷宫路径规划
4.4.3 栅格地图路径规划

4.5 配送路径规划
4.5.1 冷链配送路径规划
4.5.2 外卖配送路径规划
4.5.3 口罩配送路径规划
4.5.4 药品配送路径规划
4.5.5 含充电站配送路径规划
4.5.6 连锁超市配送路径规划
4.5.7 车辆协同无人机配送路径规划

4.6 无人机路径规划
4.6.1 飞行器仿真
4.6.2 无人机飞行作业
4.6.3 无人机轨迹跟踪
4.6.4 无人机集群仿真
4.6.5 无人机三维路径规划
4.6.6 无人机编队
4.6.7 无人机协同任务
4.6.8 无人机任务分配

5 语音处理
5.1 语音情感识别
5.2 声源定位
5.3 特征提取
5.4 语音编码
5.5 语音处理
5.6 语音分离
5.7 语音分析
5.8 语音合成
5.9 语音加密
5.10 语音去噪
5.11 语音识别
5.12 语音压缩
5.13 语音隐藏

6 元胞自动机方面
6.1 元胞自动机病毒仿真
6.2 元胞自动机城市规划
6.3 元胞自动机交通流
6.4 元胞自动机气体
6.5 元胞自动机人员疏散
6.6 元胞自动机森林火灾
6.7 元胞自动机生命游戏

7 信号处理方面
7.1 故障信号诊断分析
7.1.1 齿轮损伤识别
7.1.2 异步电机转子断条故障诊断
7.1.3 滚动体内外圈故障诊断分析
7.1.4 电机故障诊断分析
7.1.5 轴承故障诊断分析
7.1.6 齿轮箱故障诊断分析
7.1.7 三相逆变器故障诊断分析
7.1.8 柴油机故障诊断

7.2 雷达通信
7.2.1 FMCW仿真
7.2.2 GPS抗干扰
7.2.3 雷达LFM
7.2.4 雷达MIMO
7.2.5 雷达测角
7.2.6 雷达成像
7.2.7 雷达定位
7.2.8 雷达回波
7.2.9 雷达检测
7.2.10 雷达数字信号处理
7.2.11 雷达通信
7.2.12 雷达相控阵
7.2.13 雷达信号分析
7.2.14 雷达预警
7.2.15 雷达脉冲压缩
7.2.16 天线方向图
7.2.17 雷达杂波仿真

7.3 生物电信号
7.3.1 肌电信号EMG
7.3.2 脑电信号EEG
7.3.3 心电信号ECG
7.3.4 心脏仿真

7.4 通信系统
7.4.1 DOA估计
7.4.2 LEACH协议
7.4.3 编码译码
7.4.4 变分模态分解
7.4.5 超宽带仿真
7.4.6 多径衰落仿真
7.4.7 蜂窝网络
7.4.8 管道泄漏
7.4.9 经验模态分解
7.4.10 滤波器设计
7.4.11 模拟信号传输
7.4.12 模拟信号调制
7.4.13 数字基带信号
7.4.14 数字信道
7.4.15 数字信号处理
7.4.16 数字信号传输
7.4.17 数字信号去噪
7.4.18 水声通信
7.4.19 通信仿真
7.4.20 无线传输
7.4.21 误码率仿真
7.4.22 现代通信
7.4.23 信道估计
7.4.24 信号检测
7.4.25 信号融合
7.4.26 信号识别
7.4.27 压缩感知
7.4.28 噪声仿真
7.4.29 噪声干扰

7.5 无人机通信

7.6 无线传感器定位及布局方面
7.6.1 WSN定位
7.6.2 高度预估
7.6.3 滤波跟踪
7.6.4 目标定位
7.6.4.1 Dv-Hop定位
7.6.4.2 RSSI定位
7.6.4.3 智能算法优化定位
7.6.5 组合导航

8 电力系统方面
微电网优化、无功优化、配电网重构、储能配置

【滤波跟踪】多雷达协同下的多目标跟踪:航迹起始优化与卡尔曼滤波融合策略 本文深入探讨了多雷达协同下的多目标跟踪技术,核心在于优化航迹起始与数据融合。针对多雷达数据冗余与冲突的挑战,提出了基于协同确认的航迹起始优化策略。在跟踪维持阶段,重点阐述了卡尔曼滤波的融合策略,特别是协方差加权融合方法,以实现对目标状态的最优估计,有效提升复杂环境下的跟踪精度与稳定性。 阅读详情

相关推荐

【路径规划】基于matlab DWA算法机器人动态避障路径规划【含Matlab源码 3149期】

DWA算法机器人动态避障路径规划 完整的代码,方可运行;可提供运行操作视频!适合小白!

订阅付费专栏Matlab(奶茶价版),可赠送奶茶价版付费专栏指定代码1份; 571

【rotors】多旋翼无人机仿真(三)——SE3控制

在上一节中,我们分析了hovering_example节点程序,本节中我们来看一下最重要的控制节点lee_position_controller_node。

caiqidong321的博客 7100

手把手教你学Simulink--环境感知场景实例:基于Simulink的毫米波雷达多目标跟踪仿真

本文基于Simulink实现了毫米波雷达多目标跟踪仿真系统,采用FMCW雷达信号建模、CA-CFAR检测、JPDA数据关联和EKF状态估计技术。系统在30Hz刷新率下实现了ID切换率<3%、位置误差±0.15m、速度误差±0.12m/s的跟踪性能,并通过可视化验证了其在目标交叉(3-4s)和遮挡(5-5.5s)场景下的鲁棒性。相比NN+KF方法,本文方案将ID切换率从20%降至3%,遮挡恢复时间从>1s缩短至0.3s。文章还提供了完整的Simulink建模步骤、核心代码及进阶优化方向(如UKF非

MHD0815的博客 128

【滤波跟踪】GMPHD多目标运动跟踪【含Matlab源码 3981期】

GMPHD多目标运动跟踪 完整的代码,方可运行;可提供运行操作视频!适合小白!

订阅付费专栏Matlab(奶茶价版),可赠送奶茶价版付费专栏指定代码1份; 1452

JPDA多目标跟踪算法与MATLAB实现详解

在现代军事、民用航空和智能监控等多个领域中,实时准确地跟踪移动目标显得至关重要。JPDA(联合概率数据关联)算法作为多目标跟踪领域的一种经典算法,成功地解决了传统单目标跟踪技术在复杂环境下的不足。本章将对JPDA算法进行概括性的介绍,包括其基本原理、应用场景以及与其它跟踪技术的比较。贝叶斯定理是概率论中的一种定理,它描述了已知某些条件下某个事件的概率与已知该事件条件下某条件概率的数学关系。该定理可以表示为:其中,( P(A|B) ) 是在事件B发生的条件下事件A发生的条件概率;

weixin_28729843的博客 2709

AI+医疗:多模态模型让肺结节诊断准确率突破95%+的实战方案

多模态融合是必由之路:单一影像模型难以突破95%准确率,必须整合临床、生物标志物等多维数据跨模态注意力机制是核心:简单拼接效果差,注意力机制能自动学习各模态权重,提升融合效果临床适配比技术先进更重要:模型输出必须符合医生诊断习惯,提供可解释的决策依据持续学习是长期成功的关键:医疗数据分布不断变化,模型必须具备自适应能力多学科协作是保障:放射科、胸外科、病理科、AI工程师共同参与模型设计与优化。

专注于Python爬虫开发,分享爬虫技巧、项目实战与反爬经验,使用Scrapy、BeautifulSoup等工具,解决数据抓取难题。 1022

【优化求解】基于matlab强化学习的多状态复杂系统(如电网、多智能体、机器人系统)最优决策【含Matlab源码 15371期】

强化学习的多状态复杂系统 完整代码,包运行;可提供讲解和运行操作视频!适合小白!

订阅付费专栏Matlab(奶茶价版),可赠送奶茶价版付费专栏指定代码1份; 431

Codex驱动AEDT完成无线充电仿真——从双线圈建模到三维电磁场动画

本文介绍了一个利用Codex、PyAEDT和Ansys Electronics Desktop 2025 R2实现双线圈无线充电系统自动建模与仿真的案例。通过简化模型(平面线圈+铁氧体磁芯),完成了从参数化建模、电磁场求解到后处理的全流程自动化,获得了耦合系数(k=0.17)、三维电磁场分布及多周期动态可视化效果。研究发现:线圈间距对传输效率影响最大(10-30mm间距时效率从40.2%降至5.57%),横向偏移15mm会使效率下降35%,而磁芯厚度增加带来的效率提升有限(3→7mm仅提高1.67%)。该框

sjjsjjsjjsjjsjj的博客 444

【雷达跟踪】卡尔曼滤波器雷达多目标跟踪(双雷达 四目标 分布式融合)【含Matlab源码 6826期】

卡尔曼滤波器雷达多目标跟踪(双雷达 四目标 分布式融合) 完整的代码,方可运行;可提供运行操作视频!适合小白!

Matlab912100926的博客 934

从零构建:如何用MATLAB工具箱打造你的第一个多体动力学仿真模型

本文详细介绍了如何使用MATLAB的Simscape Multibody工具箱从零开始构建多体动力学仿真模型,特别适合初学者学习倒立摆系统的建模与仿真。文章涵盖环境准备、坐标系设置、物理模型构建、参数化建模及性能优化等关键步骤,帮助工程师快速掌握这一强大的仿真工具。

water的专栏 962

UDP协议详解——使用Socket通信

UDP(UserDatagramProtocol)是一个简单的面向消息的传输层协议,尽管UDP提供标头和有效负载的完整性验证(通过校验和),但它不保证向上层协议提供消息传递,并且UDP层在发送后不会保留UDP 消息的状态。因此,UDP有时被称为不可靠的数据报协议。如果需要传输可靠性,则必须在用户应用程序中实现。UDP使用具有最小协议机制的简单无连接通信模型。UDP提供数据完整性的校验和,以及用于在数据报的源和目标寻址不同函数的端口号。它没有握手对话,因此将用户的程序暴露在底层网络的任何不可靠的方面。

qq_3517289697的博客 3385

【雷达跟踪】多目标跟踪的联合阵列资源分配和发射波束设计方法附Matlab代码

多目标跟踪(Multi-Target Tracking, MTT)是雷达系统中一项至关重要的功能,其目标是在杂波和噪声环境下,准确地估计多个目标的状态,例如位置、速度和加速度等。随着现代雷达系统朝着更高分辨率、更强抗干扰能力和更广泛应用方向发展,对MTT算法的性能要求也越来越高。而高效的阵列资源分配和发射波束设计是提升MTT性能的关键所在。本文将深入探讨联合阵列资源分配和发射波束设计方法在多目标跟踪中的应用,分析其优势和挑战,并展望未来的发展趋势。

qq_59747472的博客 1110

Unreal从入门到精通之 UE4 vs UE5 VR性能优化实战

这篇文章分享了UE5 VR项目的性能优化经验。作者通过对比UE4和UE5的VR模板性能,发现UE5默认帧率只有45FPS,远低于UE4的100FPS。主要性能瓶颈来自Lumen全局光照、虚拟阴影贴图等新特性。文章详细列出了12项关键优化设置,包括禁用Lumen、关闭虚拟阴影、使用前向渲染等,并分析了各项调整对性能的影响程度。特别指出删除默认的VolumetricCloud可立即提升5帧。最后建议根据场景需求平衡画质与性能,对于高帧率要求的VR项目,可能需要谨慎使用UE5或关闭其部分高级渲染功能。

TxNet 1379

【相控阵雷达跟踪】多目标跟踪的联合阵列资源分配和发射波束设计方法(Matlab代码实现)

在本研究中,提出了一种空间导向的发射波束形成器,旨在最大化目标方向上接收到的信号功率,同时大幅减少作用于其他方向上的非预期接收器的功率。模拟结果表明,所提出的阵列分配解决方案提供了更好的跟踪精度,并且所提出的波束设计方法在优化波束形成方面优于传统的优化方法,通过在给定方向上实现更深的空间导向和更准确的峰值功率。在此背景下,通过将矩阵的Frobenius范数和复值函数的Chebyshev距离结合起来,引入了一种新的矩阵值函数范数,同时还提供了引入的范数属性的证明。phi_i = 35;行百里者,半于九十。

weixin_67304359的博客 1190

QT开发技术 [QXlsx 导出大量数据的崩溃大坑]

QXlsx 是一个基于 Qt 框架开发的开源库,用于读写 Excel 文件(.xlsx 格式),无需依赖 Microsoft Office 或第三方库。以下从多个方面为你详细介绍 QXlsx:主要特性读写功能:支持创建、读取和修改 Excel 文件,能处理单元格的数值、公式、格式等基本操作。样式设置:可以设置单元格的字体、颜色、对齐方式、边框等样式,还能创建自定义样式并应用到多个单元格。图表支持:支持创建多种类型的图表,如柱状图、折线图、饼图等,并能对图表的样式和属性进行配置。

weixin_45397344的博客 653

【一 扣子客户案例合集】【 1.3 识典古籍基于扣子智能助手的古籍数字化全流程技术解析】

古籍数字化智能处理系统全流程解析 本文详细介绍了基于扣子智能助手的古籍数字化解决方案,核心技术包括: 多层级架构设计:采用"云-边-端"三层次架构,整合高精度扫描设备与AI处理模块,实现从物理古籍到结构化数据的全流程自动化。 智能图像处理:通过12道预处理工序(包括畸变校正、污渍去除和对比度增强)处理古籍图像,采用改进的EAST算法和ViT模型实现高精度文字检测与识别,准确率达98.7%。 NLP增强处理:结合Transformer-XL预训练模型和N-gram语言模型进行文本校正,基于

商务合作|问题讨论|交流学习 请联系作者微信,加微信请务必注明来意,博客主页有联系方式 1440

波束雷达多目标跟踪的自适应波束调度算法研究(一)

在现代雷达系统中,敏捷波束雷达因其能够迅速调整波束方向,从而实现对多个目标的快速、准确跟踪而备受关注。然而,当雷达系统需要同时跟踪多个目标时,特别是在目标数量多、机动性强、环境复杂的情况下,多目标跟踪问题变得尤为复杂和具有挑战性。首先,多目标跟踪需要雷达系统具备高效的目标检测能力。在复杂的电磁环境中,雷达系统需要准确地区分信号和噪声,以及不同目标反射的回波信号。这需要雷达系统具备先进的信号处理技术,以确保在多个目标同时存在时,能够准确地识别并跟踪每一个目标。

ty_aa9910的博客 1918

WINCC7.3破解文件

WINCC7.3硬件够破解文件,有需要的下载!WINCC7.3硬件够破解文件,有需要的下载!

毫米波雷达利用卡尔曼滤波算法和最近邻数据关联算法实现多目标跟踪

毫米波雷达最近在多目标识别上取得了很多成果,可以应用在自动驾驶和一些隐私场景中的人员检测(例如厕所、卧室等私密环境中的人员检测),因此本文将分享利用毫米波雷达对多目标进行识别跟踪的一个小demo,算法流程涉及基础的测速,测距测角以及静态目标滤除和CFAR,卡尔曼滤波,最近邻数据关联算法。本文将重点介绍卡尔曼滤波和最近邻数据关联算法。文章后面将展示demo效果。

weixin_46663011的博客 2536

廖雪峰Python教程[完整版]

廖雪峰的python教程整理的,已经排好版了,而且还是完整的,适合小白

大中型超市收银系统(可直接运行)

光步前台收银系统系统功能:商品销售、商品退货、挂单、收银员权限、会员销售、单品取消、整单取消、商品查询、脱机销售、脱机数据上传,基本资料下载,开钱箱、小票打印、收款结算,支持多币种付款方式(现金、储值卡、礼券、微信等),支持多种促销。运行环境:.net 4.0登陆信息用户名:1001 密码:123456内置商品信息,商品编码可输入00001000 - 00010000,测试效果相关功能键F5 结算 F9挂单 F11商品查询 F8退货 Insert单品取消 Del整单取消 F12开钱箱F2 会员 Ctrl+Z退出系统 Home 锁屏 相关源码待公开

利用毫米波雷达点云进行多目标聚类跟踪的算法设计

利用多反射点对雷达目标进行聚类跟踪的设计与实现 本文主要参考TIDEP-0090的设计实例,该实例主要用于交通检测对象的检测与跟踪. 本文主要涉及其中的聚类和跟踪部分的算法设计与实现. Ti官网相关网页请看: http://www.ti.com/tool/TIDEP-0090 http://www.ti.com/lit/ug/tidud31a/tidud31a.pdf 1 简介 1.1 跟踪模块 ...

尚庆龙的专栏 1万+

【信息融合】基于MATLAB的雷达系统设计与目标跟踪

本文探讨利用MATLAB和Simulink环境快速建模和仿真相控阵雷达系统,重点关注长距离精确纵向位置和速度测量,以及多目标跟踪算法的设计与实现。文中将详细阐述雷达系统仿真搭建、多目标跟踪器的创建和应用,并结合Driving Scenario Designer app,展示如何构建逼真的驾驶场景,为自动驾驶系统测试提供数据支持。一、 雷达系统仿真模型搭建雷达系统仿真模型的核心在于准确模拟发射机、信道(包含目标)和接收机的交互过程。

qq_59747472的博客 1404

TI的单芯片毫米波雷达传感器配置命令是如何传递到DSP和ARM核的?(串口程序代码走读)

本文编辑:调皮哥的小助理TI毫米波雷达配置命令是如何传递到DSP和ARM核的?(程序代码走读)TI毫米波雷达,上位机通过串口接收数据,雷达配置命令也是上位机通过串口下发到雷达芯片里,如下图所示。那么这是如何做到的呢?(雷达配置参数(射频前端+信号处理+数据处理算法))(上传数据格式(部分))今天我以【呼吸心跳检测例程】为大家分享串口参数这个事儿。其中两个串口都要介绍,一个控制串口,一个是数据串口。

【调皮连续波】雷达技术领域知识博主 2087

【相控阵雷达跟踪】多目标跟踪的联合阵列资源分配和发射波束设计方法附Matlab代码

一、研究背景与核心挑战相控阵雷达凭借电子扫描的毫秒级波束捷变能力,突破了传统机械扫描雷达的多目标处理瓶颈,可同时跟踪上百批目标,成为舰载、机载等作战平台的核心感知装备。其通过控制阵列单元相位分布形成定向波束,既具备单目标跟踪(STT)的高数据率优势,又拥有边扫描边跟踪(TWS)的多目标覆盖能力,实现了 “凝视” 与 “扫视” 的动态结合。

j_jinger的博客 873
上一篇: 【优化求解】带惯性项的自适应交替方向乘子法iADMMn求解带正则化的逻辑回归矩阵分解问题(对比ADMM和梯度下降法GD算法)【含Matlab源码 15370期】
下一篇: 【优化求解】ADMM的电动车辆车队最优充电策略【含Matlab源码 15374期】
Matlab武动乾坤
博客等级 码龄3年 3万+粉丝 1万+原创
评论
成就一亿技术人!
拼手气红包6.0元
还能输入1000个字符
 
 条评论被折叠 查看
添加红包

请填写红包祝福语或标题

个

红包个数最小为10个

元

红包金额最低5元

当前余额3.43元 前往充值 >
需支付:10.00元
成就一亿技术人!
领取后你会自动成为博主和红包主的粉丝 规则
hope_wisdom
发出的红包
实付元
使用余额支付
点击重新获取
扫码支付
钱包余额 0

抵扣说明:

1.余额是钱包充值的虚拟货币,按照1:1的比例进行支付金额的抵扣。
2.余额无法直接购买下载,可以购买VIP、付费专栏及课程。

余额充值