15亿参数挑战机器人控制,MiniCPM-RobotManip正式开源;覆盖文本/图/视频/动作序列,英伟达发布全模态模型Cosmos3-Edge

il2cpp分析-gobal-metadata.dat解密 打开ida,把libil2cpp拖到ida中按快捷键Shift+F12等待字符串分析完后,搜索global-metadata.dat。ida中双击sub_57EE7C进入,VS code中也跳转到LoadMetadataFile函数。VSCode打开il2cpp源代码,全局搜索global-metadata.dat。工具:010Editor,IDA 7.5,Jadx,VS Code。判断加密逻辑为根据文件的长度循环读取字节码做亦或加密。双击搜索出来的结果,切记要选il2cpp目录下的。 阅读详情

在具身智能领域,让机器人具备感知、理解与行动能力,是推动智能体进入真实世界的关键。MiniCPM 推出的 MiniCPM-Robot 系列模型,围绕机器人操作与目标跟踪两大核心任务展开探索。其中,MiniCPM-RobotManip 是一个仅 15 亿参数的视觉语言动作模型,基于 MiniCPM-V 4.6 视觉语言骨干,并结合扩散动作头,实现从视觉观察和语言指令到机器人动作的端到端映射;MiniCPM-RobotTrack 则聚焦实体目标跟踪,以 0.9B 参数实现端侧实时视觉跟踪能力。通过轻量化架构、流式上下文记忆和高效视觉压缩技术,MiniCPM-Robot 系列展现了小规模模型在真实机器人场景中的高效推理潜力。

目前,HyperAI超神经官网已上线了「MiniCPM-Robot:面向真实世界的具身智能模型」,快来试试吧~

在线使用:https://go.hyper.ai/0VsYI

7 月 25 日- 7 月 30 日,hyper.ai 官网更新速览:

* 优质公共数据集:9 个

* 优质教程精选:8 个

* 社区文章解读:2 篇

* 热门百科词条:5 条

* 8 月截稿顶会:6 个

访问官网:hyper.ai

公共数据集精选

1.Math-Graph 数学定理依赖图数据集

Math-Graph 是由华盛顿大学数学人工智能实验室于 2026 年发布的数学定理依赖图数据集,构建了一个语句级粒度的数学定理依赖图,相关论文成果为 TheoremGraph: Bridging Formal and Informal Mathematics。

该数据集包含 47,952 条非形式化与形式化数学的语句匹配对,将两类数学知识整合为一张连贯的依赖图,覆盖非形式化(informal)与形式化(formal)数学,涵盖论文元数据、数学语句(形式/非形式)、依赖关系边以及 LLM 生成的自然语言描述数据。

在线运行:HyperAI

2.Nemotron-SFT-Math-v4 数学推理 SFT 数据集

Nemotron-SFT-Math-v4 是由 NVIDIA 于 2026 年 5 月发布的数学推理数据集,相关论文成果为 Nemotron-Math: Efficient Long-Context Distillation of Mathematical Reasoning from Multi-Mode Supervision,旨在解决传统数学数据集质量参差不齐、推理轨迹不规范、准确率低、场景单一的问题,有效提升模型结构化推理、多轨迹推理与答案校验能力,广泛用于大模型数学推理微调、推理轨迹分析、答案校验算法研发、长上下文推理系统搭建与模型推理鲁棒性评测。 

该数据集包含 545,431 条训练样本,涵盖 285,516 条 COT 思维推理样本与 259,915 条 TIR 工具推理样本,覆盖代数、几何、数论、组合数学等竞赛与高校科研级数学场景,数据采用人工与自动化混合标注方式,包含唯一编号、题目文本、多轮对话、标准答案、来源、协议等标准化字段。

在线运行:https://go.hyper.ai/Kv9E4

3.MathNet 多模态数学基准推理数据集

MathNet 是由 MIT 团队联合阿卜杜拉国王科技大学等机构于 2026 年发布的一个大规模多语言、多模态数学推理数据集,相关论文成果为 MathNet: a Global Multimodal Benchmark for Mathematical Reasoning and Retrieval,旨在评估与提升大模型在奥林匹克级数学推理与结构化检索任务中的能力,广泛应用于用于数学推理评测、 RAG 研究及多模态 AI 训练等方向。

该数据集为 v0 版本,共收录 27,817 道专家级数学试题及配套标准解答,涵盖 58 个国家和地区、 17 种语言的官方数学竞赛真题,其中包含 5,148 道配图试题、共计 7,541 张几何及图形辅助配图。数据集覆盖代数、几何、数论、组合数学、微积分、概率统计等奥数知识体系,支持数学问题求解、数学语义检索(识别结构等价及相似试题)、检索增强问题求解 3 个基准任务。

在线运行:https://go.hyper.ai/AWKaV

数据集示例

4.Nemotron-Math-v2 数学推理数据集

Nemotron-Math-v2 是一个由 NVIDIA Corporation 于 2025 年发布的数学推理数据集,相关文论成果为 Nemotron-Math: Efficient Long-Context Distillation of Mathematical Reasoning from Multi-Mode Supervision 。主要用于训练 LLM 以执行结构化数学推理,研究工具增强的推理与纯语言推理的差异,以及构建长语境或多轨迹推理系统等。

该数据集包含约 34.7 万个高质量数学问题和 700 万个模型生成的推理轨迹。每个问题在六种配置下进行求解:高 / 中 / 低推理深度与是否使用 Python TIR,答案通过 LLM 作为裁判的管道进行验证。

在线运行:HyperAI

5.CHIMERA 通用推理合成数据集

CHIMERA 是一个专为推理训练设计的合成推理数据集,相关论文成果为 CHIMERA: Compact Synthetic Data for Generalizable LLM Reasoning。

该数据集涵盖广泛的 STEM 学科,并提供长链思维(CoT)轨迹,包含 9,225 个问题,8 个学科(数学、计算机科学、化学、物理、文学、历史、生物学、语音学),所有示例均由大型语言模型(LLM)生成,并通过自动验证,无需人工标注。

在线运行:HyperAI

6.Open-RL 推理问题数据集

Open-RL 是由 Turing 于 2026 年发布的多领域推理问题数据集,包含物理学、数学、生物学和化学的独立、可验证和明确的 STEM 推理问题。每个问题需要多步推理,涉及符号操作和/或数值计算,且具有可客观验证的最终答案。

该数据集适合用于强化学习微调、奖励建模、结果监督训练以及可验证推理基准测试。每个问题需要多步推理,并涉及符号操作和数值计算,具有可验证的最终答案。

在线运行:HyperAI

7.GPT-5.4 逐步推理数据集

GPT-5.4-step-by-step-reasoning 逐步推理数据集是一个高密度合成推理数据集,面向长链思维(CoT)建模与复杂问题求解任务。数据集基于「Master-Architect」流程构建,由 gemini 3 flash 生成高难度提示,结合 GPT-5.4 Reasoning Core 完成多步推理与结果生成。

该数据集包含约 1,500 条精英级样本,覆盖数学、编程与医学等高复杂度领域,任务难度统一设定为「Grandmaster」及「Beyond-PhD」级别。数据样本包含完整多步推理过程及验证后的最终解答,适用于长链逻辑推导与极限推理能力评估场景。

在线运行:HyperAI

8.Sutra 10B Pretraining 教学训练数据集

Sutra 10B Pretraining 是一个用于大语言模型预训练的高质量教学数据集,由 Sutra 框架生成,创建了结构化的教育内容,优化了语言模型的预训练。这是 Sutra 系列中最大的一个数据集,旨在展示密集、精心策划的数据集如何为小型语言模型提供最佳的预训练性能。

该数据集共包含 10,193,029 条教学记录,总规模超过 100 亿个 token,涵盖跨学科、技术、科学、社会研究、数学、生活技能、艺术与创意、语言艺术以及哲学与伦理学等九大领域。数据内容遵循成熟的教学范式设计,难度由基础到高级划分为 10 个等级,具备良好的层次性与系统性。

在线运行:HyperAI

9.VisCoR-55K 视觉推理数据集

VisCoR-55K 是由华中科技大学联合阿里云与 2026 年发布的一个高质量视觉推理数据集,该数据集包含约 55,000 个视觉推理样本,每个样本都利用对比样本生成相应的推理过程,涵盖通用、推理、数学、图表及 OCR 五大类别的高质量视觉推理数据集,旨在促进视觉语言模型在可信且稳健的视觉推理方面的研究。

在线运行:https://go.hyper.ai/kIlWk

公共教程精选

1. MiniCPM-Robot:面向真实世界的具身智能模型

MiniCPM-Robot 是 OpenBMB 面向真实世界感知、决策与动作的具身智能模型族,首发包含两款模型:面向机器人操作的通用 VLA 模型 MiniCPM-RobotManip,以及面向具身目标跟踪的端侧模型 MiniCPM-RobotTrack。

在线运行:MiniCPM-Robot: An Embodied Intelligence Model for Real-World Applications | Notebooks | HyperAI

Demo 页面

2. Diamond-1.0:自回归语音修复模型

Diamond 是由 nineninesix.ai 于 2026 年 7 月开发的语音修复模型,采用自回归 seq2seq 架构,将退化音频(低码率编码、背景噪声、削波、窄带)还原为 44.1 kHz 近录音室品质语音。

在线运行:Diamond-1.0: A Self-Autoregressive Speech Repair Model | Notebooks | HyperAI

Demo 页面

3. Nanbeige4.2-3B:紧凑型智能体模型

Nanbeige4.2-3B 是由南北阁于 2026 年 7 月开发的紧凑型智能体模型,基于 Nanbeige4.2-3B-Base 构建。该模型采用 Looped Transformer(循环 Transformer) 架构,通过复用 Transformer 层来在不增加参数量的前提下提升模型容量——仅用 3B 非嵌入参数(总计 4B),即可在智能体基准测试中超越 Qwen3.5-9B、Gemma4-12B 等更大模型。

在线运行:Nanbeige4.2-3B: A Compact Agent Model | Notebooks | HyperAI

Demo 页面

4. Fara1.5-27B:多模态计算机使用智能体

Fara1.5-27B 是由 Microsoft Research AI Frontiers 于 2026 年 5 月发布的多模态计算机使用智能体。核心创新为仅视觉感知架构:通过截图观察浏览器,以结构化工具调用(点击、输入、滚动、网页搜索等)完成端到端任务,无需访问 DOM。该模型基于 Qwen3.5-27B 进行监督微调,训练数据由 FaraGen1.5 多智能体流程生成。

在线运行:Fara1.5-27B: Multimodal Computer Use Agent | Notebooks | HyperAI

Demo 页面

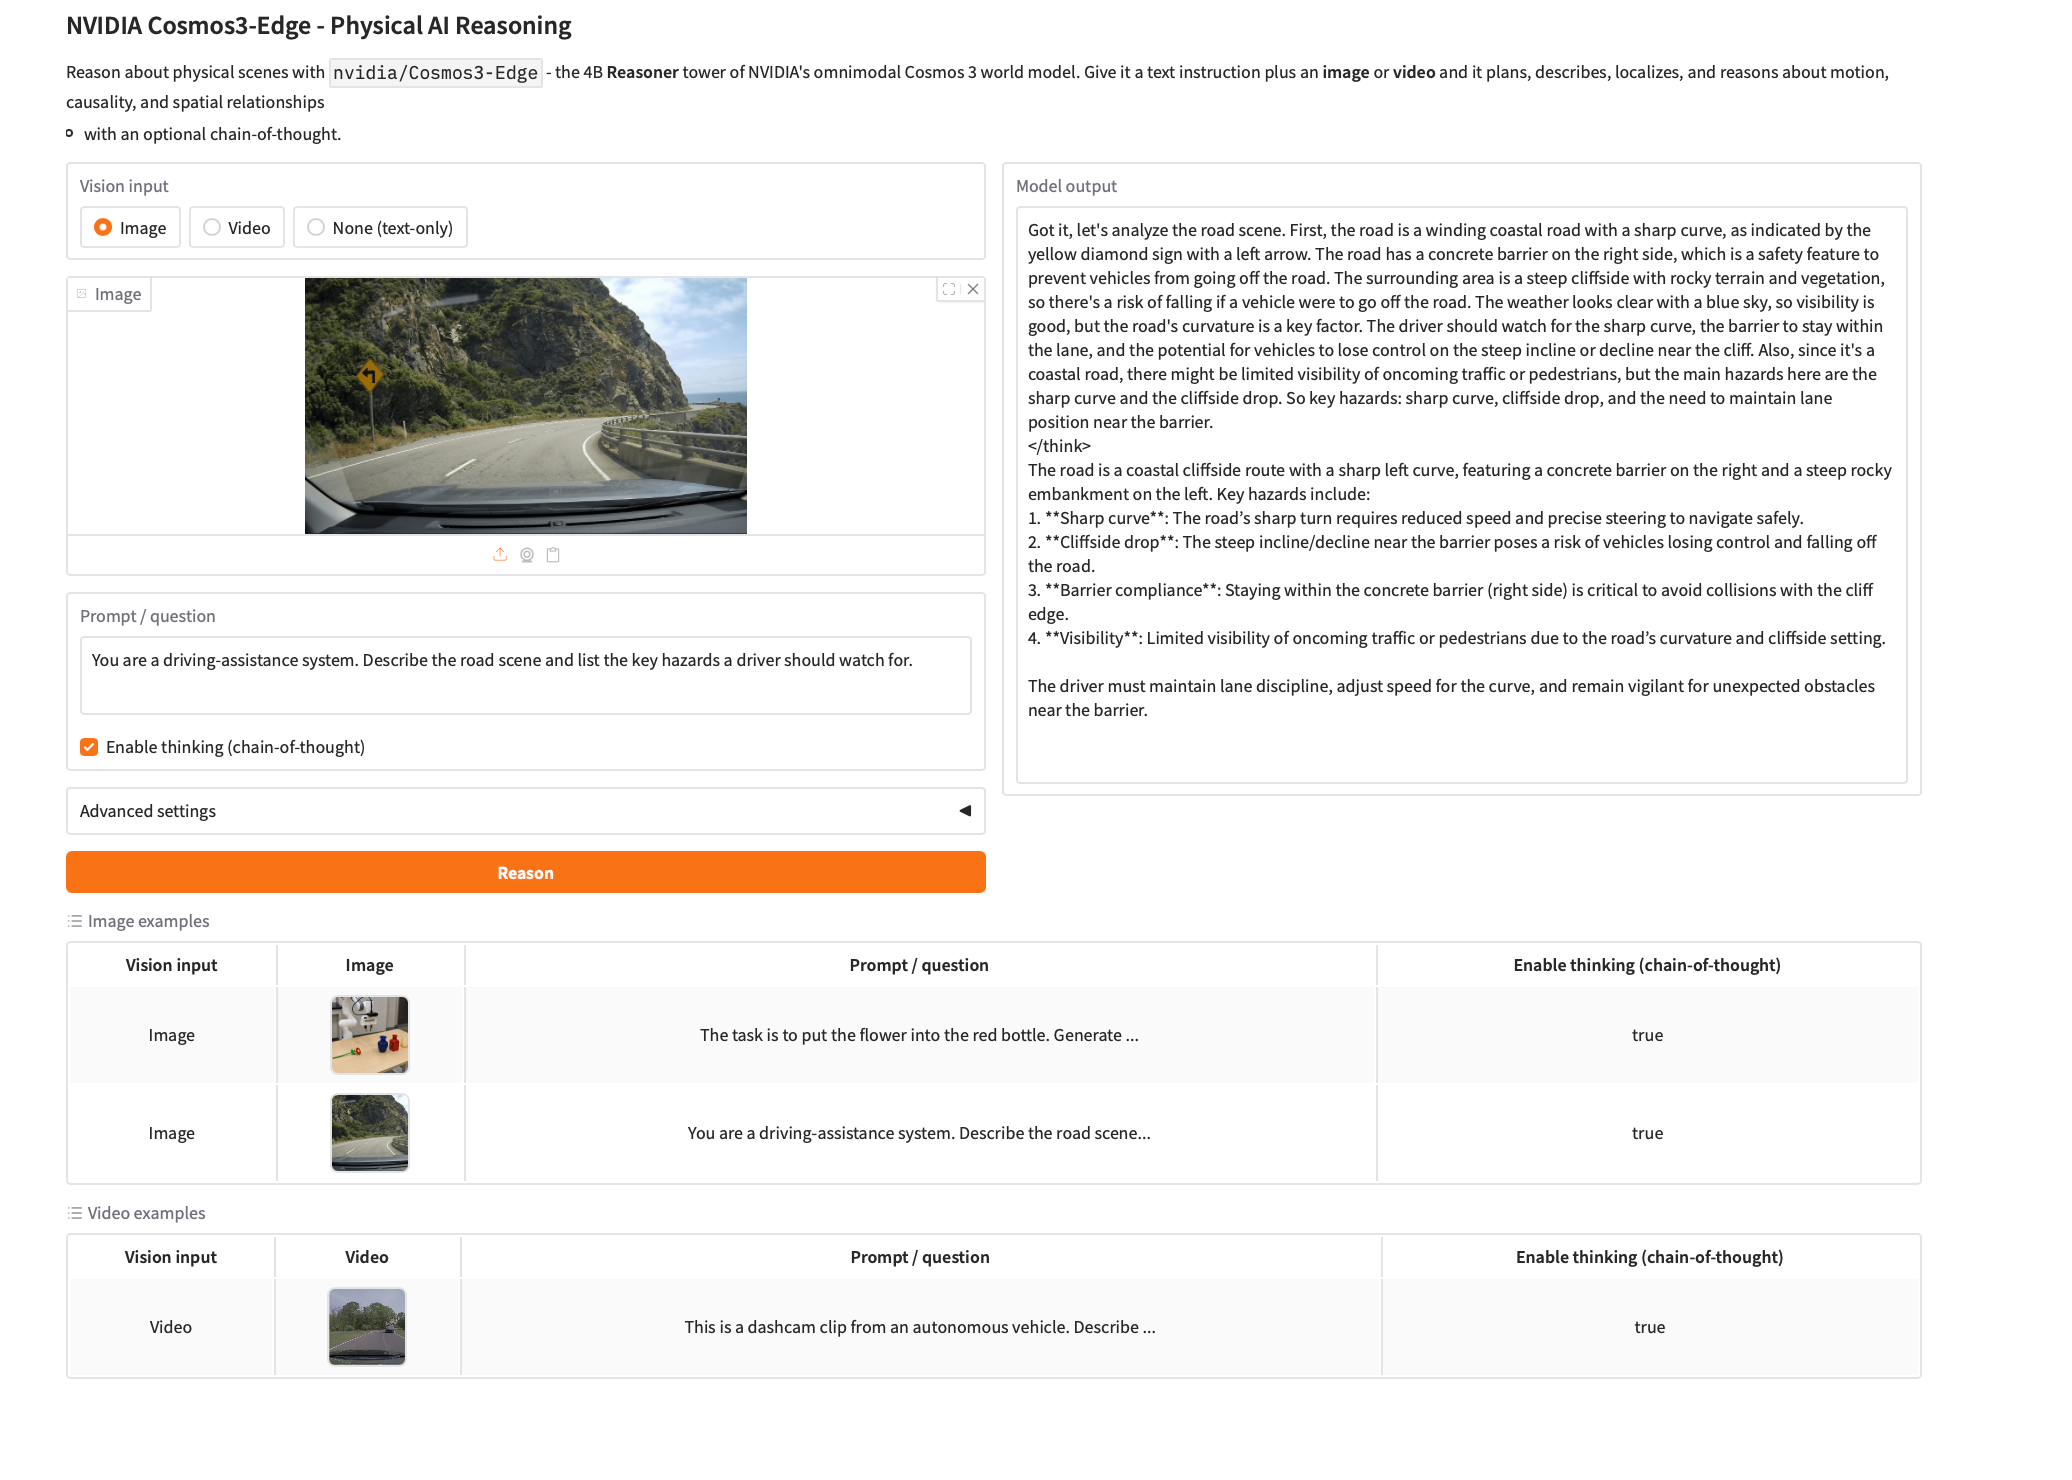
5. NVIDIA Cosmos3-Edge:全模态推理模型

Cosmos3-Edge 是由 NVIDIA 团队于 2026 年 7 月发布的 4B 参数全模态世界基础模型,核心创新与特点为采用混合 Transformer(MoT)架构,在一个统一框架内融合自回归 Transformer 和扩散 Transformer,分别处理文本生成和图像/视频/动作等多模态生成。

在线运行:https://go.hyper.ai/yB4bz
Demo 页面

6. Mage-Flow:高效原生分辨率图像生成与编辑基础模型

Mage-Flow 是由 Microsoft 于 2026 年 7 月发布的紧凑型 4B 图像生成与编辑基础模型。它通过精心设计的 tokenizer-backbone-system 协同优化,在 4B 参数规模下达到了与更大模型(Qwen-Image 20B、FLUX.2 32B)相媲美的质量,同时保持更快的推理速度和更低的内存占用。

在线运行:Mage-Flow: A Foundation Model for Efficient Native Resolution Image Generation and Editing | Notebooks | HyperAI

Demo 页面

7. LingBot-World-V2:无限世界与多样化交互的图像到视频生成

LingBot-World-V2 是由 Robbyant 团队于 2026 年 7 月发布的图像到视频生成模型。该模型通过因果预训练实现无限时长交互,并保持稳定输出质量;同时支持 720p 60fps 实时视频生成,具备攻击、射箭、施法等多样化交互能力。此外,LingBot-World-V2 首次将智能体框架引入世界模型,通过行为规划智能体和环境合成智能体,实现更智能的场景理解与交互生成。

在线运行:https://go.hyper.ai/wecWC

Demo 页面

8. MOSS-Transcribe-Diarize:端到端多说话人音频转录与说话人分离

MOSS-Transcribe-Diarize 是由 MOSI.AI (OpenMOSS) 团队于 2026 年 7 月发布的端到端多说话人音频理解模型。只需一次推理,模型即可同时完成语音转写和说话人分离,输出带有时间戳和匿名说话人标签(如 [S01]、[S02])的结构化文本。

在线运行:https://go.hyper.ai/TElI9

Demo 页面

社区文章解读

1. 美国阿贡实验室提出ChemGraph,13项基准测试评估Agent在计算化学领域价值

阿贡国家实验室推出由 LLM 驱动的智能体 ChemGraph,专用于自动化计算化学分子模拟工作流。基准测试表明,GPT-4o 等大模型在复杂任务中表现稳定;而通过策略性地将任务拆解,较小模型(如GPT-4o-mini)也能大幅提升性能,达到甚至超越大模型水平。此研究为低成本推动 AI 科研自动化提供了新思路。

查看完整报道:https://go.hyper.ai/Cgo56

2. 基于大模型推理与MCP工具调用,斯坦福大学AI X射线科学家在同步辐射光源自主完成单晶衍射对准

斯坦福大学与 SLAC 国家加速器实验室研究团队开发了一套「AI X 射线科学家」系统,并将其部署到斯坦福同步辐射光源的真实光束线上。研究团队先在虚拟光束线中完成系统调试,再迁移至真实设备,以单晶取向矩阵求解为任务,检验 AI 能否自主完成多步实验,并处理真实环境中的突发偏差。

查看完整报道:https://go.hyper.ai/jF9qk

热门百科词条精选

1. 人机回圈 HITL

2. 自动语音识别 ASR

3. 光学字符识别 OCR

4. 世界动作模型 WAM

5. 思维引导的强化学习框架 GTR

这里汇编了数百条 AI 相关词条,让你在这里读懂「人工智能」:

Wiki | HyperAI

8 月截稿顶会

* 截稿时间为 AoE 时间

一站式追踪人工智能学术顶会:Events | HyperAI

以上就是本周编辑精选的全部内容,如果你有想要收录 hyper.ai 官方网站的资源,也欢迎留言或投稿告诉我们哦!

下周再见!

IoTDB时序数据库在Windows下的保姆级安装教程(含环境变量配置避坑指南) 本文提供Apache IoTDB时序数据库在Windows系统下的详细安装与配置指南。教程涵盖从Java环境检查、软件下载解压,到环境变量配置的深度避坑,并详解了服务的启动、停止、连接测试及基础数据操作,帮助物联网开发者在Windows平台快速搭建稳定的时序数据库环境。 阅读详情

相关推荐

用Python和CasADi实现高斯伪谱法:一个轨迹优化问题的保姆级教程

本文详细介绍了如何使用Python和CasADi框架实现高斯伪谱法解决轨迹优化问题。通过保姆级教程,从环境准备、问题建模到高斯伪谱法的核心实现,包括配点与权重计算、微分矩阵构造和动力学约束实现,最终完成问题求解与结果可视化。适用于机器人轨迹规划和无人机路径优化等工程场景。

weixin_30776273的博客 294

案例 | 高精度具身时序数据标注:澳鹏如何支撑头部机器人企业模型迭代

具身智能落地面临高质量时序标注数据瓶颈,某头部企业与澳鹏合作,通过多基地协同、双语专家团队、标准化SOP及自研MatrixGo平台,实现5,000+小时高精度具身时序数据标注与10,000+小时审核,攻克双语语义理解、0.1秒级时间戳精度与工具缺失难题,构建可复用的数据闭环体系,显著提升模型泛化能力与数据集质量。

Appen_China的博客 236

基于Freertos与lwip移植FreeModbusTcp协议

基于FreeRTOS的N32G457VEL7之LWIP网络协议栈移植-优快云博客。

Dd_456456的博客 3239

把 Agent 搬进飞书:飞书 Agent 机器人演示

本文展示下如何将 Agent 搬进飞书,协助提高日常的工作效率。

分享 Go、云原生、AI Infra 相关技术 274

OpenFeign整合Sentinel实现熔断降级

常用于实现熔断降级的框架有Hystrix、Sentinel,我们常说的Spring Cloud项目说的其实是Spring Cloud Netflix,Hystrix以及前面学习过的Ribbon都是Netflix系的家族成员,所以使用Hystrix可以非常简单的与当前项目中使用到的OpenFeign、Ribbon整合,但笔者并没有选择Hystrix,而是选择阿里系的Sentinel。 为什么选择Sentinel而不是Hystrix?从接入简单考虑可能选择Hystrix是不错的选择,但笔者对Hyst...

吴就业 6718

【图论】系列(一)之图论的构成

图论是研究图的数学分支,本章介绍了图论的基本构成和概念

qq_30066733的博客 748

智能化机器人系统的模块化设计自动化!

智能化机器人系统的模块化设计自动化,本质上是将系统工程中的“设计决策权”从人类专家部分转移给AI。它不是一个单一的工具,而是一套集成了建模、搜索、生成、验证的闭环工程方法论。短期:建立标准化的模块接口规范(如基于ROS 2的IDL),并编写脚本实现半自动代码生成。中期:引入知识图谱管理模块库,实现基于规则的模块推荐与组合检查。长期:探索强化学习+仿真,让系统自主探索和发现新的、非直觉的高效模块组合方式。

m0_65595995的博客 175

Vue - 解决 Property or method “__v_isRef“ is not defined on the instance but referenced(浏览器控制台报错,代码没错)

vue,vue2控制台报错,vue报错Propertyormethod"__v_isRef"isnotdefinedontheinstancebutreferenced,vue代码没问题,但是报错Propertyormethod"__v_isRef"isnotdefinedontheinstancebutreferenced,vue2如何解决报错,vue怎么解决报错问题,vue2Propertyormethod"__v_isRef"isnotdefi

🏆 前端领域优质创作者 4501

从单机到柔性岛:工业连接器如何让机器人真正实现“一机多用”?

如今,一台机器人往往不只承担一道工序。搬运、焊接、涂胶、装配,末端工具在不同工序间快速切换,正在把传统的“专机+专用工位”带向更紧凑的柔性岛。但现场很快会发现:让机器人把工具取下来、再装上去,并不算难;真正难的是,工具切换后,动力、控制、反馈和介质能否同步、稳定地到位。一次连接如果不可靠,轻则需要人工复位,重则影响整段工艺节拍。对于自动化集成商和机器人应用端而言,工业连接器已不再是被动附件,而是把“工具可换”转化为“工艺可切”的基础接口。

SHQT888888的博客 327

通过傅里叶变换进行音频变声变调

在游戏或者一些特殊场景下为了提高娱乐性或者保护声音的特征,我们会对音频进行变声变调处理。

yang1fei2的博客 1817

【推荐100个unity插件之7】使用BehaviorDesigner插件制作BOSS的AI行为树

Behavior Designer是一个行为树插件,是一款为了让策划,程序员,美术人员方便使用的可视化编辑器。Behavior Designer提供了强大的AP1可以让你轻松的创建tasks(任务),配合uScript和PlayMaker这样的插件,可以不费吹灰之力就能够创建出强大的Al系统,而无需写行代码。(不懂PlayMaker的,我后面在单独出文章介绍一下,可以期待一下)

向宇的博客,专注php/web全栈 unity游戏开发,欢迎大家评论纠错 6570

环视同步与拼接的工程改法:从车规到机器人

重叠区的形状也要看:横向窄、纵向长的重叠,和四四方方的重叠,能提供的约束不一样,前者在俯仰变化时更脆弱。务实做法是给相机支架足够的刚性,把易变的安装点做成可重复定位的结构,再配一套快速校验手段。支架刚性也不是越硬越好,而是要在刚度、重量、成本之间取平衡:机器人末端对重量敏感,一味加厚支架会影响运动性能,这时更该把可重复定位和快速校验做扎实。动态范围的处理没有银弹。拼接错了,标定也救不回来:重叠区不足时,匹配点不够,任何算法都只能猜。相机装在哪里,要看机器人在典型任务中的姿态,而不是看它在展厅里站着的样子。

gunser的博客 200

Nature Communications|马兰戈尼效应构建空心金字塔微阵列制备高灵敏度柔性电容式压力传感器(健康监测/柔性压力传感/柔性电子/人机交互)

三维(3D)微结构因其在柔软性、轻质化、对3D表面的贴合性和可压缩性方面的显著优势,已经在生物医学监测、人机接口、机器人触觉和微型飞行器等领域引起了广泛关注。柔性电容式压力传感器(CPSs),由两片平行板组成,中间夹着一层软介电薄膜,具有设备构造简单、高灵敏度和快速响应速度等众多吸引人的优点。结构化介电层的三维机械设计在决定传感器性能方面起着至关重要的作用,如灵敏度(这是压力传感器的关键特性,因为它决定了感知微小压力和获取更多细节的能力,如轻柔触摸和脉搏检测)。

感知科学前沿 526

语音机器人方言识别效果差怎么优化?本地小店场景调优指南(2026)

内容基于门店语音接待配置和方言场景排障的实际过程整理。ASR 热词权重机制、置信度分级、方言模型覆盖范围等描述,参考主流云 ASR 和语音机器人平台的通用设计思路;文中 CER、意图准确率、澄清次数、兜底率等阈值为本地实测经验值,第七节案例样本量有限(50 通录音),数字仅作方向性参考,不构成对任何方言或地区的普适结论。具体参数以平台文档和本地实测结果为准,文中配置片段为示意,不构成具体产品配置指南。

weixin_47312655的博客 315

WINCC7.3破解文件

WINCC7.3硬件够破解文件,有需要的下载!WINCC7.3硬件够破解文件,有需要的下载!

VC中sqlite的使用

在VC中对sqlite的使用,实现数据库大批数据的快速插入,读取数据库中的数据在ListCtrl中显示

手术机器人薄膜开关的5项医疗级验证:从消毒剂兼容到寿命测试的工程落地指南

A:电气安全 IEC 60601-1 / GB 9706.1,生物相容性 ISO 10993-1,EMC 按 IEC 60601-1-2,ESD 按 IEC 61000-4-2,供应商体系要求 ISO 13485。如果你正在做手术机器人或医疗设备的整机设计,欢迎在评论区交流面板选型、消毒流程定义和防护结构设计中的实际问题。手术室常用 75% 酒精、含氯消毒液、过氧化氢湿巾反复擦拭,面板的油墨、面涂和背胶都要经得住。:接触放电常见 ±8 kV、空气放电 ±15 kV,面板的接地层和面涂要配合整机设计。

BSD_HY的博客 367

迈瑞BS系列全自动生化分析仪LIS协议接口手册(内含HL7和ASTM)

迈瑞BS系列全自动生化分析仪LIS协议接口手册,内含HL7和ASTM)

率能半导体 SS6944T四路半桥驱动芯片:60V/2.5A,覆盖纺织机械、工业自动化、办公自动化、机器人四大应用场景

率能半导体SS6944T是一款面向工业与自动化领域的四路独立半桥驱动芯片,支持8V–60V宽电压、2.5A峰值电流及双电源供电(±30V),集成浮动接地与内置3.3V LDO,可灵活驱动两个直流电机、一个步进电机或四个螺线管。其低导通电阻(440mΩ)、ETSSOP28封装带散热焊盘,兼顾高效率与紧凑布局。具备过流、过温、欠压保护及nFAULT故障输出,支持快慢衰减模式与输出并联,适用于纺织机械、工业自动化、办公设备与机器人等多场景,是高母线电压下多路电机驱动的理想解决方案。

2501_92263958的博客 147

jre9下载 jdk9

(Java SE Runtime Environment 9.0) 9.0u175 官方最新版 【x86|x64】

将物理先验嵌入机器人学习:从经典力学到 VLA 与 WAM

本文综述了将物理先验嵌入机器人学习的三条路径:数据与表示、模型架构、训练损失,强调其位置决定约束效力。通过夹取软物体案例,阐明运动学、动力学、接触与材料特性在任务中的分层作用。指出物理先验非万能,需匹配实际条件;强约束可加速学习,但误用会引入偏差。提出“有效刚度”等概念,强调主动探测与参数辨识的重要性,并警示仅靠单一方法无法保障安全执行,需结合在线验证与控制闭环。

lovely_yoshino的博客 895

用于医疗的磁驱动柔性微机器人研究进展!

磁驱动柔性微机器人已从“能动的小软虫”走向器官适配、诊疗一体、可释药可成像的原型系统,下一步竞争焦点是体内闭环控制、材料长期安全性与临床级系统集成。你想先深入哪条技术线:磁化编程制造、体内闭环控制,还是具体器官(脑/胃/心/血管)应用?

m0_65595995的博客 190

数字孪生如何支持具身智能?从Real2Sim、机器人训练到Sim2Real闭环

真正的技术升级,是把过去用于“看世界、管空间”的数字孪生能力,进一步转化为机器人能够使用的场景重建、空间语义、物理仿真、虚拟验证、训练评测和运营环境。验证成熟的仿真平台等基础软硬件还应进一步扩大应用。从AES等数字孪生技术基础进一步发展到AperOne的选型评测、仿真训练和运营闭环,可以看作这一技术路线的具体实践:数字孪生不再只是描述现实世界,而开始成为机器人理解、验证和进入现实世界的中间层。**核心关键词:**数字孪生、具身智能、机器人仿真、场景重建、Real2Sim、Sim2Real、机器人评测。

Luckytiger09的博客 319

Super Odometry 2.0:相机与激光雷达退化后,机器人如何继续估计运动

Super Odometry 2.0提出四层自适应机制,应对黑暗、重复走廊、浓烟等退化场景下的运动估计挑战。系统通过特征层筛选可靠观测,方向层识别弱约束方向,引擎层动态调整因子图融合策略,最终在外部感知失效时启用学习式IMU里程计。其核心为因子图与神经网络间的双向反馈——正常时用真实位姿训练模型,退化时由模型提供运动先验,实现互惠融合。实测验证覆盖200公里、800小时,单次路线2966米端点漂移仅20厘米,展现了强鲁棒性与实用性。

lovely_yoshino的博客 927

从VLM规划器到机器人智能体:面向依赖历史信息的操控任务自演化框架

26年10月来自中科大、上海AI实验室、上海交通大学、阿联酋MBZAI和浙大的论文“From VLM Planners To Robotic Agents: Self-evolving Harnesses for History-dependent Manipulation”。SERA 的主要价值,在于把机器人的任务记忆、执行判断和失败修复组织成一个可修改、可验证的系统;论文支持这种系统设计能改善既定任务上的表现,但尚不足以证明广泛的自主进化与泛化能力。

yorkhunter的博客 742

不用神经网络!自己设计一款带记忆、同义词识别的轻量对话机器人(符号派小Demo)

本文介绍一种无需深度学习的符号主义对话机器人实现:通过同义词分组、状态记忆与候选回复池,构建可解释、可控的轻量级对话系统。代码基于C++,支持多话题识别、记忆递增与差异化回复,避免死板查表。虽无自主学习能力,但逻辑透明、易于扩展,适合教学与简单交互场景。

weixin_56334307的博客 281

《启元 PrimeSim 如何用生成视频评估机器人策略》

PrimeSim 论文展示过一组把瓶子装进纸箱的生成画面。机械臂靠近传送带,抓取瓶子,再把它送向箱子。从抓取到装箱,画面连成了一次完整操作。如果开发者想用这样的模型挑选机器人策略,问题就变了。一条顺利结束的视频,怎样变成某个策略的成功率?换一套控制程序,生成的环境能否保留两者的强弱差别?启元 PrimeBot Research 的 PrimeSim 正在尝试回答这个问题。它以视频生成模型为起点,接收机器人动作,预测后续的多视角画面。

鱼干的博客 345

单台机器人的智能演示如何转向大规模异构集群稳定、可盈利的工程化落地。

在技术层面,稳石将持续输出仓储物理域集群智能体的落地经验,参与行业交流、案例研讨、产业标准与技术白皮书的研讨工作,把大规模异构集群协同、工业现场安全管控、实体场景智能体评估指标等一线实践经验,分享给产业链同仁,补齐物理域具身智能产业化的认知短板。同时携手深圳市机器人协会的众多会员伙伴,打通产学研用协同链路,共同破解工业具身智能规模化落地的工程化难题,为深圳建设全球领先的机器人与具身智能产业高地贡献力量,让集群智能体在更多实体仓储场景落地生根,赋能千行百业的供应链智能化升级。是稳石一贯坚持的产业底色。

wsrobot的博客 149

机器人与机电一体化3D数字孪生机器-Day10

复制来源:从已有的平台中复制,生成最后一个平台。旋转与位置:对最后一个平台进行旋转,并在 X 轴上减少 Z 方向的偏移量,使其与其他平台形成合理的角度关系。效果评估:整体布局虽然不是最优方案,但比没有模型要好,能够满足当前可视化需求。6. 为平台赋予不同颜色材质材质区分:为每个平台赋予不同的颜色材质,便于在场景中清晰区分各个平台。完成状态:平台搭建完成,多个转换器(Conveyor)已正常工作,整体结构可用于后续开发。

qq_53797018的博客 220

智驱服务·灵动随行:FOC直流无刷驱动器在商用服务机器人中的应用方案

近年来,随着人工智能、传感器与移动计算成本的快速下降,商用服务机器人正从展会展台走向真实商业场景:餐厅与酒店的配送机器人、商场与展馆的导览机器人、写字楼与机场的清洁机器人、医院的物流传送机器人……可以预见,随着集成化、智能化与能效安全的持续进步,这一类驱动方案将在更广阔的商业空间中,成为服务机器人无声而坚定的“步伐”。但也要看到,服务机器人走向真实商用仍面临驱动层面的现实约束:室内静音要求倒逼PWM频率与电机选型、长时间运行的温升与续航矛盾、多机同场的通信实时性,都对驱动方案提出了比工业场景更细腻的要求。

OIDFOC的博客 218
上一篇: 【vLLM 学习】Cohere Rerank Client
下一篇: 倒计时一天!智源/TileRT/腾讯/华为/智元创新多方集结,共探 AI 编译的多层级协同优化
HyperAI超神经
博客等级 码龄7年 8872粉丝 1753原创
评论
成就一亿技术人!
拼手气红包6.0元
还能输入1000个字符
 
 条评论被折叠 查看
添加红包

请填写红包祝福语或标题

个

红包个数最小为10个

元

红包金额最低5元

当前余额3.43元 前往充值 >
需支付:10.00元
成就一亿技术人!
领取后你会自动成为博主和红包主的粉丝 规则
hope_wisdom
发出的红包
实付元
使用余额支付
点击重新获取
扫码支付
钱包余额 0

抵扣说明:

1.余额是钱包充值的虚拟货币,按照1:1的比例进行支付金额的抵扣。
2.余额无法直接购买下载,可以购买VIP、付费专栏及课程。

余额充值