【科普】六旋翼无人机介绍

可随身携带的工业无人机?! ZR-M66六旋翼多镜头倾斜摄影无人飞行系统 ​ 更多无人机测绘资讯,关注“三维前沿”。 ZR-M66六旋翼多镜头倾斜摄影无人飞行系统,集合了领先于行业内的多种设计方式,具备模块化设计、高效作业、安全可靠、直观作业管理四大核心优势,摆脱传统测绘作业的慢、繁琐、 效率低的不足。 ①模块化设计 关键特性:24寸登机箱收纳 / 单兵作战 一体快拆:一体式快拆结构,5分钟完成整机组装,可单人运输; 一机多用:折叠云台可搭载五、双镜头倾斜系统、正射... 阅读详情

旋翼无人机介绍
ZR-M66六旋翼多镜头倾斜摄影无人飞行系统,集合了领先于行业内的多种设计方式,该旋翼无人机特点:模块化设计、高效作业、安全可靠、直观作业管理,摆脱传统测绘作业的慢、繁琐、 效率低的不足,旋翼无人机技术参数如下。
​

①模块化设计
关键特性:24寸登机箱收纳 / 单兵作战
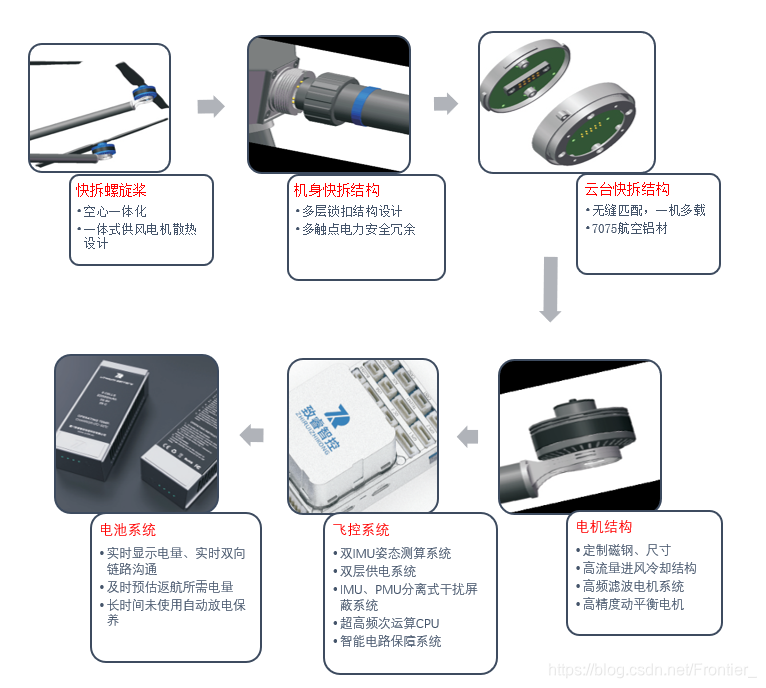
在这里插入图片描述

  • 一体快拆:一体式快拆结构,5分钟完成整机组装,可单人运输;
  • 一机多用:折叠云台可搭载五、双镜头倾斜系统、正射云台、雷达、测流、星光相机、常规航拍相机等;
  • 一载多机:快拆五镜头系统为一体式超轻结构,适用于多种平台的不同搭载。

②高效作业
关键特性:60分钟超长续航 / 0.7km2单架次最大飞行面积

CAAC小型六旋翼训练无人机技术详解 飞行控制板负责处理来自传感器的数据,并根据预设的飞行算法发出控制指令,调整电机的转速和旋翼的倾斜角度,以实现无人机的稳定飞行和精确控制。小型六旋翼训练无人机主要由机身、旋翼臂、旋翼、电机、电池、飞行控制系统、传感器(如GPS、陀螺仪、加速度计等)、摄像头(可选)及通信系统等组成。电动六旋翼无人机,该无人机采用横向折叠臂,性能优秀、操控简单、安全性高,适合用于基础多旋翼飞行技能训练。同时,该无人机符合《民用无人机驾驶员管理规定》中关于多旋翼无人机训练类别的要求,可用于多旋翼无人机实践飞行训练。 阅读详情

相关推荐

无人机运动状态描述

目录坐标系基本概念直角坐标系右手系惯性系对地坐标系(GCS)机体坐标系(BCS)右手螺旋旋转矩阵欧拉角补充 坐标系 基本概念 直角坐标系 有X,Y,Z三个轴,相互正交(垂直)。 右手系 对直角坐标系X,Y,Z轴正方向的一种规定。右手拇指、食指、中指自然伸开呈相互正交。X轴,Y轴,Z轴反别为拇指、食指、中指方向。 惯性系 牛顿力学三定律在惯性系中成立。一般取地球面。 对地坐标系(GCS) 取地面一点为原点,取东方为X方向,北方为Y方向,右手系原则确定指向天空为Z轴方向(其实怎么选无所谓,只要是右手系就行,这里

Debug的魔法小马的Debug博客 2399

无人机导航中的各类坐标系

无人机中的各类坐标系学习笔记: 北东地坐标系(NED, north-east-down) 东北天(ENU, east-north-up) 机体坐标系(body frame) 1. 无人机中NED坐标理解 1.1 机体坐标系 机体坐标系固连飞机,其原点 取在多旋翼的重心位置上。 x轴在多旋翼对称平面内指向机头(机头方向与多旋+字形或X字形相关)。 z轴在飞机对称平面内,垂直轴向下。然后,按右手定则确定y轴 。 1.2 地球固联坐标系 通常以多旋翼起飞位置作为坐标原点 。先让x轴在水平面内指向某一方向,z轴.

wbzhang233的博客 1万+

无人机坐标系定义与转换

介绍无人机/机器人/导弹等导航制导控制中所用到的各个坐标系及其转换关系

weixin_41230454的博客 9370

22、农业与林业发展的仿生方法

本文探讨了仿生方法在农业与林业发展中的创新应用。重点介绍了无人机在农药喷洒、作物健康监测和损害评估中的高效作用,植物纳米仿生学在应对土壤污染、干旱及开发智能材料方面的潜力,以及电子鼻在农业病害检测和林业管理中的广泛应用。同时,分析了纳米技术在木材鉴定、纸张加工和智能材料开发中的变革性影响。总结指出,这些前沿技术正推动农业与林业向智能化、可持续方向发展,但仍需深入研究其环境与安全风险。

a1b2c的博客 75

手把手教你学simulink(26.5)--控制算法场景示例:四旋翼和六旋翼无人机的建模与动力学分析

通过上述代码实现,您可以逐步创建和搭建一个多旋翼无人机(如四旋翼、六旋翼)的动力学模型,并结合自适应控制器进行仿真。该模型不仅考虑了无人机的基本动力学行为,还引入了空气阻力、螺旋桨之间的相互作用以及气流干扰等复杂效应,使得仿真结果更加接近实际情况。Simulink 提供了强大的建模和仿真工具,使得控制系统工程师能够快速构建复杂的控制算法,并将其应用于实际工程中。多旋翼无人机动力学建模:建立四旋翼和六旋翼无人机的动力学模型,包括平移运动和旋转运动方程。升力和扭矩模型。

MHD0815的博客 921

多旋翼无人机教案拆解:飞行原理与飞控系统详解

无人机技术正从航拍娱乐走向农业植保、电力巡检等专业场景,理解其核心飞行原理成为入门与教学的关键。四旋翼无人机依靠正反桨交替布局抵消反扭矩,通过对角电机差速实现俯仰、横滚、偏航等基础动作,飞控系统则将飞手指令转化为电机转速指令,即混控计算。这一底层逻辑决定了飞行安全性与操控稳定性,也是无人机培训机构必须讲透的教学重点。GPS姿态模式、姿态模式与手动模式的适用边界,以及断桨保护、热点环绕等实用功能,直接关乎实际作业中的风险控制。本文基于一份面向零基础学员的多旋翼操作教案,从构造、原理到飞控与实训安排,系统梳理可

weixin_28278377的博客 241

从零到一:PrimeTime静态时序分析入门指南

本文详细介绍了PrimeTime静态时序分析(STA)的入门指南,从基础概念到实际应用全面覆盖。内容包括时序路径分类、PrimeTime环境搭建、时序约束设置与验证、时序分析与报告解读等核心内容,帮助工程师快速掌握STA技术,解决数字芯片设计中的时序收敛问题。

weixin_28730131的博客 268

1、Ovirt 开源虚拟化平台安装

Ovirt虚拟化Node和Engine安装

大鱼 6266

slam_toolbox 简介和使用

专为移动机器人在未知环境中实时构建地图和定位设计。它适用于2D和3D环境,支持多种机器人平台和传感器配置。

weixin_74808846的博客 3305

NVIDIA DGX Spark (Ubuntu 24.04) 部署Isaac Sim与Isaac Lab:二进制安装与ROS2集成实战

本文详细介绍了在NVIDIA DGX Spark工作站(Ubuntu 24.04系统)上,通过预编译二进制包稳定部署Isaac Sim与Isaac Lab的完整实战流程。文章重点剖析了二进制安装相较于源码编译和pip安装的优势,有效规避了CUDA、PyTorch等关键组件的版本冲突陷阱,并逐步指导完成环境配置、Isaac Lab集成、Conda环境管理以及ROS2 Jazzy的集成,最终构建出完整的机器人仿真与强化学习开发平台。

kite3的博客 396

Android T GPS 定位流程

Gps 定位

好记性不如烂笔头 1355

华为OD机试真题 新系统 2026-09-06 Python&JS【仓储货物有序出库】

某仓储中心有一个货物堆放区,货物编号按乱序堆叠存放,只能从顶部取货,管理员需要将货物按编号从小到大取出。

MISAYAONE的博客 114

AI Agent智能体在Android开发中的应用

本文探讨了AIAgent(智能代理体)在Android开发中的应用,涵盖技术原理、实践案例与未来趋势。AIAgent通过机器学习、自然语言处理等技术实现代码生成、测试自动化及性能优化,显著提升开发效率。例如,强化学习模型可优化APP响应时间(公式:$\text{响应时间}=f(\text{负载},\text{资源})$),自动化测试覆盖率提升至95%。

郑伟强dev的专栏 124

基于MATLAB的变分模态分解(VMD)算法详解

变分模态分解(VMD)是一种先进的信号处理方法,通过变分框架将复杂信号分解为多个模态分量。相比传统经验模态分解(EMD),VMD具有坚实的数学基础,能有效抑制模态混叠和端点效应。其核心思想是将信号分解转化为约束优化问题,通过交替方向乘子法迭代求解各模态的中心频率和带宽。VMD在机械故障诊断、生物医学信号处理等领域展现出优越性能,尤其适合处理非平稳非线性信号。该算法通过严格的数学模型实现自适应频谱优化,为信号分析提供了更可靠的工具。

qq_42212808的博客 735

精雕软件(JDpaint) 5.5 绿色版

精雕软件(JDpaint) 5.5 绿色版精雕软件(JDpaint) 5.5 绿色版精雕软件(JDpaint) 5.5 绿色版

霍尼韦尔SoftMaster使用说明

霍尼韦尔SoftMaster使用说明

汉书HE8,好用的汇编代码编写工具

汉书HE8,好用的汇编代码编写工具早期编写汇编代码所用功能强大

大中型超市收银系统(可直接运行)

光步前台收银系统系统功能:商品销售、商品退货、挂单、收银员权限、会员销售、单品取消、整单取消、商品查询、脱机销售、脱机数据上传,基本资料下载,开钱箱、小票打印、收款结算,支持多币种付款方式(现金、储值卡、礼券、微信等),支持多种促销。运行环境:.net 4.0登陆信息用户名:1001 密码:123456内置商品信息,商品编码可输入00001000 - 00010000,测试效果相关功能键F5 结算 F9挂单 F11商品查询 F8退货 Insert单品取消 Del整单取消 F12开钱箱F2 会员 Ctrl+Z退出系统 Home 锁屏 相关源码待公开

上一篇: 【科普】始于颜值,终于实力:五镜头倾斜相机、双镜头倾斜相机介绍
下一篇: 【科普】测绘行业比较厉害的轻量级无人机机载激光雷达
三维前沿
博客等级 码龄7年 157粉丝 14原创
评论
成就一亿技术人!
拼手气红包6.0元
还能输入1000个字符
 
 条评论被折叠 查看
添加红包

请填写红包祝福语或标题

个

红包个数最小为10个

元

红包金额最低5元

当前余额3.43元 前往充值 >
需支付:10.00元
成就一亿技术人!
领取后你会自动成为博主和红包主的粉丝 规则
hope_wisdom
发出的红包
实付元
使用余额支付
点击重新获取
扫码支付
钱包余额 0

抵扣说明:

1.余额是钱包充值的虚拟货币,按照1:1的比例进行支付金额的抵扣。
2.余额无法直接购买下载,可以购买VIP、付费专栏及课程。

余额充值