四阶轨迹规划,高精度电机运动控制必备

四轴轨迹规划-Minimum snap总结 理论知识 微分平坦:系统状态可以被平坦空间的状态以及他们的导数所组成的代数组合所表示。 系统状态12维,首先可以看出 x,y,z 和 dot_x, dot_y, dot_z, 以及 \phi , \theta, \psi和 \omega_x \omega_y \omega_z之间的导数关系,所以整个系统可以先规划成6个,然后无人机的角度和\dot\dot_x相关,所以,最终可以缩减为4个输入,x,y,z和\psi Minimum jerk: minimize angular velocity, good 阅读详情
AI摘要

本文介绍了四阶轨迹规划在实现高精度电机控制中的应用,通过考虑加速度、jerk和Djerk来克服电机响应时间和电流环带宽限制,通过复杂的计算生成连续信号,确保执行器精确跟踪参考信号并支持前馈补偿。Matlab仿真展示了这种方法的效果。,

最近开始接触百纳米级别的控制精度,为了达到这一精度,必须使用高阶的轨迹规划。

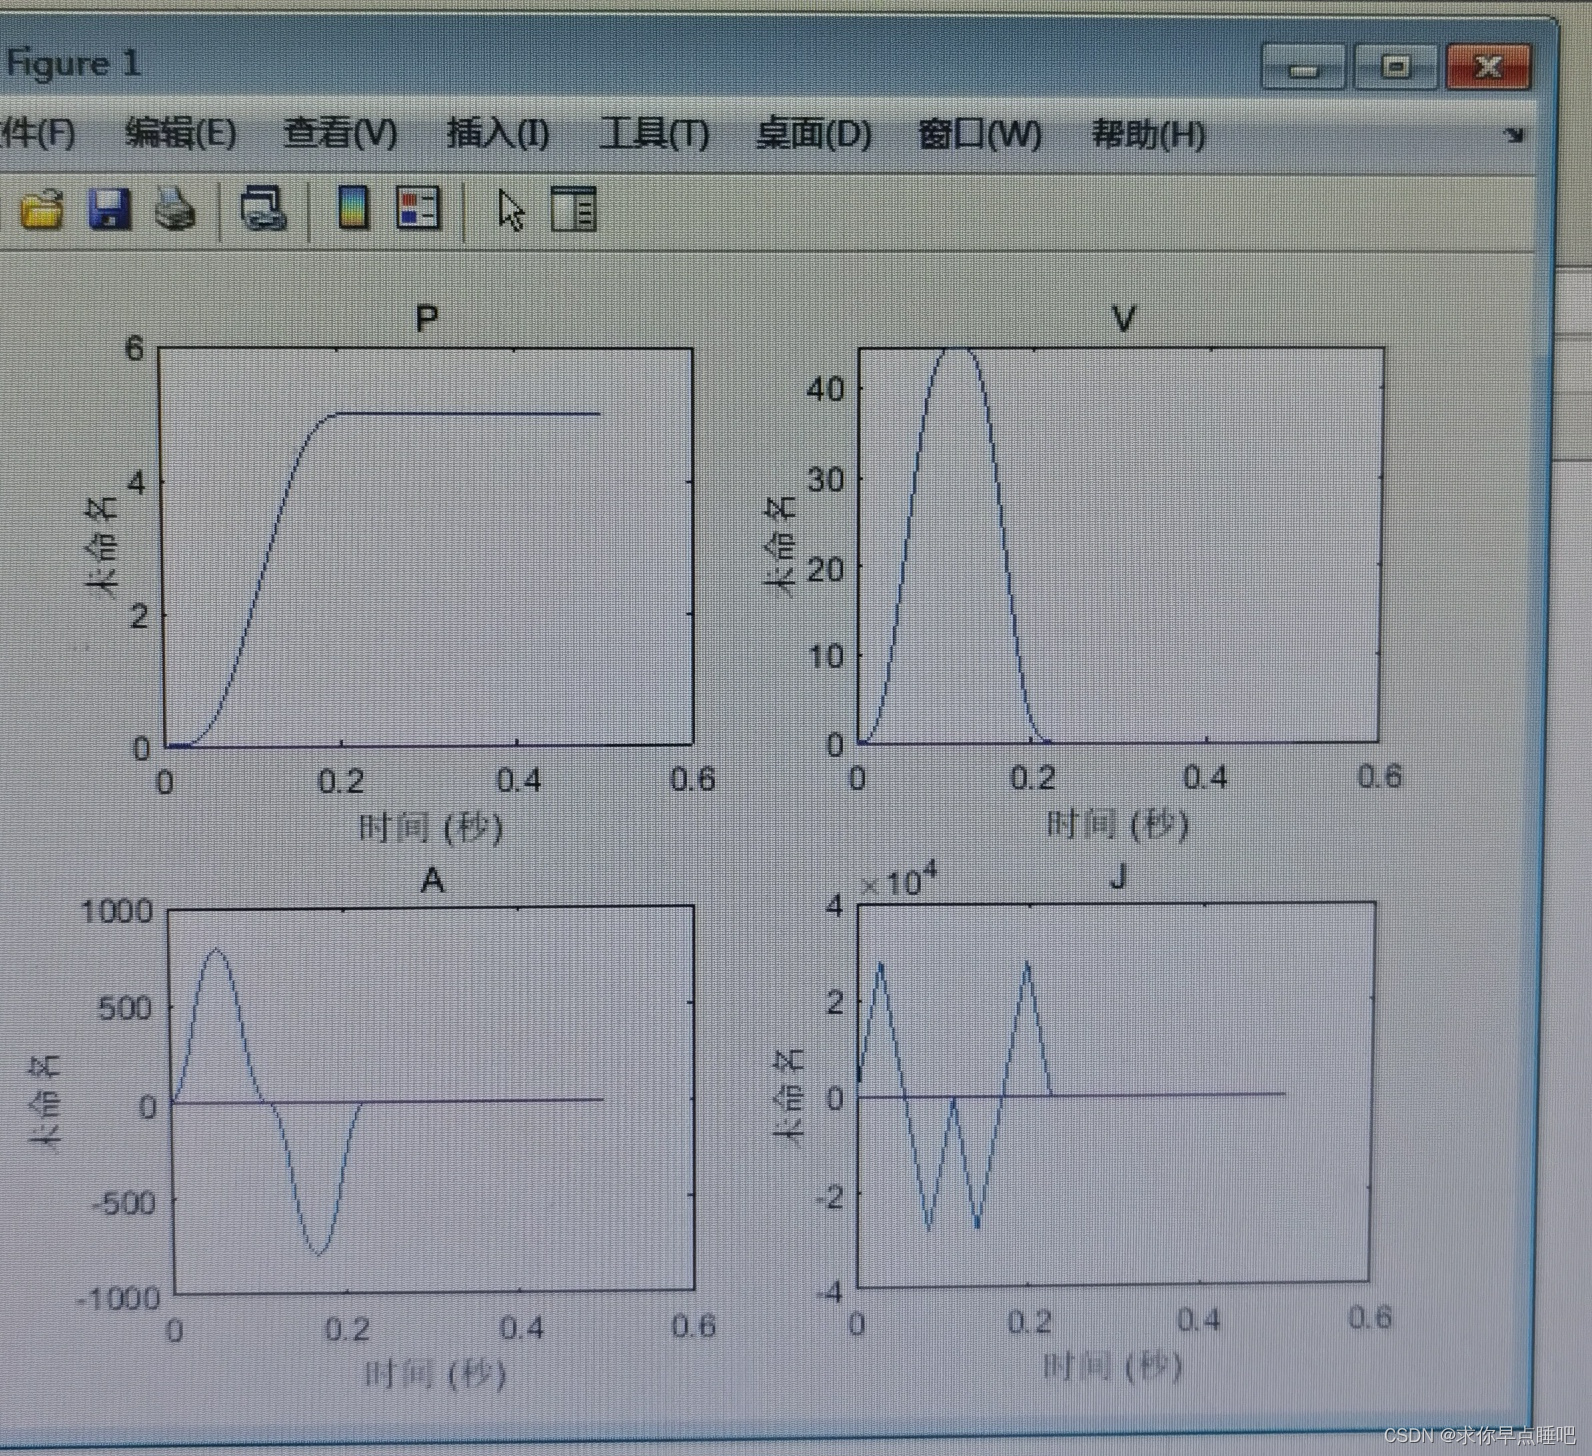
四阶轨迹规划的作用是把一个阶跃信号变为一个四阶连续信号。

例如一个电机,想让它从a点移动到b点,那么给出的参考信号在位置,速度,加速度和加加速度上都是连续的,只有加加加速度是非连续的。

我一开始有疑问,为什么要考虑到加加速度(jerk)和加加加速度(Djerk)呢?毕竟电机的加速度一般只和电流有关。

这是因为电机的电流也需要响应时间,而jerk对应的即是电机驱动器中的电流环带宽,也就是电流上升速度。

根据电流环带宽,电机力矩,电机最大负载,电机最大速度,以及移动距离,就可以计算出这样一个四阶连续信号。

具体怎么做呢?

在电机从a点移动到b点的过程中,需要经历加速和减速两个阶段,加速度则是先正后负,一路往下分解,到了Djerk这一层,总共可以分解出16次Djerk值发生变化,也就是16个时间节点,这16个时间节点的长度是固定比例的。

通过规定要运动的距离,就可以一路往下迭代计算出16个时间节点,具体运算还是比较复杂的,计算量也比较大。

假如要抵达规定速度,也可以只迭代8个时间节点,以此类推。

这通过这种算法,就可以让执行器完全地跟踪参考信号,而且还有个好处就是可以很方便地进行速度,加速度,加加速度的前馈补偿。

matlab仿真结果如下:
请添加图片描述

机械臂中轨迹规划的时间间隔与电机响应的时间间隔的关系 阅读详情

相关推荐

直线电机在3D打印中的高速高精度运动控制实践

如果你正在探索3D打印技术的性能边界,特别是对打印速度和精度有更高要求的工业级应用,那么直线电机可能正是你寻找的解决方案。传统3D打印机大多使用旋转电机配合皮带或丝杆传动,这种设计在高速运动时容易产生振动、回程间隙和精度损失。而直线电机直接将电能转化为直线运动,消除了中间传动环节,为高速高精度打印提供了全新的可能性。 本文将通过一个完整的自研直线电机3D打印平台验证项目,带你深入了解直线电机在3D打印中的实际应用价值。我们将从核心原理出发,逐步搭建测试环境,完成从硬件选型到控制算法实现的完整流程,并通过对比

weixin_29189003的博客 269

自动驾驶(五十五)---------四解轨迹规划

前面已经三次讲过轨迹规划,还是如隔靴搔痒,诗不着题。所以想少一些理论,多一些实践的角度写轨迹规划,就从常见的场景展开: 1.问题引入: 已知条件 车身传感器:车速、Yawrate、方向盘转角;车身周围车辆信息;车道线信息;一个模糊的目标点。求一条轨迹能到达目标点的位置和角度,轨迹要满足车辆运动学,舒适性,避障等要求。 怎么理解模糊的目标点?目标位置...

zhouyy858 1万+

Python实战:基于运动控制卡的多轴同步与轨迹规划开发指南

本文详细介绍了如何使用Python进行运动控制卡的多轴同步与轨迹规划开发。从开发环境搭建到多轴运动控制基础,再到高级轨迹规划技术,提供了完整的实战指南和调试技巧,帮助开发者快速掌握运动控制卡的应用开发。

weixin_30824599的博客 1305

MATLAB电机四阶轨迹规划考虑jerk、Djerk

1、内容简介略126-可以交流、咨询、答疑2、内容说明略在电机控制中,轨迹规划是一个重要的环节,它决定了电机如何从一个状态平滑地过渡到另一个状态。四阶轨迹规划考虑了位置、速度、加速度和加加速度(jerk),有时还会考虑加加加速度(Djerk)。这种规划可以确保电机运动的平滑性和舒适性,减少机械应力和噪声。

qingfengxd1的博客 1424

运动控制卡

运动控制轴卡(通常称为运动控制卡或运动控制轴模块)是用于控制机械设备(如电机、伺服系统和步进电机)的专用硬件。它们通常集成了运动控制算法,可以独立或与主控系统配合使用,负责生成运动轨迹、执行运动命令和处理反馈信号。

厚德载物的博客 1908

基于MATLAB的焊接机器人轨迹规划与仿真

本文提出一种基于MATLAB的焊接机器人轨迹规划与仿真方法,旨在提高焊接过程中机器人轨迹的精度与稳定性。通过结合遗传算法、粒子群优化算法和视觉反馈技术,研究不同算法对轨迹规划的影响,并分析它们在复杂环境下的适应性和表现。第一,基于遗传算法的轨迹优化方法可有效求解复杂路径的全局最优解,但在计算效率上存在一定的局限性;而粒子群优化算法则能在保证较高精度的同时,显著提高轨迹优化的计算效率。本文还采用视觉反馈系统来对动态轨迹进行实时调整,从而有效提高机器人在焊接过程中的路径精度和稳定性,尤其在焊接工件形变或环境变化

weixin_44553616的博客 1562

电机控制、运动控制、过程控制三者关系

电机控制、运动控制、过程控制

sunarmy的专栏 2333

自研直线电机在3D打印中的高精度运动控制实践

自研直线电机在3D打印上的应用验证 在3D打印技术快速发展的今天,打印精度和速度成为制约设备性能的关键因素。传统3D打印机多采用步进电机配合皮带传动或丝杆传动,但在高速打印时容易出现振动、回差和精度损失问题。本文将深入探讨自研直线电机在3D打印设备上的应用验证,分享从电机选型、控制系统设计到实际测试的全流程实战经验。 1. 直线电机技术背景与3D打印需求 1.1 直线电机工作原理与优势 直线电机是一种将电能直接转换为直线运动机械能的装置,其工作原理类似于将旋转电机沿径向剖开并展平。与传统旋转电机+传动机构相

weixin_29189377的博客 286

电机控制、运动控制、机器人控制的区别

自动化领域中电机控制、运动控制与机器人控制三个不同层级技术的对比分析

2301_76489476的博客 1372

STM32F4x1步进电机HAL库:支持S曲线与梯形轨迹的C++运动控制框架

步进电机控制是嵌入式运动系统的核心技术,其本质是将位置指令转化为精确的脉冲序列与时序驱动。原理上依赖定时器中断生成STEP信号,并通过方向(DIR)和使能(EN)引脚协同实现双向可控运动;关键技术价值在于解耦硬件操作与运动学逻辑,提升实时性与可维护性。典型应用场景涵盖3D打印、CNC雕刻、自动化取放等中高精度机电系统。本方案基于STM32F4x1系列MCU,深度融合ST HAL与Arduino_Core_STM32框架,提供梯形速度曲线和S曲线两种轨迹规划能力,特别优化高级定时器(TIM1/TIM8)同步机

weixin_42351520的博客 531

工业机器人轨迹规划与运动控制硬核实践

轨迹规划是机器人实现精准运动的基础技术,本质是在关节空间构造满足位置、速度、加速度及jerk连续性的时空函数;其核心原理依赖多项式插值(如五次多项式)与约束注入机制,确保规划结果适配伺服系统物理极限。该技术直接决定产线节拍、重复定位精度与设备寿命,广泛应用于汽车焊装、精密装配、激光加工等高动态场景。实际落地需兼顾EtherCAT实时通信同步、PID+前馈闭环控制、抖动补偿及现场三级测试验证——本文聚焦从数学建模到PLC/控制器部署的工程闭环,深入解析五次多项式替代三次样条的必然性、S型曲线分段配置逻辑,以及

weixin_26886855的博客 302

基于PID控制的PMAC机器人运动学路径与轨迹规划【附代码】

其次,在路径规划中,对比了人工势场法、PRM算法和RRT算法的性能,得出RRT算法更适合高维复杂场景的结论;最后,在轨迹规划中,提出七段S轨迹结合PMAC运动控制的方案,实现了机械臂运动的高精度和高稳定性。逆运动学解法需要计算六个关节的角度值,本文提出了优化的逆解方法,结合实际机械臂的结构特性,将解空间缩小到可行解范围,从而提高计算效率。结合实验分析,本文得出结论:在简单环境中人工势场法具有一定优势,而在复杂场景下,PRM和RRT算法更加适用,特别是RRT算法在高维空间的动态规划问题中表现尤为突出。

坷拉博士 1202

4阶轨迹规划算法介绍1

引入最大速度限制。最大速度在时刻达到,即由所确定的最大速度值为:比较给定的最大速度与计算得到的速度,若,则满足最大速度限制要求,否则,按照最大速度限制重新计算可

【工业机器人轨迹规划核心技术】:揭秘高精度运动控制的5大算法精髓

掌握工业机器人轨迹规划核心技术,提升运动精度与作业效率。本文深入解析5大高精度算法,涵盖路径优化、平滑插补与动态避障,适用于智能制造与自动化产线。揭秘如何实现稳定高效运动控制,值得收藏。

VarPerch的博客 886

ruckig 加加速度jerk约束的轨迹规划库源码

ruckig 加加速度jerk约束的轨迹规划库源码

手把手教你用STM32实现SPWM逆变器控制(附完整代码)

本文提供了一份基于STM32实现SPWM逆变器控制的完整实战指南。文章从硬件选型(如STM32F103C8T6、IR2104驱动器)入手,详细解析了利用定时器TIM1生成SPWM波形的核心原理与代码实现,并涵盖了驱动电路、全桥功率电路及LC滤波器的设计要点与调试技巧,旨在帮助读者从零构建一个可靠的单相全桥逆变器系统。

weixin_29208327的博客 589

工业电机控制与运动控制核心算法实战(路径规划全解析)

本文介绍了运动控制中的三种路径规划算法:点位运动(PTP)、直线插补和圆弧插补。PTP运动通过梯形或S曲线加减速实现快速定位;直线插补采用DDA算法计算多轴同步位移;圆弧插补通过圆心坐标法生成精确弧形轨迹。文章还提供了各算法的代码实现,并强调了工业应用中需满足精度、实时性和平滑性三大约束条件,为运动控制系统设计提供了实用解决方案。(149字)

810

安装m_map以及用matlab绘制高精度海岸线地图

#如何用matlab绘制高精度海岸线地图

qq_38512775的博客 1万+

从零构建智能书写臂:ESP32与步进电机的运动控制艺术

本文详细介绍了如何基于ESP32平台从零构建智能书写臂,重点解析步进电机的运动控制算法、轨迹规划和抗抖动技术。通过DIY写字机器人项目,深入探讨硬件设计、CoreXY机械结构和S形速度曲线优化,为创客和开发者提供完整的嵌入式运动控制解决方案。

silver的专栏 755

Redis中什么是Big Key(大key)问题?如何解决Big Key问题?

通俗易懂的讲,Big Key就是某个key对应的value很大,占用的redis空间很大,本质上是大value问题。key往往是程序可以自行设置的,value往往不受程序控制,因此可能导致value很大。redis中这些Big Key对应的value值很大,在序列化/反序列化过程中花费的时间很大,因此当我们操作Big Key时,通常比较耗时,这就可能导致redis发生阻塞,从而降低redis性能。用几个实际的例子对大Key的特征进行描述:● 一个String类型的Key,它的值为5MB(数据过大); ● 一

weixiaohuai的博客 3万+

提示词注入攻击全面解析与防御策略

提示词注入(Prompt Injection)是指攻击者通过精心构造的输入内容,操纵或欺骗AI系统执行非预期行为的技术手段。这种攻击类似于传统的SQL注入或XSS攻击,但其目标是AI模型的提示词处理机制而非数据库或网页。提示词注入利用了大语言模型的一个基本特性:它们被设计为遵循指令。攻击者通过在用户输入中嵌入特定指令,试图覆盖或绕过系统原有的安全限制和行为规则,让模型执行本不应该执行的操作。深度防御:实施多层次防御策略,不依赖单一安全措施持续更新:随着攻击技术的发展不断更新防御措施安全设计优先。

免责声明:本资料部分整理自合法网络公开渠道,部分为个人学习积累成果,仅作学习参考、学术交流使用。所收费用仅为资料搜集整理的时间劳务酬劳。版权归原作者及出版方所有,本人不承担相关版权及内容法律责任,若有侵权请告知,即刻删除处理。 4206
上一篇: IIC协议详解以及和CAN总线的比较
下一篇: 使用ADRC控制器有感
求你早点睡吧
博客等级 码龄7年 131粉丝 26原创
评论
成就一亿技术人!
拼手气红包6.0元
还能输入1000个字符
 
 条评论被折叠 查看
添加红包

请填写红包祝福语或标题

个

红包个数最小为10个

元

红包金额最低5元

当前余额3.43元 前往充值 >
需支付:10.00元
成就一亿技术人!
领取后你会自动成为博主和红包主的粉丝 规则
hope_wisdom
发出的红包
实付元
使用余额支付
点击重新获取
扫码支付
钱包余额 0

抵扣说明:

1.余额是钱包充值的虚拟货币,按照1:1的比例进行支付金额的抵扣。
2.余额无法直接购买下载,可以购买VIP、付费专栏及课程。

余额充值