随机采样一致性算法RANSAC

PCL 点云分割与分类 Segmentation RANSAC随机采样一致性 平面模型分割 欧氏距离分割 区域聚类分割算法 最小分割算法 超体聚类 渐进式形态学滤波器 点云分割 博文末尾支持二维码赞赏哦_ 点云分割是根据空间,几何和纹理等特征对点云进行划分, 使得同一划分内的点云拥有相似的特征,点云的有效分割往往是许多应用的前提, 例如逆向工作,CAD领域对零件的不同扫描表面进行分割, 然后才能更好的进行空洞修复曲面重建,特征描述和提取, 进而进行基于3D内容的检索,组合重用等。 点云的分割与分类也算是一个大Topic了,这里因为多了一维就和二维图像比... 阅读详情

点云分割

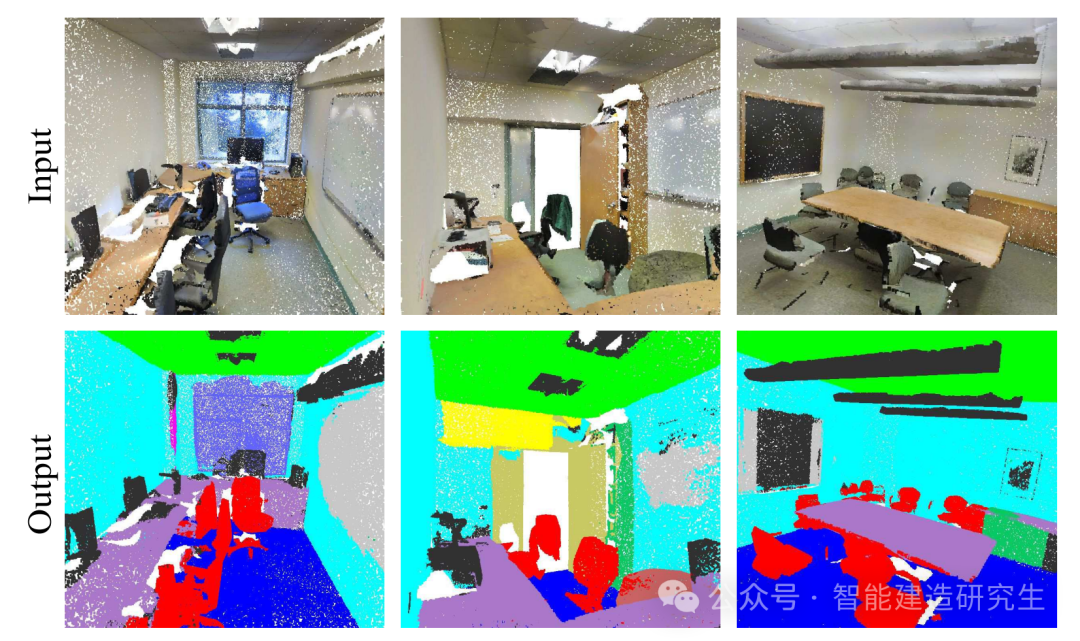
图片

图自:https://openaccess.thecvf.com/content_cvpr_2017/papers/Qi_PointNet_Deep_Learning_CVPR_2017_paper.pdf《PointNet:用于3D分类和分割的点集深度学习》

点云分割(Point Cloud Segmentation)是计算机视觉和3D图像处理中的一个重要步骤,通过将点云数据划分成有意义的子集,以便于进一步分析和处理。点云分割可以帮助识别和提取场景中的特定对象或区域,例如建筑物、道路、车辆等。这对于各种应用场景如自动驾驶、3D建模、机器人导航等都至关重要。

图片

图自:https://openaccess.thecvf.com/content_cvpr_2017/papers/Qi_PointNet_Deep_Learning_CVPR_2017_paper.pdf《PointNet:用于3D分类和分割的点集深度学习》

点云平面分割是从激光扫描仪获取的无序点云自动重建室内和城市环境的基本任务。作为最常见的平面分割方法之一,随机采样一致性 (RANSAC) 通常用于连续检测一个又一个的平面。

为什么要进行点云分割?

进行点云分割的主要原因有以下几点:

  1. 简化数据处理:分割后的点云数据更易于处理和分析,减少了计算复杂度。

  2. 提高识别精度:通过分割,将不同对象从点云中分离出来,有助于提高对象识别和分类的准确性。

  3. 增强应用效果:在实际应用中,分割后的点云可以更好地用于3D建模、环境感知、物体检测等任务,提高应用效果和实用性。

RANSAC算法发展历史

RANSAC(Random Sample Consensus,随机抽样一致性)算法由Fischler和Bolles于1981年提出,是一种通过随机抽样找到数据中的模型参数的算法。RANSAC在处理含有大量噪声和离群点的数据时,表现尤为出色。该算法的核心思想是反复从数据集中随机抽取样本,估计模型参数,并通过评估一致性来选择最优模型。尽管RANSAC已经有40多年的历史,但其简单有效的特性使其在点云分割、图像匹配、平面拟合等领域依然广泛应用。

算法概述

Fischler 和 Bolles 提出的 RANdom SAmple Consensus (RANSAC) 算法 [1] 是一种通用的参数估计方法,旨在应对输入数据中大量离群值。与许多从统计学文献中被计算机视觉社区采用的常见鲁棒估计技术(如 M-估计和最小中值平方)不同,RANSAC 是由计算机视觉社区内部开发的。

RANSAC 是一种重采样技术,通过使用估计基础模型参数所需的最小观察数(数据点)来生成候选解决方案。正如 Fischler 和 Bolles [1] 指出,与使用尽可能多的数据来获得初步解决方案然后剔除离群值的传统采样技术不同,RANSAC 使用最小的可能集合,然后使用一致的数据点扩展这个集合 [1]。

基本算法RANSAC概述如下:

  1. 随机选择确定模型参数所需的最小点数。

  2. 求解模型参数。

  3. 确定所有点集中有多少点符合预定的容差 。

  4. 如果集合中内点的数量与总点数的比例超过预定阈值 ,则使用所有识别的内点重新估计模型参数并终止。

  5. 否则,重复步骤 1 到 4(最多  次)。

迭代次数  的选择足够高,以确保至少有一个随机样本集不包含离群值的概率 (通常设为 0.99)。设  表示任何选定数据点为内点的概率, 表示观察到离群值的概率。需要进行  次最小点数  的迭代,其中

因此,通过一些操作得到:

有关基本 RANSAC 公式的更多详细信息,请参见 [1, 2]。RANSAC 的扩展包括使用最大似然框架 [4] 和重要性采样 [3]。

原文参见:https://www.cse.yorku.ca/~kosta/CompVis_Notes/ransac.pdf

RANSAC算法的数学原理可以概括如下:

  1. 随机抽样:从点云数据中随机选择若干点作为样本。

  2. 模型拟合:使用选定的样本点拟合模型。

  3. 一致性检验:计算拟合模型的所有点的误差,确定与模型一致的点(内点)。

  4. 模型优化:重复上述步骤多次,选择内点最多的模型作为最终模型。

假设我们要拟合一个平面模型,平面方程为:

RANSAC的具体步骤如下:

  1. 从点云数据中随机选择三个点,设为,  和。

  2. 计算平面模型参数 , ,  和

随机采样一致性(RANSAC)三维点云的平面拟合算法(含C++代码) RANSAC是一种鲁棒的模型拟合方法,它可以处理存在大量噪声和异常值的数据。在进行平面拟合时,RANSAC会随机选择三个点,然后计算这三个点确定的平面模型。然后,RANSAC会计算其他所有点到这个平面的距离,并根据一个预设的阈值来判断这些点是否符合这个平面模型。这个过程会重复多次,最后选择符合点最多的平面模型作为最终的结果。随机采样一致性(RANSAC)是一种迭代的模型估计方法,它的主要目标是从一组包含大量异常值的观测数据中估计出数学模型的参数。 阅读详情

相关推荐

随机抽样一致(RANSAC)算法及matlab实现

本文介绍了RANSAC算法的基本原理和算法实现的详细过程。

plant_angry的博客 4288

RANSAC(随机采样一致性算法)

RANSAC算法是一种鲁棒的模型拟合方法,通过迭代随机采样和一致性检测有效处理含噪声数据。其核心公式包括迭代次数计算、内点判定和最小样本数确定,适用于直线/平面拟合、图像配准等多种场景。与最小二乘法相比,RANSAC具有更强的抗噪声能力但计算复杂度较高。实际应用中需合理设置迭代次数、内点阈值等参数,OpenCV、PCL等库提供了高效实现。该算法在计算机视觉、机器人导航和工业检测等领域有广泛应用,最新研究通过自适应策略进一步提升了其效率。

reset2021的博客 48

zemax混合式非序列模拟

注意不要点击左侧的非序列模式,那个时纯粹的非序列,会清除序列模式的数据。第2、4、6透镜材质为空气,是为了让光线进入到多重透镜内部。这时普通的优化方式会失败。平行光束经过多焦透镜时,会汇聚在不同焦距处。所以还需要控制能量的大小,进行优化。接下来用非序列模式设计一个多焦透镜。像面的孔径为圆形通光孔:0-1.2。透镜不同位置处有不同的聚焦位置。透镜的z轴位置相同,重合。

fendoudecheng的博客 3066

YOLOv8工业级增强实战:小目标检测与HDR鲁棒性优化

YOLO(You Only Look Once)作为主流实时目标检测框架,其核心价值在于模块化架构与工程可扩展性。理解YOLOv8的Anchor-Free设计、C2f特征融合机制及Detect头部解耦原理,是实现性能突破的基础。在工业落地中,真实瓶颈往往不是模型版本迭代,而是小目标漏检、高动态范围(HDR)场景适应差、密集遮挡ID断裂等具体问题。通过配置层动态多尺度训练、物理感知数据增强、Neck跨尺度注意力注入、质量感知损失函数升级等七层增强策略,可在不更换主干的前提下显著提升mAP与边缘设备推理效率。本

weixin_32667439的博客 259

别再折腾Windows了!Ubuntu 22.04下USRP X310 + RFNoC + Vivado 2021.1开发环境保姆级搭建指南

本文提供Ubuntu 22.04下USRP X310 + RFNoC + Vivado 2021.1开发环境的详细搭建指南,涵盖系统优化、UHD驱动编译、Vivado配置及硬件验证等关键步骤,帮助射频工程师高效构建稳定的开发环境,显著提升FPGA开发效率。

weixin_29168675的博客 255

从零开始:使用VMOS Pro和Xposed绕过APP环境检测的完整指南

本文详细解析了使用VMOS Pro和Xposed框架绕过APP环境检测的完整技术方案,包括模拟器检测、Root环境检测和Hook框架检测的对抗方法。通过实战案例和代码示例,展示了如何利用Xposed Hook技术拦截检测逻辑,特别针对360加固等保护技术提供了解决方案。

ee345的博客 733

华为OD机试真题 新系统【网络数据包收发处理】

华为OD机试 新系统真题【网络数据包收发处理】,提供C语言、Java、C++、Python、Go、JavaScript源码实现,并提供完整思路讲解,以及在线OJ模拟做题。华为OD机试真题【网络数据包收发处理】多语言题解。

qq_45776114的博客 444

【unity】【WebRTC】从0开始创建一个Unity远程媒体流app-构建可同步场景

本文介绍了如何利用Unity和WebRTC技术实现远程画面传输。通过配置Render Streaming组件、设置信令管理器和视频流发送器,构建了一个可同步的Unity场景。文中详细说明了从场景搭建到浏览器端测试的完整流程,并提供了常见问题排查方法。该方案适用于远程调试、云游戏、VR共享等场景,具有低延迟、高兼容性等特点。文章还包含项目源码下载链接,方便读者实践操作。最终实现了Unity端到浏览器端的实时画面传输,为后续实现双向互动奠定了基础。

每日出拳老爷子的博客 1841

SAP物料主数据归档详解(物理删除)

顾问们的回答肯定的统一的不能,只能打上删除标记。物料设置好需要删除的物料号这里我们需要删除的物料是AG88,其中,若不选“考虑无删除标记的物料”,需要将需要归档的物料MM06打删除标记。平时在操作系统过程中经常会不小心创建出很多无用的物料主数据,但是系统只能通过MM06打上删除标记,但是物料最终在系统中还是可以查询到的。6、执行已设置变式的归档程序,执行完毕,点下图中的“Job”,每次执行完归档程序会产生两条作业。然后设置好开始的参数和假脱机的参数,三个都是绿灯就可以执行归档的操作,物理上删除物料主数据。

我小时候很黑的博客 5523

手把手教你学Simulink——基于AI融合与智能调度的场实例:强化学习在卫星资源分配中的应用

本文详细介绍了如何利用Simulink和强化学习技术实现智能卫星资源分配。文章首先分析了低轨卫星通信系统面临的动态资源调度挑战,提出采用强化学习(特别是PPO算法)的解决方案。接着逐步展示了完整的建模过程:从Simulink项目创建、卫星通信环境建模(用户业务、信道特性、资源池),到强化学习任务定义(状态空间、动作空间、奖励函数),再到PPO智能体的构建与训练。最后通过仿真验证,PPO智能体在系统吞吐量、公平性和阻塞率等关键指标上均优于传统方法。该方案为卫星通信系统的智能资源管理提供了可行方案,并支持进一步

MHD0815的博客 190

IMSL CNL 7.0.0 (x86-64)Crack

IMSL CNL 7.0.0 (x86-64)Crack intel的算法库破解文件,这是C++版本的破解文件

汉书HE8,好用的汇编代码编写工具

汉书HE8,好用的汇编代码编写工具早期编写汇编代码所用功能强大

数学建模模型总结

这是本人在两年内准备参加数学建模竞赛搜集到的模型资料,已经经过了本人的筛选和整理,希望能够对准备参加数学建模竞赛的学弟学妹们提供一些帮助!

SAP B1中文培訓教材_SDK

公司内部培训资料,对开发工具 ,DIAPI, UIAPI,Add-ON有详细解说

上一篇: Open3d入门 点云拼接算法
下一篇: 智能优化算法之灰狼优化算法(GWO)
智能建造研究生
博客等级 码龄6年 2018粉丝 95原创
评论
成就一亿技术人!
拼手气红包6.0元
还能输入1000个字符
 
 条评论被折叠 查看
添加红包

请填写红包祝福语或标题

个

红包个数最小为10个

元

红包金额最低5元

当前余额3.43元 前往充值 >
需支付:10.00元
成就一亿技术人!
领取后你会自动成为博主和红包主的粉丝 规则
hope_wisdom
发出的红包
实付元
使用余额支付
点击重新获取
扫码支付
钱包余额 0

抵扣说明:

1.余额是钱包充值的虚拟货币,按照1:1的比例进行支付金额的抵扣。
2.余额无法直接购买下载,可以购买VIP、付费专栏及课程。

余额充值
