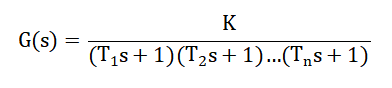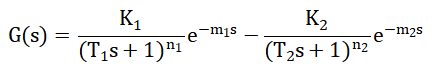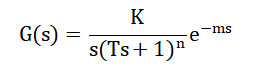PSO优化PID,涵盖常见传递函数!改进的粒子群算法整定PID参数,并与灰狼算法进行比较,附MATLAB代码

基于粒子群算法的PID控制器优化设计 粒子群算法、PID、寻优 阅读详情

今天的主题是:采用莱维飞行和混沌映射的粒子群算法整定各种常见传递函数的PID参数。粒子群的改进思路请看这篇文章。基于改进莱维飞行和混沌映射(10种混沌映射随意切换)的粒子群优化算法,附matlab代码

PID参数整定的方法有很多,其中包括正交试验法、极点配置法,另一类为智能优化算法,包括遗传算法、粒子群算法、神经网络算法。今天给大家带来一期,采用莱维飞行和混沌映射的粒子群算法整定各种常见传递函数的PID参数,并与上一期的灰狼算法比较整定前后的时域指标。

传递函数依旧采取包含以下五种,基本上包含了所有常见的传递函数。

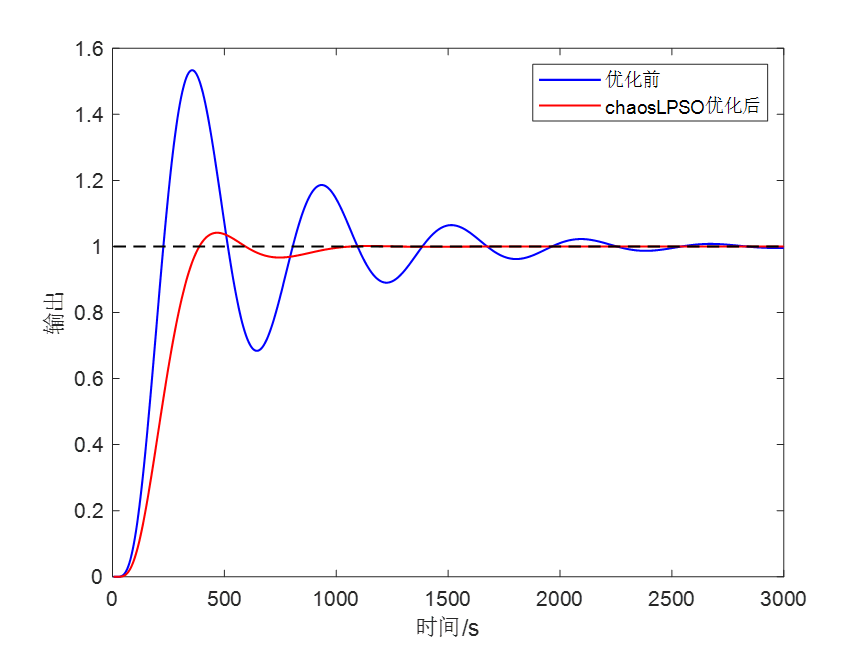
测试在阶跃响应下,采用改进的粒子群算法整定PID的结果图如下:

01
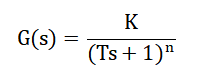
fd754a95690749b8d2577acdb444be34.png

取T = 50; K = 5; n = 3,(这几个参数在代码中可自行修改)

chaosLPSO优化前后结果如下:
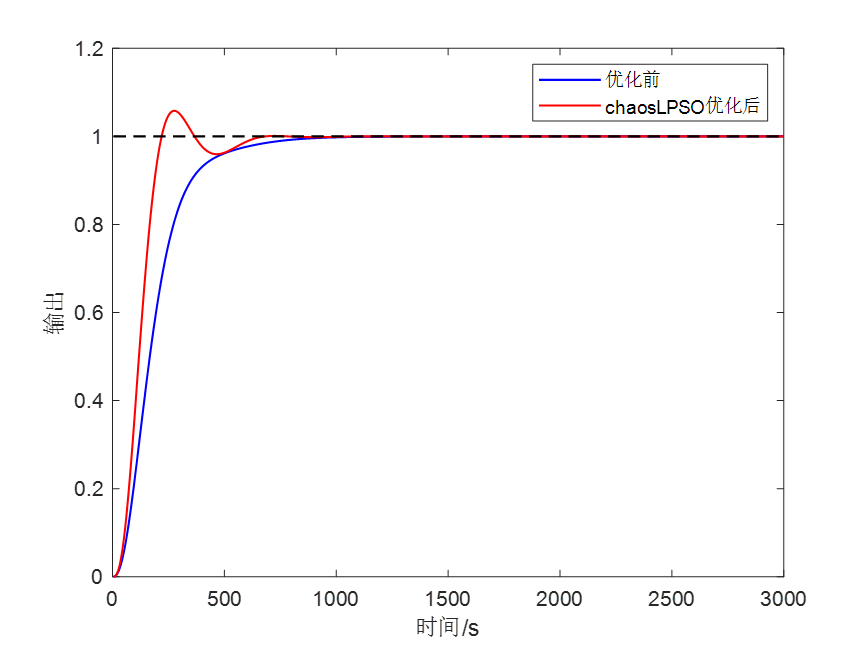
fbbc6fd891ad488466e10eca57f92f8e.png

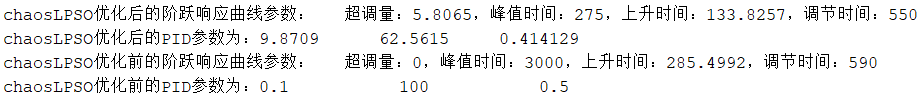
控制台输入结果如下:

6a98b85b0113cc0b577a4b7341cd8bfd.png

与上一期灰狼算法时域参数的比较:

参数超调量峰值时间上升时间调节时间
手动03000285.499590
chaosLPSO5.8065275133.825550
GWO5.768275134.439550

对于传递函数1来说,两种算法基本不分伯仲

02

d2c742cbcae8860b6181ced42000802f.png

取Tz = [40,20,60,100,20];  K = 6;  n = 5,(这几个参数在代码中可自行修改)

chaosLPSO优化前后结果如下:
392a4aa7e7ff9f257fa39aa46587de36.png

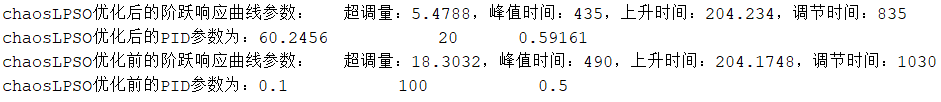
控制台输入结果如下:

79caea2357862827a37c8313af26a072.png

与上一期灰狼算法时域参数的比较:

参数超调量峰值时间上升时间调节时间
手动0.1100285.499590
chaosLPSO5.4788435204.234835
GWO4.8439445209.386835

对于传递函数2来说,改进粒子群算法的峰值时间和上升时间两个指标要优于GWO算法。

03
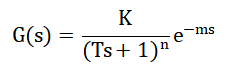
794f0e258811f47e69ff5bc180750457.png

取T = 15; K = 10; n= 5;  tt = 5; (这几个参数在代码中可自行修改)

chaosLPSO优化前后结果如下:
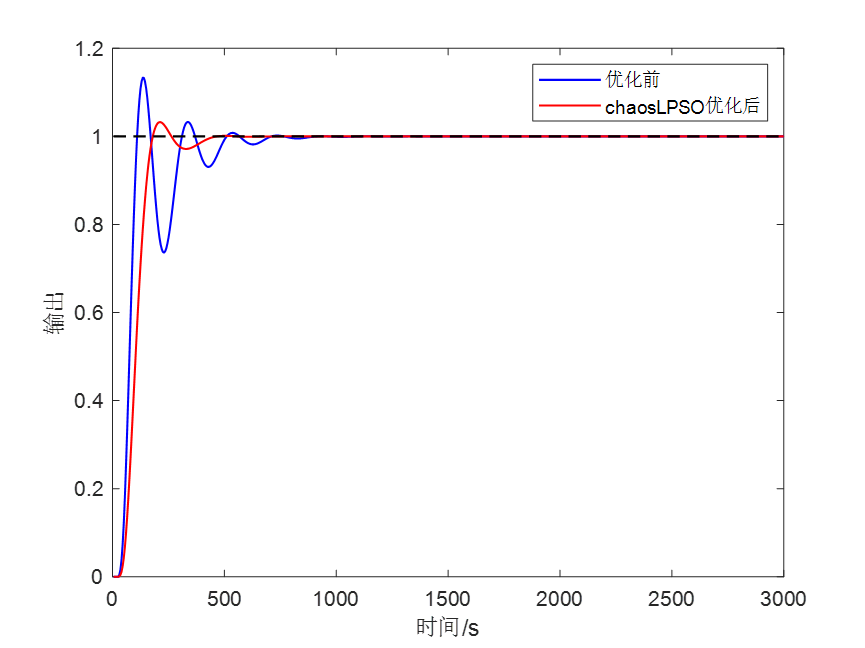
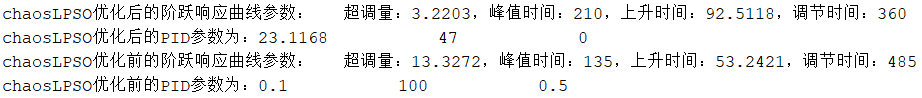
7ad0948fbe297eb65ba9ab6ba618cd7a.png

19e6fec290ef92dc75e7b7f8578531ea.png

与上一期灰狼算法时域参数的比较:

参数超调量峰值时间上升时间调节时间
手动13.32713543.242485
chaosLPSO3.220321092.512360
GWO3.51121090.7267365

对于传递函数3来说,改进粒子群算法的调节时间和超调量两个指标要优于GWO算法。

04

f1f45d7bff2e2cc6e1ef48161264d20a.png

取T1 = 10; K1 = 2; n1=3;  tt1 = 0.02;  T2 = 2; K2 = 0.1; n2=4;  tt2 = 0.001; (这几个参数在代码中可自行修改)

chaosLPSO优化前后结果如下:

d878f8c1e296713ac1cb2d6038360995.png

控制台输入结果如下:

fb937743fe53f124c321e280a0eb710e.png

与上一期灰狼算法时域参数的比较:

参数超调量峰值时间上升时间调节时间
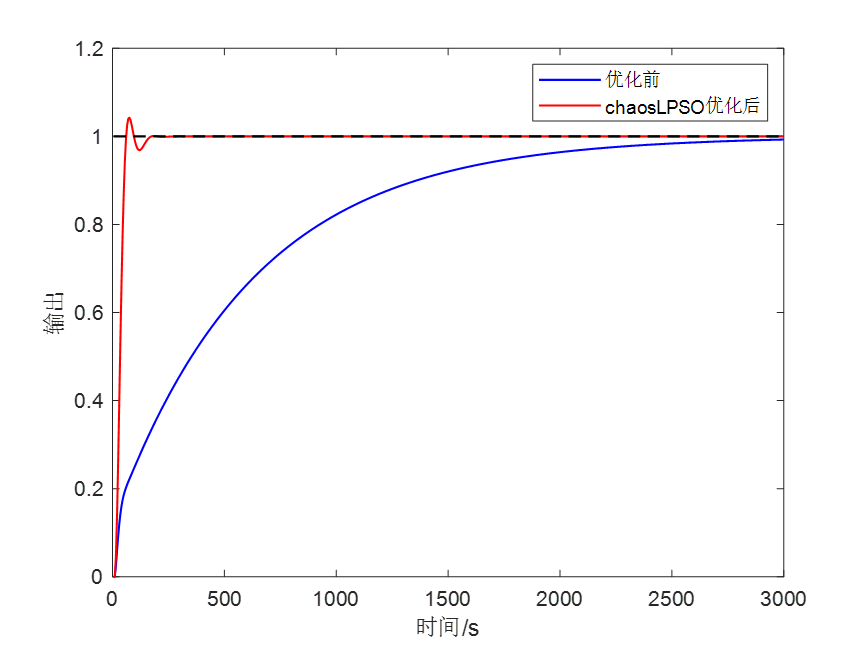
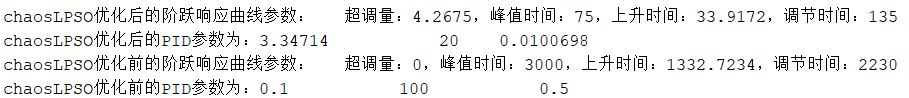
手动030001332.722230
chaosLPSO4.2687533.9172135
GWO4.5197533.5024135

对于传递函数4来说,改进粒子群算法的超调量指标要优于GWO算法。

05

a435681920c3dbcb599db9ed0cc02638.png

取K = 10;T = 50; n = 4;  tt = 5; (这几个参数在代码中可自行修改)

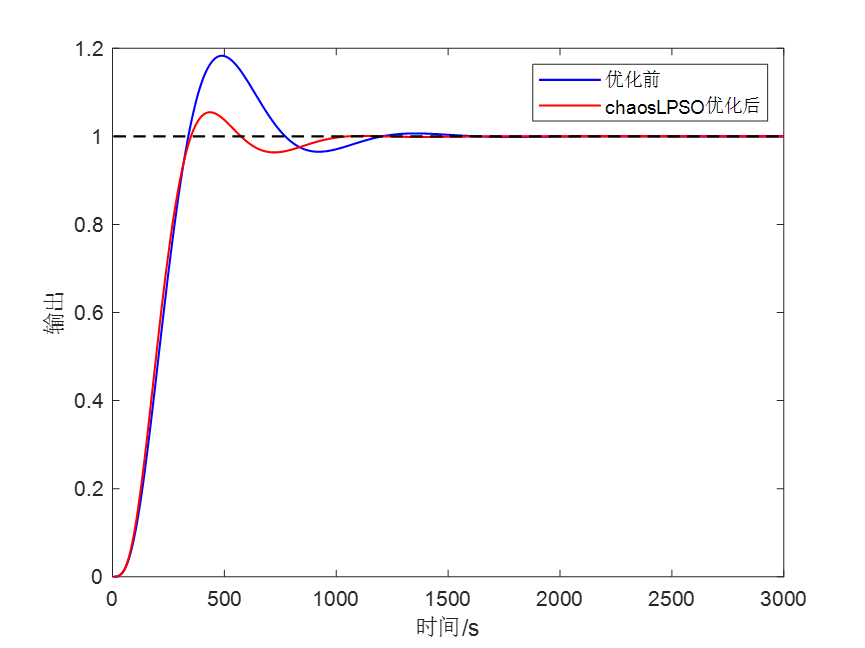
chaosLPSO优化前后结果如下:
8112597683aaf3843cfaf3df38ccf66c.png

控制台输入结果如下:

18dca7090e0d0c69af8405074c685d6a.png

与上一期灰狼算法时域参数的比较:

参数超调量峰值时间上升时间调节时间
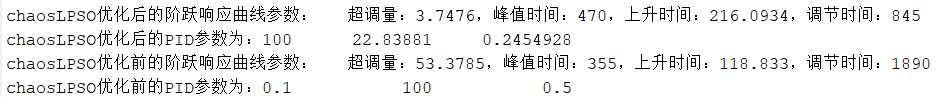
手动53.378355118.8331890
chaosLPSO3.7476470216.0934845
GWO3.9041470215.205845

对于传递函数5来说,改进粒子群算法的超调量要优于GWO算法。

结论:由以上改进的粒子群算法和灰狼算法比较,可以看到,在对于低阶系统PID参数的整定中,无论使用哪种智能优化算法,其最后效果应该都是相差不多的。

代码:

clear
clc
close all
%% 五种适应度函数分别 对应图片1-5
flag = 1;   %1-5分别对应图片1-5,图片中对应的参数请自行修改即可


KP0 = 0.1;  %优化前先手动给一个P , I , D指标,方便与优化后做对比,这三个参数也可以自行更改
Ti0 = 100;
Kd0 = 0.5;


if flag == 1
    T = 50; K = 5; n = 3;                           %这几个参数可以自行修改
    PI_1;                                           %PI_1-5分别对应5个传递函数。采用手动给的PID指标算响应曲线
elseif flag==2
    Tz = [40,20,60,100,20];  K = 6;  n = 5;         %这里注意,n和Tz变量的长度一致,这几个参数可以自行修改
    PI_2;                                           %采用手动给的PID指标算响应曲线
elseif flag==3
    T = 15; K = 10; n= 5;  tt = 5;                  %这几个参数可以自行修改
    PI_3;                                           %采用手动给的PID指标算响应曲线
elseif flag==4
    T1 = 10; K1 = 2; n1=3;  tt1 = 0.02;                %这几个参数可以自行修改
    T2 = 2; K2 = 0.1; n2=4;  tt2 = 0.001;  
    PI_4;                                           %采用手动给的PID指标算响应曲线
elseif flag==5
    K = 10;T = 50; n = 4;  tt = 5;                  %这几个参数可以自行修改
    PI_5;                                           %采用手动给的PID指标算响应曲线
else
    T = 50; K = 5; n = 3;                           %这几个参数可以自行修改 
    PI_1;                                           %采用手动给的PID指标算响应曲线
end


N = 50;  %粒子群种群数
iter = 100;  %迭代次数
ub = [100,200,10];%优化变量的上限
lb = [0.01,20,0];%优化变量的下限
dim = 3;


%PSO Infotmation
Vmax=ones(1,dim).*(ub-lb).*0.15;           %速度最大值
noP=N;
w=0.8;
c1=1.2;
c2=1.2;


% Initializations
vel=zeros(noP,dim);
pBestScore=zeros(noP);
pBest=zeros(noP,dim);
gBest=zeros(1,dim);
cg_curve=zeros(1,iter);


% Random initialization for agents.
numm = 2;% numm,一共10种 混沌映射类型选择,1-10分别为,tent、Logistic、Cubic、chebyshev、Piecewise、sinusoidal、Sine,ICMIC, Circle,Bernoulli
pos = repmat(lb,N,1)+chaos(numm,N,dim).* repmat((ub-lb),N,1);


for i=1:noP
    pBestScore(i)=inf;
end


% Initialize gBestScore for a minimization problem
gBestScore=inf;


for l=1:iter
    
    % Return back the particles that go beyond the boundaries of the search space
    for i=1:size(pos,1)
        Flag4ub=pos(i,:)>ub;
        Flag4lb=pos(i,:)<lb;
        pos(i,:)=(pos(i,:).*(~(Flag4ub+Flag4lb)))+ub.*Flag4ub+lb.*Flag4lb;
    end
    
    for i=1:size(pos,1)
           if(pBestScore(i)>fitness)
            pBestScore(i)=fitness;
            pBest(i,:)=pos(i,:);
        end
        if(gBestScore>fitness)
            gBestScore=fitness;
            gBest=pos(i,:);
        end
    end
 
    
    %Update the Velocity and Position of particles
     A = rand();
    if abs(A) < 0.5
    for i=1:size(pos,1)
            for j=1:size(pos,2)
                vel(i,j)=w*vel(i,j)+c1*rand()*(pBest(i,j)-pos(i,j))+c2*rand()*(gBest(j)-pos(i,j));
                if(vel(i,j)>Vmax(j))
                    vel(i,j)=Vmax(j);
                end
                if(vel(i,j)<-Vmax(j))
                    vel(i,j)=-Vmax(j);
                end
                pos(i,j)=pos(i,j)+vel(i,j);
            end
    end
    else
        lambda = exp(1-iter/(iter+1-l));
        C1=2*rand*(1-l/iter);
         for i=1:size(pos,1)
            %%  levy飞行程序
            beta=1.5;    % 通常取值为1.5
            sigma_u=(gamma(1+beta)*sin(pi*beta/2)/(beta*gamma((1+beta)/2)*2^((beta-1)/2)))^(1/beta);
            u = normrnd(0, sigma_u);
            v = normrnd(0, 1);
            num = 1:1:N; random_num = num(randperm(numel(num),1)); %随机选择1个个体
            levi = u/abs(v)^(1/beta)*(gBest-pos(random_num,:));
            pos(i,:)=C1*pos(i,:)+lambda*gBest +0.01*levi;
        end
        
        
    end
    cg_curve(l)=gBestScore;
end


Best_pos = gBest;


if flag==1
    [Qbg,y_chaosLPSO,u,t]=Object1(Best_pos,T,K,n);
elseif flag==2
    [Qbg,y_chaosLPSO,u,t]=Object2(Best_pos,Tz,K,n);
elseif flag==3
    [Qbg,y_chaosLPSO,u,t]=Object3(Best_pos,T,K,n,tt);
elseif flag==4
    [Qbg,y_chaosLPSO,u,t]=Object4(Best_pos,T1,K1,tt1,n1,T2,K2,tt2,n2);
elseif flag==5
    [Qbg,y_chaosLPSO,u,t]=Object5(Best_pos,T,K,tt,n);
else
    [Qbg,y_chaosLPSO,u,t]=Object1(Best_pos,T,K,n);
end


%计算优化后的时域性能指标
[Overshoot,tp,tr,ts]=performance_index(y_chaosLPSO,t);
disp(['chaosLPSO优化后的阶跃响应曲线参数:超调量:',num2str(Overshoot),',峰值时间:',num2str(tp),',上升时间:',num2str(tr),',调节时间:',num2str(ts)])
disp(['chaosLPSO优化后的PID参数为:',num2str(Best_pos)])
[Overshoot0,tp0,tr0,ts0]=performance_index(y0,t0);
disp(['chaosLPSO优化前的阶跃响应曲线参数:超调量:',num2str(Overshoot0),',峰值时间:',num2str(tp0),',上升时间:',num2str(tr0),',调节时间:',num2str(ts0)])
disp(['chaosLPSO优化前的PID参数为:',num2str([KP0,Ti0,Kd0])])


%% 作图
figure
plot(t0,y0,"Color",'b','LineWidth',1);
hold on
plot(t,y_chaosLPSO,"Color",'r','LineWidth',1);
hold on
plot(t,ones(length(t),1),'LineStyle','--',"Color",'k','LineWidth',1);
legend('优化前','chaosLPSO优化后');
xlabel('时间/s');
ylabel('输出');

代码说明:

①代码采用10种混沌映射改进粒子群算法,10种混沌映射可以自由切换。

②观察代码第5行,可以通过修改参数flag,任意切换五种传递函数,除此之外,大家可以自行将传递函数改成自己想要的任意参数。

代码注释很详细。获取完整代码方式:点击下方卡片回复关键词获取。

关键词:PSOPID

鲸鱼算法优化PID参数优化附matlab代码 鲸鱼优化算法优化PID参数详细步骤 附部分matlab代码 需要私聊 算法应用整体思路仿真实验 simulink仿真应用 阅读详情

相关推荐

灰狼算法和粒子群算法比较(附完整Matlab代码)——可应用于电气期刊论文

先看看效果:电气期刊论文中,经常会看到几种算法的比较,本次,我们就以灰狼算法和粒子群算法为例,进行比较,如果有需要,把目标函数换成自己想要的,加上约束条件,就可以啦。目录1 粒子群算法和灰狼算法知识点1.1 粒子群1.2 灰太狼优化算法 2 完整Matlab实现 粒子群算法(带约束处理)——Python&Matlab实现 智能优化算法——灰狼优化算法(Python&Matlab实现)..

weixin_46039719的博客 2553

粒子群算法(PSO)整定/优化PID参数

PI参数整定,利用粒子群(PSO)进行PID参数整定,优化控制参数,最后以应用到电机控制中为例进行分析。以期获得良好的控制特性。PID控制器参数的工程整定方法,主要有临界比例法、反应曲线法和衰减法。三种方法各有其特点,其共同点都是通过试验,然后按照工程经验公式对控制器参数进行整定。但无论采用哪一种方法所得到的控制器参数,都需要在实际运行中进行最后调整与完善。 PID参数整定 PID参数优化 控制参数优化 优化算法 PI参数整定

lxkand的博客 5923

基于遗传算法的PID参数优化设计

PID控制器的三个参数,即比例、积分、微分系数(Kp, Ki, Kd),对控制器的控制效果产生很大影响。如何确定合适的PID参数,一直是控制学研究的重点问题之一。PID参数优化设计的目的是确定最优的PID参数,使系统的控制效果达到最佳。遗传算法通过选择、交叉、变异等过程模拟生物进化过程,不断改进种群中个体的性能,从而找到优秀的解。遗传算法可以自动搜索最优的PID参数组合,通过不断迭代,使系统控制效果达到最优。为了保证种群的多样性,可以根据PID参数的范围和精度,用随机数生成一组符合要求的参数值。

ByteKnight的博客 1895

【PSO-PID】使用粒子群算法整定PID参数控制起动机入口压力值

最近在学优化算法,接触到了经典寻优算法之粒子群PSO,然后就想使用PSO算法来调节PID参数,在试验成功之后将此控制算法应用到了空气起动系统上,同时与之前的控制器进行对比看看哪种控制效果最好。

好梦就会趁你睡醒实现 3866

PSO粒子群算法调节PID控制器参数

概述 PSO(粒子群算法)在处理连续问题上有着较强的能力,因此很适合用来做参数优化,而PID控制器由三个参数组成,它们分别是: Kp、Ki、KdK_p、K_i、K_dKp​、Ki​、Kd​ 我们可以把PID控制器当做一个“黑箱”,输入为这三个参数,输出为响应曲线,我们要做的就是优化这个响应曲线。而一个控制效果好的PID控制器应针对不同类型输入都有较快的响应速度,较小的超调以及稳态误差。因此我们将经...

ZYunfei的博客 1万+

基于Matlab的粒子群算法优化BP神经网络PID控制

综上,本文介绍了基于Matlab的粒子群算法优化BP神经网络PID控制的方法,并提供了相应的源代码示例。通过以上代码,我们可以实现粒子群算法优化BP神经网络的PID控制。(3)计算适应度值:根据当前粒子群的位置,计算每个粒子对应的BP神经网络的适应度值。(2)初始化粒子群:随机生成初始粒子群的位置和速度,在本文中即为BP神经网络的权重和偏置参数。在本文中,我们将使用粒子群算法优化BP神经网络的权重和偏置参数,以提高PID控制的性能。(5)更新粒子位置和速度:根据PSO算法的公式,更新粒子群的位置和速度。

qq_37934722的博客 487

三种智能算法优化PID参数软件,MATLABAPP开发

今天的主题是:三种智能算法优化常见传递函数的PID参数,采用MATLAB APP Designer 开发。提供代码源程序,可以自行修改源代码(不是封装软件)这个软件基本涵盖了所有的传递函数类型,传递函数的参数简单易改。采用了三种不同的算法优化PID参数,包括灰狼,粒子群,麻雀算法,且做了简单的对比。结果也采用表格的方式,一目了然。画面风格如下:软件一共分为三部分,接下来对每部分展开细讲:第一部分:...

淘个代码 2642

PID控制器参数调优实践:粒子群优化(PSO)方法

本文还有配套的精品资源,点击获取 简介:本项目演示了如何使用粒子群优化(PSO)算法调整PID控制器的参数,以达到最佳动态性能。PID控制器是一个广泛应用的自动控制系统,结合比例、积分、微分三种控制方式。PSO算法模拟鸟群或鱼群的集体行为,用于搜索最优PID参数。提供的压缩文件包含了MATLAB代码和Simulink模型,帮助开发者建立系统模型、运行PSO算法,优化PID控...

weixin_32389853的博客 2890

PSO_SSA_GWO智能算法优化PID参数整定Matlab软件【传递函数可任意修改】

数包括:P, I, D参数,超调量,峰值时间,上升时间,调节时间,可完全满足您的需求~三种不同的算法优化PID参数。涵盖所有传递函数类型。

mdnsm的博客 242

基于粒子群算法(PSO)整定PID参数

包括PSO算法、Simulink模型和IAE目标函数

使用Matlab进行IEEE 33节点潮流计算的NR法实现详解及应用实例

IEEE 33节点系统是一个标准的配电系统模型,广泛用于学术研究和工程应用。该系统由33个节点和37条线路组成,结构复杂,具有代表性。其潮流计算结果可用于验证各种潮流计算方法的准确性和效率。NR法是一种基于迭代求解的潮流计算方法,通过不断迭代求解非线性方程组,直到达到预定的收敛条件。NR法具有收敛速度快、计算精度高的优点,适用于大规模复杂电力系统的潮流计算。

m0_57781768的博客 2072

我用MATLABAPP写了一个优化PID软件,源码呈现

分别为麻雀算法,粒子群算法,灰狼算法,最后一幅图是三个曲线图的综合图。选择好相应的传递函数后,大家就可以自行修改每一个传递函数对应的参数了。这里加了一个Running指示灯,当点击运行时,指示灯会变成绿色,当运行结束后,指示灯会变为灰色。除此之外,在点击开始运行之前,最好要先手动设置一个P,I,D参数,也就是这里的。,点击这个选项切换卡可以切换传递函数,传递函数都是最常见的,基本上。今天的主题是:三种智能算法优化常见传递函数的PID参数,采用。P,I,D参数,超调量,峰值时间,上升时间,调节时间。

淘个代码 482

C#:WPF格式转Winform格式

WPF格式转Winform格式

Hello C++ 1295

基于入门级粒子群算法的PID参数整定(MATLAB2016b-simulink)(超详细01)

基于入门级粒子群算法的PID参数整定,内容详细、代码、图片齐全,彻底解放大脑,体验电脑为你工作的感觉。

g2225的博客 1万+

影刀RPA进阶:Excel多条件筛选与数据提取实战

本文详细介绍了如何利用影刀RPA实现Excel多条件筛选与数据提取的自动化。通过拆解文本、数值、日期及颜色筛选等核心指令,并结合实战案例,指导用户构建稳健的销售数据提取机器人,从而高效处理复杂数据报表,提升工作效率。

onion的博客 538

VMware 17+Win10 22H2全栈配置指南|UEFI优化+GPU直通实战

​VMware下载:下载官网版本的Wmare 17 Pro (点击直达链接 )企业用户可选永久许可证,个人学习也可以直接安装使用,Win10镜像:微软官网下载22H2版ISO文件(附官方纯净版渠道 )

waicsdn_haha的博客 4023

粒子群算法优化下的PID(PSO-PID)控制器详解

在工业自动化和控制系统领域,PID 控制器因其简单有效的特性被广泛应用。然而,传统 PID 参数整定方法往往依赖人工经验或固定算法,难以适应复杂多变的系统环境。粒子群优化(PSO, Particle Swarm Optimization)算法作为一种新兴的智能优化算法,为 PID 参数优化提供了新的思路。本文将深入探讨粒子群算法优化 PID 控制的原理、实现过程,并通过一个完整的实例展示其应用效果,旨在帮助读者全面理解这一技术并激发在实际项目中的应用灵感。

橙色小博的博客,励志在人工智能领域发光发热! 2154

Bartender 2021破解版安装教程:手把手教你从下载到激活(附详细步骤图)

本文详细介绍了BarTender 2021专业版的安装与高效应用指南,从基础配置到高级条码设计,帮助用户快速掌握标签设计与打印技术。内容涵盖安装步骤、标签模板创建、数据连接与批量打印技巧,以及高级功能如安全策略与自动化集成,适合零售、物流、制造等行业用户提升工作效率。

p4q5r6s7t的博客 2670

基于PSO粒子群优化的PID最优参数计算matlab仿真

粒子群优化算法的整个寻优过程是:先对粒子群中的初始粒子的位置和速度进行初始化设置,然后进行粒子群算法的迭代过程,在迭代过程中,计算出每次迭代过程中粒子的适应度值,根据适应度值,粒子进行速度和位置信息的更新,直至迭代过程结束。最终得到全局最优粒子,即为问题的最优解。特别是在一些复杂的控制系统中,传统的手动调整PID参数的方法难以达到理想的控制效果,而基于PSO粒子群优化的PID最优参数计算方法能够通过智能优化算法自动寻找最优参数组合,提高控制器的控制性能,为工业生产和能源管理等领域的发展提供了有力的支持。

FPGA/MATLAB学习教程/源码/项目合作开发 3613

2. Netty使用JSerialComm进行串口读取(二)

现在开始处理这些问题 第一个问题:串口读取超时异常一路传播到最后也没有处理。 ​ 第二个问题:即使处理了该异常,程序仍然退出,这不能满足一些实际使用要求需求。该问题与设置很长的读取超时时间没关系,无论多长到时间后总会退出。

s3c2410的博客 2463

Docker(八):Docker Compose(容器编排) 管理多容器应用—实战案例演示

🟢 Docker(八):Docker Compose(容器编排) 管理多容器应用—实战案例演示

✨ 欢迎来到【Seal ^_^ 的优快云博客】!✨ 6万+

基于粒子群算法整定PID控制器,实现PID控制器参数的自整定(PSO-PID)

基于粒子群算法整定PID控制器,实现PID控制器参数的自整定(PSO-PID)。matlab编写,源码注释详细具体如图,评价指标详细,直接运行即可。基于PSO粒子群PID控制器参数整定粒子群PID/psopid/。

m0_73589035的博客 974

渗透测试之哥斯拉实战

可以直接在这里使用meterpreter命令进行对服务端的控制。选择目标 - 添加,配置连接信息,之后测试连接成功!php的shell功能如图。先要进行数据库的配置信息。可以直接在这里打包全站。

大河之犬的博客 2492

粒子群优化算法python_粒子群优化算法(PSO)

最近有人咨询了PSO优化模糊控制论域的问题,正好简单介绍一下粒子群算法。1、粒子群算法粒子群算法是一种智能优化算法。关于智能,个人理解,不过是在枚举法的基础上加上了一定的寻优机制。试想一下枚举法,假设问题的解空间很小,比如一个函数 y = x^2 ,解空间在[-1,1],现在求这个函数的最小值,我们完全可以使用枚举法,比如在这里,在解空间[-1,1]上,取1000等分,也就是步长为0.0...

weixin_42525289的博客 923

efm32 入门.pdf

本PDF共计22页,介绍的是操作驱动API,下载与否自己斟酌。

IEM模型,地表粗糙度模拟

利用微波反演土壤水分时候,利用IEM模型可以实现对随机地表的模拟

基于粒子群算法的PID控制器优化设计(matlab实现)

其中,x为PSO中传递过来的粒子,首先,调用函数assignin将x(1)、x(2)、x(3)的值赋值给Workspace中的Kp、Ki、Kd,该语句实现了图14-3中从PSO部分到Simulink部分的参数传递;优化过程如下:PSO产生粒子群(可以是初始化粒子群,也可以是更新后的粒子群),将该粒子群中的粒子依次赋值给PID控制器的参数Kp、Ki、Kd,然后运行控制系统的Simulink模型,得到该组参数对应的性能指标,该性能指标传递到PSO中作为该粒子的适应值,最后判断是否可以退出算法。

配电网和matlab的博客 6423

Outlook Express 6 (OE6) for Win7/Win8/Win10

英文版 Outlook Express6.0, 兼容Win7/Win10/WinXP,解压就可用。

优化PID控制的参数整定方法

试凑法是一种常用的PID参数整定方法,它通过多次试凑不同的参数组合,选择性能较好的一个作为最终的采样周期。在调试过程中,将PID参数置于影响最小的位置,即比例参数最大,积分参数最大,微分参数最小。临界比例法是另一种常用的PID参数整定方法,它通过将调节器置于纯比例的作用下,从大到小逐渐改变比例参数,观察系统的震荡过程,得到临界比例度。具体步骤是先将积分和微分参数置为最大和0,使PID为纯比例调节,然后逐渐增大比例参数,直到系统产生等幅震荡,并记录下临界比例系数和两个波峰的时间间隔。

laobaisoft的博客 1282

pscad IEEE标准系统搭建说明

pscad IEEE标准系统搭建说明,包含典型的IEEE 9节点、14节点、30节点、39节点和118节点系统。内含标准测试系统的原始数据和潮流结果。

上一篇: 灰狼算法整定PID参数,传递函数可以任意修改,附MATLAB代码
下一篇: 这效果直接起飞!基于莱维飞行的量子粒子群,在CEC2005和CEC2017函数上跑
淘个代码_
博客等级 码龄7年 1万+粉丝 504原创
评论
成就一亿技术人!
拼手气红包6.0元
还能输入1000个字符
 
 条评论被折叠 查看
添加红包

请填写红包祝福语或标题

个

红包个数最小为10个

元

红包金额最低5元

当前余额3.43元 前往充值 >
需支付:10.00元
成就一亿技术人!
领取后你会自动成为博主和红包主的粉丝 规则
hope_wisdom
发出的红包

打赏作者

淘个代码_

不想刀我的可以选择爱我

¥1 ¥2 ¥4 ¥6 ¥10 ¥20
扫码支付:¥1
获取中
扫码支付

您的余额不足,请更换扫码支付或充值

打赏作者

实付元
使用余额支付
点击重新获取
扫码支付
钱包余额 0

抵扣说明:

1.余额是钱包充值的虚拟货币,按照1:1的比例进行支付金额的抵扣。
2.余额无法直接购买下载,可以购买VIP、付费专栏及课程。

余额充值