Ardupilot学习笔记

AI摘要

文章详细介绍了开源自驾仪系统Ardupilot的各个组成部分,包括自驾仪硬件、固件、地面站软件、硬件抽象层、MAVLink通讯协议、MAVProxy地面站软件、传感器驱动和硬件平台支持。此外,还探讨了Ardupilot的线程管理、定时器回调、任务调度和存储管理。文章还提到了EKF滤波器的使用,以及如何启用和配置EKF2,以及在多传感器环境下实现故障切换。最后,文章讨论了Copter的代码结构和控制流程,以及如何添加新的参数和MAVLink消息。

很好的中文参考文档,必看!!!

https://doc.cuav.net/tutorial/copter

官方参考文献

【1】https://ardupilot.org

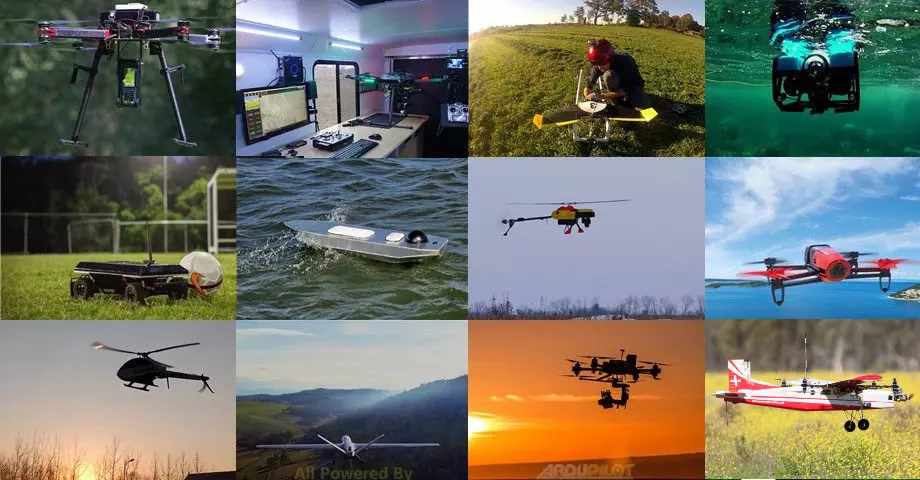
主打的就是一个炫酷

在这里插入图片描述

自驾仪 Ardupilot

一套开源的自驾仪,集成了各种各样的代码,包括其他开源代码(如PX4代码)和项目、驱动等。
即:自驾仪即集成了整个可以实现无人载具(如无人机)自动驾驶功能的代码。

固件 Firmware

指定硬件(即target board)后,将Ardupilot编译后的可以下载到硬件的二进制程序(文件)。
文件后缀一般为.hex

软件(地面站)

一般指运行在pc上的地面站Mission Planner或QGC。
常用的地面站包括:

  • Mission Planner
无人机/飞控--ArduPilot、PX4学习历程记录(1) PX4支持全球导航卫星系统(GNSS)接收器 和 罗盘(磁力计),实时动态(RTK)GPS接收器。的高级飞行状态和飞行准备提示。例如,这些提示表明飞行器是否正确校准,是否有SD卡,是否有位置锁定,是否可以安全起飞,是否解锁等。根据up主的讲解,我进行整理。飞控是最底层的控制器,直接对无人机进行控制,其他的控制系统充当高级控制器,对飞控进行控制。PX4将光流传感器输出 与 来自其他定位源(例如GPS)的信息融合,以提供更准确的位置。飞行器状态包括:位置/高度,航向,速度,空速,方向(姿态),电池电量等。 阅读详情

相关推荐

Ardupilot源码框架

Ardupilot源码地址:https://github.com/ArduPilot/ardupilot,官网地址:http://ardupilot.org/ 1、Ardupilot介绍   目前开源飞控有两个:Pixhawk和APM。Pixhawk是硬件平台,PX4是pixhawk的原生固件, APM(Ardupilot Mega)也是硬件,Ardupilot是APM的固件。后来开发者就把Ard...

low米的博客 6067

ArduPilot/APM源码学习笔记(一)

最近开始学习ArduPilot/APM飞控的源码, 源码托管在github上。 源码链接:https://github.com/diydrones/ardupilot。 飞控主页:http://ardupilot.com/; 飞控的开发者官网网址为:http://dev.ardupilot.com/。 学习源码主要在开发者(developer)网页,官方提供了较为详细的代码编译和源码学

G_Crisis的博客 7045

ArduPilot 第1章 软件架构

ArduPilot 第1章 软件架构

zhanggeng0101的博客 3115

ArduPilot Tutorial(PDF版)及ArduPilot飞行模式介绍

ArduPilot官方Tutorial PDF(2017.2): http://download.youkuaiyun.com/download/xiaoshuai537/10262086ArduPilot中有14种常用的模式:依赖GPS的模式有:Auto、Circle、Drift、Follow Me、Guided、Loiter、PosHold、RTL和Throw;不依赖GPS的有:Acro、Alt Hold...

xiaoshuai537的博客 9478

Ardupilot移植经验分享(2)

目录明确目标把握脉络hal引用main函数在哪儿初始化步骤深入细节线程接口微秒级延时串口驱动Example很有用 Ardupilot移植经验分享(1)简要介绍了移植Ardupilot的思路,重点讲述了下载编译源码的要点和搭建源码阅读环境的方法。下载编译源码,一方面是为了搭建源码阅读环境,另一方面是当阅读源码遇到疑问时,可以稍作修改后进行调试验证。搭建便捷高效的源码阅读环境,更是非常重要。若是选择的源码阅读器不能进行函数跳转,不能查看函数调用栈,不能快速导航到目标函数或变量,阅读70万行ardupilot代码

wenbodong的专栏 1742

Ardupilot 仿真搭建

Ardupilot 仿真搭建

qq_23890613的博客 1029

Ardupilot飞控固件的仿真模拟

Ardupilot飞控固件的仿真模拟 主要写一下Linux上的仿真模拟环境的配置以及与windows端的地面站连接,仿真模拟不得不用,老早就想配置,一直无果,终究今天也算运行出来,写下来记录一下。上图: 主要参考官网和csdn魔城烟雨大佬的文章,再次跪拜。 环境是window10+ubuntu虚拟机 首先是安装必要的工具 sudo apt-get install python-dev dos2u...

爆炒小肥牛 3161

ardupilot开发 --- 起飞前中后 篇

ardupilot无人机起飞前、起飞中、起飞后的常用参数设置,参数说明、设置步骤都很详细,有图有真相,让小白可以轻松飞起自己组装的开源无人机!

记录老板的每次pua,分享领导每天的毒鸡汤... 3608

ardupilot开发 --- 安装与调参篇

ardupilot开发 --- 安装与调参篇

记录老板的每次pua,分享领导每天的毒鸡汤... 4294

ardupilot开发 --- 雷迅开发文档 篇

ardupilot开发 --- 雷迅开发文档 篇

记录老板的每次pua,分享领导每天的毒鸡汤... 5314

BUCK电路三种工作模式全解析:CCM、BCM、DCM到底怎么选?

本文深入解析BUCK电路的CCM、DCM和BCM三种工作模式,通过对比其电流波形、效率、纹波及环路特性,提供基于计算公式的量化判断方法。文章结合电池供电、高精度模拟等具体应用场景,给出明确的模式选型策略与实战设计指南,帮助工程师根据核心需求做出最优决策。

ee345的博客 481

百度新闻评论内容抓取

通过抓包分析发现,百家号手机app端文章评论内容接口为:https://ext.baidu.com/api/comment/v1/comment/getlist?appid=101&sid=1008524_2-1010050_1-1007549_23033-1007550_23035&cuid=01B5EAF73E8A83BB842BE04E4FB6C656|23200201047...

codingforhaifeng的博客 2417

深入MoveIt与OMPL集成开发:从源码编译到自定义规划算法实战

本文详细介绍了如何从源码编译集成MoveIt与OMPL,并实现自定义规划算法的完整流程。通过清理环境、获取源码、解决编译依赖与错误,最终指导开发者创建并集成名为MyRRT的自定义规划算法,从而实现对机器人运动规划栈的深度定制与优化。

h0i1j2k3l的博客 467

遗传算法详解 附python代码实现

遗传算法 遗传算法是用于解决最优化问题的一种搜索算法。从名字来看,遗传算法借用了生物学里达尔文的进化理论:”适者生存,不适者淘汰“,将该理论以算法的形式表现出来就是遗传算法的过程。 问题引入 上面提到遗传算法是用来解决最优化问题的,下面我将以求二元函数: def F(x, y): return 3*(1-x)**2*np.exp(-(x**2)-(y+1)**2)- 10*(x/5 - x**3......

ha_ha_ha233的博客 22万+

汽车级智能栅极驱动器深度解析 | 连载03:功能框图与工作模式详解

在前两期连载中,我们分析了DRV871x-Q1的产品架构、引脚配置和电气特性。本期我们将深入探讨DRV871x-Q1的功能框图和工作模式,这是理解芯片内部工作机制的关键。通过分析功能框图,我们能够清晰地了解各功能模块之间的关系和信号流向;通过工作模式分析,我们能够掌握芯片在不同应用场景下的配置方法。这些知识对于系统设计和故障排查都至关重要。

VehSwHwDeveloper的博客 1096

VTK API 详解(115):vtkScalarBarActor - 显示颜色条

显示用于颜色映射的标量值范围。自动从vtkMapper中提取。可设置颜色条的位置、大小、字体、标签格式等。支持横向或纵向显示颜色条。是进行科学数据伪彩色可视化时非常重要的辅助工具,它能让用户直观地理解不同颜色代表的数值大小。通过灵活设置颜色表、标题、标签数量等,可以适配多种可视化需求。

yumeiguo的博客 488

ADS基础教程24 - Gerber文件的导入

一、引言二、基本概念1.仿真文件下载2.仿真文件介绍二、导入步骤1.新建workspace2.选择Layout结构3.导入设计4.选择文件类型5.导入文件6.预览文件内容7.铜皮离散问题四、总结选择。通过本文章结束,可以了解ADS中如何将导入Gerber文件,并且对导入的铜皮进行合并。下一步就针对导入的文件进行层叠设置和编辑。END!}}END!

XZ_ZC的博客 3045

Linux ARM平台开发系列讲解(LED) 2.1.1 如何点亮一个LED之添加设备树信息

1. 设备树添加设备信息 我拿到的开发板上有两颗LED供用户编程使用,分别是GPIO5_IO8和GPIO5_IO9,设备信息如下,不同板子的设备定义不同,根据自己的实际情况进行添加。 2. 编译设备树 根据自己拿到的SDK,执行编译命令,我这里拿到的SDK编译脚本为: ./build.sh kernel 3. 使用uuu工具烧录新编译好的内核 因为imx8 SDK设备树和内核是统一编译成一个镜像,所以只需要烧录内核,设备树文件也会烧录。 sudo uuu -b emmc imx-kernel.bin

DSMGUOGUO的博客 915

文档:亲测可用解决vnc灰屏,黑屏,鼠标大黑叉情况

主要解决vnc-viewer灰屏,黑屏,鼠标大黑叉等现象,详细见文档。

WINCC7.3破解文件

WINCC7.3硬件够破解文件,有需要的下载!WINCC7.3硬件够破解文件,有需要的下载!

IMSL CNL 7.0.0 (x86-64)Crack

IMSL CNL 7.0.0 (x86-64)Crack intel的算法库破解文件,这是C++版本的破解文件

SIMATIC S7-1200, S7-1500 PID 控制[手册]

SIMATIC S7-1200, S7-1500 PID 控制[手册]

上一篇: asp.net MVC
下一篇: RTOS学习笔记
干了这碗汤
博客等级 码龄8年 1170粉丝 275原创
评论
成就一亿技术人!
拼手气红包6.0元
还能输入1000个字符
 
 条评论被折叠 查看
添加红包

请填写红包祝福语或标题

个

红包个数最小为10个

元

红包金额最低5元

当前余额3.43元 前往充值 >
需支付:10.00元
成就一亿技术人!
领取后你会自动成为博主和红包主的粉丝 规则
hope_wisdom
发出的红包
实付元
使用余额支付
点击重新获取
扫码支付
钱包余额 0

抵扣说明:

1.余额是钱包充值的虚拟货币,按照1:1的比例进行支付金额的抵扣。
2.余额无法直接购买下载,可以购买VIP、付费专栏及课程。

余额充值