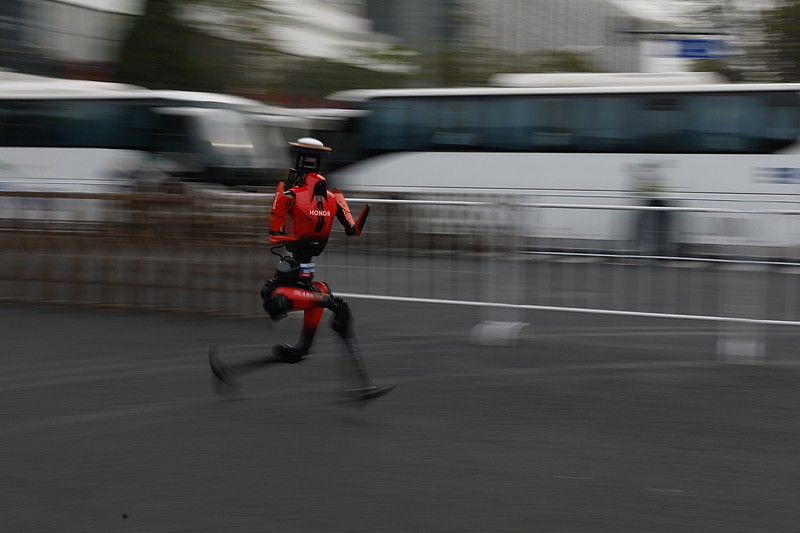
机器人半马50分26秒破纪录,中国具身智能从“能跑”到“能用”还有多远?

具身智能机器人多智能体协同系统:从半马破纪录到工厂落地的技术实战 系统架构:云-边-端三层协同控制体系,混合式架构兼顾全局优化与实时响应任务分配:匈牙利算法与拍卖算法相结合,支持大规模动态任务分配路径规划:基于CBS的多智能体路径规划算法,保证无冲突最优解通信机制:基于Redis的消息总线与WebSocket实时监控,实现高效可靠通信实战案例:工厂多机器人协同生产系统的完整实现。 阅读详情

【导语:4月19日,2026北京亦庄人形机器人半程马拉松上,荣耀“闪电”机器人以50分26秒夺冠,大幅缩短用时。这一赛事不仅展现技术成果,也暴露中国具身智能行业从“能跑”到“能用”的差距,资本热与技术瓶颈并存。】

序号1

机器人半马:产业“体检报告”出炉

对普通人而言,机器人跑马拉松是“黑科技奇观”,但对行业来说是严苛“全维度体检”。本次赛事102支赛队参赛、完赛率超45%、18支队伍自主导航完赛。荣耀“齐天大圣”队夺冠,成绩50分26秒,较2025年首届冠军缩短近110分钟。这得益于整机减重、关节散热、电池续航、自主导航四大核心技术爆发,让机器人摆脱“遥控木偶”标签,赛道成具身智能从“实验室”到“现实世界”试金石。
序号2

资本狂欢下的行业“硬伤”

当下具身智能行业处于“资本狂热与技术瓶颈并存”矛盾期。2025年全行业融资规模突破511亿元,是2024年的3.5倍;2026年前两月融资额近300亿元,达去年同期7倍多。银河通用25亿元融资刷新单轮纪录,催生12家“百亿独角兽”。

然而,行业“硬伤”明显。数据匮乏,全行业具身数据仅约50万小时,远不及GPT - 5的100亿小时训练语料。六成参赛机器人依赖遥控,自主导航问题多,“感知—预测—控制”闭环未打通,商业化路径也在摸索,量产能力和系统可靠性成筛选玩家核心标尺。
序号3

商业化落地:从工业到家庭的漫漫征途

2026年被定义为具身智能“商业化放量元年”,但从赛事到市场盈利还有长路。乐观数据显示,IDC预测2030年全球人形机器人出货量将突破51万台,摩根士丹利预测2026年中国销量达2.8万台。

商业化落地遵循先工业、后商业、再家庭的顺序。工业场景率先突围,物流分拣等结构化场景成机器人落地首站;商业与特种场景正在破局,如勇士挑战赛、擎朗智能和高德的应用;家庭场景仍是“终极目标”,目前维护成本高,落地尚早。对于“具身智能AGI时刻”,行业持“乐观谨慎”态度。
序号4

竞速与落地:两种发展路径的较量

荣耀“闪电”机器人夺冠是深耕“根技术”的兑现。其身高169cm,搭载自研高动态运动系统,借鉴手机仿真技术,自研液冷系统解决续航痛点,超越同类和人类选手,彰显消费电子厂商入局优势。但赛场成绩不等于市场价值,不能适应真实场景的机器人只是“实验室玩具”。

高德“途途”四足机器人未参与竞速,却能在开放环境中自主导盲,完成复杂任务。AI科技自媒体后厂村表示,竞速之外,落地才是具身智能的真战场。

编辑观点:中国具身智能虽硬件迭代快、资本热情高,但数据、模型和落地难题待解。行业需聚焦技术突破和场景落地,让机器人真正服务人类。

AlexNet到VLA:三次认知跃迁与具身智能演进 视觉人工智能并非简单堆叠模型参数的技术迭代,而是围绕‘感知—理解—行动’三阶段持续深化的认知范式演进。从AlexNet首次验证端到端可微分特征学习,到ViT将图像解构为token序列实现视觉任务统一建模,再到VLA以动作为锚点反向重构多模态表征,每一次跃迁都对应着对智能本质的新定义。其技术价值在于突破传统模块割裂,构建跨模态联合语义空间与物理可执行动作空间的端到端映射。当前已广泛应用于仓储机器人、工业质检、医疗影像定位等需强感知-决策-执行闭环的场景,而VLA作为具身智能的关键载体,正推动AI从被动识别走向 阅读详情

相关推荐

四足机器人动态平衡控制技术深度解析

动态平衡是具身智能体实现自主运动的核心基础,其本质是从静力学稳定迈向动力学实时调控的范式跃迁。关键技术涉及模型预测控制(MPC)、自适应阻抗控制与触觉-视觉融合感知,共同支撑毫秒级响应和厘米级轨迹跟踪精度。这类高鲁棒性运动能力,正突破实验室边界,在电力巡检、矿山勘探与仓储物流等非结构化场景中释放工程价值。本文以宇树B1 750米跑道实测为案例,系统阐释运动控制算法、足端感知革新与能源热管理三大支柱如何协同实现亚秒级动态稳定——这不仅是机器人‘跑得快’的问题,更是‘倒下能站起、遇障可预判、环境微变即响应’的具

weixin_30952479的博客 346

人类半马纪录,被一台机器人破了

在开赛的第48分钟,一台机器人出现在终点线附近,眼看着就要冲线,结果在最后一个弯道,“啪”一下撞上了护栏。4月19日,在北京亦庄,第二届机器人马拉松上,一台红色的机器人,在无人遥控、无人领跑的情况下,以50分26秒的成绩冲过了终点线。可惜,它属于“遥控组”,根据规定,遥控组的成绩要乘以1.2的系数,所以它的最终成绩变成了58分钟,与冠军擦肩而过。今年,102台机器人站上起点,去年只有21台,是去年的五倍。就这样,你看到了名场面:机器人跑到补给站停下,工作人员上去一拔一插,电池换好,机器人扭头就接着跑。

Fang_YuanAI的博客 6937

[官方培训]07-UE材质基础 孙丹璐 Epic 笔记

勾选允许自定义深度写入再在模型上勾选然后可以通过Scene Texture节点拿到渲染的自定义深度信息,有了自定义深度信息就可以与当前渲染的像素深度进行对比,自定义深度信息存放的是最靠近我们的深度,如果当前像素离自定义深度比较远我们就不要这个像素。效果如下这种方案的缺点也很明显,因为这样看不到第二层的透明了,如果是两层的半透明的裙摆,这样就看不到第二层的裙摆了。对于半透明排序问题最根本能解决的还是光线追踪,ue5中又加入了OIT(基于像素的排序)。官方透明材质的理解和应用。

Tcohneyn的博客 1562

荣耀“闪电”机器人半程马拉松夺冠:50分26秒破人类纪录,用时不到去年最快机器人一半!

前三名均被“闪电”机器人包揽。名为“闪电”(Lightning)的红色自主机器人在周日北京的这场13英里比赛中大放异彩,用时仅50分26秒,不到去年最快机器人用时的一半,去年最快机器人用时两小时40分钟。【导语:周日在北京举办的一场半程马拉松比赛中,荣耀开发的“闪电”自主机器人表现惊人,用时50分26秒完赛,不仅击败1.2万名人类选手,还打破人类世界纪录,引发广泛关注。“闪电”机器人的出色表现展示了科技的巨大进步,其在比赛中的优势凸显了机器人技术在运动领域的潜力,未来机器人在更多场景的应用值得期待。

IT界那些事儿 2万+

Overleaf+EndNote+BibTeX:手把手搞定Elsevier期刊投稿的参考文献格式(避坑指南)

本文详细介绍了如何利用Overleaf、EndNote和BibTeX三大工具无缝协作,解决Elsevier期刊投稿中的参考文献格式问题。从工具链配置、文献库导出、BibTeX文件优化到Overleaf集成与编译,提供全流程指南和常见问题解决方案,帮助学术新手高效完成Elsevier期刊投稿。

weixin_30616969的博客 513

AgentFlow:模块化智能体框架与Flow-GRPO强化学习实战解析

在人工智能领域,大语言模型(LLM)与智能体(Agent)技术正推动着自动化任务处理的发展。其核心原理在于通过规划、执行与反馈的循环,使AI系统能够自主调用工具解决复杂问题。这一技术的价值在于突破单一模型的局限性,实现更可靠的多步骤推理。在实际应用中,智能体框架需要处理搜索、代码执行、数学计算等多种场景。本文聚焦的AgentFlow框架,正是通过模块化设计将智能体拆分为规划者、执行者、验证者和生成者四个专家模块,并引入Flow-GRPO强化学习算法进行流程内优化。该框架在搜索增强与工具调用等任务上展现出显著

weixin_42311427的博客 369

荣耀人形机器人半程马拉松破纪录,领先人类 7 分钟,引发机器是否重定义人类极限之问

上周末在中国,一台人形机器人以领先人类纪录 7 分钟的成绩打破了半程马拉松世界纪录。这一明星选手是由中国智能手机制造商荣耀公司研发的机器人,它以 50 分 26 秒的成绩完成了 13.1 英里的赛程。人类半程马拉松纪录由乌干达奥运奖牌得主雅各布·基普里莫创造,成绩是 57 分 20 秒。考虑到仅仅一年前,参加该半程马拉松赛事的最快机器人跑完相同距离还需要两个半小时,这一结果堪称一个令人瞩目的里程碑。不过,荣耀的机器人并非唯一的参赛选手。此次赛事有来自中国 76 家机构的 100 多台人形机器人参与。

IT界那些事儿 8064

optee技术简介

OP-TEE(Open Portable Trusted Execution Environment)是一种开源的可信执行环境(TEE),专为ARM TrustZone架构设计。TEE是一种独立的执行环境,运行在主操作系统之外,为敏感任务提供安全的计算空间,如加密、身份验证、密钥管理等。

baron-周贺贺-代码改变世界ctw 1279

这次半马中机器人出现的各种问题基本反映了当前人形机器人脖子以下的现状

从2025年的“散热灾难”到2026年的“打破纪录”,我们看到了在散热、关节可靠性和运动控制上的巨大进步。2025年的首届比赛甚至被业内人士称为“散热灾难”,超过90%的机器人因关节过热而“趴窝”,工程师需要一路小跑着给机器人关节喷水降温。* 力控感知升级: 2026年的机器人普遍在脚踝等关键部位配备了六维力传感器,能实时感知地面反作用力,在落地瞬间进行毫秒级姿态校正,有效避免摔倒。在21公里的赛程中,关节需要完成约25万次高强度的循环运动,这对硬件的可靠性是毁灭性的考验。

人机与认知实验室 466

指纹对抗指南:如何绕过Cloudflare与Akamai的5s盾与浏览器指纹检测

现在的CDN反爬技术虽然越来越强,但是道高一尺魔高一丈,只要掌握了指纹伪造、流量伪装、行为模拟这些核心技术,就可以绕过绝大多数的防护措施。对抗过程中要注意效率和成本的平衡,小规模爬取用Playwright+stealth最方便,大规模爬取用curl_cffi+代理池性价比最高,遇到验证码用打码平台或者自动识别服务,不需要死磕破解。本文介绍的方案已经在实战中验证过,可以绕过95%以上的Cloudflare/Akamai防护,成功率非常高。

专注于Python爬虫开发,分享爬虫技巧、项目实战与反爬经验,使用Scrapy、BeautifulSoup等工具,解决数据抓取难题。 299

目标检测: yolo26在RK3588上部署

YOLO26发布:端到端目标检测新突破 摘要:Ultralytics最新发布的YOLO26算法采用原生端到端设计,无需NMS后处理,显著提升推理效率。该模型基于三大核心原则: 简洁性:消除NMS步骤,实现直接预测 部署效率:简化集成流程,降低延迟 训练创新:引入MuSGD混合优化器,加速收敛 部署教程显示,YOLO26可适配RK3588等边缘设备,通过ONNX转换和RKNN工具链实现高效部署。其创新架构特别优化了分割、姿态估计等专业任务,标志着目标检测技术的重要革新。 (字数:149)

qianxun 1454

机器人半马破纪录引惊叹,自主导航与散热难题待解

目前应对散热的方式有多种,风冷经济但有天花板,液冷成为中高端机型主流,相变材料适合空间受限关节,“电子血液”是全系统方案但商用时间长。半马比赛中,夺冠的“闪电”采用液冷 + 高功率关节方案,而部分使用冰袋的机器人表现不佳,这显示出机器人之间已出现代际差距。人形机器人demo阶段基本结束,工程化阶段刚刚开始,从“能跑”到“能自主地跑”、“无人值守地跑”还有很长距离,散热问题只是其中一个明显难题。【导语:2026年北京亦庄的机器人半马比赛中,深圳荣耀的“闪电”机器人以50分26秒完赛,超越人类半马世界纪录。

IT界那些事儿 71

【ARM CoreLink 系列 4 -- NIC-400 控制器详细介绍】

正常情况下,一个NIC的实现,可以包含一百多个master和几十个slave,每个master和每个slave都会有一些寄存器,这些寄存器可以被 programming,实际实践中就会对 AMIB 或者 ASIB 或者 IB,当它需要具有 programming的时候,给它指定一个node number。为什么指定Node Number呢?首先,从CPU的角度,它需要有一个1M对齐的地址空间,在这1M地址空间上,对每个ASIB或者AMIB这样的接口给它一个node number以后,

CodingCos的博客 5242

降价、造芯、机器人破纪录:AI竞赛从模型卷到了算力底层

这个八月最后一周,AI圈最热闹的不是谁又刷了benchmark,而是三件事同时发生:大模型价格一个月内被砍掉近四分之一,芯片自研成了巨头标配,人形机器人在田径场上跑出了超越人类纪录的成绩。当模型本身越来越同质化,真正的战场已经转移到了算力底层和物理世界。

2402_85471119的博客 2666

HTML流光爱心(完整代码)

HTML语言实现红蓝色流光爱心效果的完整代码。

AIGC 1万+

Statistics and Machine Learning Toolbox

Statistics and Machine Learning Toolbox(带书签),MATLAB统计学习工具

AI机器人进厂,工厂最先换掉的不是机器

9亿美元、9.32秒、两成——三个数字同时出现的那天,工厂门口那张岗位说明书,已经在倒计时重写了……

hongyangcao的博客 348

WINCC7.3破解文件

WINCC7.3硬件够破解文件,有需要的下载!WINCC7.3硬件够破解文件,有需要的下载!

机器人2分30秒跑完1500米?看高速奔跑背后的工程与算法极限

足式机器人的运动控制能力正在快速突破,高速奔跑已成为检验其系统性能的直观标尺。当四足或双足机器人以接近人类短跑冲刺的速度持续奔跑时,真正的挑战并非简单的关节转速,而是落地瞬间的冲击缓冲、毫秒级的状态估计与模型预测控制的协同,以及电机、电池、结构件在极限工况下的热管理与可靠性。这类破纪录式演示不仅验证了控制算法的鲁棒性,也为工程化应用积累了极端测试数据。然而从赛道到楼梯、从实验室到园区巡检,高速奔跑的峰值能力与复杂场景中的持续稳定作业之间仍存在显著落差。理解机器人跑得快背后的感知—规划—执行链路,以及能耗、寿

congjukun0600的博客 383

老版QQ原生表情gif动态

这是老版的QQ表情,不过全是动态的的,Windows照片查看器是不会动的,可以右击用浏览器打开查看,再说一遍是老版的,只是分享给宁愿用老版也要动态的人。

Camera2Demo

在Camera2 的基础上进行封装,使得Camera2一堆初始化逻辑与Activity分离,降低耦合度,完成预览拍照并保存的操作

人形机器人运动控制突破:从半马纪录到工业落地的技术实践

对于AI服务器机房,需要建立包含机柜、空调、通道的完整模型,求解Navier-Stokes方程获得温度场、速度场分布。:采用NVIDIA PhysX 5.0,支持刚体、柔体、流体等多种物理模拟,时间步长可配置到0.001秒级别,确保仿真精度。:GPT-4V、Gemini等多模态大模型展现出强大的场景理解能力,未来可能成为机器人的“通用大脑”,实现真正的场景自适应。,确保不同软件间的互操作性。:实现相机、激光雷达、IMU等传感器的物理级仿真,包括噪声模型、畸变模型、延迟模型,使虚拟传感器数据接近真实数据。

qq_40453532的博客 857

2026具身智能爆发元年

其精灵G2机器人在南昌工厂产线实现8小时零失误作业,成功率100%,并在海底捞等商业场景实现规模化运营,构建了“部署态数据飞轮”反哺模型迭代。通过融合400TB卫星遥感等多源数据,该模型在气象预测精度上较传统方案提升8%-12%,实现了从“一场景一模型”到“一个底座万物生长”的体系化跃迁,开启了卫星数据+AI的创新应用时代。行业共识认为,机器人发展已进入“技术迭代→场景验证→规模化落地”的核心阶段,只有经过高强度真实场景测试,才能为稳定量产奠定基础。双方达成战略合作,聚焦智能座舱场景。

2402_89984146的博客 1500

林伽一 · AI科技日报 | 2026年08月26日

今日AI行业的产业意义集中在三条主线上:其一,开源模型在Vercel平台的token份额两个月内从28%跃升至62%,OpenAI与Anthropic接连以降价应对,匿名模型Ox Alpha免费上线引发全网猜测制造者[① TLDR AI][② The Rundown AI];其二,英伟达从每瓦性能到网络再到CPU全线铺开新品,却同时面对AI服务器涨价超15%与高管卷入出口管制案的双重压力[③ NVIDIA Blog][④ Ars Technica][⑤ TLDR];

kenshin1980的专栏 390

1500米机器人竞速破纪录:技术拆解与仿真复现

足式机器人的运动控制是机器人领域的高难度方向,其核心在于平衡、步态规划与实时反馈。当机器人以超过人类顶尖运动员的速度持续奔跑时,对驱动系统、结构强度和热管理提出了极高要求。通过物理仿真环境如MuJoCo结合强化学习算法,工程师可以在虚拟场景中高效验证控制策略,批量调参并观察资源占用,从而加速从算法到真机的迁移过程。这类高速竞速技术不仅在体育科研中具有参考价值,也为园区巡检、物流转运等真实场景提供了鲁棒性更高的运动控制方案。本文以一台1500米竞速机器人为例,拆解高速奔跑背后的关键模块,并给出本地仿真复现的完

weixin_30376509的博客 308

AI模型版本与机器人性能的真相:识别技术谣言与事实边界

人工智能模型版本号、大模型迭代节奏与人形机器人运动能力,是当前开发者和产业界高频关注的基础技术概念。其背后涉及模型架构演进逻辑、算力-算法-数据协同约束,以及具身智能在物理世界中的动力学实现原理。准确理解这些概念,对技术选型、工程落地和科研方向判断具有关键价值——例如避免因虚构的‘GPT-5.5’或‘DeepSeek V4’误导API集成决策,或误判人形机器人在半马等长时任务中的真实能力边界。本文基于OpenAI、DeepSeek官方发布信息及波士顿动力、优必选等实测数据,系统厘清2024年主流大模型版本现

weixin_29048309的博客 354

[特殊字符] 索尼机器人击败前世界第五 + 贾跃亭今晚人形机器人首秀 + 瑞士四臂太空机器人登场|AI+机器人热线

📅 2026.06.16 星期二。

AI算法爱好者角落 277

世界仿人机器人运动会北京落幕,最快仿人机器人诞生推动应用系统开发

运动会上诞生了地球上最快的仿人机器人。北京仿人机器人创新中心研发的“天宫 Ultra”,在 100 米短跑中跑出了 8.86 秒的成绩,智能手机制造商荣耀研发的“闪电”机器人也以 9.47 秒的成绩完成赛程。这场在中国举办的赛事,不仅集中展示了最新的仿人机器人硬件和众多算法创新成果,还带来了不少机器人的搞笑瞬间。本届运动会还设置了一些新挑战,其真正目的是推动仿人机器人企业开发更接近实际应用的系统。世界仿人机器人运动会是真风口,它不仅展示了技术成果,更推动了行业向实际应用迈进,未来发展值得期待。

IT界那些事儿 17

1 小时 47 分钟破 1000 亿, 双 11 十周年,你剁手了多少钱?

2018 年 11 月 11 日凌晨,上海。 前半夜猫晚狂欢的歌声和欢呼声已经散去,一个显示着双 11 销售额数字的屏幕成为媒体中心现场的焦点;从 0 点 0 分 0 秒开始,在数以毫秒计的时间变换中,那个昭示着整个阿里巴巴集团的天猫双 11 十周年战果的销售数字在不断攀升。 21 秒,破 10 亿。 2 分钟 5 秒,破 100 亿。 ...

weixin_34257076的博客 274

四足机器人1500米测试背后的运动控制工程真相

运动控制系统是机器人实现动态行为的核心基础,其本质是多物理场耦合下的实时闭环调控。从原理看,它需协同动力学建模、阻抗控制、状态估计与硬件执行,在毫秒级时序内完成感知-决策-动作全链路响应;技术价值在于突破机电系统在高功率密度、长时稳态与环境扰动下的鲁棒性边界;典型应用场景涵盖工业巡检、康复外骨骼及复杂地形自主导航;而宇树Go2以1500米为标尺,实则开展了一次面向真实工况的运动控制链路压力测试——覆盖步态规划、电池电压跌落补偿、IMU温度漂移校正与机械结构减震设计等关键环节,揭示了当前国产运动控制器在实时性

weixin_33919950的博客 357
上一篇: Anthropic 估值逼近 1 万亿美元超 OpenAI,AI 公司定价逻辑转向商业兑现
下一篇: 4.55亿美金!它石智航破纪录融资,成具身智能“大脑俱乐部”头号玩家
IT界那些事儿
博客等级 码龄6年 2万+粉丝 22原创
评论
成就一亿技术人!
拼手气红包6.0元
还能输入1000个字符
 
 条评论被折叠 查看
添加红包

请填写红包祝福语或标题

个

红包个数最小为10个

元

红包金额最低5元

当前余额3.43元 前往充值 >
需支付:10.00元
成就一亿技术人!
领取后你会自动成为博主和红包主的粉丝 规则
hope_wisdom
发出的红包
实付元
使用余额支付
点击重新获取
扫码支付
钱包余额 0

抵扣说明:

1.余额是钱包充值的虚拟货币,按照1:1的比例进行支付金额的抵扣。
2.余额无法直接购买下载,可以购买VIP、付费专栏及课程。

余额充值