


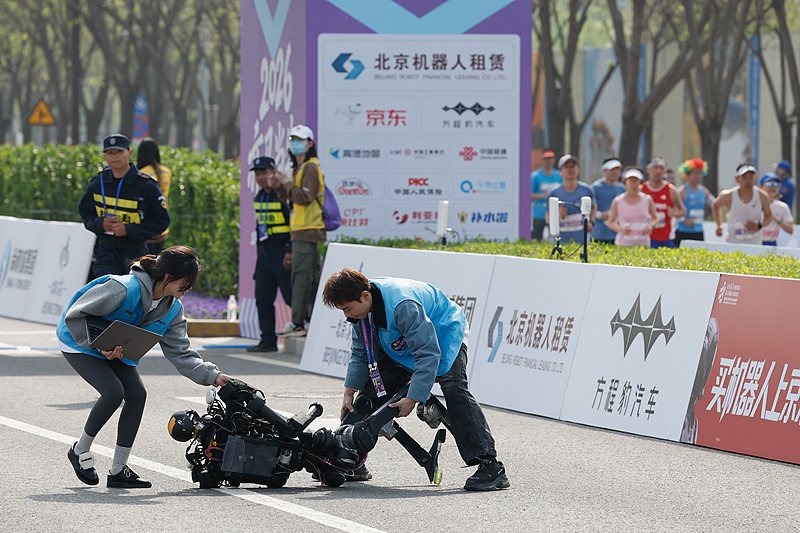
【导语:2026年北京亦庄的机器人半马比赛中,深圳荣耀的“闪电”机器人以50分26秒完赛,超越人类半马世界纪录。但比赛也暴露出人形机器人在自主导航和散热等方面存在的问题,本文将深入分析其发展瓶颈。】
2026年北京亦庄的人形机器人半马是全球规模最大、参赛数量最多的赛事,从2025年的6支完赛队伍到2026年超100支队伍参赛,规模化程度翻了数十倍。值得关注的是,自主导航赛队占比达到38%,这是赛事规则向自主技术倾斜的体现。不过,目前多数“自主导航参赛队”仍处于半自主状态,真正完全自主的情况极少。但技术进步明显,预计未来12到18个月内,半自主+人工兜底会成主流,2到3年内封闭园区和标准化赛道上的完全自主运行将成标配。
遥控操作下机器人稳定性依赖人的反应速度,“智能”无从谈起。真正的自主导航要求机器人在无人工干预下完成三维环境感知、实时路径规划等多项任务,是对感知算法、运动控制等的综合大考。虽然感知 - 规划 - 控制链路的核心算法不断更新,算力芯片也让实时推理成为可能,但边缘场景如积水路面、光线突变等仍是自主导航的“最后一公里”难题。
人形机器人热管理存在核心矛盾,约90%的能量转化为热量。以灵巧手微型关节为例,散热设计难度极大。目前应对散热的方式有多种,风冷经济但有天花板,液冷成为中高端机型主流,相变材料适合空间受限关节,“电子血液”是全系统方案但商用时间长。此外,热管理与机器人续航高度耦合,良好的热管理系统可间接提升续航。从投资角度看,热管理供应商、材料厂商和本体厂商将直接受益。
半马比赛中,夺冠的“闪电”采用液冷 + 高功率关节方案,而部分使用冰袋的机器人表现不佳,这显示出机器人之间已出现代际差距。人形机器人demo阶段基本结束,工程化阶段刚刚开始,从“能跑”到“能自主地跑”、“无人值守地跑”还有很长距离,散热问题只是其中一个明显难题。
编辑观点:机器人半马虽有突破,但在自主导航和散热等方面仍面临挑战。未来需在算法优化、边缘场景应对和散热技术上持续发力,以推动人形机器人从赛事走向实际应用。


 扫一扫


 被折叠的 条评论
为什么被折叠?
 到【灌水乐园】发言


