第二届北京亦庄人形机器人半马:荣耀夺冠,具身智能商业化与技术瓶颈并存!

【多媒体处理】基于C++与Qt的短视频智能裁剪系统:FFmpeg驱动的横竖屏转换与预览解决方案 项目介绍 基于C++、Qt与FFmpeg的短视频横竖屏智能裁剪与预览系统设计与实现(含模型描述及部分示例 内容概要:本文介绍了一个基于C++、Qt与FFmpeg的短视频横竖屏智能裁剪与预览系统的设计与实现。系统通过构建完整的视频处理闭环,实现了从视频读取、解码、内容分析、智能裁剪到实时预览和重新编码的全流程处理。核心架构分为五个层次:媒体输入与标准化层利用FFmpeg完成视频解复用与解码,并统一帧格式;视觉重要区域分析层通过显著性检测、边缘强度、颜色差异和运动信息识别画面中的主体区域;时序跟踪与轨迹稳定层采用卡尔曼滤波或指数平滑技术对主体位置进行连续优化,确保裁剪窗口在时间维度上的稳定性;比例约束与裁剪决策层根据目标宽高比和主体位置求解最优裁剪框,兼顾内容保留与画面合规;预览、导出与任务控制层基于Qt实现双画面同步预览、参数配置和导出控制,保障交互流畅性。项目还提供了模拟数据生成功能,可批量生成五万条包含分辨率、主体位置、运动速度、覆盖率等字段的结构化样本,支持算法验证与模型训练。; 适合人群:具备C++编程基础,熟悉Qt图形界面开发和FFmpeg多媒体处理技术的中高级研发人员,尤其适用于从事视频处理、智能编辑、自动化内容生产等相关领域的开发者或科研人员。; 使用场景及目标:①解决短视频在横竖屏转换过程中因固定裁剪导致的主体丢失问题,提升内容保留能力;②实现高效稳定的智能裁剪算法原型开发与性能测试;③构建可扩展的视频处理系统框架,支持后续集成人脸检测、人体识别或深度学习模型;④为算法优化提供标准化数据集,支持回归测试与质量评估。; 阅读建议:此资源不仅包含完整的技术架构设计和核心代码示例,还强调工程实践中对资源管理、线程安全、性能优化和异常处理的关注。建议读者结合代码实现深入理解各模块间的协作机制,并尝试替换分析器或调整平滑策略以验证不同算法效果。同时推荐运行数据生成模块,用于训练模型或开展量化对比实验。 立即下载

第二届赛事概况

2025年北京亦庄举办了首届人形机器人半马,一年后的4月19日,第二届赛事鸣枪,百余支队伍参赛,规模是去年的5倍。今年首次实现“人机共跑”,近四成参赛队伍采用自主导航技术。最终,荣耀旗下的自主机器人包揽前三,冠军队伍“齐天大圣队”以50分26秒的成绩超过人类半马纪录。

赛道上的机器人表现

赛道上机器人表现参差不齐,有“闪电”一骑绝尘,也有“小鼻嘎”踉跄前行。赛场表现的差异正是过去一年中国具身智能产业的缩影。比赛中,荣耀的“闪电”机器人无论自主导航还是遥控都表现出色,包揽前六名。最快和最慢的都是机器人,今年机器人完赛率在45%左右,高于去年的30%。

参赛队伍情况

本届赛事集齐了具身智能赛道的主要玩家,首次参赛的荣耀成了最大黑马。荣耀机器人团队成立于2025年2月,规模超200人,业务覆盖全链路环节。宇树官方仅H1一款机型参赛,星海图还在赛道补给站提供服务。

马拉松赛道的考验

马拉松赛道是检验机器人工程可靠性的实验场。一方面,21.0975公里的距离对续航与能源管理是严苛考验,今年“热插拔换电”方案普及,但电池技术瓶颈仍明显;另一方面,双足高速奔跑对稳定性与耐久性要求极高,复杂地形更是巨大考验。尽管机器人速度大幅提升,但完赛仍困难,不少队伍因备用机器人不足而退出。部分热门机器人也出现“翻车”情况。

赛事的展示作用

除了技术试验场,马拉松比赛也是厂商们的展示舞台。“春晚效应”让具身智能玩家追求公众注意力聚合场景,而马拉松提供了类似机会,同时也面向B端客户展示实力。在资本热度下,企业急需通过标志性事件证明技术实力。

具身智能产业现状

过去一两年,具身智能产业从研发验证期跨入初步商业化阶段,但仍处于“工厂实训”阶段。当前人形机器人市场两极分化,成本下探的底层逻辑是核心零部件国产化。不过,具身智能距离消费普及仍有距离,精细操作与自主思考仍是短板。

行业研发趋势

行业研发资源正从“小脑层”向“大脑层”倾斜,大厂纷纷投入具身智能大模型研发。同时,工信部成立标委会,推进相关扶持政策,为消费级规模化铺路。机器人马拉松的终点虽在眼前,但机器人产业的方向远不止于奔跑,学会像人类一样完成精细动作才是具身智能真正的“完赛时刻”。

政府科技管理者如何提升科技成果转化项目进场交易的备案效率?.docx 政府科技管理者如何提升科技成果转化项目进场交易的备案效率? 立即下载

相关推荐

科技中介服务机构如何通过智能体技术提升服务效率与专业度?.docx

科易网基于AI模型+行业大数据,在技术转移、成果转化、技术经纪、知识产权、产业创新、科技招商等垂直领域的多样化应用场景,推出科技创新领域的AI+工具与数智化解决方案,推动科技创新与产业创新智能化发展。

2026 北京亦庄人形机器人半马:荣耀夺冠,产业商业化提速但仍面临瓶颈

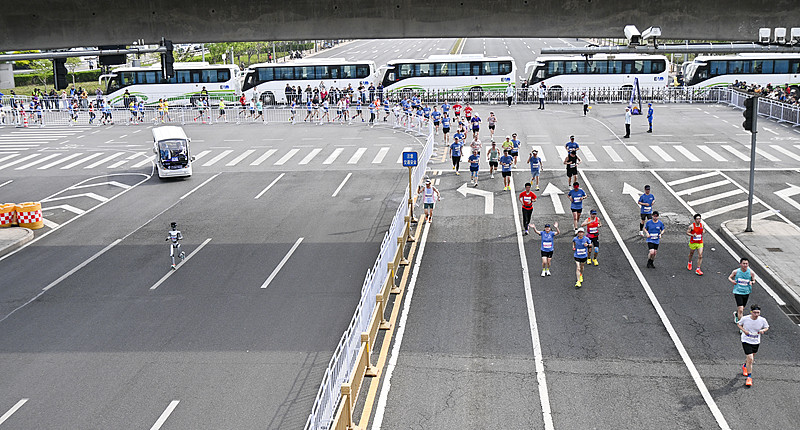
第一个出现在观众视野的是荣耀旗下的“闪电”机器人,来自绝影赤兔队,这台机器人采用遥控的方式操作,第一个起跑,也是第一个到达终点,并创造了最佳的“裸分”成绩:48 分 19 秒。赛场上,最快的是机器人,最慢的也是机器人。马拉松赛道融合平地、坡道、弯道、狭窄路段等十多种地形,12 个左转道、10 个右转道,包含接近 90°的弯道,要在如此复杂的地形下双足跑动,对机器人更是巨大的考验。今年机器人的完赛率在 45%左右,以自主导航方式完赛的赛队 18 支,以遥控方式完赛的赛队 29 支,已经远高于去年的 30%。

IT界那些事儿 2万+

产业园区如何高效对接企业技术需求并推动成果转化?观点作者:科易网-国家科技成果转化(厦门)示范基地.docx

科易网基于AI模型+行业大数据,在技术转移、成果转化、技术经纪、知识产权、产业创新、科技招商等垂直领域的多样化应用场景,推出科技创新领域的AI+工具与数智化解决方案,推动科技创新与产业创新智能化发展。

2026北京亦庄人形机器人半马:荣耀夺冠,成绩跃升背后暗藏哪些挑战与机遇?

星海图市场总监张宇佳称,马拉松补给场景对机器人要求高,竞速跑验证 "小脑" 与运动能力,服务递送考验 "大脑" 对物理世界理解与交互泛化能力,需依赖真实户外场景验证。今年赛制特别,分自主导航和遥控操作两组,加权系数分别是净时成绩的1.0与1.2,目的是 "引导自主导航技术研发",首个冲线的未必是冠军,今年自主导航赛队占比近四成。除常规竞速,部分机器人企业尝试差异化展示。雷霆闪电队队长、荣耀姚工程师称,参赛的 "闪电" 机器人实现硬件到算法全栈自研,依托上下激光雷达与顶部卫星天线,实现高精度定位与自主决策。

IT界那些事儿 7520

政府科技管理者在推动科技成果转化时,如何高效整合区域创新要素资源?.docx

科易网基于AI模型+行业大数据,在技术转移、成果转化、技术经纪、知识产权、产业创新、科技招商等垂直领域的多样化应用场景,推出科技创新领域的AI+工具与数智化解决方案,推动科技创新与产业创新智能化发展。

法律服务业AI知识库与大模型训练平台规划方案.pptx

法律服务业AI知识库与大模型训练平台规划方案.pptx

机器人半马成绩一年缩短110分钟,中国具身智能从炫技到落地还有多远?

对普通人而言,机器人跑马拉松是“黑科技奇观”,但对行业来说是严苛的“全维度体检”。这得益于整机减重、关节散热、电池续航、自主导航四大核心技术爆发,让机器人摆脱“遥控木偶”标签,赛道成为具身智能从“实验室”到“现实世界”的试金石。然而,行业“硬伤”明显。六成参赛机器人依赖遥控,自主导航机器人问题频发,“感知—预测—控制”闭环未打通,且商业化路径仍在摸索,量产能力和系统可靠性是筛选玩家的核心标尺。这场赛事不仅是竞速,更反映出中国具身智能行业现状,虽硬件迭代、资本火热,但从“能跑”到“能用”仍有鸿沟。

IT界那些事儿 42

政府科技管理者在推动科技成果转化时,如何精准识别区域内的技术供需匹配问题?.docx

科易网基于AI模型+行业大数据,在技术转移、成果转化、技术经纪、知识产权、产业创新、科技招商等垂直领域的多样化应用场景,推出科技创新领域的AI+工具与数智化解决方案,推动科技创新与产业创新智能化发展。

机器人半马50分26秒破纪录,中国具身智能从“能跑”到“能用”还有多远?

对普通人而言,机器人跑马拉松是“黑科技奇观”,但对行业来说是严苛“全维度体检”。这得益于整机减重、关节散热、电池续航、自主导航四大核心技术爆发,让机器人摆脱“遥控木偶”标签,赛道成具身智能从“实验室”到“现实世界”试金石。对于“具身智能AGI时刻”,行业持“乐观谨慎”态度。六成参赛机器人依赖遥控,自主导航问题多,“感知—预测—控制”闭环未打通,商业化路径也在摸索,量产能力和系统可靠性成筛选玩家核心标尺。这一赛事不仅展现技术成果,也暴露中国具身智能行业从“能跑”到“能用”的差距,资本热与技术瓶颈并存。

IT界那些事儿 42

山区道路边坡落石隐患检测数据集VOC+YOLO格式241张1类别.md

【重要提示】本页面仅为资源介绍,不含外部下载地址 亲爱的 优快云 用户: 感谢你浏览本资源页面,在这里提前向大家说明相关情况,避免后续产生误解。本资源我设置的初衷是 0 积分免费分享文档介绍,希望可以无偿给到有需要的朋友。但 优快云 平台存在自动调控机制,系统会根据资源下载热度、文件体积、平台规则等因素,自动修改资源所需下载积分,页面显示为 1 积分、2 积分或更高积分都属于平台自动调整结果,并非我手动修改设置,我没有权限自主锁定积分数值。 如果你打开页面后,发现下载所需积分不为 0,请务必谨慎考虑是否下载。一旦你支付积分完成下载,后续遇到资源内容和描述不符、文件损坏等问题,我无法承担对应的积分损失,也没有渠道为你办理积分退还。在此强烈建议,只有页面明确显示 0 积分的时候,再进行下载操作。 同时特别说明:这份资源介绍文案里,没有附带任何外部下载地址。资源本身是通过 优快云 官方上传通道上传的附件,正常情况下直接点击页面自带的下载按钮即可获取文件。页面找不到外部下载链接属于正常情况,并非资源缺失。 如果因为平台积分显示异常,导致你被扣取积分,积分退款、积分异常相关问题,请直接联系 优快云 官方客服咨询处理。平台规则由官方制定,我无法干预积分变动,望各位理解。

高空作业栏杆检测数据集VOC+YOLO格式230张3类别.md

【重要提示】本页面仅为资源介绍,不含外部下载地址 亲爱的 优快云 用户: 感谢你浏览本资源页面,在这里提前向大家说明相关情况,避免后续产生误解。本资源我设置的初衷是 0 积分免费分享文档介绍,希望可以无偿给到有需要的朋友。但 优快云 平台存在自动调控机制,系统会根据资源下载热度、文件体积、平台规则等因素,自动修改资源所需下载积分,页面显示为 1 积分、2 积分或更高积分都属于平台自动调整结果,并非我手动修改设置,我没有权限自主锁定积分数值。 如果你打开页面后,发现下载所需积分不为 0,请务必谨慎考虑是否下载。一旦你支付积分完成下载,后续遇到资源内容和描述不符、文件损坏等问题,我无法承担对应的积分损失,也没有渠道为你办理积分退还。在此强烈建议,只有页面明确显示 0 积分的时候,再进行下载操作。 同时特别说明:这份资源介绍文案里,没有附带任何外部下载地址。资源本身是通过 优快云 官方上传通道上传的附件,正常情况下直接点击页面自带的下载按钮即可获取文件。页面找不到外部下载链接属于正常情况,并非资源缺失。 如果因为平台积分显示异常,导致你被扣取积分,积分退款、积分异常相关问题,请直接联系 优快云 官方客服咨询处理。平台规则由官方制定,我无法干预积分变动,望各位理解。

两相交错并联Boost电路仿真模型(Simulink仿真实现)

内容概要:本文围绕两相交错并联Boost电路的Simulink仿真模型展开,旨在通过仿真手段深入研究该电路在电力电子系统中的工作特性与性能优势。文章系统阐述了两相交错并联Boost电路的拓扑结构、工作原理及其在提升系统效率、减小输入电流纹波、均衡电流分配方面的显著优势。通过构建完整的Simulink仿真模型,对电路在不同负载与输入条件下的动态响应、稳态性能及控制策略进行了全面分析与验证。重点设计并实现了电压电流双闭环PI控制策略,详细论述了PI控制器的参数整定方法、占空比调节机制以及交错并联所带来的均流效果。仿真结果表明,所构建的模型能够有效提升系统的动态响应速度与稳定性,显著降低输入电流的谐波含量与纹波幅值,验证了交错并联技术在中高功率DC-DC变换应用中的优越性。; 适合人群:具备电力电子技术基础、熟悉Simulink仿真的电气工程及相关专业本科生、研究生,以及从事电源系统设计、新能源变换器研发的工程技术人员。; 使用场景及目标:①学习和掌握交错并联Boost电路的拓扑结构、工作原理与建模方法;②开展电力电子变换器的仿真分析、控制器设计与参数优化;③为实际工程项目中的高性能DC-DC变换器设计,特别是追求低输入纹波和高功率密度的应用场景,提供理论支撑与仿真验证依据。; 阅读建议:建议读者结合Simulink模型文件同步操作,深入理解主电路各模块、双闭环控制结构及PWM调制环节的参数设置与逻辑实现,重点关注PI控制器的参数整定过程与交错控制的时序配合,并可通过调整输入电压、负载大小及控制参数进行对比实验,以深化对交错并联技术优势及其控制策略的理解。

ti-cgt-c2000-22.6.0.LTS-windows-x64-installer

ti-cgt-c2000-22.6.0.LTS-windows-x64-installer

秋葵成熟度检测数据集VOC+YOLO格式508张3类别.md

【重要提示】本页面仅为资源介绍,不含外部下载地址 亲爱的 优快云 用户: 感谢你浏览本资源页面,在这里提前向大家说明相关情况,避免后续产生误解。本资源我设置的初衷是 0 积分免费分享文档介绍,希望可以无偿给到有需要的朋友。但 优快云 平台存在自动调控机制,系统会根据资源下载热度、文件体积、平台规则等因素,自动修改资源所需下载积分,页面显示为 1 积分、2 积分或更高积分都属于平台自动调整结果,并非我手动修改设置,我没有权限自主锁定积分数值。 如果你打开页面后,发现下载所需积分不为 0,请务必谨慎考虑是否下载。一旦你支付积分完成下载,后续遇到资源内容和描述不符、文件损坏等问题,我无法承担对应的积分损失,也没有渠道为你办理积分退还。在此强烈建议,只有页面明确显示 0 积分的时候,再进行下载操作。 同时特别说明:这份资源介绍文案里,没有附带任何外部下载地址。资源本身是通过 优快云 官方上传通道上传的附件,正常情况下直接点击页面自带的下载按钮即可获取文件。页面找不到外部下载链接属于正常情况,并非资源缺失。 如果因为平台积分显示异常,导致你被扣取积分,积分退款、积分异常相关问题,请直接联系 优快云 官方客服咨询处理。平台规则由官方制定,我无法干预积分变动,望各位理解。

光伏板太阳能板尘土灰尘脏污检测数据集VOC+YOLO格式1006张3类别.md

【重要提示】本页面仅为资源介绍,不含外部下载地址 亲爱的 优快云 用户: 感谢你浏览本资源页面,在这里提前向大家说明相关情况,避免后续产生误解。本资源我设置的初衷是 0 积分免费分享文档介绍,希望可以无偿给到有需要的朋友。但 优快云 平台存在自动调控机制,系统会根据资源下载热度、文件体积、平台规则等因素,自动修改资源所需下载积分,页面显示为 1 积分、2 积分或更高积分都属于平台自动调整结果,并非我手动修改设置,我没有权限自主锁定积分数值。 如果你打开页面后,发现下载所需积分不为 0,请务必谨慎考虑是否下载。一旦你支付积分完成下载,后续遇到资源内容和描述不符、文件损坏等问题,我无法承担对应的积分损失,也没有渠道为你办理积分退还。在此强烈建议,只有页面明确显示 0 积分的时候,再进行下载操作。 同时特别说明:这份资源介绍文案里,没有附带任何外部下载地址。资源本身是通过 优快云 官方上传通道上传的附件,正常情况下直接点击页面自带的下载按钮即可获取文件。页面找不到外部下载链接属于正常情况,并非资源缺失。 如果因为平台积分显示异常,导致你被扣取积分,积分退款、积分异常相关问题,请直接联系 优快云 官方客服咨询处理。平台规则由官方制定,我无法干预积分变动,望各位理解。

无功优化电网故障下分布式能源系统多目标优化[并网转换器(GCC)](Matlab代码&Simulink实现)

内容概要:本文详细介绍了基于Plecs或Simulink平台构建的全桥LLC谐振变换器仿真模型,重点研究了变频控制与移相混合控制策略下的闭环系统设计与参数优化方法。内容涵盖全桥LLC谐振变换器的工作原理、小信号建模技术(如扩展描述函数EDF)、PID控制器参数整定过程以及软开关实现条件,并通过仿真验证了系统在稳态输出性能、动态响应特性(如启动过程与负载阶跃)和频率调节平滑性等方面的优良表现。同时提供了完整的仿真模型、参数设计报告及说明文档,有助于读者复现结果并深入理解控制机制与建模细节。; 适合人群:具备电力电子、自动控制等相关专业知识背景,从事高效率电源设计、新能源变换系统研发的工程师及高等院校电力电子与电力传动方向的研究生。; 使用场景及目标:①掌握LLC谐振变换器的小信号建模与闭环控制系统设计方法;②学习并应用变频与移相结合控制策略提升电源转换效率;③支撑科研项目中的电力电子系统仿真验证或学位论文课题开发;④复现高水平学术论文中关于谐振变换器的控制方案与性能分析。; 阅读建议:建议结合所提供的仿真模型与参数设计资料,边运行仿真边对照文章内容理解控制逻辑与建模过程,特别关注小信号模型的建立方法与PID控制器参数整定环节,以增强对实际工程问题的分析与设计能力。

上一篇: 2026北京亦庄人形机器人半马:荣耀包揽前三破人类纪录,赛事暴露行业短板
下一篇: 中美AI编程赛道大不同:美国创业公司有机会,中国大厂通吃
IT界那些事儿
博客等级 码龄6年 2万+粉丝 22原创
评论
成就一亿技术人!
拼手气红包6.0元
还能输入1000个字符
 
 条评论被折叠 查看
添加红包

请填写红包祝福语或标题

个

红包个数最小为10个

元

红包金额最低5元

当前余额3.43元 前往充值 >
需支付:10.00元
成就一亿技术人!
领取后你会自动成为博主和红包主的粉丝 规则
hope_wisdom
发出的红包
实付元
使用余额支付
点击重新获取
扫码支付
钱包余额 0

抵扣说明:

1.余额是钱包充值的虚拟货币,按照1:1的比例进行支付金额的抵扣。
2.余额无法直接购买下载,可以购买VIP、付费专栏及课程。

余额充值