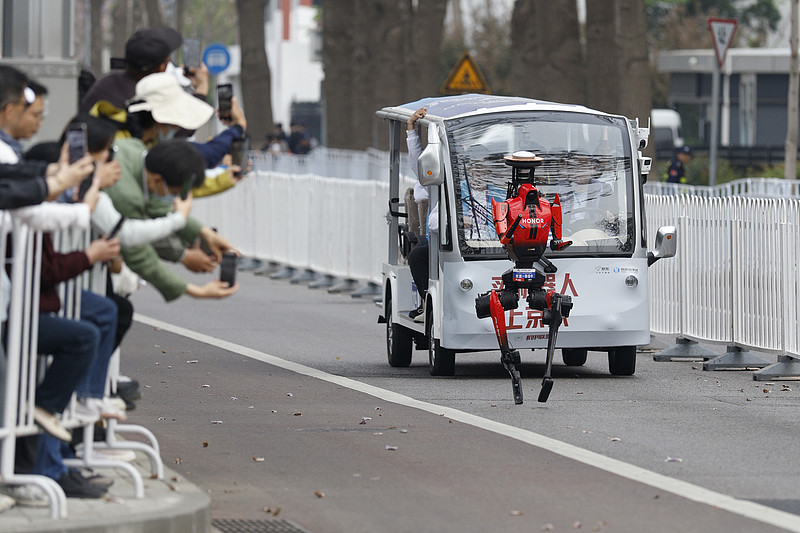
一年时间,人形机器人半马成绩从2小时40分提升到50分26秒,发生了什么?

50分26秒!机器人跑赢人类半马:不是取代,是中国智造的“速度与未来” 这场比赛,最让人振奋的不是“机器人跑赢人类”,而是领跑的是中国机器人——荣耀“闪电”夺冠,荣耀机器人战队包揽冠亚季军,国产机器人占据赛事前列,国际赛队全部选用中国本土机器人本体。为什么中国能在人形机器人赛道实现弯道超车?背后是四大核心优势的叠加。 阅读详情

人形机器人半马再开跑,成绩惊人

时隔一年,人形机器人半程马拉松再次在北京亦庄鸣枪开跑。去年首届赛事,20支参赛队伍仅有6台机器人成功完赛,冠军天工Ultra以2小时40分42秒的成绩冲线,当时机器人在赛道上东倒西歪、频繁摔倒,不少网友调侃这是“学步车大赛”。

一年之后,4月19日清晨7点30分,2026北京亦庄半程马拉松暨人形机器人半程马拉松如期举行。26个品牌、超百支队伍、300余台人形机器人,外加1.2万名人类跑者,共同涌上21.0975公里的赛道。赛事规模相比去年扩容近5倍,高校赛队超过20支,还首次迎来了来自法国、德国、巴西等国的5支国际队伍。

去年还在“蹒跚学步”的机器人选手们,今年交出了令人瞠目结舌的答卷:冠军成绩不仅大幅刷新了赛事纪录,更是一举超越了人类男子半程马拉松的世界纪录。如果说去年的比赛是“技术摸底”,那今年的就是“技术爆发”。从2小时40分到50分26秒,这一年发生了什么?

成绩对比:机器人超越人类世界纪录

去年,天工Ultra夺冠成绩是2小时40分42秒,6支完赛队伍中最后一名耗时接近5个小时。而今年,来自荣耀的齐天大圣战队自主导航机器人“闪电”夺得冠军,将成绩压缩到了50分26秒(净用时)。对比人类世界纪录,2026年3月,乌干达名将基普利莫在里斯本半程马拉松赛中以57分20秒的成绩创造了新的男子半马世界纪录,也就是说,今年夺冠的机器人“闪电”比人类世界纪录快了将近7分钟。

不过,这里的“超越”有细节需注意。今年比赛设置了自主导航与遥控两类模式,两组别成绩分别按1.0与1.2的加权系数核算。自主导航模式的净时成绩直接计入,遥控模式则乘以1.2的加权系数,目的是鼓励更难的自主导航技术研发。所以,赛场上出现有趣画面:来自荣耀的遥控机器人“闪电”虽以48分19秒第一个冲过终点线,但加权后最终成绩落后于自主导航的“闪电”机器人。

在短跑维度,宇树科技发布消息,其H1机器人(2023年改版)自主跑完1.9公里多弯道赛程,用时4分13秒,按比例计算打破了人类1500米世界纪录,意味着宇树H1已能实现10米/秒的巅峰速度,接近博尔特创下的10.44米/秒人类极限。

各品牌机器人表现盘点

荣耀:包揽前六,首次参赛就赢麻了

作为本届赛事最大的黑马,首次参赛的荣耀派出10支队伍,涵盖两款自研人形机器人——“闪电”和“元气仔”。其中6支“闪电”机器人包揽了赛事前六名。“闪电”身高169cm,主打速度与爆发力,搭载自研高动态运动系统,有效腿长达0.95米,单关节峰值扭矩高达400牛·米。为应对长时间奔跑的散热问题,它背部搭载了高功率液泵,实现每分钟超4升的换热流量。另一款“元气仔”身高136.9cm,更侧重交互陪伴,其跑步姿态的摆臂与步幅完全复刻人类运动姿态,冲击赛事“最佳拟人步态”奖项。

宇树科技:首次参赛,速度惊人但赛场波折

今年首次派出官方队伍参赛的宇树科技,带来了其H1人形机器人的微调版,共派出北京、上海、杭州三支官方队伍。在赛前测试中,宇树H1展现出惊人的速度潜力,4月16日的排位赛上,它自主跑完1.9公里多弯道赛程,用时4分13秒,按比例计算已打破人类1500米世界纪录。宇树方面还表示,H1近期已跑出10m/s的成绩,接近博尔特10.44米/秒的人类极限速度。不过在实际正赛中,宇树H1的表现略显波折,网络流传视频显示,它在换电起跑后几秒内摔倒,头部磕地导致碎片散落。据央视新闻报道,其补能环节需要三人同时操作,一人换电、一人装填冰块给芯片降温、一人在关节处喷射散热剂,整个流程约30 - 40秒。

天工系列:卫冕失利,但自主化程度高

去年夺冠的北京人形机器人创新中心(北创)今年派出3台天工Ultra以全自主方式参赛。虽未能进入前三,但天工Ultra以全自主模式、零人工干预稳定跑完全程,最终用时1小时15分,相比去年由自己创造的人形机器人半马纪录(2小时40分42秒)大幅缩短了1小时25分钟。这一成绩的意义在于,天工Ultra是目前参赛队伍中自主化程度最高的机型之一,全程无需任何人工干预,还搭载了自研400N·m高扭矩一体化关节和液冷散热系统,全程未出现因过热导致的性能衰减。

国地中心(灵龙2.0):首次参赛,三队三方向

来自上海的国家地方共建人形机器人创新中心(简称“国地中心”)今年首次参赛,派出国地飞跃队、国地探索队和国因远征队三支队伍。参赛机型为面向通用轻载场景的灵龙2.0,该机型具备出色的动态平衡与全身协同控制能力,还搭载了高性能算力模块。三支队伍分别针对高动态运动能力、复杂环境稳定性和长距离自主运行能力三大方向进行技术验证,展现了不同的技术路线。

清华、北大、中科大:高校力量不容小觑

除企业队伍外,高校科研力量也是本次赛事的重要参与者。清华大学、北京大学、中国科学技术大学等高校均派出了自己的机器人队伍。这些高校队伍虽未必在速度上与头部企业直接竞争,但在自主导航算法、步态控制和硬件设计等方面展现了扎实的科研功底。

国际队伍:法国、德国、巴西首次参赛

今年赛事首次吸引了来自法国、德国、巴西等国的5支国际队伍参加。虽然这些队伍的完赛成绩并未进入前列,但国际力量的加入,标志着这一赛事正在从国内技术比拼向全球竞技场迈进。

高德地图:“四足狗”首秀

值得特别一提的是,高德地图也在本次赛事中亮相。现场,高德的四足机器人“途途”在无人工干预下,自主引导一位视障大学生完成了动静态避障、穿越窄道、躲避突发干扰等城市道路级挑战。“途途”是阿里巴巴集团旗下首个具身智能硬件实体,它的出现标志着中国具身智能赛道从“极客创业”的拓荒期迈入“大厂下场”的生态构建期。

赛场上的机器人“服务官”

在赛道补给站上,星海图携R1 Pro、R1 Lite亮相,化身“机器人服务官”。赛事沿线共设4个补给站点,全线均由星海图机器人进驻服务,以全自主、无遥控方式动态递补,全程为参赛选手提供递水、递毛巾、补给品分发等服务。星海图市场总监张宇佳表示:“这是我们第一次作为机器人服务官的身份参加机器人马拉松,最大的难点是让机器人在真实场景中进行交互,这与实验室场景有较大的差别,为此我们采集了很多数据,保证机器人在复杂的户外场景中完成稳定工作。”

赛事意义与未来展望

一场马拉松,照见中国具身智能的集体跃进。一年时间,中国的人形机器人产业交出了远超预期的答卷。中国电子学会副秘书长梁靓将这场赛事比作“技术验证”,相当于为人形机器人走向真实世界设置了一场“高考”。在这场“高考”中,能看到荣耀的独领风骚、宇树在速度极限上的探索、天工在全自主化道路上的坚守,以及高校和国际力量的多元参与。

一个行业从“极客创业”的拓荒期迈入“大厂下场”的生态构建期,需要的不是某个明星产品的昙花一现,而是整个产业链的协同进化。亦庄机器人半马的意义正在于此,它既是一场技术压力测试,也是一个让机器人从实验室走向真实场景的展示窗口。

比赛落幕了,但马拉松还在继续。明年,机器人们又能跑多快?我们拭目以待。

20、人形机器人双足行走与RoboCup足球比赛数据分析 本文探讨了人形机器人双足行走的参数优化方法与RoboCup足球比赛数据分析技术。在行走控制方面,研究比较了多种采样器与机器人组合的表现,发现独立MOTPE效果最佳,并提出先多元后独立的混合优化策略以提升效率与性能;该算法已在多个仿真与真实机器人平台上成功应用。在数据分析方面,针对SIM2D和SSL联赛日志文件提出了开源Python库'Soccer Analyzer'及配套Web平台,旨在解决数据利用不足和缺乏协作工具的问题,支持战术分析、球员评估与对手研究,推动RoboCup社区的技术共享与发展。 阅读详情

相关推荐

深度学习【46】pix2pixHD

英伟达的pix2pixHD,能够合成高清的2048*1024图片,简直振奋人心。pix2pixHD是我之前介绍过的pix2pix的改进版本,使用多由粗到精的G网络和多尺度D网络(每个D网络都是用了pix2pix中同样的patch技术)。论文一开始用pix2pix尝试合成更高分辨率的图片,但发现效果不好,训练也很不稳定。所以就对pix2pix进行了一顿魔改。我们来看看他们是怎么改进的。由粗到精的G网络

DCD_LIN的博客 1万+

荣耀“闪电”50分26秒夺冠,人形机器人半马速度一年翻三倍!

真正让行业震动的是FigureAI,这家成立仅几年的初创公司,在C轮融资中筹集超10亿美元,投后估值直接飙到390亿美元,成为全球估值最高的人形机器人公司。更夸张的是,据开源证券统计,截至2025年10月,具身智能领域融资总金额已超500亿元,较2024年全年增长超400%,融资事件超200起。一年前的首届比赛,天工队的人形机器人以2小时40分42秒夺冠,6家机器人完赛。一方面是技术的快速突破,就像 "闪电" 在半马赛道上展示的那样,人形机器人已经从 "会走路" 进化到了 "能跑赢人类冠军" 的阶段。

IT界那些事儿 2万+

微信小程序 实现拼图功能

微信小程序 实现碎片拼图

weixin_45689786的博客 2251

2026北京亦庄人形机器人半马:荣耀夺冠,成绩跃升背后暗藏哪些挑战与机遇?

星海图市场总监张宇佳称,马拉松补给场景对机器人要求高,竞速跑验证 "小脑" 与运动能力,服务递送考验 "大脑" 对物理世界理解与交互泛化能力,需依赖真实户外场景验证。今年赛制特别,分自主导航和遥控操作两组,加权系数分别是净时成绩的1.0与1.2,目的是 "引导自主导航技术研发",首个冲线的未必是冠军,今年自主导航赛队占比近四成。除常规竞速,部分机器人企业尝试差异化展示。雷霆闪电队队长、荣耀姚工程师称,参赛的 "闪电" 机器人实现硬件到算法全栈自研,依托上下激光雷达与顶部卫星天线,实现高精度定位与自主决策。

IT界那些事儿 7520

AGV舵轮选型实战:从核心参数到精准计算的完整指南

本文提供了一份详尽的AGV舵轮选型实战指南,强调从经验决策转向数据驱动。文章系统讲解了如何将工况需求转化为核心参数,并通过牵引力、扭矩、功率等关键计算步骤,指导工程师完成精准选型,避免因选型不当导致的运行故障与效率低下。

醉三国 496

别再只画版图了!用ADS RFPro的Circuit模型,快速评估滤波器加电容后的性能变化

本文详细介绍了如何利用ADS RFPro的Circuit模型功能,实现射频滤波器设计中版图与集总元器件的高效协同仿真。通过混合仿真技术,工程师可以快速评估滤波器加电容后的性能变化,大幅缩短设计迭代周期,提升工作效率。文章还提供了实战案例和高级技巧,帮助读者掌握这一创新设计方法。

weixin_28559803的博客 258

荣耀人形机器人半马夺冠,50分26秒打破人类世界纪录!

而此次排名前三的机器人选手均采用了荣耀的“闪电”模型,实现了自主运行,并击败了1.2万名人类选手,可见自主机器人跑步能力有了显著提升。【导语:4月19日北京半程马拉松赛事中,荣耀人形机器人超越人类选手,以50分26秒的成绩打破人类世界纪录,展现了机器人在速度和自主性方面的快速提升,但人形机器人在实际应用领域仍面临挑战。4月19日在北京举办的半程马拉松赛事中,荣耀推出的最快机器人自主跑完21公里赛程,夺冠成绩为50分26秒,超过了乌干达长跑运动员雅各布·基普里莫创造的57分20秒的人类世界纪录。

IT界那些事儿 1万+

S4 Hana SD -信贷管理 - 03

自动信用控制将针对同一信用控制范围的不同的客户风险类别和信贷组执行不同的信用控制政策。对于ECC系统而言,无需单独设置检查规则,可在自动信贷控制进行设置即可,如图1-5-2。在S4 HANA版本中,自动信贷控制和检查规则是分离的。S4系统需要在定义自动信贷控制的时候,给字段“SAP信用管理”打钩,激活检查规则,然后需要单独在检查规则页签设置检查规则。接下来,我们分别介绍ECC和S4 HANA系统中两种不同配置方式.6.2SPRO。

weixin_46525734的博客 2888

荣耀“闪电”50分26秒破半马纪录,具身智能技术再突破

该体系构建“数据-模型-智能体”三层飞轮闭环,自研ABot-World世界模型可提供千万级真实训练场景,ABot-N与ABot-M双核分别负责导航规划与精细操作,在15项全球权威评测中成功登顶,有效弥合虚拟与现实的技术鸿沟,大幅压缩具身智能训练成本,为其规模化落地筑牢技术底座。作为终端厂商首次跨界参赛。现在国内云厂商也在调整AI算力和存储价格,具身智能的这次突破,给AI产业找了条硬件和算法一起进步的新路子,以后说不定在工业、物流、家政、救援这些领域,都能看到人形机器人的身影,也能推动数字经济越来越好。

2601_95507995的博客 1万+

【数据集】2019年中国1km格网河网密度数据集

中国1km格网河网密度数据集

WW、forever的博客 1346

如何实现在Go语言中替换程序自身

总结起来,我们可以通过将新的程序二进制文件写入磁盘,并在运行时启动这个新的程序来实现在Go语言中替换程序自身。在Go语言中,有时候我们需要在程序运行时替换程序自身,例如更新程序版本或者进行热重启。本文将介绍一种正确的方式来实现在Go语言中替换程序自身的方法,并提供相应的源代码示例。此外,替换程序自身可能会导致正在运行的程序产生意外行为或终止,请谨慎使用,并确保在合适的时机进行替换操作。实现替换程序自身的关键是将新的程序二进制文件写入到磁盘,并在运行时启动这个新的程序。函数启动新的可执行文件,并在后台运行。

HoUnix的博客 289

50分26秒!人形机器人正式跑赢人类世界纪录

2026年北京亦庄人形机器人半程马拉松赛事成为全球具身智能领域里程碑。赛事规模较2025年扩大5倍,吸引300余台机器人参赛,冠军"闪电"机器人以50分26秒打破人类纪录。核心技术突破包括液冷散热系统、高扭矩电机和高密度电池,推动自主导航占比提升至38%。赛事通过创新规则设计(如1.2倍加权系数)引导技术路线,促进产学研协同和供应链成熟。中国在标准制定和产业化方面取得领先,荣耀、宇树等企业加速商业化进程。赛事标志着人形机器人从实验室走向规模化应用的关键拐点,为工业制造、商业服务等场景提供

ASS-ASH的博客 656

跨 Agent 语义沟通机制构建:共享知识图谱与语义对齐方法

在具身智能与多智能体系统协同日益复杂化的背景下,跨 Agent 的语义沟通能力成为任务完成效率和系统鲁棒性提升的关键技术路径。本文系统分析了当前业界在共享知识图谱、语义嵌入对齐、语义意图建模与跨模态语义通信协议设计方面的实践经验,深入讲解如何在 Habitat-MARL 与 Isaac-MARL 等平台中,基于实体-关系结构、语义分布表示与任务上下文,构建具备理解、共享、协作能力的多 Agent 语义系统。文章以工程实战为主,覆盖图谱构建、语义嵌入同步、对齐模型部署、通信接口集成等多个核心模块,结合真实应用

努力分享一些人工智能、计算机视觉、影像等相关的知识干货! 1293

2026北京亦庄人形机器人半马:荣耀包揽前三破人类纪录,赛事暴露行业短板

她指出,竞速跑验证的是机器人的 "小脑" 与运动能力,而服务递送考验的则是 "大脑" 对物理世界的理解与交互泛化能力,机器人需要稳定识别形状各异的水瓶与发生折叠的毛巾,这在传统的实验室结构化环境中无法完全模拟,必须依赖真实的户外场景验证。在开赛前一周的全要素路测中,荣耀机器人 "收着跑" 仅发挥七八成功力,就已经跑出了50多分钟的成绩,打破了人类最好半马纪录,团队内部当时就觉得,夺冠已是 "探囊取物"。过去一年来,人形机器人比拼的重点,正从实验室里的单项性能,开始转向真实开放环境下的整机能力验证。

IT界那些事儿 1万+

TMS_WebGMaps_1.9.8.0_Full_Source

TMS_WebGMaps_1.9.8.0_Full_Source 全源码 delphi cbuilder

蓝牙模块HM-10手册

蓝牙模块HM-10手册,该手册对蓝牙模块HM-10进行了详细的介绍和使用方法以及一些AT指令。

这次半马中机器人出现的各种问题基本反映了当前人形机器人脖子以下的现状

从2025年的“散热灾难”到2026年的“打破纪录”,我们看到了在散热、关节可靠性和运动控制上的巨大进步。2025年的首届比赛甚至被业内人士称为“散热灾难”,超过90%的机器人因关节过热而“趴窝”,工程师需要一路小跑着给机器人关节喷水降温。* 力控感知升级: 2026年的机器人普遍在脚踝等关键部位配备了六维力传感器,能实时感知地面反作用力,在落地瞬间进行毫秒级姿态校正,有效避免摔倒。在21公里的赛程中,关节需要完成约25万次高强度的循环运动,这对硬件的可靠性是毁灭性的考验。

人机与认知实验室 466

Devexpress16.2.6破解工具

Devexpress16.2.6破解工具Devexpress16.2.6破解工具Devexpress16.2.6破解工具Devexpress16.2.6破解工具

人形机器人半马:进步与失控并存,短板暴露促进行业迭代

一年后,赛场规则改变,陪跑员取消,人工干预严格限制,场内外换电影响成绩计算,有40%的机器人实现了自主导航,最快完赛时间直接缩短近两个小时,最短完赛时间为50分26秒。机器人在成功之余也交出了“错题集”,有的因高温暂停降温,有的突然迷路,有的步伐不稳,即便去年的冠军“天工Ultra”也出现意外。有的外形如婴儿,有的如成年人;张振尧认为机器人防水非常困难,人形机器人集成大量传感器和设备,设计之初未考虑防水,电源接口、连接件和走线裸露,做防水太复杂,且会使整机成本至少上升五倍,不符合商业化落地需求。

IT界那些事儿 230

jdk-8u144-linux-x64.tar.gz.

该资源为搭建Linux系统Java环境用,资源的后缀为tar.gz格式的压缩包

荣耀机器人包揽半马前六,具身智能融资火热但商业化落地仍待解

普通大学生只要报名,就有人免费提供机器人本体,能和荣耀、宇树、天工等厂家同场竞技,还能直接进大本营与工程师交流,无隔阂,想和谁聊就和谁聊。今年,没大长腿、大电机,很难拿名次。当下具身智能赛道融资火热,据IT桔子等不完全统计,2026年第一季度,国内具身智能赛道披露融资超50起,累计融资额约200亿元,同比增长近60%,创历史新高,百亿估值企业增至十余家。以荣耀为例,赛场上大获全胜的是1.69米的“闪电”,但它想推向消费市场的是1.37米的小人形“元气仔”,后者押注门店导购、家庭陪伴等“与人打交道”方向。

IT界那些事儿 7951

十一个为什么,看懂亦庄机器人马拉松

机器人的裸足,一般是金属或碳纤维,摩擦系数比较低,直接接触柏油马路容易发生比较小的位移,不稳定。一个是前期训练的模型里,没有把跑鞋柔软的材料、鞋底的厚度放进去,导致机器人不知道自己穿了鞋,可能会对它的算法造成一定扰动,比如踏空。原来的换电过程是,把电源线拔掉,系统断开,换电后重启,校准传感器等等,这个过程非常漫长,还存在一些工程上的不确定性。机器人每迈出一步,脚接触到地面,会产生体重2-3倍的反作用力,如果这个反作用力直接沿着腿部连杆向上传导,它会对踝关节和膝关节造成高频冲击,非常容易发生金属疲劳和断裂。

2501_91883294的博客 635

人形机器人马拉松比赛的思考:从“跑赢人类”到“跑向产业”

【人形机器人马拉松比赛揭示产业突破】2026年北京亦庄人形机器人马拉松比赛展现三大产业进步:1)系统能力质变,完赛机器人实现双足运动控制、能源管理等系统协同,暴露并解决长期稳定性问题;2)自主性跨越,从遥控操作转向自主导航,标志向智能体演进;3)建立准行业标准,通过21公里赛道隐式评估续航、稳定性等核心指标。赛事揭示机器人产业正从实验室走向真实场景,其意义不在"跑赢人类",而在推动建立可验证的工程体系,为商业化落地铺路。这场马拉松实质是产业链整体能力的压力测试,预示人形机器人即将开启从赛

weixin_73294966的博客 603

本周AI圈炸了(4.13 - 4.19):AI纳入教师资格考核、GPT-6来了、Claude反杀、机器人跑赢了人类

2026年4月第三周,AI圈迎来"核弹级"更新:GPT-6发布,200万Token上下文、5-6万亿参数,OpenAI称其为"AGI最后一步";Anthropic反手发布Claude Opus 4.7,编程能力暴涨,微软当天集成进Copilot。开源同样热闹:Google Gemma 4手机能跑,智谱GLM-5.1拿下SWE-bench Pro开源最高分,DeepSeek V4宣告全面拥抱华为升腾芯片、彻底脱离英伟达生态。北京亦庄人形机器人半程马拉松冠军50分26秒超越人类世界纪录,AI正式纳入教师资格考试

TheChosenOnev的博客 2392

亦庄赛道上的“钢铁闪电”:当人形机器人跑赢人类,我们究竟在见证什么?

2026年北京亦庄人形机器人半程马拉松见证科技突破,"闪电"机器人以50分26秒夺冠并打破人类纪录。赛事展现了人形机器人的重大技术进步:自主导航系统实现规模化应用,软硬件协同突破解决了散热和持续运动难题,具身智能技术让机器人具备自主决策能力。这场极限测试验证了机器人在运动控制、环境适应等五大核心能力,标志着人形机器人从实验室走向商业化落地。赛事成果正转化为工业巡检、应急救援等实际应用,推动中国具身智能产业加速发展,预示着智能机器人新时代的到来。

DGtolang的博客 503

机器人领域热点简报(2026-04-28 ~ 2026-05-05)

【人形机器人产业爆发式发展】2026年成为行业公认的量产元年,特斯拉Optimus Gen-3启动年产百万台计划,小鹏IRON机器人剑指全球第一。国内厂商密集量产,智元、领益智造等企业实现批量交付,国家电网68亿元采购订单创行业纪录。资本市场热度高涨,3月融资超125亿元,14家企业跻身百亿估值俱乐部。技术方面,超维动力发布115自由度全尺寸人形机器人,天机智能力控双臂出货量破万台。政策层面,工信部发布行业标准体系,推动产业规范化发展。数据显示2025年中国人形机器人出货量占全球84.7%,成本已从百万级降

txg666的博客 981

具身智能线下店上海开业:宇树热闹智元冷清,价格下探谁能真正“用起来”?

记者停留约半小时,注意到门店有两大演示区和产品陈列区,展示多种机器人产品,工作人员称全系产品可咨询订购。宇树科技招股书表明,其人形机器人单价从2023年的59.34万元降至2024年的26.07万元,2025年降至16.76万元,一年多降超40万元。记者在宇树门店获悉,消费级入门款人形机器人R1 Air仅2.95万元,四足机器人8697元起步,比高配iPhone便宜。记者走访发现,宇树门店走C端零售路线,产品希望进入家庭陪伴场景,如四足机器人可负重出行,普通大众基础版功能够用,目前仅R1有人形机器人现货。

IT界那些事儿 38

物理AI时代的“连接底座”:Wi-Fi 7模组如何撑起具身智能的神经网络

2026年,中国具身智能市场规模预计达1.09万亿元,人形机器人整机产量有望突破10万台。当AI从数字世界走向物理世界,通信模组正从“通用部件”升级为机器人的“专用核心组件”。本文深度解析Wi-Fi 7如何以320MHz超大频宽、MLO多链路操作等技术特性,成为支撑多传感器融合、低时延控制与集群协同调度的关键底座。文章还介绍了欧飞信科技面向具身智能的旗舰级Wi-Fi 7模组O2072PM/O2072PB(5.8Gbps峰值速率,已适配RK3588、NVIDIA AGX ORIN平台)。

Qogrisys无线连接方案商 417

2026具身智能爆发元年

其精灵G2机器人在南昌工厂产线实现8小时零失误作业,成功率100%,并在海底捞等商业场景实现规模化运营,构建了“部署态数据飞轮”反哺模型迭代。通过融合400TB卫星遥感等多源数据,该模型在气象预测精度上较传统方案提升8%-12%,实现了从“一场景一模型”到“一个底座万物生长”的体系化跃迁,开启了卫星数据+AI的创新应用时代。行业共识认为,机器人发展已进入“技术迭代→场景验证→规模化落地”的核心阶段,只有经过高强度真实场景测试,才能为稳定量产奠定基础。双方达成战略合作,聚焦智能座舱场景。

2402_89984146的博客 1500

2026年4月23日人工智能早间新闻

2026年4月23日人工智能早间新闻

fudaihb的博客 2932
上一篇: 量子计算机携手 AI 模型:多行业快速准确预测或成现实!
下一篇: OpenAI静默升级ChatGPT Pro,GPT-5.4提效又封神,GPT-5.5或引发Q2 AI激战!
IT界那些事儿
博客等级 码龄6年 2万+粉丝 22原创
评论
成就一亿技术人!
拼手气红包6.0元
还能输入1000个字符
 
 条评论被折叠 查看
添加红包

请填写红包祝福语或标题

个

红包个数最小为10个

元

红包金额最低5元

当前余额3.43元 前往充值 >
需支付:10.00元
成就一亿技术人!
领取后你会自动成为博主和红包主的粉丝 规则
hope_wisdom
发出的红包
实付元
使用余额支付
点击重新获取
扫码支付
钱包余额 0

抵扣说明:

1.余额是钱包充值的虚拟货币,按照1:1的比例进行支付金额的抵扣。
2.余额无法直接购买下载,可以购买VIP、付费专栏及课程。

余额充值