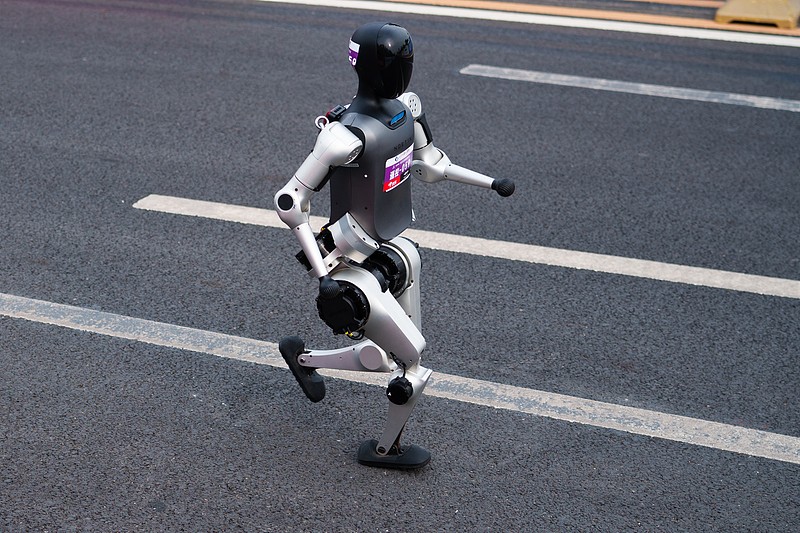
荣耀人形机器人半马夺冠,50分26秒打破人类世界纪录!

qiankun(微前端) - 解决Element组件库部分样式失效,主应用和子应用分别使用element-ui和element-plus,前端微应用qiankun样式无效污染隔离子应用样式影响其他应用 乾坤qiankun,微前端,vue,qiankun主应用使用vue2+elementui子应用使用vue3+element plus样式失效,子应用样式影响其他应用样式问题,qiankun项目与子应用样式混乱问题,彻底搞定样式污染,前端微应用qiankun样式污染,组件样式部分失效怎么办,互相影响,qiankun子应用中使用element-plus样式失效问题,组件库样式污染混乱,子应用样式影响到主应用怎么办,微前端qiankun子应用样式影响其他应用样式,样式冲突,Vue+qiankun框架样式混乱问题的 阅读详情

【导语:4月19日北京半程马拉松赛事中,荣耀人形机器人超越人类选手,以50分26秒的成绩打破人类世界纪录,展现了机器人在速度和自主性方面的快速提升,但人形机器人在实际应用领域仍面临挑战。】

序号1

荣耀机器人打破人类半马纪录

4月19日在北京举办的半程马拉松赛事中,荣耀推出的最快机器人自主跑完21公里赛程,夺冠成绩为50分26秒,超过了乌干达长跑运动员雅各布·基普里莫创造的57分20秒的人类世界纪录。
序号2

借鉴人类运动员设计与散热技术

获胜的机器人设计借鉴了顶级人类运动员的特点,腿部约95厘米。同时采用了定制的液冷系统,该系统源自消费电子产品的类似散热技术,未来有可能应用于工业领域。
序号3

机器人跑步能力显著提升

去年首届机器人半程马拉松赛中,最快的机器人用时2小时40分,远慢于2025年赛事的人类冠军。而此次排名前三的机器人选手均采用了荣耀的“闪电”模型,实现了自主运行,并击败了1.2万名人类选手,可见自主机器人跑步能力有了显著提升。
序号4

实际应用仍面临挑战

尽管机器人在半程马拉松赛事中表现出色,但总体而言,人形机器人要证明自己能在复杂且有时混乱的环境中运行,仍有很长的路要走。自主跑完半程马拉松赛道并不一定能直接转化为机器人的实际应用,也不能保证它们在其他领域取得成功。

编辑观点:荣耀人形机器人打破半马纪录是技术的重大突破,但要实现广泛的实际应用,还需解决诸多技术和环境适应性问题。

CCAR-23《正常类飞机适航规定》和CCAR-25《运输类飞机适航规定》差异分析 通过详细比较CCAR-23和CCAR-25在适用范围、设计标准、性能要求、运行限制、安全冗余和环境适应性方面的差异,我们可以看出,CCAR-23适用于轻型飞机,开发和运营成本较低,设计要求相对简单。而CCAR-25适用于大规模运输飞机,设计、开发、测试和运营管理都需要更高的复杂性和投入。 阅读详情

相关推荐

针对中文CLIP模型训练失效的解决方案记录

解决了中文CLIP模型无法正确训练的问题

weixin_45906434的博客 1622

一年时间,人形机器人半马成绩从2小时40分提升到50分26秒,发生了什么?

星海图市场总监张宇佳表示:“这是我们第一次作为机器人服务官的身份参加机器人马拉松,最大的难点是让机器人在真实场景中进行交互,这与实验室场景有较大的差别,为此我们采集了很多数据,保证机器人在复杂的户外场景中完成稳定工作。如果说去年的比赛是“技术摸底”,那今年的就是“技术爆发”。在短跑维度,宇树科技发布消息,其H1机器人(2023年改版)自主跑完1.9公里多弯道赛程,用时4分13秒,按比例计算打破了人类1500米世界纪录,意味着宇树H1已能实现10米/秒的巅峰速度,接近博尔特创下的10.44米/秒人类极限。

IT界那些事儿 9819

ml307 二次开发

中移物联网旗下4g模组官方网站官方教程id=514官方客户不知道啥时候上班 早上10点也说不在服务时间内 找不到官方的sdk下载路径。

myWorld001的博客 2894

荣耀“闪电”50分26秒夺冠,人形机器人半马速度一年翻三倍!

真正让行业震动的是FigureAI,这家成立仅几年的初创公司,在C轮融资中筹集超10亿美元,投后估值直接飙到390亿美元,成为全球估值最高的人形机器人公司。更夸张的是,据开源证券统计,截至2025年10月,具身智能领域融资总金额已超500亿元,较2024年全年增长超400%,融资事件超200起。一年前的首届比赛,天工队的人形机器人以2小时40分42秒夺冠,6家机器人完赛。一方面是技术的快速突破,就像 "闪电" 在半马赛道上展示的那样,人形机器人已经从 "会走路" 进化到了 "能跑赢人类冠军" 的阶段。

IT界那些事儿 2万+

linux操作系统使用以太网连接ubuntu,设置固定ipv4

首先,您需要确定要配置的网络接口。可以使用ifconfig -a或ip addr命令来列出当前系统上的所有网络接口及其相关信息。找到您要配置的网络接口名称,例如eth0、ens33或enp0s3;保存并关闭文件后,您需要重启网络服务以使更改生效。在linux操作系统中,要使用交换机连接以太网可以直接使用交互界面;如果你的操作系统没有交互界面,你可以使用命令方式配置;点击ipv4,方式为手动,可以设置ip和子网了;开头,后接网络接口名称。第三步:点击有线最右边圆形控件;第二步:点击有线设置;

2301_79311842的博客 2404

多IMU车载GNSS/INS数据集及介绍

文章目录前言非常棒的GINS数据集采集轨迹采集时间MEMS IMU详细信息IMU测量值方程及相关误差建模参考噪声参数安装参数文件格式描述 前言 “本文作者感谢武汉大学多源智能导航实验室和牛小骥教授提供了本文所需的GNSS/INS数据集。” 本博文介绍数据集链接为多IMU车载GNSS、INS数据集,欢迎大家下载,由于是开源数据集,因此下载不需要积分 非常棒的GINS数据集 这是一套非常好的用于GNSS/INS组合导航应用的车载数据集,本数据集采集于湖北省武汉市一处工业园区,为开阔天空场景,GNSS R

十八与她的博客 6442

一年巨变!人形机器人半马冠军破人类纪录,产业迈向生态构建

在这场“高考”中,我们看到的不只是荣耀一家的独领风骚,还有宇树在速度极限上的探索、天工在全自主化道路上的坚守,以及高校和国际力量的多元参与。一个行业从“极客创业”的拓荒期迈入“大厂下场”的生态构建期,需要的不是某个明星产品的昙花一现,而是整个产业链的协同进化。星海图市场总监张宇佳表示:“这是我们第一次作为机器人服务官的身份参加机器人马拉松,最大的难点是让机器人在真实场景中进行交互,这与实验室场景有较大的差别,为此我们采集了很多数据,保证机器人在复杂的户外场景中完成稳定工作。

IT界那些事儿 1万+

Android malloc_debug实现原理及使用

2)设置 __libc_globals 对象中的 libc_globals.default_dispatch_table 和 current_dispatch_table 指向 malloc_dispatch_table,以后在 malloc 库函数里都会通过 GetDispatchTable(),这个函数就是返回的 current_dispatch_table 指针;MAX_FRAMES 表示被抓取的 frames 的数量,如果设为0, 表示在分配空间被释放时,不会抓取任何调用栈。

专注于系统快稳省领域 3744

荣耀“闪电”50分26秒夺冠,人形机器人产业资本狂欢背后挑战几何?

更夸张的是,据开源证券统计,截至2025年10月,具身智能领域融资总金额已超500亿元,较2024年全年增长超400%,融资事件超200起。真正让行业震动的是FigureAI,这家成立仅几年的初创公司,在C轮融资中筹集超10亿美元,投后估值直接飙到390亿美元,成为全球估值最高的人形机器人公司。一年后,速度直接翻三倍,从蹒跚学步到健步如飞,这不是科幻,是国产人形机器人的硬核超车。一方面是技术的快速突破,就像“闪电”在半马赛道上展示的那样,人形机器人已经从“会走路”进化到了“能跑赢人类冠军”的阶段。

IT界那些事儿 1万+

Java写项目前的准备工作指南(技术栈选择 环境搭建和工具配置 项目结构设计与模块划分)

在开始编写一个 Java 项目之前,做好充分的准备工作是至关重要的。很多初学者可能在没有清晰规划的情况下就开始编写代码,导致项目开发进度缓慢、结构混乱,甚至最终无法按预期完成。而事实上,项目的成功不仅仅取决于编码能力,还包括项目初期的规划和准备。准备工作是确保项目顺利进行的基础,它包括技术选型、环境搭建、需求分析、团队协作及项目管理等多个方面。通过这些准备,我们可以确保项目的开发不仅高效而且有可维护性,最终能交付出高质量的代码。在项目开发过程中,异常处理是非常关键的一部分。

eternal__day的博客 1188

C#里使用NModbus来创建一个TCP从站服务

摘要:本文介绍了一个用C#实现的Modbus TCP从站服务器,基于.NET Framework 4.6.1开发。代码使用NModbus库创建TcpListener和ModbusSlaveNetwork,支持设置IP地址、端口号和从站ID。服务器实现了数据存储初始化功能(包括线圈和保持寄存器),并提供了启动/停止操作的UI界面和日志记录功能。该解决方案适用于需要调试Modbus TCP协议的场景,特别适合无法升级到更高版本.NET Framework的环境。

大坡3D软件开发 479

2026北京亦庄人形机器人半马:荣耀夺冠,成绩跃升背后暗藏哪些挑战与机遇?

星海图市场总监张宇佳称,马拉松补给场景对机器人要求高,竞速跑验证 "小脑" 与运动能力,服务递送考验 "大脑" 对物理世界理解与交互泛化能力,需依赖真实户外场景验证。今年赛制特别,分自主导航和遥控操作两组,加权系数分别是净时成绩的1.0与1.2,目的是 "引导自主导航技术研发",首个冲线的未必是冠军,今年自主导航赛队占比近四成。除常规竞速,部分机器人企业尝试差异化展示。雷霆闪电队队长、荣耀姚工程师称,参赛的 "闪电" 机器人实现硬件到算法全栈自研,依托上下激光雷达与顶部卫星天线,实现高精度定位与自主决策。

IT界那些事儿 7520

标题:Stata17安装后遇到Java安装问题解决方法

设置JAVA_HOME环境变量:在Windows上,您需要设置JAVA_HOME环境变量以告诉Stata Java的安装路径。d. 输入变量名为JAVA_HOME,变量值为Java安装路径。注意:请确保您的Java版本与Stata兼容,并使用正确的Java安装路径。设置Stata的Java安装路径:现在,您需要告诉Stata Java的安装路径。如果您看到Java版本信息,则表示Java已成功安装。如果没有安装,请先下载并安装Java。确认Java已安装:首先,请确保您的计算机上已经正确安装了Java。

CyberSparkZ的博客 2867

2026北京亦庄人形机器人半马:荣耀包揽前三破人类纪录,赛事暴露行业短板

她指出,竞速跑验证的是机器人的 "小脑" 与运动能力,而服务递送考验的则是 "大脑" 对物理世界的理解与交互泛化能力,机器人需要稳定识别形状各异的水瓶与发生折叠的毛巾,这在传统的实验室结构化环境中无法完全模拟,必须依赖真实的户外场景验证。在开赛前一周的全要素路测中,荣耀机器人 "收着跑" 仅发挥七八成功力,就已经跑出了50多分钟的成绩,打破了人类最好半马纪录,团队内部当时就觉得,夺冠已是 "探囊取物"。过去一年来,人形机器人比拼的重点,正从实验室里的单项性能,开始转向真实开放环境下的整机能力验证。

IT界那些事儿 1万+

Camera2Demo

在Camera2 的基础上进行封装,使得Camera2一堆初始化逻辑与Activity分离,降低耦合度,完成预览拍照并保存的操作

VC中sqlite的使用

在VC中对sqlite的使用,实现数据库大批数据的快速插入,读取数据库中的数据在ListCtrl中显示

50分26秒!人形机器人正式跑赢人类世界纪录

2026年北京亦庄人形机器人半程马拉松赛事成为全球具身智能领域里程碑。赛事规模较2025年扩大5倍,吸引300余台机器人参赛,冠军"闪电"机器人以50分26秒打破人类纪录。核心技术突破包括液冷散热系统、高扭矩电机和高密度电池,推动自主导航占比提升至38%。赛事通过创新规则设计(如1.2倍加权系数)引导技术路线,促进产学研协同和供应链成熟。中国在标准制定和产业化方面取得领先,荣耀、宇树等企业加速商业化进程。赛事标志着人形机器人从实验室走向规模化应用的关键拐点,为工业制造、商业服务等场景提供

ASS-ASH的博客 656

数学建模模型总结

这是本人在两年内准备参加数学建模竞赛搜集到的模型资料,已经经过了本人的筛选和整理,希望能够对准备参加数学建模竞赛的学弟学妹们提供一些帮助!

跨界冠军:荣耀机器人闪电战

但那个以初代iPhone改变世界的男人——史蒂夫·乔布斯,既不是触摸屏技术的发明者,也不是微型存储器的专利持有人——乔布斯的贡献,在于通过工程能力,将消费者需求洞察和极简主义思想,融为一体,再整合既有技术,对手机品类做了全新解构和定义。”李健在MWC 2026演讲时曾说,“让AI不仅有IQ,还有EQ,不仅有解决问题的智慧,也有读懂人心的温度。张雪,这位14岁辍学修车,蒙眼装发动机,一笔笔画出夺冠图纸的机械工程师,与荣耀有着共同的底层逻辑,“真正的技术信仰者,不走捷径,深度自研,让技术本身说话,终会成功”。

weixin_47570383的博客 1万+

Probability and Statistics - 4th edition

Probability and Statistics - 4th edition

半马:机器人已超过人类

以赛促研、以赛促产、以赛促用,是我们举办赛事的核心导向与价值追求。其中,自主导航款机器人具备自主感知导航能力,搭载自研高动态运动系统,有高速奔跑与强地形通过适应能力,在运动中表现稳定、响应迅捷,且整机动力强劲、续航持久,在运动场景下还能通过灯带与标志性交互动作等和人进行实时互动反馈。”4月19日,在全球首个人形机器人马拉松品牌赛事——2026北京亦庄人形机器人半程马拉松赛场上,齐天大圣队的“闪电”机器人凭借50分26秒(净用时)的成绩(人类半程马拉松世界纪录‌为‌56分42秒)获得冠军。

人机与认知实验室 53

机器人:这是我的故事,我的自由与荣耀

在AI的帮助下,机器人可以进行复杂的指令执行,与人类进行多轮对话。传统终端是“无身体的AI”,被困于屏幕之内,荣耀的Alpha战略就要打破这道边界——让AI进入现实世界,具备感知、理解、行动和主动服务的能力。在关海涛看来,荣耀与张雪机车的相遇,不是一次简单的跨界联名,而是两种“中国倔强”的彼此确认。这种精神层面的同频共振,让双方的合作超越了商业冠名的常规逻辑,成为国货自研力量在不同赛道上的相互印证。从这些成绩里,能够清晰地看到机器人的第三次奔跑,以及这次发生在中国的机器人觉醒,究竟为什么不同以往。

脑极体 1万+

机器人半马封神!昆泰芯59系列芯片,撑起自主奔跑的“神经中枢”

【150字摘要】 2026年北京亦庄人形机器人半程马拉松中,300余台机器人参赛,约120台全程自主导航完成21公里,标志产业从"演示"迈向"实战"。昆泰芯59系列芯片作为关节感知核心,以高精度磁传感技术(±0.025°误差控制、24bit分辨率)实时捕捉姿态,抗干扰设计保障复杂环境下的稳定性,助力冠军机器人以50分26秒刷新纪录(较上年快近2小时)。该国产芯片通过自校准算法、高集成设计解决动态误差累积问题,成为自主奔跑的"神经中枢",推动人形机器

a554895504的博客 202

荣耀夺冠,优必选、宇树们爆冷,具身智能没有护城河?

当然,优必选机器人“进厂”的订单也有,比如和东风柳汽、比亚迪、吉利们的商业化合作,这验证的才是人形机器人在真实工业环境里的生产力价值,也是优必选们最具想象力的故事。其中,在2025年前三季度,宇树人形机器人收入中,科研教育占比约73.6%,商业消费占17.39%,真正被寄予厚望的行业应用却仅占约9.01%左右。所以还是那句话,人形机器人的马拉松远未到终点,荣耀的冲线只是提醒所有选手:赛道在变,对手在变,唯一不变的是对长期价值的坚持。但去年全年,优必选的应收账款总额18.42亿元,同比增长40%。

2401_84038765的博客 423

北京亦庄,凭什么是机器人的圣地?

2024年8月,在世界机器人大会上,亦庄正式发布《建设全球一流具身智能机器人产业新城行动计划(2024-2026年)》。1个核心零部件体系,加上人形机器人、工业机器人、特种机器人、医疗机器人、协作机器人、物流机器人六大方向。中国人形机器人市场规模预测:2026年约104亿元,2029年约750亿元,2035年约3000亿元。2023年,国家工信部发布《人形机器人创新发展指导意见》,明确提出2025年人形机器人实现量产。机器人真正的战场,不在赛道上,而在工厂的流水线旁,在医院的走廊里,在老人家的客厅里。

2501_91883294的博客 419

亦庄三年布局人形机器人产业,2026 年万台量产目标挑战与机遇并存!

中国人形机器人市场规模预测显示,2026年约104亿元,2029年约750亿元,2035年约3000亿元,预计2026年中国市场份额占全球32.7%,位居世界第一。2023年国家工信部提出2025年人形机器人量产目标,北京市随后推出相关行动方案,而亦庄在2024年8月发布《建设全球一流具身智能机器人产业新城行动计划(2024 - 2026年)》,目标明确,到2026年底聚集100家以上创新型企业,汇聚1000人以上高端人才,形成万台级量产能力;第二步,开放场景,让机器人有地方干活。

IT界那些事儿 161

AI 日报 - 2026年4月20日

AI 日报 - 2026年4月20日

weixin_45526015的博客 1200

2026年4月20日人工智能早间新闻

2026年4月20日人工智能早间新闻

fudaihb的博客 3258

绿激光3D打印散热器如何帮助机器人更加“从容冷静”的奔跑?

机器人的“从容冷静”,需要材料、结构以及制造工艺的协同创新,而3D打印技术将发挥越来越重要的作用。值得注意的是,受制于绿激光技术的发展,大多数设备商选择优化红外激光纯铜打印路线,并取得了进展。以希禾增材为例,其绿激光光斑直径最小为10μm,结合更细的粉末和打印层厚,其实现了0.06mm的铜结构壁厚和翅间距,大幅缩短了热传导路径,并。传统制造就像“做减法”,而3D打印则是“做加法”,从而为机器人的轻量化带来了新的可能性。回到本次机器人马拉松比赛的话题,这不仅是一场速度竞赛,背后反映的是产品的综合性能表现。

AmReference的博客 52

2026年4月23日人工智能早间新闻

2026年4月23日人工智能早间新闻

fudaihb的博客 2932
上一篇: AI 音乐占 Deezer 新上传音乐近半,平台研发检测技术误报率低于 0.01%
下一篇: 新型 AI 模型可加速黑客攻击,多国政要与银行紧急评估网络威胁
IT界那些事儿
博客等级 码龄6年 2万+粉丝 22原创
评论
成就一亿技术人!
拼手气红包6.0元
还能输入1000个字符
 
 条评论被折叠 查看
添加红包

请填写红包祝福语或标题

个

红包个数最小为10个

元

红包金额最低5元

当前余额3.43元 前往充值 >
需支付:10.00元
成就一亿技术人!
领取后你会自动成为博主和红包主的粉丝 规则
hope_wisdom
发出的红包
实付元
使用余额支付
点击重新获取
扫码支付
钱包余额 0

抵扣说明:

1.余额是钱包充值的虚拟货币,按照1:1的比例进行支付金额的抵扣。
2.余额无法直接购买下载,可以购买VIP、付费专栏及课程。

余额充值