STM32F103进行MPU6050姿态解算源码/eMPL库手把手移植/STM32手把手实现eMPL姿态解算库的移植

【STM32+cubemx】0028 HAL库开发:MPU6050官方DMP的移植和使用(续上节) 上一节我们使I2C总线获取了MPU6050的三轴加速度、三轴角速度,并且介绍了一种简单的初始状态校准方法;这一节我们继续,在已有的底层驱动基础上,移植MPU6050芯片官方的DMP库,来获取角度信息。 阅读详情

目录

这是官方的原版eMPL文件

inv_mpu.c修改

1、增加定义和声明

2、注释和函数接口修改

3、注释

4、printf 换成自己的打印输出函数即可

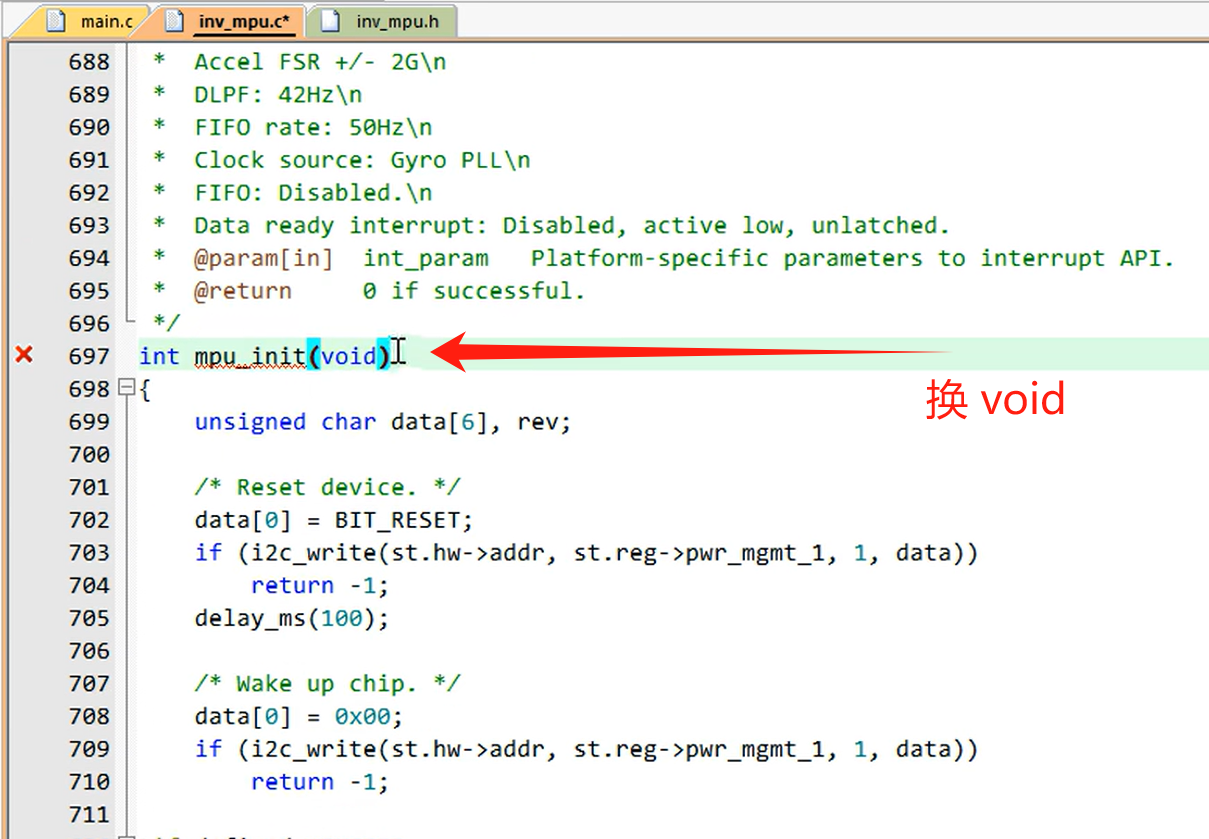
5、初始化函数修改 去掉形参

inv_mpu.h  修改

1、从inv_mpu.c复制定义过来

inv_mpu_dmp_motion_driver.c 和.h 修改

1、增加

2、注释和替换

3、增加函数

4、把后两个函数加在头文件中

修改MPU6050.c

1、加头文件

2、增加宏定义和部分变量

3、增加连续地址写

4、增加连续地址读

5、增加 MPU6050_DMPInit()初始化函数

6、MPU6050_ReadDMP

编译后的报错解决

1、注释

2、删除 static

​编辑

3、如果出现这个关于报错,

定时器的配置,一般20Hz就可以,根据自己的需求调整吧

主函数及相关变量的定义

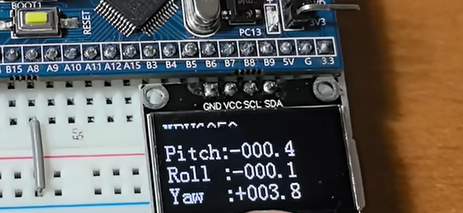
效果:

F130C8T6工程源码


这是官方的原版eMPL文件

通过网盘分享的文件:eMPL
链接: https://pan.baidu.com/s/1BpWmEqj30FbpkVhOWylSrA?pwd=jvif 提取码: jvif 
--来自百度网盘超级会员v5的分享
inv_mpu.c修改

1、增加定义和声明
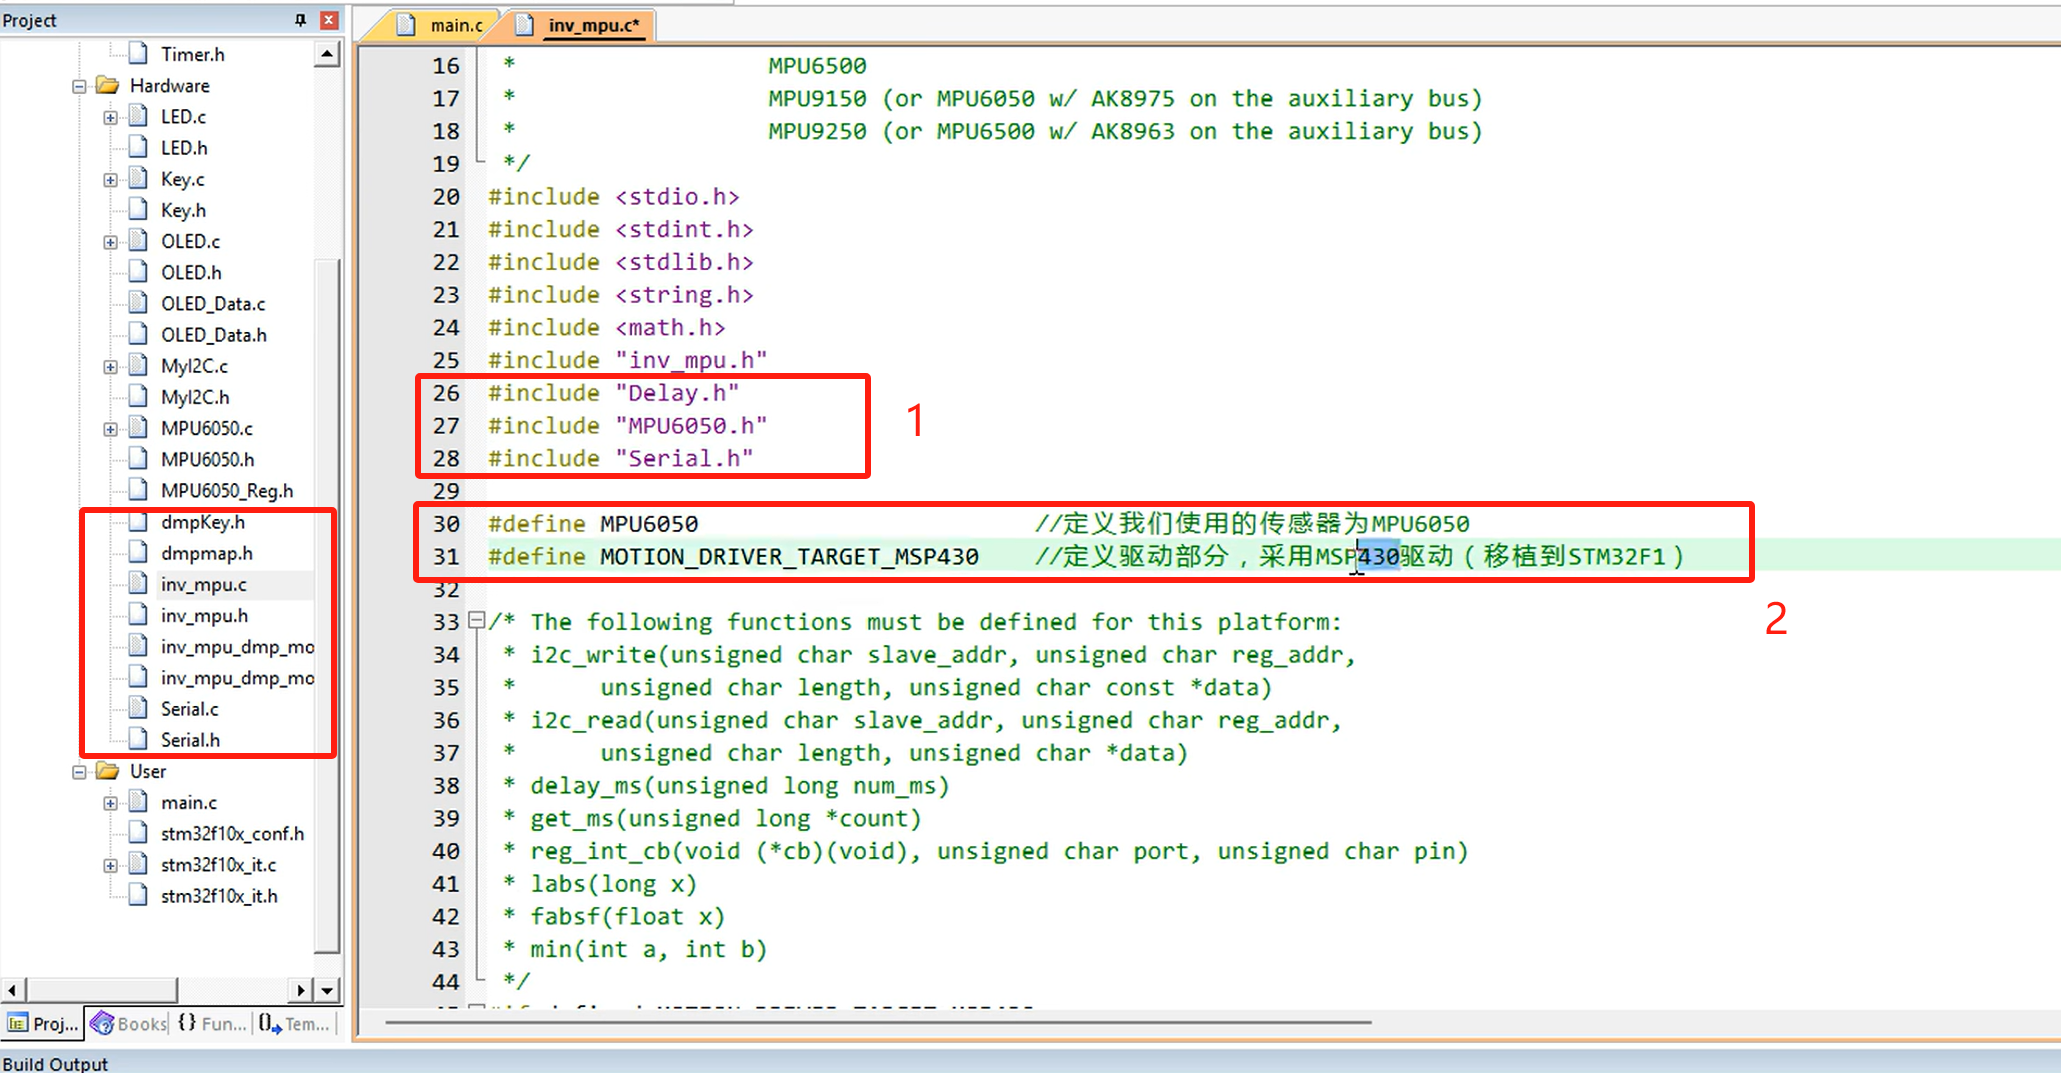
#include "MPU6050.h"
#include "Delay.h"
#include "Serial.h" // 替换成自己的有串口的文件

#define MPU6050                        //定义我们使用的传感器为MPU6050
#define MOTION_DRIVER_TARGET_MSP430    //定义驱动部分,采用MSP430驱动(移植到STM32F1)

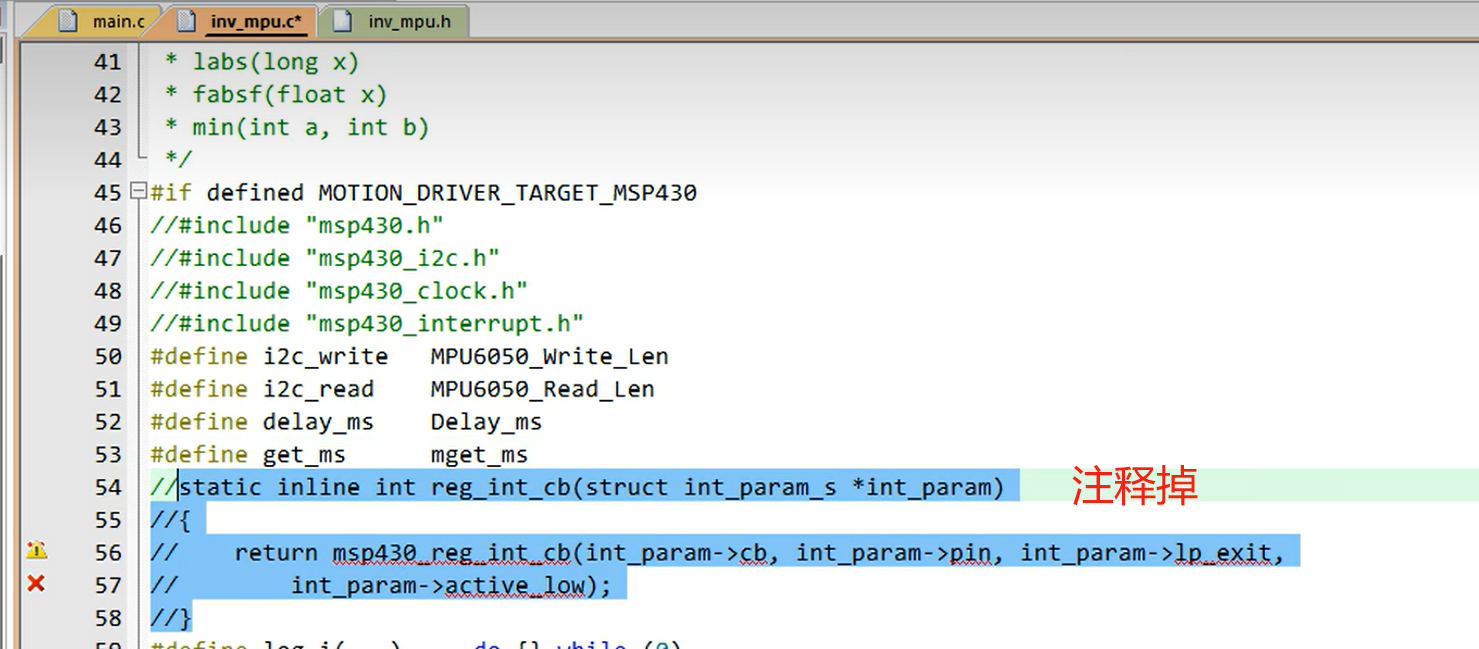
2、注释和函数接口修改
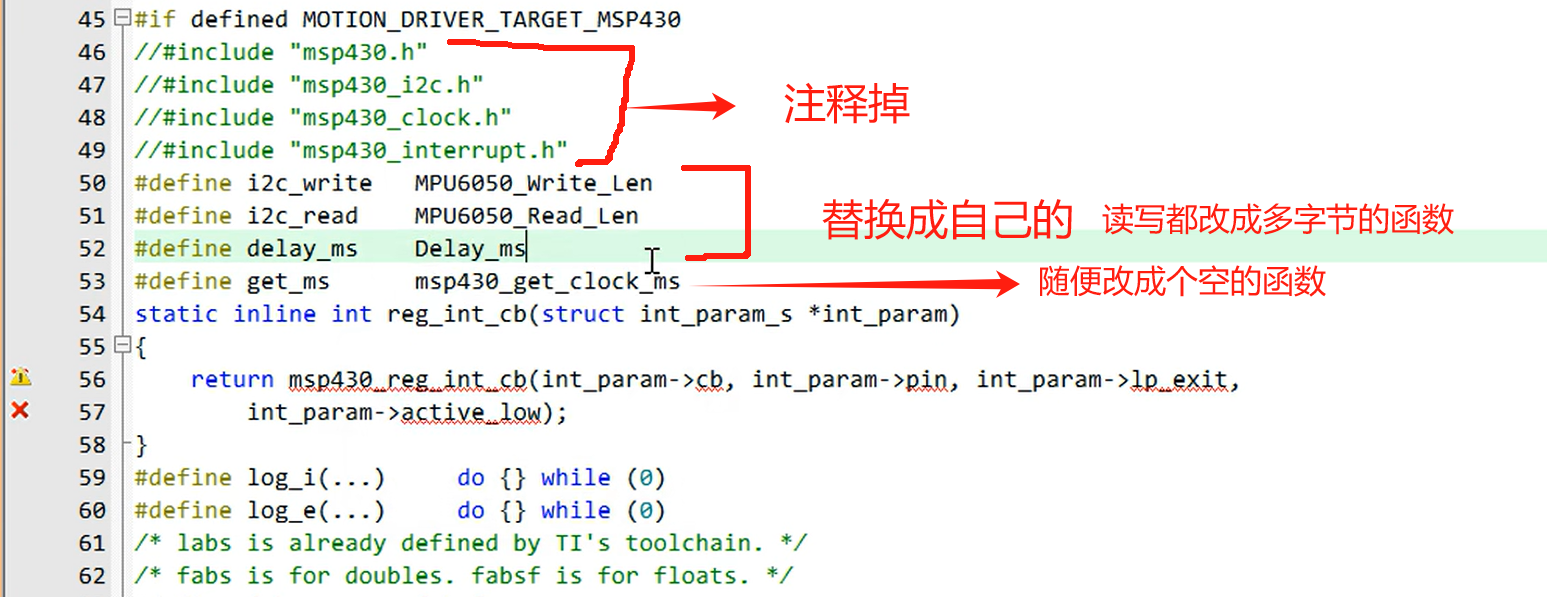
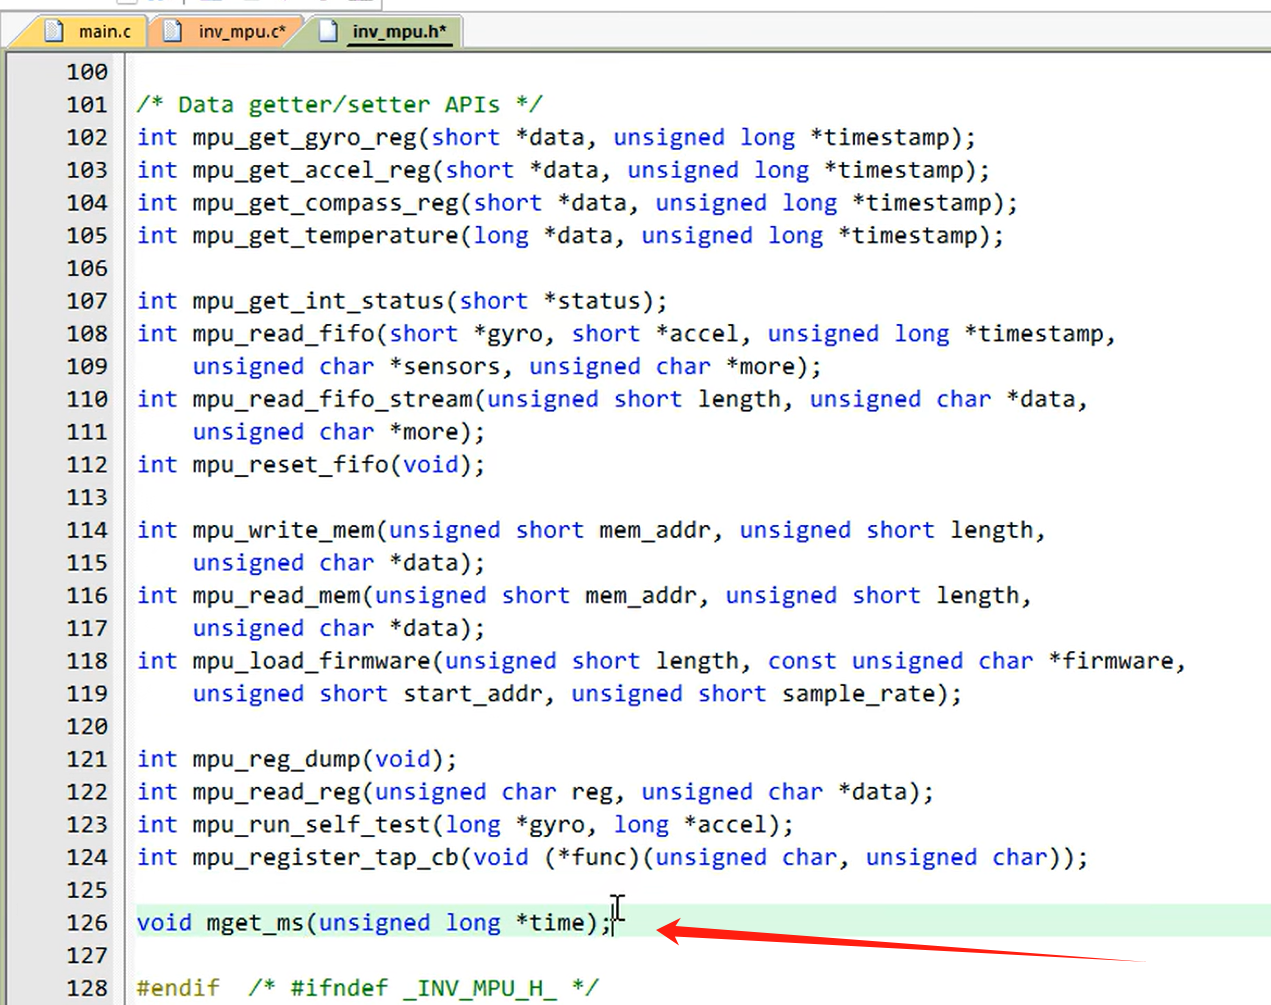
新写的mget_ms函数放在.c文件后面,并在.h头文件中声明
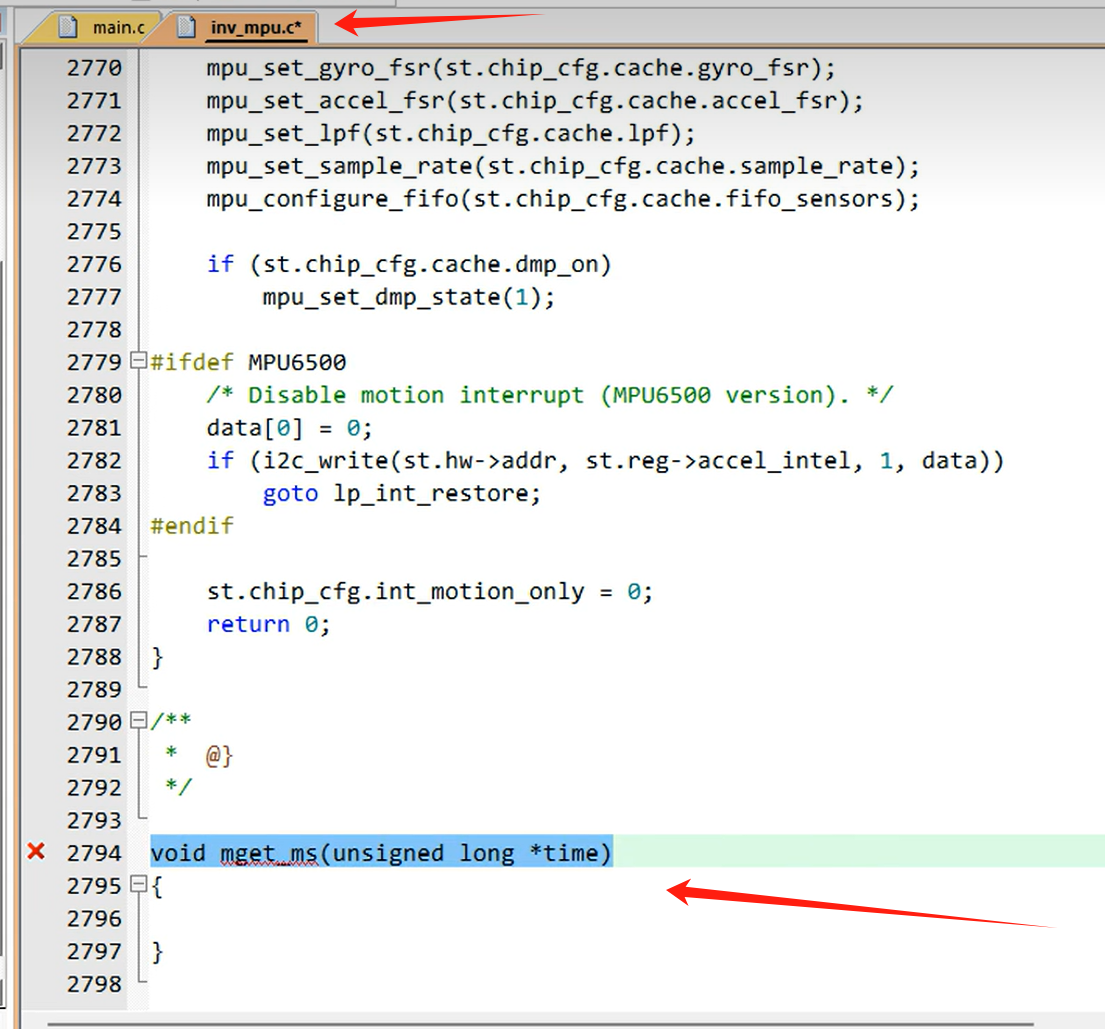
void mget_ms(unsigned long *time)
{

}
void mget_ms(unsigned long *time);

3、注释

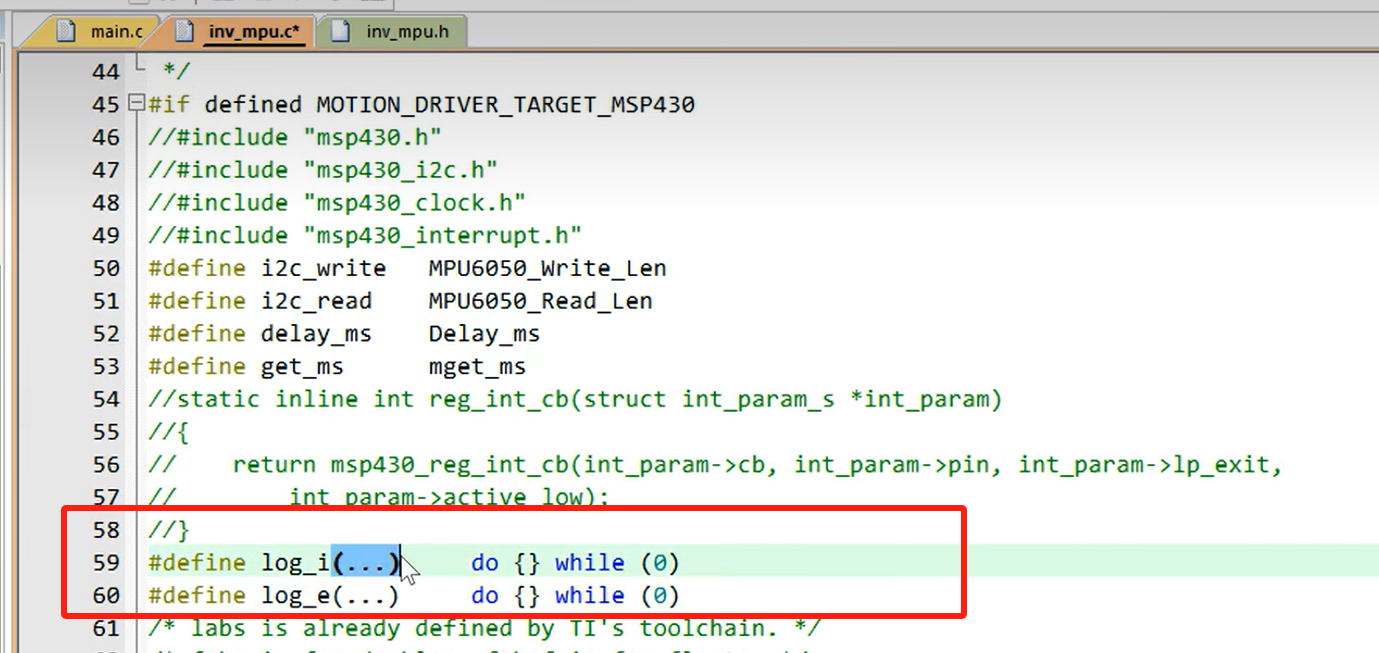
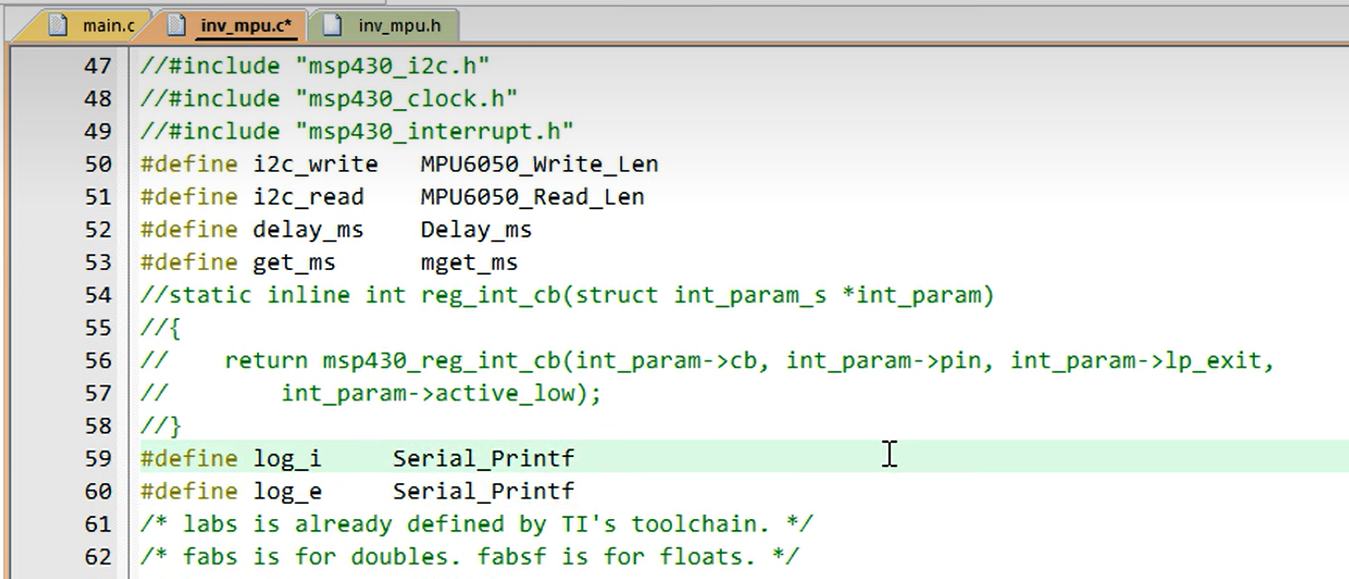
4、printf 换成自己的打印输出函数即可

5、初始化函数修改 去掉形参
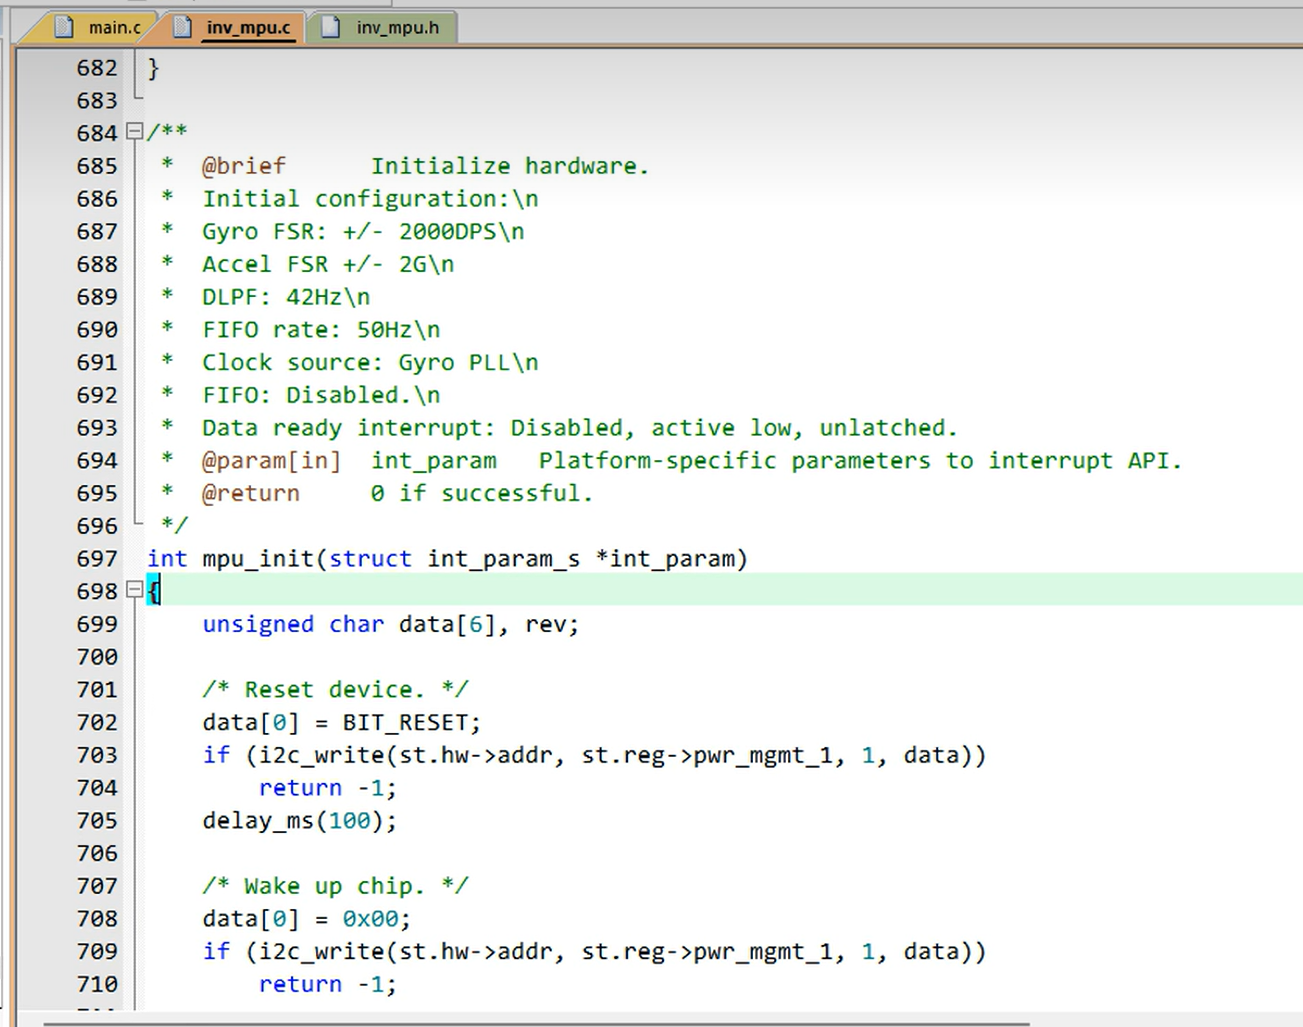
mpu_init

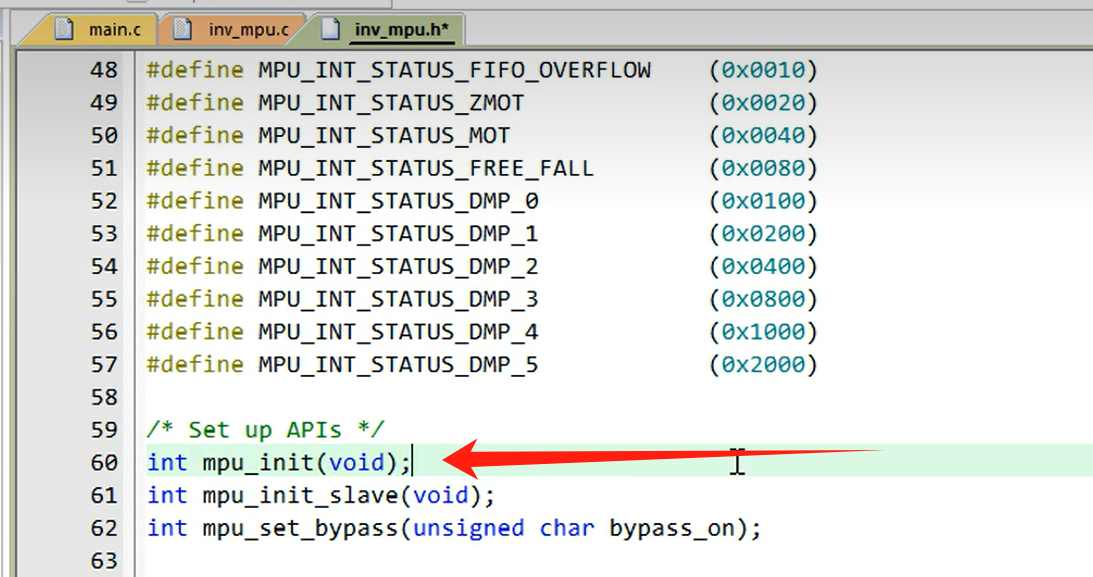
头文件也记得修改

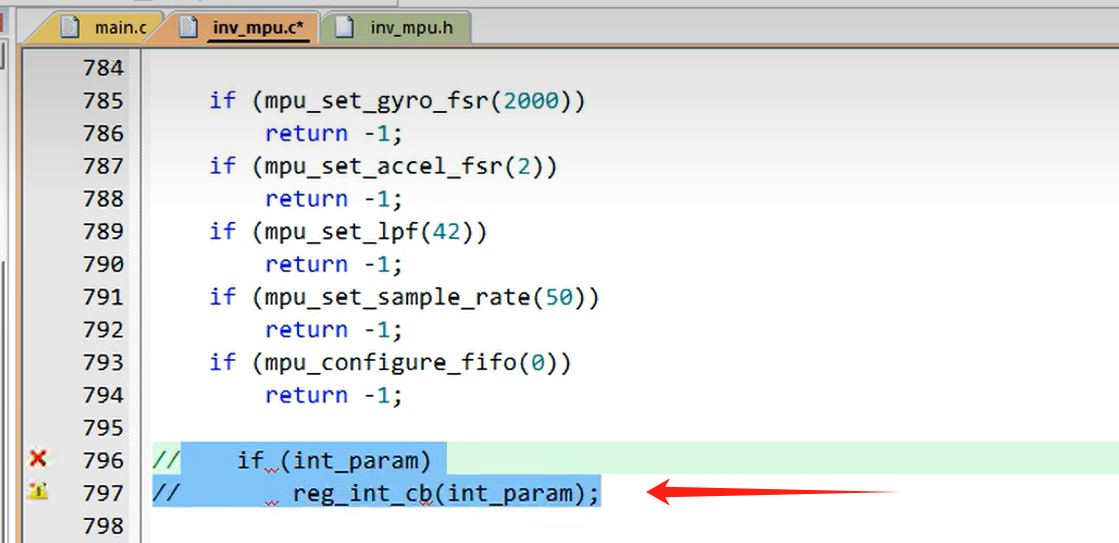
原函数中的这个报错注释掉

inv_mpu.h  修改

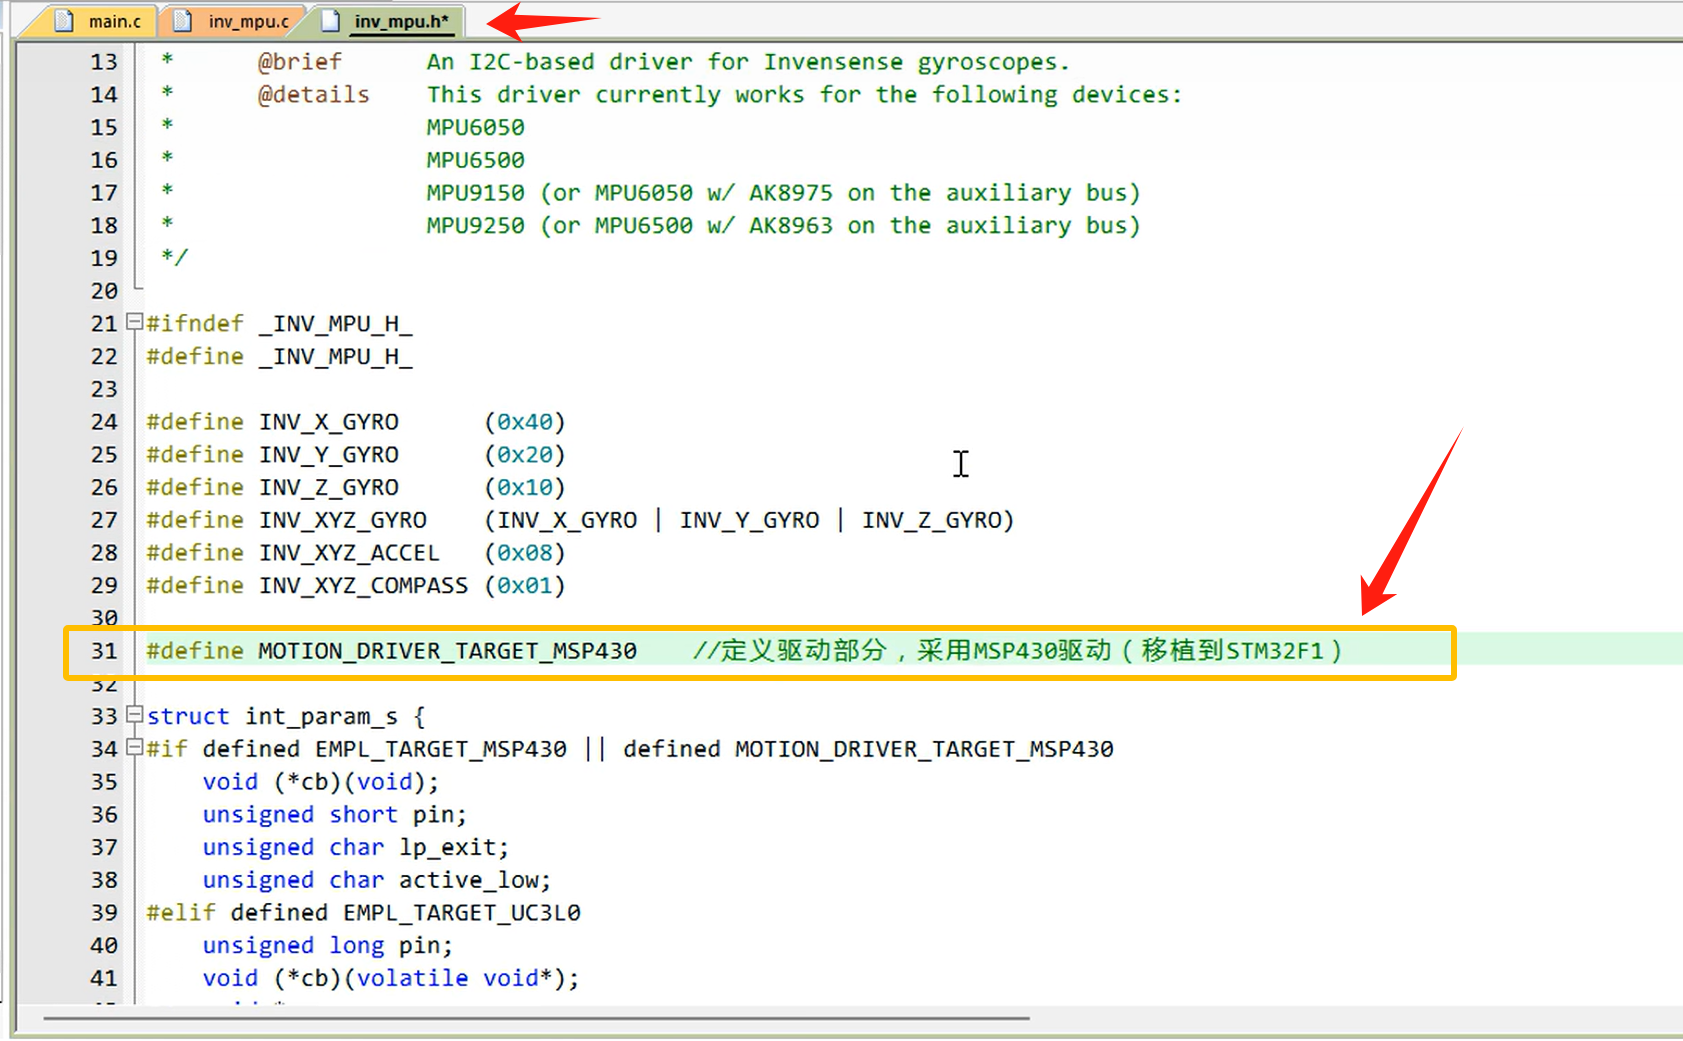
1、从inv_mpu.c复制定义过来
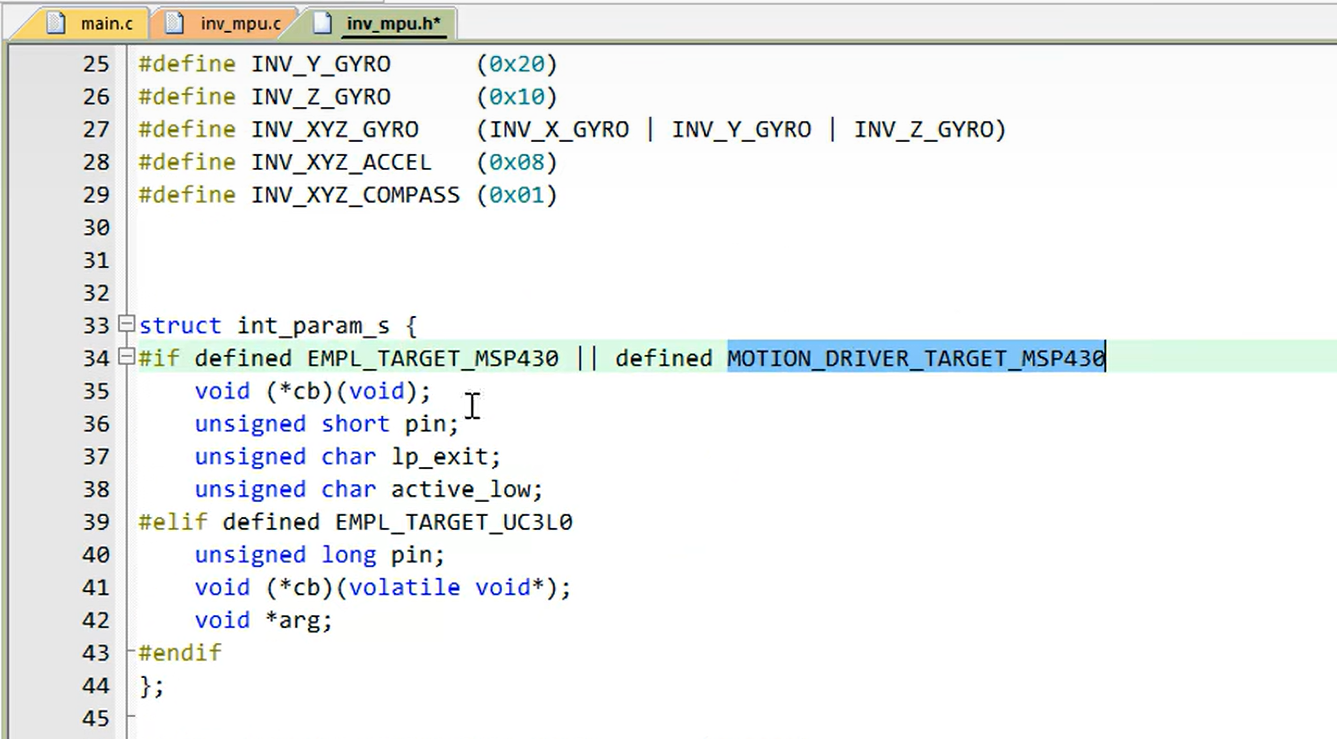
#define MOTION_DRIVER_TARGET_MSP430    //定义驱动部分,采用MSP430驱动(移植到STM32F1)

inv_mpu_dmp_motion_driver.c 和.h 修改

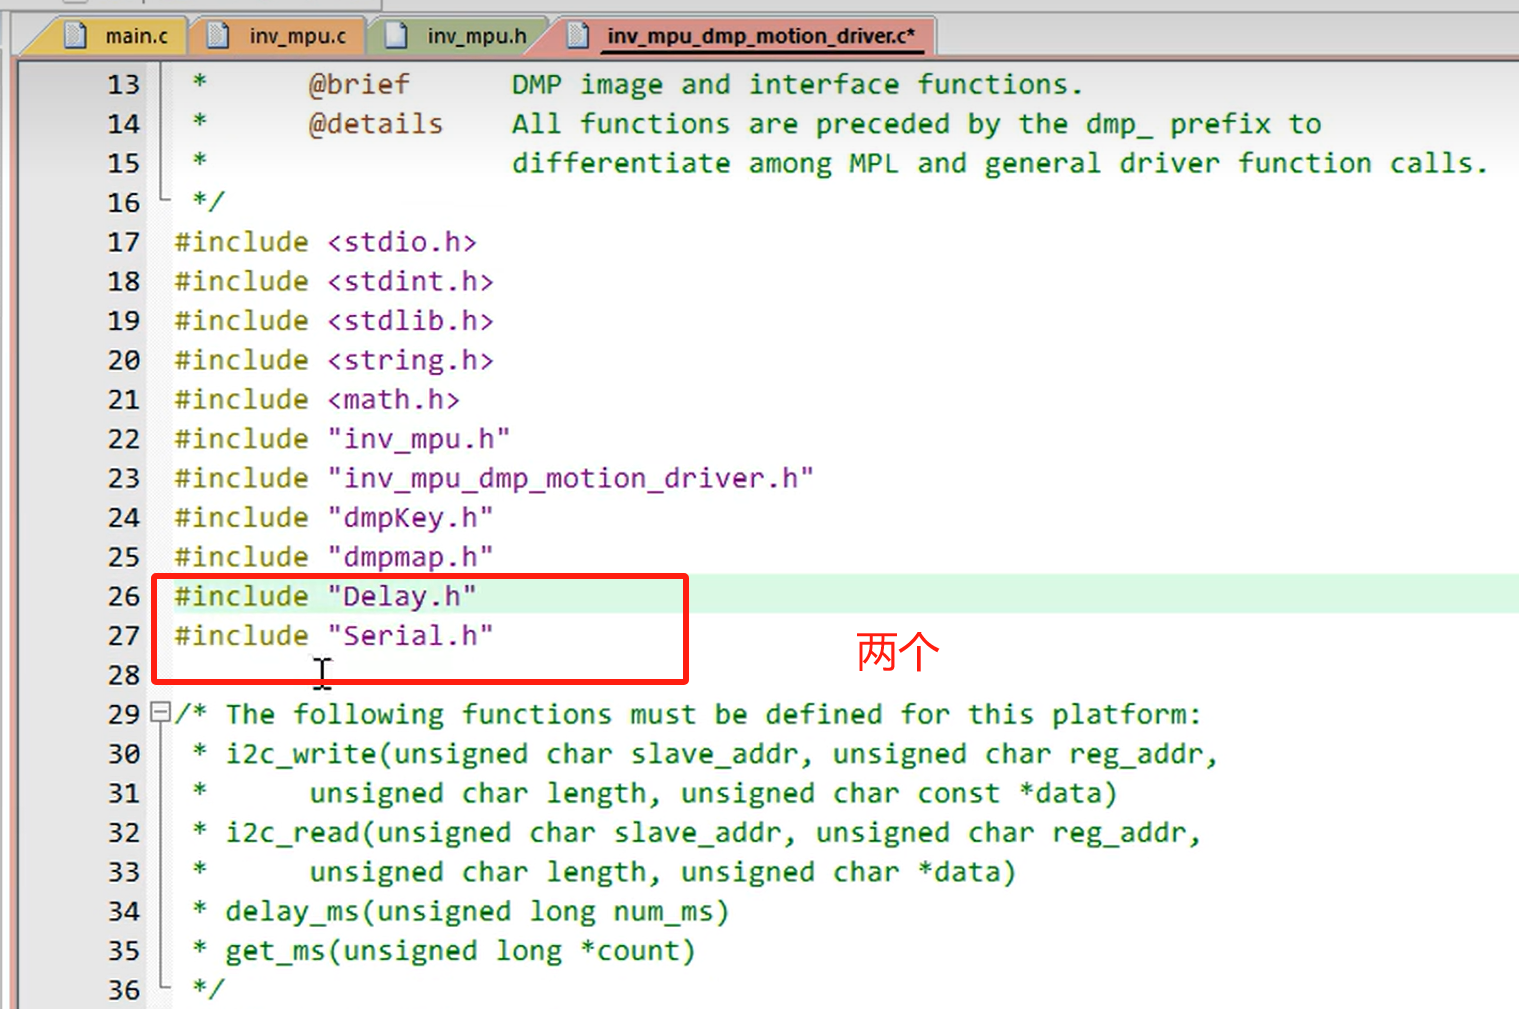
1、增加
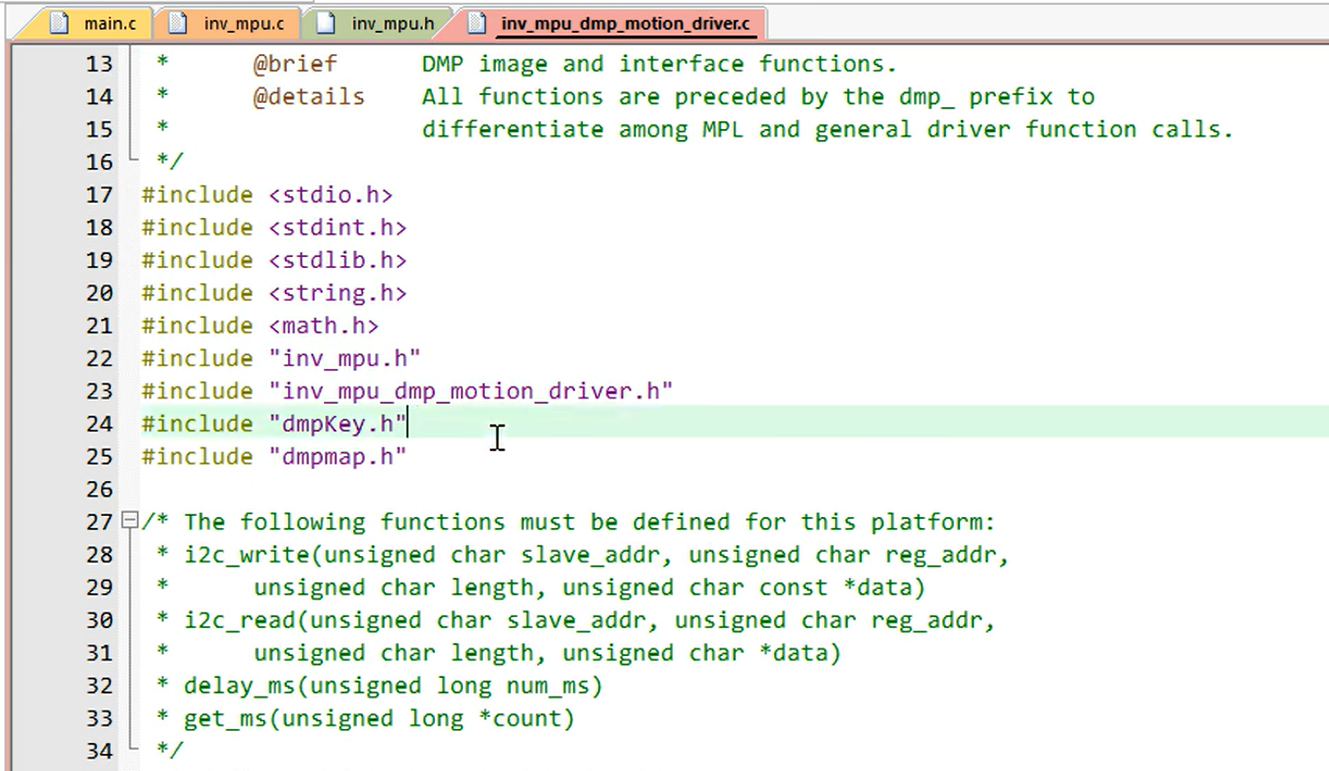
#include "Delay.h"
#include "stdio.h"

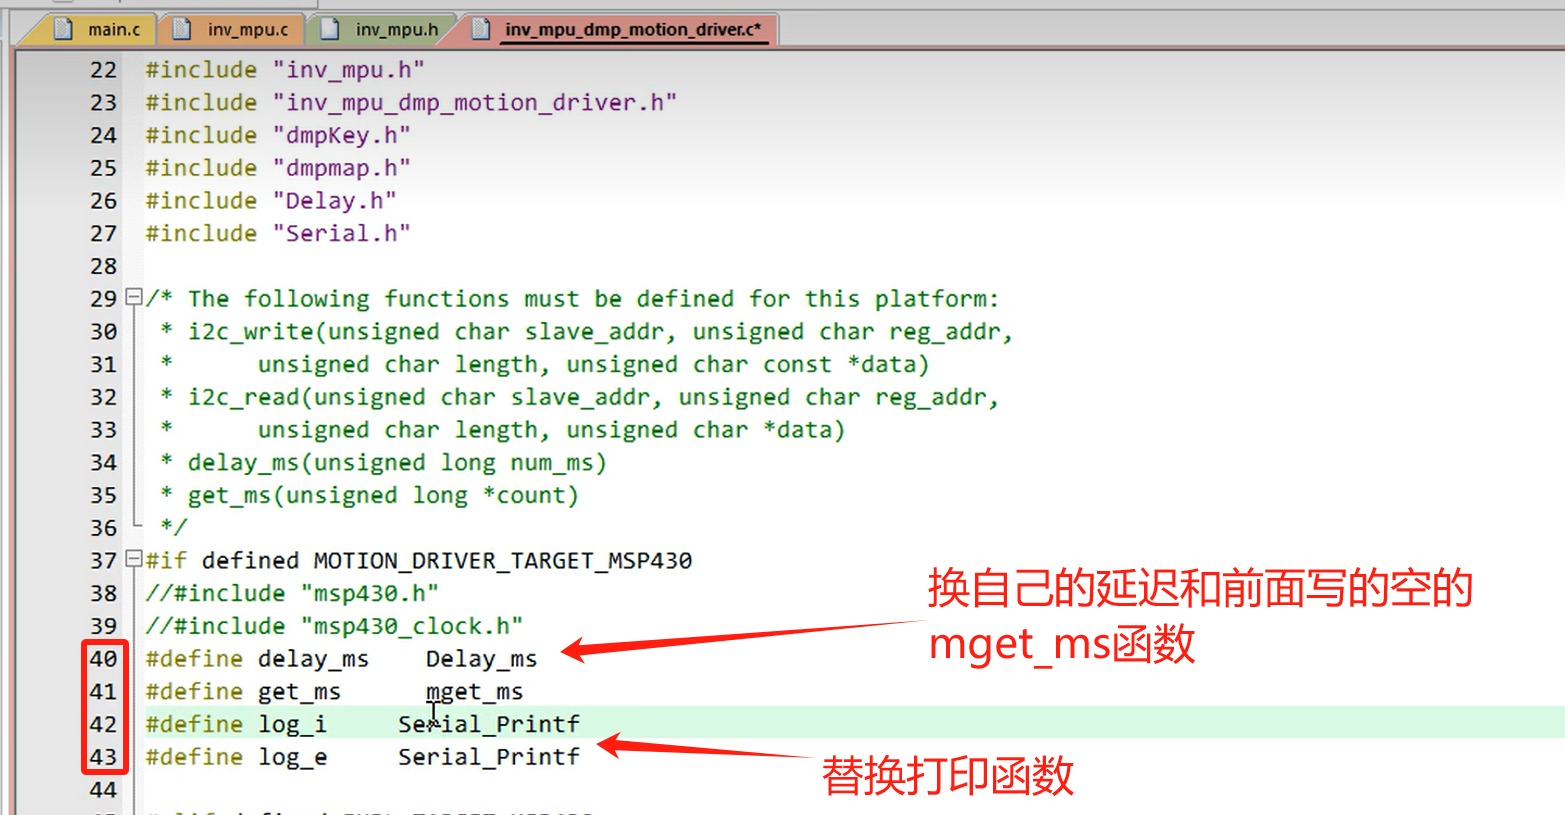
2、注释和替换
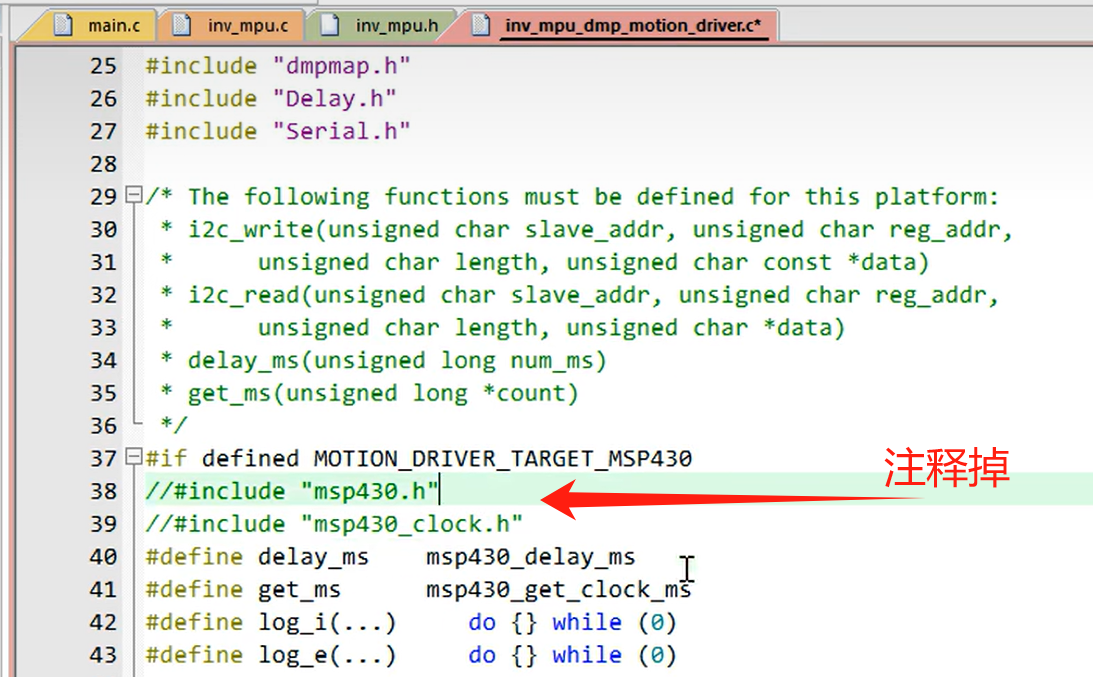
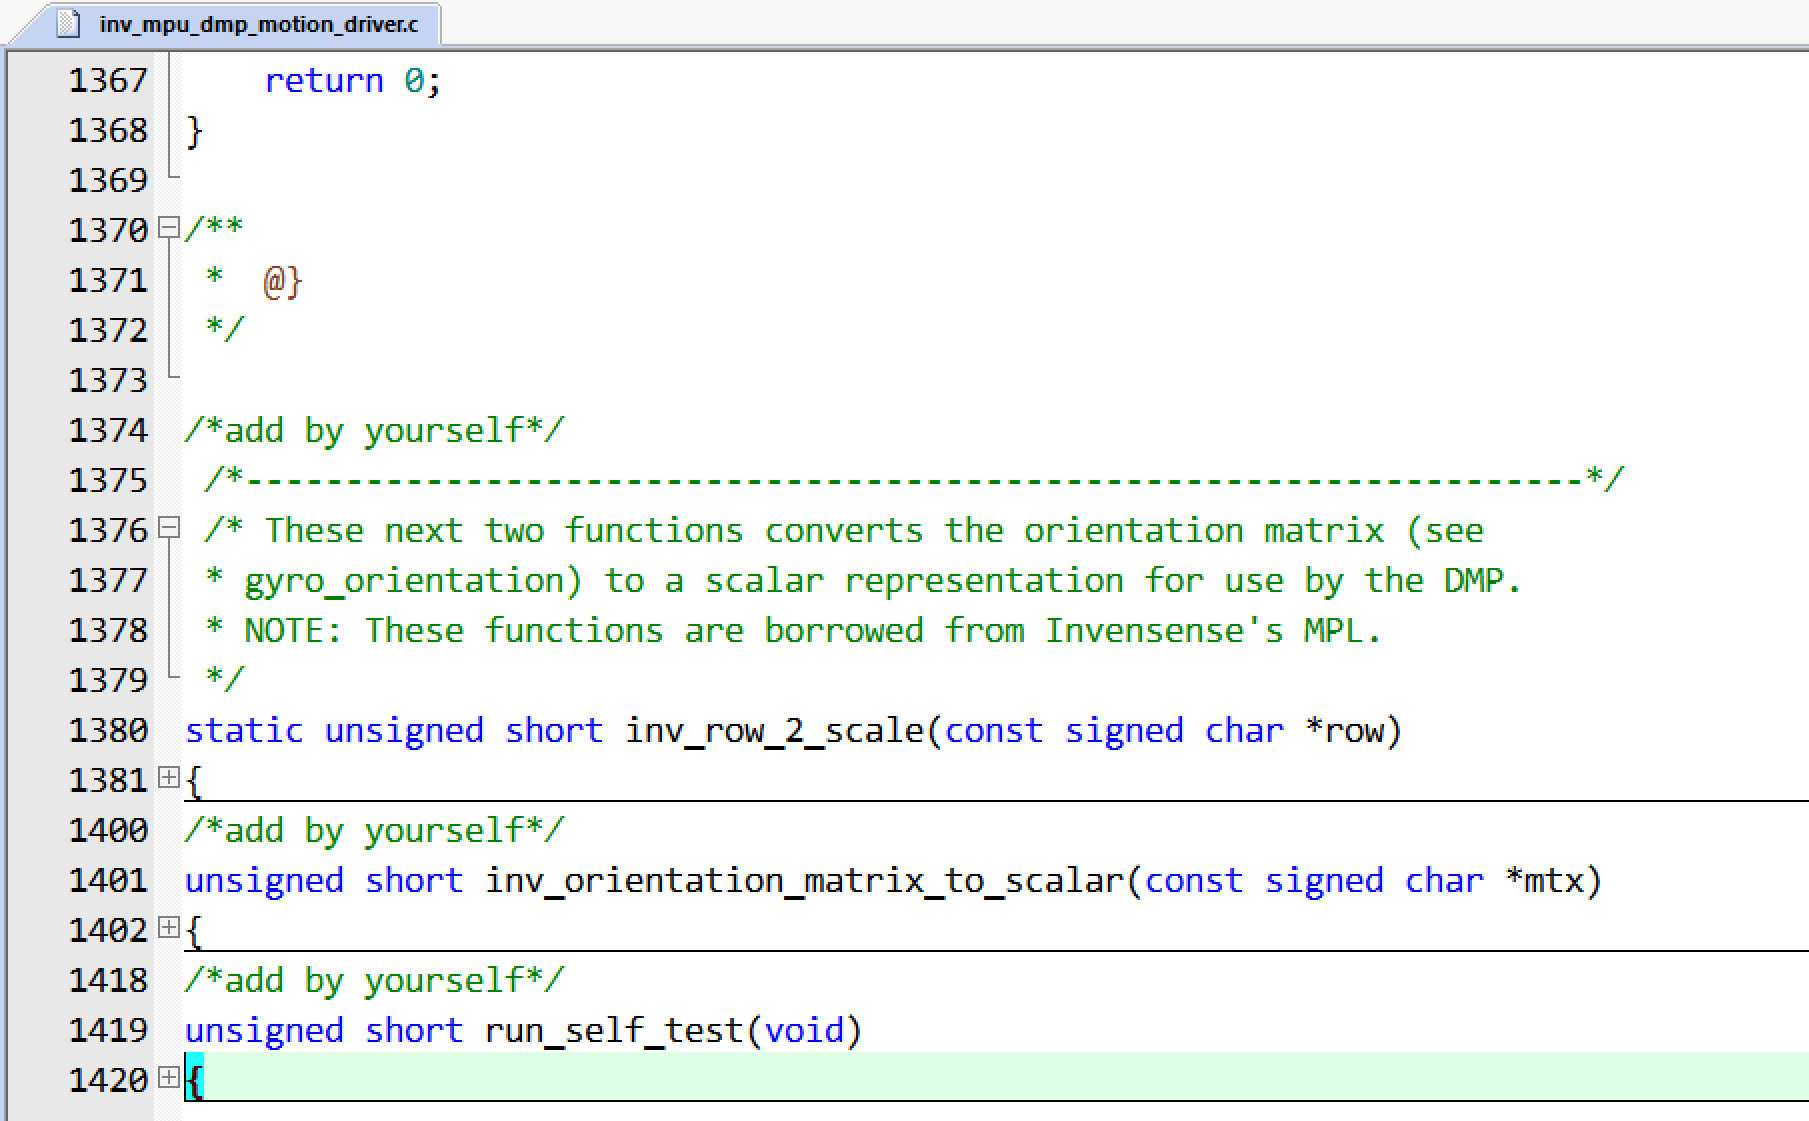
3、增加函数
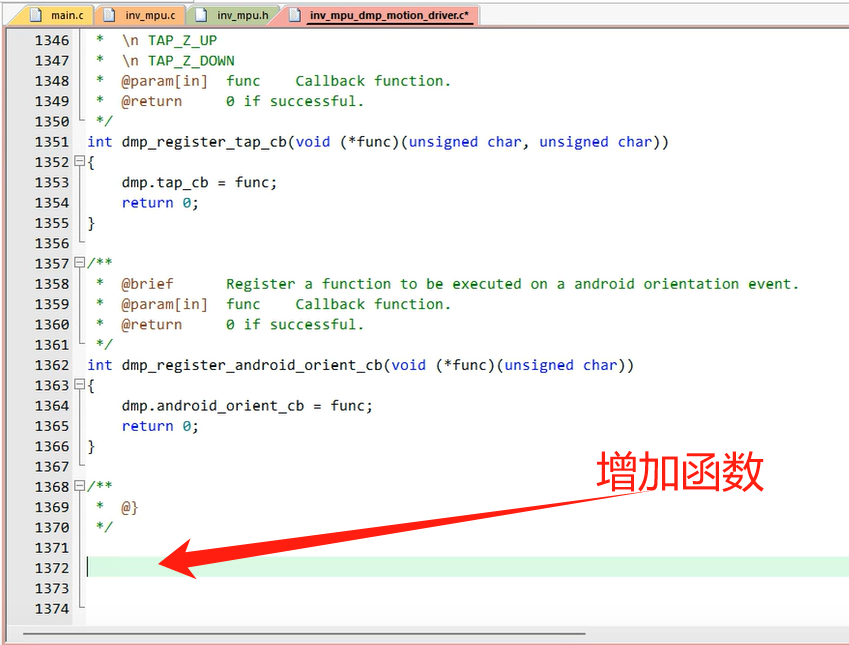

/*add by yourself*/
 /*-------------------------------------------------------------------*/
 /* These next two functions converts the orientation matrix (see
 * gyro_orientation) to a scalar repre

STM32F103 操作 MPU6050 教程 MPU6050是一款集成了三轴陀螺仪和三轴加速度计的传感器,适用于许多嵌入式应用。在这篇教程中,我们将学习如何在STM32F103微控制器上操作MPU6050。我们将深入讲解MPU6050的功能、原理,以及各寄存器的功能和使用方式,并提供一份完整详细的代码示例。 阅读详情

相关推荐

STM32平台下官方DMP库6.12超详细移植教程

STM32F103工程下DMP库6.12移植

SudekiMing的博客 1万+

STM32F103 MPU6500 DMP库移植与姿态解算实战

本文详细介绍了STM32F103与MPU6500的DMP库移植与姿态解算实战。通过硬件抽象层修改、关键代码移植和姿态数据验证,实现高效稳定的运动姿态解算,适用于无人机、机器人等运动控制应用。重点解析了DMP库的移植难点和欧拉角转换公式,帮助开发者快速掌握MPU6500的六轴数据处理技术。

weixin_42741930的博客 467

手把手教你用STM32F103CBT6和MPU6050 DMP搞定四轴飞行器姿态解算(附完整代码)

本文详细介绍了如何使用STM32F103CBT6和MPU6050 DMP实现四轴飞行器的姿态解算,包括硬件连接、DMP库移植、数据获取与处理、飞控系统集成等关键步骤。通过实战案例和完整代码,帮助开发者快速掌握无人机姿态解算技术,提升飞行控制性能。

weixin_29220405的博客 361

STM32F103C8T6上MPU6050 DMP移植深度指南

DMP(数字运动处理器)是嵌入式姿态解算的核心技术,其本质是在传感器内部协处理器上运行的微码,需通过I²C与主控协同完成固件加载、FIFO数据流管理与中断驱动解析。理解DMP原理的关键在于区分‘调用库函数’与‘跨芯片协作’——它依赖精确时序、寄存器级配置和硬件资源约束。在STM32F103C8T6这类Flash仅64KB、RAM仅20KB的资源受限平台,HAL库默认行为(如I²C自动重试、DMA介入)极易破坏DMP原子操作,导致初始化失败或FIFO错位。本文聚焦DMP固件加载校验、FIFO包结构解析、HAL

weixin_33804582的博客 422

MPU9250与MPL库在STM32F1上的移植实战经验

惯性测量单元(IMU)是机器人、无人机和云台系统的核心传感器,通过加速度计、陀螺仪与磁力计的数据融合实现姿态解算。在嵌入式开发中,DMP(数字运动处理器)技术能够将复杂的姿态解算算法固化在传感器内部,大幅降低主控MCU的运算负担。基于STM32F1平台移植InvenSense官方MPL运动处理库,可以高效获取稳定的四元数与欧拉角,广泛应用于平衡小车、自平衡机器人、云台稳像及人体姿态捕捉等场景。本文从硬件选型、I2C时序适配、DMP固件加载到磁力计校准,系统梳理了MPU9250与MPL库在STM32F1上的完

weixin_29191761的博客 280

使用STM32F103C6T6基于HAL通过软件IIC实现MPU6050陀螺仪数据采集

第一步:打卡CubeMX第二步:选取芯片第三步:打开芯片并配置下载器方式,选择SW。 第四步:配置时钟第五步:配置时钟树 第六步:配置GPIO引脚 第七步:生成工程 第八步:通过Keli打开工程 1、MyI2c.c 2、MyI2c.h 3、MPU6050_Reg.h 4、MPU6050.c 5、MPU6050.h 6、main.c

qq_53014952的博客 3404

正点原子STM32F103+MPU6050实现计步器源码

STM32开发板MPU6050陀螺仪实现计步器功能

【Pytorch教程】:卷积神经网络 CNN

Pytorch教程目录 Torch and Numpy 变量 (Variable) 激励函数 关系拟合(回归) 区分类型 (分类) 快速搭建法 批训练 加速神经网络训练 Optimizer优化器 卷积神经网络 CNN 目录Pytorch教程目录什么是卷积神经网络 CNN卷积 和 神经网络池化(pooling)流行的 CNN 结构CNN 卷积神经网络MNIST手写数据CNN模型训练可视化训练全部代码 什么是卷积神经网络 CNN 卷积 和 神经网络 卷积神经网络是如何运作的呢, 举一个识别图片的例子, 我们知

nanke_4869的博客 8085

VSCode玩转Arduino:手把手解决‘未定义Serial’和头文件找不到的坑

本文详细介绍了在VSCode中配置Arduino开发环境时遇到的‘未定义Serial’和头文件找不到问题的解决方案。通过修改c_cpp_properties.json文件、调整IntelliSense引擎设置以及添加正确的库路径,开发者可以高效解决这些常见错误,提升开发体验。文章还提供了针对不同开发板和平台的高级配置技巧,确保配置的长期有效性。

weixin_42620202的博客 356

AI Agent在智能投研中的实战:多智能体信息整合与策略生成

那么,什么是AI Agent?简单来说,AI Agent是一种能够感知环境、做出决策并采取行动的自主系统。自主性:能够在没有人类直接干预的情况下运行,对自己的行为和内部状态有一定的控制权。反应性:能够感知环境的变化,并及时做出反应。主动性:不仅能够对环境变化做出反应,还能够主动地设定目标并采取行动实现这些目标。社会性:能够与其他Agent(包括人类和人工智能)进行交互、协作和竞争。它们可以全天候不间断地监控和处理海量信息,大大提升信息处理能力;

AI大模型应用之禅 188

钉钉开发(三)——Java推送钉钉待办任务

之前一篇博文中,讲解了如何推送钉钉群消息,感兴趣的可以点击查看。 钉钉开发(一)——Java给钉钉群推送消息

Monten_Cristo的博客 6410

易灵思Trion FPGA实战:5分钟搞定MIPI硬核配置(附Interface Designer避坑指南)

本文详细介绍了易灵思Trion FPGA中MIPI硬核的快速配置方法,通过Interface Designer工具实现从时钟配置到数据收发的全流程实战。特别针对初次接触Trion系列的设计师,提供了六个关键配置陷阱及解决方案,帮助开发者高效完成嵌入式视觉和高速数据传输项目。

eee77的博客 789

CryoEM - 冷冻电镜 基于深度学习的 从头重构(Ab-initio Reconstruction) 开源项目 教程

冷冻电镜(CryoEM) 是一种成像方式,为蛋白质和其他生命基本组成部分的动态,提供独特的观察方式。从数百万噪声和随机取向的二维投影中,以计算效率高的方式,联合估计生物大分子的姿态、三维结构和构象异质性。

AGI 1554

为什么 ChatGPT 生成的下载地址会长成 sky-metal-cards-jerry.quirkypony34.chatgpt.site 这种奇怪的样子

我今天看到的这条地址,确实很容易让人产生一种感觉,ChatGPT 明明只是生成了几张 PNG 图片和一个压缩包,为什么最终拿到的却不是类似这种看起来很正规的下载链接,而是一长串带有、UUID、apidecks的地址。更容易让人疑惑的是,其中还出现了一个平时很少见到的域名。这并不是浏览器随机生成的临时 URL,也不是某个来历不明的第三方文件服务器。根据 OpenAI 在 2026 年公布的 ChatGPT Sites 文档和相关服务条款,

2007 年 ~ 2025 年,深耕 SAP 技术 18 年 58

Python爬虫教程:抓取区块链交易信息及加密货币市场数据

随着区块链技术和加密货币的迅猛发展,区块链交易和加密货币市场的数据逐渐成为金融、技术、经济研究等领域的热点。对于开发者和研究者而言,实时获取区块链交易数据和加密货币市场行情,对于投资分析、市场预测、技术研究等具有重要的参考价值。本文将通过Python爬虫技术,介绍如何抓取区块链交易信息及加密货币市场数据,详细阐述数据获取的原理、技术方案、实现方法以及抓取到的数据的存储与分析。我们将依托最新的爬虫技术,如requestsSeleniumScrapy,以及相关的数据处理库(如pandasmatplotlib。

2201_76125261的博客 2777

VC中sqlite的使用

在VC中对sqlite的使用,实现数据库大批数据的快速插入,读取数据库中的数据在ListCtrl中显示

pscad IEEE标准系统搭建说明

pscad IEEE标准系统搭建说明,包含典型的IEEE 9节点、14节点、30节点、39节点和118节点系统。内含标准测试系统的原始数据和潮流结果。

文档:亲测可用解决vnc灰屏,黑屏,鼠标大黑叉情况

主要解决vnc-viewer灰屏,黑屏,鼠标大黑叉等现象,详细见文档。

大中型超市收银系统(可直接运行)

光步前台收银系统系统功能:商品销售、商品退货、挂单、收银员权限、会员销售、单品取消、整单取消、商品查询、脱机销售、脱机数据上传,基本资料下载,开钱箱、小票打印、收款结算,支持多币种付款方式(现金、储值卡、礼券、微信等),支持多种促销。运行环境:.net 4.0登陆信息用户名:1001 密码:123456内置商品信息,商品编码可输入00001000 - 00010000,测试效果相关功能键F5 结算 F9挂单 F11商品查询 F8退货 Insert单品取消 Del整单取消 F12开钱箱F2 会员 Ctrl+Z退出系统 Home 锁屏 相关源码待公开

上一篇: STM32标准库/HAL库移植 宏的使用/宏使用技巧
下一篇: HAL库uint8_t,uint16_t,uint32_t类型报错error: #20: identifier “uint32_t“ is undefined
!今天学习了吗
博客等级 码龄4年 208粉丝 69原创
评论
成就一亿技术人!
拼手气红包6.0元
还能输入1000个字符
 
 条评论被折叠 查看
添加红包

请填写红包祝福语或标题

个

红包个数最小为10个

元

红包金额最低5元

当前余额3.43元 前往充值 >
需支付:10.00元
成就一亿技术人!
领取后你会自动成为博主和红包主的粉丝 规则
hope_wisdom
发出的红包
实付元
使用余额支付
点击重新获取
扫码支付
钱包余额 0

抵扣说明:

1.余额是钱包充值的虚拟货币,按照1:1的比例进行支付金额的抵扣。
2.余额无法直接购买下载,可以购买VIP、付费专栏及课程。

余额充值