CAN总线技术及工具介绍

CANTools CANTools前言一、基本介绍二、详细介绍1,选择需要连接的硬件设备。2,配置对应ECU诊断的物理地址以及功能地址。3,切换当前诊断请求使用功能寻址还是物理寻址。2.Connect用于连接硬件设备,成功建立连接后背景颜色会由灰色转变为绿色。Connect 同时会切换成DisConnect,当再次单击后会与硬件设备断开连接,同时颜色也切换回来。该按钮与上方工具栏connect联动。成功失败分别用绿色和红色log打印。当前电脑连接的设备是CANOE 所以只支持vector.2.对发送的报文进行物理功能寻址的. 阅读详情
AI摘要

本文深入探讨了CAN总线技术,介绍了其在汽车电子领域的应用背景,详细解析了CAN总线的通信特性、数据帧结构及其工作原理。涵盖串口、同步、半双工、CRC校验等关键特征,以及数据帧、远程帧、错误帧和过载帧的组成与作用。

CAN总线技术是汽车电子开发中绕不开的一条,绝大部分相关岗位的招聘要求中都有“Good knowledge of CAN technology” or "tool experience on CANoe/CANanalyzer/CANStress… is preferred"这种加分项。那什么是CAN总线技术呢?招聘方又希望我们用它能干些啥呢?

CAN总线介绍

CAN全称为Controller Area Network,即控制器域网络。由博世和Intel开发,为了解决车辆内部电子设备数量日益增长而带来的通信线束长度和复杂程度大幅增长问题。
CAN总线从通信角度有以下特征:串口,同步,半双工,CRC校验。通信速率一般不超过1Mbps,速率与通信距离成反比,我所在的动力域控制器常用的速率为250Kbps/500Kbps。
CAN总线标准只定义了物理层和数据链路层。
在物理层,CAN使用屏蔽双绞线传输及差分信号判定显性(0)和隐性(1),可有效较低干扰。CAN收发器(常见有TJA1050)用于物理信号和差分信号之间转换,由于总线上的电路特性(单个节点可理解为用接地的开关控制信号输出电压的高低),当多个节点同时进行传输时,只要有一个节点输出为低电平(接地),则总线为低电平,此为各节点报文进行仲裁的原理。
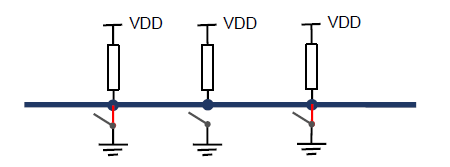
在这里插入图片描述
CAN总线的同步设定在每个电平跳变沿,为了消除同电平较长导致的累计误差,在每5个相同电平后插入一个相反的填充位,强行跳变进行同步。
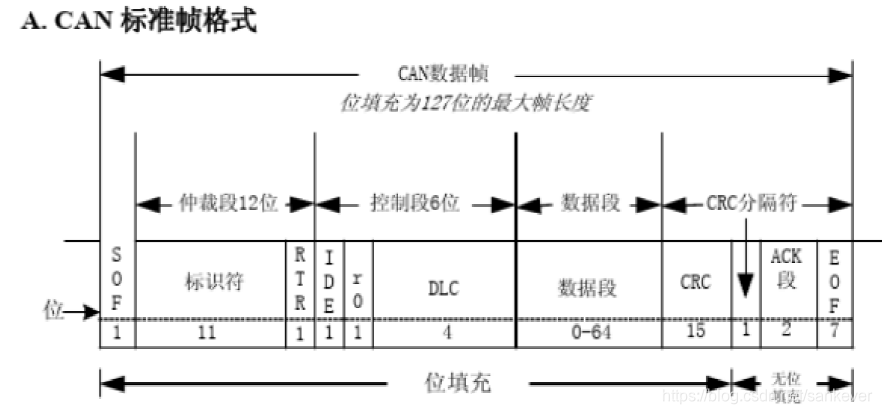
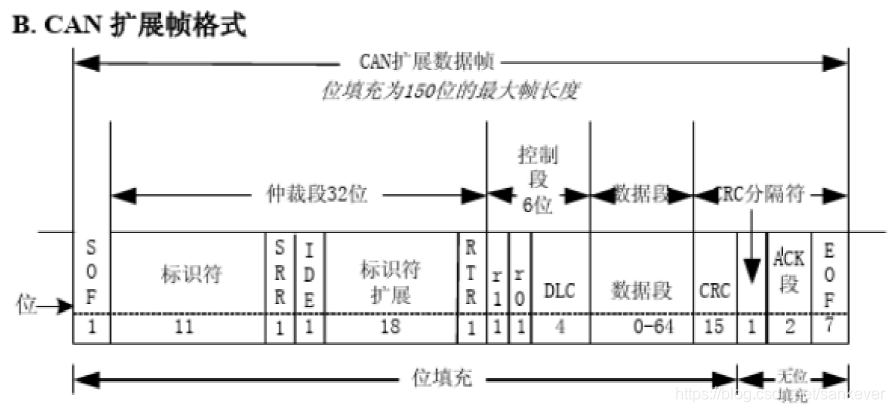
在数据链路层,CAN发展到2.0后标识符有11位标准帧和29位扩展帧之分,最常用的数据帧报文结构组成如下:

  • SOF:帧起始,1个显性位,即低电平代表总线上有信号了。
  • 仲裁段(12或32位)
    • 标识符:占11或29位,即帧ID,
    • RTR:远程传输请求,占1位,显性低电平(因此,数据帧与远程帧仲裁获胜)
    • IDE(扩展帧):标识符扩展位,占1位,隐性高电平(因此,扩展帧与标准帧仲裁失败)
    • SRR:代用远程请求,占1位,显性低电平
    • CAN控制器监测总线上的电平与发送数据对比,如果仲裁段不同(说明总线上有更高优先级的节点报文)则停止发送,退出总线竞争。
  • 控制段(6位)
    • IDE(标准帧):标识符扩展位,占1位,显性低电平
    • r0,r1:保留位,占1位,隐性高电平
    • DLC:数据长度码,占4位,BCD编码(8421码),0-8
  • 数据段(64位),最大传输8字节(Byte0-Byte7),MSB(最高有效字节/位)先传输,即先传Byte7。属于短帧,实时性高。
  • CRC段(16位)
    • CRC:占15位,发送时根据CRC之前的数据(帧起始+仲裁段+控制段+数据段)算出一个值,接收节点根据接收到的数据用同样算法算出一个值,两者比较是否一致,从而判断数据有效性
    • CRC分隔符:占1位,隐性高电平
  • ACK段(2位):应答段,分ACK槽和ACK界定符,各1位;对于发送节点,2位均为隐性高电平,接收节点接收到本帧数据后在该帧ACK槽对应时间发送显性低电平到总线上,如果发送节点此时接收到总线上的ACK槽位为显性低电平(自己的高电平被与掉了),说明此时有节点接收到了数据,否则报ACK错误。
  • EOF:帧结束,7个连续隐性位,连续高电平表示传输结束。
    在这里插入图片描述在这里插入图片描述
    除了数据帧,CAN报文里还有远程帧,错误帧,过载帧,均无数据段。其中远程帧用于请求发送数据,组成结构与数据帧类似。错误帧在判断出故障后发送,分主动错误和被动错误标识,此时故障节点仍可正常通信,REC(接收错误计时器)和TEC(发送错误计时器)累加到127后从主动错误转至被动错误,TEC累加到255以上触发Busoff,停止收发。过载帧是接收节点在未准备好接收下帧数据时用于通知发送节点,让其延后发送。
    PS:正常面试应该不需要回答这些背景知识,了解即可,所以这里也不写太多,网上多的是。

CAN通信协议(待补充)

ISO11898

高速CAN的物理层和数据链路层通信标准,低速CAN的为ISO11519。

ISO15762

ISO14229

J1939

CAN相关工具应用(待补充)

标定类

INCA/CANape

开发测试类

CANanalyzer/CANoe

CANStress

CAN技术延申(待补充)

CANFD

CANOpen

结语

CAN XL总线技术 未来 CAN XL 不会取代以太网,而是和以太网、CAN FD 配合,构成 “分层骨干网”—— 以太网负责超高速大数据(比如自动驾驶域),CAN XL 负责中速中等数据(比如车身域、ADAS 子系统),CAN FD 负责低速控制(比如传统底盘),各司其职。第二个是车身域控互联,现在车企都在推区域架构,一个区域控制器要连好多传感器和执行器,CAN XL 的 VCID 能划分虚拟网络,动力、灯光、门窗的信号分开传,互不干扰,布线还不用改,升级起来很灵活。解析协议帧结构,里面有几个字段特别关键,咱们一个个说。 阅读详情

相关推荐

移花接木,玩转CANoe的几种扩展接口应用(二)——CAN干扰注入设备

近期看到粉丝朋友在CANoe自动化测试方面的关注度很大,今天就围绕这个做一个专题,总结一下以往项目上用过的几种CANoe扩展接口,分享出来希望对相关领域的网友有所帮助。本文是该专题的第二篇文章,主要讲解了CAN干扰注入设备的功能配置、连接方法、配置方法、调用方法,最后分析了这种扩展借口应用的特点和适用场景。

Mr.Cssust的博客 3055

【免费下载】 CanAnalyzer:一款强大的CAN总线分析工具

CanAnalyzer:一款强大的CAN总线分析工具 【下载地址】CanAnalyzer源码qt 本仓库提供了一个基于Qt框架开发的CanAnalyzer源码,该源码主要用于CAN总线的分析与解析。通过该源码,用户可以实现对CAN总线数据的解析、DBC文件的解析以及曲线分析等功能 ...

gitblog_09788的博客 1127

#车载电子工具——CANalyzer 与 CANoe软件功能对比

1= CANoe Pro 支持 Multi CANoe 功能来扩展总线通道数量,通过同步线缆保证数据同步性。2=当前最新 12.0 版本暂不支持 C-V2X 加密体系:因中国尚未发布加密证书相关规范。

Soly_kun的博客 4348

【亲测免费】 CanAnalyzer:一款强大的CAN总线分析工具

CanAnalyzer:一款强大的CAN总线分析工具 【下载地址】CanAnalyzer源码qt 本仓库提供了一个基于Qt框架开发的CanAnalyzer源码,该源码主要用于CAN总线的分析与解析。通过该源码,用户可以实现对CAN总线数据的解析、DBC文件的解析以及曲线分析等功能 ...

gitblog_09770的博客 1101

全面掌握CAN总线技术:从基础到应用

本文还有配套的精品资源,点击获取 简介:CAN总线技术是一种高效的通信协议,广泛应用于汽车电子、工业自动化等多个领域,尤其适合恶劣环境下的多设备通信。本资料包括基础介绍、控制器与物理层芯片、CANopen应用协议、特定产品规范及硬件接口标准等PDF文件,覆盖了CAN总线的基础知识、设计实现、应用协议和硬件接口设计等关键方面。学习这些内容能够帮助读者建立起CAN系统设计和分析...

weixin_29097457的博客 1349

全面的CAN总线技术中文学习资料

在当今的工业自动化、汽车电子和嵌入式系统中,CAN (Controller Area Network) 总线作为一项关键的技术,扮演着重要的角色。它是一种强健的车辆总线标准,最初由德国的博世公司为汽车环境设计开发,旨在允许微控制器和设备在没有主机计算机的情况下通过短距离内进行通信。CAN总线支持多主工作方式,容错能力强,能够通过非破坏性的仲裁方法解决网络冲突。理解CAN总线的原理需要从它的基本概念开始,包括其定义、功能、应用场景以及与其它通信协议的关联。

weixin_42578963的博客 908

谈汽车CAN总线技术

<br /><br />围绕“汽车为什么选择了CAN总线技术?汽车CAN总线技术到底是怎么一回事?采用汽车CAN总线技术有哪些优点?汽车总线的发展趋势”等问题作了一个浅短的介绍:<br />1.汽车为什么选择了CAN总路线技术?<br />现在总线技术有很多种。从成本上讲,RS-232/485的成本都比CAN低;速度上讲,工业以太网等也都不错。为什么唯独CAN在汽车电子中得到亲睐?<br />从成本上来说,CAN比UART、RS-232/485高,但比以太网低;从实时性来说:CAN的实时性比UART和以太网

woxiaozhi的专栏 5253

全面解析四大汽车总线技术:LIN、CAN、FlexRay、MOST

汽车总线系统是现代汽车中电子控制单元(Electronic Control Unit, ECU)之间通信的骨干网络。它允许车辆的各个部分通过电子方式高效地交换数据和指令,从而实现车辆功能的集成控制。总线系统主要由物理介质(如双绞线或光纤)、通信协议、接口标准和网络拓扑构成。了解汽车总线系统的基本组成及其工作原理,对于IT行业的从业者而言,是进入汽车电子领域的关键一步。随着车辆功能的日益复杂化,对数据传输速度、可靠性和实时性的要求也越来越高,因此掌握总线技术已成为汽车行业的核心技能之一。

weixin_42298164的博客 1613

汽车CAN总线技术简述

汽车CAN总线技术在整个汽车工业发展史上,都是浓墨重彩的一笔,它的出现,也推动着世界汽车工业滚滚向前

BEERSdoit的博客 1711

科研党必备:5分钟搞定Arxiv论文批量导入NoteExpress(附PDF自动下载技巧)

本文为科研人员提供了一套高效的自动化工作流,实现从Arxiv批量检索论文、自动下载PDF到无缝导入NoteExpress的全过程。通过Python脚本和NASA ADS等工具,可大幅提升文献管理效率,特别适合需要追踪前沿动态的研究生和科研团队。

orange的博客 398

ndnSIM学习笔记(一)

在接下来的一段时间要用ndnSIM来做自己的仿真网络,需要系统的学习相关内容,以下为内容记录。1.安装      1.1核心依赖(必需的)             • python &gt;= 2.6             • libsqlite3             • libcrypto++             • pkg-config             • Boost lib...

gaonjzzz的博客 2985

【嵌入式】CAN 总线技术介绍

CAN FD 数据段波特率切换标志位。:CANopen 实时过程数据对象。:J1939 参数组编号。:发送节点错误状态指示。

weixin_43510208的博客 561

人工势场法三大致命缺陷?我用ROS+Gazebo做了组对比实验

本文通过ROS与Gazebo仿真实验,深入剖析了人工势场法(APF)在机器人路径规划中的三大经典问题:局部最小值、目标不可达和路径震荡。文章不仅复现了这些缺陷,还对比测试了虚拟目标点法、改进斥力场及运动平滑等主流改进方案,为工程选型提供了基于数据的实用建议。

dapp9builder的博客 216

CAN总线技术 | 物理层01 - CAN信号电平

文章目录一、前言二、CAN信号的电平三、为什么要采用两根线(双绞线)的差分电平信号?四、线与原理 一、前言 CAN总线定义了OSI模型里的物理层与数据链路层。 RS485通讯跟CAN通讯在物理层在某些内容很相似(比如120欧终端电阻,特性阻抗120欧的双绞线缆等)。但是,RS485只定义了OSI模型里的物理层而已。 二、CAN信号的电平 一般所说的CAN总线,其实就是指ISO11898标准的高速CAN,最高的波特率是1Mbps,电位差分别是2.00V(显性0)与0V(隐性1)。ISO11519-2标

wallace89的博客 1万+

W5500+STM32F103C8T6进行TCP通信(modbus)

一路生花一、w5500资料二、modbus通信三、从机代码四、总结五、参考 一、w5500资料 w5500的资料就放在下面了,单纯的客户端和其他模式上面有教程 https://www.aliyundrive.com/s/enPnnZgNtpE 二、modbus通信 Modbus RTU通信时使用的数据帧结构如下图,而Moubus TCP通信的数据帧和这个稍微不一样,没有crc检验,因为tcp本就是一种可靠传输协议 这里是Modbus TCP数据帧 公共功能码定义 三、从机代码

junseven164的博客 5777

一次搞懂 OData Deep Create:在 ABAP Client Proxy 中优雅完成父子实体的一键插入

摘要: 本文面向熟悉SAP Gateway与OData的ABAP工程师,详解Deep Create的核心概念与实现。Deep Create允许在一次请求中原子化创建主实体及其关联子实体(如Team与Manager),解决多次HTTP请求导致的脏写问题。对比OData v2/v4协议差异后,重点阐述ABAP Client Proxy中通过Data Description Node构造层级数据描述树的方法,包括根/子节点定义、属性对齐及业务数据绑定。提供可复用的ABAP代码骨架,并区分Deep Create与$

2007 年 ~ 2025 年,深耕 SAP 技术 18 年 185

嵌入式总线技术学习(三):CAN 总线技术详解

嵌入式总线技术学习(三):CAN 总线技术详解

qq_42994487的博客 2579

C#上位机案例:西门子S7协议通信+实时曲线显示(WinForm+ZedGraph)

创建/// PLC数据模型(对应DB1块)/// 采集时间(用于曲线的X轴)set;/// 温度值(℃)set;/// 压力值(MPa)set;/// PLC通信状态set;西门子S7协议通信和实时曲线显示,也是工控现场最常见的场景之一。整个开发过程的关键不在于“写出代码”,而在于“写出符合工控场景的稳定代码”——比如解耦通信逻辑与界面逻辑、处理跨线程问题、限制数据点数量、释放资源等。新手在学习时,建议先跟着步骤搭建好环境,跑通基础功能,再逐步尝试进阶优化。需要注意的是,工控上位机的核心是。

这里只有干货:从 Modbus 通信到 MES 对接,从 YOLO 训练到工控机部署,带你搞定工业软件开发全流程。 1342

汽车CAN总线技术原理——应届生入门

另外,随着近年来智能运输系统(ITS)的发展,以3G(GPS、GIS和GSM)为代表的新型电子通讯产品的出现,它对汽车的综合布线和信息的共享交互提出了更高的要求。CAN总线专为汽车量身定做,充分考虑到了汽车上恶劣工作环境,比如点火线圈点火时产生的强大的反充电压,电涡流缓冲器切断时产生的浪涌电流及汽车发动机仓100℃左右的高温。由于现代汽车的技术水平大幅提高,要求能对更多的汽车运行参数进行控制,因而汽车控制器的数量在不断的上升,从开始的几个发展到几十个以至于上百个控制单元。

weixin_50366509的博客 1130

【GitHub项目实战】OpenAvatarChat 搭建实时交互数字人

OpenAvatarChat 项目构建了一个集成语音识别、大语言模型、语音合成、表情驱动和实时通信于一体的虚拟人系统,具备本地优先、模块解耦、快速部署的特点。系统通过配置文件统一管理组件,支持多种组合方案,适用于低资源设备和私有化部署场景。配置逻辑清晰、模块职责明确,能快速启动并实现端到端语音交互流程,为多模态系统学习与实践提供了结构完整的工程参考。

Mr数据杨 2749

Sigrity Power SI 3D-EM Full Wave Extraction模式如何进行S参数提取和观测3D电磁场和远场实例分析(一)-差分过孔结构

Sigrity Power SI 3D-EM Full Wave Extraction模式如何进行S参数提取和观测3D电磁场和远场操作指导(一)详细介绍了3D-EM Full Wave Extraction全波S参数提取,下面以一个差分过孔结构进行实例分析,以下图为例。模式如何进行S参数提取和观测3D电磁场和远场实例分析(一)-差分过孔结构。是一个简单的4层板,top换层到bottom层的差分过孔结构。起始频率为100Mhz,截止频率为20Ghz,线性扫描。上面那根曲线是插损,下面那根线是回损。

weixin_54787054的博客 343

CAN总线技术详解

CAN总线技术详解 摘要20世纪80年代,Robert Bosch 公司在 SAE(汽车工程协会)大会上介绍了一种新型的串行总线——CAN控制器局域网,那也是 CAN 诞生的时刻。今天,在欧洲几乎每一辆新客车均装配有 CAN 局域网。同样,CAN也用于其他类型的交通工具,从火车到轮船或者用于工业控制。CAN 已经成为全球范围内最重要的总线之一 —— 甚至领导着串行总线。CAN总线的工作

科技创新与颠覆者 4300

pscad IEEE标准系统搭建说明

pscad IEEE标准系统搭建说明,包含典型的IEEE 9节点、14节点、30节点、39节点和118节点系统。内含标准测试系统的原始数据和潮流结果。

周立功的CAN例程和资料详析:助力CAN总线技术学习与实践

周立功的CAN例程和资料详析:助力CAN总线技术学习与实践 去发现同类优质开源项目:https://gitcode.com/ 项目核心功能/场景 深入解析CAN总线技术,提供SJA1000芯片开发例程与详尽学习资料。 项目介绍 周立功的CAN例程和资料详析项目,旨在为广大技术爱好者提供一份全面的CAN总线技术学习资源。该项目汇集了周立功公司基于SJA1000芯片的CAN总线开发实例和详尽资料,对于...

gitblog_06716的博客 796

WINCC7.3破解文件

WINCC7.3硬件够破解文件,有需要的下载!WINCC7.3硬件够破解文件,有需要的下载!

Probability and Statistics - 4th edition

Probability and Statistics - 4th edition

【CAN总线技术硬核剖析】

在工业自动化、汽车电子、物联网等众多领域,**CAN(Controller Area Network)总线技术**如同一位默默耕耘却至关重要的“幕后英雄”,凭借其卓越的可靠性、实时性和灵活性,成为支撑现代复杂系统高效运行的关键技术之一。其中,**仲裁场中的标识符(ID)**决定了帧的优先级,数值越小,优先级越高。- **控制器**:选择符合应用场景的CAN控制器,如STM32系列微控制器内置的CAN模块,或独立的CAN控制器(如MCP2515)。- **高可靠性**:采用差分信号传输,抗电磁干扰能力强;

2501_90583334的博客 600

温度PID控制PLC程序

温度PID稳定控制程序,适用于欧姆龙PLC,对其他PLC也具有很大参考价值

CAN总线技术通讯应用阐述

CAN(控制器局域网)总线是一种现场总线,最早是由博世公司开发的,主要应用在工业控制和汽车电控领域,通用的技术标准有CAN2.0B ,ISO11898等。本博文主要针对汽车电控应用方面阐述一些技术应用要点,对相关规范不做详细描述。 CAN节点及拓扑结构 主节点:对整个网络行为进行主控的节点,一个网络中只能有一个。 15节点:CAN通讯只在+15线上电的时候工作的节点。 30节点:CAN通讯在+30...

HsungDADA的博客 1598

CAN总线技术基本概念简述

CAN(Controller Area Network,控制器局域网)总线技术属于现场总线的范畴,最初被设计作为汽车环境中的微控制器通讯,在车载各电子控制装置ECU之间交换信息,形成汽车电子控制网络;现如今其应用领域已经扩大到智能建筑、机械工业、机器人等多个领域。

追求。 9450
上一篇: 如果求职是一个项目,该如何管理?
下一篇: 【读书联动】认知觉醒:开启自我改变的原动力
sankever
博客等级 码龄17年 472粉丝 17原创
评论
成就一亿技术人!
拼手气红包6.0元
还能输入1000个字符
 
 条评论被折叠 查看
添加红包

请填写红包祝福语或标题

个

红包个数最小为10个

元

红包金额最低5元

当前余额3.43元 前往充值 >
需支付:10.00元
成就一亿技术人!
领取后你会自动成为博主和红包主的粉丝 规则
hope_wisdom
发出的红包
实付元
使用余额支付
点击重新获取
扫码支付
钱包余额 0

抵扣说明:

1.余额是钱包充值的虚拟货币,按照1:1的比例进行支付金额的抵扣。
2.余额无法直接购买下载,可以购买VIP、付费专栏及课程。

余额充值