基于ToF相机的高分辨率深度图生成

基于飞行时间相机的三维视频应用高分辨率深度图生成器

摘要

在当今时代,3D视频应用已广泛普及于消费者。通常,高质量深度图对于插值虚拟视图图像至关重要,而虚拟视图图像在3D视频应用中起着关键作用。许多应用采用飞行时间(ToF)相机,因其具备实时距离捕捉能力。然而,原始ToF图像存在一些限制,例如在物体边界以及吸收红外线的区域中出现不准确的距离值。本文提出了一种解决该问题的方法。现有方法并未重点关注此问题。所提出的方法在一个包含彩色相机和ToF相机的相机系统上进行了测试。针对远程会议或虚拟广播等沉浸式应用,对感兴趣对象进行拍摄。作为预处理步骤,修正了ToF图像中存在的误差。随后,将低分辨率ToF图像扭曲至彩色相机视角,并结合邻域信息填充空洞区域。深度图结果相比最先进的方法有所改善。该方法可提升3D视频系统的整体质量,从而增强3D视频消费类应用的市场竞争力。

索引术语 —3D视频系统,飞行时间(ToF),深度图,3D扭曲。

一、引言

D视频技术在过去十年中得到了显著改进。随着3D显示器和高端电视的发展,3D和多视点视频应用的效率也有望得到提升[1],[2]。在3D图像处理中,深度图像是至关重要的,主要用于插值虚拟视图图像。在3D视频系统中,如图1所示,深度数据直接来自深度相机,或通过多视点相机进行深度估计获得[3]。然而,多种因素会导致不准确的深度图。深度相机可能引起闪烁和混合像素,而深度估计在物体边界附近容易产生错误估计[4],[5]。此外,压缩会导致失真[6],[7]。

手稿收到日期2017年10月1日;2017年11月15日接受;出版日期2017年12月19日。本工作由韩国国家研究基金会(NRF)资助,资金来源于韩国政府(MSIP)(编号2011‐0030079)。(通讯作者:Y. Song.)Y. Song 和 Y.S. Ho 隶属于韩国光州科学技术院(GIST)电气工程与计算机科学学院(电子邮件:ysong@gist.ac.kr 和 hoyo@gist.ac.kr)。本文中一张或多张图的彩色版本可在线获取,网址为 http://ieeexplore.ieee.org。数字对象标识符 10.1109/TCE.2017.015096

如图1所示,3D视频系统传输压缩后的N个视图的彩色和深度视频数据。在接收端,基于N个解码视图和合成视图生成M个视图。因此,输出视图的数量始终大于输入视图的数量[8]。在基于深度图像的渲染中,解码彩色和深度视频数据被用作视图合成的输入。因此,解码彩色和深度数据的质量直接影响渲染图像的质量。
示意图0

深度图像表示相机与物体之间的距离。通常,深度图像是由深度相机生成或通过立体匹配估计得到的。深度相机能够实现快速数据采集,但成本可能较高。此外,必须检查由频率重叠引起的干扰。立体匹配没有深度相机的限制[9],[10];然而,它可能非常耗时,因此不适合实际应用。

本文提出了一种深度图生成系统,该系统由一个彩色相机和一个飞行时间(ToF)相机组成。其目标是生成与彩色相机视角相对应的高质量深度图。该系统在使用合成背景的多视点视频应用中具有良好的效果。利用该系统,可对感兴趣物体进行处理。

在色键屏幕前捕获。三维图像变形和空洞填充是常规工具。本文增加了一种新方法,可提高原始ToF图像的质量。这增强了最终深度图的质量,特别是在物体区域。

本文的其余部分组织如下。第二节描述了通过飞行时间图像生成深度图的传统框架 [11]。第三节介绍了针对飞行时间图像的距离误差减小技术,这是本文的创新贡献。第四节分析了实验结果,第五节对全文进行总结。

II. 在彩色相机视角下生成深度图

A. 三维图像变形

ToF相机可用于获取场景中物体的距离[12]。然而,它只能生成低分辨率图像。为了匹配深度图像和彩色图像的分辨率,需利用ToF相机和彩色相机的参数进行ToF到彩色视图的3D扭曲。该过程需要相机内参和相机外参[13]。

相机内参包括焦距、主点和歪斜系数。此外,相机外参表示相机的旋转和平移特性。

在飞行时间图像中,每个像素被投影到一个3D点,即世界坐标,然后该3D点被投影到目标图像。对于ToF到彩色相机的3D扭曲,ToF相机和彩色相机分别为源和目标。

目标图像中的2D图像坐标由源图像中的2D图像点及其相机内参和外参确定。

B. 填补变形图像中的空洞区域

通过深度图像扭曲,获得对应于彩色相机视角的深度图像。由于飞行时间相机与彩色相机之间的分辨率差异,这些图像包含空像素。使用联合双边滤波器(JBF)来填充这些区域[15]。该滤波器仅应用于物体区域,前提是已知物体的大致深度值范围。JBF 是双边滤波器的扩展[14],广泛用于边缘保持。

$$
D(x, y) = \frac{\sum\sum W(u, v) \cdot D_i(x, y)}{\sum\sum W(u, v)}
$$

在(1)中,$D_i(x, y)$ 和 $D(x, y)$ 分别表示扭曲后的深度图像和待填充的最终深度图像在 $(x, y)$ 坐标处的值。$D_i(x, y)$ 是ToF到彩色图像配准的结果。$(u, v)$ 是 $(x, y)$ 的邻域坐标。r 表示核大小。在实验中,核大小r为11。W表示权重,如果扭曲深度图像中的像素值为零,则权重为零;否则,权重为空间权重$f(u, v)$和范围权重$g(u, v)$的乘积。这由(2)表示。

$$
W(u, v) =
\begin{cases}
f(u, v) \cdot g(u, v), & \text{if } D_i(x, y) \neq 0 \
0, & \text{otherwise}
\end{cases}
$$

空间权重基于强度差异。在计算强度差异时,JBF使用彩色图像,而双边滤波器使用深度图像本身。由于颜色数据差异可能更具体,JBF产生的空间权重更加可靠。范围权重在JBF和双边滤波器中是相同的。这些权重由(3)和(4)解释。$(v_1)$ 和 $(v_2)$ 分别是空间权重和范围权重的西格玛值,它们是高斯值;在实验中,其值分别为2和8。

$$
f(u, v) = \exp\left(-\frac{(I(x, y) - I(u, v))^2}{2\sigma_f^2}\right)
$$

$$
g(u, v) = \exp\left(-\frac{(x - u)^2 + (y - v)^2}{2\sigma_g^2}\right)
$$

III. 飞行时间图像中的物体距离校正

提出的方法利用具有有效距离数据的邻域值,将飞行时间图像中的错误值替换为新生成的值。该方法采用三个步骤:物体边界滤波、迭代异常值消除和迭代最小/最大平均。此过程会改变前景物体的距离数据。该技术可应用于静态相机系统。需要在不同表面类型上实现实时精确距离感知的视频应用将受益于提出的方法。

A. 物体边界滤波

在原始ToF图像中,前景与背景之间的边界上存储了一个中间距离值。实际上,该距离处并不存在任何物体。如果其他应用程序使用此距离数据,则会导致问题。为了消除该中间值,使用1抽头3像素宽窗口进行滤波。首先,检查像素是否为边界。如果该像素不属于背景区域,并且其某个邻居位于背景区域内,则将该像素确定为边界值。由于背景是静止的,因此背景距离是已知的。

边界值被替换为属于前景的邻域像素。具有较小距离的邻域像素即为属于前景的邻域像素。图2描绘了在水平方向上的这一过程。同样的处理也在垂直方向上执行。图3用红色圆圈突出显示了明显变化,展示了物体边界滤波的效果。由于飞行时间图像为16位数据,因此本文中以最大化对比度的8位图像形式用于显示用途。在实际应用中,将直接使用未经修改的16位距离数据。
示意图1

示意图2

B. 迭代异常值消除

经过物体边界滤波后,前景物体中仍然存在应被视为异常的距离值。这些异常距离值要么大于最大距离,要么小于最小距离。最大和最小物体距离的粗略值为捕获时确定。异常值是由不准确的距离感知引起的。特别是,黑色物体(如头发) tends to 吸收红外线。
示意图3

C. 迭代最小/最大平均

最后一步的目标是平滑前景内的剧烈距离变化。为此,生成两幅图像。首先,使用3×3窗口,将中心替换为其具有最高距离值的邻域像素,这被称为最大邻域滤波器。类似地,最小邻域滤波器返回最小的邻域值。这两幅图像的平均值展现出平滑效果。这对于减少由于不准确的深度感知引起的距离突变非常有益。该方法需要重复执行,因为单次执行效果不明显。然而,过多的执行次数会导致图像出现严重模糊。在实验中,五次

此步骤需进行多次迭代。图5展示了最小和最大邻域滤波图像的平均结果。与第二步类似,该步骤中也可使用更大的窗口;然而,这可能导致物体内部细节的丢失。
示意图4

D. 相机系统上的实现

提出的方法至少需要一个彩色相机和一个ToF相机。当将其集成到传统的多视角相机设置中时,可能需要也可能不需要ToF相机支架。图6(a)展示了一种设置,其中使用ToF相机附加支架将ToF相机放置在彩色相机上方。在图6(b)中,彩色相机位于ToF相机之间,因此不需要额外的支架,有助于降低成本。
示意图5 ToF相机位于彩色相机上方的位置

示意图6 彩色相机位于ToF相机之间

示意图7

E. 与消费电子的相关性

关于消费电子,提出的方法可应用于配备ToF相机的多媒体应用,例如远程会议和虚拟广播。在这些类型的系统中,ToF相机可放置在彩色相机旁边。最终目标是表示场景
通过使用由距离数据组成的深度图在3D中实现。传统方法容易受到头发区域和边界处不准确的距离值的影响,而提出的方法能够减少误差并提高深度图质量。因此,可以实现更逼真的3D视频服务,从而吸引消费者。

IV. 实验结果

在四个图像集上进行了实验:“坐着”、“拿包”、“阅读者”和“持握”。色键蓝幕距离ToF相机和彩色相机3.5米。ToF图像和彩色图像的图像分辨率分别为176×144和1280×720。ToF相机与彩色相机水平相邻,如图6(b)所示。外部同步模块确保ToF相机与彩色相机之间的同步。

在彩色相机视角下生成的深度图是16位数据,因为该过程使用了16位飞行时间图像。图7、图8、图9和图10分别展示了原始彩色图像、原始飞行时间图像、修改后的飞行时间图像以及高分辨率深度图结果。这些图像中的彩色图像和飞行时间图像是在图6(b)中的C0和ToF0位置采集的。生成的深度图结果对应于C 0。图中仅显示前景物体。我们将提出的方法的结果与加权模态滤波器(WMF) [15]生成的结果进行了比较。WMF采用联合直方图,并通过L1范数最小化来优化解。该滤波器既可用于深度视频滤波,也可用于基于飞行时间图像的深度图生成。
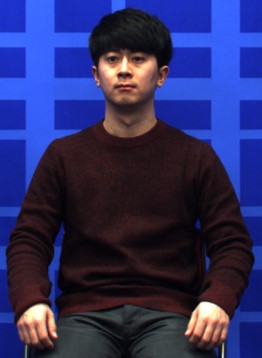
示意图8

示意图9

示意图10

像素值较暗的像素比亮度较高的像素更靠近相机。在比较飞行时间图像时,改进的ToF图像显示原始ToF中丢失的数据已被合理值填充,并考虑了可用的邻域数据,这在发丝区域尤为明显。此外,边界附近的误差也被消除。这些效果在高分辨率深度图中同样可见。与WMF的结果相比,提出的方法的结果显示出更高的一致性和更少的波动。由于低分辨率图像中的误差会传播到高分辨率深度图结果中,因此将ToF图像的误差减少作为预处理步骤非常有利。
示意图11

为了对深度图进行客观评价,我们在C1处合成了一个虚拟视图。合成图像通过将C0处的彩色图像扭曲到C1位置获得。然后,将合成图像与在C1位置相机拍摄的图像进行比较。类似地,通过比较合成的C2和原始C2来完成对C1生成深度的评价。在计算峰值信噪比时,仅关注前景区域。

表I 合成C1与原始C1的峰值信噪比(C0处深度评估)

图像 WMF [15] 提出的方法
坐着 26.88 dB 27.07 dB
拿包 25.60 dB 26.26 dB
阅读者 27.82 dB 28.43 dB
持握 22.01 dB 22.56 dB
平均值 25.57 dB 26.33 dB

表II 合成C2和原始C2的PSNR(C1处深度评估)

图像 WMF [15] 提出的方法
坐着 27.35 dB 27.89 dB
拿包 25.29 dB 25.58 dB
阅读者 26.07 dB 26.55 dB
持握 21.14 dB 21.54 dB
平均值 24.96 dB 25.39 dB

对于C1处的深度,提出的方法平均提高了0.51 dB。此外,在C1深度评价中,平均增益为0.43 dB。因此,验证了提出的方法的有效性。

V. 结论

本文提出了一种使用彩色相机和ToF相机的深度图生成系统。生成的深度图表示物体在彩色相机视角下的距离信息,其分辨率与彩色相机相同。主要贡献在于减少飞行时间图像的距离误差。为此,采用了物体边界滤波、迭代异常值消除和迭代最小/最大平均方法。随后,将修改后的飞行时间图像变换到彩色相机视角,并根据邻域信息填充空洞区域。生成的深度图显得更加自然,特别是在发丝区域和物体边界处有显著改善。所提出的方法的有效性也得到了客观验证。该基于ToF相机的深度图生成系统有望在远程会议或虚拟广播等各类固定空间三维视频消费应用中发挥重要作用。

RGB相机与深度相机的对比解析| 结构光(Structured Light)与飞行时间(ToF)技术对比 阅读详情

相关推荐

深度相机分类:TOF、RGB双目、结构光 对比分析

目前的深度相机根据其工作原理可以分为三种:TOF、RGB双目、结构光 一、RGB双目 RGB双目相机因为非常依赖纯图像特征匹配,所以在光照较暗或者过度曝光的情况下效果都非常差,另外如果被测场景本身缺乏纹理,也很难进行特征提取和匹配。你看看下面的图就懂了。 三种相机的参数对比: 从分辨率、帧率、软件复杂度、功耗等方面来考虑 (1)分辨率 TOF方案深度图分辨率很难提高,一...

m0_37957160的博客 4373

TOF深度相机数据到点云转换(一)

TOF深度相机数据与点云转深度图

weixin_58663121的博客 5027

告别有线:用PVE直通无线网卡,打造一台真正的‘无线’Win10软路由/测试机

本文详细介绍了如何通过PVE直通无线网卡技术,构建全无线Win10软路由或测试机。从硬件选型、PVE环境配置到PCIe和USB双模直通技术,逐步指导实现Wi-Fi AP和蓝牙连接功能,为家庭实验室和小型办公环境提供灵活高效的网络解决方案。

weixin_28683689的博客 588

深度相机:结构光、TOF、双目相机

随着人工智能与机器人、无人驾驶的火热,深度相机的技术和应用也受到关注,何谓深度相机?顾名思义,就是可以测量物体到相机的距离(深度)传统的RGB彩色普通相机称为2D相机,只能拍摄相机视角内的物体,没有物体到相机的距离信息,只能凭感觉感知物体的远近,没有明确的数据RGB-D深度相机(又称3D相机,其中D代表Depth为深度信息)可获取物体到相机的距离信息,加之2D平面的X,Y坐标,可计算出每个点的三维坐标,以此我们可推断深度相机的应用,如三维重建、目标定位、识别深度相机分类目前主流的深度相机有结...

yegeli的博客 9642

vesta软件_分子动力学计算实战:利用 OVITO 软件找弗伦克尔缺陷和位错环分析

今天继续和大家分享这篇纯分子动力学(MD)的 Nat. Comm. 文章(DOI:10.1038/s41467-018-07102-3)。上期推文(从一篇 Nat. Comm. 学习经典分子动力学基本知识和相关软件基本操作 (一)),我们借用该文章的 fig.1 简单介绍了如何用文中所提到的 LAMMPS 软件来实现材料中级联碰撞过程。但是,想完整的展示类似该文章的 fig.1,单纯利用...

weixin_39524842的博客 5984

ADG同步性能优化:如何正确配置standby redolog避免WAIT_FOR_LOG状态

本文深入剖析了Oracle ADG(Active Data Guard)同步中常见的WAIT_FOR_LOG状态,指出其根源在于Standby Redo Log(SRL)配置不当。文章提供了从诊断到优化的完整实践指南,重点阐述了SRL大小匹配、组数充足等黄金配置法则,帮助架构师从根本上避免同步延迟,实现稳定高效的实时数据同步。

weixin_29200485的博客 335

【图像处理】3D-TOF相机高质量深度图上采样Matlab实现

三维飞行时间相机 (3D-TOF) 技术凭借其能够直接获取场景深度信息的能力,在机器人导航、自动驾驶、三维建模等领域得到了广泛应用。然而,受限于硬件成本和技术限制,当前市面上大多数3D-TOF相机获取的深度图分辨率相对较低,存在噪点、空洞以及边缘模糊等问题,严重影响了后续应用的精度和可靠性。因此,对3D-TOF相机获取的低分辨率深度图进行高质量的上采样处理,成为一个重要的研究课题。本文将深入探讨3D-TOF相机深度图上采样技术的现状、挑战以及未来的发展方向。一、 3D-TOF深度图的特点及挑战。

qq_59747472的博客 837

三端口DC-DC变换器设计与光伏储能协同控制

三端口DC-DC变换器是面向分布式能源系统的关键功率变换拓扑,通过在光伏输入、储能电池与直流负载三个端口间实现动态能量分配,解决多源异步供电下的电压稳定与功率平衡问题。其核心原理基于双Boost半桥架构与双闭环协同控制,融合MPPT最大功率点跟踪与电池智能充放电管理,在保证30V高精度稳压(±0.5V)的同时,支持光伏主导供电与电池支撑供电的自动模式切换。该技术显著提升光储系统能量利用率与供电连续性,广泛应用于微电网、便携式交直流电源及离网型光储一体机等场景,是构建柔性直流配电与智能能源管理的基础硬件单元。

weixin_36431814的博客 142

首个可用于深度学习的ToF相关数据集——基于置信度的立体相机以及ToF相机深度图融合框架

这篇文章提出了一个用于立体相机以及ToF相机深度图融合的框架。其中的关键在于分别得到ToF深度与立体深度的置信度。在两个深度图之间的融合过程中,基于置信度信息施加了局部一致性的约束。 此外,文章的一个比较大的贡献是,提供了一套可用于深度学习网络训练的合成数据集。网络的训练以及测试,均在该数据集上进行。

limingmin2020的博客 1310

Ubuntu开机卡在BusyBox?3种方法快速修复initramfs错误(附详细命令)

本文详细介绍了Ubuntu开机卡在BusyBox并出现initramfs错误的3种修复方法,包括使用fsck检查文件系统、调整BIOS/UEFI存储设置以及修改GRUB内核参数。针对常见的文件系统错误和根设备无法找到问题,提供了具体的命令行操作步骤和实用技巧,帮助用户快速恢复系统启动。

milk8的博客 786

web渗透--9--识别web应用框架

1、概述 Web框架指纹识别是信息收集过程中的一个重要任务。获悉目标框架的类型必然为测试人员带来极大的优势,如果该框架在之前就被测试过。测试人员不仅可以获得未修补版本中存在的漏洞,还可以了解此框架中特有的错误配置以及已知的文件结构。从而使指纹识别过程显得格外重要。

武天旭的博客 5101

首个可用于深度学习的ToF相关数据集!基于置信度的立体相机以及ToF相机深度图融合框架...

点击上方“3D视觉工坊”,选择“星标”干货第一时间送达作者 |cocoon编辑 | 3D视觉开发者社区目录 ✦contents1. 概述2. 方法以及网络结构2.1 使用网络学习置信度2.1.1 训练细节2.2 双目以及ToF视差的fusion3. 合成数据4. 实验结果4.1 测试集场景4.2 置信度估计结果4.3 视差估计定性以及定量结果5. 参考文献附录:数据说...

3D视觉工坊 1168

YOLO26 实例分割技术:Mask 分支与特征融合

YOLO26实例分割技术研究摘要:本文提出了一种基于YOLO架构的高效实例分割方法,通过创新设计Mask分支和特征融合策略解决像素级分割精度、多尺度目标处理等挑战。系统采用共享Backbone提取特征,检测分支输出边界框和类别,Mask分支生成原型Mask和组合系数。核心创新包括:1)原型Mask生成与线性组合机制;2)检测与Mask特征共享;3)结合BCE和Dice的多任务损失函数。实验表明该方法在保持实时性的同时实现了高质量分割,为轻量级实例分割提供了新思路。

一键难忘的博客 251

深度相机(一)——分类:TOF、RGB双目、结构光优劣分析

目前的深度相机根据其工作原理可以分为三种:TOF、RGB双目、结构光一、RGB双目    RGB双目相机因为非常依赖纯图像特征匹配,所以在光照较暗或者过度曝光的情况下效果都非常差,另外如果被测场景本身缺乏纹理,也很难进行特征提取和匹配。你看看下面的图就懂了。三种相机的参数对比:从分辨率、帧率、软件复杂度、功耗等方面来考虑(1)分辨率    TOF方案深度图分辨率很难提高,一般都达不到VGA(640...

qq_37764129的博客 8万+

从苏宁电器到卡巴斯基第02篇:我的本科时光(中)

怎么还分班了呢? 大概是在大二第二学期的时候吧,学院突然通知我们要分班。因为我们目前所有学生都是属于工商管理专业的,而从下个学期开始,就要分为会计、市场营销以及工商管理这三个方向。这还真是打了我一个措手不及,我都不知道还有分班这一回事。不过也没关系,我继续选择我的工商管理就好了。不过,在实际的选择结果上,像会计和工商管理这种学科,选的人自然是占了绝大多数,而选择市场营销的,大概也就是十

Gleam的专栏 9608

Camera2Demo

在Camera2 的基础上进行封装,使得Camera2一堆初始化逻辑与Activity分离,降低耦合度,完成预览拍照并保存的操作

3D相机技术调研(飞行时间TOF+双目+结构光)

1.深度估计3D相机方案 目前市面上常有的 3D 相机方案就就是这3种: 飞行时间(Time of flight,TOF),代表公司微软Kinect2,PMD,SoftKinect, 联想 Phab,在手机中一般用于3D建模、AR应用,AR测距(华为TOF镜头) 双目视觉(Stereo Camera),代表公司 Leap Motion, ZED, 大疆; 结构光(Structured-light),代表公司有奥比中光,苹果iPhone X(Prime Sense),微软Kin..

AI吃大瓜的博客 1万+

假人有限元模型

假人模型,车辆碰撞假人有限元模型,适合做乘员安全的研究者利用

TOF,双目,结构光,激光雷达等传感器及相关技术

单目 双目

人生得意须尽欢 6617

大中型超市收银系统(可直接运行)

光步前台收银系统系统功能:商品销售、商品退货、挂单、收银员权限、会员销售、单品取消、整单取消、商品查询、脱机销售、脱机数据上传,基本资料下载,开钱箱、小票打印、收款结算,支持多币种付款方式(现金、储值卡、礼券、微信等),支持多种促销。运行环境:.net 4.0登陆信息用户名:1001 密码:123456内置商品信息,商品编码可输入00001000 - 00010000,测试效果相关功能键F5 结算 F9挂单 F11商品查询 F8退货 Insert单品取消 Del整单取消 F12开钱箱F2 会员 Ctrl+Z退出系统 Home 锁屏 相关源码待公开

温度PID控制PLC程序

温度PID稳定控制程序,适用于欧姆龙PLC,对其他PLC也具有很大参考价值

【深度相机系列五】深度相机分类:TOF、RGB双目、结构光比较

说明:文中所举例的产品比较早,读者把重点放在学习原理上就好。 目前的深度相机根据其工作原理可以分为三种:TOF、RGB双目、结构光。 一、三种相机的参数对比 从分辨率、帧率、软件复杂度、功耗等方面来考虑 1. 分辨率 TOF方案深度图分辨率很难提高,一般都达不到VGA(640x480)分辨率。比如Kinect2的TOF方案深度图分辨率只有512x424。而Google和联想合作的PHAB2手机的后置TOF深度相机分辨率只有224x171。TOF方案受物理器件的限制,分辨率很难做到接近VGA的,即使.

lemonxiaoxiao的博客 6681

基于圆形标靶的双目相机标定代码_基于TOF相机的靶标识别与位姿测量系统设计...

在航天领域的交会对接以及视觉SLAM(Simultaneous Localization and Mapping)项目中,都需要利用视觉成像技术来获取目标物与相机系统的位姿关系,而解算位姿需要得到目标体的特征点与相机系统的距离信息[1]。目前,位姿测量时探测系统与目标物体的距离主要采用双目视觉和RGB-D两种方法[2-3]。双目视觉中是利用两台高分辨率相机形成的视差来估计目标到相机系统的距离,由于...

weixin_40009207的博客 1863

深度相机(一)——分类:TOF、RGB双目、结构光优劣分析(转载)

目前的深度相机根据其工作原理可以分为三种:TOF、RGB双目、结构光一、RGB双目    RGB双目相机因为非常依赖纯图像特征匹配,所以在光照较暗或者过度曝光的情况下效果都非常差,另外如果被测场景本身缺乏纹理,也很难进行特征提取和匹配。你看看下面的图就懂了。三种相机的参...

hello 5968

首个可用于深度学习的ToF相关数据集:Deep Learning for Confidence Information in Stereo and ToF Data Fusion(ICCV 2017)

文章目录概述方法以及网络结构使用网络学习置信度数据实验结果参考文献 概述 论文名称: Deep Learning for Confidence Information in Stereo and ToF Data Fusion 被引: 29 数据链接: https://lttm.dei.unipd.it//paper_data/deepfusion/ 作者单位: 意大利帕多瓦大学 期刊或会议: ICCV 2017 这篇文章提出了一个用于立体相机以及ToF相机深度图融合的框架。其中的关键在于分别得到ToF

flow_specter的博客 3098

TOF相机国产、非国产统计参数对比分析

TOF相机国产、非国产统计参数对比分析

weixin_38353277的博客 2219

TOF、RGB双目、结构光优劣分析

转自:https://blog.youkuaiyun.com/qq_37764129/article/details/81011221 目前的深度相机根据其工作原理可以分为三种:TOF、RGB双目、结构光 一、RGB双目 RGB双目相机因为非常依赖纯图像特征匹配,所以在光照较暗或者过度曝光的情况下效果都非常差,另外如果被测场景本身缺乏纹理,也很难进行特征提取和匹配。你看看下面的图就懂了。 ...

hjwang1的专栏 7133
上一篇: 90、逻辑泛化性解析
下一篇: 子痫前期-子痫检查清单
pluto
博客等级 码龄25年 46粉丝 1562原创
评论
成就一亿技术人!
拼手气红包6.0元
还能输入1000个字符  | 博主筛选后可见
 
 条评论被折叠 查看
添加红包

请填写红包祝福语或标题

个

红包个数最小为10个

元

红包金额最低5元

当前余额3.43元 前往充值 >
需支付:10.00元
成就一亿技术人!
领取后你会自动成为博主和红包主的粉丝 规则
hope_wisdom
发出的红包
实付元
使用余额支付
点击重新获取
扫码支付
钱包余额 0

抵扣说明:

1.余额是钱包充值的虚拟货币,按照1:1的比例进行支付金额的抵扣。
2.余额无法直接购买下载,可以购买VIP、付费专栏及课程。

余额充值