人监督分布式机器人架构

第2章 人监督分布式机器人系统架构

本章节描述了一种人类监督式分布式机器人软件架构,该架构已应用于我们的多智能体机器人系统中,以实现日常重复性消毒流程的自动化{Tan et al.(2015a)]。每个机器人被视为一个独立的代理,利用自身能力执行分配的任务,并与其他机器人协调操作,以确保工作流程的主要过程满足整体操作要求。该分层架构强调了自动化工作流中的人因因素,为医疗行业提供灵活、可靠的基于人类知识的监督与控制,实现安全、可靠且自动化的流程。

2.1 引言

机器人有望能够自主且智能地执行任务,这在太空探索、地板清洁、草坪修剪、废水处理以及货物和服务递送等领域尤为理想。高水平的自主程度需要对硬件、软件、架构和基础设施进行协调的集成设计。高度自主系统的典型例子包括好奇号和机遇号火星车。然而,由于当前技术的限制,特别是在情境感知、环境建模、知识表示等方面的局限性,完全自主机器人系统仍需未来大量的研究工作。研究人员已提出了大量方法以实现机器人的自主能力。但其应用,尤其是商业化产品,目前仍局限于较小范围,例如iRobot Roomba、谷歌自动驾驶汽车等。

开发与商业化单个自主机器人并不容易。当涉及到开发一组协同自主机器人时,难度会大大增加。这需要更高级别的自主性实现以及复杂的行为和任务调度与协调 [谭(2014)]。安全是此类自主机器人系统的另一个重要关注点。

逐渐地,人们普遍认为,由于各种机器人和应用的完全自主化梦想难以轻易实现,因此考虑人类因素是合理的。考虑到这一点,即将人类纳入回路中。通过利用当前最先进的技术实现一定程度的机器人自主性,并将人类的规划和协调能力引入复杂系统,我们可以大大加速机器人产品的开发和商业化进程。

由于环境和操作过程中的不确定性,需要操作人员进行监督,以提高系统性能并处理偶发异常。

本章其余部分组织如下:第2.2节讨论机器人架构的相关工作。第2.3节详细说明本系统中的各个组件。第2.4节通过一个示例说明如何应用我们的架构设计。第2.5节描述实验设置和结果。最后,第2.6节总结贡献并提出未来工作方向。

2.2 相关工作

目前,单个机器人的系统架构可分为以下几类:反应式、符号式、联结主义、混合式和分布式{Tan (2012)}。

反应式机器人系统将感知信息作为输入,通过紧密耦合的感知‐运动控制系统生成相应的行为或动作。一个典型的例子是包容体系结构 [Brooks (1986)]。

符号式机器人系统采用传统的人工智能(AI)概念来表示信息处理过程,并据此生成期望的行为。典型的例子包括:ACT‐R [Anderson 和 Lebiere (1998)], SOAR [Lehman et al.(1996)], EPIC [Kieras 和 Meyer (1997)], Chrest [Gobet et al.(2001)],以及 Clarion [Sun (2003)]。

用于机器人系统的联结主义架构采用类似人工神经网络(ANN)的机制来映射感知信息与动作。一个典型的例子是CAP2[Schneider (1999)]。

为了实现机器人的人类认知过程,研究人员意识到过度简化的架构无法表征人脑中的复杂认知活动。混合架构能够结合反应式、符号式和联结主义架构的优势,为机器人提供更稳健且灵活的方法。典型示例包括:ISAC[Tan 和 Liang (2011)][Tan (2013)], RCS [Albus 和 Barbera (2005)], CHIP[Shrobe et al.(2006)],以及 JACK[Winikoff (2005)]。

2.3 多代理软件架构

我们系统的基本原则是分布式和人工监督的。

2.3.1 总体机器人系统架构
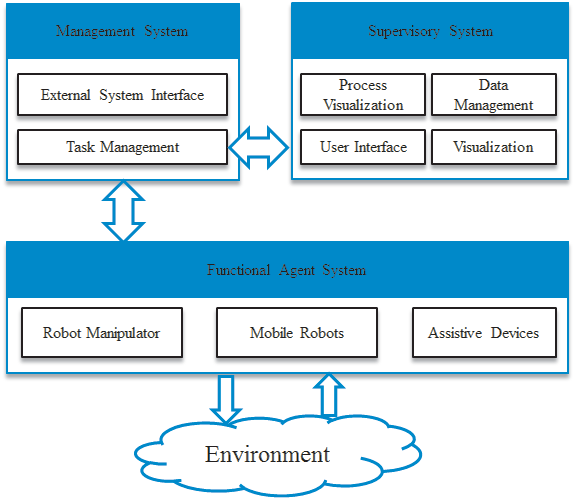
示意图0

图2.1展示了我们机器人系统的整体架构,该架构由Management System、Supervisory System和Functional Agent System组成。

该管理系统负责任务规划与调度,并与外部系统通信以获取有用信息,以及更新数据库中的系统日志信息。

所有代理从管理系统接收任务信息,并通过独立自主地规划行为序列来执行所需任务。在大多数情况下,系统无需依赖监控系统即可正确运行。然而,在某些情况下,需要人工监督以协助整个流程的顺利进行。监控系统持续更新并显示数据和过程状态,供操作人员观察。同时提供用户界面,使操作人员能够在一定层级上操控整个过程。接下来我们将详细讨论这三个系统。

2.3.1.1 管理系统

该管理系统包含一个外部系统接口和一个任务管理组件。

提供外部系统接口的目的是提高灵活性和鲁棒性。通过外部接口,机器人可以与外部系统通信。一旦中央管理系统触发机器人,机器人便从服务器下载任务信息。

任务信息和工作物流包括目标、需部署的代理、参数设置等。

一个任务调度模块 Task Management用于生成一系列任务基元以实现特定目标,并将这些任务基元分配给各个独立代理。任务基元根据系统中机器人的不同能力进行调度并分发给机器人。

2.3.1.2 功能代理系统

系统中的所有代理都有其独立架构,用于规划行为序列并反应式地持续执行。代理将持续接收来自Management system的更新规划信息,并基于该信息重新启动规划过程。我们将在本章节后续详细说明这些独立架构。

2.3.1.3 监控系统

如前所述,我们在系统中强调人类监督的功能。Supervisory System包含四个主要模块。

Process Visualization提供了整个系统状态的描述,帮助操作人员观察系统的运行情况,并提供必要的指导或干预。

使用用户界面,操作人员可以触发整体系统的重新调度过程。在本案例中,重新调度过程包括修改计划任务基元的顺序以及启用/禁用某些任务基元。操作人员可根据自己的判断轻松修改系统的当前任务分配和工作流程。

设备可视化提供了系统中所有机器人及其他辅助设备的运动和状态的直观描述。所有系统信息都存储在数据管理系统中,供人类用户进行搜索、浏览、跟踪和故障排除。

2.3.2 单个机器人系统架构

每个代理应独立且自主地执行其分配的任务,这最终会影响整体系统的性能。为了实现这一目标,我们为单个机器人设计了如图2.2所示的混合架构。
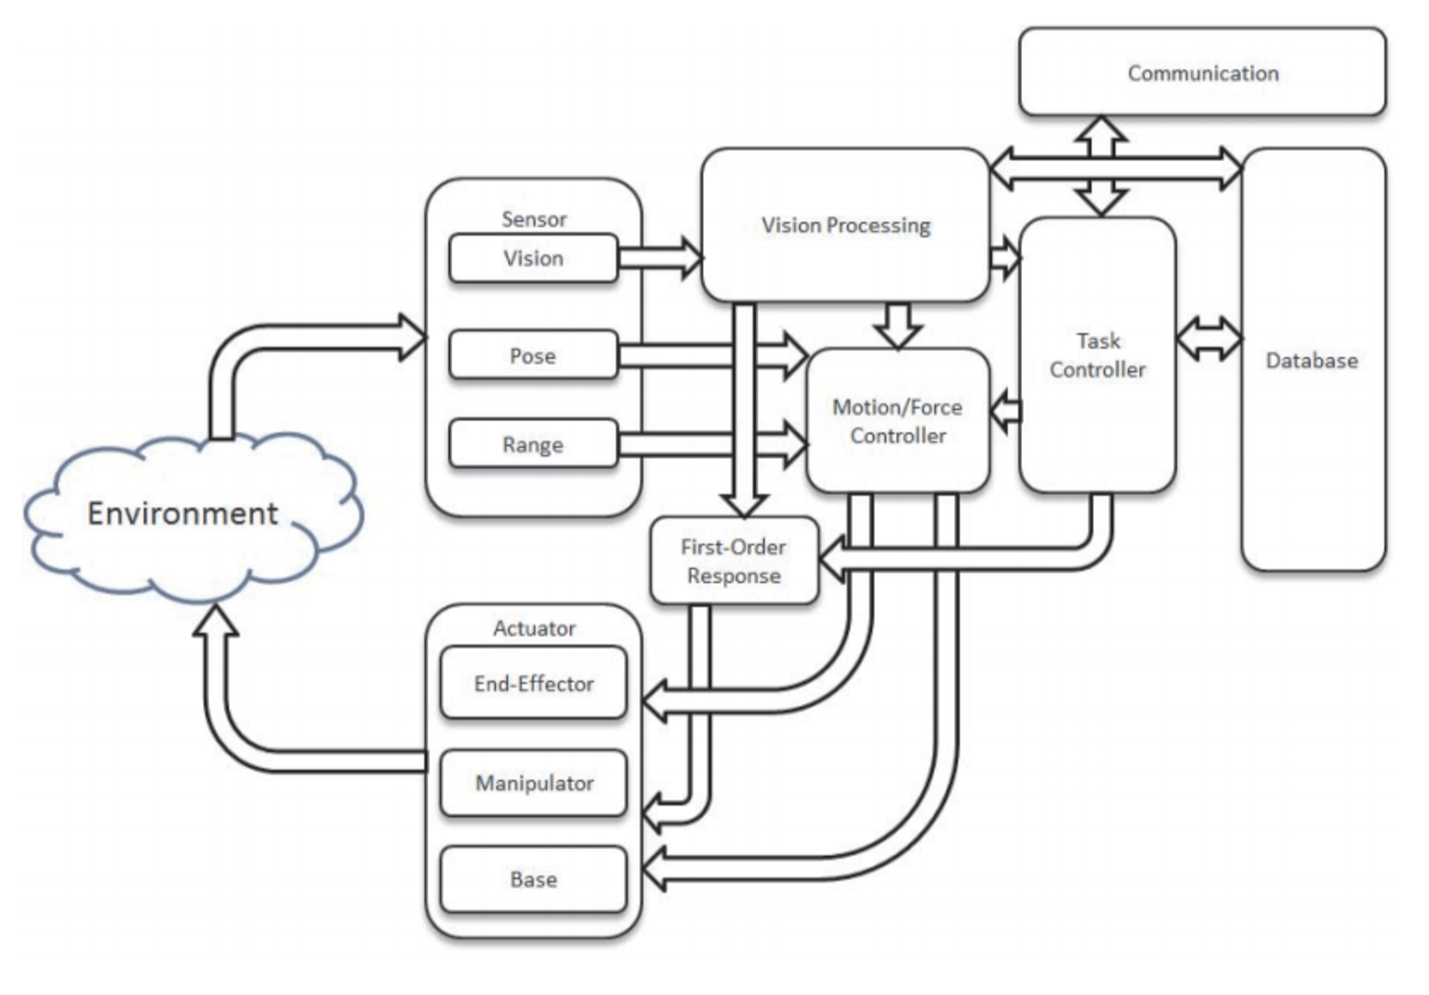
示意图1

2.3.2.1 通信

通信定义了各个机器人之间以及机器人与Management System之间的通信协议和接口。

2.3.2.2 数据库

数据库是整体系统的存储组件,用于存储机器人所需的信息,包括定位、建图、路径规划、辨识手术器械的类型和位置,以及生成由任务基元组成的运动序列等。

2.3.2.3 任务控制器

任务控制器发送控制信号以直接和间接触发不同组件。该组件包含两个部分:一部分是任务规划与调度,另一部分是任务监控与控制,分别通过有限状态机(FSM)和决策机制(DMM)实现。在接收到来自通信接口的命令后,任务控制器会生成一系列机器人执行的任务基元。

2.3.2.4 传感器

传感器从环境和机器人自身收集信息,以反映系统的当前状态。典型的传感器包括激光雷达、相机、声呐、编码器、力/扭矩传感器等。从这些传感器获取的信息被组织并发布,供机器人使用。

2.3.2.5 执行器

执行器通过机器人的自身能力对环境产生物理影响,并执行所需的导航和操作任务。通常,操作任务使用机器人机械臂作为执行器;而导航任务则使用轮子作为执行器来移动机器人基座。

2.3.2.6 视觉处理

视觉处理在机器人机械臂和移动机器人中的实现方式不同,但其共同目标是分析视觉信息,为机器人提供带标签的环境信息,以支持决策和行为规划。在大多数机器人任务中,视觉处理提供待操作物体的位姿、环境的占用信息,以及用于机器人定位、建图和导航的路标信息。

2.3.2.7 运动/力控制器

运动控制器驱动机器人(包括机器人机械臂和移动机器人)移动到目标位置[Tan et al.(2007)]。在本系统中,我们实现了一个简单的比例积分微分(PID)控制器,以最小化当前机器人构型与期望构型之间的距离。通过控制机器人关节上的力矩来实现运动控制,该过程由力控制器完成。

2.3.2.8 一阶响应

一阶响应是一个能够快速做出决策的模块,以避免对机器人、环境和设备造成任何损害。在动态且非结构化的环境中,为了满足安全要求,机器人应能够快速且稳健地做出低层级决策,以避免对系统和环境造成任何损害。

2.4 实现示例

我们的动机是将我们提出的机器人架构应用于退伍军人事务部医院。在我们的自动化无菌处理中,整体系统包含两个固定机器人和两个移动机器人。两个移动机器人(托盘机器人)负责用于在工作站之间运送手术器械托盘,一台Baxter研究机器人执行分拣任务,另一台Viper机械臂执行组套任务。

2.4.1 已实现的总体系统架构
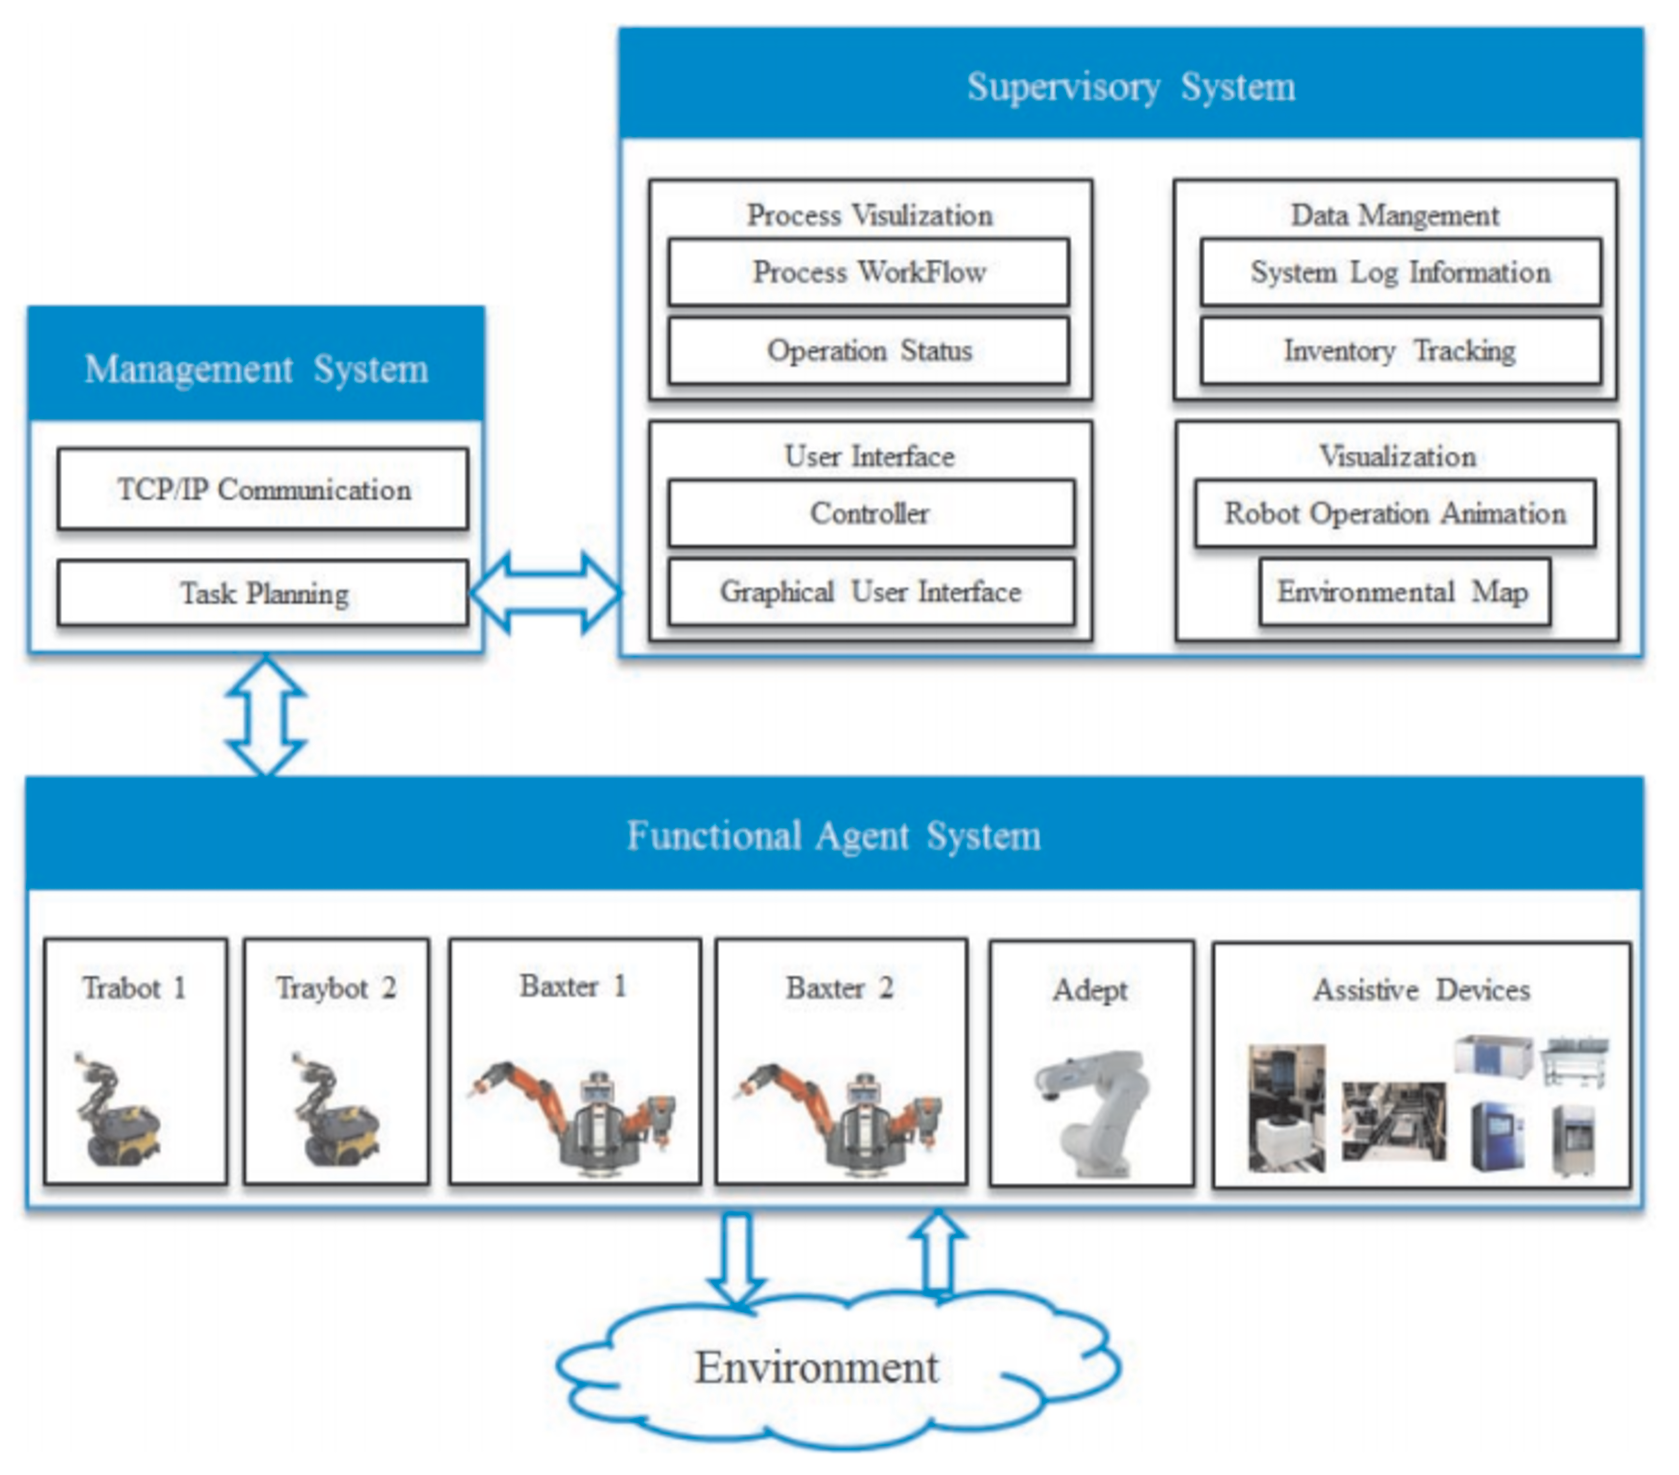
示意图2

2.4.1.1 管理系统

与外部系统的接口使用TCP/IP通信开发。根据每日需求,系统将任务分配给每个机器人和辅助设备。任务分配包括每个任务的期望目标、相关任务参数以及任务序列约束。

2.4.1.2 代理系统

对于运输任务,我们采用艾普特r制造的动力机器人开发了我们的托盘机器人。一个6自由度的Schunkr PowerCube机械臂安装在机器人的表面用于操作。

对于分拣任务,我们系统中使用的机器人是再思考机器人公司生产的Baxter研究机器人r。辅助设备包括用于显示系统状态的LED灯、用于运输容器的传送带、消毒器、超声波清洗机和自动灭菌器。

2.4.1.3 监控系统

在某些情况下,需要人工监督以确保整体系统正常运行并遵循定义的工作流程。人工操作员执行监督任务主要有四个组成部分。

为操作人员显示流程工作流和操作状态。任务规划完成后,任务序列将被组装并显示在屏幕上。执行任务时,该任务会被高亮显示。同时,环境地图和机器人操作动画将一并可视化。系统日志信息和跟踪的手术器械被存储在数据库中以供进一步分析。当操作人员认为系统存在异常时,可使用操纵杆控制器控制系统中的机器人,或修改计划任务序列。

2.4.2 已实现的独立机器人架构

由于该系统中有两种类型的机器人,因此针对这两种类型也相应地开发了各自的机器人架构。

2.4.2.1 移动机器人架构

给定一个任务,任务控制器会生成一系列行为,其中包括机器人在考虑避障的情况下需要经过的航路点。

生成的航路点被发送到运动控制器以生成机器人导航的路径,并使用势场法生成平滑路径。图2.2中的距离传感器是激光传感器,采用基于激光的同步定位与地图构建算法(SLAM)来提高运动控制的精度。当机器人到达航路点序列中的目标位置时,将使用相机(即图2.2中的视觉传感器)在环境中开始搜索操作点。

机械臂移动到工作台上方后,搜索任务开始。为机械臂实现了基于视觉的PID控制算法。数据库存储有关环境地图和托盘的信息。通信采用TCP/IP无线方法实现。移动机器人从管理系统获取任务信息,并将任务状态和系统状态信息发送回管理系统。移动机器人还将信息发送到监控系统进行可视化。有关移动机器人架构的详细讨论,请参见第3章“TrayBot:在医院中运输手术工具”。

2.4.2.2 机器人操作臂架构

视觉处理组件需要为每种手术器械创建预计算模板。在数据库中,所有模板均以手术器械边缘的图像形式存储。当添加新的手术器械时,需要更新该数据库。

由于我们使用的是基于任务原语的规划系统,数据库还存储了基本的任务基元:开始、停止、暂停、视觉处理、返回、向上移动、向下移动、向前移动、向后移动、向左移动、向右移动、到达、抓取和释放。

我们的视觉处理系统[Xu 等(2014, 2015)]可确定托盘中手术器械的位置和方向,并识别堆叠在顶部的器械。抓取点也通过视觉处理算法进行识别。有关我们视觉处理算法的详细讨论,请参见第4章“基于视觉的器械单一分离”。

末端执行器是一个电磁夹持器[Xu et al.(2014, 2015)], ,其电流由伺服驱动器(Advanced Motion Controlsr)调节。“器械分拣机器人”详细讨论了末端执行器设计及其与Baxter机器人和Viper机械臂的集成。

2.5 实验设置

我们在实验室环境中部署了开发的系统。实验设置如图2.4所示。管理系统和监控系统采用Java编程语言开发。Baxter机器人架构和移动机器人架构基于ROS‐Fuerte平台,使用Python和C++语言开发。
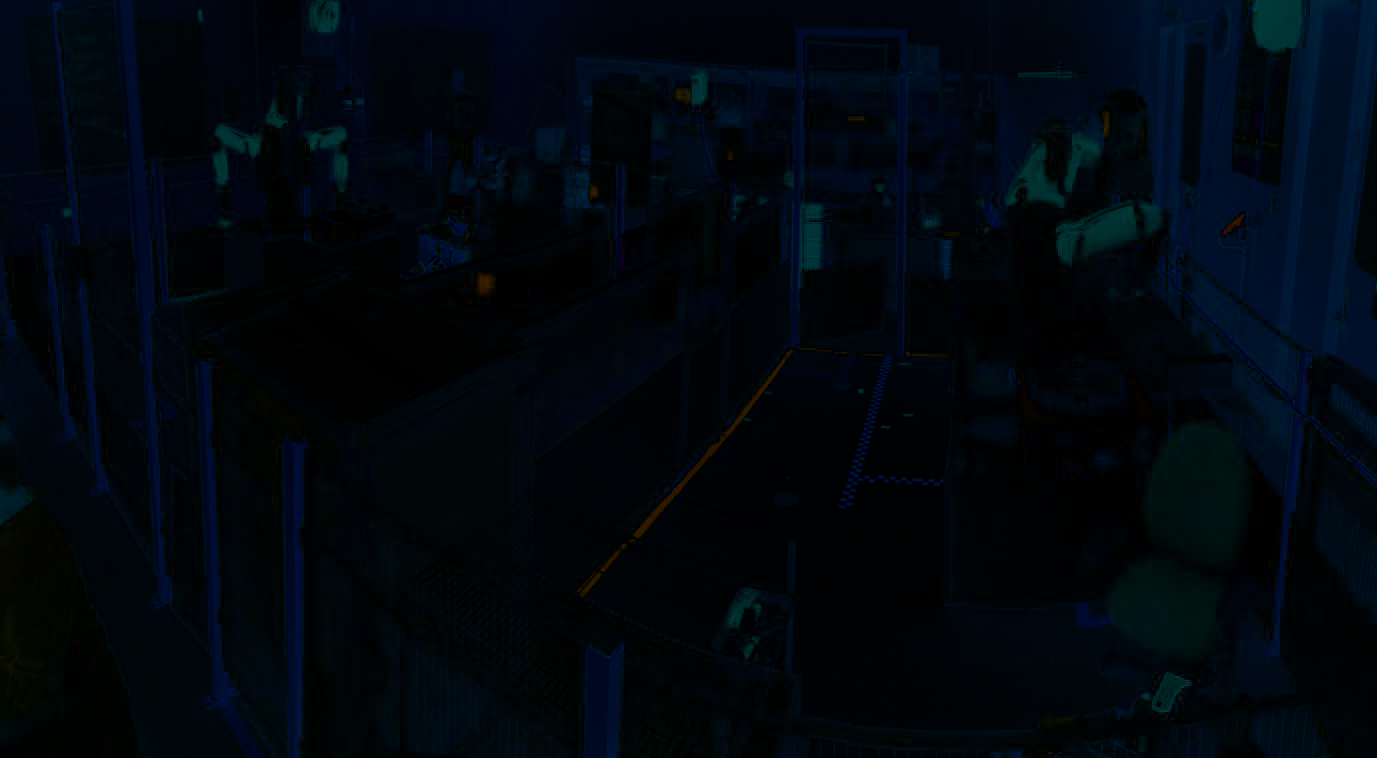
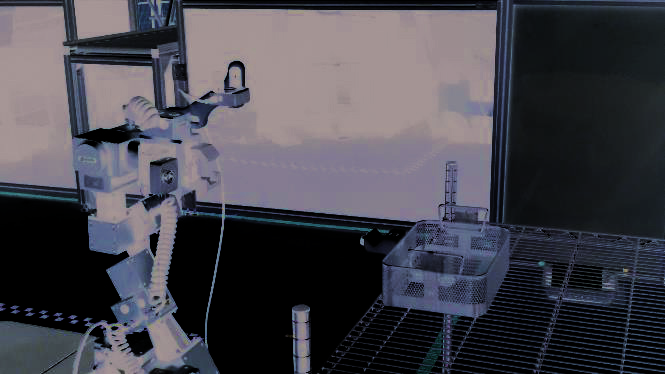
示意图3

示意图4

图2.5展示了一个典型的托盘拾取序列,用于运输场景。托盘机器人移动到推车位置(a),搜索托盘(b),然后机器人规划运动轨迹以到达托盘的连接处(c‐d),并抓取和固定托盘(e)。
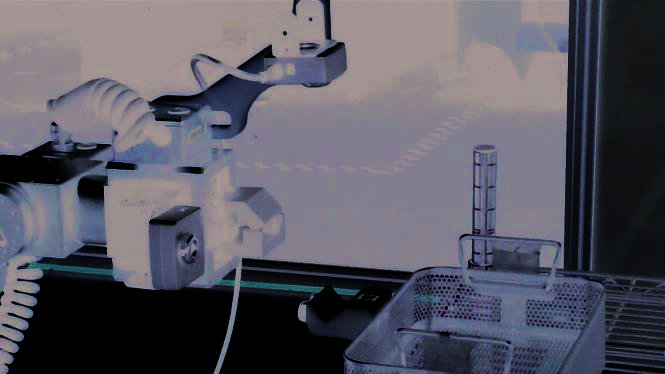
示意图5

图2.6展示了运输任务中典型的托盘放置序列。托盘机器人移动到工作位置(上),将托盘放置在工作台上(中),然后将机械臂移回初始位置(下)。
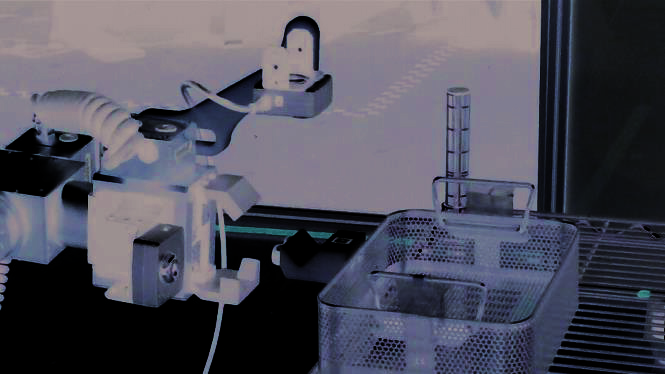
示意图6

图2.7展示了系统中Baxter机器人典型的分拣序列。Baxter机器人将脏手术器械分拣到相应的托盘中以进行后续清洁。Baxter机器人使用顶部向下摄像头。系统获取并分析手术台上的视觉信息,并计算待抓取手术器械的位姿(左上)。然后Baxter机器人将其末端执行器移动到托盘上方(右上),使用电磁夹持器抓取器械(左下),并根据器械类型将抓取的器械放置到指定托盘中(右下)。

从定量角度来看,运输任务的成功率为100%。我们的视觉算法在95%的情况下能够成功定位正确的手术器械。分拣的成功率为80%,其差异取决于托盘中工具的布局。整体系统中的数据传输和信息处理成功率均为100%。

2.6 总结与未来工作

本章节描述了一种用于医疗行业中自动化操作流程的人工监管系统架构。在代理层,每个机器人拥有其独立的架构,以独立且自主地执行任务。该系统架构已经过测试,实验结果满足项目需求。未来,我们计划改进系统架构中的规划部分,以更灵活和稳健地实现任务序列的规划能力。

V-JEPA 2自监督视频模型解析与机器人应用 自监督学习是当前计算机视觉领域的重要技术方向,其核心在于让模型从无标注数据中自动学习有效表征。V-JEPA 2作为新一代视频理解模型,采用联合嵌入预测架构(JEPA)和三维旋转位置嵌入(3D-RoPE)等创新技术,在表征空间进行预测而非像素级重建,显著提升了计算效率和泛化能力。该模型通过10亿参数的视觉Transformer(ViT)架构,实现了从2200万视频样本中学习时空特征,在运动理解、行为预测等任务上取得突破性进展。特别在机器人控制领域,V-JEPA 2-AC版本通过动作条件训练,展示了强大的零样本 阅读详情

相关推荐

自监督强化学习框架PretrainZero解析与应用

自监督学习通过从数据本身提取监督信号,解决了传统监督学习依赖大量标注数据的问题。其核心原理是利用数据的内在结构(如时空连续性)构建预测任务,通过对比学习等方式自动生成训练目标。这种技术在样本效率提升和领域适应方面展现出显著优势,特别适用于机器人控制、游戏AI等需要与环境持续交互的场景。PretrainZero创新性地融合自监督与强化学习,采用改进的PPO算法和多尺度奖励设计,实现了完全无需人工标注的预训练范式。实验表明,该框架在DMControl基准测试中性能提升超过50%,其中在机械臂抓取任务上样本效率提

weixin_30938149的博客 362

探索机器人系统分布式集群:技术难点与突破之路

本文探讨了机器人系统分布式集群技术的现状、挑战与发展前景。文章首先介绍了该技术的基本概念及其在工业制造、物流仓储和灾难救援等领域的应用价值。随后重点剖析了当前面临的主要技术难点:通信延迟与可靠性问题、任务分配与冲突解决、系统一致性与容错性,以及复杂环境适应性。针对这些挑战,文章提出了通信优化技术、智能任务分配算法、容错机制和强化学习等关键技术解决方案。通过工业制造和物流仓储的案例分析,验证了这些技术的实际应用效果。最后展望了未来发展方向,包括智能化提升、跨领域技术融合和通信技术升级等。

大雨淅淅的博客 1265

自监督强化学习:原理、实现与应用解析

自监督学习(SSL)与强化学习(RL)的结合正在重塑机器学习领域。SSL通过设计预测任务从无标注数据中提取特征,而RL则通过环境反馈优化决策策略。两者的融合产生了自监督强化学习(SSRL),这种创新方法显著提升了数据效率和泛化能力。在技术实现上,SSRL采用双分支架构,结合对比学习、预测学习等自监督机制,广泛应用于机器人控制、游戏AI和自动驾驶等领域。特别是在样本效率提升和奖励稀疏问题缓解方面,SSRL展现出独特优势,如在Atari游戏中实现1.8倍的样本效率提升。随着多模态学习和元学习的发展,SSRL正成

weixin_34294649的博客 341

建立面向机器人的分布式实时框架

实时机器人应用的ROS 2.0通信评估 本文的内容来自 https://arxiv.org/pdf/1809.02595.pdf上的 “实时Linux通信:对用于实时机器人应用程序的Linux通信堆栈的评估” 。 与Carlos San VicenteGutiérrez,Lander Usategui San Juan和 Irati Zamalloa Ugarte 一起写作的同er 。 实验...

编程故事的地方 527

分布式系统中的分布式系统和智能机器人平台

作者:禅与计算机程序设计艺术 概述 分布式系统和云计算已经成为当前信息技术领域里最火热的两个技术方向。近年来,由于互联网的快速发展,单个应用逐渐演变成复杂的多层次应用架构,由单体服务升级到微服务架构,再到分布式架构,分布式系统也越来越流行。在分布式系统中,如何设计高可用、可伸缩性强、弹性好、可扩展的软件架

AI天才研究院 3142

AI架构师必知必会系列:增强学习在机器人控制中的应用

作者:禅与计算机程序设计艺术 1.简介 1.1 增强学习(英文名Reinforcement Learning) 增强学习是一个强化学习领域里面的一个新的学习方式,它与其他机器学习方法相比有着不同的特点:其一

AI天才研究院 962

分布式机器学习

三个特点 可扩展。 可扩展的意思是“投入更多的机器,能处理更大的数据”。而传统的并行计算要的是:“投入更多机器,数据大小不变,计算速度更快”。这是我认识中“大数据”和传统并行计算研究目标不同的地方。如果只是求速度快,那么multicore和GPU会比分布式机器学习的ROI更高。 有一个框架(比如MPI或者MapReduce或者自己设计的),支持fault recovery。Fault rec...

Shingle_的博客 5466

69、机器人与移动设备中的全球本地学习:半监督分类新方法

本文提出了一种面向机器人与移动设备的半监督全球本地学习新方法,通过在设备端进行本地模型训练并在云端整合生成全球模型,实现了知识的循环共享与持续优化。本地采用半监督自训练SVM结合全球模型对无标签数据进行高置信度标记,显著提升模型性能。实验以智能手机步行检测为例,验证了该方法在少量初始标签下快速收敛的有效性,相比无全球反馈的本地学习具有明显优势。该架构兼顾隐私保护与学习效率,具备在智能家居、医疗健康等领域广泛应用的潜力。

sat99的博客 51

探索GO1与ViLLA架构:无监督视频训练在机器人领域的应用

具体来说,编码器分析开始帧与结束帧之间的关系,解码器则根据预测的动作token重建结束帧,通过这种自监督方式学习动作表示。实际操作中发现,平台的一键部署功能特别实用,能将开发好的项目直接上线演示,省去了繁琐的服务器配置过程。支撑ViLLA训练的是百万级规模的AgiBot World数据集,包含100个真实机器人在多种场景下收集的轨迹数据。这种大规模、多样化的数据是模型泛化能力的关键保证。相比传统方法,ViLLA架构具有明显优势:降低了对标注数据的依赖、提高了训练效率、增强了跨场景的泛化能力。

PurpleRain89的博客 735

模块化桌面机器人概念设计​​ - ModBot

设计一款高度模块化、可自由组合的桌面机器人方案,平衡用户自定义、情感化交互体验与多场景功能扩展等需求,适用于学习陪伴、效率办公、智能家居、极客开发等场景。

AaronZZH 的博客 2343

41、RoSHA:机器人自愈架构解析

本文详细解析了 RoSHA(机器人自愈架构),一个面向多机器人系统的高效自愈框架。RoSHA 通过系统模型、监控、诊断、恢复管理器和修复执行等模块的协同工作,实现了对机器人系统故障的实时监测、准确诊断和高效恢复。文章深入探讨了 RoSHA 的架构优势、应用场景、技术挑战及解决方案,并将其与 SHAGE、Rainbow、LeaF 等相关工作进行了对比。RoSHA 架构具有资源高效利用、易于集成、支持多机器人协调和全面故障处理等优点,适用于工业制造、物流配送、灾难救援等多个实际场景。未来,RoSHA 将进一步优

assembly8low的博客 47

2025世界机器人大会,多形态机器人开启商业化落地浪潮

从工业车间到手术室,从家庭客厅到灾难现场,具身智能机器人正以惊人的速度跨越技术与商业的临界点,重塑人类生产与生活方式。北京,2025年8月11日 —— 在2025世界机器人大会的展厅里,一台淡黄色的人形机器人轻轻俯身,与一位坐着轮椅的老人温柔拥抱;不远处,手术机器人自主完成着血管夹闭的关键操作;而在动态演示区,一群机器狗正协同穿越模拟废墟地带。这些场景并非科幻电影,而是的生动写照。

Dwen512的博客 2733

56、DESIRE项目中的机器人开发与DESIRE WEB 2.0平台

本文探讨了DESIRE项目中复杂服务机器人开发所面临的分布式开发与架构挑战,并介绍了DESIRE Web 2.0平台这一创新解决方案。文章分析了分布式团队在协作开发中遇到的问题,如组件集成难度、重复开发、沟通不畅等,并详细阐述了DESIRE Web 2.0平台如何通过机器人控制插件和部署插件解决这些问题。该平台基于trac协作平台,实现了远程硬件访问、组件操作自动化、软件部署与测试等功能,有效提高了开发效率和软件质量。同时,文章通过数据对比展示了平台的实际效果,并展望了未来可能的功能扩展和行业影响。

game4的博客 70

机器人开发学习经验总结及未来看法

无监督学习则从原始数据中自动发现隐藏结构和模式,常用于数据预处理和特征提取,提高机器人的自主学习和适应能力。而深度学习作为机器学习的一个分支,利用深层神经网络处理大规模、高维度数据,广泛应用于图像识别、语音识别和自然语言处理等领域,为机器人提供高精度的感知和决策能力。同时,随着硬件技术的不断进步,如 GPU、TPU 等高性能计算设备的普及,将为机器人开发提供更加强大的计算支持。未来,机器人将更加智能化和自主化。(1) 机器人视觉:通过训练卷积神经网络(CNN)模型,使机器人能够识别环境中的物体、人脸等。

qq_36053756的博客 611

UFS电源管理深度解析:从电气特性到功耗模式优化

本文深度解析UFS电源管理,从VCC、VCCQ、VCCQ2三路供电体系切入,详细阐述了UIC链路休眠(HIBERN8)机制与设备七种功耗模式(Active、Idle、Sleep、Power Down)的切换逻辑。文章重点探讨了如何通过主动功耗管理策略与动态调整激活模式电流等级(bActiveICCLevel),在嵌入式与移动设备中实现性能与功耗的精细平衡与优化。

weixin_29243279的博客 488

CSS字体样式全攻略

🧱 让文字有空间感,适合标题或LOGO。🖋️适合插画、创意工作者的个人页面。🔥 适合标题、品牌名,视觉冲击力强。🧘‍♀️适合极简设计、文化类网站。✨适合科技类网站、博客、作品集。🚀适合游戏、AI、科技类项目。🐰 适合儿童类网站或节日氛围。📖适合时尚、生活方式类内容。🌫️ 适合神秘、梦幻主题。🌃 夜店风、科技感十足。具体效果是文字会上下跳动。

dreams_dream的博客 1803

强化学习也涌现?自监督RL扩展到1000层网络,机器人任务提升50倍

虽然大多数强化学习(RL)方法都在使用浅层多层感知器(MLP),但普林斯顿大学和华沙理工的新研究表明,将对比 RL(CRL)扩展到 1000 层可以显著提高性能,在各种机器人任务中,性能可以提高最多 50 倍。在所有实验中,深度指的是 actor 网络和两个 critic encoder 网络的配置,这些网络被共同扩展。普林斯顿大学和华沙理工的最新研究提出,通过将神经网络深度从常见的 2-5 层扩展到 1024 层,可以显著提升自监督 RL 的性能,特别是在无监督目标条件任务中的目标达成能力。

人工智能学家 644

嵌入式:简单的service框架

在嵌入式中,我们获取一个资源、设置一个变量、更新数据的话最直接的方式就是直接调用一个函数。这样的写法也可以满足基本的功能,前提是这个系统是只要一个任务,只有一个while(1)如图1.1。图1.1当有两个或者两个以上的任务的时候,同时调用一个函数(设置一个状态值、操作同一个资源、操作指针等行为)的流程如图1.2。图1.2当两个任务同时操作一个资源的时候,就会有重入的问题,会导致想不到的异常问题(数据不对、指针异常等)。

stupid的博客 984

论文精讲 | 软件开发机器人(DevBots)协助并赋能人机协作的软件架构设计

面向架构的软件工程(ACSE)旨在利用架构知识(例如策略和模式)、架构语言、工具和架构师的决策(人工智能)等来创建一个模型,该模型驱动软件系统的实现、验证和维护阶段。从AI for SE的角度来看,Xie (参考资料4)认为,SE研究需要超越传统的应用AI进行基于工具的自动化和模式选择,而应该探索将智能注入软件工程过程和解决方案的方法。在AI for SE的更广泛背景下,本研究主张人机协作的架构设计,可以将架构师的知识、监督与机器人的能力相结合,丰富ACSE过程,为软件密集型系统和服务进行架构设计。

Kenji_Shinji的博客 880

智能车竞赛轮腿穿越组:GPS+IMU导航绕桩实战技巧(附避坑指南)

本文详细介绍了智能车竞赛轮腿穿越组中GPS+IMU导航绕桩的实战技巧,包括硬件选型、传感器标定、路径规划及多传感器数据融合策略。通过实际案例和避坑指南,帮助参赛队伍提升导航精度和稳定性,避免常见错误。特别强调IMU安装位置和标定对导航系统的重要性。

gin88的博客 583

数据科学技术与应用【中国大学MOOC】:数据可视化_第五次作业_答案

数据科学技术与应用 数据可视化 第五次作业 答案 题目来源:中国大学MOOC-东华大学-宋晖等-数据科学技术与应用 1 ( 30分 ) 2012—2017年我国人均可支配收入为[1.47, 1.62, 1.78, 1.94, 2.38, 2.60](单位:万元)。按照要求绘制以下图形。 1)模仿例4-1和例4-3,绘制人均可支配收入折线图。用小矩形标记数据点,黑色虚线,用注解标注最高点,图标题为“Income chart”,设置坐标轴标题,最后将图形保存为JPG文件。 2)模仿例4-2,使用多个子图分别绘制

Herbert胡不归 6140

CALVIN架构演进:语言视觉融合的机器人策略学习技术实践

CALVIN(Composing Actions from Language and Vision)作为2022年IEEE Robotics and Automation Letters最佳论文奖项目,代表了语言条件策略学习领域的重要突破。该项目通过语言-视觉融合架构,实现了机器人对非结构化自然语言指令的理解与长时程复杂操作任务的执行。在机器人学习基准测试、多模态感知融合和策略泛化能力方面,CAL

gitblog_00532的博客 290

突破Cloudflare 5秒盾!Python爬虫+GPT分析JS混淆实战(附完整代码)

这篇文章的核心观点其实不是“怎么过CF”,而是如何把LLM嵌入逆向工程的工作流。AI不会取代逆向工程师,但它正在重新定义逆向工程师的工作方式。过去我们80%的时间花在读懂混淆代码上,现在这部分可以外包给GPT,我们把精力集中在架构判断、异常处理和系统设计这些真正需要人类直觉的地方。技术会变,CF的防护会升级,GPT的能力也会迭代。但这种“人机协作拆解复杂问题”的方法论,比任何具体的绕过技巧都更有长期价值。参考资料Cloudflare Bot Management官方文档。

专注于Python爬虫开发,分享爬虫技巧、项目实战与反爬经验,使用Scrapy、BeautifulSoup等工具,解决数据抓取难题。 534

无监督多智能体强化学习:原理、挑战与应用

多智能体强化学习(MARL)是分布式人工智能系统的核心技术,通过在共享环境中多个智能体的交互学习来实现复杂任务。其核心原理基于马尔可夫决策过程,通过价值函数和策略优化实现协同决策。在无监督场景下,MARL面临信用分配和探索效率等独特挑战,需要引入信息论和博弈论等新方法。技术价值体现在提升系统可扩展性和降低人工干预成本,特别适用于分布式机器人、智能物流等场景。当前研究热点包括基于互信息最大化的内在奖励机制和分层表征学习,其中无人机编队和仓库物流机器人等应用已证明无监督方法能显著提升覆盖率和降低碰撞率。

weixin_28221501的博客 223

基于江协科技STM32创建HAL库工程模板

基于江协科技STM32入门教程创建的HAL库工程模板

2401_82728381的博客 1130

激光除草技术原理与应用全解析

激光除草技术通过光热、光化学等效应精准破坏杂草组织,核心参数包括功率(20-6000W)、波长(400nm-10.6μm)和脉冲宽度。主要应用于大田作物(如玉米、棉花)、经济作物(烟草、果树)及城市绿化,具有环保(无化学污染)、高效(识别率≥95%)和非接触等优势,但存在设备成本高(20-50万元)、技术门槛高等局限。当前技术融合AI识别、多光谱协同等创新,国产设备如华工智耘已实现95.3%识别精度。虽短期投入较高,但长期可降低30%除草成本,并带来环境效益(每亩减排1.2吨CO₂)

start_up_go的博客 556
上一篇: 26、图像分割的应用与聚类方法
下一篇: 27、图像分割、聚类与图论方法详解
leaf8
博客等级 码龄24年 45粉丝 1153原创
评论
成就一亿技术人!
拼手气红包6.0元
还能输入1000个字符  | 博主筛选后可见
 
 条评论被折叠 查看
添加红包

请填写红包祝福语或标题

个

红包个数最小为10个

元

红包金额最低5元

当前余额3.43元 前往充值 >
需支付:10.00元
成就一亿技术人!
领取后你会自动成为博主和红包主的粉丝 规则
hope_wisdom
发出的红包
实付元
使用余额支付
点击重新获取
扫码支付
钱包余额 0

抵扣说明:

1.余额是钱包充值的虚拟货币,按照1:1的比例进行支付金额的抵扣。
2.余额无法直接购买下载,可以购买VIP、付费专栏及课程。

余额充值