爬楼机器人技术解析:MEMS IMU 与多传感器融合生态搭建实战

【信息科学与工程学】【数据科学】第一百八十八篇 数据处理方法列表02 编号类型领域数据处理方法适用的数据类型缺陷与优势应用场景关联知识和标准和法律法规1001物理世界数据处理线性代数广义逆矩阵(Moore-Penrose伪逆)在超定线性方程组求解中的应用——当物理实验中获得的观测方程个数多于未知数时(例如通过多个传感器测量同一个物理量的不同线性组合),需要寻找最小二乘意义下的最佳解。该方法通过奇异值分解(SVD)计算伪逆,即 A+=VΣ+UT,其中 Σ+ 是将奇异值的倒数取零(小于阈值的奇异值置零)。超定线性方程组 Ax=b,其中 A 为 m×n 矩阵且 m>n,b 为观测向 阅读详情

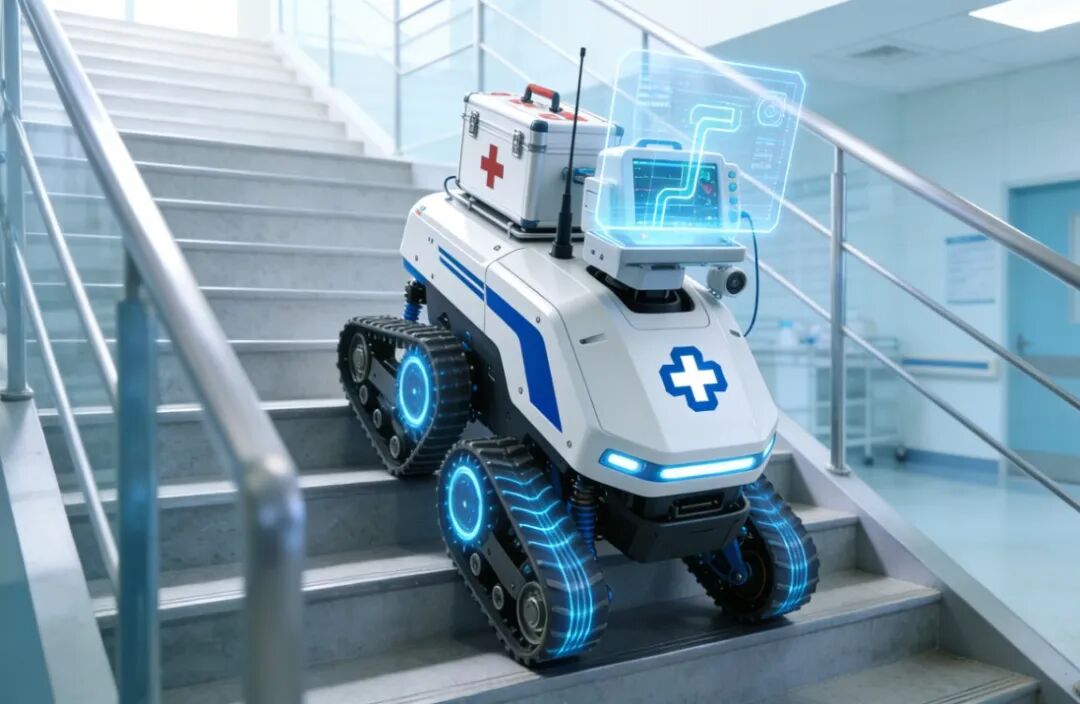
 当爬楼机器人在医疗辅助、工业服务、特种救援等领域加速渗透,“稳定性不足”“环境适配弱”“成本居高不下” 仍成为制约厂家抢占市场的三大核心瓶颈。作为机器人的"内耳"系统,MEMS IMU通过实时监测机器人的加速度和角速度等运动状态信息,为爬楼机器人在楼梯、垂直墙面等复杂地形中的稳定运动提供关键数据支持。MEMS IMU凭借其体积小、功耗低、成本低、实时性强等优势,已成为解决爬楼机器人运动稳定性与环境适应性问题的核心传感器。
图片

爬楼机器人的挑战与困境

Part.1

爬楼机器人的市场竞争力,本质上是复杂地形适应能力的较量,而 MEMS IMU 正对准行业最棘手的痛点逐个突破:

1稳定性与平衡性

机器人需在楼梯、垂直墙面等不规则地形中维持重心,避免倾倒或跌落。尤其在单足支撑或双足交替过程中,质心位置的微小偏移可能导致严重失衡。MEMS IMU 实时捕捉加速度、角速度数据,配合 PID 算法动态调节重心,助力机器人保持稳定和平衡。

2环境适配局限性

传统光电传感器依赖光线、GNSS信号,在封闭楼道、黑暗环境、复杂表面(裂缝、障碍物)中易失效。MEMS IMU 完全脱离外部环境依赖,-20°C 至 85°C 全温域稳定工作,不受外界干扰,适配各类极端场景。

3数据融合壁垒

多传感器协同的时间同步、坐标转换难题,长期制约控制精度。MEMS IMU 天然支持卡尔曼滤波、互补滤波等算法,与视觉、力 / 力矩、编码器等传感器无缝协同,轻松破解数据融合痛点。

协同增效:MEMS IMU 构建多传感器融合生态

Part.2
图片

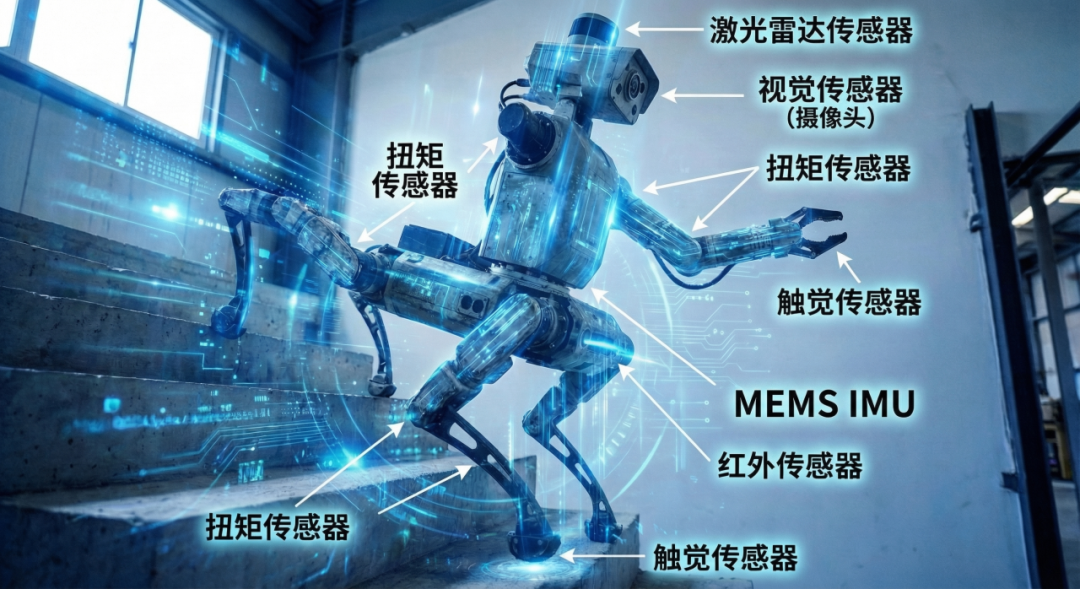
      单一传感器的性能极限,远不及协同系统的潜力爆发。MEMS IMU 作为感知核心,与各类传感器形成 “1+1>2” 的融合效应:

与力/力矩传感器协同

六维力传感器安装在机器人足端或支撑装置上,监测与地面的接触力。当IMU检测到姿态角异常时,力传感器提供精确的支撑力数据,辅助调整重心位置和步态。

与视觉传感器融合

通过扩展卡尔曼滤波(EKF)融合视觉SLAM与IMU数据,实现高精度定位和地图构建。IMU提供高频的本体运动信息,视觉传感器提供环境结构信息,两者互补克服各自局限性。

与编码器配合.

电机编码器和关节编码器提供精确的旋转角度和速度信息。如轮履机器人通过电机上安装的光电编码器反馈电机速度,结合IMU的姿态数据,采用PID算法调节速度,使机器人在爬楼梯时保持稳定。

与超声 / 红外传感器互补

这些传感器用于距离测量和避障,弥补IMU在绝对位置感知上的不足。如爬墙机器人,通过超声波和红外传感器感知周围环境,IMU提供姿态信息,两者结合实现安全避障和路径规划。

与触觉传感器联动

触觉传感器安装在机器人全身,感知接触压力和温度。当IMU检测到姿态角异常时,触觉传感器提供接触面的摩擦力信息,辅助调整步态和抓地力,提高运动稳定性。

MEMS IMU在爬楼机器人上的应用

Part.3

MEMS惯性测量单元(IMU)是一种集成传感器,通常由加速度计、陀螺仪和磁力计三种主要部件组成,形成9轴传感器系统。其核心功能是通过测量物体的加速度、角速度及磁场等物理量,提供精确的运动和定位数据,从而辅助机器人实现稳定运动和精准控制。
图片

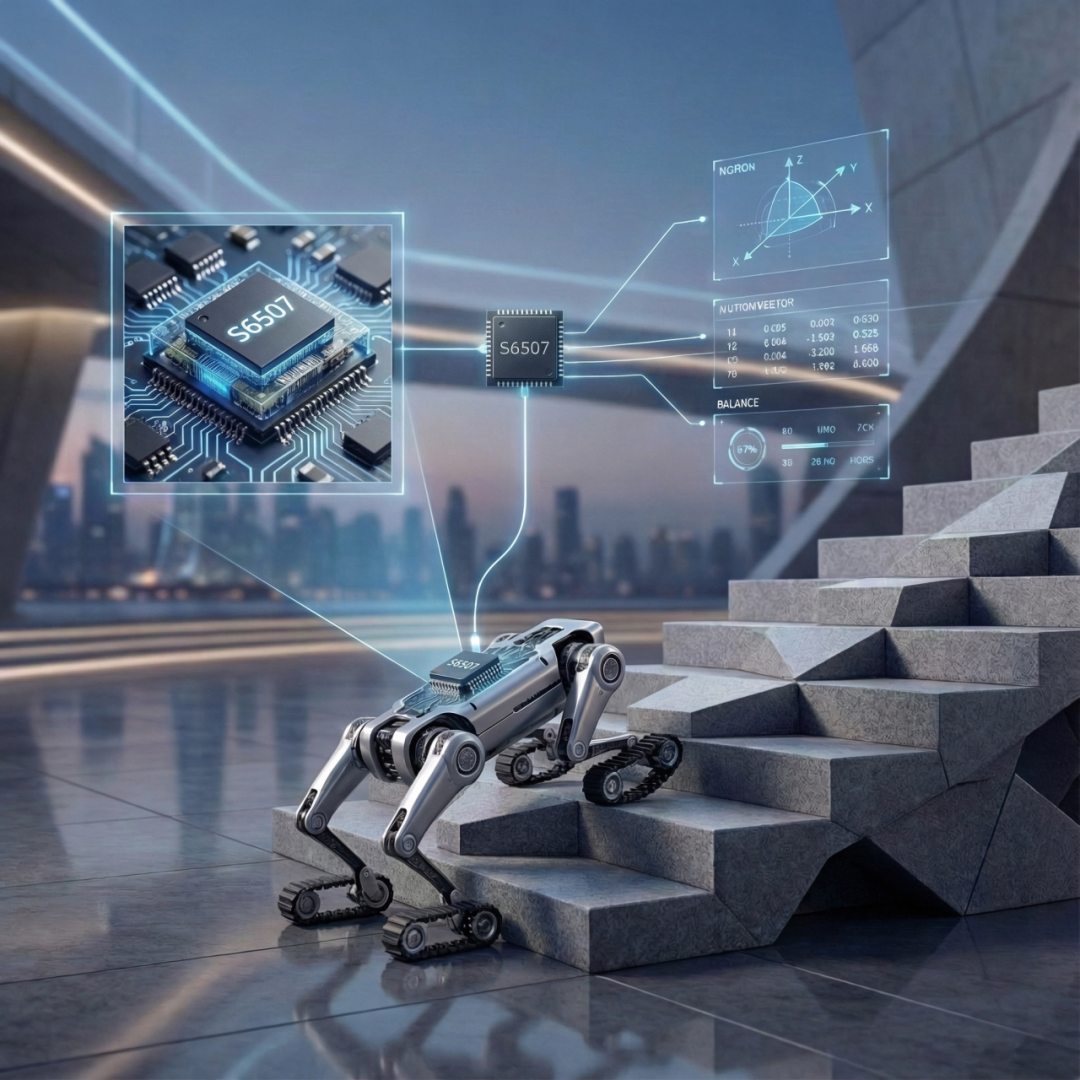
安装于躯干/腰部:实时反馈俯仰角、滚转角,用于重心调节和平衡控制,检测整体姿态。

安装于关键运动部件(如推杆):反馈倾角信息,触发推杆高度调整或电机速度修正,监测局部运动状态。

与视觉传感器配合:为视觉数据提供姿态参考,校准坐标系,提高环境感知精度,用于姿态信息校准。

MEMS IMU推荐
图片

      运动传感器模组S6507是爬楼机器人的理想适配之选,其核心参数全面契合甚至超越行业选型标准,从精度、动态性能到环境适配性,全方位筑牢机器人稳定运行根基。S6507不依赖外部光线等信号,可以在各种光照条件和封闭环境中稳定工作。

在精度表现上,陀螺仪及加速度计的精度满足爬楼机器人的使用需求;

动态性能方面,数据更新率为2000Hz ,毫秒级响应速度适配爬楼过程中的姿态快速调整,加速度计 1000Hz、陀螺仪 345Hz 的宽频带设计,搭配强抗振动能力,可从容应对楼梯攀爬时的高频振动与冲击;

环境适应性上,-45~85℃的工作温度范围让产品在极端温湿度环境下仍能保持稳定输出;

集成适配性上,15×15×5.7mm 的紧凑型封装、1.7g 的轻量化设计,完美契合机器人狭小安装空间需求,标准 SPI 接口可快速兼容 ROS1/ROS2 系统及各类控制模块,能实现免改动快速集成;

全场景兼容,从医疗辅助爬楼机的平稳要求,到工业外墙清洁机器人的高空稳定需求,再到消防救援机器人的极端环境适配,S6505通过参数梯度配置,满足不同场景的性能诉求。
图片

总结

Part.5

      MEMS IMU在爬楼机器人中扮演着不可替代的角色,是解决机器人运动稳定性与环境适应性问题的核心传感器。

      在实际应用中,MEMS IMU应安装在机器人重心附近或关键运动部件上,与力/力矩传感器、视觉传感器、编码器等协同工作,通过卡尔曼滤波、互补滤波等算法融合多传感器数据,提高系统的整体精度和鲁棒性。

      通过实时监测机器人的加速度和角速度等运动状态信息,MEMS IMU为爬楼机器人提供了精确的姿态估计和运动反馈,使其能够在楼梯、垂直墙面等复杂地形上保持稳定移动。

BambuStudio学习笔记:GCode 类 关键成员解析 核心配置组件 状态跟踪系统 功能模块集成 核心方法剖析 主输出管道 实现多阶段处理: 分层处理流程: 实现智能路径规划: 关键特性: 实现模板故障检测: 采用三级流水线: 支持扩展类型: 实现多通道输出: 采用: 实现: 支持: 支持模块化编译: 典型流程: 实现功能: 阅读详情

相关推荐

Codesys—Modbus RTU称重变送器通讯案例

Codesys控制器使用标准的Modbus库,与支持ModbusRTU的称重变送器进行通讯的案例

原来你也__的博客 2740

机器人多源感知融合技术实战指南:从入门到精通

在现代智能机器人技术领域,**多源感知融合技术**正成为推动机器人智能化发展的核心引擎。这项革命性技术通过整合来自不同感知模块的信息流,让机器人具备了超越单一传感器的环境理解能力,真正实现了"眼观六路、耳听八方"的全方位感知。无论您是机器人领域的初学者还是资深开发者,掌握这一技术都将为您的项目带来质的飞跃。🚀 ## 多源感知融合技术的核心价值 想象一下,当机器人同时拥有视觉传感器、距离探测器

gitblog_00449的博客 532

华为海思IC笔试通关秘籍:物理/电路/工艺三大方向高频考点解析(附真题)

本文深度解析华为海思IC笔试中物理设计、电路设计和工艺制造三大方向的高频考点与备考策略。针对华为海思IC笔试机考的特点,提供了方向选择建议、核心知识梳理及真题实战技巧,帮助考生构建系统性复习框架,高效备战,提升通关成功率。

mars5的博客 1311

信息融合系统:提升机器人感知与认知能力的关键

这样的信息融合系统可以将各个独立的检测信息进行融合处理,生成更高级的感知信息,从而帮助机器人更好地认知自身和外部环境。信息融合系统通过将多个独立的检测信息进行融合处理,将其转化为更高级的感知信息,从而帮助机器人更好地认知自身和外部环境。例如,在自动驾驶领域,信息融合系统可以将摄像头、雷达、激光雷达等传感器的信息进行融合,实现对周围道路、车辆和行人的全方位感知,从而提高自动驾驶的安全性和可靠性。通过将不同传感器的信息进行融合,机器人能够更准确地感知自身位置、识别周围的障碍物,并实现更精确的目标跟踪和定位。

qq_40427481的博客 312

PowerBI参数化实战:3分钟搞定动态数据源切换(附常见错误排查)

本文详细介绍了PowerBI参数化实战技巧,教你3分钟实现动态数据源切换。通过创建参数、改造查询和测试切换三步,轻松应对多环境部署与团队协作中的路径问题,并附上常见错误排查指南,有效提升报表的可维护性和工作效率。

p1q2r的博客 585

opencv实践项目-图片拼接之缝合线算法

opencv 图片缝合线算法

wyw0000的博客 2624

案例 | 高精度具身时序数据标注:澳鹏如何支撑头部机器人企业模型迭代

具身智能落地面临高质量时序标注数据瓶颈,某头部企业与澳鹏合作,通过多基地协同、双语专家团队、标准化SOP及自研MatrixGo平台,实现5,000+小时高精度具身时序数据标注与10,000+小时审核,攻克双语语义理解、0.1秒级时间戳精度与工具缺失难题,构建可复用的数据闭环体系,显著提升模型泛化能力与数据集质量。

Appen_China的博客 237

写一个b站爬虫(思路)

part 0 安装 scrapy, requests part 1 信息获取 打开番剧索引链接(https://www.bilibili.com/anime/index/) F12控制台,选中NETWORK,来到xhr文件,我们可以找到了存放番剧json的地方

kou的博客 485

把 Agent 搬进飞书:飞书 Agent 机器人演示

本文展示下如何将 Agent 搬进飞书,协助提高日常的工作效率。

分享 Go、云原生、AI Infra 相关技术 282

【Dify】知识库智能检索应用

本文介绍了一个基于大语言模型的知识库检索系统,实现从自然语言提问到智能回答的自动化流程。该系统通过知识检索节点定位相关信息,利用重排序模型优化结果,最后由大语言模型生成自然语言答案。核心模型包括InternLM2-7B和BCE重排序模型。工作流程包含输入问题、检索重排序、智能生成和答案输出四个阶段,适用于企业知识管理、客户支持、教育培训等多种场景,能显著提升信息检索效率和准确性。文章还提供了相关开发文档链接,涵盖AIGC工具平台搭建、常见问题解决等内容。

Mr数据杨 1000

SiC MOSFET 失效机制详解

TDDB 指在相对较低电场(通常接近或略高于器件工作电压)下,长时间施加电压导致介电层(如栅氧化物)逐渐退化并最终击穿的现象。与即时击穿(Immediate Breakdown,由强电场直接引起)不同,TDDB 是时间相关的渐进过程,通常发生在数小时、几天甚至数年之后。核心过程:在 MOSFET 中,栅极与衬底之间施加电压时,电子通过量子隧道效应(Tunneling)注入介电层,形成缺陷或陷阱。这些缺陷积累,最终在介电层中形成导电路径(Conductive Path),导致短路和器件失效。统计特性。

专注于前沿技术的探索与实践,热衷于从代码逻辑、架构设计到行业应用等多维度深挖技术本质。期待在技术之路上与你共同成长~ 382

智能化机器人系统的模块化设计自动化!

智能化机器人系统的模块化设计自动化,本质上是将系统工程中的“设计决策权”从人类专家部分转移给AI。它不是一个单一的工具,而是一套集成了建模、搜索、生成、验证的闭环工程方法论。短期:建立标准化的模块接口规范(如基于ROS 2的IDL),并编写脚本实现半自动代码生成。中期:引入知识图谱管理模块库,实现基于规则的模块推荐与组合检查。长期:探索强化学习+仿真,让系统自主探索和发现新的、非直觉的高效模块组合方式。

m0_65595995的博客 175

Hermes Agent 对阵 OpenClaw:自我改进的 AI 队友

但在 2026 年 2 月,Nous Research 发布了 Hermes Agent,它带来了不同的愿景:一个不仅能够运行,还能学习的代理。在完成复杂的多步骤任务后,它会分析自己的操作并创建一个可复用的技能。对于已在使用 OpenClaw 的澳大利亚企业而言,这意味着您可以试用 Hermes Agent,而无需丢失数月的配置和自定义成果。最重要的区别在于理念:OpenClaw 是一个需要配置的工具,而 Hermes Agent 则是一个会学习的队友。OpenClaw 的技能是静态的。

xiaoshun007的专栏 1571

从单机到柔性岛:工业连接器如何让机器人真正实现“一机多用”?

如今,一台机器人往往不只承担一道工序。搬运、焊接、涂胶、装配,末端工具在不同工序间快速切换,正在把传统的“专机+专用工位”带向更紧凑的柔性岛。但现场很快会发现:让机器人把工具取下来、再装上去,并不算难;真正难的是,工具切换后,动力、控制、反馈和介质能否同步、稳定地到位。一次连接如果不可靠,轻则需要人工复位,重则影响整段工艺节拍。对于自动化集成商和机器人应用端而言,工业连接器已不再是被动附件,而是把“工具可换”转化为“工艺可切”的基础接口。

SHQT888888的博客 328

C# WinForm 基于DirectShow.dll编写的程序,可边预览边保存视频,音频和图片

基于微软的DirectShow.dll的二次开发1.自动识别连接的摄像头跟麦克风且可以对其进行选择(默认选中第一个)2.可录制wmv和avi两种格式的视频并且都带有音频,avi可以录制的分辨率和帧数进行选择,wmv默认进行了淸晰度优化如不喜欢可去除代码中有相关提示3.可在预览点开之后进行拍照,也可边录制视频边拍照4.添加了视频和音频的压缩功能(酌情使用)这次二次开发发现C#对DirectShow的相关信息太少,这次做完也不敢藏私共享出来,还望大家指正

WINCC7.3破解文件

WINCC7.3硬件够破解文件,有需要的下载!WINCC7.3硬件够破解文件,有需要的下载!

环视同步与拼接的工程改法:从车规到机器人

重叠区的形状也要看:横向窄、纵向长的重叠,和四四方方的重叠,能提供的约束不一样,前者在俯仰变化时更脆弱。务实做法是给相机支架足够的刚性,把易变的安装点做成可重复定位的结构,再配一套快速校验手段。支架刚性也不是越硬越好,而是要在刚度、重量、成本之间取平衡:机器人末端对重量敏感,一味加厚支架会影响运动性能,这时更该把可重复定位和快速校验做扎实。动态范围的处理没有银弹。拼接错了,标定也救不回来:重叠区不足时,匹配点不够,任何算法都只能猜。相机装在哪里,要看机器人在典型任务中的姿态,而不是看它在展厅里站着的样子。

gunser的博客 213

廖雪峰Python教程[完整版]

廖雪峰的python教程整理的,已经排好版了,而且还是完整的,适合小白

语音机器人方言识别效果差怎么优化?本地小店场景调优指南(2026)

内容基于门店语音接待配置和方言场景排障的实际过程整理。ASR 热词权重机制、置信度分级、方言模型覆盖范围等描述,参考主流云 ASR 和语音机器人平台的通用设计思路;文中 CER、意图准确率、澄清次数、兜底率等阈值为本地实测经验值,第七节案例样本量有限(50 通录音),数字仅作方向性参考,不构成对任何方言或地区的普适结论。具体参数以平台文档和本地实测结果为准,文中配置片段为示意,不构成具体产品配置指南。

weixin_47312655的博客 317

Data-Structures-and-Algorithm-Analysis-in-Java.pdf

作者: Weiss, Mark A. 出版社: Addison Wesley Data Structures and Algorithm Analysis in Java is an “advanced algorithms” book that fits between traditional CS2 and Algorithms Analysis courses. In the old ACM Curriculum Guidelines, this course was known as CS7. This text is for readers who want to learn good programming and algorithm analysis skills simultaneously so that they can develop such programs with the maximum amo...

手术机器人薄膜开关的5项医疗级验证:从消毒剂兼容到寿命测试的工程落地指南

A:电气安全 IEC 60601-1 / GB 9706.1,生物相容性 ISO 10993-1,EMC 按 IEC 60601-1-2,ESD 按 IEC 61000-4-2,供应商体系要求 ISO 13485。如果你正在做手术机器人或医疗设备的整机设计,欢迎在评论区交流面板选型、消毒流程定义和防护结构设计中的实际问题。手术室常用 75% 酒精、含氯消毒液、过氧化氢湿巾反复擦拭,面板的油墨、面涂和背胶都要经得住。:接触放电常见 ±8 kV、空气放电 ±15 kV,面板的接地层和面涂要配合整机设计。

BSD_HY的博客 367

率能半导体 SS6944T四路半桥驱动芯片:60V/2.5A,覆盖纺织机械、工业自动化、办公自动化、机器人四大应用场景

率能半导体SS6944T是一款面向工业与自动化领域的四路独立半桥驱动芯片,支持8V–60V宽电压、2.5A峰值电流及双电源供电(±30V),集成浮动接地与内置3.3V LDO,可灵活驱动两个直流电机、一个步进电机或四个螺线管。其低导通电阻(440mΩ)、ETSSOP28封装带散热焊盘,兼顾高效率与紧凑布局。具备过流、过温、欠压保护及nFAULT故障输出,支持快慢衰减模式与输出并联,适用于纺织机械、工业自动化、办公设备与机器人等多场景,是高母线电压下多路电机驱动的理想解决方案。

2501_92263958的博客 148

将物理先验嵌入机器人学习:从经典力学到 VLA 与 WAM

本文综述了将物理先验嵌入机器人学习的三条路径:数据与表示、模型架构、训练损失,强调其位置决定约束效力。通过夹取软物体案例,阐明运动学、动力学、接触与材料特性在任务中的分层作用。指出物理先验非万能,需匹配实际条件;强约束可加速学习,但误用会引入偏差。提出“有效刚度”等概念,强调主动探测与参数辨识的重要性,并警示仅靠单一方法无法保障安全执行,需结合在线验证与控制闭环。

lovely_yoshino的博客 926

用于医疗的磁驱动柔性微机器人研究进展!

磁驱动柔性微机器人已从“能动的小软虫”走向器官适配、诊疗一体、可释药可成像的原型系统,下一步竞争焦点是体内闭环控制、材料长期安全性与临床级系统集成。你想先深入哪条技术线:磁化编程制造、体内闭环控制,还是具体器官(脑/胃/心/血管)应用?

m0_65595995的博客 192

数字孪生如何支持具身智能?从Real2Sim、机器人训练到Sim2Real闭环

真正的技术升级,是把过去用于“看世界、管空间”的数字孪生能力,进一步转化为机器人能够使用的场景重建、空间语义、物理仿真、虚拟验证、训练评测和运营环境。验证成熟的仿真平台等基础软硬件还应进一步扩大应用。从AES等数字孪生技术基础进一步发展到AperOne的选型评测、仿真训练和运营闭环,可以看作这一技术路线的具体实践:数字孪生不再只是描述现实世界,而开始成为机器人理解、验证和进入现实世界的中间层。**核心关键词:**数字孪生、具身智能、机器人仿真、场景重建、Real2Sim、Sim2Real、机器人评测。

Luckytiger09的博客 320

Super Odometry 2.0:相机与激光雷达退化后,机器人如何继续估计运动

Super Odometry 2.0提出四层自适应机制,应对黑暗、重复走廊、浓烟等退化场景下的运动估计挑战。系统通过特征层筛选可靠观测,方向层识别弱约束方向,引擎层动态调整因子图融合策略,最终在外部感知失效时启用学习式IMU里程计。其核心为因子图与神经网络间的双向反馈——正常时用真实位姿训练模型,退化时由模型提供运动先验,实现互惠融合。实测验证覆盖200公里、800小时,单次路线2966米端点漂移仅20厘米,展现了强鲁棒性与实用性。

lovely_yoshino的博客 944

从VLM规划器到机器人智能体:面向依赖历史信息的操控任务自演化框架

26年10月来自中科大、上海AI实验室、上海交通大学、阿联酋MBZAI和浙大的论文“From VLM Planners To Robotic Agents: Self-evolving Harnesses for History-dependent Manipulation”。SERA 的主要价值,在于把机器人的任务记忆、执行判断和失败修复组织成一个可修改、可验证的系统;论文支持这种系统设计能改善既定任务上的表现,但尚不足以证明广泛的自主进化与泛化能力。

yorkhunter的博客 745

不用神经网络!自己设计一款带记忆、同义词识别的轻量对话机器人(符号派小Demo)

本文介绍一种无需深度学习的符号主义对话机器人实现:通过同义词分组、状态记忆与候选回复池,构建可解释、可控的轻量级对话系统。代码基于C++,支持多话题识别、记忆递增与差异化回复,避免死板查表。虽无自主学习能力,但逻辑透明、易于扩展,适合教学与简单交互场景。

weixin_56334307的博客 283

《启元 PrimeSim 如何用生成视频评估机器人策略》

PrimeSim 论文展示过一组把瓶子装进纸箱的生成画面。机械臂靠近传送带,抓取瓶子,再把它送向箱子。从抓取到装箱,画面连成了一次完整操作。如果开发者想用这样的模型挑选机器人策略,问题就变了。一条顺利结束的视频,怎样变成某个策略的成功率?换一套控制程序,生成的环境能否保留两者的强弱差别?启元 PrimeBot Research 的 PrimeSim 正在尝试回答这个问题。它以视频生成模型为起点,接收机器人动作,预测后续的多视角画面。

鱼干的博客 349

单台机器人的智能演示如何转向大规模异构集群稳定、可盈利的工程化落地。

在技术层面,稳石将持续输出仓储物理域集群智能体的落地经验,参与行业交流、案例研讨、产业标准与技术白皮书的研讨工作,把大规模异构集群协同、工业现场安全管控、实体场景智能体评估指标等一线实践经验,分享给产业链同仁,补齐物理域具身智能产业化的认知短板。同时携手深圳市机器人协会的众多会员伙伴,打通产学研用协同链路,共同破解工业具身智能规模化落地的工程化难题,为深圳建设全球领先的机器人与具身智能产业高地贡献力量,让集群智能体在更多实体仓储场景落地生根,赋能千行百业的供应链智能化升级。是稳石一贯坚持的产业底色。

wsrobot的博客 160
上一篇: 【开拓·晨光】别让 “找北” 拖慢进度!MEMS 寻北仪的井下智能化应用方案
下一篇: MEMS 陀螺卫星应用技术手册:融合生态搭建 + 关键性能指标解析
ktnavigation
博客等级 码龄3年 41粉丝 43原创
评论
成就一亿技术人!
拼手气红包6.0元
还能输入1000个字符
 
 条评论被折叠 查看
添加红包

请填写红包祝福语或标题

个

红包个数最小为10个

元

红包金额最低5元

当前余额3.43元 前往充值 >
需支付:10.00元
成就一亿技术人!
领取后你会自动成为博主和红包主的粉丝 规则
hope_wisdom
发出的红包
实付元
使用余额支付
点击重新获取
扫码支付
钱包余额 0

抵扣说明:

1.余额是钱包充值的虚拟货币,按照1:1的比例进行支付金额的抵扣。
2.余额无法直接购买下载,可以购买VIP、付费专栏及课程。

余额充值