


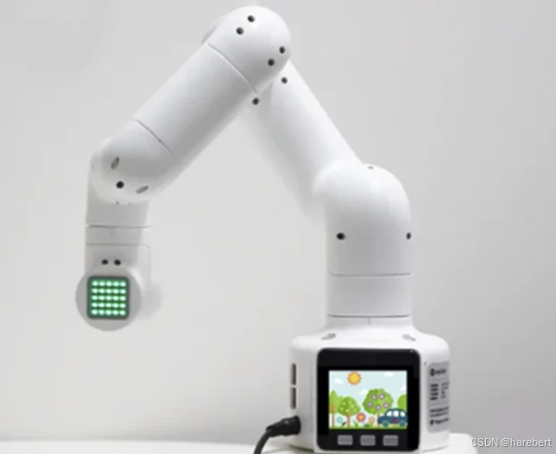
使用简单的语音指令来控制机械臂的运动
一、用tkinter绘制界面并录音
1.使用tkinter来绘制界面
def __init__(self, master):
        self.master = master
        self.master.title("Voice Recorder")

        self.canvas = tk.Canvas(master, width=400, height=300, bg='white')
        self.canvas.pack()

        self.start_button = tk.Button(master, text="开始录音", command=self.start_recording)
        self.start_button.pack(side=tk.LEFT)

        self.stop_button = tk.Button(master, text="结束录音", command=self.stop_recording)
        self.stop_button.pack(side=tk.RIGHT)

        self.recording = False
        self.frames = []
2.定义其中的按键函数 start_recording和stop_recording
def start_recording(self):
        self.recording = True
        self.frames = []
        self.audio = pyaudio.PyAudio()
        self.stream = self.audio.open(format=pyaudio.paInt16, channels=1, rate=16000, input=True, frames_per_buffer=1024)
        self.record()
def stop_recording(self):
        self.recording = False
        self.stream.stop_stream()
        self.stream.close()
        self.audio.terminate()
        self.save_recording()
3.定义记录流的动作和保存动作分别为record和save_recording
def record(self):
        if self.recording:
            data = self.stream.read(1024)
            self.frames.append(data)
            self.master.after(10, self.record)
def save_recording(self):
        if not os.path.exists('voice'):
            os.makedirs('voice')
        filename = datetime.now().strftime("%Y%m%d_%H%M%S") + ".wav"
        filepath = os.path.join('voice', filename)
        with wave.open(filepath, 'wb') as wf:
            wf.setnchannels(1)
            wf.setsampwidth(self.audio.get_sample_size(pyaudio.paInt16))
            wf.setframerate(44100)
            wf.writeframes(b''.join(self.frames))
4.创一个class并用main函数:
class VoiceRecorder:
........
if __name__ == "__main__":
    root = tk.Tk()
    recorder = VoiceRecorder(root)
    root.mainloop()
二、对录制的音频进行语音识别:
1.使用vosk离线模型来进行语音识别,主要识别几个指令
- 向左
- 向右
- 向上
- 向下
2.添加一个在save_recording以后的动作:
def recognize(self):
        wf = wave.open(self.filepath, "rb")
        if wf.getnchannels() != 1 or wf.getsampwidth() != 2 or wf.getframerate() != 16000:
            raise ValueError("音频格式不支持")

        # 识别语音
        while True:
            data = wf.readframes(4000)
            if len(data) == 0:
                break
            if recognizer.AcceptWaveform(data):
                pass
                # print(recognizer.Result())
            else:
                pass
                # print(recognizer.PartialResult())
        print(recognizer.FinalResult())
三、开始控制机械臂
1.初始化机械臂并设置四个点位坐标
mc = MyCobot280('COM3')
# 初始化机械臂
motor1=90
motor2=0
motor3=0
motor4=0
motor5=90
motor6=55
mc.send_angles([motor1, motor2, motor3, motor4, motor5, motor6], 100)


downAngles=[90,53,-121,67,90,54.4]
upAngles=[motor1, motor2, motor3, motor4, motor5, motor6]
rightAngles=[motor1, 90, -90, motor4, motor5, motor6]
leftAngles=[motor1, -90, 90, motor4, motor5, motor6]

# 从上下左右四个点各走一遍
for angles in [downAngles, upAngles, rightAngles, leftAngles]:
    mc.send_angles(angles, 100)
    time.sleep(1)  # 等待1秒以便观察动作
2.对指令进行区别辨认,并控制机械臂运动
# 解析 JSON 字符串
        result_dict = json.loads(result)  # 将字符串解析为字典
        recognized_text = result_dict.get("text", "").replace(" ", "")  # 提取识别的文本内容
        print(recognized_text)  # 打印提取的文本内容

        # 根据识别结果控制机械臂
        if "向上" in recognized_text:
            print("向上")
            mc.send_angles(upAngles, 100)
        elif "向下" in recognized_text:
            print("向下")
            mc.send_angles(downAngles, 100)
        elif "向左" in recognized_text:
            print("向左")
            mc.send_angles(leftAngles, 100)
        elif "向右" in recognized_text or "相有" in recognized_text:
            print("向右")
            mc.send_angles(rightAngles, 100)
        else:
            print("停止")
            mc.send_angles([motor1, motor2, motor3, motor4, motor5, motor6], 100)
这里有一个bug,可能是我普通话不标准,向右的“”指令“”一直识别成“”相有“”
四、全部代码如下
import tkinter as tk
import wave
import pyaudio
import os
from datetime import datetime
from vosk import Model, KaldiRecognizer
import json  # 确保导入 json 模块

from pymycobot import MyCobot280
import time


mc = MyCobot280('COM3')
# 初始化机械臂
motor1=90
motor2=0
motor3=0
motor4=0
motor5=90
motor6=55
mc.send_angles([motor1, motor2, motor3, motor4, motor5, motor6], 100)


downAngles=[90,53,-121,67,90,54.4]
upAngles=[motor1, motor2, motor3, motor4, motor5, motor6]
rightAngles=[motor1, 90, -90, motor4, motor5, motor6]
leftAngles=[motor1, -90, 90, motor4, motor5, motor6]

# 从上下左右四个点各走一遍
for angles in [downAngles, upAngles, rightAngles, leftAngles]:
    mc.send_angles(angles, 100)
    time.sleep(1)  # 等待1秒以便观察动作


# 加载模型
modulePath = "vosk-model-cn-0.22"
model = Model(modulePath)  # 下载的模型路径
recognizer = KaldiRecognizer(model, 16000)


class VoiceRecorder:
    def __init__(self, master):
        self.filename = ""
        self.filepath = ""
        self.master = master
        self.master.title("Voice Recorder")

        self.canvas = tk.Canvas(master, width=400, height=300, bg='white')
        self.canvas.pack()

        self.start_button = tk.Button(master, text="开始录音", command=self.start_recording)
        self.start_button.pack(side=tk.LEFT)

        self.stop_button = tk.Button(master, text="结束录音", command=self.stop_recording)
        self.stop_button.pack(side=tk.RIGHT)

        self.recording = False
        self.frames = []

    def start_recording(self):
        self.recording = True
        self.frames = []
        self.audio = pyaudio.PyAudio()
        self.stream = self.audio.open(format=pyaudio.paInt16, channels=1, rate=16000, input=True, frames_per_buffer=1024)
        self.record()

    def record(self):
        if self.recording:
            data = self.stream.read(1024)
            self.frames.append(data)
            self.master.after(10, self.record)

    def stop_recording(self):
        self.recording = False
        self.stream.stop_stream()
        self.stream.close()
        self.audio.terminate()
        self.save_recording()

    def save_recording(self):
        if not os.path.exists('voice'):
            os.makedirs('voice')
        filename = datetime.now().strftime("%Y%m%d_%H%M%S") + ".wav"
        self.filename = filename
        filepath = os.path.join('voice', filename)
        self.filepath = filepath
        with wave.open(filepath, 'wb') as wf:
            wf.setnchannels(1)
            wf.setsampwidth(self.audio.get_sample_size(pyaudio.paInt16))
            wf.setframerate(16000)
            wf.writeframes(b''.join(self.frames))
        self.recognize()

    def recognize(self):
        wf = wave.open(self.filepath, "rb")
        if wf.getnchannels() != 1 or wf.getsampwidth() != 2 or wf.getframerate() != 16000:
            raise ValueError("音频格式不支持")

        # 识别语音
        while True:
            data = wf.readframes(4000)
            if len(data) == 0:
                break
            if recognizer.AcceptWaveform(data):
                pass
                # print(recognizer.Result())
            else:
                pass
                # print(recognizer.PartialResult())
        result = recognizer.FinalResult()
        print(result)  # 打印完整结果

        # 解析 JSON 字符串
        result_dict = json.loads(result)  # 将字符串解析为字典
        recognized_text = result_dict.get("text", "").replace(" ", "")  # 提取识别的文本内容
        print(recognized_text)  # 打印提取的文本内容

        # 根据识别结果控制机械臂
        if "向上" in recognized_text:
            print("向上")
            mc.send_angles(upAngles, 100)
        elif "向下" in recognized_text:
            print("向下")
            mc.send_angles(downAngles, 100)
        elif "向左" in recognized_text:
            print("向左")
            mc.send_angles(leftAngles, 100)
        elif "向右" in recognized_text or "相有" in recognized_text:
            print("向右")
            mc.send_angles(rightAngles, 100)
        else:
            print("停止")
            mc.send_angles([motor1, motor2, motor3, motor4, motor5, motor6], 100)

if __name__ == "__main__":
    root = tk.Tk()
    recorder = VoiceRecorder(root)
    root.mainloop()

 1万+


 扫一扫


 被折叠的 条评论
为什么被折叠?
 到【灌水乐园】发言


