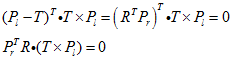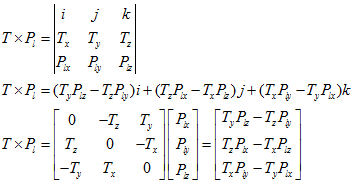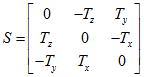对极几何 本质矩阵 基础矩阵

多视图几何--对极几何--从0-1理解对极几何 如图所示,物体点PPP,图像点p1,p2p_1,p_2p1​,p2​,相机中心o1,o2o_1,o_2o1​,o2​五点共面的关系称为对极几何。o1,o2o_1,o_2o1​,o2​连线称为基线,其与图像的交点称为e1,e2e_1,e_2e1​,e2​极点,图像点p1,p2p_1,p_2p1​,p2​与极点e1,e2e_1,e_2e1​,e2​组成的连线称为极线。 不妨假设图像点在相机坐标系的坐标为p1,p2p_1,p_2p1​,p2​,在三维空间中,由叉乘的几何意义可以得到一个垂直于平面的法向量,又有两个 阅读详情

对极几何是视图几何理论的基础,对极几何(Epipolar Geometry)描述了同一场景两幅图像之间的视觉几何关系。

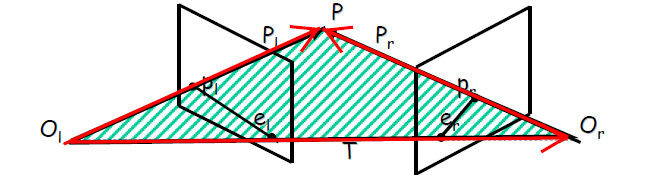
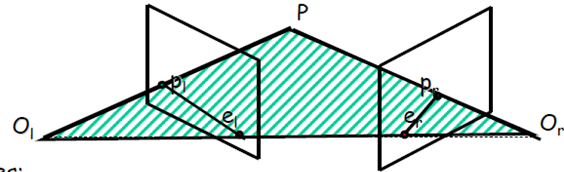
设两相机的中心分别为Ol和Or,两图像平面分别为I和clip_image004,P为共同视域中的场景空间点,它在两幅图像平面上的像点分别为pl和pr。对极几何关系中主要包含以下几何元素:
image

极平面:两个相机坐标原点Ol、Or和物体P组成的平面。

极线:极平面和两个像平面的交线,即p_{l}e_{l}和p_{r}e_{r}

极点:e_{l}为右相机原点在左像平面的投影;e_{r}为左相机原点在右像平面的投影

我们要研究的极线约束:两极线上点的对应光系(p_{l}和p_{r}当然也满足)

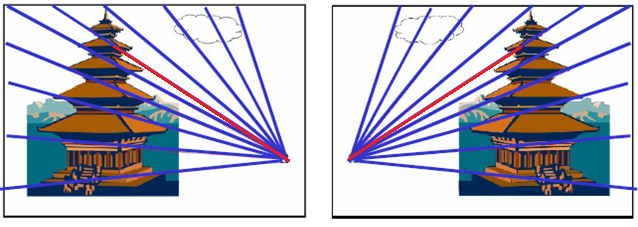
如果有两个相机,cam1在建筑物的左侧,cam2在建筑物的右侧,拍摄得到两张照片.像平面是无限延伸的,照片只是像平面的一部分.

image

左侧是cam1的像平面,右侧是cam2的像平面。

image

红线表示相应的对极线,这些对极线满足一定的几何约束。

本质矩阵

两个相机坐标系的关系:
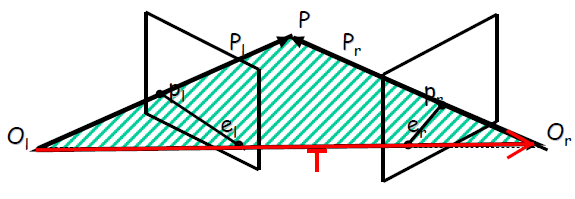
image

P_{l}是物体P在O_{1}相机坐标系的位置,P_{r}是物体P在O_{r}坐标系的位置。O_{r}相对于O_{1}的旋转矩阵为R,位移为T。则:

image

由于R是正交矩阵,可以写成:image

由于三向量共面,如下图,所以它们的混合积为0.

image

image

将叉乘写成矩阵相乘的形式:

image

令:image,S是一个秩为2的矩阵,则:

image

显然,P_r和P_l可以通过矩阵E=RS来约束,我们称E为本质约束(Essential Matrix)。它具有两个性质:

  1. 秩为2
  2. 只依赖于外部参数R和T

基础矩阵

继续前面的本质矩阵,结合成像的集合关系:

201112201556491880.png (567×395)

这里的p_r和p_l是在单位距离坐标系下的位置.如果我们要分析的是图像,需要转到像素坐标系下,此时:

201112201556561211.png (603×189)

从而有:

201112201556566817.png (607×381)

我们称矩阵F为基础矩阵:image,性质是:

  1. 秩为2
  2. 依赖于相机内参和外部参数R和T

基础矩阵给出了:在已知一个点和F的情况下,其匹配点的直线约束方程:
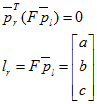
image

直线约束方程为:image

进一步分析:image而这里的F是秩为2的矩阵,所以存在:image和image。

e表示它满足所有的直线约束,也就是上面图中那一堆直线的交点,物理意义便是cam2(cam1)在cam1(cam2)的像平面的投影,即极点。

使用SVD分解即可求得极点。

矩阵求导(本质、原理与推导)详解 矩阵求导详解 阅读详情

相关推荐

[三维重建] 对极几何约束、本质矩阵、基础矩阵、单应矩阵

本质矩阵,基础矩阵,单应矩阵

weixin_44179561的博客 2627

对极几何

对极几何是视图几何理论的基础,对极几何(Epipolar Geometry)描述了同一场景两幅图像之间的视觉几何关系。 设两相机的中心分别为Ol和Or,两图像平面分别为I和,P为共同视域中的场景空间点,它在两幅图像平面上的像点分别为pl和pr。对极几何关系中主要包含以下几何元素: 极平面:两个相机坐标原点Ol、Or和物体P组成的平面。 极线:极平面和两个像平面的交线,即和 极点:为右相...

weixin_34191734的博客 358

三维测量与建模笔记 - 5.1 对极几何-基础矩阵-本质矩阵

从式子可以看出,本质矩阵将空间中的某个点M在左右两个归一化平面上的两个点联系起来了,E包含了两个平面的旋转和平移信息。回忆一下基础矩阵F的式子,基础矩阵将空间中的某个点M在左右两个实际成像平面上的两个点联系起来了。

vivo01的专栏 2643

对于双目视觉中基础矩阵的理解

Reference: Multiple view Geometry in Computer Vision 定义: 基础矩阵(Fundamental Matrix)是极线几何的代数表示。 它描述的是从一个像平面上的点映时到另一个像平面上的对应极线的变换。 Derive 下面我们从三个方向derive出F。 几何 将点到极线的映射分为两步: · 从一个点映射到另一个面的对应点 · 由对应点和极点的...

迦小叶的博客 1392

双目视觉实战---三维重建基础与极几何

三维重建是指通过一系列的图像或传感器数据,推导出物体或场景的三维模型的过程。而极几何(Epipolar Geometry)是三维重建中的一个重要概念和技术。由于从单幅视图恢复场景三维结构比较困难,并且,单视图2D到3D的映射具有多义性,如下图所示,从单视图中很难辨别塔是模型还是实物;

weixin_45303602的博客 2559

2D-2D对极几何中的基本矩阵、本质矩阵和单应矩阵

本文主要从原理上了解SLAM中的2D-2D对极几何中的基本矩阵、本质矩阵和单应矩阵。

重点记录机器人和自动驾驶相关领域的技术,尤其是计算机视觉,视觉SLAM等,不仅有前言文献或必备算法的学习,也会有实际应用的点滴经验 1075

对极几何——本质矩阵E和基础矩阵F

(1)Essential Matrix 如上图所示,给定一个目标点P,以左摄像头光心Ol为原点。点P相对于光心Ol的观察位置为Pl,相对于光心Or的观察位置为Pr。点P在左摄像头成像平面上的位置为pl,在右摄像头成像平面上的位置为pr。注意Pl、Pr、pl、pr 都处于摄像机坐标系,其量纲是与平移向量T相同的(pl、pr 在图像坐标系中对应的像素坐标为 ql、qr )。 假设右摄像头相

Tan 2万+

视觉SLAM笔记五之详解对极几何:对极约束、本质矩阵、单应矩阵

视觉SLAM笔记五之详解对极几何:对极约束、本质矩阵、单应矩阵

yohnyang的博客 2368

对极几何的基础矩阵和本质矩阵1

对极几何是两幅视图之间内在的射影几何。存在3维空间点,在两个不同的视角拍摄,在两幅图中分别存在两个图像点,这两个图像点之间具有某种几何关系。本文就主要推导他们之间的关系。 O1和O2 为两个相机中心, O1与O2的连线与两幅图的交点e1和e2称为极点,p1和p2 分别是世界坐标点P在两个相机上的投影点。p1e1、p2e2为极线,PO1O2构成的平面为极平面。 令p1e1的线为l1, p2e2的直线为l2。事实上P在O1上的投影点p1, 如果想确定P在O2的投影位置,那么p2一定在O2中的l2线上。 根据相

@way 832

手把手教你调试eDP接口:Main Link信号异常、AUXCH通信失败怎么办?

本文提供了一份详尽的eDP接口调试实战指南,重点解决Main Link信号异常与AUXCH通信失败两大核心难题。文章系统介绍了从工具准备、信号完整性分析(眼图、抖动测量)到AUXCH协议解码、HPD信号检查的完整排查流程,并分享了链路训练诊断与常见避坑技巧,帮助硬件工程师高效定位并解决显示问题。

Jerry的专栏 829

Windows服务器SSL漏洞修复实战:如何一键禁用TLS 1.0/1.1避免SWEET32攻击

本文提供了Windows服务器修复SWEET32漏洞的实战指南。通过组策略编辑器,详细讲解如何一键禁用不安全的TLS 1.0/1.1协议,并优化密码套件顺序,以消除由3DES等弱加密算法带来的安全风险。文章还涵盖了应对SQL Server等应用兼容性挑战的解决方案,以及企业级批量部署的脚本化方法,帮助管理员系统性地提升服务器TLS/SSL安全配置。

weixin_29310631的博客 245

对极几何-本质矩阵-基本矩阵

对极几何-本质矩阵-基本矩阵 转自知乎文章:https://zhuanlan.zhihu.com/p/33458436 记得之前的相机矩阵,这是针对单个相机的,可我们知道单个相机图片并不能告诉我们物体的深度信息,这时至少需要两个相机,这样在两视图间内在的射影几何关系就是对极几何,而基本矩阵就算对极几何的代数表示。 对极几何 如果仅看一个相机,我们并不能知道深度信息,可如果...

aaa8493077的博客 410

区域法(zonal method)重构波前

目的:实现区域法的Matlab代码 1.理论介绍 区域法波前重构即从波前探测器测得的波前斜率中恢复出波前的相位值,其分为:休晋模型(Hudgin)[90]、绍契威尔模型(Southwell)[40]和弗雷德模型(Fried)[48]。 1.1 Fried模型,对于N×N微透镜阵列构成的网格: 以3*3的子透镜为例,解释上式,对其展开 改写为矩阵形式: 记作:S=AΦ,A根据N而确定。S是波前探测器测得的斜率,Φ是重构矩阵的相位值。 1.2 而Southwel...

EyRe1的博客 8196

VSLAM基础(三)————对极几何中的基础矩阵F、本质矩阵E、单应矩阵H

在上一篇中,讲到了可以通过相机矩阵P(P=K[R|t])将三维点的世界坐标投影到图像像素坐标。而一般vslam问题中P矩阵并不是已知的(R,t未知),于是我们需要通过其他方法求得R,t,这就需要用到对极几何中的知识。 一、对极几何 那么什么是对极几何? 对极几何(Epipolar Geometry)描述的是两幅视图之间的内在射影关系,与外部场景无关,只依赖于摄像机内参数和这两幅视图之间的的相...

potxxx的博客 5071

C#实战:通过ZPL指令与斑马打印机交互及状态监控全解析

本文全面解析了在C#中通过ZPL指令与斑马打印机进行交互及状态监控的实战方法。文章详细介绍了TCP/IP网络打印和Windows Raw打印两种核心连接方式,并深入讲解了ZPL指令的构建。重点阐述了通过SGD命令和斑马官方SDK实现实时打印状态监控的策略,为工业自动化场景下的可靠打印提供了完整解决方案。

weixin_29294395的博客 117

配电变压器测控终端装置设计

配电变压器测控终端装置在电网运行中承担着数据采集、状态监测、故障预警及远程控制的关键任务,其性能直接关系到配电系统的安全性与可靠性。本研究围绕测控终端的硬件电路、软件算法、通信系统及系统优化展开深入分析,并基于实验测试验证系统性能。硬件设计包括模拟量输入电路、电压电流信号变换电路、A/D转换电路、控制与通信电路及系统电源电路,确保信号采集的高精度与系统的稳定性。软件部分涵盖系统控制程序、数据采集与处理程序、通信程序及显示与控制程序,实现数据的实时处理与传输。通信模块结合RS-485、CAN总线及以太网技术,

weixin_44553616的博客 1103

视觉SLAM——两视图对极几何 本质矩阵 基础矩阵 单应矩阵 三角测量

本博客主要为学习《视觉SLAM十四讲》第7讲第3、4节、《多视图几何》第二篇双视图几何、《计算机视觉-算法与应用》第7章等其他相关SLAM内容的总结与整理。本博客主要讨论一下内容: 1、对极几何的构建,F、E矩阵的推导、性质与求解; 2、由E恢复Rt,三角测量; 3、单应性,单应矩阵H的求解; 4、F、E、H矩阵的适用性讨论。 在特征匹配后,得到了特征点之间的关系,如果是两张图像匹配,可通过对极几何得到2D-2D之间的关系。

Manii 4343

18、社区多能源管理与点对点能源交易优化调度策略研究

本文研究了社区多能源管理与点对点(P2P)能源交易的优化调度策略,构建了适用于单一社区多个产消者的P2P交易模型,以用户生产成本最小化为目标,设计了基于ADMM算法的迭代优化方法。通过电热联合调度与能源共享机制,结合光伏、热电联产(CHP)和储能系统(ESS),实现了用户侧能源的高效利用。仿真结果表明,引入P2P交易和CHP设备显著降低了用户能源成本,提高了电力自给率和天然气利用率,减少了对主电网的依赖。研究验证了ADMM算法在分布式优化中的有效性,为未来社区能源系统的智能化管理提供了理论支持和技术路径。

git9versioner的博客 70

极线约束、对极几何与本质矩阵求解

想象你用两只眼睛(左相机和右相机)看同一个物体上的一个点(比如一盏灯)。极线约束则是这个几何关系的一个直接、强大的应用。

weixin_39354845的博客 686

RK3588 MPP,RGA,DRM,QT之RGA

RK3588多路视频采用RGA来进行混合成一帧

dreamliweiming的博客 4265

Devexpress16.2.6破解工具

Devexpress16.2.6破解工具Devexpress16.2.6破解工具Devexpress16.2.6破解工具Devexpress16.2.6破解工具

ORB SLAM 对极几何 基础矩阵和本质矩阵

在上图,我们把两相机中心的连线OO'成为基线,把他们与观测物体的平面OO'P成为对极平面,对极平面与两相机图像的交线l和l'称为对极线,而OO'与两图像的交点e,e'就是对极点。我们可以看到在左图对极平面旋转时对极点是不变的,而在相机图像上所有对极线都会交于对极点,这个对极点就是另一个相机中心在其图像上的像,当然正如右图所示,对极点可以在图像外。如果仅看一个相机,我们并不能知道深度信息,可如果有两个相机的话(就像人有两只眼睛)我们就能得到深度的信息,随着观测点P的上下移动,对极平面也会围绕基线旋转。

swx89的博客 312

android 蓝牙通讯demo

android 下蓝牙通讯demo,实现了发现蓝牙,使能蓝牙,通过蓝牙发送消息。

·计算机视觉」立体视觉 对极几何 (Epipolar Geometry) 本质矩阵E 基础矩阵F

致敬  (参考书)永远的丰碑  必看的书 计算机视觉中的多视图几何 学习opencv (参考书)   联想:地球-南北极   对极几何 本质矩阵(本征矩阵)  相机坐标系的关系 基础矩阵  图像像素坐标系的关系(加入内参) 先思考一个问题:用两个相机在不同的位置拍摄同一物体,如果两张照片中的景物有重叠的部分,我们有理由相信,这两张照片之间存在一定的对应关系,本节的任务就是如何描述它们...

开源节流 9320

IEM模型,地表粗糙度模拟

利用微波反演土壤水分时候,利用IEM模型可以实现对随机地表的模拟

2D-2D:对极几何与本质矩阵F

介绍对极几何基本原理和本质矩阵的定义

奉现的博客 523

opencv矩阵转eigen_对极几何的基础矩阵和本质矩阵之实战

系列篇:对极几何的基础矩阵和本质矩阵1对极几何的基础矩阵和本质矩阵2对极几何的基础矩阵和本质矩阵3前面几篇文章在理论上对基础矩阵和本质矩阵进行了推导和运算,为了更好的理解,本文着重在代码的演示部分,对于已经很熟练的,可以不予关注本篇。定义头文件 stereo.h#ifndef SLAM_ALGORITHM_STEREO_H#define SLAM_ALGORITHM_STEREO_H#i...

weixin_39929715的博客 380

向量叉乘矩阵表示_对极几何的基础矩阵和本质矩阵1

对极几何是两幅视图之间内在的射影几何。存在3维空间点,在两个不同的视角拍摄,投影于两个图像点,这两个图像点之间存在着某种几何关系。本文主要推导他们之间的关系。O1和O2 为两个相机中心, O1与O2的连线与两幅图的交点e1和e2称为极点,p1和p2 分别是世界坐标点P在两个相机上的投影点。p1e1、p2e2为极线,PO1O2构成的平面为极平面。令p1e1的线为l1, p2e2的直线为l2...

weixin_42103587的博客 1927
上一篇: theano.config.floatX报float64错误
下一篇: 单应矩阵,基本矩阵,本质矩阵
everagain
博客等级 码龄18年 5粉丝 9原创
评论
成就一亿技术人!
拼手气红包6.0元
还能输入1000个字符
 
 条评论被折叠 查看
添加红包

请填写红包祝福语或标题

个

红包个数最小为10个

元

红包金额最低5元

当前余额3.43元 前往充值 >
需支付:10.00元
成就一亿技术人!
领取后你会自动成为博主和红包主的粉丝 规则
hope_wisdom
发出的红包
实付元
使用余额支付
点击重新获取
扫码支付
钱包余额 0

抵扣说明:

1.余额是钱包充值的虚拟货币,按照1:1的比例进行支付金额的抵扣。
2.余额无法直接购买下载,可以购买VIP、付费专栏及课程。

余额充值