【MATLAB例程】三维快速扩展随机树(RRT)路径规划与到达角(AOA)定位算法|三维避障+定位仿真。附下载链接

5个4000比特大状态置换算法的设计与分析 下面是 5 个概念性、实验性的 4000 位可逆置换设计。它们都保证是双射,但未经过密码分析,不可直接用于生产系统。风格分别覆盖:三维 SPN、Feistel、可逆元胞自动机、ARX、宽轨迹/Keccak 式结构。 这 5 个设计分别代表了 SPN、Feistel、元胞自动机、ARX、宽轨迹 Keccak 五种不同风格,覆盖了主流大状态置换的构造思路。再次强调:它们只是实验性概念,若要用于实际协议,必须经过严格安全性分析。 阅读详情

在这里插入图片描述

原创代码,包运行成功,请勿翻卖

程序详解

概览

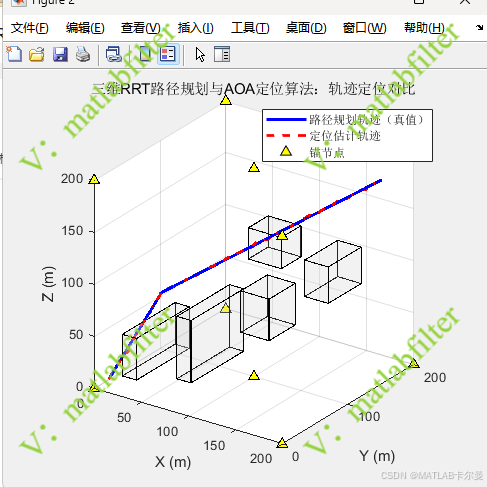
程序为三维快速扩展随机树(Rapidly-exploring Random Tree, RRT)避障路径规划与到达角(Angle of Arrival, AOA)定位的仿真,带有对三维规划轨迹、定位轨迹及定位误差进行分析。地图范围、障碍物、起终点、锚节点位置、RRT规划参数及AOA量测噪声等均可自行修改,便于构建不同三维仿真场景。

路径规划模型

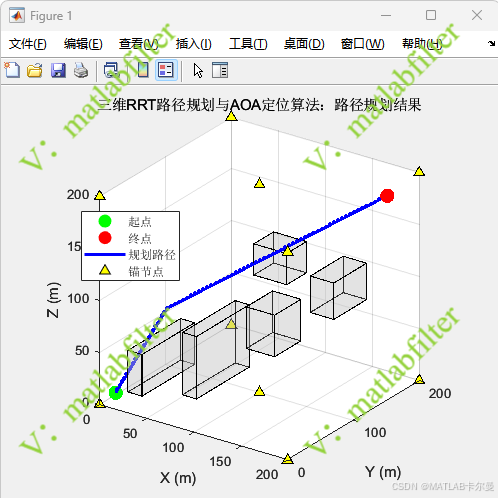
本程序采用RRT算法,在三维连续空间中随机采样、寻找最近树节点,并沿采样方向扩展固定步长。每一条新增线段都会与长方体障碍物做碰撞检测,最终回溯树节点得到三维避障路径。

量测模型

AOA量测使用锚节点到目标的方向角。二维情况下使用方位角,三维情况下在方位角基础上增加俯仰角,程序使用AOA线性最小二乘方程直接求解目标位置。

运行结果

路径规划结果图:
在这里插入图片描述

路径规划轨迹与定位估计轨迹对比图:
在这里插入图片描述

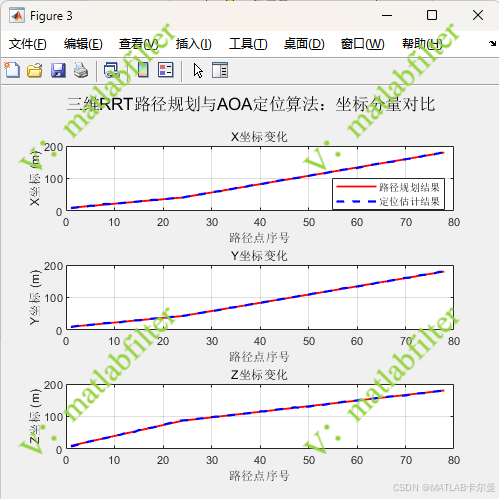
各坐标分量随路径点序号变化曲线:
在这里插入图片描述

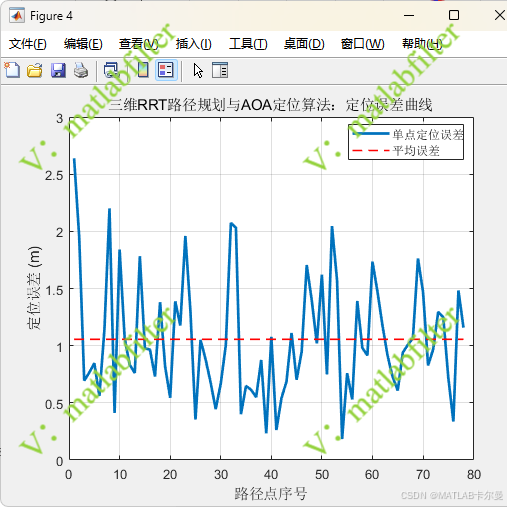
定位误差曲线:
在这里插入图片描述

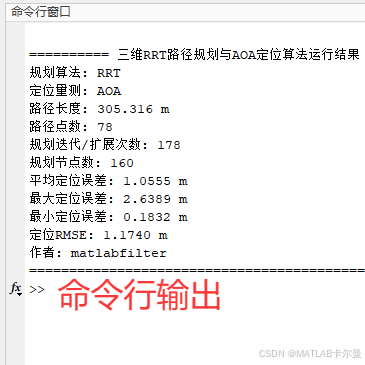
命令行会输出的结果:
在这里插入图片描述

MATLAB源代码

部分代码如下:

%% 三维RRT路径规划与AOA定位算法
% 作者: matlabfilter
% 2026-09-19/Ver2
clear; clc; close all;
rng(0);

%% 参数设置
algorithmName = '三维RRT路径规划与AOA定位算法';
measureName = 'AOA';
sigmaAngle = 0.010;        % AOA角度噪声,单位rad

%% 路径规划
[rawPath, anchors, mapLimit, obstacles, planStats] = planRrt3D();

%% 沿规划轨迹进行定位仿真
[estPath, posErr, iterUsed] = runAoaLocalization3D(rawPath, anchors, sigmaAngle);

%% 结果绘图与输出
plotPlanningResult(rawPath, anchors, mapLimit, obstacles, algorithmName);
plotLocalizationResult(rawPath, estPath, anchors, obstacles, mapLimit, algorithmName);
plotCoordinateResult(rawPath, estPath, algorithmName);
plotErrorResult(posErr, algorithmName);
printSummary(rawPath, posErr, iterUsed, planStats, algorithmName, measureName);

%% 本地函数

function [rawPath, anchors, mapLimit, obstacles, stats] = planRrt3D()
mapLimit = [0 200 0 200 0 200];
startPos = [10 10 10];
goalPos = [180 180 180];
stepSize = 7;
goalThreshold = 8;
maxIter = 18000;
goalProb = 0.18;
obstacles = [
    30   0  20  15  80  40;
    60  40  10  15  80  60;
    100 80  50  30  40  40;
    140 120 80  25  50  35;
    80  120 100 35  30  30];
anchors = [
      0   0   0;
    200   0   0;
      0 200   0;
    200 200   0;
      0   0 200;
    200   0 200;
      0 200 200;
    200 200 200;
    100 100   0;
    100 100 200];

tree.pos = startPos;
tree.parent = 0;
foundPath = false;

完整代码:
https://download.youkuaiyun.com/download/callmeup/93471698

如需帮助,或有导航、定位滤波相关的代码定制需求,可从个人主页左侧联系我

AI Agent在智能投研中的实战:多智能体信息整合与策略生成 那么,什么是AI Agent?简单来说,AI Agent是一种能够感知环境、做出决策并采取行动的自主系统。自主性:能够在没有人类直接干预的情况下运行,对自己的行为和内部状态有一定的控制权。反应性:能够感知环境的变化,并及时做出反应。主动性:不仅能够对环境变化做出反应,还能够主动地设定目标并采取行动实现这些目标。社会性:能够与其他Agent(包括人类和人工智能)进行交互、协作和竞争。它们可以全天候不间断地监控和处理海量信息,大大提升信息处理能力; 阅读详情

相关推荐

【UV打印机】PrintExp打印软件教程(六)-高级模式(马达)

输入高级模式密码进入高级模式高级模式界面有操作栏、控制栏、参数栏及参数界面操作栏名称功能说明文件加载数据从板卡加载参数保存将参数保存到主板退出退出高级模式固件导入固件导入配套版本下的固件配置*xpcfx导出固件导出当前使用的固件配置*xpcfx导入波形文件导入对应的波形文件*waf操作初始化系统继续初始化动作复位X轴复位回原点控制栏可进行小车运动、闪喷操作(此闪喷为点击进行闪喷,不受平台位置限制),无清洗功能。

Print World的专栏 3112

【MATLAB例程】三维快速扩展随机树(RRT)路径规划与到达角(AOA)、到达时间差(TDOA)融合定位,附下载链接

本文介绍了一种基于RRT算法的三维避障路径规划与AOA-TDOA融合定位方法。程序通过RRT在三维空间中生成避障路径,并结合方向角(AOA)与时间差(TDOA)量测信息,采用高斯-牛顿法实现目标位置联合估计。仿真结果展示了路径规划与定位轨迹对比、坐标变化及误差曲线,输出包括路径长度、迭代次数及定位精度(如RMSE)。完整MATLAB代码可下载,支持定制与讲解。

985工科博士毕业,专攻定位、导航和滤波等算法研究。从业10年,主要使用MATLAB 284

ArcMap新手必看:Shape属性中的点ZM值到底是什么?如何快速处理

本文深入解析ArcMap中Shape属性中的点ZM值,揭示其在GIS数据中的隐藏维度作用,包括Z值(高程值)和M值(测量值)。针对ZM值可能引发的服务发布问题,提供三种高效处理方案,帮助新手快速掌握数据导入时的ZM值管控策略及精准去除方法。

weixin_42561476的博客 431

【MATLAB例程】三维RRT+APF路径规划与AOA-TDOA融合定位算法。附代码的下载链接

本文实现三维RRT与APF联合路径规划,结合AOA-TDOA融合定位。RRT生成全局可行路径,APF进行局部优化避障;通过Gauss-Newton法实现多源量测联合定位。程序支持参数自定义,提供完整MATLAB代码及中文注释,可运行于不同三维场景,输出路径、定位轨迹、误差曲线及统计结果。下载链接

985工科博士毕业,专攻定位、导航和滤波等算法研究。从业10年,主要使用MATLAB 335

使用同一个时钟源clki,做两个二分频时钟,得到div2_clk1和div2_clk2,这两个时钟都能跟源时钟clki同步,但是div2_clk1和div2_clk2的相位可能是相同的,也可能是反相

比如,触发器1的初始Q为0,而触发器2的初始Q为1(这可能由于芯片制造工艺的微小差异、上电过程的随机性、或没有全局复位信号导致)。这句话的意思是:虽然div2_clk1和div2_clk2都是由同一个妈妈(clki)生出来的,频率也都是妈妈的一半,但它们“起步”的时刻可能不同。所以,上面那段话是在提醒你注意这种潜在的、由分频产生的时钟相位关系的不确定性,这在异步电路设计或时钟管理中是必须考虑的关键因素。结果:div2_clk1和div2_clk2的波形完全重合,它们的上升沿和下降沿都发生在同一时刻。

m0_49540263的博客 591

【Konva】解决图形加入group后无法获取到绝对坐标,以及group内绘制新图形坐标偏移的问题

解决konva绘图开发时“图形加入group后坐标不会变动,无法获取到绝对坐标”的问题

近10年前端开发工作经验,为你分享日常经验所得 1498

算法日常・每日刷题--<动态规划>42

本题为“不相交的线”,与最长公共子序列问题相似。使用动态规划求解:定义 dp[i][j] 表示 nums1[0:i] 与 nums2[0:j] 的最大不相交连线数。若元素相等,则继承左上值加1;否则取上方或左方最大值。最终返回 dp[m][n],即两数组的最大不相交连线数。时间复杂度 O(mn),空间复杂度 O(mn)。

2503_92261635的博客 12

『杭电1199』Color the Ball

Problem Description There are infinite balls in a line (numbered 1 2 3 ....), and initially all of them are paint black. Now Jim use a brush paint the balls, every time give two integers a b and follow by a char 'w' or 'b', 'w' denotes the ball from a to

漠宸离若的博客 496

C语言程序设计题|有序数组插入数字冒泡排序

题目要求将一个数插入有序数组末尾,并用冒泡排序实现整体升序。代码先将输入数存入数组最后位置,再通过双重循环进行冒泡排序,每轮将较大元素向后移动,最终输出11个升序元素。该方法虽时间复杂度为O(n²),但符合题目要求,逻辑清晰,适合初学者理解排序原理。

2301_81429079的博客 436

直流无刷电机FOC控制算法 理论到实践 —— 实践

关于直流无刷电机FOC控制算法的理论章节,本人已经在前两章进行过详细说明,大家可以自行进行阅读,请务必了解过理论之后再来学习如何具体进行实现。直流无刷电机FOC控制算法 理论到实践 —— 理论(一)直流无刷电机FOC控制算法 理论到实践 —— 理论(二)本章节主要讨论采用MCU微控制器如何具体实现直流无刷电机的FOC控制。

爱出名的狗腿子 1万+

芒果YOLO11改进81:主干Backbone篇之DCNv3结构:即插即用|使用pytorch代码实现,并针对YOLO11专门优化模块

芒果YOLO11改进81:主干Backbone篇之DCNv3结构:即插即用|使用pytorch代码实现,并针对YOLO11专门优化模块

包括YOLOv5、YOLOv7、YOLOv8等模型改进 735

【算法拾光】模拟|外观数列 + 数青蛙

本文总结两道模拟题解法:外观数列通过迭代统计连续数字个数生成下一项,关键在于处理末尾字符;数青蛙则模拟青蛙叫声“croak”状态转移,维护各阶段青蛙数量,记录最大并发数并确保全部完成。共性在于严格遵循流程、细致处理边界与非法情况,锻炼字符串遍历与状态管理能力。

wuqingyigexiaoba的博客 359

Python爬虫实战:爬取携程旅游平台数据,我拆解了动态反爬+Cookie续命(附完整可运行代码)

反爬类型表现形式应对思路sign参数返回403/空数据逆向JS还原加密逻辑Cookie时效登录后1小时Cookie失效定时刷新Cookie/保存登录态行为检测爬取过快触发验证码模拟真人延时/随机点击IP封禁单IP爬取超50条数据被封付费代理池/降低请求频率爬取携程旅游平台数据的核心,不是“简单的HTTP请求”,而是“理解平台的反爬逻辑并合规适配”——从sign参数破解到Cookie维护,再到行为模拟,每一步都是对HTTP协议、前端加密、用户行为的深度理解。

专注于Python爬虫开发,分享爬虫技巧、项目实战与反爬经验,使用Scrapy、BeautifulSoup等工具,解决数据抓取难题。 1713

【数据结构-3】算法美学之降复杂度

在while循环的循环体内,首先用临时变量保存最后一个位置的数据,再通过for循环把所有元素往后移动一位,最后把tmp中保存的值放到下标为0的位置上去。方法二的思路是:创建新数组,让原数组中后k个数据移动到新数组中前面的位置,让原数组中前numsSize-k个数据移动到新数组中后面的位置,这。这段代码的思路是:三次逆置,第一次逆置前numsSize-k个数据,第二次逆置后k个数据,最后整体逆置。这篇博文分享一道解法不一的算法题,求解过程的目的在于降低算法的时间复杂度,题源力扣。,属于空间换时间的操作。

weixin_44218929的博客 76

LinePhone3.2.7(android端最新版本) sip客户端

SIP客户端For android:LinePhone3.2.7(最新版本),官网地址:http://www.linphone.org/

win10 跳过U8环境检测的IE WebControls.rar

win10 安装u8的时候 提示IE WebControls 不通过,这个工具可以欺骗u8的检查。 跳过U8环境检测的IE WebControls。提示导入失败后,重新检测通过。

AI和大模型—从克里金算法说开去

克里金算法源于矿业勘探,通过空间自相关性实现稀疏数据下的最优预测,核心优势在于不确定性量化。在AI大模型中,其等价于高斯过程,广泛应用于超参数优化、小样本建模与推理调度。尽管面临计算复杂度高、核函数选择难等问题,通过稀疏化、分治法与低秩近似可有效优化。该方法在降低训练成本、提升泛化能力及减少幻觉方面表现突出,尤其适用于高维、高成本的智能系统优化,具有重要借鉴价值。

fpcc的专栏 602

ssm框架搭建

这个是一个在idea上成功跑起来的ssm框架项目,保存在这里方便以后使用直接下载

算法日常・每日刷题--<动态规划>32

给定严格递增的正整数数组,求最长斐波那契子序列长度。使用二维DP,dp[i][j]表示以arr[i]、arr[j]为最后两项的序列长度,初始化均为2。通过哈希表快速查找前一项target = arr[j] - arr[i],若存在且下标小于i,则状态转移:dp[i][j] = dp[k][i] + 1。遍历更新全局最大长度,最终若结果小于3则返回0。时间复杂度O(n²),空间复杂度O(n²)。

2503_92261635的博客 174

lwip-2.0.3

lwip是瑞典计算机科学院(SICS)的Adam Dunkels 开发的一个小型开源的TCP/IP协议栈。实现的重点是在保持TCP协议主要功能的基础上减少对RAM 的占用。

算法札记:几何分布在算法题UVA1262的运用

集卡问题求解核心:将集齐n种优惠券的过程分为n个阶段,每个阶段期望购买次数为 $ \frac{n}{k} $(k为剩余种类数),总期望为 $ n \cdot H_n $(调和数)。通过自洽方程推导单阶段期望,无需几何分布或无穷级数,逻辑清晰且适用于大一水平。例如,n=5时期望约11.42,非5。题目要求以带分数形式输出精确结果,算法上需累加分数并化简。

Keven_11的博客 301

不同的二叉搜索树

互不相同的二叉搜索树的种数,以 j (1<=j<=i)为头节点,左子树是 j-1 个数,右子树就是 i - (j - 1) -1 = i - j个数。所以dp[3] = dp[0] * dp[2] + dp[1] * dp[1] + dp[2] * dp[0]头1 = 左子树0节点 * 右子树2节点,二叉搜索树就是排序树,左子树<根节点<右子树,左右子树也满足左子树<根节点<右子树。头2 = 左子树1节点 * 右子树1节点。所以dp[i] += dp[j-1] * dp[i-j]个节点组成且节点值从。

qq_44721738的博客 150

固件开发岗算法

背景:嵌入式固件岗,偏爱手写库函数、位运算、数组基础算法。

2502_90352018的博客 108

SSL证书选RSA还是ECDSA:公钥算法、CA签名与兼容性怎么核对

申请SSL证书时,RSA和ECDSA该怎么选?先分清站点公钥算法、CA签名算法和TLS实际兼容性,再用隔离OpenSSL实验读取两类材料,核对申请、续期和部署交接,避免只看Signature Algorithm就选错。

谁呀!的博客 376

从曲线到储层:Techlog/KAPPA 全流程算法、UltraLAB 选型与本地 AI 部署实战

以高频 CPU 保证交互,以充足内存承载多井与多任务,以 NVMe 打通项目和知识库 I/O,再按本地模型、上下文与并发配置 GPU。对 UltraLAB 用户而言,更合理的采购方式是带着真实项目做选型:一组典型井、一套完整解释模板、一个目标大模型、一次多人并发测试。用实测结果确定配置,才能把预算转化为解释效率,而不是闲置算力。软件模块、操作系统与许可条件以厂商当前正式说明为准;硬件建议需结合项目实测。AI 输出只能作为辅助证据,不能替代岩石物理与油藏工程专业审核。

wdf8088的博客 158

【Deep-OC-SORT 01】多轨迹算法Deep-OC-SORT源码分析

本工程基于Deep-OC-SORT核心模块,重构并适配了EmbeddingComputer(外观特征提取)、CMCComputer(相机运动补偿)与OCSort(主跟踪器)三类。前者实现整框/网格模式的特征提取与L2归一化;后者通过稀疏光流或SIFT匹配估计仿射变换,补偿相机运动;主跟踪器融合IoU、外观相似度与方向一致性,支持模块开关与自定义组件,实现高效多目标跟踪。

Jayson 博客 330

C++ 标准库算法全景指南

本文系统梳理C++标准库<algorithm>与<numeric>中100+算法,按功能分为非修改、修改、排序、二分查找、归并、堆、极值、字典序、排列及数值操作十大类,涵盖典型用法与时间复杂度。结合C++20范围(ranges)与投影特性,实现更简洁高效的代码。

sss123ddd的博客 213

高速公路无人机巡检系统:场景、算法与部署方案

高速公路巡检的工程矛盾,不在“能不能飞到”,而在“端侧算力、时延约束与精度要求三者之间如何分配”。路面病害要求毫米级识别,但高速动态成像与运动模糊压制了单帧精度;交通事件要求秒级推送,但隧道与峡谷的通信盲区切断了云端链路;桥梁梁底的无卫星信号环境,则把自主定位的难度推到了GNSS失效的边界。本文从“端—边—云”三级协同的工程逻辑出发,拆解路面病害、交通事件、桥梁结构三类场景下算法与部署的实际取舍,结合重庆绕城高速、广西六宾高速、南京6G低空巡检等公开数据,给出可复用的系统设计参考。

THJS优快云的博客 185

算法日常・每日刷题--<动态规划>41

给定两个字符串text1和text2,求其最长公共子序列长度。使用动态规划,定义dp[i][j]为text1前i个字符与text2前j个字符的最长公共子序列长度。若字符相等,则dp[i][j] = dp[i-1][j-1] + 1;否则取舍弃一方的最大值:dp[i][j] = max(dp[i-1][j], dp[i][j-1])。最终返回dp[m][n]。时间复杂度O(mn),空间复杂度O(mn)。

2503_92261635的博客 115

Consistent-Point半监督人群计数算法详解

本文首次指出并量化了点定位半监督人群计数中伪点的位置不一致与类别不一致问题(Mean-Teacher baseline 甚至不如只用标注数据),并给出两个极简正交模块——PA 用"被匹配的伪点与其邻近提议点定位相似"的洞察做空间平均,以 1/K 方差收缩稳住位置;IUC 用分类得分做实例级加权,压低决策边界附近模糊伪点的监督强度。两模块零推理开销、只引入一个超参 λ,在 5 数据集 × 3 标注比例的 15 个定位设置上全部 SOTA,并在 CPS 框架上验证泛化性,说明"伪标签一致性"是点定位半监督范式中

Keep_Trying_Go的博客 319
上一篇: 【MATLAB例程】三维A*路径规划与TOA-AOA-TDOA融合定位算法。附下载链接
下一篇: 【MATLAB例程】三维RRT+APF避障路径规划与到达角(AOA)定位算法|三维路径优化与定位仿真例程
MATLAB卡尔曼
MATLAB卡尔曼 毕昇杯全国一等奖获得者 毕昇杯全国一等奖获得者 领域专家: 数据科学与机器学习技术领域 领域专家: 数据科学与机器学习技术领域
博客等级 码龄14年 7622粉丝 1415原创
评论
成就一亿技术人!
拼手气红包6.0元
还能输入1000个字符
 
 条评论被折叠 查看
添加红包

请填写红包祝福语或标题

个

红包个数最小为10个

元

红包金额最低5元

当前余额3.43元 前往充值 >
需支付:10.00元
成就一亿技术人!
领取后你会自动成为博主和红包主的粉丝 规则
hope_wisdom
发出的红包

打赏作者

MATLAB卡尔曼

你的鼓励将是我创作的最大动力

¥1 ¥2 ¥4 ¥6 ¥10 ¥20
扫码支付:¥1
获取中
扫码支付

您的余额不足,请更换扫码支付或充值

打赏作者

实付元
使用余额支付
点击重新获取
扫码支付
钱包余额 0

抵扣说明:

1.余额是钱包充值的虚拟货币,按照1:1的比例进行支付金额的抵扣。
2.余额无法直接购买下载,可以购买VIP、付费专栏及课程。

余额充值