【MATLAB代码】多传感器协同 DOA 目标跟踪系统,动态目标轨迹、EKF滤波器、轨迹误差对比分析。订阅专栏后可直接查看完整代码

在这里插入图片描述

MUSIC算法DOA估计 + 最小二乘定位 vs EKF轨迹跟踪对比
订阅专栏后,可直接查看源代码,粘贴到MATLAB空脚本中即可直接运行、得到结果

运行结果

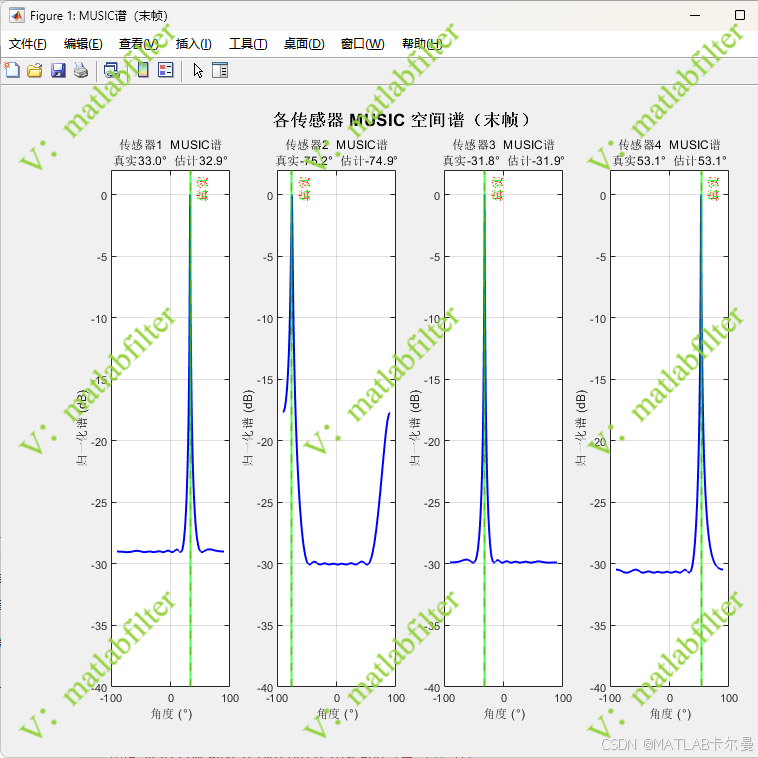
各传感器MUSIC谱图像:

在这里插入图片描述
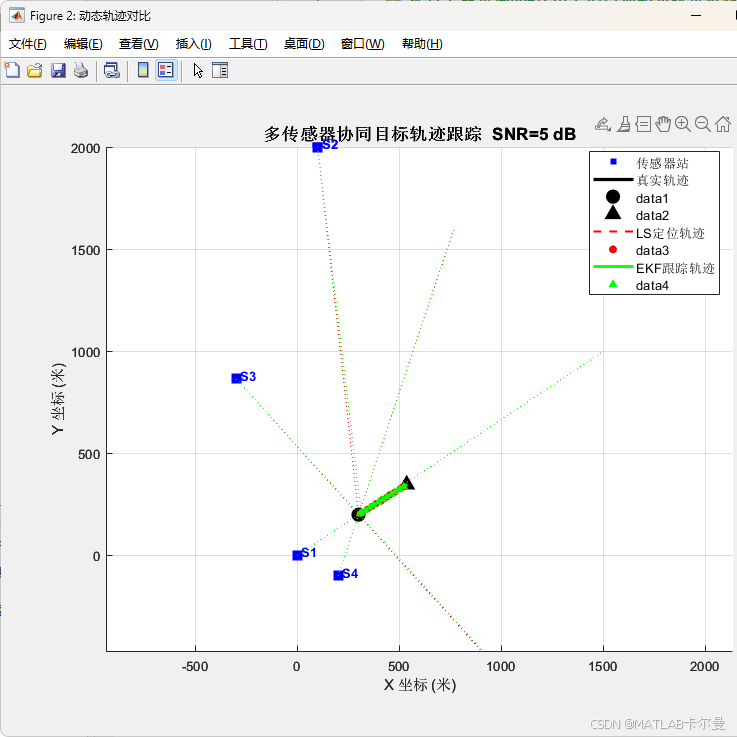
轨迹跟踪示意图:
在这里插入图片描述
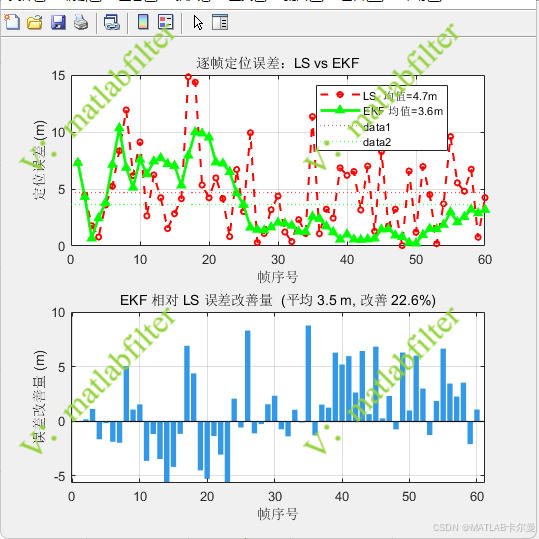
滤波前后误差对比:
在这里插入图片描述
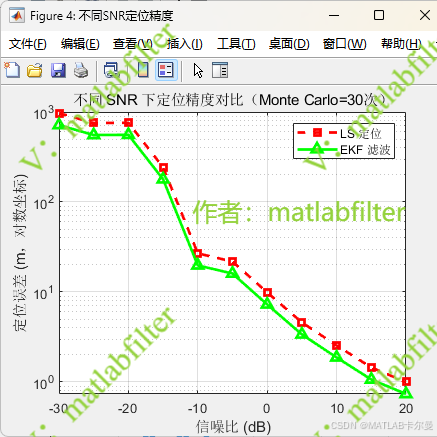
不同信噪比下的定位误差:
在这里插入图片描述
程序结构:
在这里插入图片描述

MATLAB源代码

完整代码如下:

%% 多传感器协同DOA技术下的目标动态轨迹跟踪研究
【MATLAB代码,多无人机路径规划6】基于RRT与动态窗口法(RRT+DWA)的多无人机二维动态路径规划与避障。订阅专栏后可查看完整代码 本文基于MATLAB实现四架无人机在二维动态障碍环境中的协同路径规划,采用RRT+DWA算法,支持参数自定义。通过对比RRT+APF与RRT+DWA的避障效果,可视化轨迹、净间隙、速度加速度及航程等,输出任务完成率与碰撞统计。代码可直接运行,订阅专栏后获取完整源码,支持定制与讲解。 阅读详情

相关推荐

【MATLAB代码,无人机避障7】基于RRT*与人工势场法(RRT*+APF)的多无人机二维动态路径规划与避障。订阅专栏后可查看完整代码

本文基于RRT与人工势场法(APF)实现四架无人机在二维动态障碍环境中的协同路径规划与避障。通过RRT优化全局路径,结合APF进行局部避碰,支持参数自定义,提供完整MATLAB代码,可直接运行并生成轨迹、安全净间隙、速度加速度及航程等可视化结果,对比RRT+APF与RRT*+APF性能,适用于科研与教学。

985工科博士毕业,专攻定位、导航和滤波等算法研究。从业10年,主要使用MATLAB 185

【MATLAB代码】基于改进人工势场法(Improved APF)的多无人机动态路径规划与避障|切向绕障、局部极小值改善及协同避碰仿真(含公式)

本文提出一种改进型人工势场法(APF),通过引入切向引导与目标距离权重,提升4架无人机在动态障碍环境中的路径规划效率与安全性。相比基础APF,改进方法在相同约束下实现更快收敛(27.6s vs 36.6s)、更优航程(364.26m vs 366.56m),且保持0碰撞、0违规。所有结果可复现,代码已封装为独立MATLAB脚本,订阅专栏后即可直接运行。如需定制或深入讲解,欢迎联系作者。

985工科博士毕业,专攻定位、导航和滤波等算法研究。从业10年,主要使用MATLAB 208

【PMSM例程11】永磁同步电机(PMSM)基于UKF的转速与转子位置估计。附下载链接

本程序基于MATLAB构建永磁同步电机(PMSM)仿真模型,采用无迹卡尔曼滤波(UKF)实现电流、转速与电角度的联合估计。通过缩放无迹变换生成Sigma点,避免非线性线性化误差,并针对电角度周期性边界进行特殊处理。仿真验证了在转速变化工况下,UKF对状态变量的高精度估计能力,结果表明其在转速与角度跟踪、电流滤波及新息诊断方面表现优异,具备良好的鲁棒性与实用性,适用于非线性状态估计与电机控制研究。

985工科博士毕业,专攻定位、导航和滤波等算法研究。从业10年,主要使用MATLAB 245

线性代数知识点整理

线性代数基础知识点摘要整理

cuguanren的博客 3万+

解忧杂货铺(四):Hightec生成HEX方法+小功能开启

Hightec使用的一些常用技能

梦想技术家 2160

架构设计之架构治理

架构治理的本质是“用规则约束复杂性,用流程保障落地,用数据驱动优化”先定目标:明确量化的治理目标,避免盲目行动;立标准:建立覆盖分层、选型、接口、拆分的统一规范,奠定治理基础;强评审:通过架构评审把控设计环节,提前规避风险;全流程:将治理规则贯穿设计、开发、测试、部署、运维全生命周期;重保障:通过组织、流程、工具确保治理落地,而非“纸上谈兵”;持续迭代:随业务与技术演进优化治理规则,避免“一劳永逸”。

xiaolyuh的专栏 809

泛微 OA - 根据流程 requestid 获取流程中的附件

在泛微 OA 流程中,附件是通过加密上传的,如果在第三方系统想要调用 OA 系统获取 OA 附件,暂时没有很好的方法实现。但是可以在本地进行调用,得到附件信息,拿到这些信息后,可以用过 url 地址在本地下载。

小松鼠的博客 5825

【Dify系列教程重置精品版】第二章:在Windows上部署Dify

让我们的电脑允许使用Linux系统。有点兴奋是怎么回事?简单来说就是让你的电脑拥有另一个叫做Linux的系统。3.选择“适用于Linux的Windows子系统”与 “虚拟机平台”与“Hyper-V"第1章:安装 wsl (Windows Subsystem for Linux)上一章我们聊了什么是Dify,这一章我们讲一下怎么才能用Dify。好了,我们的环境部署好了,下一章我们正式进入Dify。下载完成后,我们直接一直无脑下一步,安装即可。完成上述步骤,我们就可以开始安装wsl了。我们的虚拟化也是开启的。

xiezhipu的博客 866

Flink 运维监控与指标采集实战(Prometheus + Grafana 全流程)

Flink运维监控在实时计算场景中至关重要,因为Flink作业需要7×24小时稳定运行,对性能、资源、故障感知和状态变化的实时监控是保障系统稳定的关键。Flink自带的Metrics系统提供了基本的监控能力,但为了更全面的监控,Prometheus+Grafana成为最主流的解决方案。通过配置PrometheusReporter和Grafana仪表盘,可以实现对Flink作业的全面监控,包括CPU、内存、吞吐量、Checkpoint状态、KafkaSink性能等关键指标。此外,自定义指标采集和报警机制的配置

晴天彩虹雨的博客 1368

UNet改进(54):当医学图像分割遇上频域学习与自监督

本文提出了一种改进U-Net的方法,通过频域增强模块和代理任务模块提升医学图像分割性能。频域增强模块在傅里叶空间对特征图进行可学习的频率调制,重点增强高频细节特征;代理任务模块通过图像重建约束编码器保留关键信息。两个模块协同工作,在仅增加5%参数量的情况下,形成空间域、频域和重建约束三条互补的信息路径。该方法特别适用于需要精细边缘分割的医学图像任务,预期能提升5%-10%的边缘分割精度,在小样本场景效果更显著。部署时可移除代理任务模块,不影响推理效率。未来可探索空间自适应频域调制和更丰富的代理任务设计。

2501_91516851的博客 224

WorkBuddy 连接百度网盘:能查能上传,但别指望 AI 帮你下载

本文介绍了如何通过WorkBuddy连接百度网盘实现文件管理功能。首先需要在百度开放平台创建应用并获取AppKey等凭证,然后通过拼接授权URL获取Access Token并填入WorkBuddy。实际测试表明,该连接器支持查看目录结构、搜索文件及上传文档,但无法实现文件下载和创建分享链接,原因是百度网盘MCP Server未提供相关接口。使用前需明确功能限制,该方案适合需要远程查阅网盘内容但不涉及下载的场景。

u011186532的专栏 1860

复分析 阿尔福斯(Ahlfors) 第三版答案 英文

答案分为十章,有部分习题没有答案,全英文复分析阿尔福斯(Ahlfors) 第三版答案

jdk-8u144-linux-x64.tar.gz.

该资源为搭建Linux系统Java环境用,资源的后缀为tar.gz格式的压缩包

SAP B1中文培訓教材_SDK

公司内部培训资料,对开发工具 ,DIAPI, UIAPI,Add-ON有详细解说

win10 跳过U8环境检测的IE WebControls.rar

win10 安装u8的时候 提示IE WebControls 不通过,这个工具可以欺骗u8的检查。 跳过U8环境检测的IE WebControls。提示导入失败后,重新检测通过。

上一篇: 【MATLAB代码】基于接收信号强度(RSS)的UHF RFID三维室内定位,含信号建模、噪声仿真、位置解算、性能评估。订阅专栏后可查看完整代码
下一篇: 【MATLAB程序】基于RSSI的RFID二维轨迹定位仿真介绍,EKF滤波增加轨迹定位精度。附下载链接
MATLAB卡尔曼
MATLAB卡尔曼 毕昇杯全国一等奖获得者 毕昇杯全国一等奖获得者 领域专家: 数据科学与机器学习技术领域 领域专家: 数据科学与机器学习技术领域
博客等级 码龄14年 7622粉丝 1415原创
评论
成就一亿技术人!
拼手气红包6.0元
还能输入1000个字符
 
 条评论被折叠 查看
添加红包

请填写红包祝福语或标题

个

红包个数最小为10个

元

红包金额最低5元

当前余额3.43元 前往充值 >
需支付:10.00元
成就一亿技术人!
领取后你会自动成为博主和红包主的粉丝 规则
hope_wisdom
发出的红包

打赏作者

MATLAB卡尔曼

你的鼓励将是我创作的最大动力

¥1 ¥2 ¥4 ¥6 ¥10 ¥20
扫码支付:¥1
获取中
扫码支付

您的余额不足,请更换扫码支付或充值

打赏作者

实付元
使用余额支付
点击重新获取
扫码支付
钱包余额 0

抵扣说明:

1.余额是钱包充值的虚拟货币,按照1:1的比例进行支付金额的抵扣。
2.余额无法直接购买下载,可以购买VIP、付费专栏及课程。

余额充值